一、运行方式
1. 环境感知
双目视觉测距:通过左右摄像头捕捉图像视差计算深度信息。
光流定位:下视摄像头捕捉地面纹理位移,结合高度传感器将像素位移转换为物理位移。
多光谱协同:可见光与红外摄像头互补。
2. 数据处理
VIO(视觉惯性里程计):融合IMU的角速度/加速度与视觉数据,解算位姿(如零度智控ZTV10模块,精度±0.01m)。
SLAM(同步定位与建图):实时构建环境三维地图。
3. 决策控制
PID控制:光流位移数据送入飞控串级PID,调整电机输出实现悬停或轨迹跟踪。
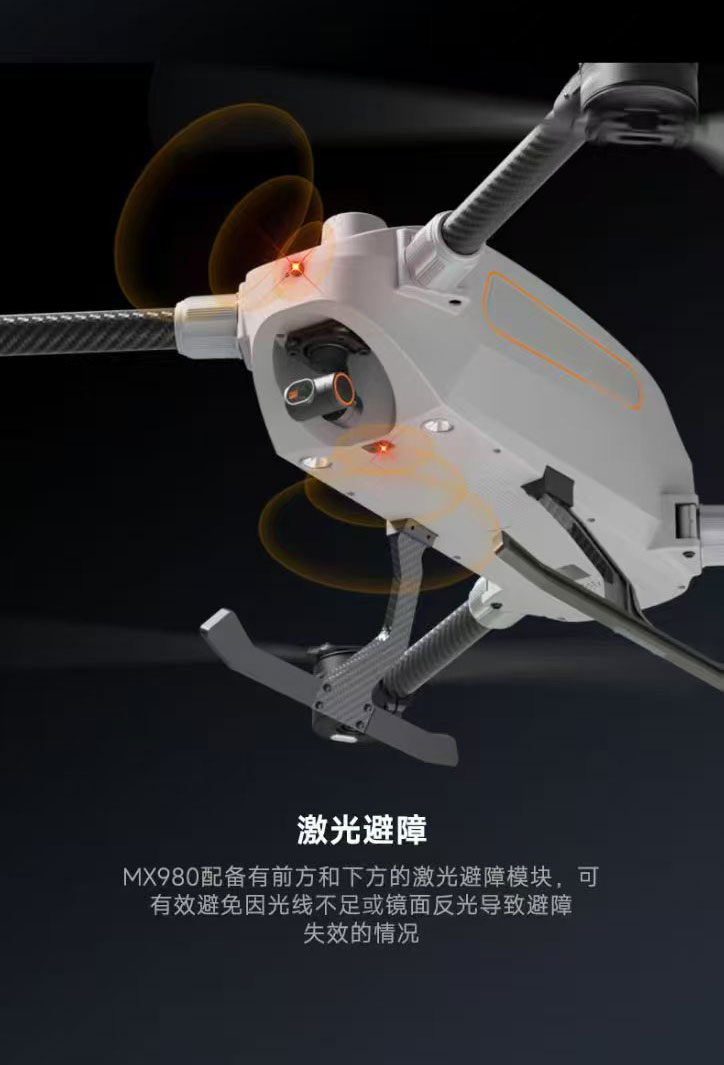
避障决策:根据障碍物距离触发分层响应。
二、技术要点
1. 多模态感知融合
可见光+红外:SiamFusion框架通过注意力机制动态加权双波段特征,提升夜间目标区分度。
ToF技术补充:MEMS超声波ToF(频率50--178 kHz)穿透玻璃/暗光环境,与视觉形成冗余(如安森美方案)。
2. 目标表征与关联优化
渐进式特征学习:PRL-Track框架分阶段提取局部特征(CNN)与全局上下文(ViT),应对目标形变。
轨迹预测:遮挡时通过LSTM历史轨迹预测目标位置,触发Faster R-CNN重检测模块。
3. 自适应处理机制
尺度变化池:动态调整跟踪框尺寸,适应无人机俯冲/爬升导致的尺度突变。
跨模态对齐:可见光与红外图像位置偏差超阈值时启动重定位。
4. 硬件加速与低功耗设计
嵌入式部署:树莓派+MobileNet SSD或STM32F4+OpenMV优化实时性。
风帘阻断技术:极飞"天目"系统用高压气流隔离粉尘农药,保障光学清洁。
三、技术难点
1. 复杂环境感知
小目标检测:100米高空目标仅占图像0.1%--1%,需特征金字塔网络(FPN)增强识别。
透明/高反射表面:玻璃、镜面导致红外ToF失效,依赖超声波ToF补盲。
动态遮挡:仓库/商场中人流移动频繁,需GIAOTracker图模型交叉注意力解决ID切换。
2. 实时计算与资源约束
算力瓶颈:DM8168等处理器需优化核间通信(SystemLink协议),分割检测(DSP)与规划(ARM)任务。
数据同步:多传感器(IMU+摄像头+ToF)时间戳对齐要求μs级精度,否则导致SLAM漂移。
3. 环境适应性
光照变化:强光下结构光失效,暗光下双目视觉噪点增多,需动态切换传感器主导权。
气象干扰:雨雾散射激光雷达信号,粉尘覆盖镜头(需硬件自清洁设计)。