河北邢台作为华北地区重要的装备制造基地,其数控滑台与机器人行走轨道在工业自动化领域存在深层次的技术关联与协同关系,主要体现在以下方面:
一、基础功能同源性
-
精密直线运动核心
两者均依赖高精度直线运动机构:
- 数控滑台:通过丝杠/直线电机驱动,定位精度达 \\pm 0.01\\text{mm}
- 机器人轨道:扩展机械臂工作范围,重复定位精度 \\leq 0.05\\text{mm} \\text{运动误差} = \\frac{\\Delta L}{L} \\times 100% 其中 \\Delta L 为实际位移偏差,L 为目标位移量
-
核心组件复用
组件 数控滑台应用 机器人轨道应用 直线导轨 承载切削力 支撑机械臂移动 伺服驱动系统 速度闭环控制 多轴同步控制 绝对值编码器 位置反馈 轨迹精确定位
二、控制系统融合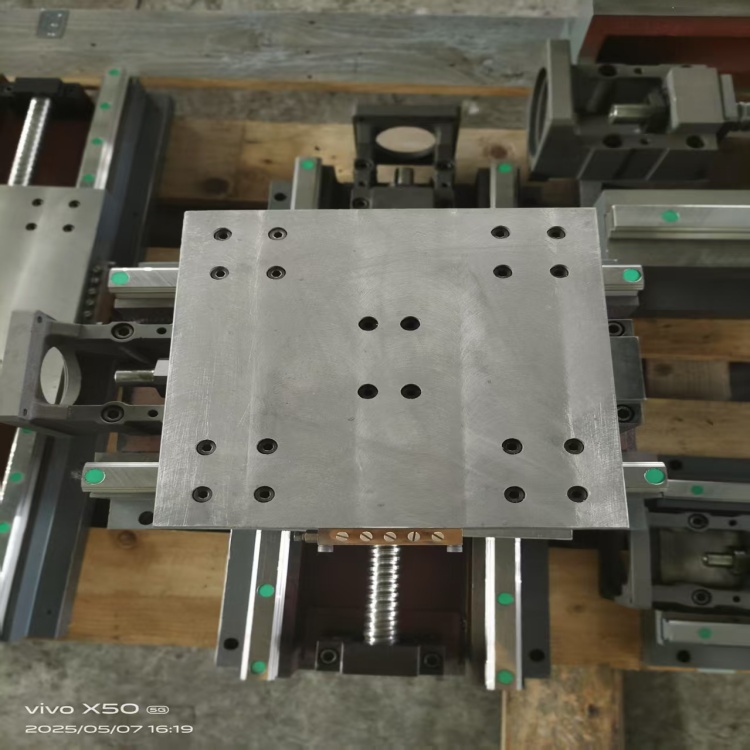
graph LR
A[PLC主控] --> B[滑台运动控制器]
A --> C[机器人轨道控制器]
B --> D[伺服驱动器]
C --> D
D --> E[直线电机/丝杠]
邢台某智能工厂实际应用拓扑
三、协同工作场景
-
汽车焊接生产线
- 滑台定位工件: \\text{定位时间} \\leq 0.5\\text{s}
- 轨道机器人同步焊接:运动速度 v \\geq 2\\text{m/s}
-
大型结构件加工
采用"滑台+轨道"复合运动: \\begin{cases} x_{\\text{总}} = x_{\\text{滑台}} + x_{\\text{轨道}} \\ \\text{重复定位误差} \\leq 0.03\\text{mm} \\end{cases}
四、关键技术趋同
-
振动抑制算法
均需解决高速运动中的振动问题: m\\frac{d\^2x}{dt\^2} + c\\frac{dx}{dt} + kx = F_{\\text{伺服}} 通过PID+前馈控制优化响应
-
热变形补偿
邢台企业开发的通用补偿模型: \\Delta L = \\alpha \\cdot L_0 \\cdot \\Delta T + \\beta \\cdot t \\alpha:材料膨胀系数,\\beta:时效变形因子
五、产业升级方向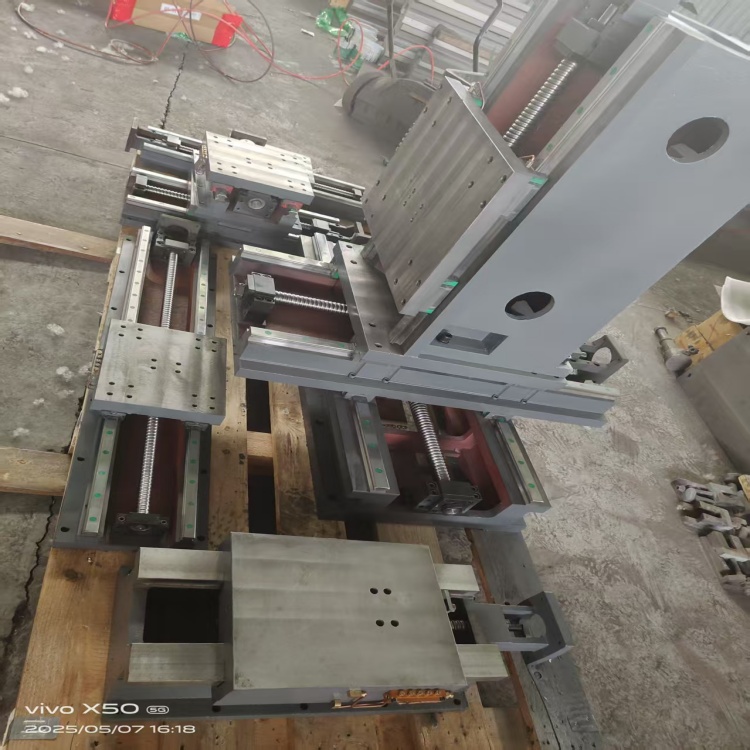
邢台制造企业正推动技术整合:
- 模块化设计:开发滑台/轨道通用基座
- 统一控制协议:适配EtherCAT/PROFINET总线
- 数字孪生应用:在虚拟环境中同步调试运动系统
典型案例:邢台某数控设备厂的智能焊接单元,通过将滑台嵌入机器人轨道基座,使工作空间扩大300%,定位精度提升40%,充分体现了两类技术的深度耦合价值。