基于密集型复杂城市场景下求解无人机三维路径规划的Q-learning算法研究(matlab)

目录

[一 主要内容](#一 主要内容)

[二 研究背景与意义](#二 研究背景与意义)

[三 相关理论基础](#三 相关理论基础)

[四 运行结果](#四 运行结果)

[五 下载链接](#五 下载链接)


一 主要内容

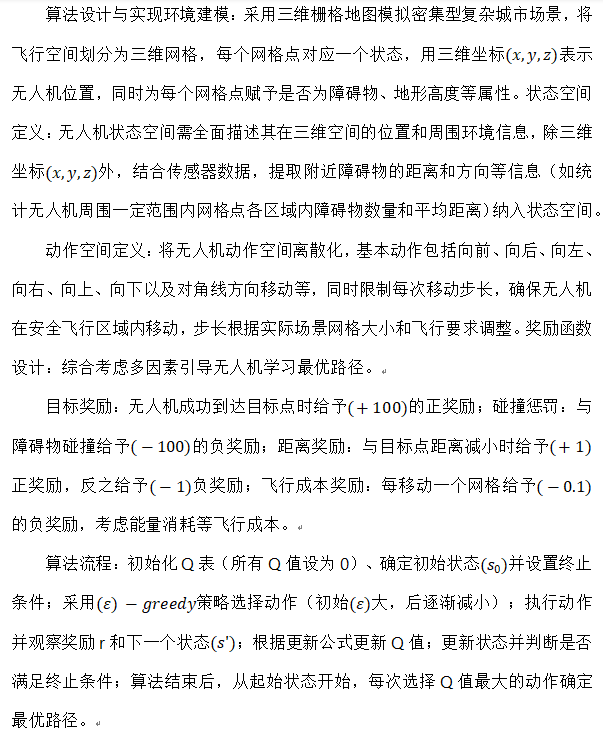
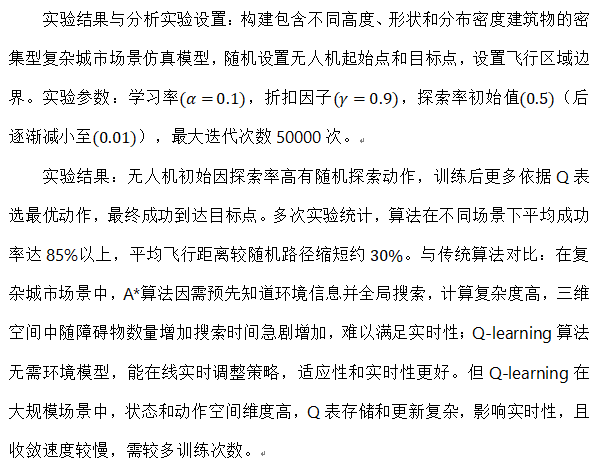
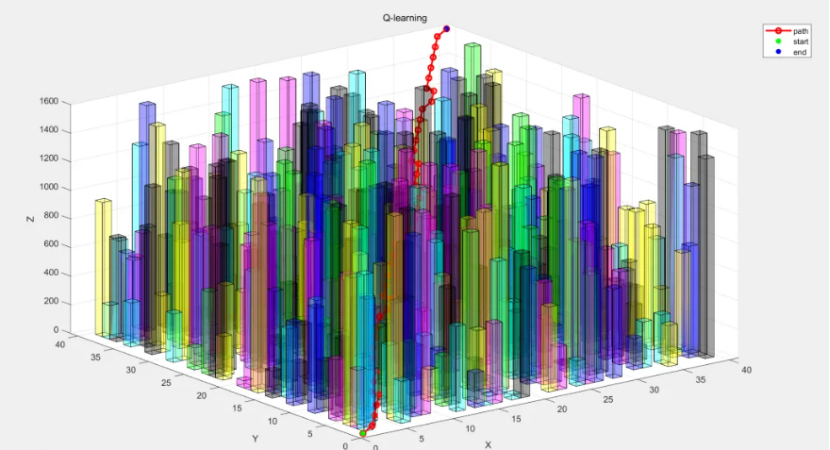
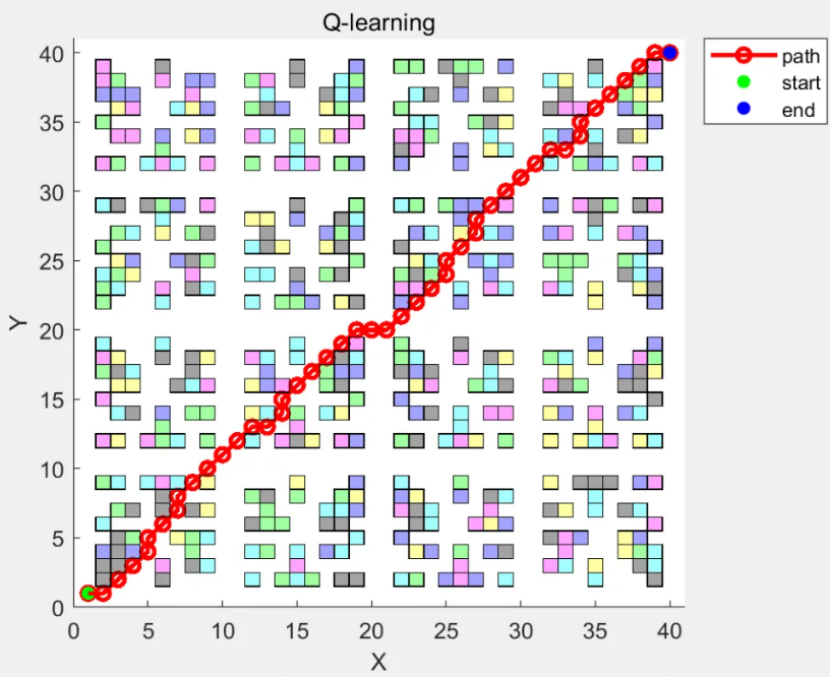
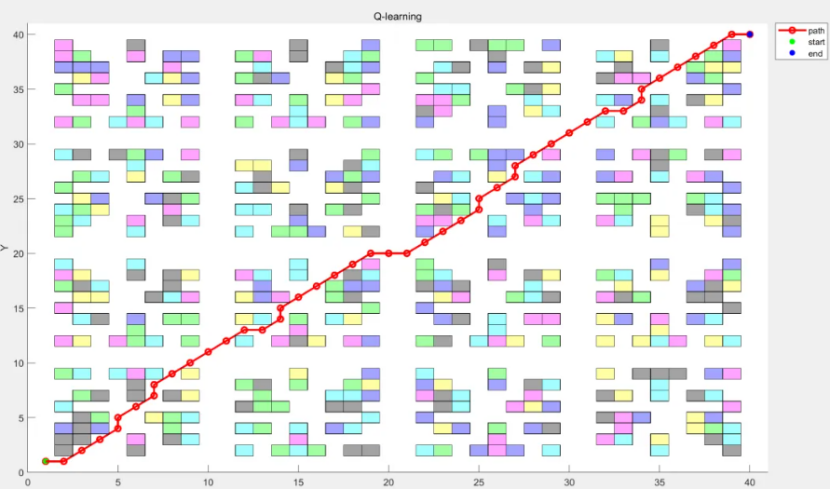
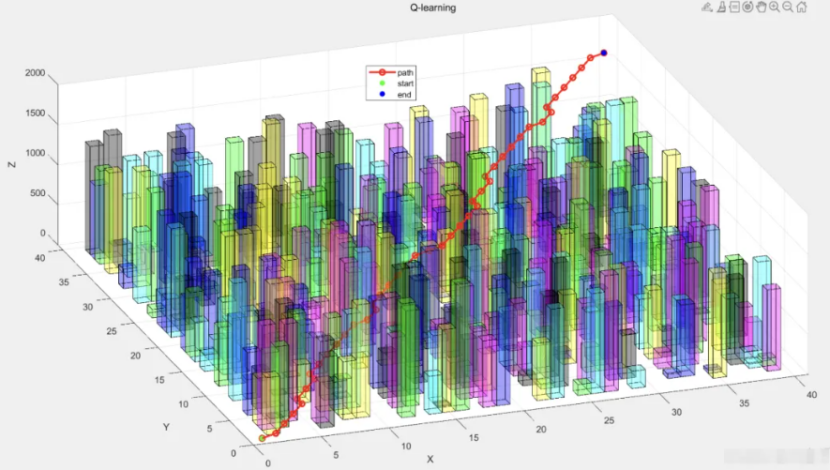
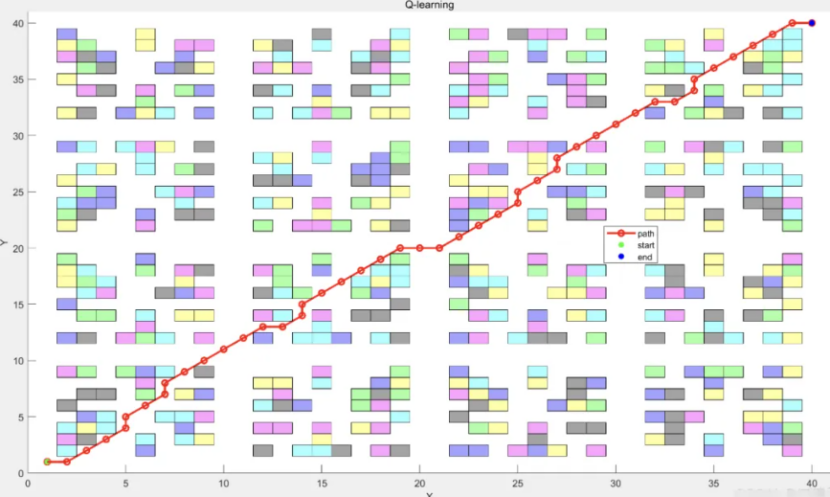
随着无人机在城市物流配送、航拍测绘等领域应用拓展,密集型复杂城市场景下的三维路径规划愈发关键。该场景障碍物密集、三维空间约束复杂且实时性要求高,传统算法难以满足需求。Q-learning算法作为强化学习方法,无需环境模型、可试错学习,适用于此类场景。本文深入研究基于Q-learning的无人机三维路径规划,合理定义状态空间、动作空间与奖励函数,让无人机自主学习最优路径。实验表明,算法能有效避障,规划出较优飞行路径,具备高成功率与适应性。程序采用matlab编写,注释清楚,运行可靠!

二 研究背景与意义

无人机技术在城市应用广泛,但城市场景复杂,建筑物、信号塔等障碍物密集,飞行空间受限,还需考虑飞行安全、能量消耗等。

传统路径规划算法(如A*、Dijkstra算法)在三维复杂空间计算复杂度高、难适应动态环境,无法满足无人机在城市环境的实时性与最优性需求。

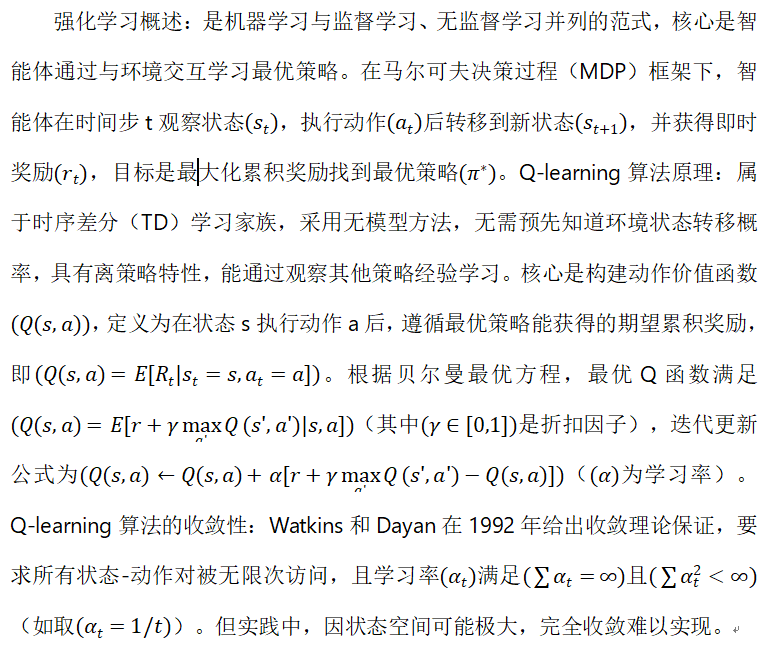
强化学习通过与环境交互学习最优策略,为无人机路径规划提供新思路。Q-learning算法无需环境模型、可试错学习,能根据环境奖励信号调整策略,适合复杂城市场景,研究其在无人机三维路径规划的应用具有现实意义。

三 相关理论基础
四 运行结果
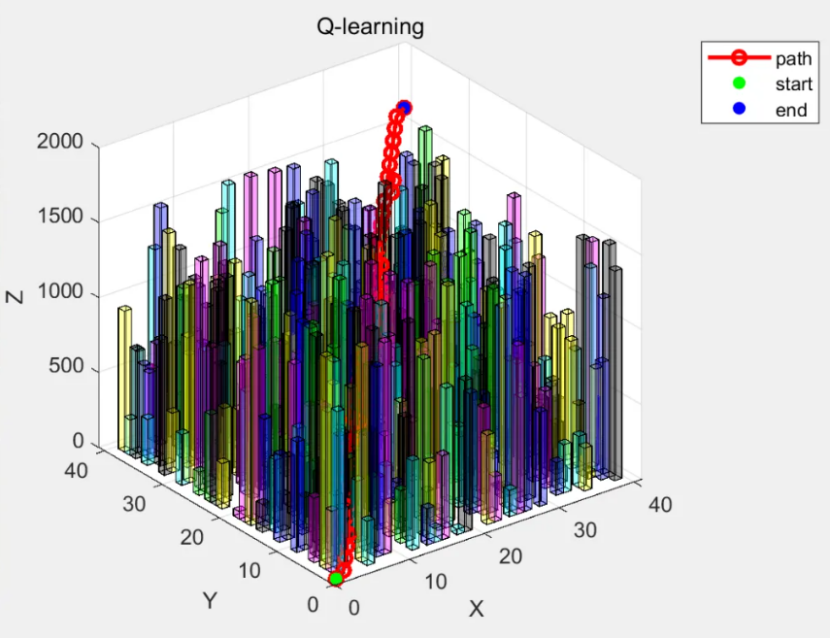
五 下载链接

相关推荐
Dream it possible!14 小时前
LeetCode 面试经典 150_多维动态规划_交错字符串(97_C++_中等)
算法·leetcode·面试·动态规划
心抵鹊15 小时前
算法之双指针系列(一)
算法·leetcode
十二15 小时前
【洛谷题解】P1083 [NOIP 2012 提高组] 借教室(二分答案 + 差分)
数据结构·c++·算法·蓝桥杯
小此方16 小时前
[算法实战论:动态规划]回文串问题的dp解法,回文串问题的母题,以及以此为基础的派生题
算法·动态规划
Pniubi16 小时前
力扣560.和为k的子数组
算法·leetcode·职场和发展
D e re k ZH17 小时前
C++ 从零入门(一):基础语法与程序结构
数据结构·c++·算法
Pniubi17 小时前
力扣438.找到字符串中所有字母异位词
算法·leetcode·职场和发展
東隅已逝,桑榆非晚20 小时前
算法6. 双指针法-查找总价格为目标的两个商品
c++·学习·算法
Evand J20 小时前
【PMSM例程】(14)永磁同步电机无迹卡尔曼滤波(UKF)定子电阻在线辨识与补偿。电阻变化跟踪及预测误差对比仿真。附完整代码的下载链接
matlab·电机·滤波·卡尔曼滤波·永磁同步电机·无迹卡尔曼滤波·pmsm
Eyfcom20 小时前
〖物联网终端实战 01〗UWB 室内高精度定位:仓储 AGV 与人员的厘米级轨迹追踪
物联网·算法·物流系统·快递系统·跨境物流快递系统·物联网终端实战