海康相机与机器人标定

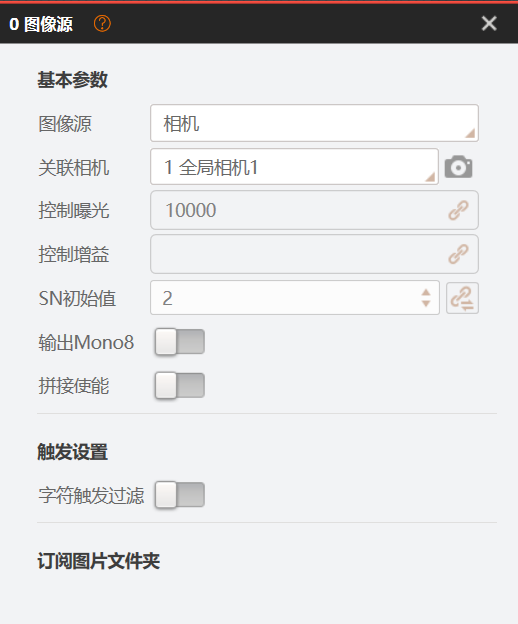
  • 确定相机图像来源

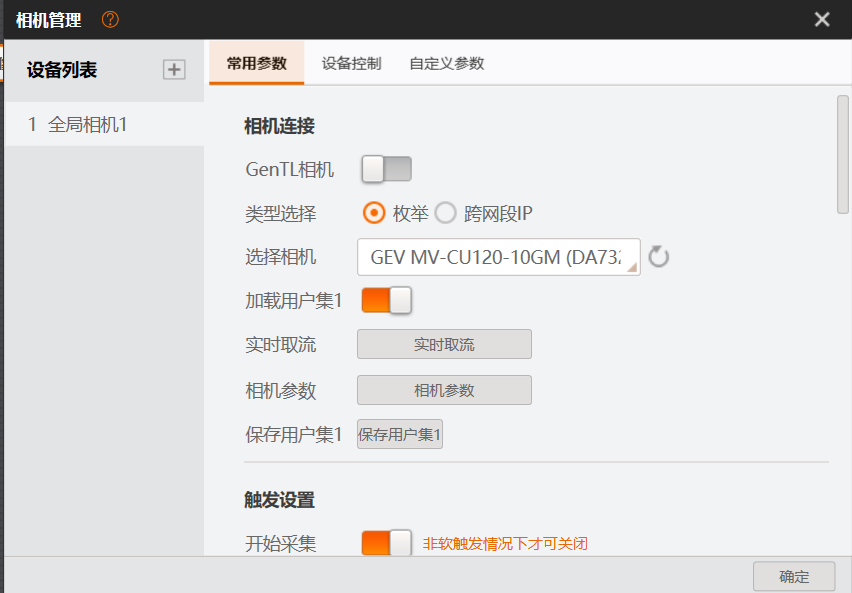
要做相机与机器人或者行走轴模组的标定,首先需要确定相机的图像来源,优先配置好相机图像源的参数。
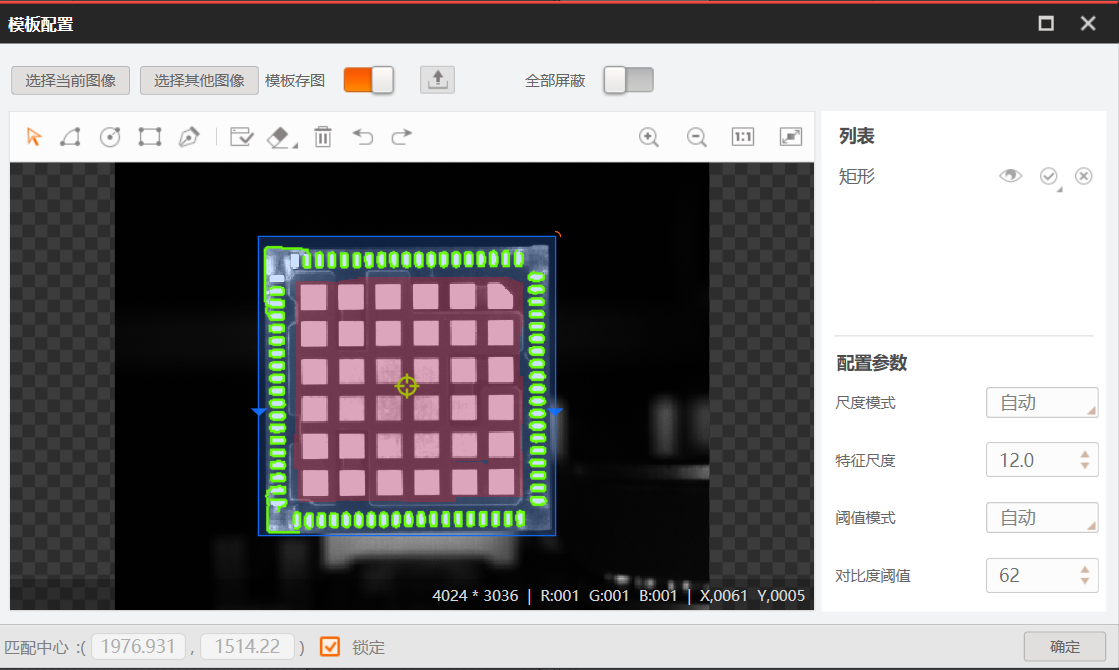
  • 创建物体对应的特征模板

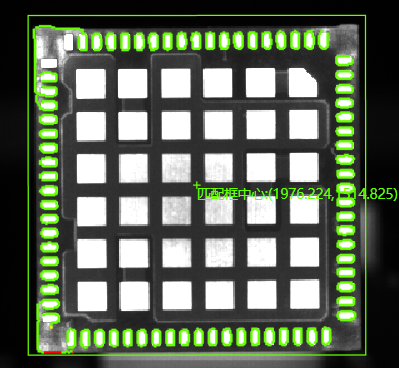
创建标定所需物体的体征模板,并确认图像的匹配中心。
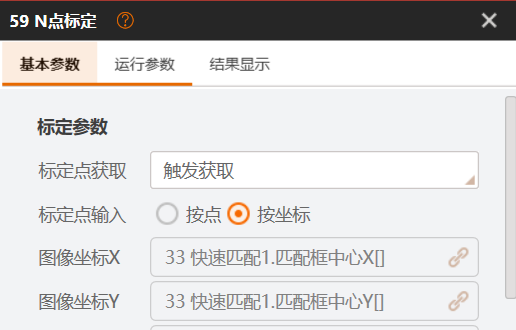
  • 进行N点标定

确定输入源的图像中心与图像坐标

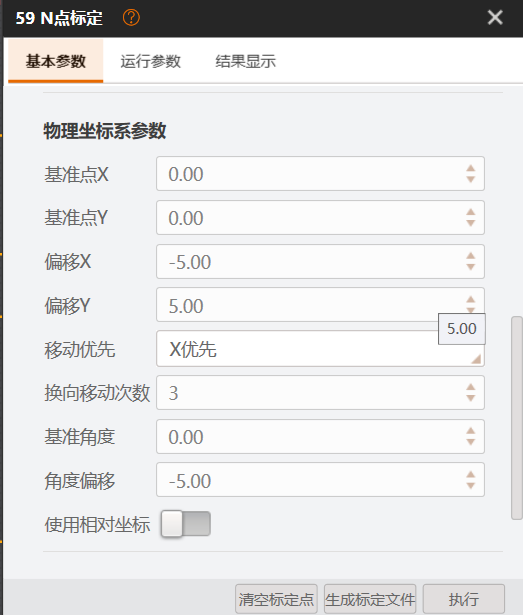
确定机械臂运动过程中是X优先还是Y优先,如果是X优先Y轴坐标需要保持不动Y优先X坐标需保持不动,设置运动偏移(根据识别物体的大小,不要超出特征匹配的范围)
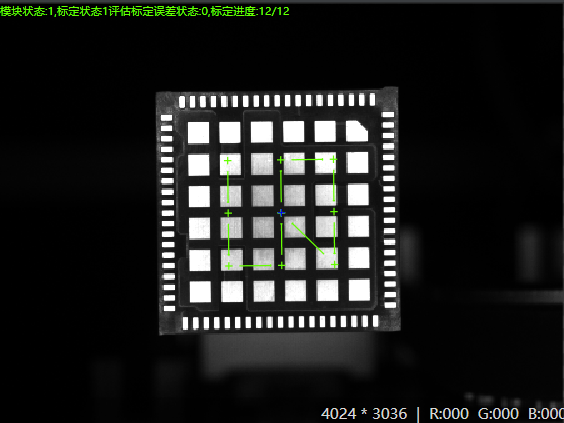
触发N点标定模块,没触发一次,图像显示的标定次数就会加1。
检查标定文件有无错误的标定点位。
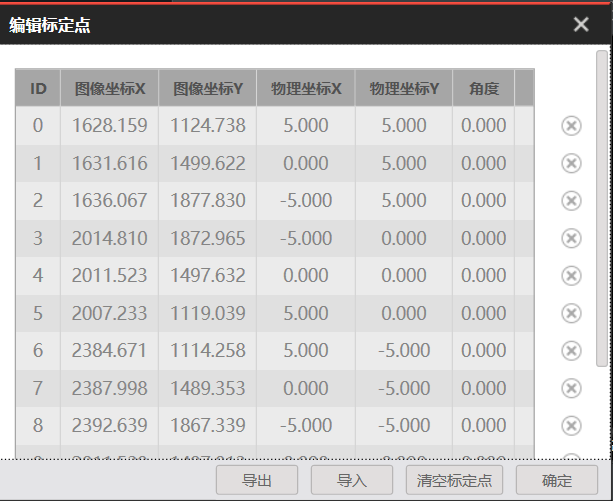
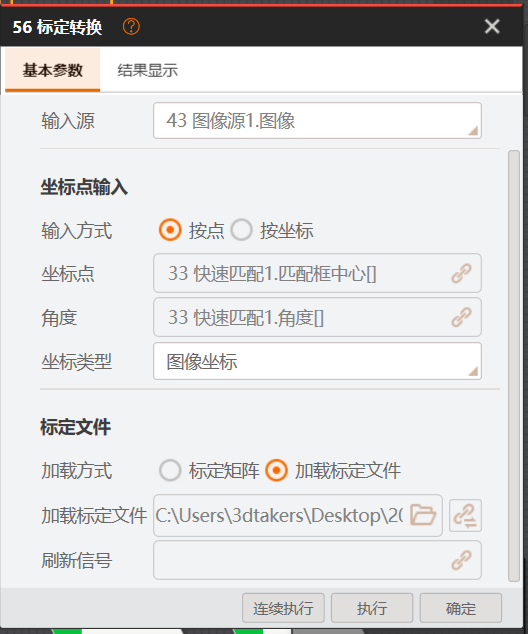
生成需要使用的标定文件,在标定转换模块中使用生成的标定文件。
相关推荐
极客互动API26 分钟前
企业微信 API 二次开发:外部群机器人能力边界与实战指南
机器人·企业微信·企业微信二次开发·企业微信api·企业微信sdk·企业微信ipad协议
会飞锦鲤37 分钟前
基于 RT-DETR 的 PCB 缺陷检测
深度学习·目标检测·计算机视觉·pyqt5·rt-detr·工业质检·pcb缺陷检测
瓶瓶持续学习中1 小时前
物理AI与具身智能的技术架构区别:从空间建模到机器人动作执行
人工智能·机器人
深视智能科技5 小时前
科研级 sCMOS 相机选型:弱光成像、帧率怎么兼顾
数码相机
zkk95272 天前
【机器人动力学】(四):动力学回归与最小参数集
机器人·动力学辨识·最小参数集
深视智能科技2 天前
高速相机标称帧率到现场还够用吗?从试拍到验收怎么核
数码相机
wechatbot8882 天前
企业微信外部群聊自动回复机器人开发实战
微信·机器人·企业微信·企业微信scrm·企业微信二次开发·企业微信api
wangxiaoxuan2173 天前
如何设计机器人 API:类型、单位、坐标系与失败语义
机器人·科沃斯八界
深蓝学院3 天前
机器人控制算法 MPC 的预测模型从哪来?完整公式推导
机器人·强化学习·机器人控制
蓝天居士3 天前
ROS2从入门到精通(13)
机器人·ros·ros 2