C# 基于halcon的视觉工作流-章54-N点标定

C# 基于halcon的视觉工作流-章54-N点标定

本章目标:
一、利用基础算子找出各圆点中心坐标;
二、输入机械手移到到圆点位置时的坐标;
三、vector_to_hom_mat2d计算转换矩阵;
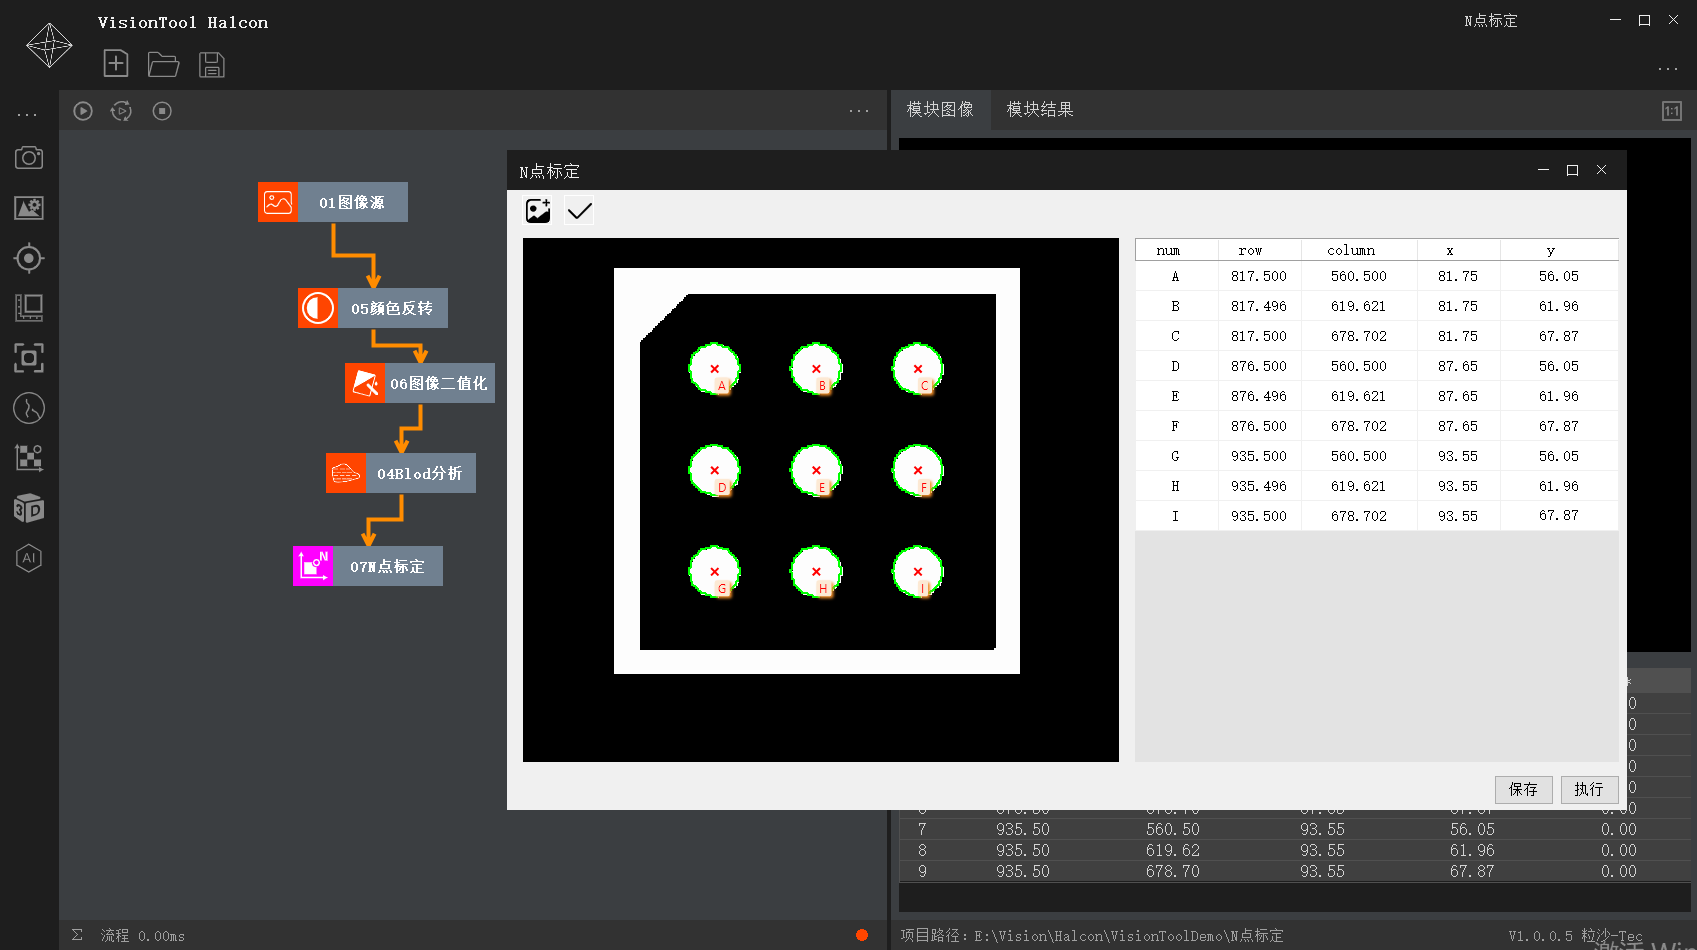

一、利用基础算子找出各圆点中心坐标;

二、输入机械手移到到圆点位置时的坐标;
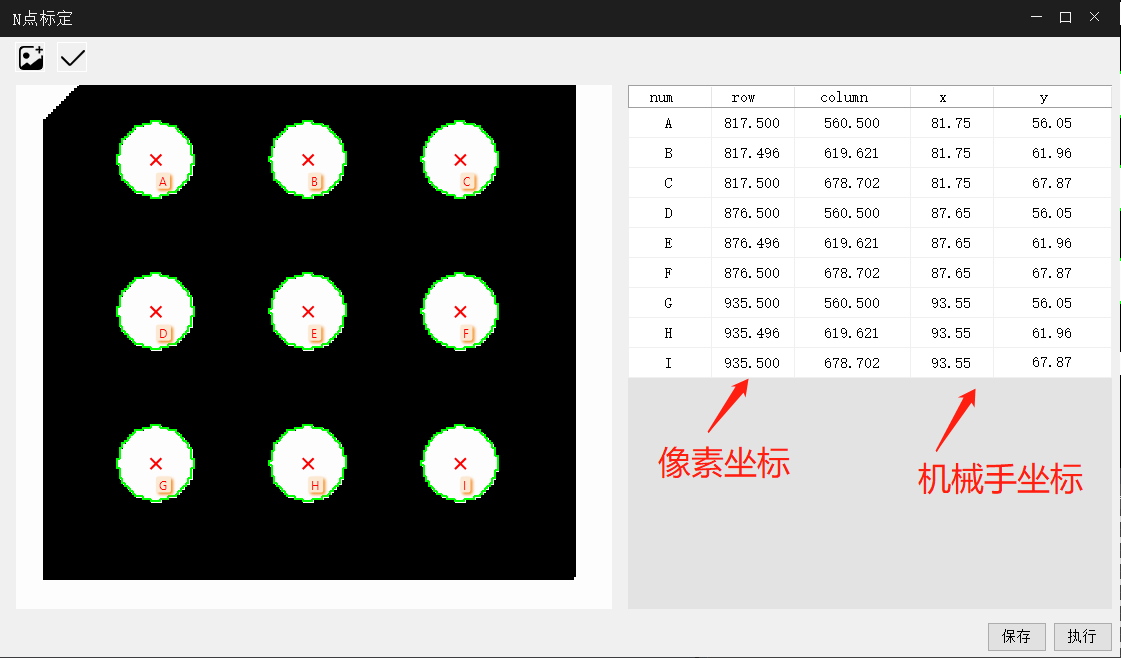
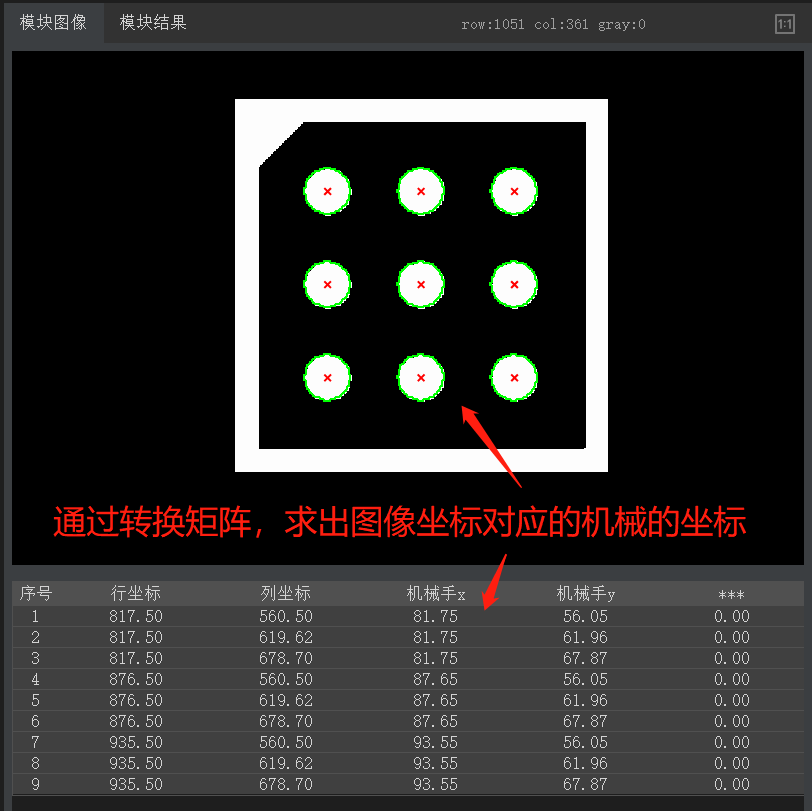
三、vector_to_hom_mat2d计算转换矩阵;

利用该算子,输入图像坐标与机械手坐标,算出转换关系矩阵,用于机械手引导定位。
上述内容需要一定的技术功底,本章至此已结束,欢迎阅读下章。

一款免费的视觉工具

下载地址:https://pan.baidu.com/s/11tktKOSnepLNIEqNbvnv6w?pwd=qv5i
相关推荐
谙弆悕博士20 分钟前
多智能体架构详解:市场拍卖式架构(Market-based / 竞价协商)
开发语言·架构·去中心化·多智能体·智能体·拍卖架构
ShineWinsu36 分钟前
对于Qt:QMessageBox的解析
开发语言·c++·qt·面试·客户端·qmessagebox·消息对话框
承渊政道1 小时前
【Python编程快速上手—让繁琐工作自动化】(列表:把数据排成队,从下标取值到深拷贝)
开发语言·python·pycharm·自动化·列表
秋天的怀念_David1 小时前
算法一千零一夜 · 第三十五夜 · 恢复风暴
java·程序人生·算法
tryCbest2 小时前
Python 爬虫从入门到实战(一):基础篇——从零写出第一个爬虫
开发语言·爬虫·python
多加点辣也没关系2 小时前
JavaScript|第40章:JavaScript 工程化实践
开发语言·javascript·ecmascript
泯泷3 小时前
别再“裸聊”大模型了!你家的 AI 为什么总胡说八道?根子在 RAG
人工智能·算法·架构
硅谷秋水3 小时前
面向精确到达任务的机器人-对齐3D高斯溅射方法——基于腕部-相机VLA策略
数码相机·机器学习·计算机视觉·3d·机器人
2601_967980114 小时前
Python中heapq模块的各种用法实例
数据结构·python·算法·应用实例·heapq模块