ros2 humble安装moveit2

注意:大概需要三个半个小时左右

1、安装moveit

复制代码
sudo apt install ros-humble-moveit* -y

2、安装moveit使用环境,各种control等

复制代码
sudo apt-get install ros-humble-control* ros-humble-joint-trajectory-controller ros-humble-joint-state-* ros-humble-gripper-controllers ros-humble-trajectory-msgs

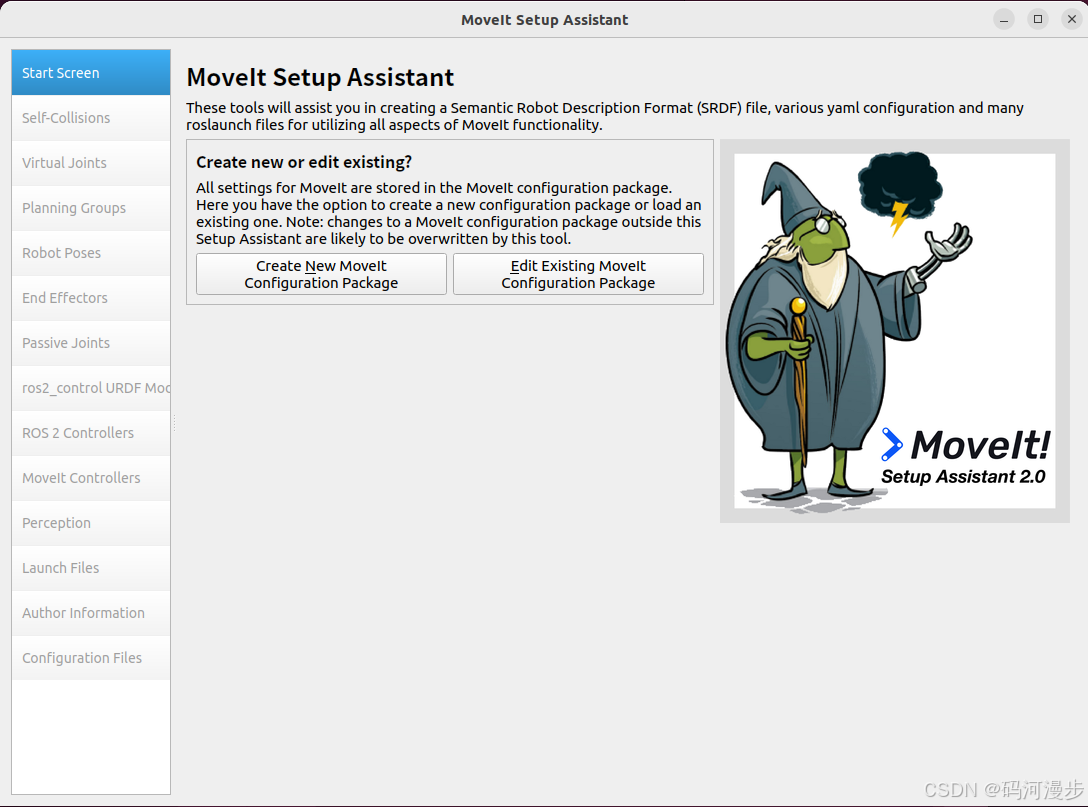
3、打开moveit助手,测试下是否安装成功

复制代码
ros2 launch moveit_setup_assistant setup_assistant.launch.py
上一篇:安装ros2 humble

下一篇:ros2 humble安装ignition gazebo

相关推荐
米糕闯编程9 天前
鱼香ros2(二十五)导航
机器人·slam·ros2·launch·navigation2
兜里只有三分钱~12 天前
从 URDF 到 SDK:开发者视角拆解启元 T1/Q1 机器人架构
机器人·sdk·仿真·ros2·urdf
特立独行的猫a16 天前
ROS 2 主流DDS中间件入门:Cyclone DDS 与 Fast DDS 完全指南
中间件·ros2·dds·fast dds·cyclone dds
轻口味19 天前
启元无真机二开实战1:54 个接口能做什么、不能做什么——启元 Q1/T1 SDK 能力全景与版本矩阵
线性代数·矩阵·ros2·具身智能·启元机器人
热金鼠22 天前
2.ROS2 核心机制与命令行实操
ros2
大雨歌1 个月前
笛卡尔坐标 → 自然坐标(Frenet) 逐步推导全解 -2
ros2
米糕闯编程1 个月前
鱼香ros2(十七)C++小海龟巡逻
开发语言·c++·机器人·ros2·服务·小海龟
风合星语1 个月前
2026 机器人工程实例(七):Nav2 到站了,任务却没完成——AMR 载货导航中的托盘滑移与验收闭环
人工智能·机器人·ros2·机器人仿真·nav2·mujoco·amr
米糕闯编程1 个月前
鱼香ros2(十二)C++话题订阅与发布
开发语言·c++·ros2·话题
朝朝辞暮i1 个月前
C++ 第 36 课:Action——机械臂/VLA 非常重要
开发语言·c++·算法·ros2