实验内容
在普通PID控制中引入积分环节的目的,主要氏为了消除静差,提高控制精度。但在或称的启动、结束或者大幅度增减设定时,短时间内系统的输出有很大的偏差,就会造成PID运算的积分累计,只是控制量超过执行机构可能允许的最大动作范围对应的极限控制量,引起系统较大的超调,甚至引起系统较大的震荡。
积分分离的基本思路:当控制量与设定值偏差较大时,取消积分作用,以避免由于积分作用使系统稳定性降低,超调量变大;当控制量接近给定值时,引入积分控制,消除静差,提高控制精度。
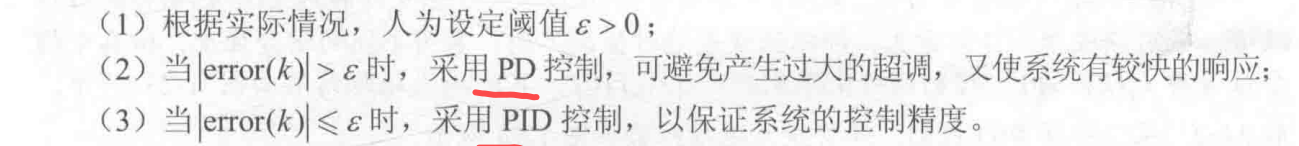
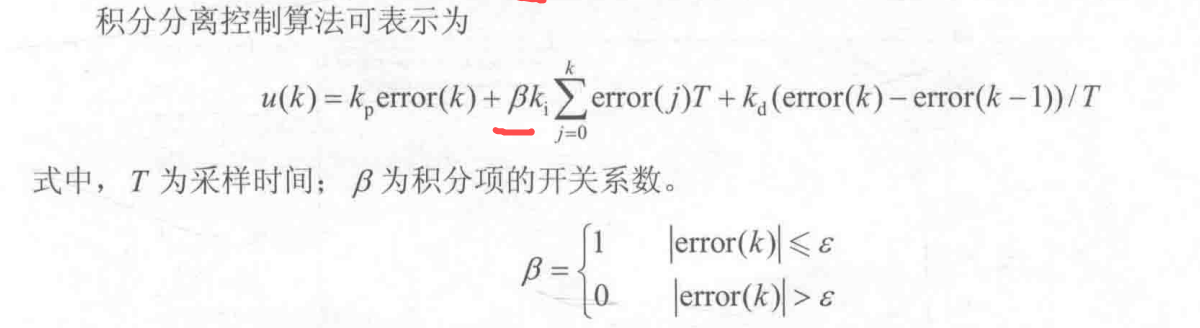
控制对象
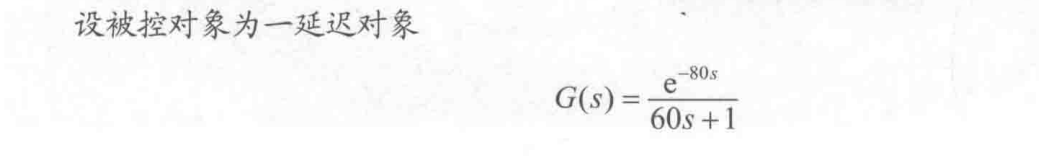

实验代码
%Integration Separation PID Controller
clear all;
close all;
ts=20;
%Delay plant
sys=tf(1,60,1,'inputdelay',80);
dsys=c2d(sys,ts,'zoh');
num,den=tfdata(dsys,'v');
u_1=0;u_2=0;u_3=0;u_4=0;u_5=0;
y_1=0;y_2=0;y_3=0;
error_1=0;error_2=0;
ei=0;
for k=1:1:200
time(k)=k*ts;
%Delay plant
y(k)=-den(2)*y_1+num(2)*u_5;
%I separation
yd(k)=40;
error(k)=yd(k)-y(k);
ei=ei+error(k)*ts;
M=2;
if M1 %Using integration separation
if abs(error(k))>=30
beta=0.0;
elseif abs(error(k))>=20&abs(error(k))<=30
beta=0.6;
elseif abs(error(k))>=10&abs(error(k))<=20
beta=0.9;
else
beta=1.0;
end
elseif M2
beta=1.0; %Not using integration separation
end
kp=0.80;
ki=0.005;
kd=3.0;
u(k)=kperror(k)+kd (error(k)-error_1)/ts+betakiei;
if u(k)>=110 % Restricting the output of controller
u(k)=110;
end
if u(k)<=-110
u(k)=-110;
end
u_5=u_4;u_4=u_3;u_3=u_2;u_2=u_1;u_1=u(k);
y_3=y_2;y_2=y_1;y_1=y(k);
error_2=error_1;
error_1=error(k);
end
figure(1);
plot(time,yd,'r',time,y,'k:','linewidth',2);
xlabel('time(s)');ylabel('yd,y');
legend('Ideal position signal','Position tracking');
figure(2);
plot(time,u,'r','linewidth',2);
xlabel('time(s)');ylabel('Control input');
实验结果分析
M =1
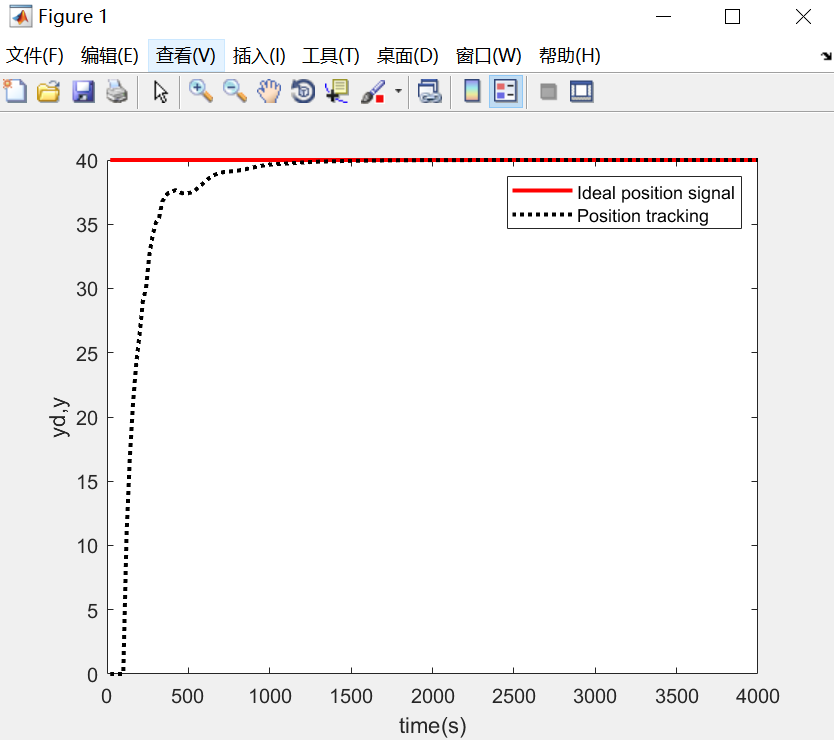
M=2
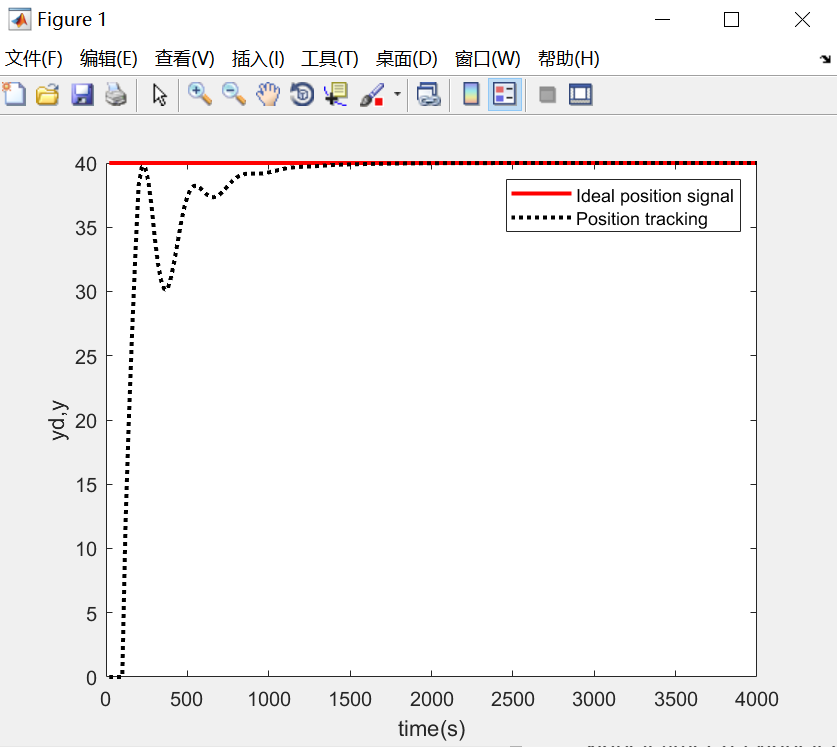
由仿真结果可以看出,当采用积分分离方法控制效果有很大的改善。值得注意的是,为了保证积分作用后系统的稳定行不变,在输入积分作用是=时比例系数Kp可以做相应变化。此外, β值应该根据具体对象的要求而定,若β过大,则达不到积分分离的目的;若β过大小,则回导致无法进入积分区。如果只进行PD控制,会是控制出现余差。