在消费电子组装、锂电产线或是精密包装车间,效率的隐形杀手往往不是机器本身,而是机器之间的"语言障碍"。你或许见过:一台崭新的高速SCARA机器人(基于EtherCAT总线)已经就位,但它必须等待来自上一代DeviceNet压力传感器和伺服定位台的"慢半拍"反馈信号。整条产线的节拍,就这样被锁定在旧有设备的通信速率上。全部升级?预算高昂且停产损失巨大。维持现状?产能瓶颈无法突破,竞争力悄然流失。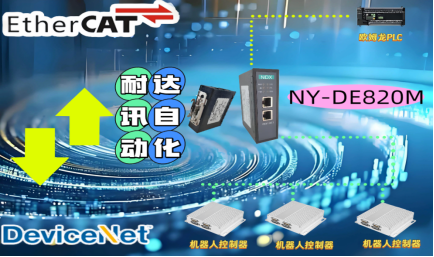
这正是耐达讯自动化的EtherCAT主站转DeviceNet从站网关所要解决的核心痛点。它不更换任何一台可靠的旧设备,而是成为一个精准、实时的"协议翻译官",在高速的EtherCAT控制网络与稳定但相对独立的DeviceNet设备层之间,建立起无缝的数据通道。
让我们看一个消费电子产品精密装配线的实际案例。客户需要在一条旧线上引入新的视觉引导机器人(EtherCAT主控),执行芯片的精准抓取与贴装。然而,负责供料与定位的振动盘、老式精密气缸阀岛以及关键的在位检测传感器,都是基于DeviceNet网络。传统改造方案需要增加额外的控制器和编写复杂的中间层逻辑,成本与调试周期激增。
采用耐达讯的网关方案后,工程师的工作变得清晰直接:
-
物理连接与网络扫描:将网关的DeviceNet端口接入原有网络,EtherCAT端口接入机器人控制器。使用配置软件,快速扫描并识别出网络上所有的DeviceNet从站(如阀岛、传感器)。
-
数据映射与配置:这是核心步骤。工程师像配置本机I/O一样,将DeviceNet从站的每一个关键数据点(如传感器触发信号、阀岛气缸状态位),"点对点"地映射到网关的EtherCAT端输入输出映像区。整个过程在直观的软件界面中完成,无需编写底层协议代码。
-
EtherCAT网络集成:在机器人控制器的编程软件中,将该网关添加为一个标准的EtherCAT从站。此时,映射好的DeviceNet数据,对机器人控制器而言,就如同本地连接的EtherCAT I/O模块一样,可以直接进行高速、确定性的读写。
-
调试与优化:实际调试中,重点在于确保实时性。工程师通过调整EtherCAT主站的周期同步时序,并验证关键信号的响应延迟。例如,视觉系统识别到位置后,触发信号通过网关传递给DeviceNet气缸,其动作完成的反馈再经由网关传回,整个循环时间被精确控制在毫秒级,完全满足高速贴装的节拍要求。
总结而言,耐达讯自动化这项技术方案的价值,在于它用极简的硬件与清晰的配置逻辑,实现了新旧自动化资产的"共生"。它保护了既有的可靠设备投资,将改造对生产的扰动降至最低;它释放了新一代控制器的全部性能潜力,让高速机器人不必"等待"。在制造业迈向互联互通与柔性制造的路上,最大的智慧有时不在于淘汰旧物,而在于如何巧妙地让它们焕发新生,而耐达讯自动化的协议网关,正是实现这一智慧的关键桥梁。