基于静止坐标系和正交坐标系的非对称六相电机simulink建模与仿真

目录

1.课题概述

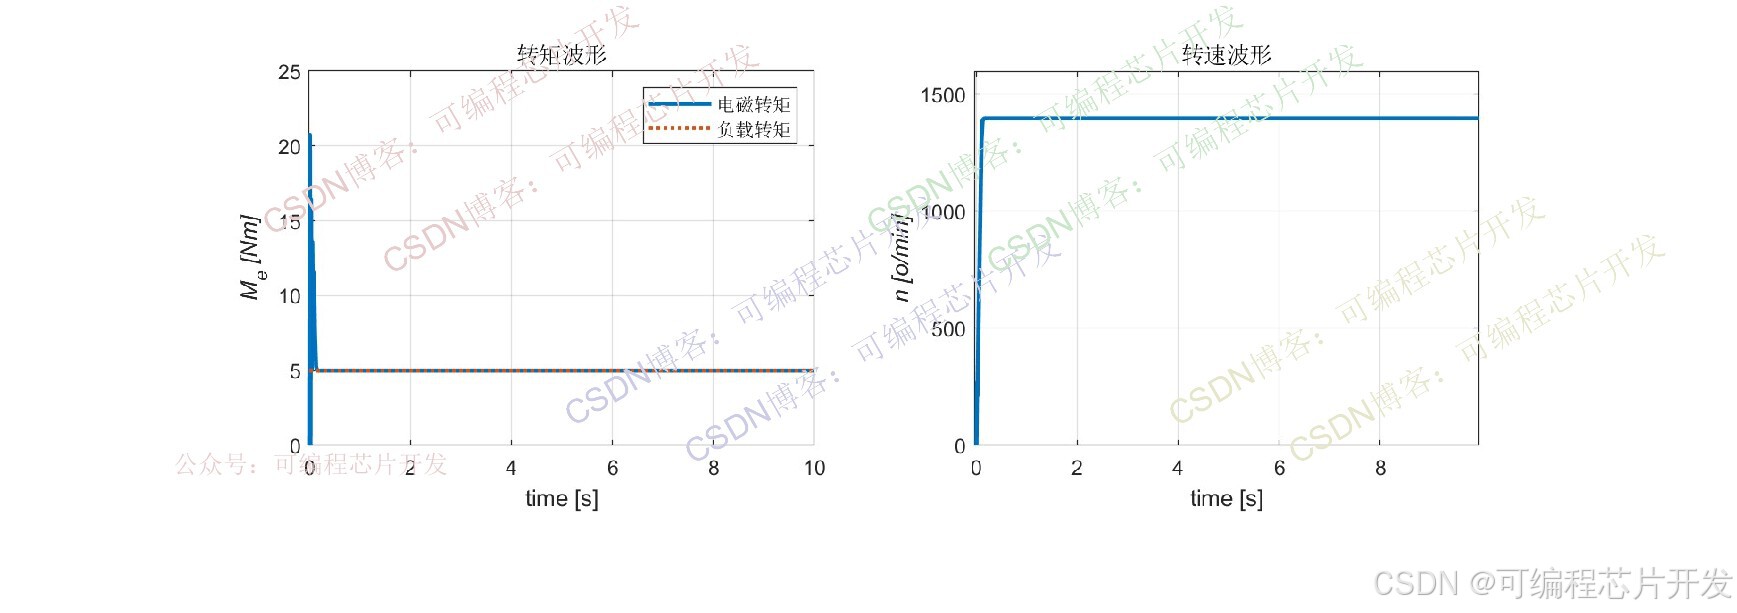
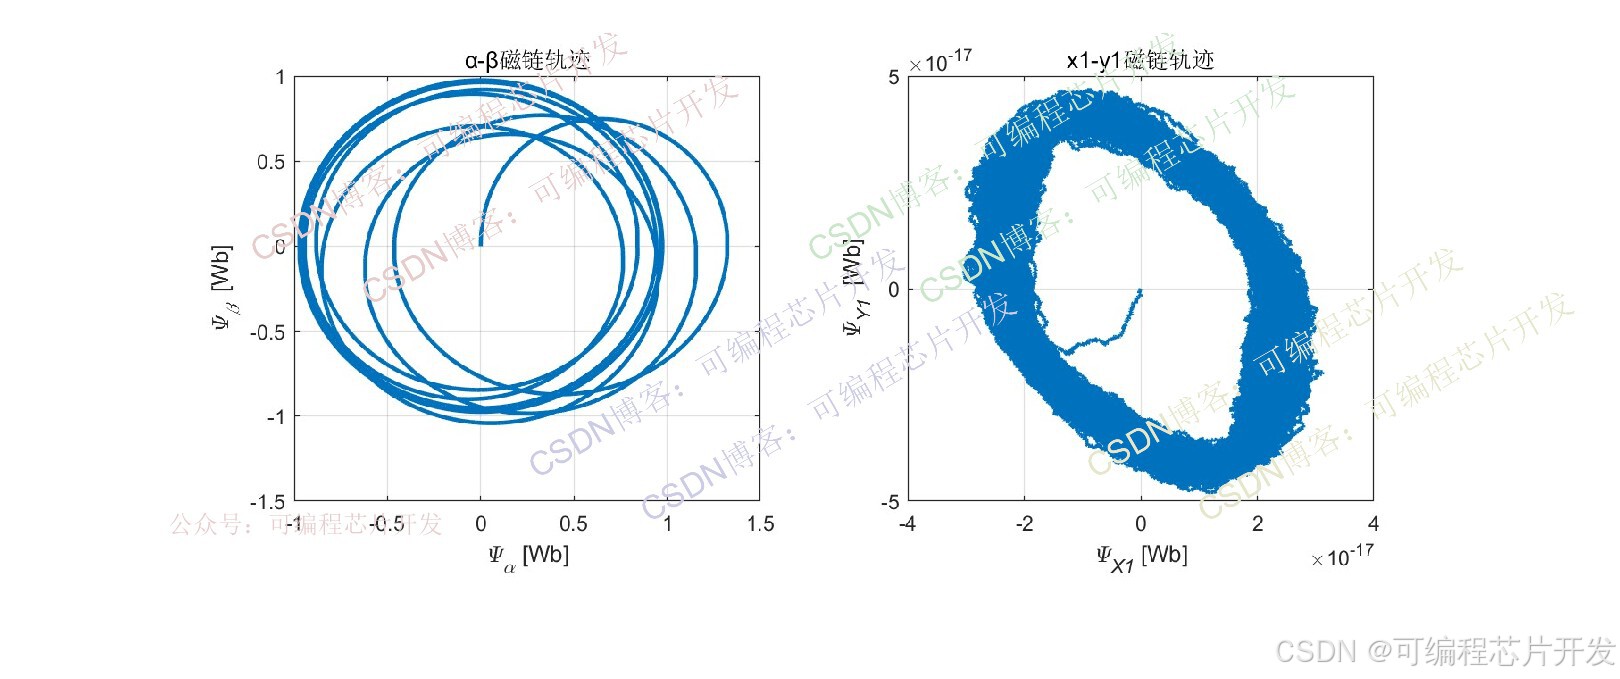
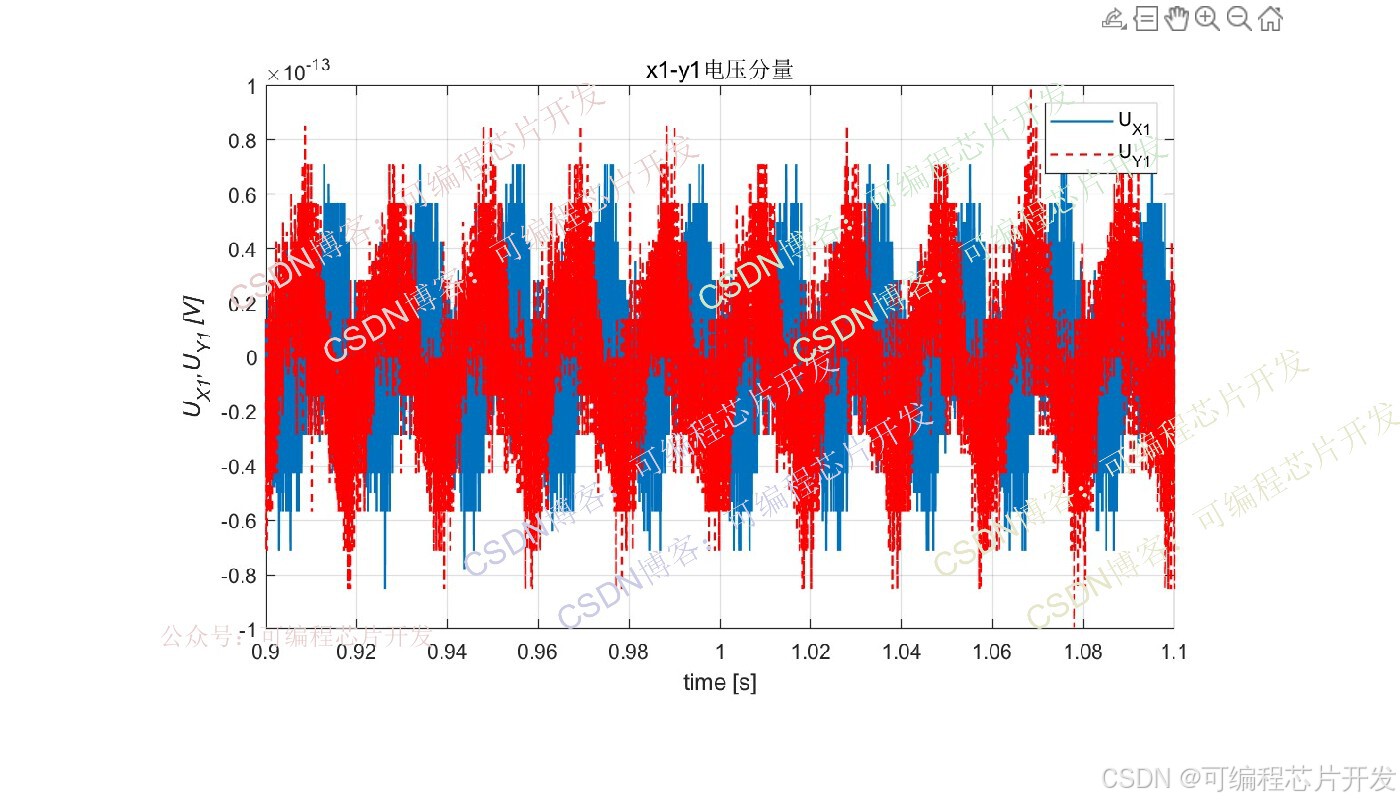
2.系统仿真结果

3.核心程序或模型

4.系统原理简介

5.完整工程文件


1.课题概述

非对称六相电机是多相电机的典型代表,相较于传统三相电机,其具备功率密度高、容错能力强、转矩脉动小等优势,在电动汽车、船舶推进、航空航天等大功率、高可靠性领域具有广泛应用前景。对非对称六相电机的分析需基于静止坐标系(如自然坐标系、αβ坐标系)和正交旋转坐标系(如dq坐标系)的坐标变换,通过坐标变换可将复杂的多变量耦合系统解耦为独立的子系统,简化电机的建模与控制。

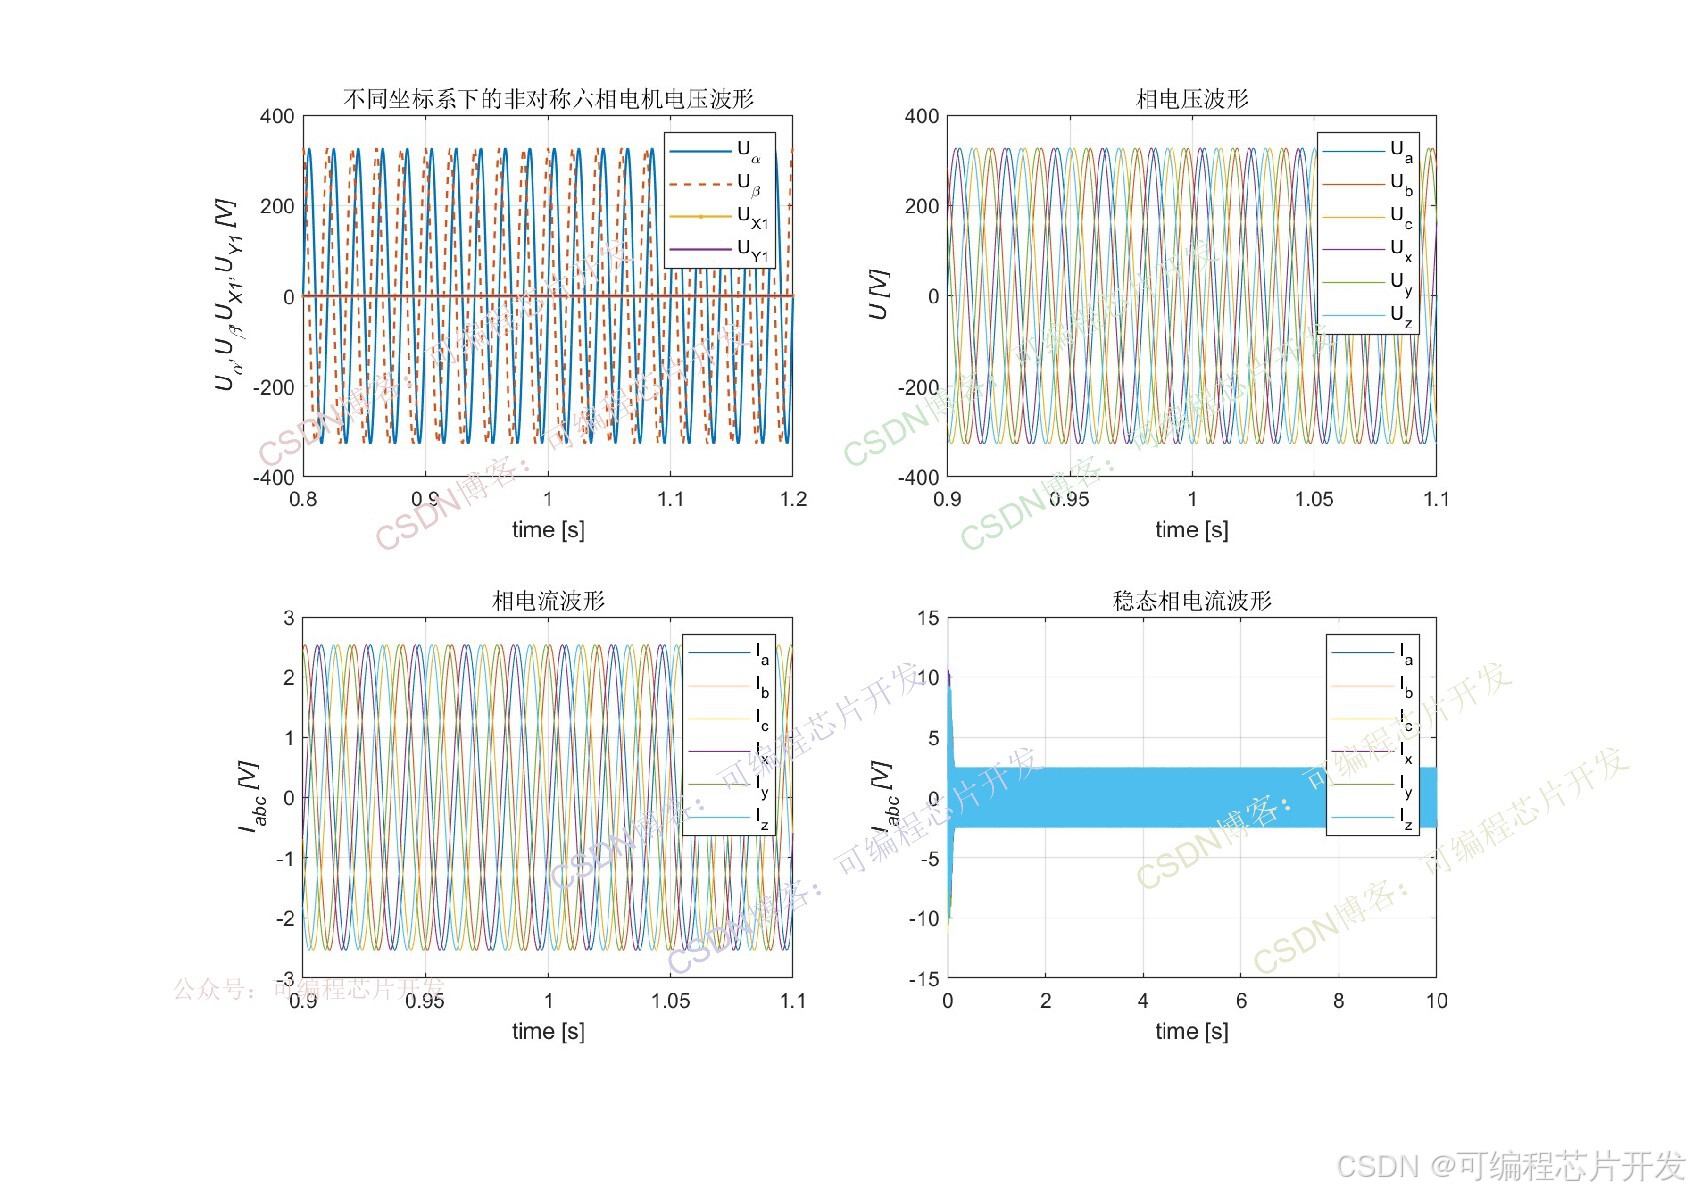
2.系统仿真结果
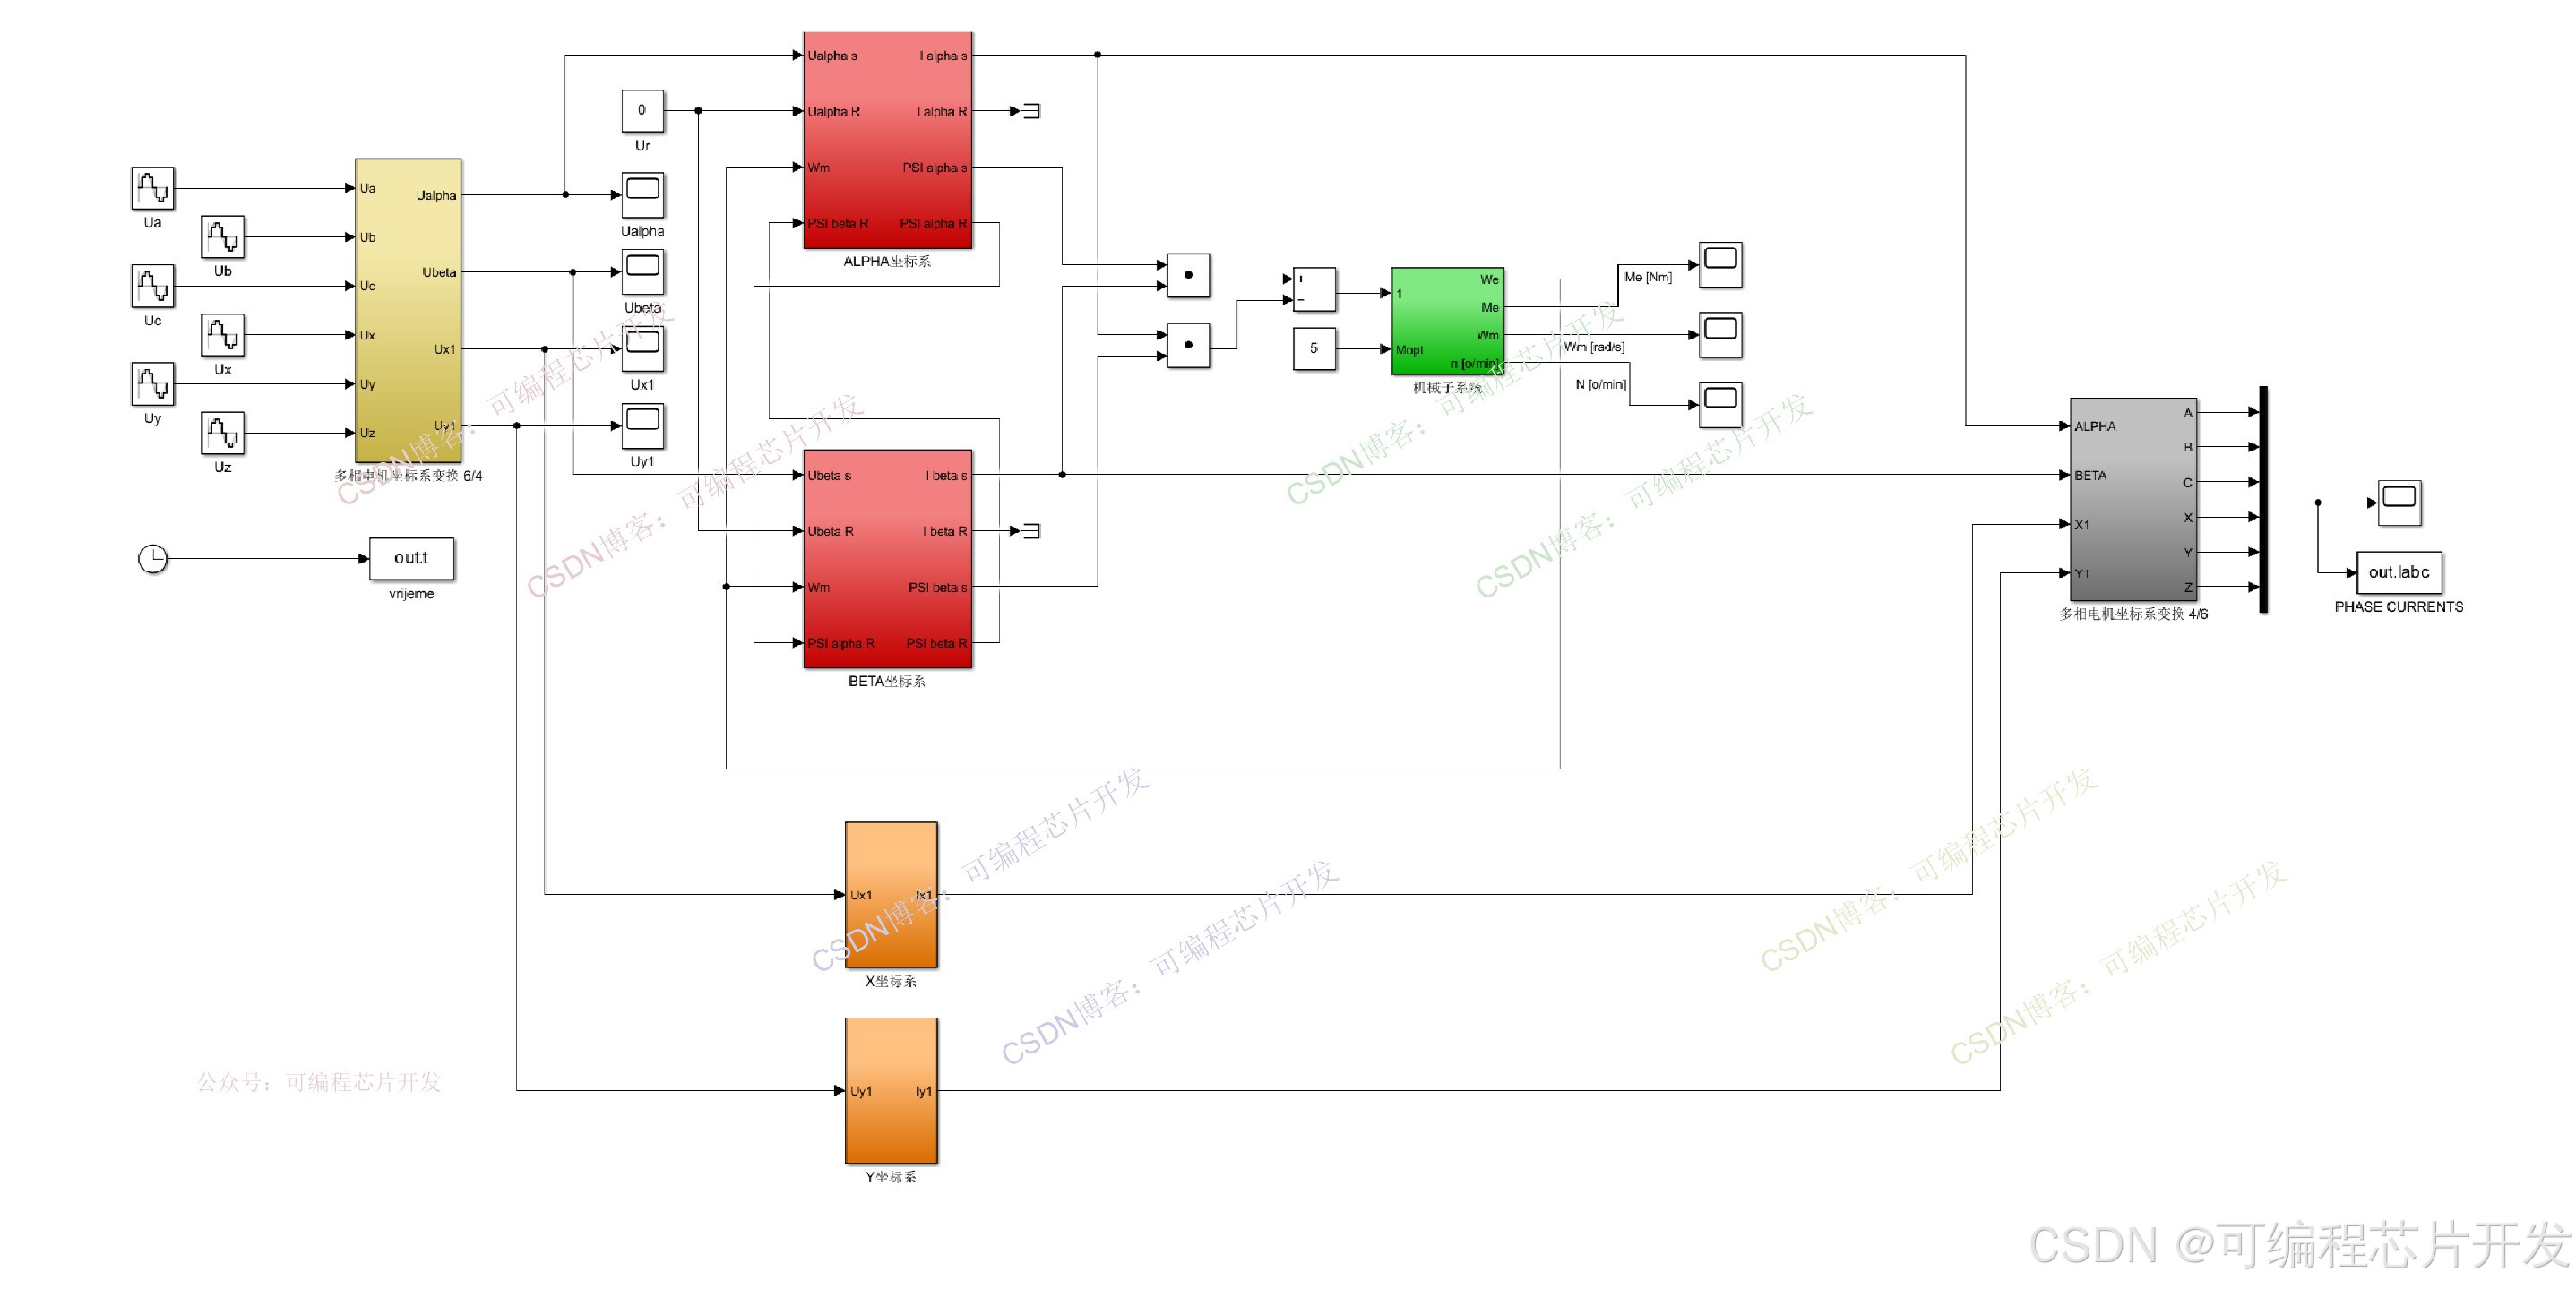
3.核心程序或模型

版本:Matlab2024b
135

4.系统原理简介

非对称六相电机的定子包含两套三相绕组,记为绕组A、B、C和绕组X、Y、Z,两套绕组共用一个转子(永磁同步转子或异步感应转子)。其核心特征为:

1.两套三相绕组的匝数、线径、空间分布形式完全一致;

2.两套绕组在空间上的电角度位移为α(典型值α=30°),而非对称六相电机的60°;

3.绕组的中性点可独立引出(非隔离中性点)或短接(隔离中性点),中性点的连接方式会影响电机的零序电流特性。

定子绕组通入交变电流后,会产生旋转磁动势,其基波磁动势是驱动转子旋转的核心动力。对于非对称六相电机,定子总磁动势为两套三相绕组磁动势的矢量和。

假设两套三相绕组的相电流分别为:
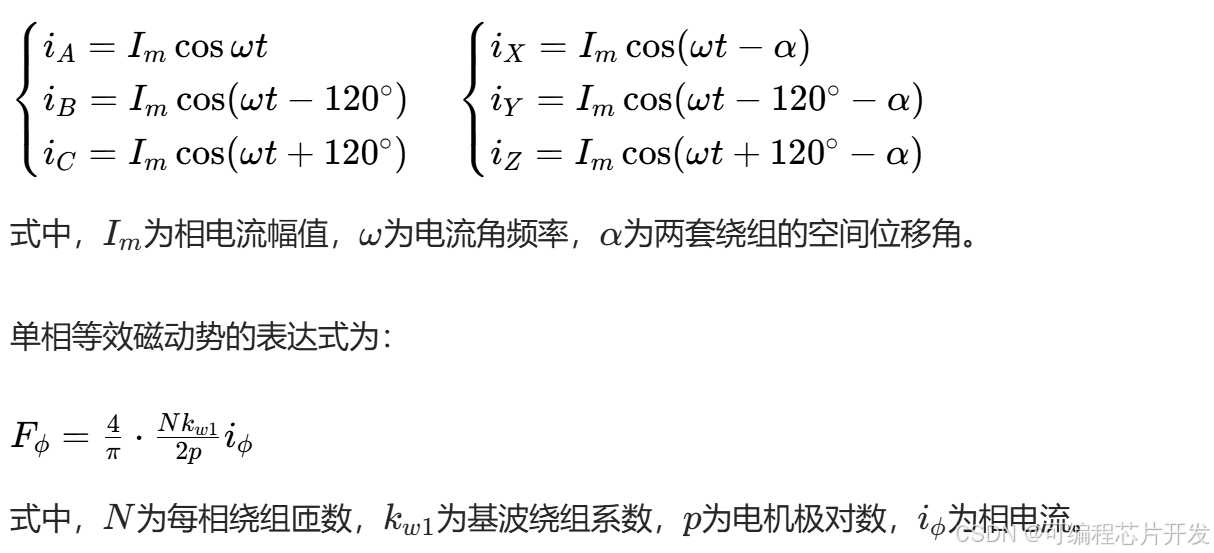
两套三相绕组的基波磁动势分别为FABC和FXYZ ​ ,定子总基波磁动势为:

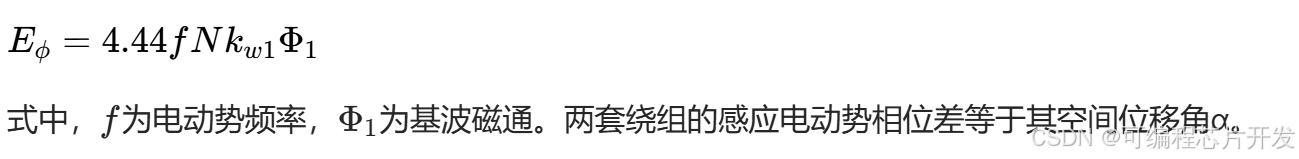
由于两套绕组空间位移α角,磁动势矢量叠加后,总磁动势的幅值更大且谐波分量被抑制。 转子旋转时,定子绕组切割转子磁场会产生感应电动势。非对称六相电机的相电动势为正弦波,其有效值为:
5.完整工程文件

v v

关注后,GZH回复关键词: a16

相关推荐
严肃小白兔19 小时前
优秀 MATLAB 作者、书籍推荐:国外经典教材与技术资源整理
matlab
熊猫_豆豆2 天前
buck-boost电路MATLAB仿真
matlab·电路·电力电子技术
逆向编程3 天前
MATLAB高级数据结构:cell、struct与table深度应用
开发语言·数据结构·matlab
星夜离尘563 天前
MATLAB 刚体坐标变换:点、方向和逆变换为什么不能混用
matlab
Evand J4 天前
【PMSM滤波例程2】PMSM未知负载转矩观测EKF。MATLAB例程(负载增广EKF与实际仿真结果)。附下载链接
开发语言·matlab·电机
机器学习之心4 天前
基于贝叶斯物理信息神经网络的矿产预测与不确定性量化,MATLAB代码及复现报告
人工智能·神经网络·matlab·贝叶斯物理信息神经网络
Evand J5 天前
【PMSM例程4】PMSM电阻辨识与模型补偿EKF,MATLAB例程。附下载链接,包运行成功
开发语言·matlab·电机·ekf·卡尔曼·pmsm
slandarer5 天前
MATLAB | 文艺复兴:万圣节使用 MATLAB 绘制黑人抬棺动画
matlab·黑人抬棺
大江东去浪淘尽千古风流人物5 天前
【FLORA】机器人视频标注引擎解析:三模型如何产出动作指令与四类奖励信号
matlab·机器人·跨模态·遥感·图像匹配·1024程序员节·特征描述符
星夜离尘565 天前
MATLAB ADC 码流触顶诊断:命中数、缺口分段与削顶不可辨识性
开发语言·matlab