测试用例
PythonAPI/examples/tutorial.py
这是一个 基础传感器数据采集示例,演示如何:
- 在仿真中生成一辆主车并启用自动驾驶
- 为主车挂载一个深度摄像头(Depth Camera)
- 将摄像头捕获的图像自动保存到磁盘
- 动态调整车辆位置并批量生成 NPC 车辆
适用于数据集生成、传感器调试、自动化测试等场景。
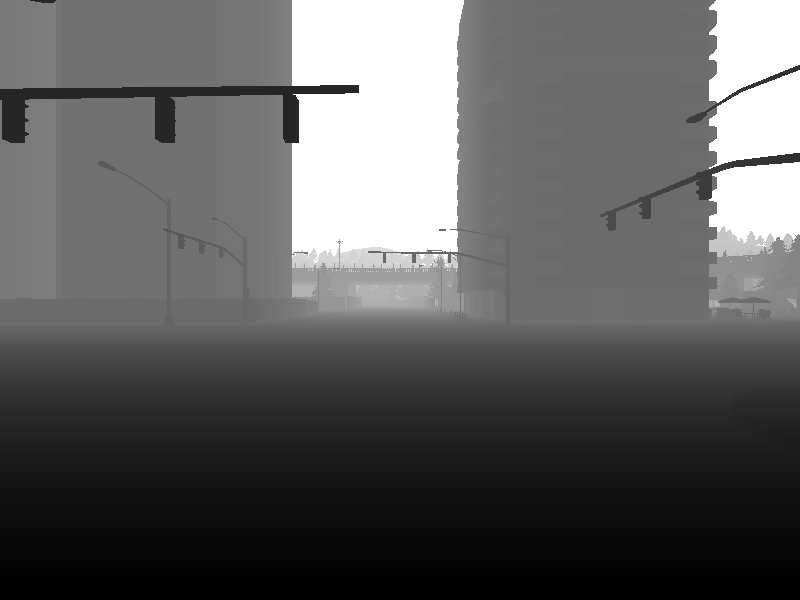
保存的depth图如下:
🔑 主要模块解析
1. 客户端连接与世界获取
python
client = carla.Client('localhost', 2000)
world = client.get_world()- 连接到远程 CARLA 服务器
- 获取当前仿真世界实例
✅ 这是所有 CARLA 脚本的起点。
2. 主车生成与配置
python
bp = random.choice(blueprint_library.filter('vehicle'))
if bp.has_attribute('color'):
    color = random.choice(bp.get_attribute('color').recommended_values)
    bp.set_attribute('color', color)

transform = random.choice(world.get_map().get_spawn_points())
vehicle = world.spawn_actor(bp, transform)
vehicle.set_autopilot(True)- 随机选择车辆模型(如 Tesla、Dodge 等)
- 随机设置车身颜色
- 在地图出生点生成车辆
- 启用自动驾驶(由 TrafficManager 控制)
💡 注意:车辆被加入
actor_list以确保后续销毁。
3. 深度摄像头挂载与图像保存
python
camera_bp = blueprint_library.find('sensor.camera.depth')
camera_transform = carla.Transform(carla.Location(x=1.5, z=2.4))
camera = world.spawn_actor(camera_bp, camera_transform, attach_to=vehicle)

cc = carla.ColorConverter.LogarithmicDepth
camera.listen(lambda image: image.save_to_disk('_out/%06d.png' % image.frame, cc))- 创建深度摄像头,安装在车头前方(x=1.5m, z=2.4m)
- 使用对数深度着色器 (
LogarithmicDepth),将深度值映射为灰度图像 - 注册回调函数 :每帧图像自动保存为
_out/000001.png,_out/000002.png...
✅ 这是 传感器数据自动采集的核心机制。
4. 动态调整主车位置
python
location = vehicle.get_location()
location.x += 40
vehicle.set_location(location)- 将主车沿 X 轴向前移动 40 米
- 注意 :此操作会瞬移车辆(不经过物理运动),常用于快速定位
⚠️ 此操作仅适用于测试,真实驾驶中应通过控制指令移动。
5. 批量生成 NPC 车辆
python
transform.location += carla.Location(x=40, y=-3.2)
transform.rotation.yaw = -180.0
for _ in range(10):
    transform.location.x += 8.0
    npc = world.try_spawn_actor(bp, transform)
    if npc is not None:
npc.set_autopilot(True)- 在主车前方道路线性排列生成 10 辆 NPC 车
- 使用
try_spawn_actor()避免因碰撞导致崩溃 - 所有 NPC 启用自动驾驶,形成简单交通流
✅ 演示了 可控的交通场景构建方法。
6. 资源安全清理
python
finally:
    camera.destroy()
client.apply_batch([carla.command.DestroyActor(x) for x in actor_list])- 使用
finally块确保无论是否异常,所有 Actor 都被销毁 - 采用 批量销毁命令 (
apply_batch)提高效率
✅ 这是 CARLA 脚本的最佳实践,防止仿真环境残留。
修改demo:添加观察者视角
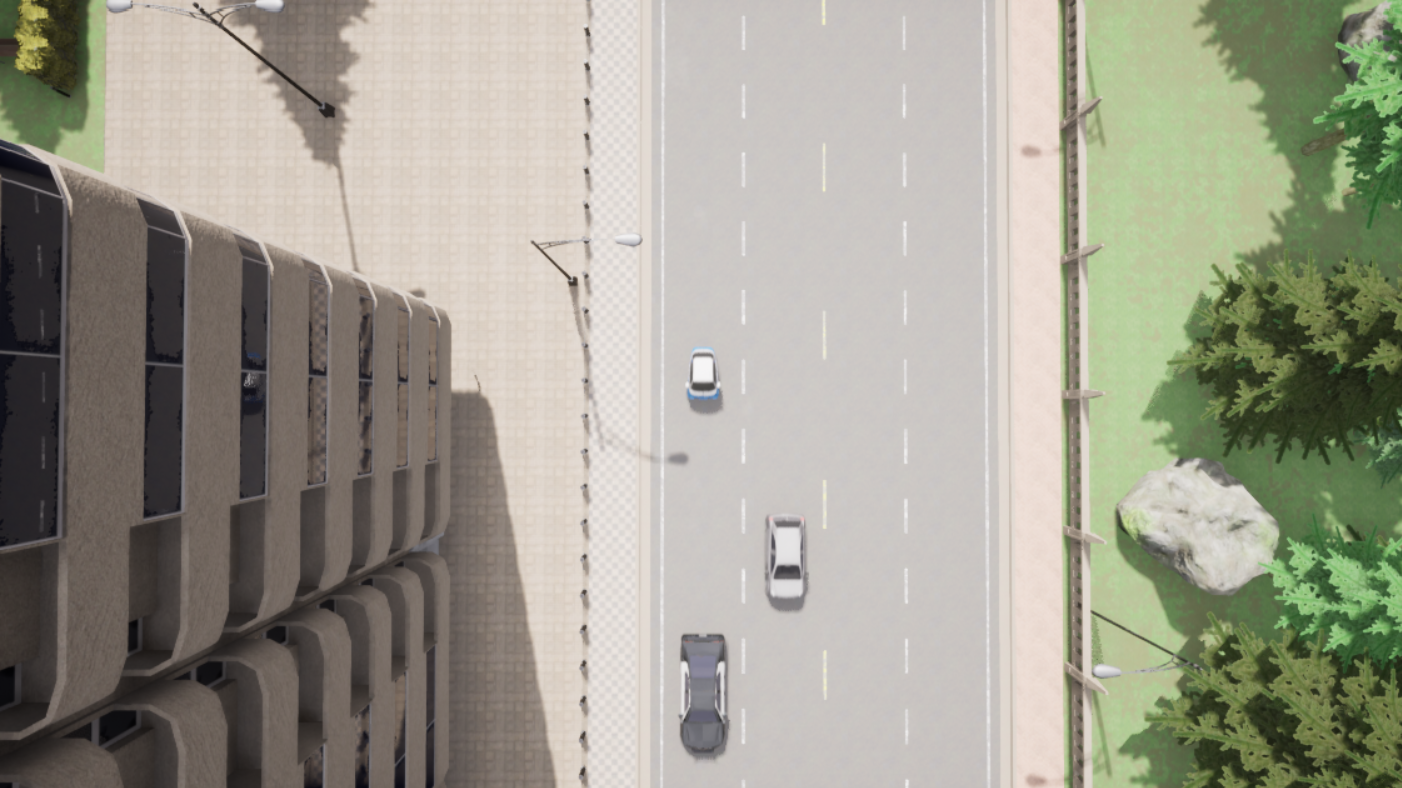
原测试用例使用默认观察者视角,随着主车、NPC位置的变动,导致在默认视角看不到车辆;因此,我们就可以修改设置下观察者视角;
在 vehicle = world.spawn_actor(...) 之后添加:
spectator = world.get_spectator()
vehicle_location = vehicle.get_transform().location
spectator.set_transform(carla.Transform(
    vehicle_location + carla.Location(z=50),  # 高空俯视
    carla.Rotation(pitch=-90)                 # 垂直向下看
))
或更真实的跟随视角:
c
# 第三人称跟随
spectator.set_transform(carla.Transform(
    vehicle.get_transform().location + carla.Location(x=-10, z=5),
    vehicle.get_transform().rotation
))
✅ 总结
该脚本是 CARLA 最基础但完整的数据采集范例,展示了:
- 如何生成并控制车辆
- 如何挂载传感器并保存数据
- 如何构建简单交通场景
- 如何安全管理仿真资源