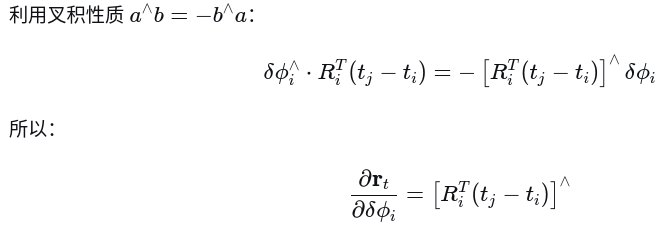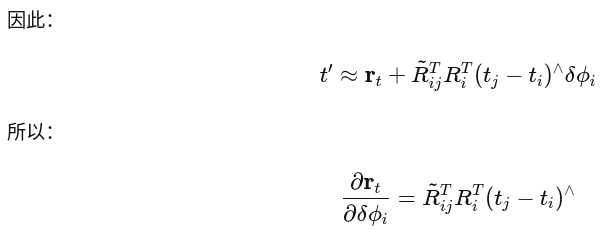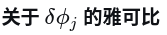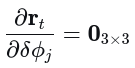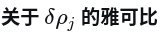SLAM中的非线性优-3D图优化之相对位姿Between Factor-SO3/t形式(十一)

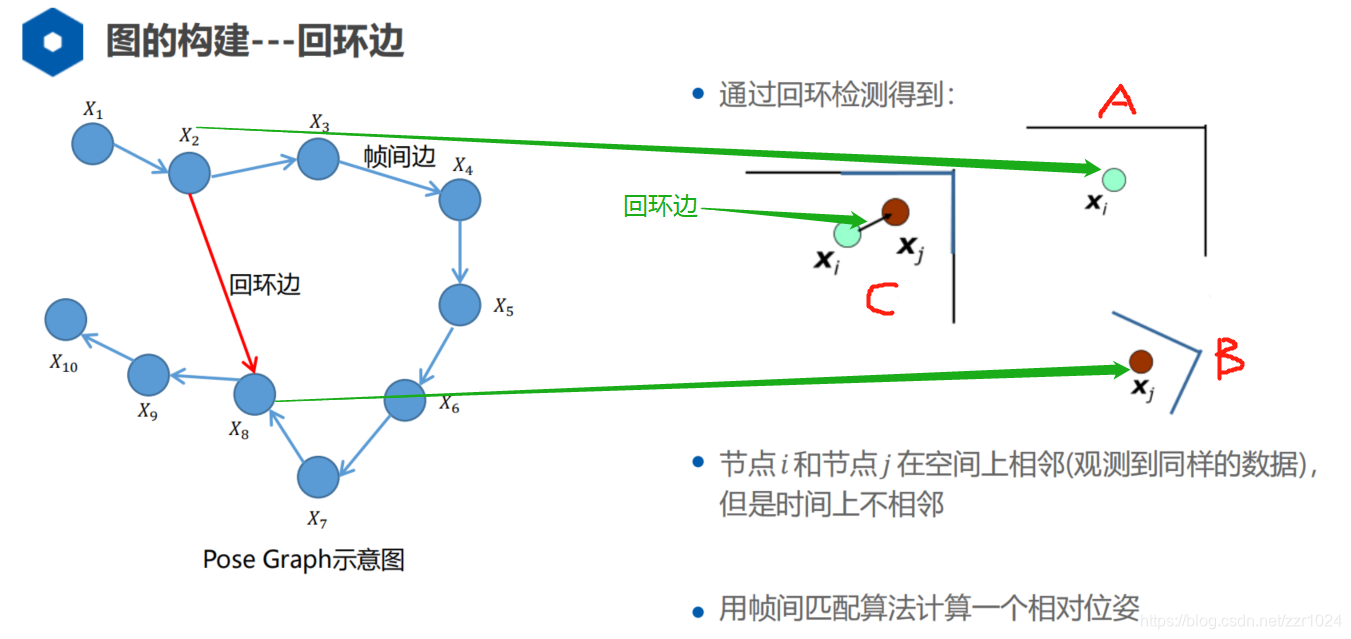
本节开始讲解SO3+t的形式来推导相对位姿之间的雅可比跟残差,因为在实际求解过程中,也可能只有纯旋转或者纯平移的情况,因此,这里采用分开方式推导,从而兼容这种单一融合的需求,接下来依然沿用之前的图
一. 右扰动问题描述
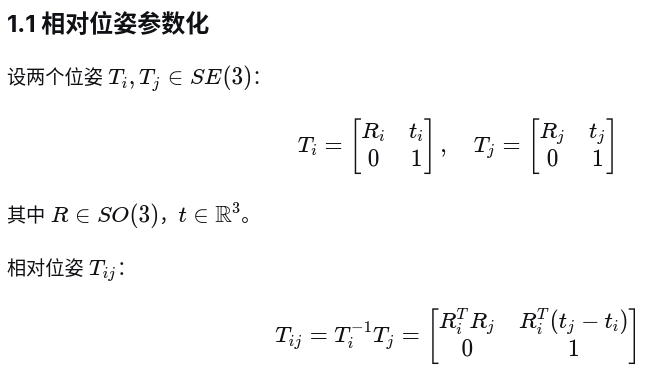
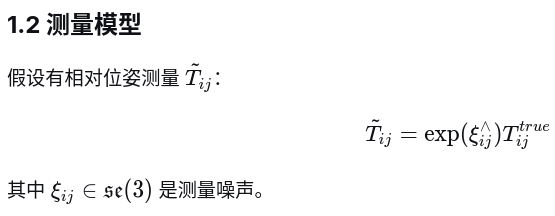
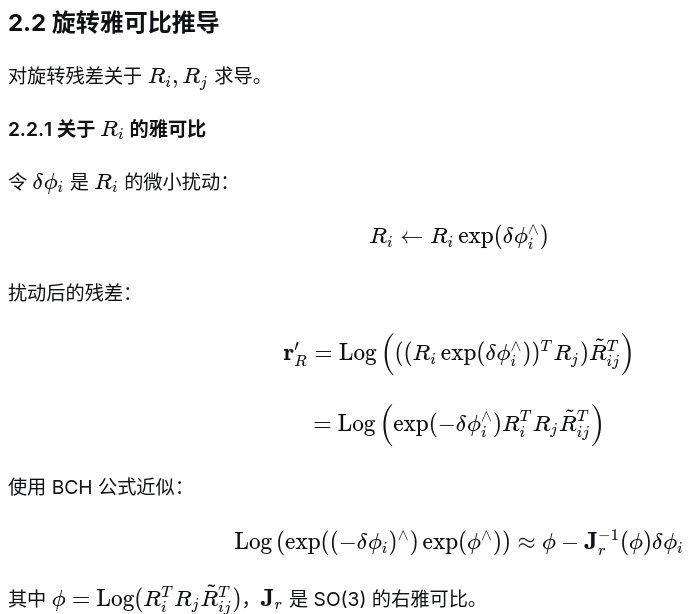
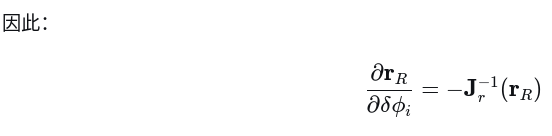
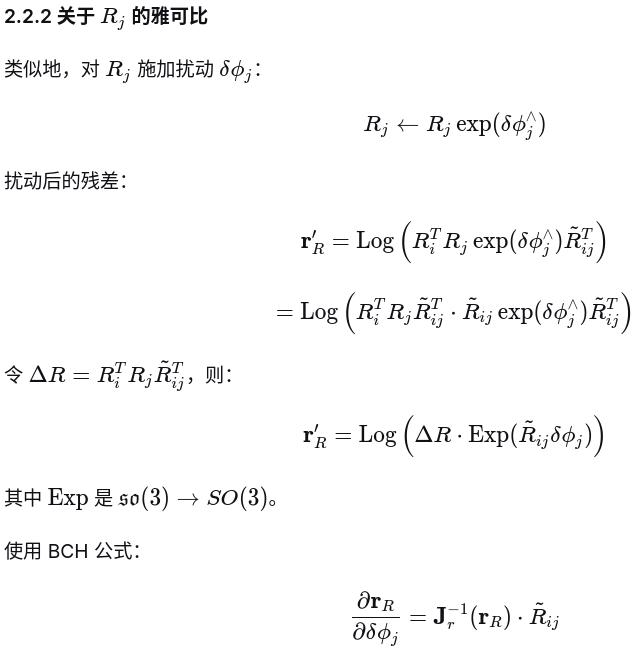
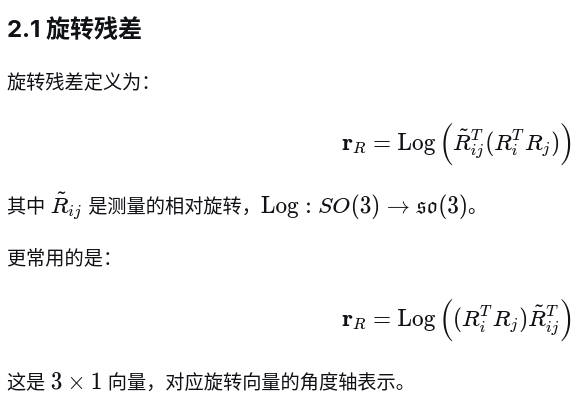
二. 旋转部分
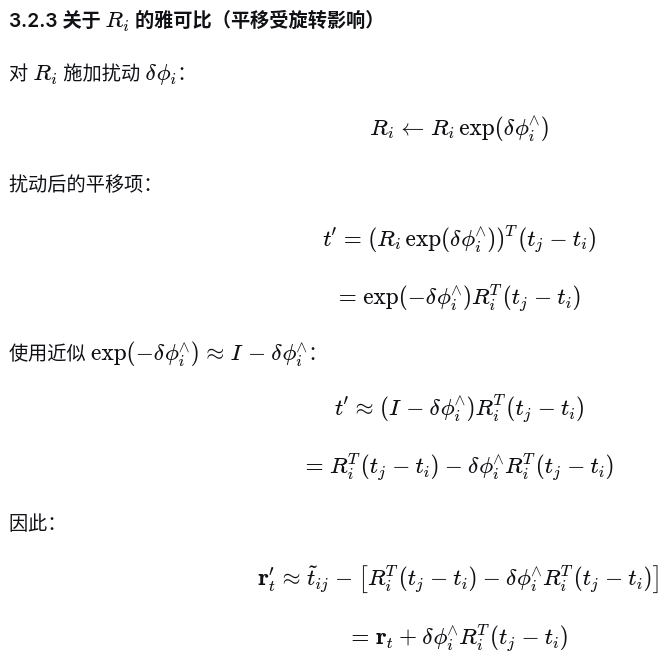
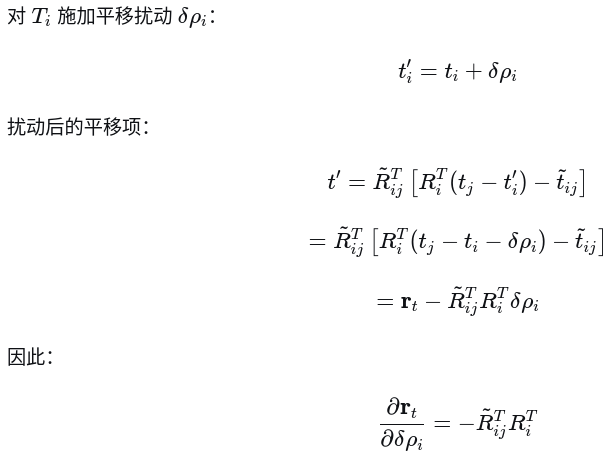
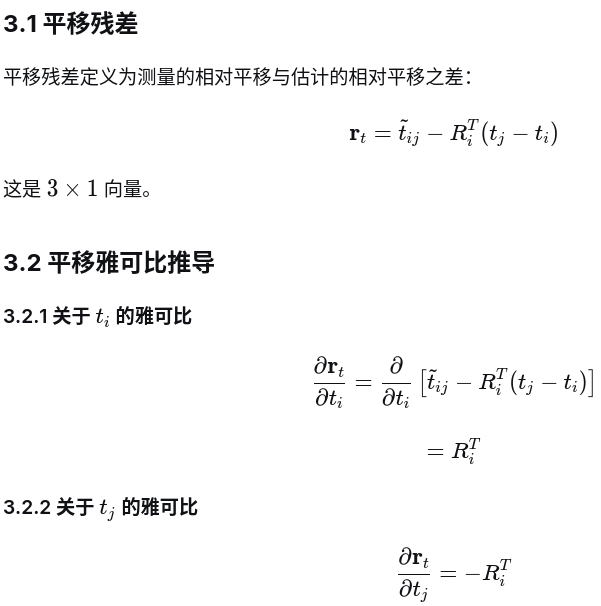
三. 平移部分
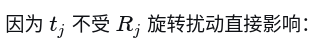
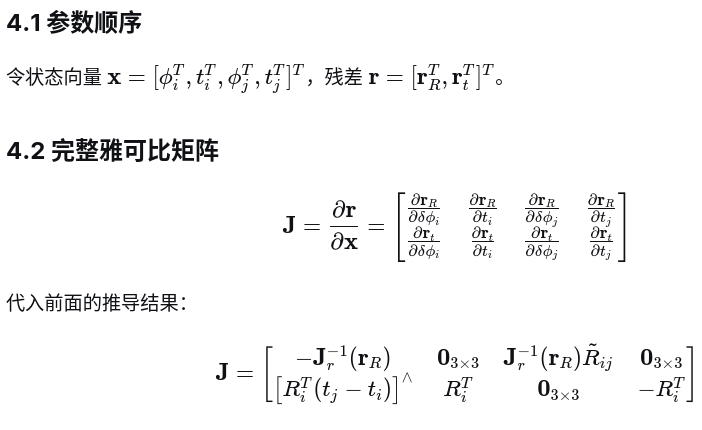
四. 完整雅可比矩阵
4.3 SO(3) 右雅可比
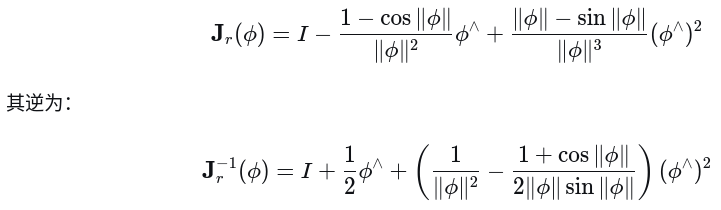
小角度近似
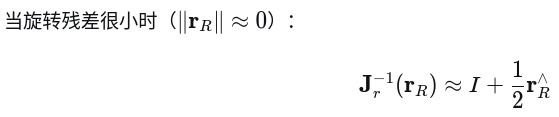
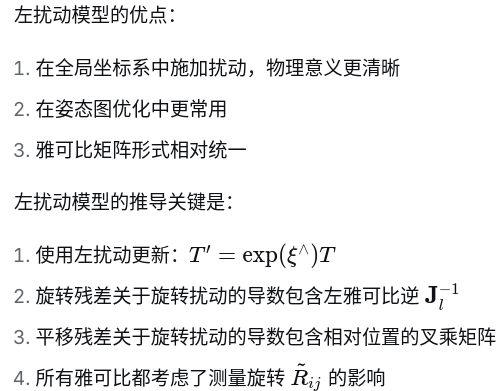
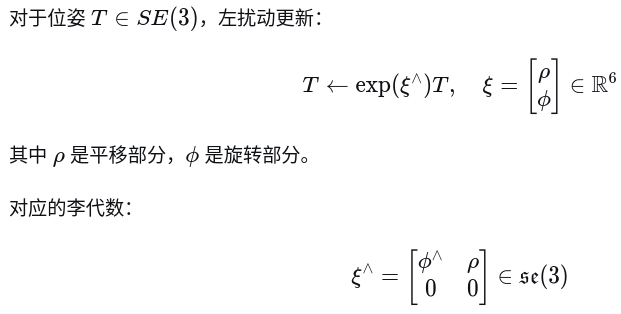
五. 左扰动模型
5.1 相对位姿残差
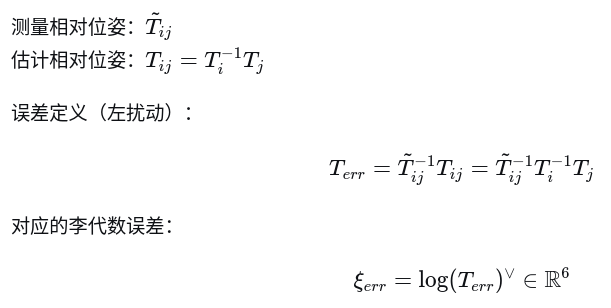
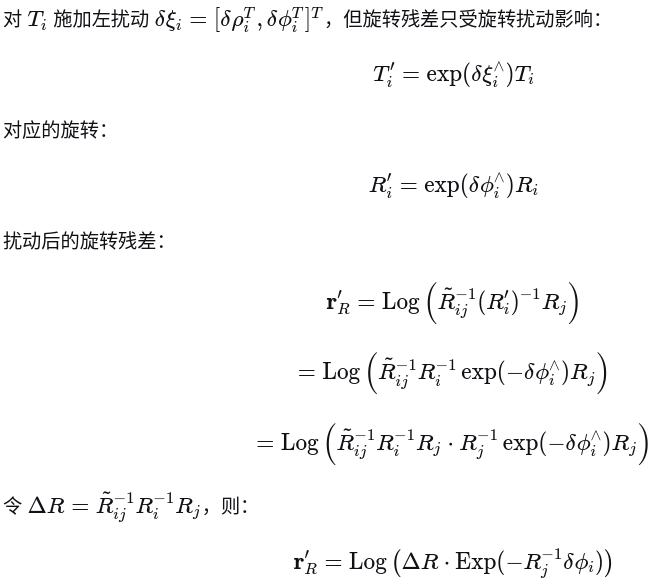
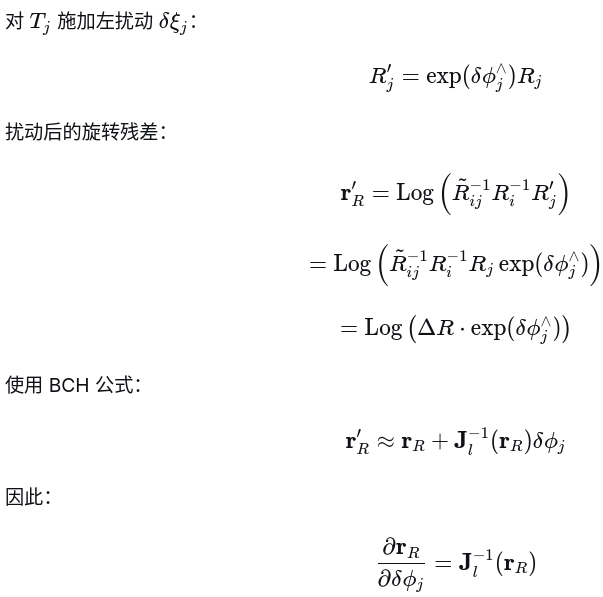
5.2 旋转部分(使用左扰动)

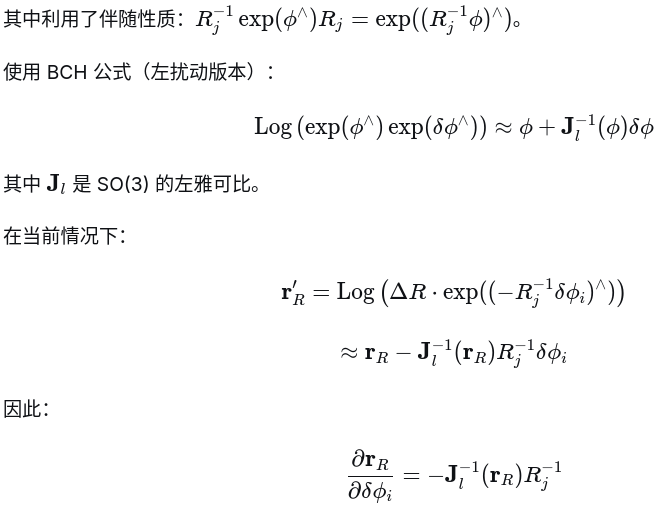
5.2.1 旋转残差
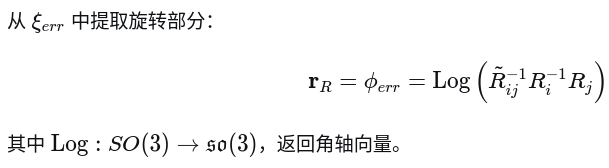
5.2.2旋转雅可比(左扰动)
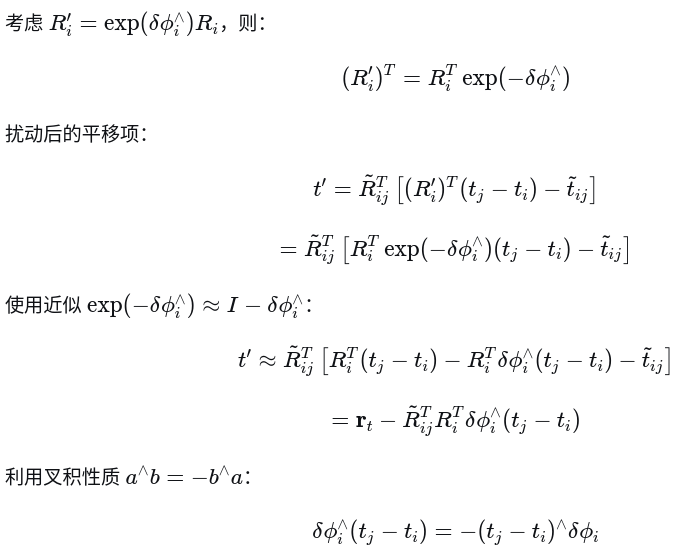
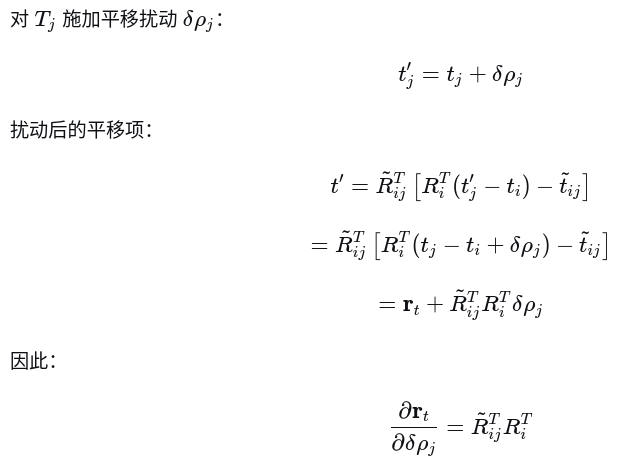
5.2.3平移残差
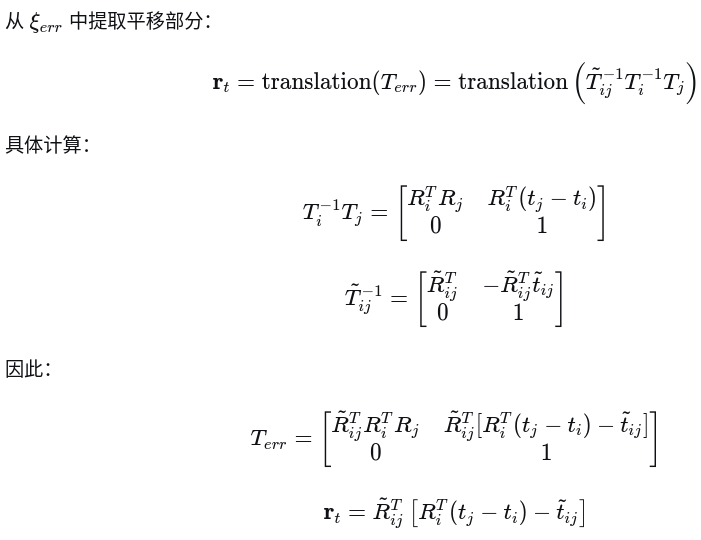
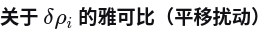
5.2.4 平移雅可比(左扰动)
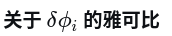
**六.**完整雅可比矩阵(左扰动)

参数顺序
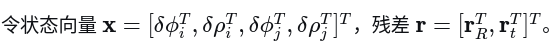
完整雅可比矩阵
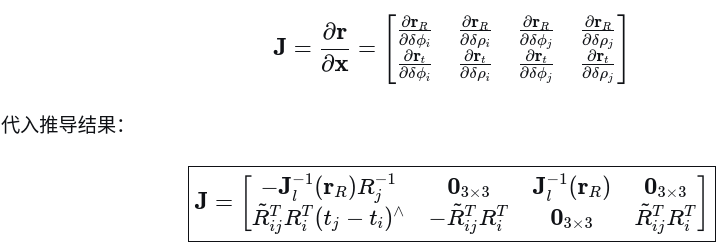
SO(3) 左雅可比
左雅可比的性质
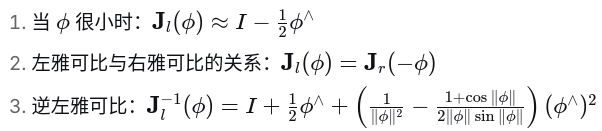
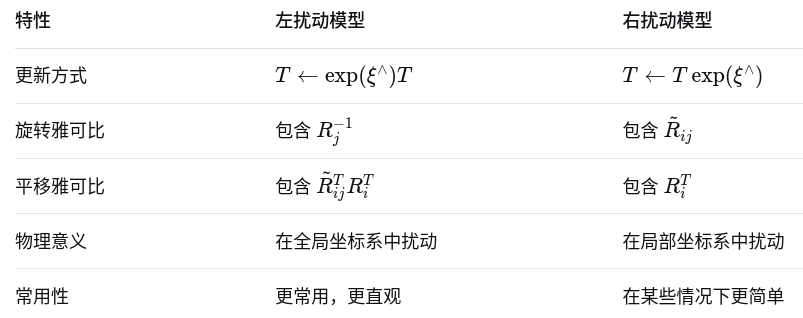
总结(左扰动 vs 右扰动)
相关推荐
java资料站4 分钟前
十三、SpringAl 知识库AI问答系统简单实现
人工智能
该逃避避14 分钟前
Chrome 插件开发实战指南
人工智能
larance19 分钟前
[菜鸟教程] 机器学习教程十课-Python 机器学习应用
人工智能·python·机器学习
Aloudata21 分钟前
Metric Layer 建设指南:如何先从核心指标层启动企业语义工程
大数据·人工智能·数据分析·data agent·语义层
聪明蛋子哟21 分钟前
不仅仅是向量检索:结合知识图谱与Tool Calling的混合增强生成(Hybrid RAG)方案
人工智能·算法·知识图谱
Pniubi22 分钟前
力扣55跳跃游戏(贪心)
算法·leetcode·游戏
雪兽软件23 分钟前
AI如何玩转太空探索?
人工智能·太空探索
jerryinwuhan23 分钟前
HV-DGTF数据治理框架
大数据·人工智能
qq_3691736325 分钟前
如何将 AI 生成的 HTML 网页发布成在线链接?不用自己搭建服务器
前端·人工智能·html·效率工具·html 发布