本文给出当前前沿研究的课题推荐,基于大量的数据整合、识别、归纳和一些个人的想法。试图在导航、定位的方向研究中提供有价值的研究问题,为项目选题奠定基础。个人观点,仅供参考,也欢迎大家共同讨论。
文章目录
课题背景
模拟鸟群、蜂群的无人机协同攻击某个目标是现代无人作战系统的重要研究方向。多架无人机需要在满足时间同步和攻击角度约束的条件下,协同打击同一目标,以提高打击效能和突防能力。
核心技术挑战
- 时间约束:所有无人机需要同时到达目标点,实现饱和攻击
- 角度约束:每架无人机需要从指定的攻击角度接近目标
- 路径规划:需要规划平滑、可飞行的轨迹
- 协同控制:多机之间需要信息交互和协调
算法核心思想
时间协同策略
- 计算各无人机到目标的最短时间
- 以最长时间为基准,调整其他无人机的速度或路径长度
- 通过调整航迹使所有无人机同时到达
角度约束实现
- 在目标周围按指定角度分配攻击方向
- 设计进入点确保无人机从正确角度接近
- 使用圆弧或螺旋路径调整接近角度
路径生成方法
- Dubins路径:考虑转弯半径的最短路径
- 贝塞尔曲线:生成平滑轨迹
- 时间参数化:将路径转换为时间-位置关系
MATLAB实现示例
运行结果
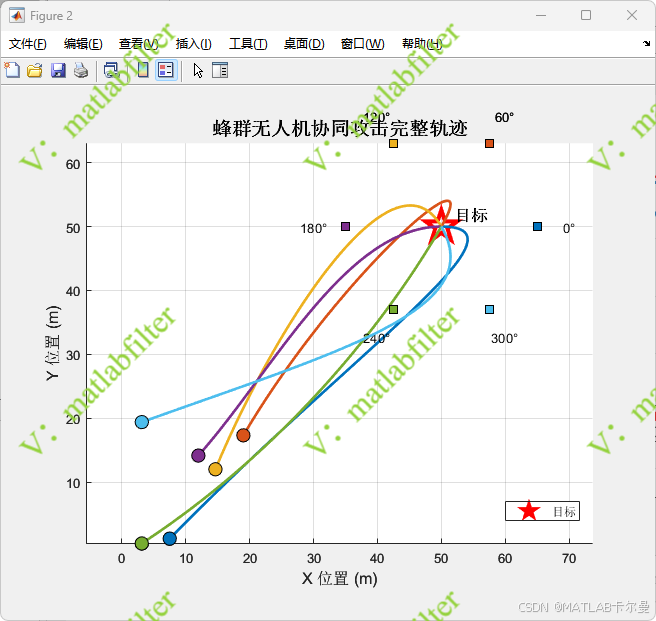
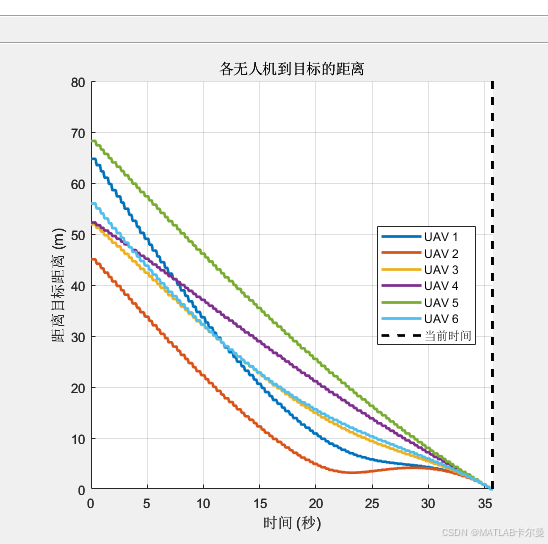
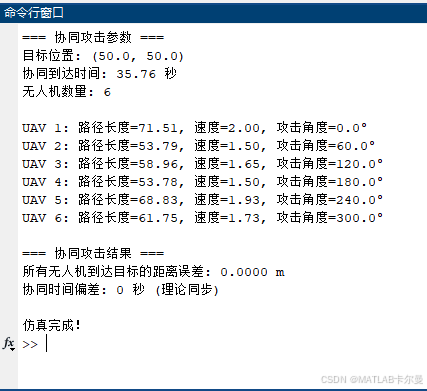
代码的详细介绍:
https://blog.csdn.net/callmeup/article/details/156123579?spm=1011.2415.3001.5331
算法说明
代码结构
- 参数设置:定义无人机数量、位置、速度限制等
- 攻击点计算:根据角度约束确定进入点
- 路径规划:使用贝塞尔曲线生成平滑轨迹
- 时间协同:调整速度实现同时到达
- 动态仿真:可视化展示协同攻击过程
关键技术点
三次贝塞尔曲线:
B(t) = (1-t)³P₀ + 3(1-t)²tP₁ + 3(1-t)t²P₂ + t³P₃- P₀:起点
- P₁、P₂:控制点
- P₃:终点
时间协同公式:
T_sync = max(L_i / v_max)
v_i = L_i / T_sync
可扩展方向
- 障碍物规避:添加A*或RRT算法
- 动态目标:预测目标运动并调整轨迹
- 通信约束:考虑信息延迟和丢包
- 能量优化:在时间约束下最小化能耗
- 分布式控制:去中心化的协同算法
如需帮助,或有导航、定位滤波相关的代码定制需求,请点击下方卡片联系作者