机器人伺服

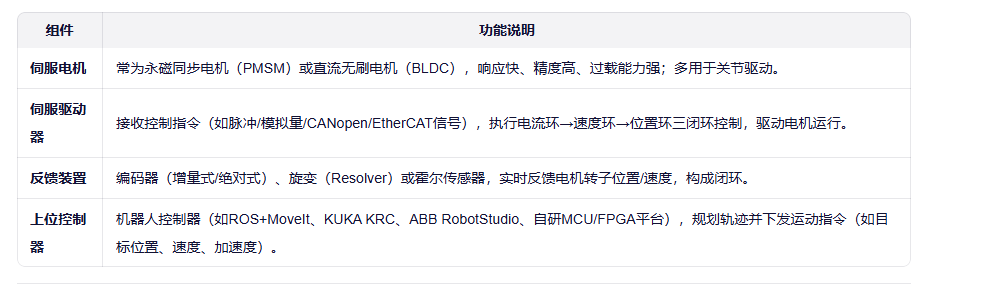
"机器人伺服"通常指的是机器人中用于精确控制运动(位置、速度、力矩)的核心驱动与反馈系统,其核心是伺服电机(Servo Motor)及其配套的伺服驱动器(Servo Drive)和控制系统(如运动控制器、PLC 或机器人控制器)。

一、伺服系统的基本组成
二、机器人中伺服的关键特性要求

  • 高动态响应:快速启停、抗扰动(如负载突变时仍稳速定位);
  • 高重复定位精度:工业机器人常达 ±0.02 mm,依赖编码器分辨率(如17--23 bit绝对值编码器)与控制算法;
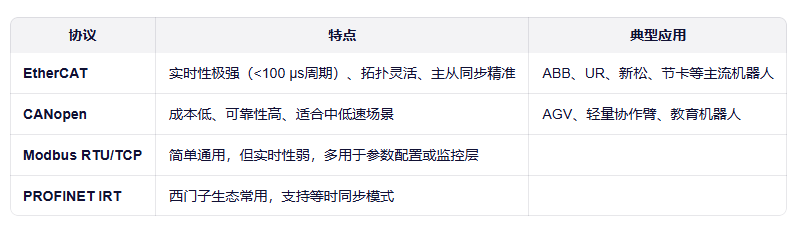
  • 多轴协同同步:通过 EtherCAT / Powerlink 等实时总线实现微秒级同步(如6轴协作机器人各关节严格插补);
  • 力/力矩感知扩展:高端应用(如柔性装配、康复机器人)集成六维力传感器 + 力控伺服算法(阻抗/导纳控制)。

三、常见伺服通信协议(机器人领域)
四、进阶方向(前沿趋势)

  • 一体化伺服模组(Motor+Drive+Encoder+Control):如Maxon EPOS4、Nidec TSD系列,简化集成,提升紧凑性;
  • AI赋能伺服优化:利用LSTM预测负载变化、强化学习调参(自动整定PID/前馈参数);
  • 谐波减速器+伺服协同设计:解决齿隙、柔顺性与带宽矛盾(如UBR/SPD系列高精度谐波伺服模组);
  • 无传感(Sensorless)伺服技术:基于反电动势观测器(SMO、PLL)估算转子位置,降低成本(适用于部分非精密场景)。
相关推荐
罗迪尼亚的熔岩几秒前
联合kuka机器人, 海康visonmaster 的手眼9点标定方法
机器人·c#·工业相机·标定
海盗12344 分钟前
微软技术日报 2026-11-01:语言模型 API 免申请、8 个威胁组织被分四档
人工智能·microsoft·语言模型·机器人·人工智能aigc
weixin_468466859 小时前
从“看懂”到“做到”:视觉-语言-动作模型如何让机器人真正执行指令
人工智能·ai·机器人·大语言模型·前沿科技
云智慧AIOps社区11 小时前
智能巡检机器人应用场景解析:机房巡检、园区安防、管廊巡视与展厅导览
人工智能·机器人·具身智能·智能巡检机器人·企业级智能巡检机器人·机房巡检机器人·导览机器人
GlobalInfo11 小时前
重磅发布 | 2026年船体清洁机器人行业研究报告:市场规模、发展前景与十五五战略地图
大数据·人工智能·机器人
疯子的梦想@12 小时前
Prometheus 接入 Alertmanager 与钉钉机器人,附中文模板和完整踩坑记录
机器人·钉钉·prometheus
feasibility.18 小时前
世界模型WSM技术解读:SLAM内化为具身智能的状态记忆,纯RGB机器人导航反超RGB-D
人工智能·机器人·aigc·slam·导航·具身智能·世界模型
zhangrelay1 天前
Arduino-MEGA-ESP单片机理论课笔记-01入门-02硬件-03开发环境-2026
笔记·单片机·嵌入式硬件·学习·机器人
小lo想吃棒棒糖1 天前
把 启元机器人Q1 的训练搬到昇腾 910B:从 MuJoCo 到 PPO 的一次完整迁移
人工智能·python·机器人·昇腾·具身智能
szxinmai主板定制专家1 天前
AMR 项目落地:机器人控制器硬件定制化需求复盘
arm开发·单片机·fpga开发·系统架构·机器人·am62x