在人工智能技术迅猛发展的当下,路径规划作为智能体自主决策的核心环节,广泛应用于自动驾驶、机器人导航、物流调度等领域。传统路径规划方法如Dijkstra算法、A*算法虽能解决简单场景下的路径搜索问题,但在动态环境、多目标约束等复杂场景中,难以实现决策的实时性与最优性。强化学习以"试错学习"为核心,通过智能体与环境的持续交互优化决策策略,为复杂场景下的路径规划提供了全新解决方案。
强化学习路径规划的核心逻辑源于"智能体-环境-奖励"的交互框架。智能体在环境中通过执行动作(如移动方向、速度调整)改变自身状态,环境则通过奖励函数反馈动作的优劣,智能体的目标是通过不断探索与利用,学习到能最大化累积奖励的路径规划策略。与传统方法相比,其优势在于无需预先构建完整的环境模型,能自适应环境动态变化。例如在自动驾驶场景中,当突发行人横穿、车辆变道等情况时,强化学习模型可通过实时环境反馈快速调整路径,而非依赖预设的固定规则。
从技术演进来看,强化学习路径规划经历了从值函数迭代到策略梯度的发展历程。早期基于Q-learning、SARSA等值函数的算法,通过学习状态-动作对的价值来指导决策,适用于状态空间较小的简单场景。随着深度学习与强化学习的融合,深度Q网络(DQN)通过神经网络拟合值函数,突破了状态空间维度的限制,实现了复杂环境下的路径规划。而近端策略优化(PPO)、深度确定性策略梯度(DDPG)等策略梯度算法,直接优化策略函数,进一步提升了决策的稳定性与实时性,成为当前主流的技术方案。
在实际应用中,强化学习路径规划已展现出显著的实用价值。在机器人自主导航领域,搭载强化学习算法的机器人可在未知室内环境中,自主避开障碍物并规划最优行进路径,相比传统导航方法,其适应陌生环境的能力提升40%以上。在物流调度场景中,基于强化学习的路径规划系统可综合考虑货物重量、交通拥堵、配送时间等多目标约束,动态优化配送路线,使物流运输效率提升20%-30%。此外,在无人机巡检、智能仓储等领域,强化学习路径规划也凭借其自适应能力,有效解决了复杂环境下的动态决策难题。
尽管强化学习路径规划已取得阶段性成果,但仍面临诸多挑战。一是奖励函数设计难度大,不合理的奖励机制易导致智能体陷入局部最优;二是在高维复杂环境中,模型训练效率低、收敛速度慢;三是实际场景中的安全性与可靠性验证尚未形成完善体系。未来,通过融合迁移学习、多智能体协作等技术,可有效提升模型的泛化能力与训练效率;同时,结合数字孪生技术构建虚拟仿真环境,能为强化学习模型提供更丰富的训练数据,加速技术落地进程。
强化学习路径规划作为智能决策领域的关键技术,其核心优势在于对动态复杂环境的自适应能力。随着技术的不断迭代与创新,其在各行业的应用将更加深入,为智能体自主决策提供更高效、更可靠的解决方案。未来,需持续突破技术瓶颈,推动理论研究与实际应用的深度融合,让强化学习路径规划真正赋能智能社会的发展。
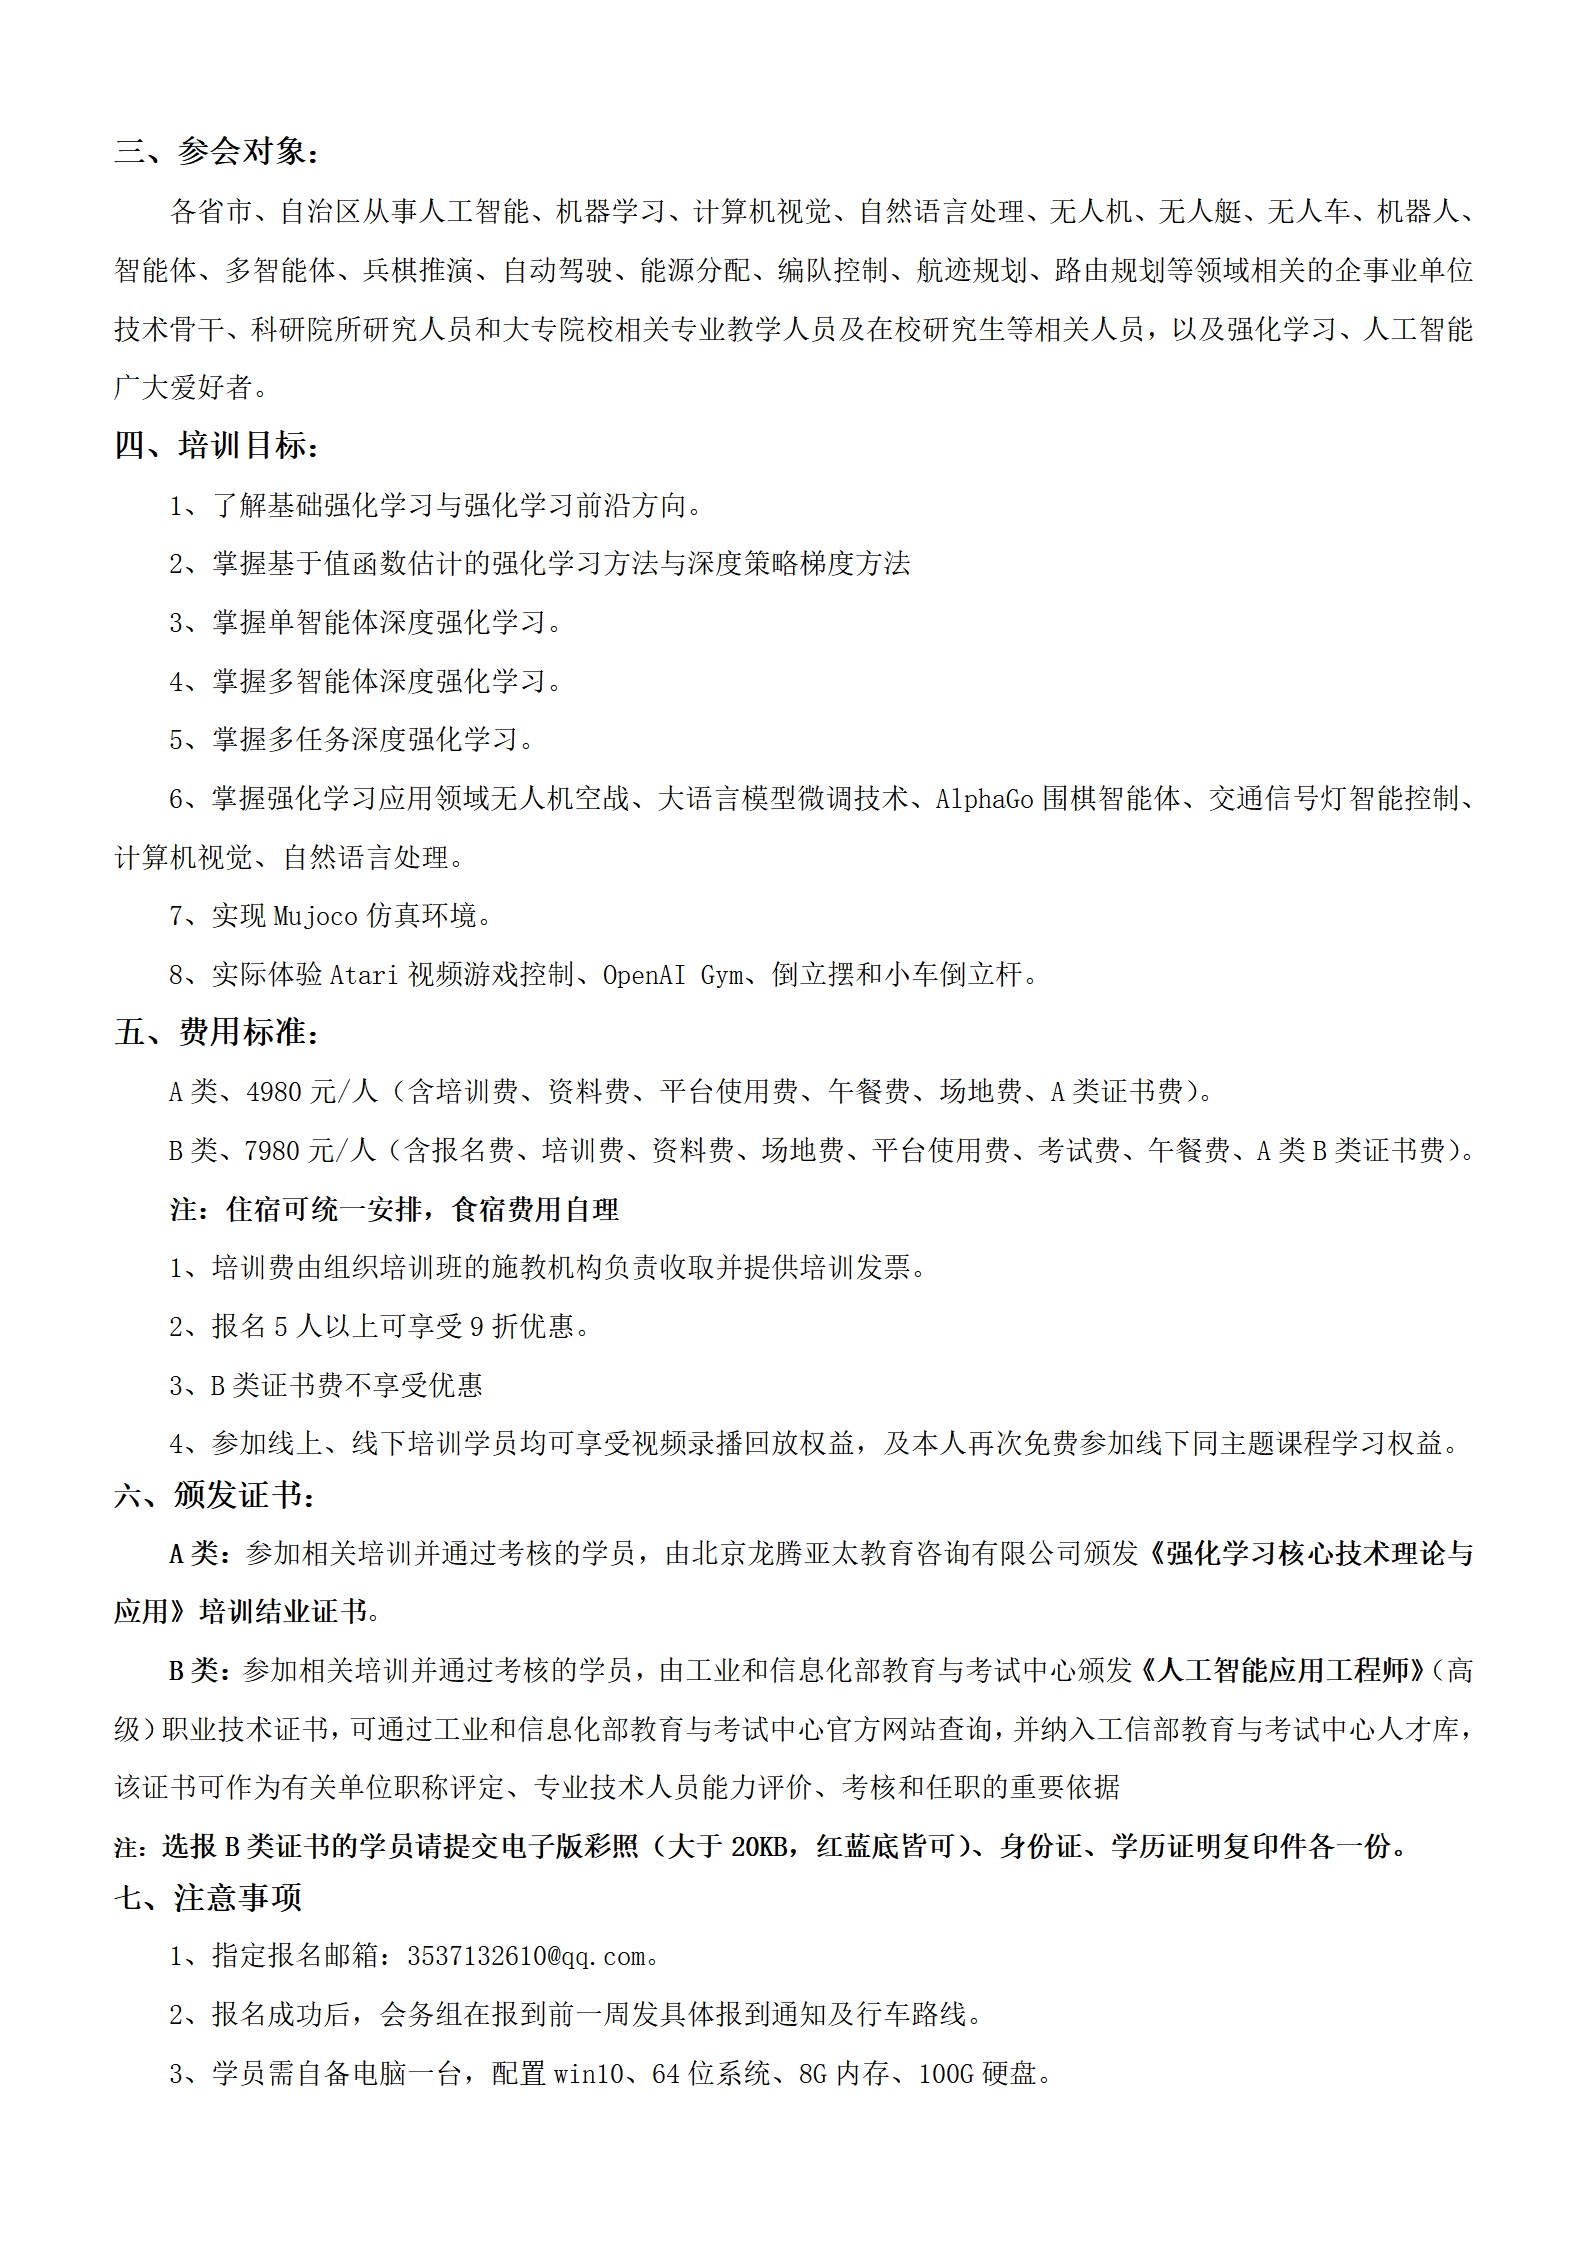
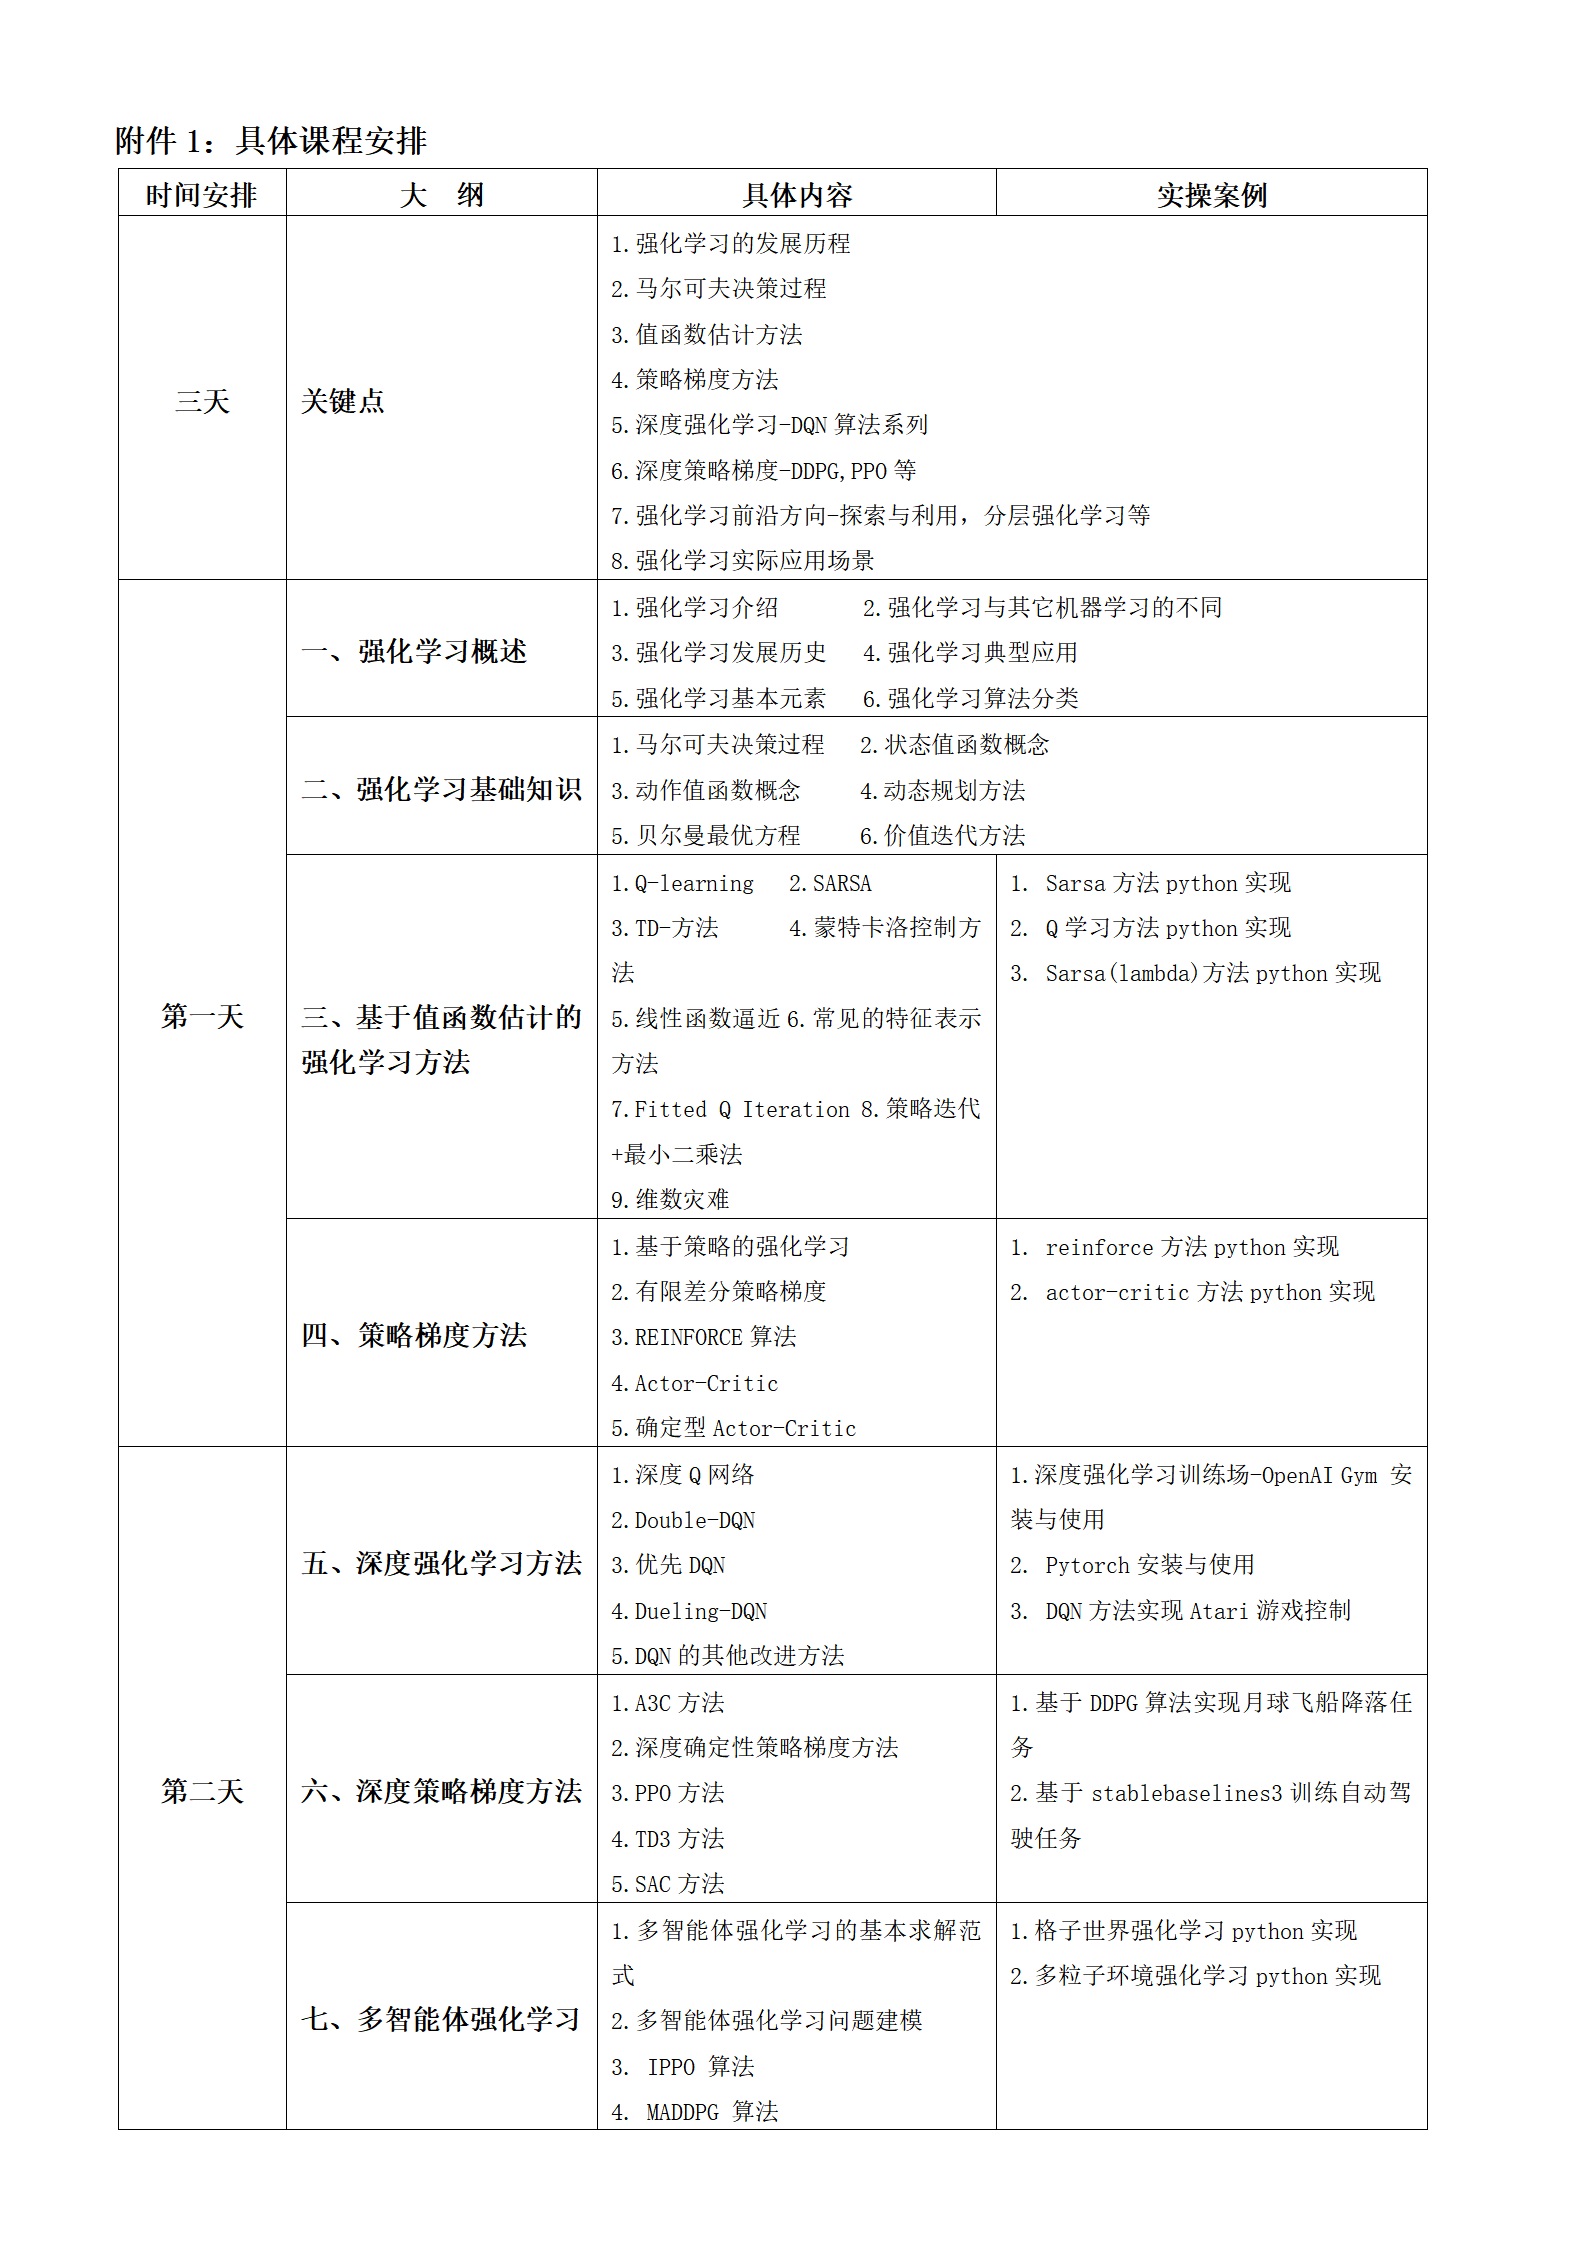
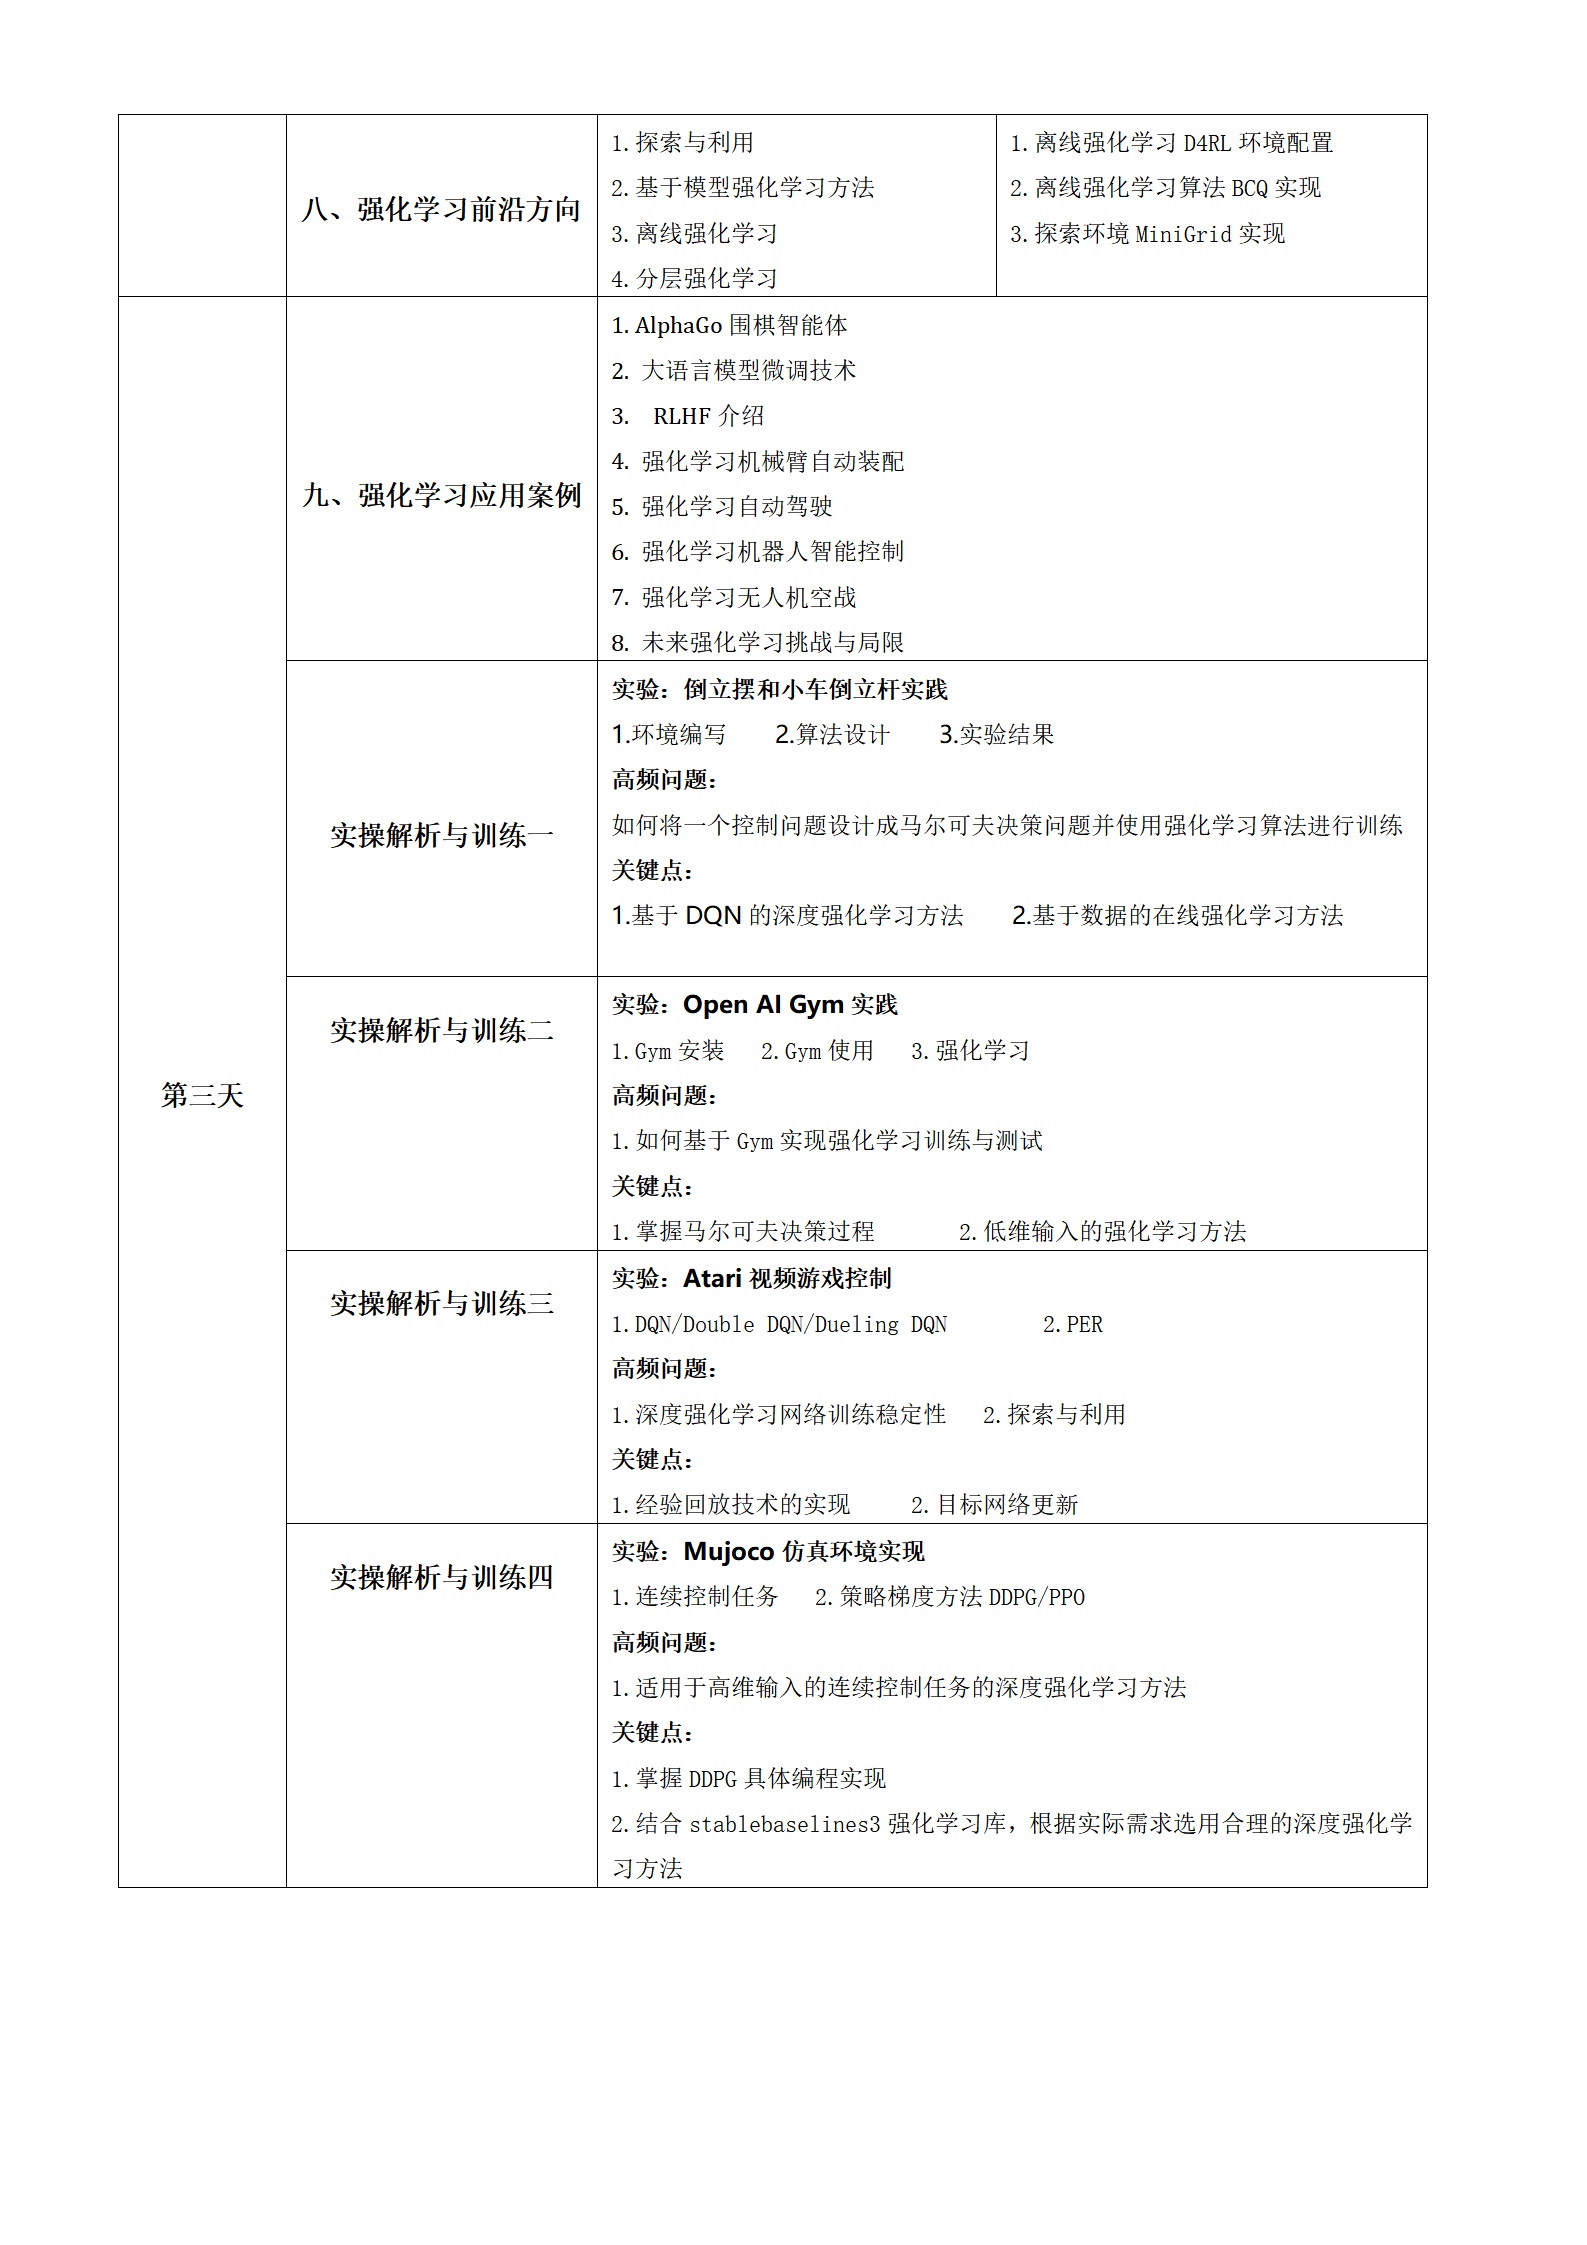
相关学习推荐:强化学习核心技术理论与应用课程