最近有个项目需要使用到csm400b,这里做一个记录。
设备树
以我的为例子,在设备树中添加csm400b的节点
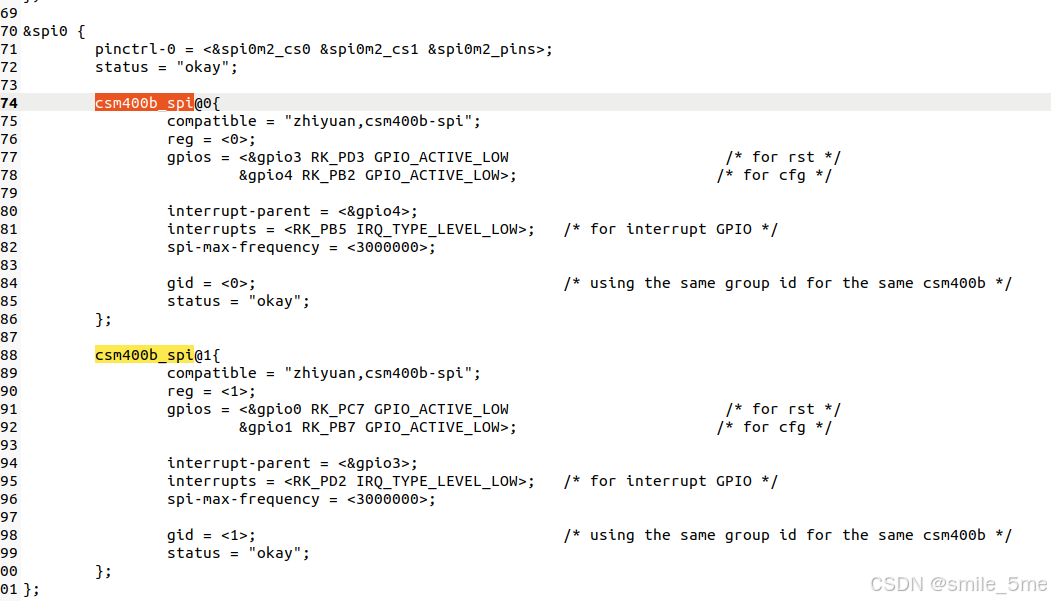
其中gid就是用于区分不同的模组,若有多个的话需要区分开来。
spi能配置模块,需要配置gpios(需要按顺序填写,先RST,后CFG),还需要配置一个gpio引脚为中断引脚。
spi-max-frequency要设置适当的值,如果过高会导致数据无法收发成功。
驱动文件
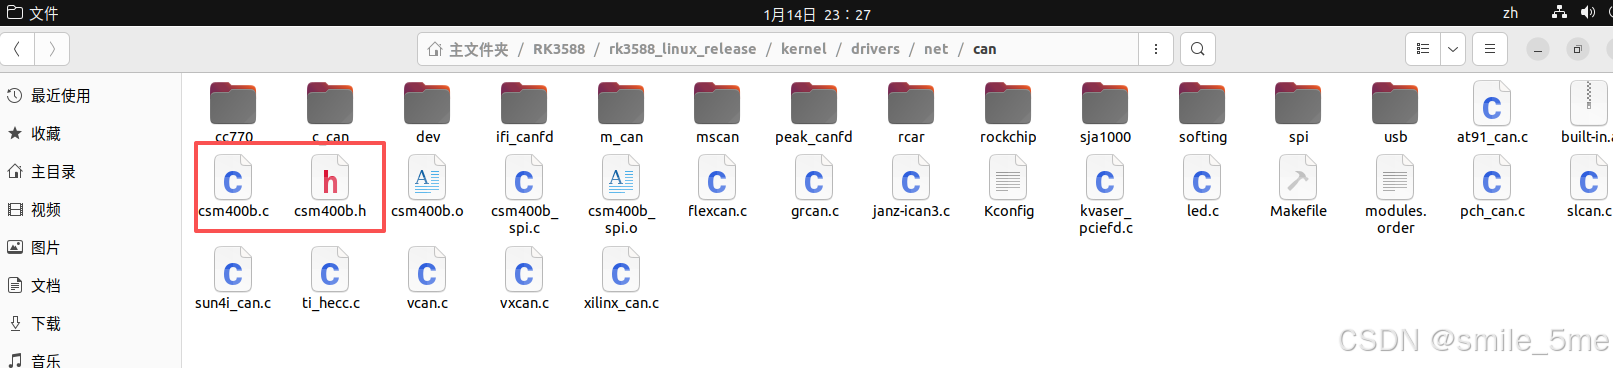
将CSM400B的驱动csm400b.c、csm400b_spi.c、csm400b.h拷贝到kernel/drivers/net/can目录。
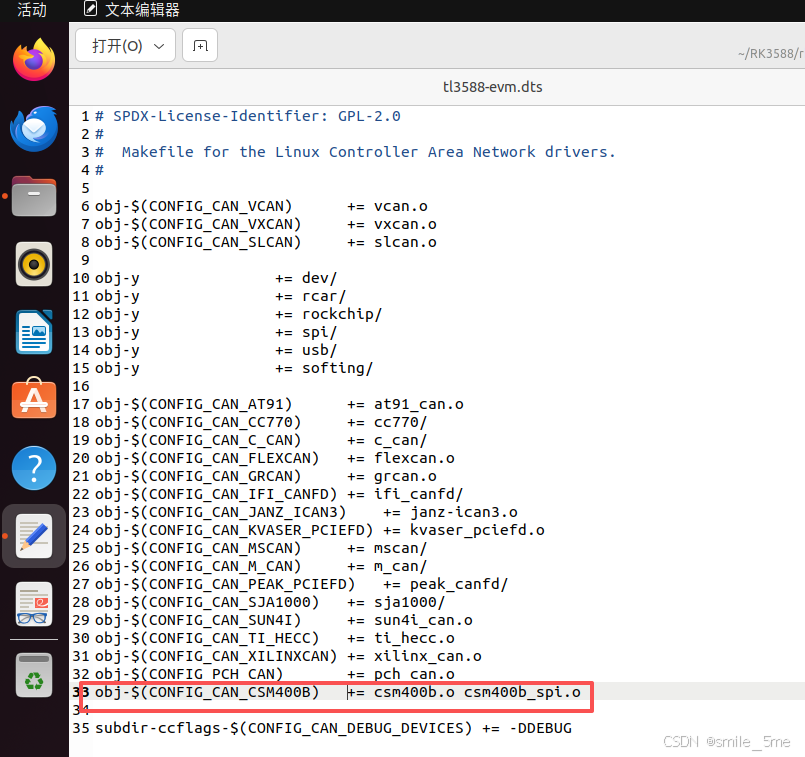
修改kernel/drivers/net/can/Makefile(不要使用obj-y的写法,会影响到驱动)
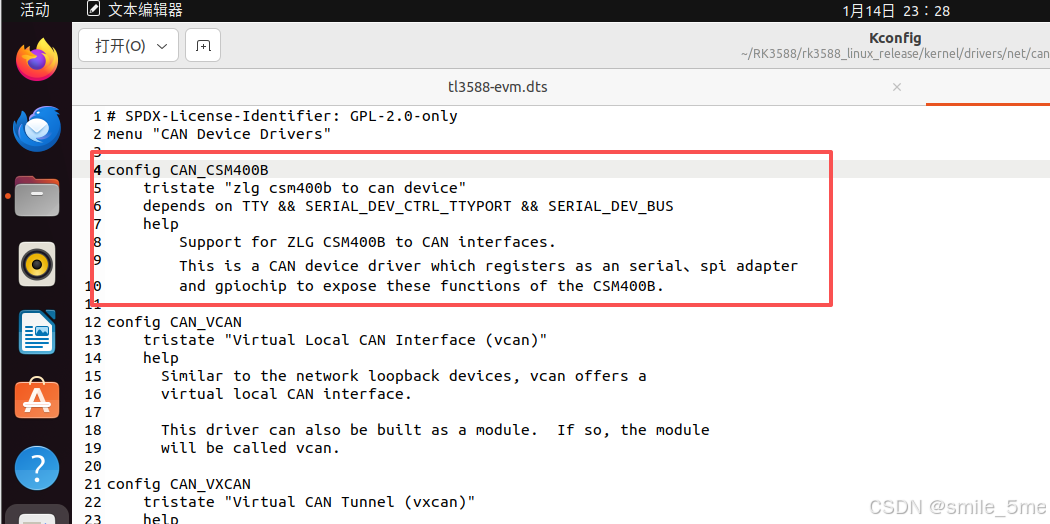
修改kernel/drivers/net/can/Kconfig
修改linux内核配置make menuconfig,可以在./build.sh kernel-config进行更改
bash
CONFIG_SERIAL_DEV_BUS=y
CONFIG_SERIAL_DEV_CTRL_TTYPORT=y
CONFIG_CAN_CSM400B=y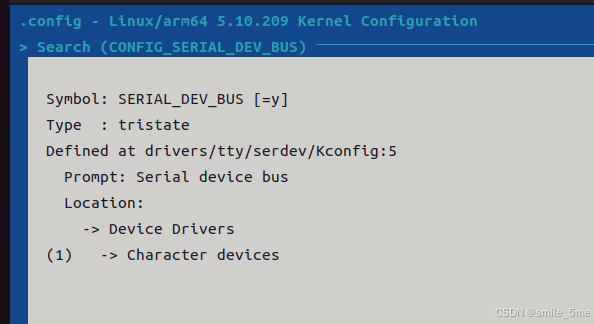
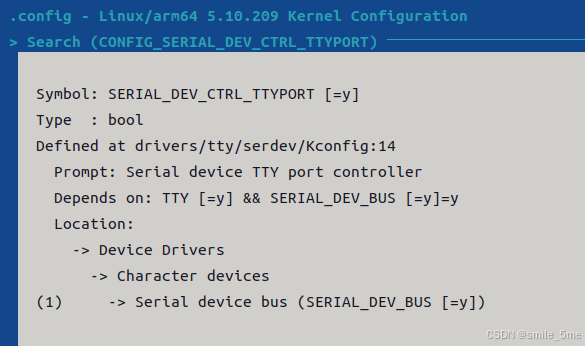
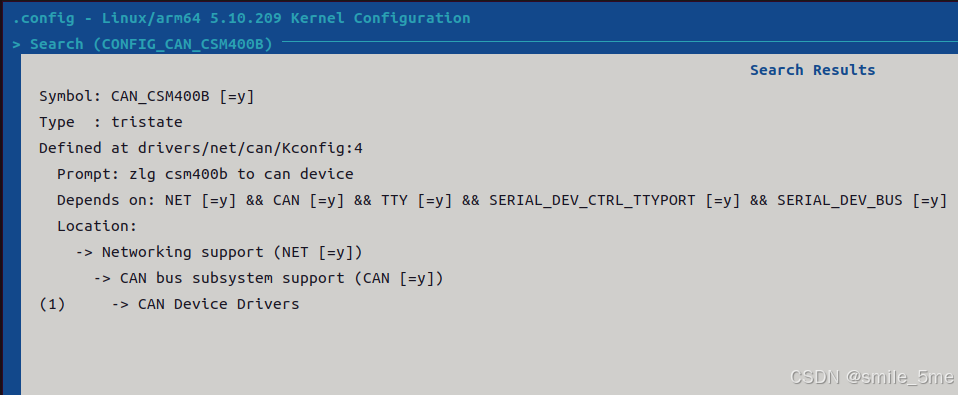
至此驱动这边已经设置完成,只需要重新编译即可。
测试
首先先输入命令查看内核信息,csm400b驱动加载时会检查模块是否可以正常,如果正常内核log中会出现"spi check ok"相关信息
bash
dmesg | grep "csm400b"

显示如下则为初始化成功:
csm400b-spi spi0.0 can3: GID = 0, spi check ok.
进入设备目录
bash
cd /sys/bus/spi/drivers/csm400b-spi/spi0.1然后cat一下寄存器
bash
cat registers01寄存器必须是05,若不是的话,需要配置成05才行,然后在cat一下,查询是否01正确被修改
bash
echo 0x1 0x5 > registers然后设置仲裁域波特率和数据位域波特率,我将这两个波特率都设置为500K
bash
echo 0x5 0x1a0108 > registers
echo 0x6 0x1a0108 > registers
然后再设置,但是这几个配置的波特率是不会生效的,如果需要修改的话,还是需要在寄存器修改,但是为了保险起见,还是都设置为500K
bash
ip link set can1 down
ip link set can1 type can bitrate 500000 dbitrate 500000 fd on
ip link set can1 up
调试软件也需要设置仲裁域波特率和数据位域波特率,必须要一样
读取can1接收的数据
bash
candump can1从can1发送数据,注意每次发送之前都要echo一下通道
bash
echo 1 > channel
cansend can1 123##1AABBCCDD
echo 2 > channel
cansend can1 123##1DDCCBBAA
注意事项
- 在设置驱动文件的时候,所使用的rst,cfg,interrupt必须设置正确或者是正确被驱动,否则在设备会初始化失败
- 我目前拿到的这个版本的驱动,是无法使用ip命令来配置仲裁域波特率和数据位域波特率,也就是说在ip那里设置的参数是无法真正生效的,必须修改寄存器才可以配置。(若后续调试可咨询相关厂家,好像后面的驱动是支持了的)
- 目前我也仅测试了500K