无人机防撞模块的核心是让无人机自动感知、评估并规避障碍物或空中交通。其技术路线多样,核心差异在于感知方案和决策算法。
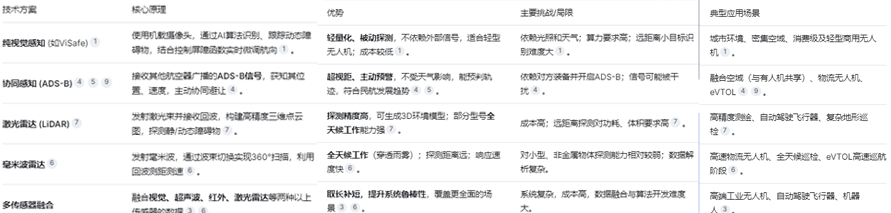
如何选择合适的防撞方案
你可以根据以下维度进行选择:
飞行任务与环境:在城市楼宇间飞行,需侧重近距离、多视角的感知(如多目视觉、超声波);在高速、开放空域巡航,则需远距离预警能力(如ADS-B、雷达)。
无人机平台限制:消费级或轻型无人机受制于尺寸、重量、功耗和成本,纯视觉或轻型一体化ADS-B芯片是更可行的选择。
安全等级与法规要求:在融合空域或进行高风险作业,方案需满足更高的可靠性标准,甚至需要符合适航认证要求。协同感知(ADS-B)和激光雷达在专业领域接受度更高。
成本预算:从低成本的纯视觉、超声波方案,到高成本的激光雷达、高端融合系统,预算直接影响技术选型。
集成与实践要点
实际的防撞系统通常基于开源飞控(如PX4)或专用飞控进行二次开发。PX4等开源系统提供了标准化的防撞功能接口,允许集成外部传感器数据(通过MAVLink协议),并设置了最小安全距离(CP_DIST)、制导角度(CP_GUIDE_ANG) 等关键参数供用户调整。
一个完整的防撞模块开发通常涉及:
1.环境感知层:选型并集成传感器。
2.信息处理层:运行障碍物检测、跟踪、融合算法。
3.决策规划层:判断风险,规划避障路径(如绕飞、悬停)。
4.控制执行层:将避障指令转化为飞行控制信号。