题目描述
给定一个链表的头节点 head ,返回链表开始入环的第一个节点。 如果链表无环,则返回 null。
如果链表中有某个节点,可以通过连续跟踪 next 指针再次到达,则链表中存在环。 为了表示给定链表中的环,评测系统内部使用整数 pos 来表示链表尾连接到链表中的位置(索引从 0 开始)。如果 pos 是 -1,则在该链表中没有环。注意:pos 不作为参数进行传递,仅仅是为了标识链表的实际情况。
不允许修改链表。
示例 1:
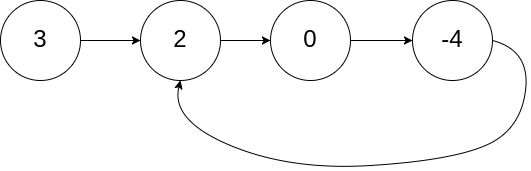
输入: head = 3,2,0,-4, pos = 1
输出: 返回索引为 1 的链表节点
解释: 链表中有一个环,其尾部连接到第二个节点。
示例 2: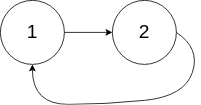
输入: head = 1,2, pos = 0
输出: 返回索引为 0 的链表节点
解释: 链表中有一个环,其尾部连接到第一个节点。
示例 3:

输入: head = 1, pos = -1
输出: 返回 null
解释: 链表中没有环。
提示:
链表中节点的数目范围在范围0,104内链表中节点的数目范围在范围 0, 10\^4 内链表中节点的数目范围在范围0,104内
−105<=Node.val<=105-10^5 <= Node.val <= 10^5−105<=Node.val<=105
pos的值为−1或者链表中的一个有效索引pos 的值为 -1 或者链表中的一个有效索引pos的值为−1或者链表中的一个有效索引
思路
n:代表环的圈数。
1 设置快慢指针。
2 当快指针与慢指针相遇时:
快指针的路径为: a + n * (b + c) + b = a + (n + 1) * b + n * c
慢指针的路径为:a + b
因为快指针是满指针的两倍,所以:
a + (n + 1) * b + n * c = 2(a + b)
a = (n -1) * b + n * c
a = (n - 1) * (b + c) + c
所以再走a的路程,就相当于慢指针走了n - 1圈后,再走c的路程,我们发现刚好都到达环的起点。
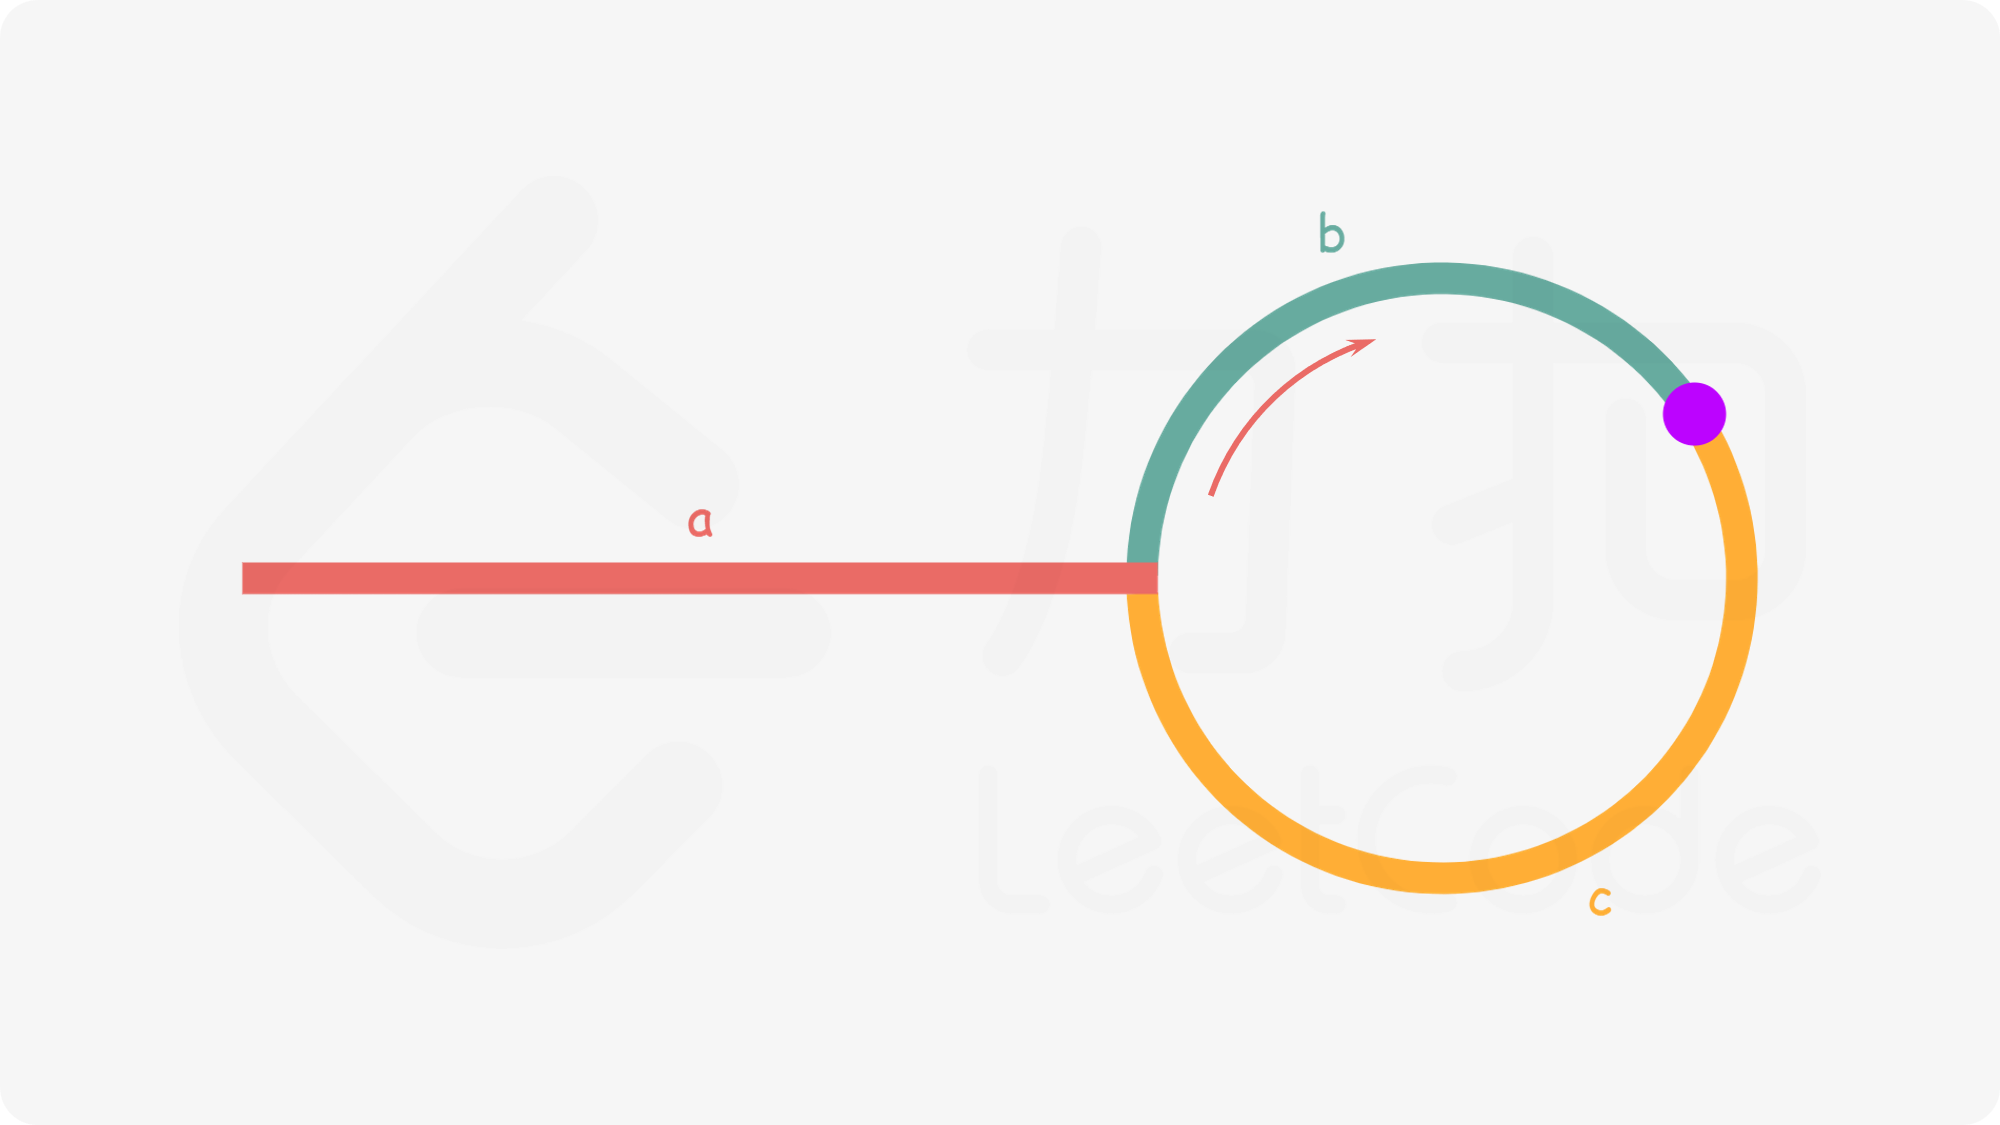
3 当快慢指针相遇时,再设置一个p指针从头开始走,当慢指针与p指针相遇时,就是答案。
代码
cpp
/**
 * Definition for singly-linked list.
 * struct ListNode {
 *     int val;
 *     ListNode *next;
 *     ListNode(int x) : val(x), next(NULL) {}
 * };
 */
class Solution {
public:
    ListNode *detectCycle(ListNode *head) {
        if(head == nullptr) return nullptr;
        // 1 快慢指针相遇
        ListNode *fast = head;
        ListNode *slow = head;
        do
        {
            if(fast->next == nullptr || fast->next->next == nullptr) return nullptr;
            fast = fast->next->next;
            slow = slow->next;
        }while(slow != fast);
        // 2 慢指针与从头开始的指针相遇
        ListNode *p = head;
        while(slow != p)
        {
            p = p->next;
            slow = slow->next;
        }
        // 3 返回答案
        return p;
    }
};