摘要: 在全场景安防巡检项目中,四足机器狗因其卓越的越障能力被广泛应用。然而,将高动态的机器人调度系统与传统的电梯控制环境相融合,是一项复杂的架构难题。本文从软件架构师视角,深度剖析高可用机器人梯控 系统的设计逻辑。探讨边缘计算设备如何克服视觉 SLAM 致盲、实现非侵入式物理采集与 IT/OT 协议解耦,并分享一段用于处理安防巡检设备进出电梯的防踏空 Python 状态机代码。
导语: 安防巡检容不得半点差池,机器狗的跨层调度需要极高的确定性。一套优秀的机器人梯控 架构,必须在物理隔离与网络延迟之间找到完美平衡,为高动态巡检设备提供坚实的安全保障。
破局垂直安防:基于边缘计算的四足机器人跨层调度架构
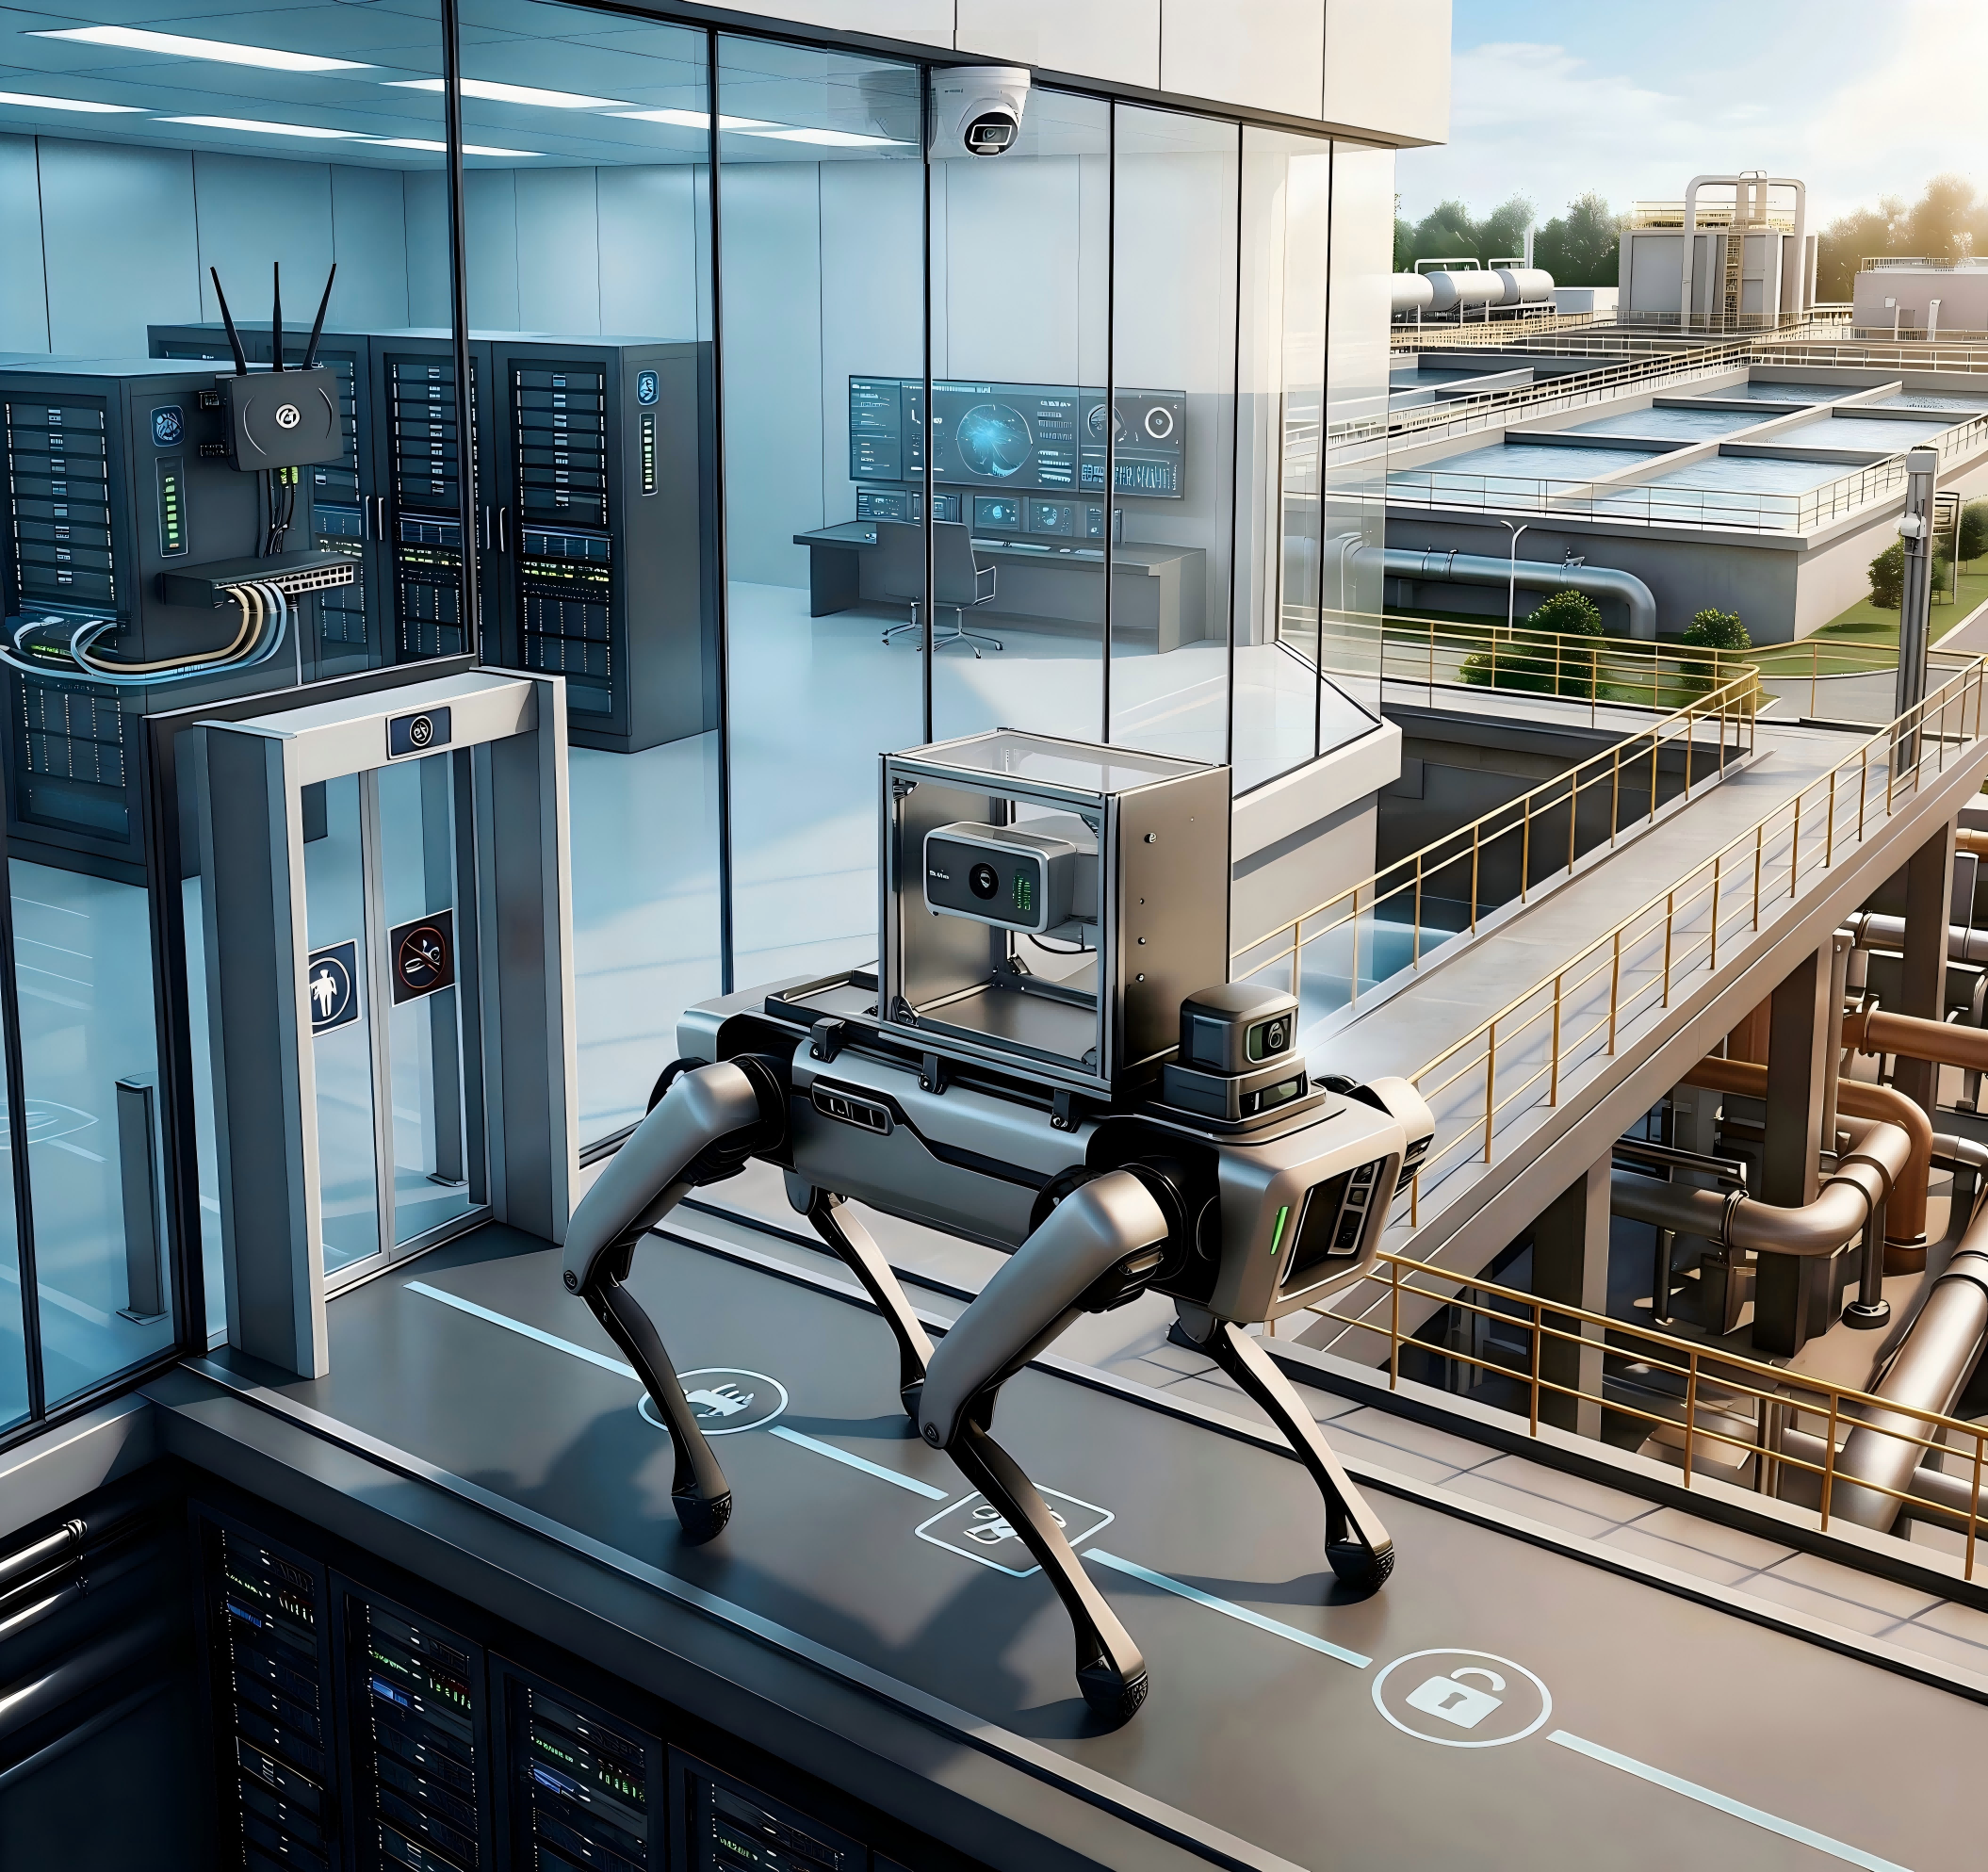
一、 应对高动态设备的通讯断层与非侵入式采集 安防机器人的调度中枢通常通过高频 MQTT 发布路径规划与业务指令,而老旧电梯控制柜仍停留在物理继电器电平逻辑。直接通过云端进行端到端控制会面临不可控的网络延迟。 架构设计引入了边缘计算节点。边缘设备在本地将高速的 JSON 报文转化为毫秒级触发的物理动作。更重要的是,在工业安全合规的要求下,严禁直接采集或篡改电梯主板数据。边缘设备必须通过外接独立传感器或旁路无源干接点的方式获取楼层状态,实现彻底的非侵入式信息交互。
二、 克服视觉致盲与精准平层防踏空架构 在全金属封闭且光线复杂的电梯轿厢内,四足机器人依赖的深度相机极易失效,产生视觉致盲。此外,高动态的四足步态对地面的平整度容忍度极低,存在极大的踏空风险。 在边缘控制逻辑中,必须采用底层的双重物理与(AND)逻辑:
- 采集外加独立传感器传回的物理平层到位信号。
- 采集门机系统的旁路门锁断开信号。 只有两者在边缘节点被判定为持续稳定防抖动处理后,才允许向调度系统下发通行 Topic。
三、 消防联动与 RCS 撤离广播机制 在安防场景下,边缘设备还需接入楼宇的消防干接点。一旦触发,边缘设备不直接控制机器人,而是立即通过 MQTT 广播紧急事件,由高层的 RCS 规划机器人的撤离路线,保证了系统职责的清晰解耦。
四、 核心代码实战:安防巡检跨层状态机 以下代码展示了如何在边缘设备上构建高频轮询的防踏空状态机逻辑:
Python
import time
import json
import logging

logging.basicConfig(level=logging.INFO, format='%(asctime)s - [SECURITY_EDGE] - %(message)s')

class SecurityPatrolElevatorFSM:
    def __init__(self):
        self.state = "PATROL_STANDBY"
        self.debounce_window = 0.05  # 50毫秒物理信号软件滤波窗口
        self.signal_start_time = 0
        self.fire_alarm_active = False

    def fetch_non_invasive_sensors(self):
        """模拟通过外围独立传感器读取的底层物理状态(非侵入式)"""
        # 返回值:precise_leveling(精准平层), door_open(门锁全开), fire_alarm(消防联动)
        return {"precise_leveling": 1, "door_open": 1, "fire_alarm": 0}

    def broadcast_emergency_to_rcs(self, robot_id):
        """向 RCS 调度中枢广播紧急状态,由 RCS 指引撤离"""
        emergency_payload = json.dumps({"event": "FIRE_ALARM", "target_robot": robot_id, "action": "EVACUATE"})
        logging.critical(f"MQTT BROADCAST: {emergency_payload}")

    def process_patrol_access(self, robot_id, target_floor):
        """处理安防机器狗的跨层调度,规避视觉致盲风险"""
        hardware_signals = self.fetch_non_invasive_sensors()

        if hardware_signals["fire_alarm"] == 1:
            self.fire_alarm_active = True
            self.broadcast_emergency_to_rcs(robot_id)
            return

        # 核心逻辑:精准双重硬校验,不依赖机器人本体视觉
        if hardware_signals["precise_leveling"] == 1 and hardware_signals["door_open"] == 1:
            if self.signal_start_time == 0:
                self.signal_start_time = time.time()
            elif (time.time() - self.signal_start_time) > self.debounce_window:
                if self.state != "SAFE_FOR_PATROL":
                    logging.info(f"Hardware verified. Robot {robot_id} can safely enter floor {target_floor}.")
                    self.state = "SAFE_FOR_PATROL"
                    # 此处触发常规 MQTT 通行指令
        else:
            self.signal_start_time = 0
            if self.state == "SAFE_FOR_PATROL":
                logging.warning("Physical misalignment detected! Revoking patrol access.")
                self.state = "PATROL_STANDBY"

# 模拟安防机器人进梯流程
if __name__ == "__main__":
    fsm = SecurityPatrolElevatorFSM()
    logging.info("Initializing Security Patrol FSM polling...")
    for _ in range(3):
        fsm.process_patrol_access(robot_id="GUARD_DOG_01", target_floor=5)
        time.sleep(0.05)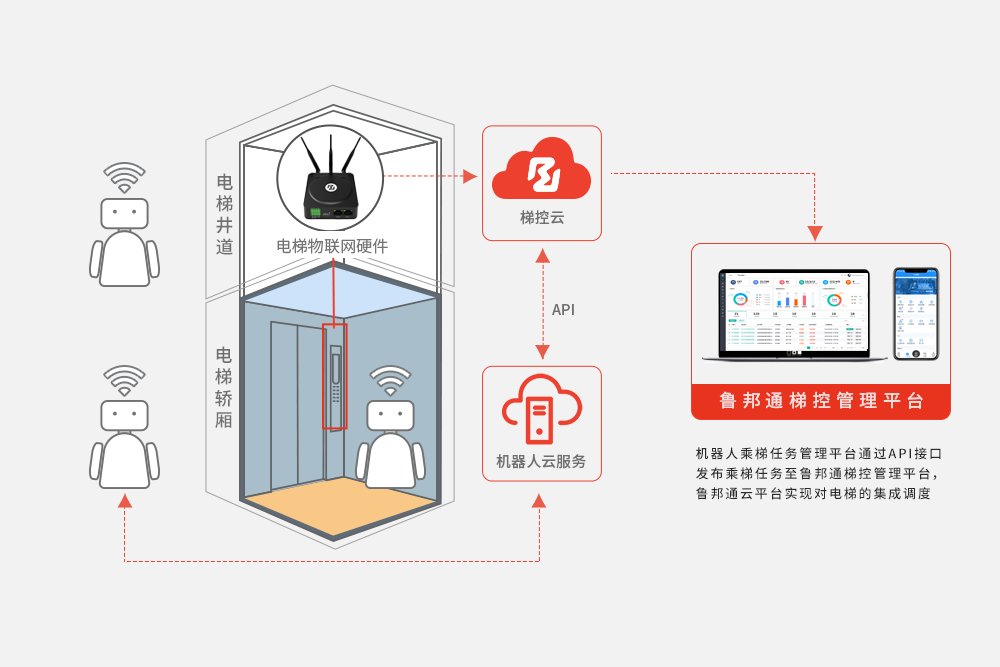
常见问题解答 (FAQ)
问题 1、多台安防机器人同时执行巡检时如何防死锁?
回答 1、边缘节点需引入基于时间戳的互斥锁与优先级队列。在电梯被一台安防机器人独占的周期内,其他请求将被挂起并反馈等待状态。
问题 2、为何不直接从主板读取数据而是加装独立传感器?
回答 2、直接读取主板存在极高的特种设备违规风险。加装独立传感器或旁路监听物理按键不仅完全合法合规,且在主板发生通讯死机时依然能独立运作。
问题 3、高频安防调度会导致边缘设备死机吗?
回答 3、工业级边缘设备内部搭载了独立硬件看门狗,且协议栈经过深度调优,足以应对每秒数百次的高并发请求。
总结: 应对高维度的安防自动化设备,需要极其严谨的底层逻辑支撑。通过非侵入式的物理校验与边缘去抖动算法,机器人梯控 架构完美补齐了四足机器人跨层巡检的安全短板,为工业安防构筑起高可用的数字通道。