1.硬件软件要求
正点原子i.MX6ULL开发板+800*480显示屏,OV5640摄像头,内核版本(NXP:linux-imx-rel_imx_4.1.15_2.1.0_ga),qt版本(qt5.12.9)
2.驱动层
2.1获取OV5640驱动
推荐使用正点原子官方内核中的OV5640驱动文件,因为NXP内核中的OV5640驱动文件缺少部分适配i.MX6ULL开发板的格式配置,需要进行一些修改。在官方资料中找到正点原子Linux出厂源码,将内核文件进行下载解压,在路径drivers/media/platform/mxc/subdev找到mx6s_capture.c,ov5640.c和ov5640af.h,新建new_ov5640目录将三个文件拷贝到该目录下并新建ov5640.h和Makefile
Makefile
bash
ARCH = arm
CROSS_COMPILE = arm-linux-gnueabihf-
//自己内核路径
KERNELDIR := /home/linux/imx6ull_dev/linux_kernel/linux-imx-rel_imx_4.1.15_2.1.0_ga
CURRENT_PATH := $(shell pwd)
    obj-m := ov5640.o mx6s_capture.o

build: kernel_modules

kernel_modules:
        $(MAKE) -C $(KERNELDIR) \
                ARCH=$(ARCH) \
                CROSS_COMPILE=$(CROSS_COMPILE) \
                M=$(CURRENT_PATH) modules
clean:
        $(MAKE) -C $(KERNELDIR) \
                ARCH=$(ARCH) \
                CROSS_COMPILE=$(CROSS_COMPILE) \
                M=$(CURRENT_PATH) clean
在当前目录下进行make
bash
linux@linux-virtual-machine:~/imxcull_dev/nfs/ubuntu_sys/ubuntu_rootfs/camera_demo$ make
make -C /home/linux/imxcull_dev/linux_kernel_bak/linux-imx-rel_imx_4.1.15_2.1.0_ga \
	ARCH=arm \
	CROSS_COMPILE=arm-linux-gnueabihf- \
	M=/home/linux/imxcull_dev/nfs/ubuntu_sys/ubuntu_rootfs/camera_demo modules
make[1]: 进入目录"/home/linux/imxcull_dev/linux_kernel_bak/linux-imx-rel_imx_4.1.15_2.1.0_ga"
  CC [M]  /home/linux/imxcull_dev/nfs/ubuntu_sys/ubuntu_rootfs/camera_demo/ov5640.o
  CC [M]  /home/linux/imxcull_dev/nfs/ubuntu_sys/ubuntu_rootfs/camera_demo/mx6s_capture.o
  Building modules, stage 2.
  MODPOST 2 modules
  CC      /home/linux/imxcull_dev/nfs/ubuntu_sys/ubuntu_rootfs/camera_demo/mx6s_capture.mod.o
  LD [M]  /home/linux/imxcull_dev/nfs/ubuntu_sys/ubuntu_rootfs/camera_demo/mx6s_capture.ko
  CC      /home/linux/imxcull_dev/nfs/ubuntu_sys/ubuntu_rootfs/camera_demo/ov5640.mod.o
  LD [M]  /home/linux/imxcull_dev/nfs/ubuntu_sys/ubuntu_rootfs/camera_demo/ov5640.ko
make[1]: 离开目录"/home/linux/imxcull_dev/linux_kernel_bak/linux-imx-rel_imx_4.1.15_2.1.0_ga"
linux@linux-virtual-machine:~/imxcull_dev/nfs/ubuntu_sys/ubuntu_rootfs/camera_demo$ ls
Makefile       Module.symvers  mx6s_capture.ko     mx6s_capture.mod.o  ov5640af.h  ov5640.h   ov5640.mod.c  ov5640.o
modules.order  mx6s_capture.c  mx6s_capture.mod.c  mx6s_capture.o      ov5640.c    ov5640.ko  ov5640.mod.o
其中mx6s_capture.ko和ov5640.ko就是可加载的驱动
2.2设备树修改
在内核目录arch/arm/boot/dts路径下找到imx6ull-14x14-evk.dts设备树文件,在i2c和CSI节点下添加ov5640摄像头描述信息
bash
        ov5640: ov5640@3c {
                compatible = "ovti,ov5640";
                reg = <0x3c>;
                pinctrl-names = "default";
                pinctrl-0 = <&pinctrl_csi1
                             &csi_pwn_rst>;
                clocks = <&clks IMX6UL_CLK_CSI>;
                clock-names = "csi_mclk";
                pwn-gpios = <&gpio1 4 1>;
                rst-gpios = <&gpio1 2 0>;
        //      pwn-gpios = <&gpio_spi 6 1>;
        //      rst-gpios = <&gpio_spi 5 0>;
                csi_id = <0>;
                mclk = <24000000>;
                mclk_source = <0>;
                status = "okay";
                port {
                        ov5640_ep: endpoint {
                                remote-endpoint = <&csi1_ep>;
                        };
                };
        };
在csi节点下添加描述信息
bash
&csi {
	status = "okay";

	port {
		csi1_ep: endpoint {
			remote-endpoint = <&ov5640_ep>;
		};
	};
};
并配置ov5640的电源和复位管脚
bash
                csi_pwn_rst: csi_pwn_rstgrp {
                        fsl,pins = <
                                MX6UL_PAD_GPIO1_IO02__GPIO1_IO02        0x10b0
                                MX6UL_PAD_GPIO1_IO04__GPIO1_IO04        0x10b0
                        >;
                };
然后找找看有没有和ov5640管脚冲突的管脚,比如我的设备树中的电阻屏设备
bash
                //与ov5640管脚冲突
                pinctrl_tsc: tscgrp {
                        fsl,pins = <
                                MX6UL_PAD_GPIO1_IO01__GPIO1_IO01        0xb0
                                MX6UL_PAD_GPIO1_IO02__GPIO1_IO02        0xb0
                                MX6UL_PAD_GPIO1_IO03__GPIO1_IO03        0xb0
                                MX6UL_PAD_GPIO1_IO04__GPIO1_IO04        0xb0
                        >;
                };
直接找到tsc节点将okay改为disabled(因为我们使用的是电容屏,所以不影响)
bash
&tsc {
        pinctrl-names = "default";
        pinctrl-0 = <&pinctrl_tsc>;
        xnur-gpio = <&gpio1 3 GPIO_ACTIVE_LOW>;
        measure-delay-time = <0xffff>;
        pre-charge-time = <0xfff>;
        //设置"disabled"
        status = "disabled";
};
修改完后进行保存
2.3内核配置
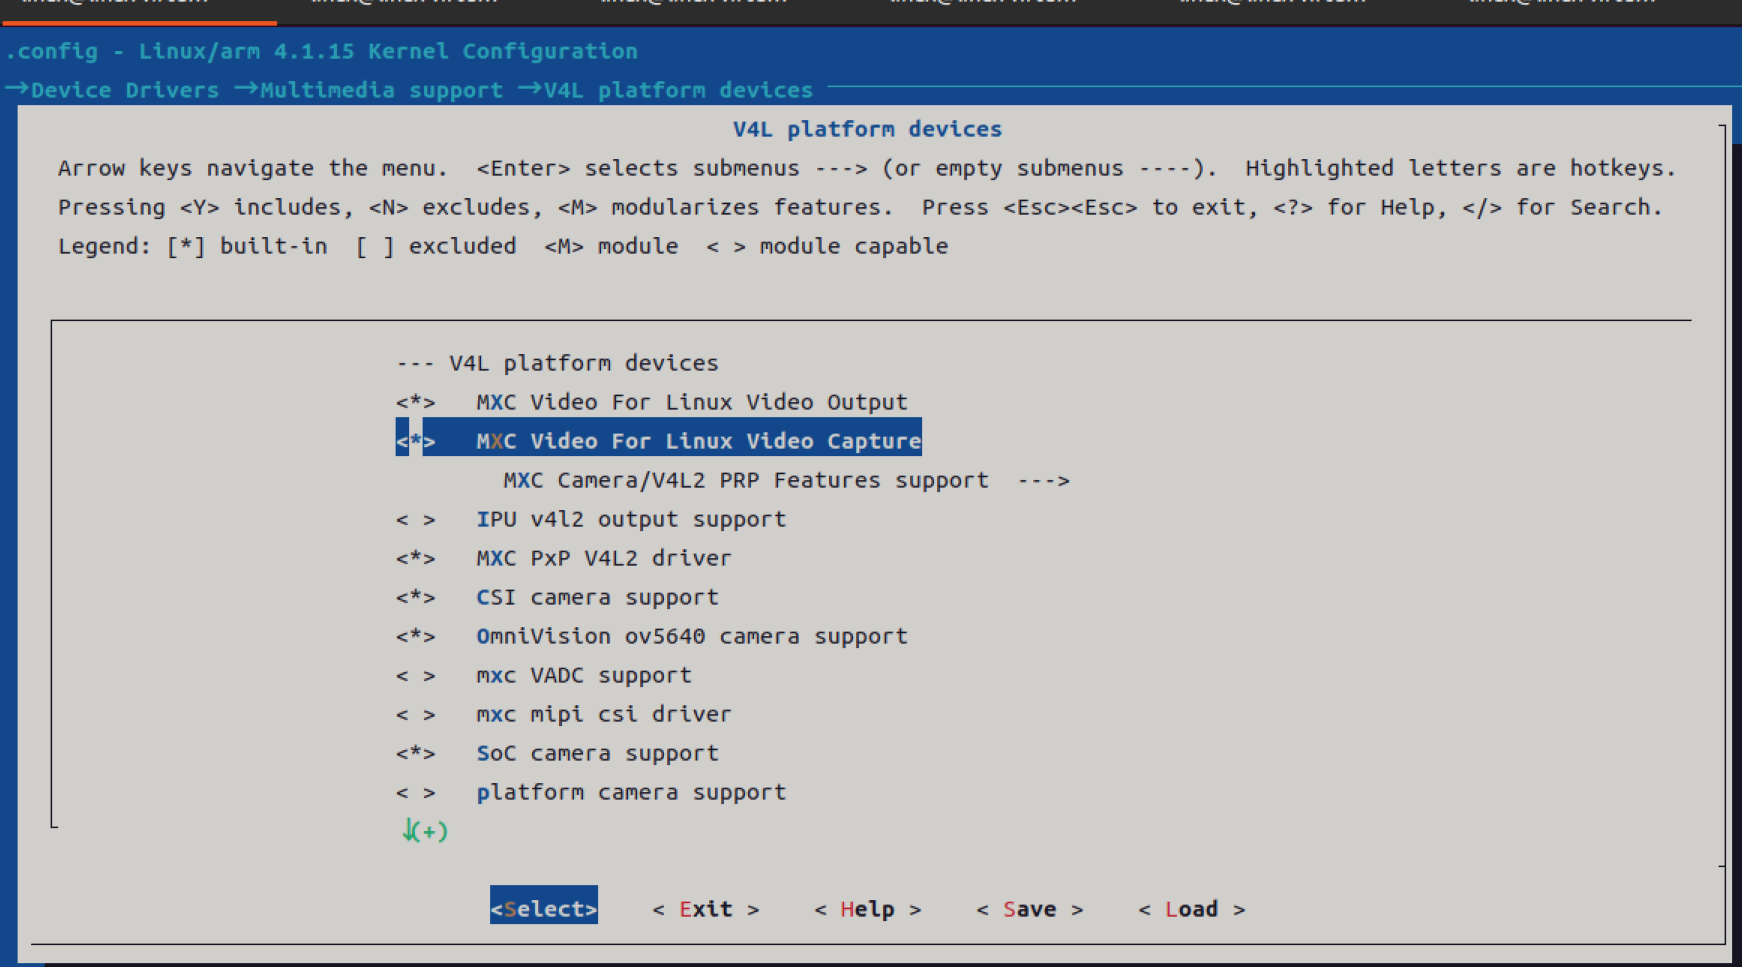
在内核目录下输入命令make ARCH=arm menuconfig进入图形配置界面,找到Device Drivers --->Multimedia support --->V4L platform devices --->MXC Video For Linux Video Capture勾选
再进入MXC Camera/V4L2 PRP Features support --->OmniVision ov5640 camera support勾选
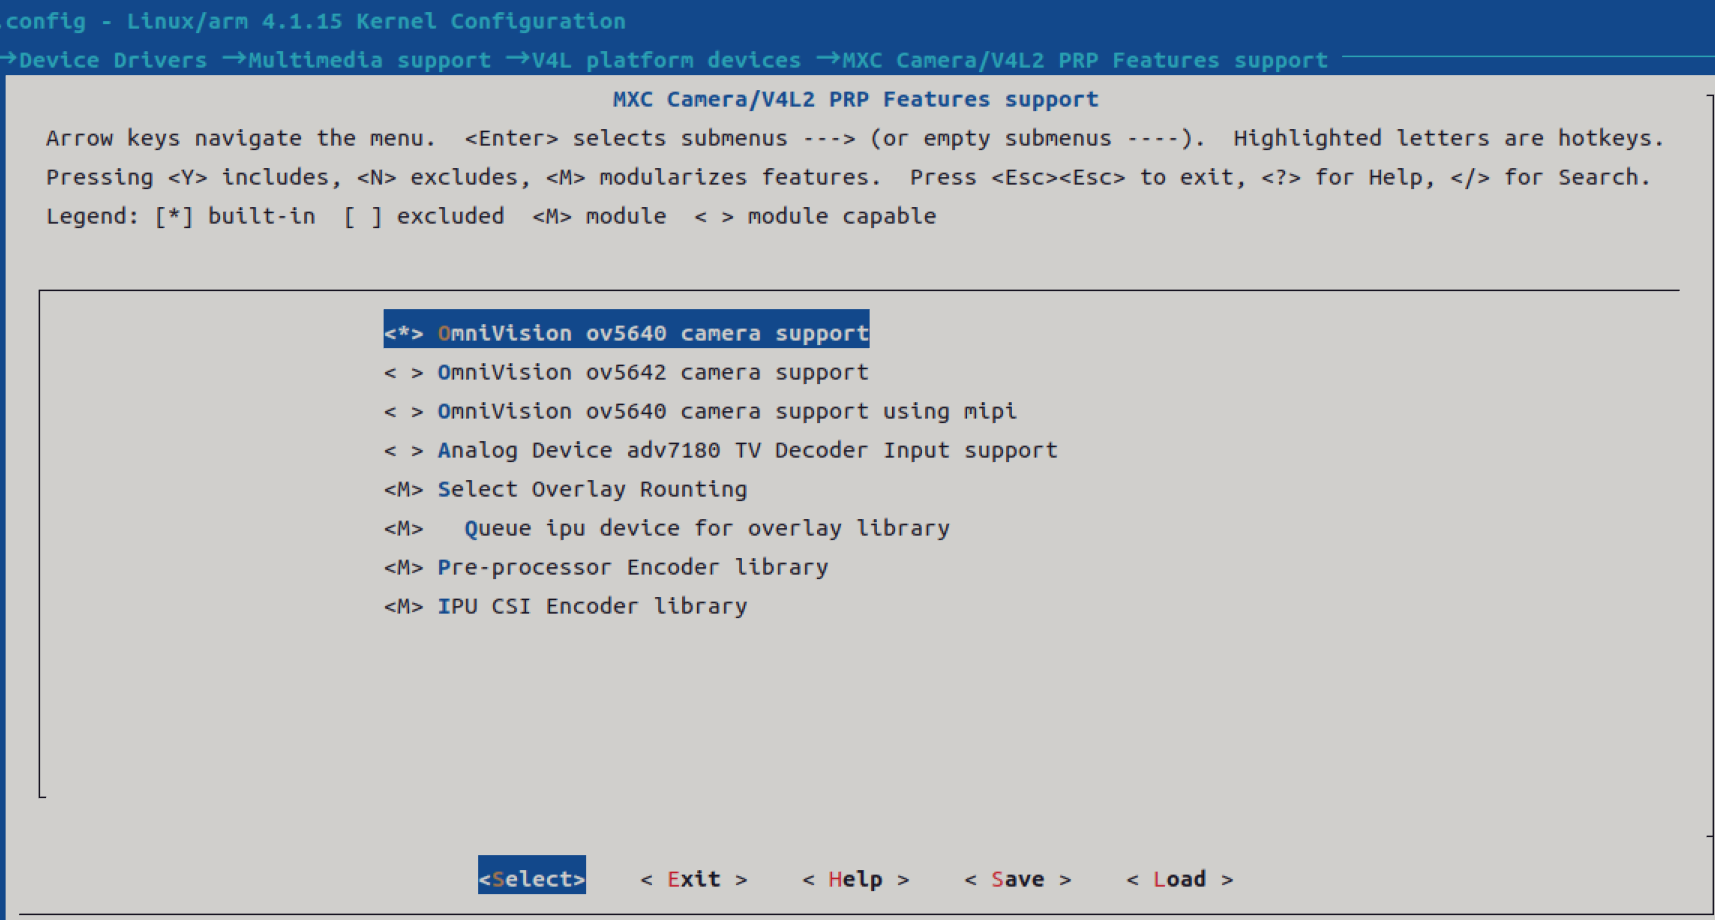
然后进行save保存
2.4编译
编译内核:make ARCH=arm CROSS_COMPILE=arm-linux-gnueabihf- -j10 > /dev/null (-j10 > /dev/null:10核编译且仅输出错误信息)
编译设备树:make ARCH=arm CROSS_COMPILE=arm-linux-gnueabihf- dtbs
2.5测试
获取正点原子官方提供的ov5640应用层的测试代码,用来检测设备树,内核和驱动是否正常。
先将上面编译好的mx6s_capture.ko和ov5640.ko拷贝到开发板的根目录下,通过insmod命令进行加载驱动
bash
insmod mx6s_capture.ko
insmod ov5640.ko
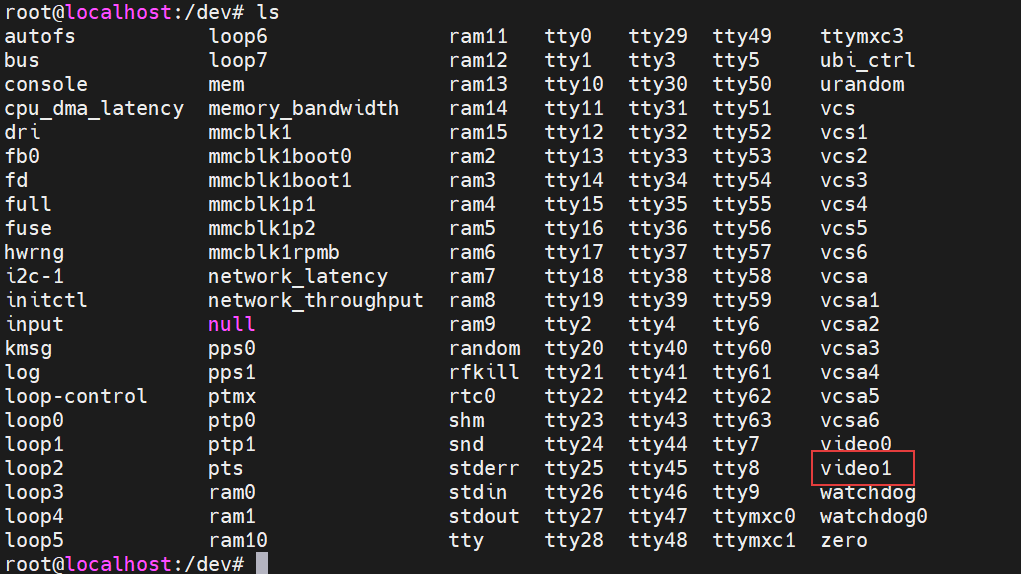
然后检查dev目录下是否有video1设备文件(USB摄像头是video0)
编译测试代码
bash
/***************************************************************
 Copyright ? ALIENTEK Co., Ltd. 1998-2021. All rights reserved.
 文件名 : v4l2_camera.c
 作者 : 邓涛
 版本 : V1.0
 描述 : V4L2摄像头应用编程实战
 其他 : 无
 论坛 : www.openedv.com
 日志 : 初版 V1.0 2021/7/09 邓涛创建
 ***************************************************************/

#include <stdio.h>
#include <stdlib.h>
#include <sys/types.h>
#include <sys/stat.h>
#include <fcntl.h>
#include <unistd.h>
#include <sys/ioctl.h>
#include <string.h>
#include <errno.h>
#include <sys/mman.h>
#include <linux/videodev2.h>
#include <linux/fb.h>
#include <time.h>
#include <linux/rtc.h>
#include <sys/time.h>

#define FB_DEV "/dev/fb0"   // LCD设备节点
#define FRAMEBUFFER_COUNT 3 // 帧缓冲数量
#define RTC_DEV "/dev/rtc0" // RTC设备节点,fd名称
/*** 摄像头像素格式及其描述信息 ***/
typedef struct camera_format
{
    unsigned char description[32]; // 字符串描述信息
    unsigned int pixelformat;      // 像素格式
} cam_fmt;

/*** 描述一个帧缓冲的信息 ***/
typedef struct cam_buf_info
{
    unsigned short *start; // 帧缓冲起始地址
    unsigned long length;  // 帧缓冲长度
} cam_buf_info;

unsigned short timeBUuffer[1024 * 64 * 2]; // 存放时间的像素点信息

static int width;                          // LCD宽度
static int height;                         // LCD高度
static unsigned short *screen_base = NULL; // LCD显存基地址
static int fb_fd = -1;                     // LCD设备文件描述符
static int v4l2_fd = -1;                   // 摄像头设备文件描述符
static cam_buf_info buf_infos[FRAMEBUFFER_COUNT];
static cam_fmt cam_fmts[10];
static int frm_width, frm_height; // 视频帧宽度和高度


static int fb_dev_init(void)
{
    struct fb_var_screeninfo fb_var = {0};
    struct fb_fix_screeninfo fb_fix = {0};
    unsigned long screen_size;

    /* 打开framebuffer设备 */
    fb_fd = open(FB_DEV, O_RDWR);
    if (0 > fb_fd)
    {
        fprintf(stderr, "open error: %s: %s\n", FB_DEV, strerror(errno));
        return -1;
    }

    /* 获取framebuffer设备信息 */
    ioctl(fb_fd, FBIOGET_VSCREENINFO, &fb_var);
    ioctl(fb_fd, FBIOGET_FSCREENINFO, &fb_fix);

    screen_size = fb_fix.line_length * fb_var.yres;
    width = fb_var.xres;
    height = fb_var.yres;

    /* 内存映射 */
    screen_base = mmap(NULL, screen_size, PROT_READ | PROT_WRITE, MAP_SHARED, fb_fd, 0);
    if (MAP_FAILED == (void *)screen_base)
    {
        perror("mmap error");
        close(fb_fd);
        return -1;
    }

    /* LCD背景刷白 */
    memset(screen_base, 0xF800, screen_size);
    return 0;
}

static int v4l2_dev_init(const char *device)
{
    struct v4l2_capability cap = {0};

    /* 打开摄像头 */
    v4l2_fd = open(device, O_RDWR);
    if (0 > v4l2_fd)
    {
        fprintf(stderr, "open error: %s: %s\n", device, strerror(errno));
        return -1;
    }

    /* 查询设备功能 */
    ioctl(v4l2_fd, VIDIOC_QUERYCAP, &cap);

    /* 判断是否是视频采集设备 */
    if (!(V4L2_CAP_VIDEO_CAPTURE & cap.capabilities))
    {
        fprintf(stderr, "Error: %s: No capture video device!\n", device);
        close(v4l2_fd);
        return -1;
    }

    return 0;
}

static void v4l2_enum_formats(void)
{
    struct v4l2_fmtdesc fmtdesc = {0};

    /* 枚举摄像头所支持的所有像素格式以及描述信息 */
    fmtdesc.index = 0;
    fmtdesc.type = V4L2_BUF_TYPE_VIDEO_CAPTURE;
    while (0 == ioctl(v4l2_fd, VIDIOC_ENUM_FMT, &fmtdesc))
    {

        // 将枚举出来的格式以及描述信息存放在数组中
        cam_fmts[fmtdesc.index].pixelformat = fmtdesc.pixelformat;
        strcpy(cam_fmts[fmtdesc.index].description, fmtdesc.description);
        fmtdesc.index++;
    }
}

static void v4l2_print_formats(void)
{
    struct v4l2_frmsizeenum frmsize = {0};
    struct v4l2_frmivalenum frmival = {0};
    int i;

    frmsize.type = V4L2_BUF_TYPE_VIDEO_CAPTURE;
    frmival.type = V4L2_BUF_TYPE_VIDEO_CAPTURE;
    for (i = 0; cam_fmts[i].pixelformat; i++)
    {

        printf("format<0x%x>, description<%s>\n", cam_fmts[i].pixelformat,
               cam_fmts[i].description);

        /* 枚举出摄像头所支持的所有视频采集分辨率 */
        frmsize.index = 0;
        frmsize.pixel_format = cam_fmts[i].pixelformat;
        frmival.pixel_format = cam_fmts[i].pixelformat;
        while (0 == ioctl(v4l2_fd, VIDIOC_ENUM_FRAMESIZES, &frmsize))
        {

            printf("size<%d*%d> ",
                   frmsize.discrete.width,
                   frmsize.discrete.height);
            frmsize.index++;

            /* 获取摄像头视频采集帧率 */
            frmival.index = 0;
            frmival.width = frmsize.discrete.width;
            frmival.height = frmsize.discrete.height;
            while (0 == ioctl(v4l2_fd, VIDIOC_ENUM_FRAMEINTERVALS, &frmival))
            {

                printf("<%dfps>", frmival.discrete.denominator /
                                      frmival.discrete.numerator);
                frmival.index++;
            }
            printf("\n");
        }
        printf("\n");
    }
}

static int v4l2_set_format(void)
{
    struct v4l2_format fmt = {0};
    struct v4l2_streamparm streamparm = {0};

    /* 设置帧格式 */
    fmt.type = V4L2_BUF_TYPE_VIDEO_CAPTURE; // type类型
    fmt.fmt.pix.width = width;              // 视频帧宽度
    fmt.fmt.pix.height = height;            // 视频帧高度
    fmt.fmt.pix.pixelformat = V4L2_PIX_FMT_RGB565;
    // V4L2_PIX_FMT_RGB565; // 像素格式
    // fmt.fmt.pix.field = V4L2_FIELD_ANY;
    if (0 > ioctl(v4l2_fd, VIDIOC_S_FMT, &fmt))
    {
        fprintf(stderr, "ioctl error: VIDIOC_S_FMT: %s\n", strerror(errno));
        return -1;
    }

    /*** 判断是否已经设置为我们要求的RGB565像素格式
    如果没有设置成功表示该设备不支持RGB565像素格式 */
    if (V4L2_PIX_FMT_RGB565 != fmt.fmt.pix.pixelformat)
    {
        fprintf(stderr, "Error: the device does not support RGB565 format!\n");
        return -1;
    }

    frm_width = fmt.fmt.pix.width;   // 获取实际的帧宽度
    frm_height = fmt.fmt.pix.height; // 获取实际的帧高度
    printf("视频帧大小<%d * %d>\n", frm_width, frm_height);

    /* 获取streamparm */
    streamparm.type = V4L2_BUF_TYPE_VIDEO_CAPTURE;
    ioctl(v4l2_fd, VIDIOC_G_PARM, &streamparm);

    /** 判断是否支持帧率设置 **/
    if (V4L2_CAP_TIMEPERFRAME & streamparm.parm.capture.capability)
    {
        streamparm.parm.capture.timeperframe.numerator = 1;
        streamparm.parm.capture.timeperframe.denominator = 30; // 30fps
        if (0 > ioctl(v4l2_fd, VIDIOC_S_PARM, &streamparm))
        {
            fprintf(stderr, "ioctl error: VIDIOC_S_PARM: %s\n", strerror(errno));
            return -1;
        }
    }

    return 0;
}

static int v4l2_init_buffer(void)
{
    struct v4l2_requestbuffers reqbuf = {0};
    struct v4l2_buffer buf = {0};

    /* 申请帧缓冲 */
    reqbuf.count = FRAMEBUFFER_COUNT; // 帧缓冲的数量
    reqbuf.type = V4L2_BUF_TYPE_VIDEO_CAPTURE;
    reqbuf.memory = V4L2_MEMORY_MMAP;
    if (0 > ioctl(v4l2_fd, VIDIOC_REQBUFS, &reqbuf))
    {
        fprintf(stderr, "ioctl error: VIDIOC_REQBUFS: %s\n", strerror(errno));
        return -1;
    }

    /* 建立内存映射 */
    buf.type = V4L2_BUF_TYPE_VIDEO_CAPTURE;
    buf.memory = V4L2_MEMORY_MMAP;
    for (buf.index = 0; buf.index < FRAMEBUFFER_COUNT; buf.index++)
    {

        ioctl(v4l2_fd, VIDIOC_QUERYBUF, &buf);
        buf_infos[buf.index].length = buf.length;
        buf_infos[buf.index].start = mmap(NULL, buf.length,
                                          PROT_READ | PROT_WRITE, MAP_SHARED,
                                          v4l2_fd, buf.m.offset);
        if (MAP_FAILED == buf_infos[buf.index].start)
        {
            perror("mmap error");
            return -1;
        }
    }

    /* 入队 */
    for (buf.index = 0; buf.index < FRAMEBUFFER_COUNT; buf.index++)
    {

        if (0 > ioctl(v4l2_fd, VIDIOC_QBUF, &buf))
        {
            fprintf(stderr, "ioctl error: VIDIOC_QBUF: %s\n", strerror(errno));
            return -1;
        }
    }

    return 0;
}

static int v4l2_stream_on(void)
{
    /* 打开摄像头、摄像头开始采集数据 */
    enum v4l2_buf_type type = V4L2_BUF_TYPE_VIDEO_CAPTURE;

    if (0 > ioctl(v4l2_fd, VIDIOC_STREAMON, &type))
    {
        fprintf(stderr, "ioctl error: VIDIOC_STREAMON: %s\n", strerror(errno));
        return -1;
    }

    return 0;
}

static void v4l2_read_data(void)
{
    struct v4l2_buffer buf = {0};
    unsigned short *base;
    unsigned short *start;
    int min_w, min_h;
    int j,i;

    if (width > frm_width)
        min_w = frm_width;
    else
        min_w = width;
    if (height > frm_height)
        min_h = frm_height;
    else
        min_h = height;

    buf.type = V4L2_BUF_TYPE_VIDEO_CAPTURE;
    buf.memory = V4L2_MEMORY_MMAP;
    for ( ; ; ) {

        for(buf.index = 0; buf.index < FRAMEBUFFER_COUNT; buf.index++) {

            ioctl(v4l2_fd, VIDIOC_DQBUF, &buf);     //出队
            for (j = 0, base=screen_base, start=buf_infos[buf.index].start;
                        j < min_h; j++) {

                memcpy(base, start, min_w * 2); //RGB565 一个像素占2个字节
                #if 0
                for (i = 0; i < 1024;i++)
                {
                    printf("%d\r\n", base[i]);
                }
                #endif
                base += width; // LCD显示指向下一行
                start += frm_width;//指向下一行数据
            }

            // 数据处理完之后、再入队、往复
            ioctl(v4l2_fd, VIDIOC_QBUF, &buf);
        }
    }
}

int main(int argc, char *argv[])
{

    if (2 != argc)
    {
        fprintf(stderr, "Usage: %s <video_dev>\n", argv[0]);
        exit(EXIT_FAILURE);
    }

    /* 初始化LCD */
    if (fb_dev_init())
        exit(EXIT_FAILURE);

    /* 初始化摄像头 */
    if (v4l2_dev_init(argv[1]))
        exit(EXIT_FAILURE);

    /* 枚举所有格式并打印摄像头支持的分辨率及帧率 */
    v4l2_enum_formats();
    v4l2_print_formats();

    /* 设置格式 */
    if (v4l2_set_format())
        exit(EXIT_FAILURE);

    /* 初始化帧缓冲:申请、内存映射、入队 */
    if (v4l2_init_buffer())
        exit(EXIT_FAILURE);

    /* 开启视频采集 */
    if (v4l2_stream_on())
        exit(EXIT_FAILURE);

    /* 读取数据:出队 */
    v4l2_read_data(); // 在函数内循环采集数据、将其显示到LCD屏

    exit(EXIT_SUCCESS);
}
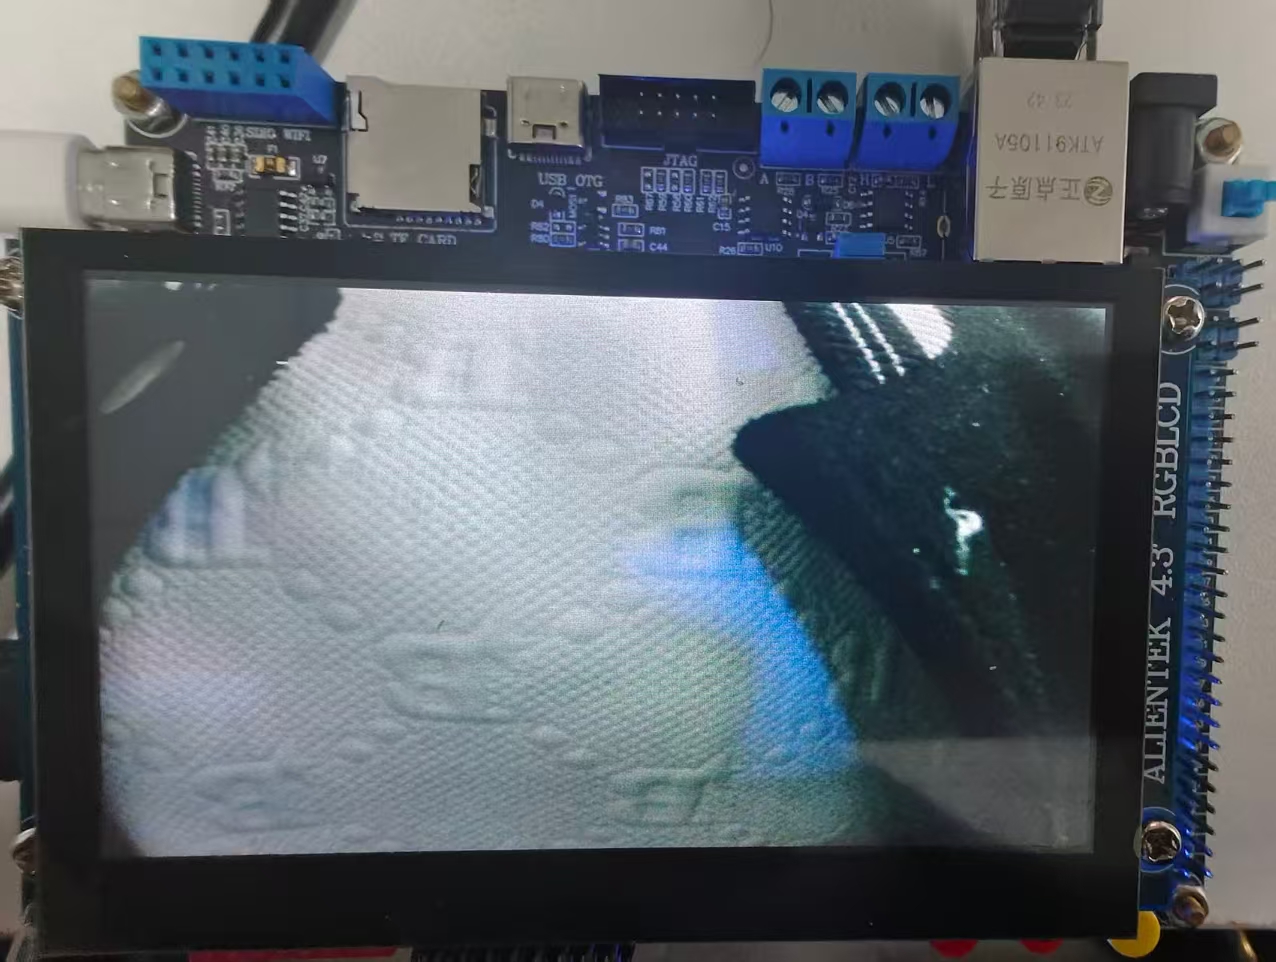
编译运行画面如下
3.应用层
3.1概述
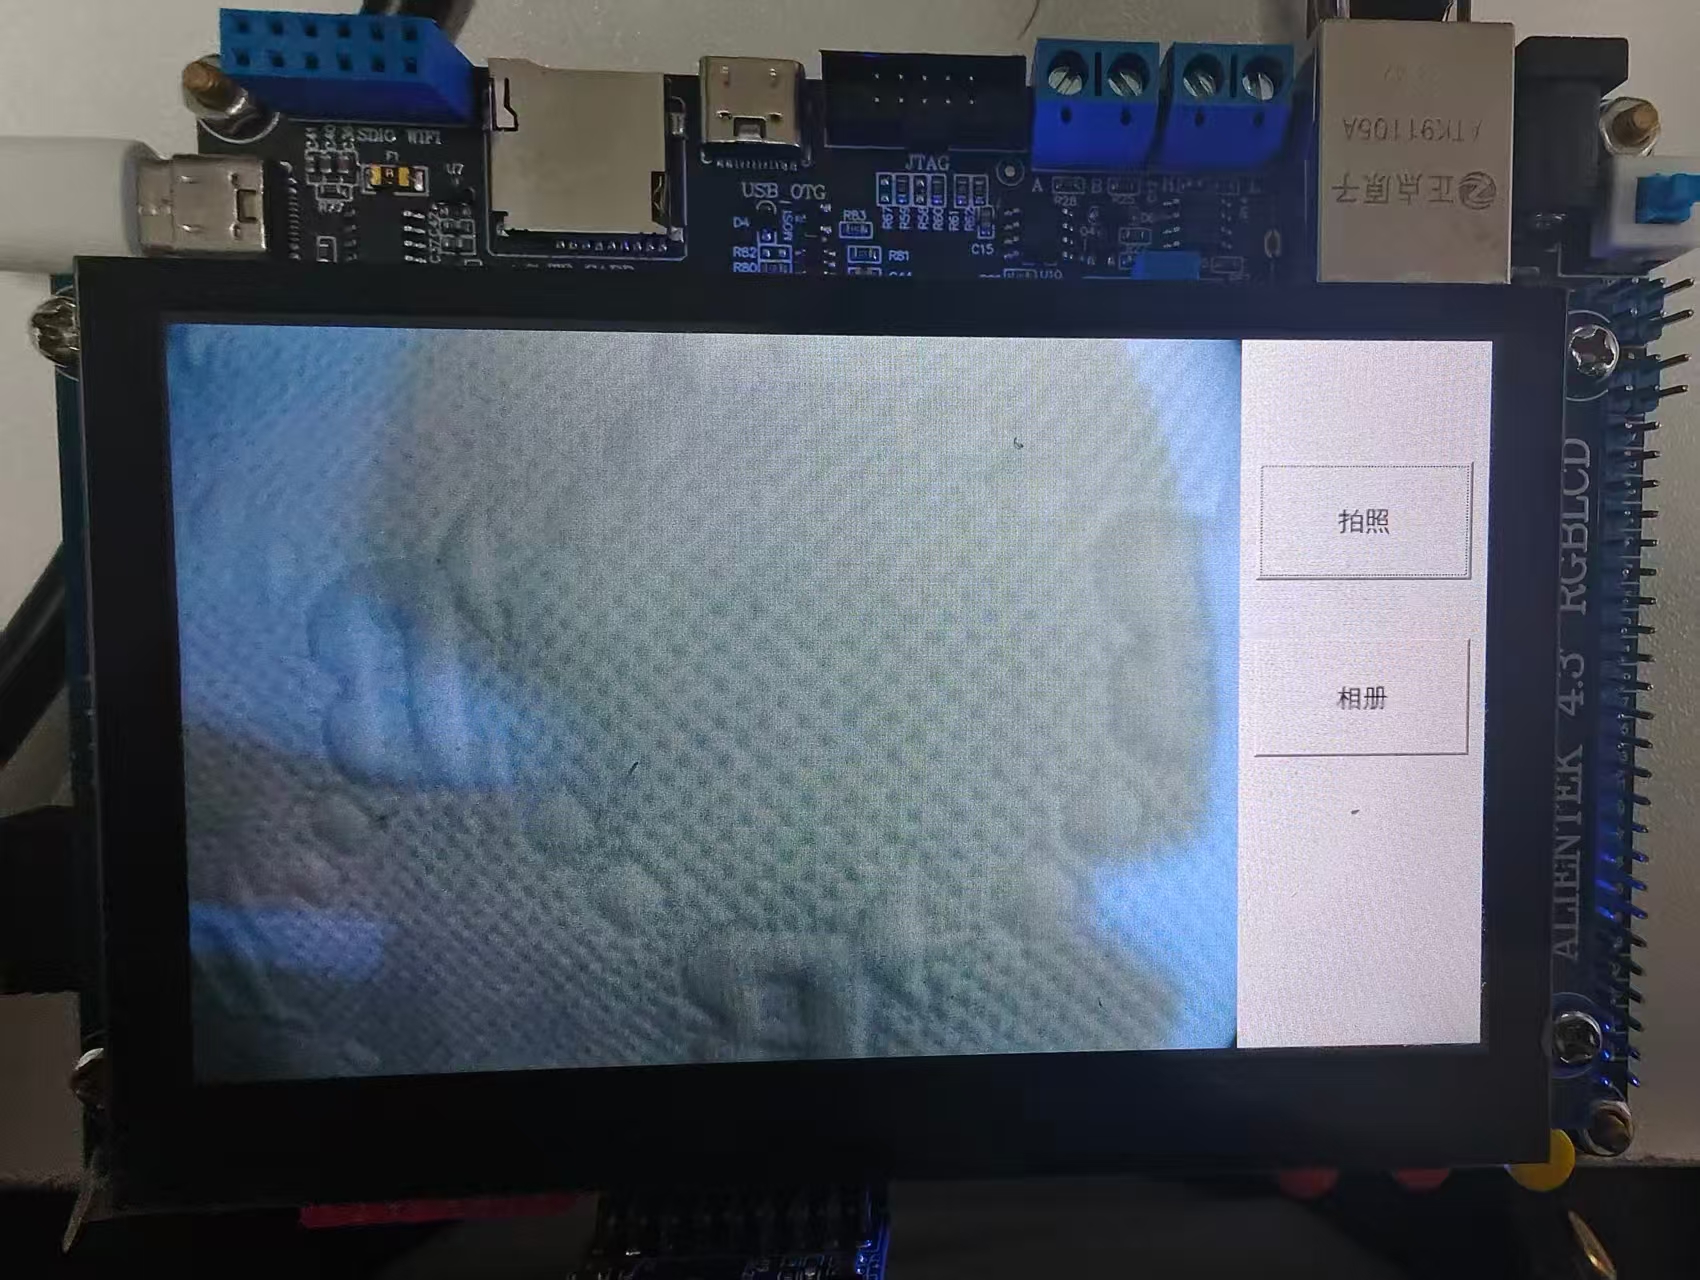
基于v4l2应用编程结合正点原子官方的代码在qt中创建一个单独的线程去获取摄像头图像数据,图像数据格式为RGB565,尺寸640x480,以帧格式在队列中缓存,留出160x480的显示屏做qt的ui按键交互界面,主界面为相机界面,接收摄像头数据并显示在界面左侧640x480,右侧为拍照和相册俩个按键,拍的照片存储在当前目录下的opt/photos目录,副界面为相册界面,负责显示存储在opt/photos目录下的照片,并配有切换照片、删除照片和返回相机按键,具体项目代码如下:
3.2代码实现
qt_camera.pro
bash
QT       += core gui

greaterThan(QT_MAJOR_VERSION, 4): QT += widgets

CONFIG += c++11

# You can make your code fail to compile if it uses deprecated APIs.
# In order to do so, uncomment the following line.
#DEFINES += QT_DISABLE_DEPRECATED_BEFORE=0x060000    # disables all the APIs deprecated before Qt 6.0.0

SOURCES += \
    albumwindow.cpp \
    camerathread.cpp \
    main.cpp \
    mainwindow.cpp \
    v4l2_camera.cpp

HEADERS += \
    albumwindow.h \
    camerathread.h \
    mainwindow.h \
    v4l2_camera.h

FORMS += \
    mainwindow.ui

# 启用JPG/PNG图片支持
DEFINES += QT_NO_WARNING_OUTPUT

# Default rules for deployment.
qnx: target.path = /tmp/$${TARGET}/bin
else: unix:!android: target.path = /opt/$${TARGET}/bin
!isEmpty(target.path): INSTALLS += target
albumwindow.h (相册)
cpp
#ifndef ALBUMWINDOW_H
#define ALBUMWINDOW_H

#include <QWidget>
#include <QPushButton>
#include <QLabel>
#include <QFileInfoList>

class AlbumWindow : public QWidget
{
    Q_OBJECT
public:
    explicit AlbumWindow(QWidget *parent = nullptr);

protected:
    void showEvent(QShowEvent *event) override;
    void hideEvent(QHideEvent *event) override;

private slots:
    void prevPhoto();
    void nextPhoto();
    void deletePhoto();
    void backToCamera();

private:
    void loadPhotoList();
    void showCurrentPhoto();
    void updateButtonState();

    QLabel *m_showLab;
    QPushButton *m_prevBtn;
    QPushButton *m_nextBtn;
    QPushButton *m_delBtn;
    QPushButton *m_backBtn;

    QFileInfoList m_photoList;
    int m_currentIndex;
};

#endif
albumwindow.c
cpp
#include "albumwindow.h"
#include <QDir>
#include <QFile>
#include <QDebug>
#include <QPixmap>
#include <QHBoxLayout>
#include <QVBoxLayout>
#include "v4l2_camera.h"

AlbumWindow::AlbumWindow(QWidget *parent) : QWidget(parent)
{
    // 窗口大小800*480
    this->setFixedSize(800, 480);
    this->setWindowTitle("Album");
    this->setAutoFillBackground(true);
    this->setStyleSheet("background-color: black;");

    // ===================== 照片显示区(640*480)=====================
    m_showLab = new QLabel(this);
    m_showLab->setFixedSize(640, 480);
    m_showLab->setStyleSheet(
        "background-color: black;"
        "color: white;"
        "font-size: 24px;"
        "border: none;"
        );
    m_showLab->setAlignment(Qt::AlignCenter);
    m_showLab->setScaledContents(false);

    // ===================== 右侧按键区(160*480)=====================
    QWidget *btnWidget = new QWidget(this);
    btnWidget->setFixedSize(160, 480);
    btnWidget->setStyleSheet("background-color: #f0f0f0;");

    QVBoxLayout *btnLayout = new QVBoxLayout(btnWidget);
    btnLayout->setSpacing(20);
    btnLayout->setContentsMargins(10, 40, 10, 40);

    m_prevBtn = new QPushButton("上一张");
    m_nextBtn = new QPushButton("下一张");
    m_delBtn = new QPushButton("删除");
    m_backBtn = new QPushButton("返回");

    // 按键ui
    m_prevBtn->setFixedHeight(60);
    m_nextBtn->setFixedHeight(60);
    m_delBtn->setFixedHeight(60);
    m_backBtn->setFixedHeight(60);

    btnLayout->addWidget(m_prevBtn);
    btnLayout->addWidget(m_nextBtn);
    btnLayout->addWidget(m_delBtn);
    btnLayout->addWidget(m_backBtn);
    btnLayout->addStretch();

    // ===================== 水平布局=====================
    QHBoxLayout *mainLayout = new QHBoxLayout(this);
    mainLayout->addWidget(m_showLab);
    mainLayout->addWidget(btnWidget);
    mainLayout->setContentsMargins(0, 0, 0, 0);
    mainLayout->setSpacing(0);
    this->setLayout(mainLayout);

    // 信号绑定
    connect(m_prevBtn, &QPushButton::clicked, this, &AlbumWindow::prevPhoto);
    connect(m_nextBtn, &QPushButton::clicked, this, &AlbumWindow::nextPhoto);
    connect(m_delBtn, &QPushButton::clicked, this, &AlbumWindow::deletePhoto);
    connect(m_backBtn, &QPushButton::clicked, this, &AlbumWindow::backToCamera);

    // 初始化
    m_currentIndex = 0;
    loadPhotoList();
    showCurrentPhoto();
    updateButtonState();

    qDebug() << "Album interface initialized (layout fixed)";
}

// 打开相册
void AlbumWindow::showEvent(QShowEvent *event)
{
    QWidget::showEvent(event);
    g_enable_render = false;

    loadPhotoList();
    showCurrentPhoto();
    updateButtonState();

    qDebug() << "Album: Stop camera render + refresh photos";
}


void AlbumWindow::hideEvent(QHideEvent *event)
{
    QWidget::hideEvent(event);
    g_enable_render = true;
    qDebug() << "Camera: Resume camera render";
}

// 加载相册照片列表
void AlbumWindow::loadPhotoList()
{
    QDir dir("/opt/photos/");
    QStringList filters = {"*.jpg", "*.png", "*.bmp"};
    m_photoList = dir.entryInfoList(filters, QDir::Files, QDir::Time);
}

// 显示照片
void AlbumWindow::showCurrentPhoto()
{
    if (m_photoList.isEmpty()) {
        m_showLab->setText("暂无照片");
        return;
    }

    // 索引保护
    if (m_currentIndex < 0) m_currentIndex = 0;
    if (m_currentIndex >= m_photoList.size()) m_currentIndex = m_photoList.size() - 1;

    QString path = m_photoList[m_currentIndex].filePath();
    QPixmap pix(path);
    if (!pix.isNull()) {
        pix = pix.scaled(640, 480, Qt::KeepAspectRatio, Qt::SmoothTransformation);
        m_showLab->setPixmap(pix);
        qDebug() << "Display photo (640*480):" << path;
    } else {
        m_showLab->setText("Image Error");
    }
}

// 更新按钮状态
void AlbumWindow::updateButtonState()
{
    bool enable = !m_photoList.isEmpty();
    m_prevBtn->setEnabled(enable);
    m_nextBtn->setEnabled(enable);
    m_delBtn->setEnabled(enable);
}

// 上一张照片
void AlbumWindow::prevPhoto()
{
    if (m_photoList.isEmpty()) return;
    m_currentIndex = (m_currentIndex - 1 + m_photoList.size()) % m_photoList.size();
    showCurrentPhoto();
    qDebug() << "Switch to previous photo";
}

// 下一张照片
void AlbumWindow::nextPhoto()
{
    if (m_photoList.isEmpty()) return;
    m_currentIndex = (m_currentIndex + 1) % m_photoList.size();
    showCurrentPhoto();
    qDebug() << "Switch to next photo";
}

// 删除当前照片并显示下一张
void AlbumWindow::deletePhoto()
{
    if (m_photoList.isEmpty()) return;

    QString path = m_photoList[m_currentIndex].filePath();
    QFile::remove(path);
    qDebug() << "Delete photo:" << path;

    loadPhotoList();
    showCurrentPhoto();
    updateButtonState();
}

// 返回相机界面
void AlbumWindow::backToCamera()
{
    this->hide();
    qDebug() << "Back to camera interface";
}
camerathread.h (摄像头采集线程)
cpp
#ifndef CAMERATHREAD_H
#define CAMERATHREAD_H

#include <QThread>

// 摄像头采集线程
class CameraThread : public QThread
{
    Q_OBJECT
public:
    explicit CameraThread(QObject *parent = nullptr);

protected:
    void run() override; // 线程入口函数
};

#endif // CAMERATHREAD_H
camerathread.c
cpp
#include "camerathread.h"
#include "v4l2_camera.h"
#include <QDebug>

CameraThread::CameraThread(QObject *parent) : QThread(parent)
{
}

void CameraThread::run()
{
    qDebug() << "Camera thread started, device:/dev/video1";

    // 初始化OV5640摄像头
    int ret = camera_init("/dev/video1");
    if (ret < 0) {
        qDebug() << "Camera init failed!";
        return;
    }

    qDebug() << "Camera init success, start capturing...";
    // 启动采集
    camera_start_capture();
}
mainwindow.h (相机主界面)
cpp
#ifndef MAINWINDOW_H
#define MAINWINDOW_H

#include <QMainWindow>
#include <QPushButton>
#include <QWidget>
#include <QVBoxLayout>
#include <QHBoxLayout>
#include "camerathread.h"
#include "albumwindow.h"

class MainWindow : public QMainWindow
{
    Q_OBJECT

public:
    MainWindow(QWidget *parent = nullptr);
    ~MainWindow();

private slots:
    void capturePhoto(); // 拍照
    void openAlbum();    // 打开相册

private:
    QWidget *m_centralWidget;
    QLabel *m_previewLab; // 预览占位区
    QPushButton *m_captureBtn;
    QPushButton *m_albumBtn;

    CameraThread *m_camThread; // 摄像头采集线程
    AlbumWindow *m_albumWin;   // 相册窗口
};

#endif // MAINWINDOW_H
mainwindow.c
cpp
#include "mainwindow.h"
#include <QLabel>
#include <QDateTime>
#include <QFile>
#include <QDebug>
#include "v4l2_camera.h"
#include <QDir>

MainWindow::MainWindow(QWidget *parent)
    : QMainWindow(parent)
{
    // 固定窗口大小
    this->setFixedSize(800, 480);
    this->setWindowTitle("OV5640 Camera");

    // 中心部件
    m_centralWidget = new QWidget(this);
    this->setCentralWidget(m_centralWidget);

    // 1. 左侧预览区
    m_previewLab = new QLabel(m_centralWidget);
    m_previewLab->setFixedSize(640, 480);
    m_previewLab->setStyleSheet("background-color:black;");
    m_previewLab->setText("Camera Preview");
    m_previewLab->setAlignment(Qt::AlignCenter);

    // 2. 右侧按键区
    QWidget *btnWidget = new QWidget(m_centralWidget);
    btnWidget->setFixedSize(160, 480);
    QVBoxLayout *btnLayout = new QVBoxLayout(btnWidget);
    btnLayout->setSpacing(40);
    btnLayout->setContentsMargins(10, 80, 10, 80);

    m_captureBtn = new QPushButton("拍照");
    m_albumBtn = new QPushButton("相册");
    m_captureBtn->setFixedHeight(80);
    m_albumBtn->setFixedHeight(80);

    btnLayout->addWidget(m_captureBtn);
    btnLayout->addWidget(m_albumBtn);
    btnLayout->addStretch();

    // 主布局
    QHBoxLayout *mainLayout = new QHBoxLayout(m_centralWidget);
    mainLayout->addWidget(m_previewLab);
    mainLayout->addWidget(btnWidget);
    mainLayout->setContentsMargins(0,0,0,0);
    mainLayout->setSpacing(0);
    m_centralWidget->setLayout(mainLayout);

    // 绑定信号槽
    connect(m_captureBtn, &QPushButton::clicked, this, &MainWindow::capturePhoto);
    connect(m_albumBtn, &QPushButton::clicked, this, &MainWindow::openAlbum);

    // 初始化摄像头线程
    m_camThread = new CameraThread(this);
    m_camThread->start(); // 启动采集线程

    // 初始化相册窗口
    m_albumWin = new AlbumWindow();

    qDebug() << "Main window created, camera thread started";
}

MainWindow::~MainWindow()
{
    m_camThread->quit();
    m_camThread->wait();
    delete m_albumWin;
}

//拍照
void MainWindow::capturePhoto()
{
    if (!screen_base) {
        qDebug() << "Capture failed: camera not initialized";
        return;
    }

    QDir dir;
    if (!dir.exists("/opt/photos")) {
        dir.mkpath("/opt/photos");
        qDebug() << "Create photo directory: /opt/photos";
    }


    QString fileName = QDateTime::currentDateTime().toString("yyyyMMdd_hhmmss") + ".jpg";
    QString filePath = "/opt/photos/" + fileName;


    QImage image((uchar *)screen_base, 640, 480, 800*2, QImage::Format_RGB16);
    bool save_ret = image.save(filePath, "JPG", 100);

    if (save_ret) {
        qDebug() << "Capture success! Save to:" << filePath;
    } else {
        qDebug() << "Capture failed! Cannot save image";
    }
}

// 打开相册
void MainWindow::openAlbum()
{
    m_albumWin->show();
    qDebug() << "Open album window";
}
v4l2_camera.h (v4l2解析摄像头数据)
cpp
#ifndef V4L2_CAMERA_H
#define V4L2_CAMERA_H

#include <stdint.h>

extern unsigned short *screen_base;
// 是否允许渲染画面到LCD(true=允许,false=禁止)
extern bool g_enable_render;

#ifdef __cplusplus
extern "C" {
#endif

int camera_init(const char *device);
void camera_start_capture(void);

#ifdef __cplusplus
}
#endif

#endif
v4l2_camera.c
cpp
#include <stdio.h>
#include <stdlib.h>
#include <sys/types.h>
#include <sys/stat.h>
#include <fcntl.h>
#include <unistd.h>
#include <sys/ioctl.h>
#include <string.h>
#include <errno.h>
#include <sys/mman.h>
#include <linux/videodev2.h>
#include <linux/fb.h>
#include <time.h>
#include <linux/rtc.h>
#include <sys/time.h>
#include "v4l2_camera.h"

#define FB_DEV "/dev/fb0"   // LCD设备节点
#define FRAMEBUFFER_COUNT 3 // 帧缓冲数量
#define RTC_DEV "/dev/rtc0" // RTC设备节点

bool g_enable_render = true;  // 默认允许渲染

/*** 摄像头像素格式及其描述信息 ***/
typedef struct camera_format
{
    unsigned char description[32];
    unsigned int pixelformat;
} cam_fmt;

/*** 帧缓冲信息 ***/
typedef struct cam_buf_info
{
    unsigned short *start;
    unsigned long length;
} cam_buf_info;

unsigned short timeBUuffer[1024 * 64 * 2];

static int width = 640;    // 固定:左预览区宽度640
static int height = 480;   // 固定:预览区高度480
unsigned short *screen_base = NULL; // LCD显存基地址(删除static,对外暴露)
static int fb_fd = -1;
static int v4l2_fd = -1;
static cam_buf_info buf_infos[FRAMEBUFFER_COUNT];
static cam_fmt cam_fmts[10];
static int frm_width, frm_height;

// LCD初始化
static int fb_dev_init(void)
{
    struct fb_var_screeninfo fb_var = {0};
    struct fb_fix_screeninfo fb_fix = {0};
    unsigned long screen_size;

    fb_fd = open(FB_DEV, O_RDWR);
    if (0 > fb_fd)
    {
        fprintf(stderr, "open error: %s: %s\n", FB_DEV, strerror(errno));
        return -1;
    }

    ioctl(fb_fd, FBIOGET_VSCREENINFO, &fb_var);
    ioctl(fb_fd, FBIOGET_FSCREENINFO, &fb_fix);

    screen_size = fb_fix.line_length * fb_var.yres;
    // 保留原LCD分辨率,仅渲染640*480区域
    width = 640;
    height = 480;

    screen_base = (unsigned short *)mmap(NULL, screen_size, PROT_READ | PROT_WRITE, MAP_SHARED, fb_fd, 0);
    if (MAP_FAILED == (void *)screen_base)
    {
        perror("mmap error");
        close(fb_fd);
        return -1;
    }

    memset(screen_base, 0xF800, screen_size);
    return 0;
}

// 摄像头设备初始化
static int v4l2_dev_init(const char *device)
{
    struct v4l2_capability cap = {0};

    v4l2_fd = open(device, O_RDWR);
    if (0 > v4l2_fd)
    {
        fprintf(stderr, "open error: %s: %s\n", device, strerror(errno));
        return -1;
    }

    ioctl(v4l2_fd, VIDIOC_QUERYCAP, &cap);

    if (!(V4L2_CAP_VIDEO_CAPTURE & cap.capabilities))
    {
        fprintf(stderr, "Error: %s: No capture video device!\n", device);
        close(v4l2_fd);
        return -1;
    }

    return 0;
}

// 枚举摄像头格式
static void v4l2_enum_formats(void)
{
    struct v4l2_fmtdesc fmtdesc = {0};

    fmtdesc.index = 0;
    fmtdesc.type = V4L2_BUF_TYPE_VIDEO_CAPTURE;
    while (0 == ioctl(v4l2_fd, VIDIOC_ENUM_FMT, &fmtdesc))
    {
        cam_fmts[fmtdesc.index].pixelformat = fmtdesc.pixelformat;
        strcpy((char *)cam_fmts[fmtdesc.index].description, (char *)fmtdesc.description);
        fmtdesc.index++;
    }
}

// 打印摄像头格式
static void v4l2_print_formats(void)
{
    struct v4l2_frmsizeenum frmsize = {0};
    struct v4l2_frmivalenum frmival = {0};
    int i;

    frmsize.type = V4L2_BUF_TYPE_VIDEO_CAPTURE;
    frmival.type = V4L2_BUF_TYPE_VIDEO_CAPTURE;
    for (i = 0; cam_fmts[i].pixelformat; i++)
    {
        printf("format<0x%x>, description<%s>\n", cam_fmts[i].pixelformat,
               cam_fmts[i].description);

        frmsize.index = 0;
        frmsize.pixel_format = cam_fmts[i].pixelformat;
        frmival.pixel_format = cam_fmts[i].pixelformat;
        while (0 == ioctl(v4l2_fd, VIDIOC_ENUM_FRAMESIZES, &frmsize))
        {
            printf("size<%d*%d> ",
                   frmsize.discrete.width,
                   frmsize.discrete.height);
            frmsize.index++;

            frmival.index = 0;
            frmival.width = frmsize.discrete.width;
            frmival.height = frmsize.discrete.height;
            while (0 == ioctl(v4l2_fd, VIDIOC_ENUM_FRAMEINTERVALS, &frmival))
            {
                printf("<%dfps>", frmival.discrete.denominator /
                                      frmival.discrete.numerator);
                frmival.index++;
            }
            printf("\n");
        }
        printf("\n");
    }
}

// 设置摄像头格式(640*480 RGB565)
static int v4l2_set_format(void)
{
    struct v4l2_format fmt = {0};
    struct v4l2_streamparm streamparm = {0};

    fmt.type = V4L2_BUF_TYPE_VIDEO_CAPTURE;
    fmt.fmt.pix.width = 640;    // 固定宽度
    fmt.fmt.pix.height = 480;   // 固定高度
    fmt.fmt.pix.pixelformat = V4L2_PIX_FMT_RGB565;

    if (0 > ioctl(v4l2_fd, VIDIOC_S_FMT, &fmt))
    {
        fprintf(stderr, "ioctl error: VIDIOC_S_FMT: %s\n", strerror(errno));
        return -1;
    }

    if (V4L2_PIX_FMT_RGB565 != fmt.fmt.pix.pixelformat)
    {
        fprintf(stderr, "Error: the device does not support RGB565 format!\n");
        return -1;
    }

    frm_width = fmt.fmt.pix.width;
    frm_height = fmt.fmt.pix.height;
    printf("Video size<%d * %d>\n", frm_width, frm_height);

    streamparm.type = V4L2_BUF_TYPE_VIDEO_CAPTURE;
    ioctl(v4l2_fd, VIDIOC_G_PARM, &streamparm);

    if (V4L2_CAP_TIMEPERFRAME & streamparm.parm.capture.capability)
    {
        streamparm.parm.capture.timeperframe.numerator = 1;
        streamparm.parm.capture.timeperframe.denominator = 30;
        if (0 > ioctl(v4l2_fd, VIDIOC_S_PARM, &streamparm))
        {
            fprintf(stderr, "ioctl error: VIDIOC_S_PARM: %s\n", strerror(errno));
            return -1;
        }
    }

    return 0;
}

// 初始化帧缓冲
static int v4l2_init_buffer(void)
{
    struct v4l2_requestbuffers reqbuf = {0};
    struct v4l2_buffer buf = {0};

    reqbuf.count = FRAMEBUFFER_COUNT;
    reqbuf.type = V4L2_BUF_TYPE_VIDEO_CAPTURE;
    reqbuf.memory = V4L2_MEMORY_MMAP;
    if (0 > ioctl(v4l2_fd, VIDIOC_REQBUFS, &reqbuf))
    {
        fprintf(stderr, "ioctl error: VIDIOC_REQBUFS: %s\n", strerror(errno));
        return -1;
    }

    buf.type = V4L2_BUF_TYPE_VIDEO_CAPTURE;
    buf.memory = V4L2_MEMORY_MMAP;
    for (buf.index = 0; buf.index < FRAMEBUFFER_COUNT; buf.index++)
    {
        ioctl(v4l2_fd, VIDIOC_QUERYBUF, &buf);
        buf_infos[buf.index].length = buf.length;
        buf_infos[buf.index].start = (unsigned short *)mmap(NULL, buf.length,
                                                             PROT_READ | PROT_WRITE, MAP_SHARED,
                                                             v4l2_fd, buf.m.offset);
        if (MAP_FAILED == buf_infos[buf.index].start)
        {
            perror("mmap error");
            return -1;
        }
    }

    for (buf.index = 0; buf.index < FRAMEBUFFER_COUNT; buf.index++)
    {
        if (0 > ioctl(v4l2_fd, VIDIOC_QBUF, &buf))
        {
            fprintf(stderr, "ioctl error: VIDIOC_QBUF: %s\n", strerror(errno));
            return -1;
        }
    }

    return 0;
}

// 开启视频流
static int v4l2_stream_on(void)
{
    enum v4l2_buf_type type = V4L2_BUF_TYPE_VIDEO_CAPTURE;

    if (0 > ioctl(v4l2_fd, VIDIOC_STREAMON, &type))
    {
        fprintf(stderr, "ioctl error: VIDIOC_STREAMON: %s\n", strerror(errno));
        return -1;
    }

    return 0;
}

static void v4l2_read_data(void)
{
    struct v4l2_buffer buf = {0};
    unsigned short *base;
    unsigned short *start;
    int min_w, min_h;
    int j,i;

    if (width > frm_width)
        min_w = frm_width;
    else
        min_w = width;
    if (height > frm_height)
        min_h = frm_height;
    else
        min_h = height;

    buf.type = V4L2_BUF_TYPE_VIDEO_CAPTURE;
    buf.memory = V4L2_MEMORY_MMAP;

    for ( ; ; )
    {
        for(buf.index = 0; buf.index < FRAMEBUFFER_COUNT; buf.index++)
        {
            ioctl(v4l2_fd, VIDIOC_DQBUF, &buf);  // 出队(必须一直执行)


            if(g_enable_render)
            {
                for (j = 0, base=screen_base, start=buf_infos[buf.index].start; j < min_h; j++) {
                    memcpy(base, start, min_w * 2);
                    base += 800;
                    start += frm_width;
                }
            }

            ioctl(v4l2_fd, VIDIOC_QBUF, &buf);  // 入队(必须一直执行)
        }
    }
}
// 对外接口:摄像头初始化
int camera_init(const char *device)
{
    // 初始化LCD
    if (fb_dev_init())
        return -1;

    // 初始化摄像头
    if (v4l2_dev_init(device))
        return -1;

    // 枚举格式
    v4l2_enum_formats();
    v4l2_print_formats();

    // 设置格式
    if (v4l2_set_format())
        return -1;

    // 初始化缓冲
    if (v4l2_init_buffer())
        return -1;

    // 开启流
    if (v4l2_stream_on())
        return -1;

    return 0;
}

// 对外接口:开始采集
void camera_start_capture(void)
{
    v4l2_read_data();
}
main.cpp
cpp
#include "mainwindow.h"

#include <QApplication>

int main(int argc, char *argv[])
{
    QApplication a(argc, argv);
    MainWindow w;
    w.show();
    return a.exec();
}
编译运行之后显示画面如下:
相机主界面
相册界面