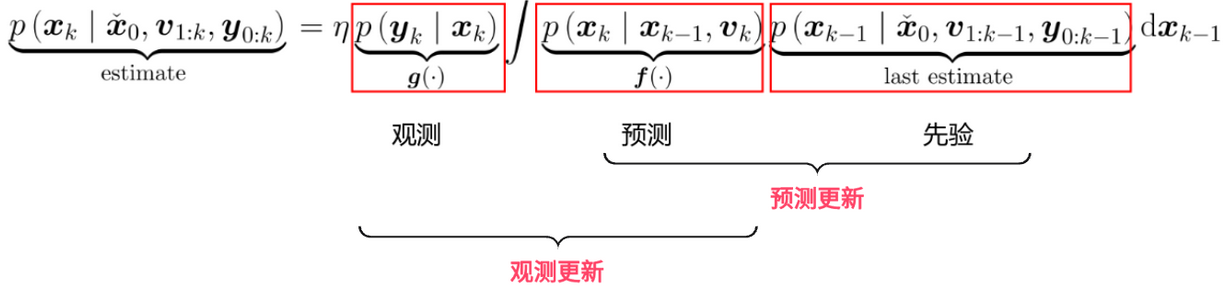
「贝叶斯滤波用似然 × 先验求最大后验(MAP)」,和「卡尔曼滤波用联合高斯分布求条件后验」,不是两种不同的估计思路,而是线性高斯假设下,同一个贝叶斯推断的两种等价实现方式。
贝叶斯滤波在理论上非常完美(融合了全概率公式与贝叶斯推断),但它是一个包含了无穷积分的连续函数表达。在实际工程和计算机中,我们不可能遍历连续空间去硬算积分(维度灾难)。
卡尔曼滤波没有推翻贝叶斯框架,而是给贝叶斯滤波加了两个极强的、但在工程中可近似满足的约束,直接解决了上面的 "无解困境":
**1.线性系统假设:**运动方程和观测方程都是线性的
2.全链路高斯假设:初始状态、过程噪声、观测噪声,全部服从零均值高斯分布
这两个假设带来了一个颠覆性的数学特权 :高斯分布在线性变换下是闭合的。只要初始状态是高斯的,经过线性运动方程传播的先验分布、观测方程对应的似然分布、最终的后验分布,全都是高斯分布。
而一个高斯分布,完全由它的均值μ 和协方差矩阵Σ两个量决定 ------ 我们不需要求解整个复杂的概率密度函数,只需要递推这两个矩阵,就能完全确定后验分布。
此时便可以用联合高斯分布求条件分布。利用联合高斯分布的核心性质:若两个随机变量x和y服从联合高斯分布,则它们的条件分布p(x∣y)仍然是高斯分布,且可以通过联合协方差矩阵的舒尔补,直接写出闭式解,无需任何配方。
步骤1:构造
和
因为**
- 联合均值:
- 联合协方差矩阵:
步骤 2:直接套用联合高斯条件分布的闭式解
步骤 3:代入参数,直接得到结果
- 后验均值:
其中
就是卡尔曼增益
- 后验协方差:
最终总结:
- 贝叶斯滤波是通用底层框架:它的核心是贝叶斯公式,目标是求解后验分布,适用于所有系统,但通用场景下没有闭式解,只能近似求解或求点估计。
- 卡尔曼滤波是贝叶斯滤波在线性高斯场景下的 "最优闭式实现":它没有抛弃贝叶斯框架,而是通过线性 + 高斯的假设,让后验分布有了闭式解。
- 两种方法的等价性:用联合高斯求条件分布,本质是贝叶斯公式在高斯场景下的 "数学捷径"------ 它避开了繁琐的指数配方,直接用已经证明的舒尔补结论,得到了和贝叶斯公式硬算完全相同的结果。
贝叶斯滤波与卡尔曼滤波
加油JIAX2026-04-09 10:24
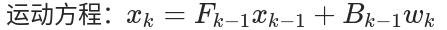
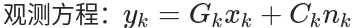
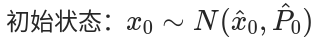
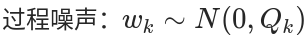
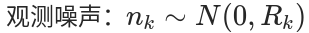
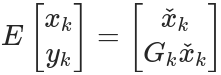
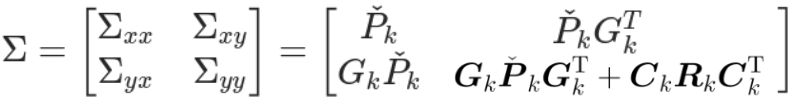
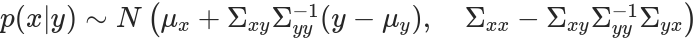
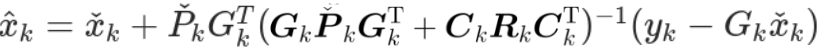
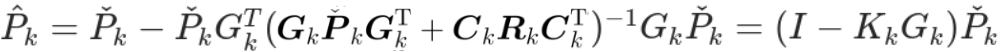
相关推荐
米糕闯编程10 小时前
鱼香ros2(二十五)导航蓝悦无人机4 天前
《概率机器人》读书笔记-第六章-机器人感知模型:波束、似然场与地标computersciencer6 天前
贝叶斯入门:由全概率公式引出贝叶斯公式computersciencer6 天前
应用贝叶斯公式:迟到了,那坐的是哪种交通工具呢?feasibility.7 天前
世界模型WSM技术解读:SLAM内化为具身智能的状态记忆,纯RGB机器人导航反超RGB-D大江东去浪淘尽千古风流人物7 天前
【HexVIO】DSP卸载双目惯性VIO:Hexagon向量化前端与单帧融合调度深度解析Felaim11 天前
【SLAM】SLAM-Former论文与代码导读Felaim12 天前
【SLAM】SLAM数据集相机规格说明Felaim12 天前
【SLAM】SLAM-FormerFelaim13 天前
【SLAM】人形机器人 VLN 相机与传感器配置调研