仿真优化工匠
**关键词:**Simulink;三轴运动平台;模态综合法;刚柔耦合;动态仿真;
三轴运动平台作为精密制造、测试模拟与高端装备的关键部件,其动态性能直接影响系统的定位精度与运行稳定性。多体动力学仿真方法通常将平台视为纯刚性体,忽略结构柔性在高速、高加速运动下引发的弹性变形与振动,导致仿真结果与实际效果之间存在显著偏差,难以有效指导高精度设计与控制策略优化。针对上述问题,基于模态综合法原理,在Simulink环境中构建三轴运动平台的刚柔耦合动力学模型,旨在真实反映系统在运动过程中刚体位移与柔性变形之间的耦合效应,为平台结构动态特性分析与优化提供可靠的仿真参考。
刚柔耦合动力学研究同时包含大范围刚体运动与弹性变形相互作用的系统动力学问题。针对三轴运动平台等多体系统,直接采用有限元法进行全柔性建模将导致自由度庞大、计算效率低下。模态综合法通过刚柔判别准则选取对系统动态响应贡献显著的低阶模态,将物理坐标转换为模态坐标,从而有效降低系统自由度;随后,将降阶后的柔性体模型与刚性部件通过运动副连接,建立完整的刚柔耦合多体系统模型。该方法在保证计算精度的同时显著提高了仿真效率,其基本流程如图1所示。
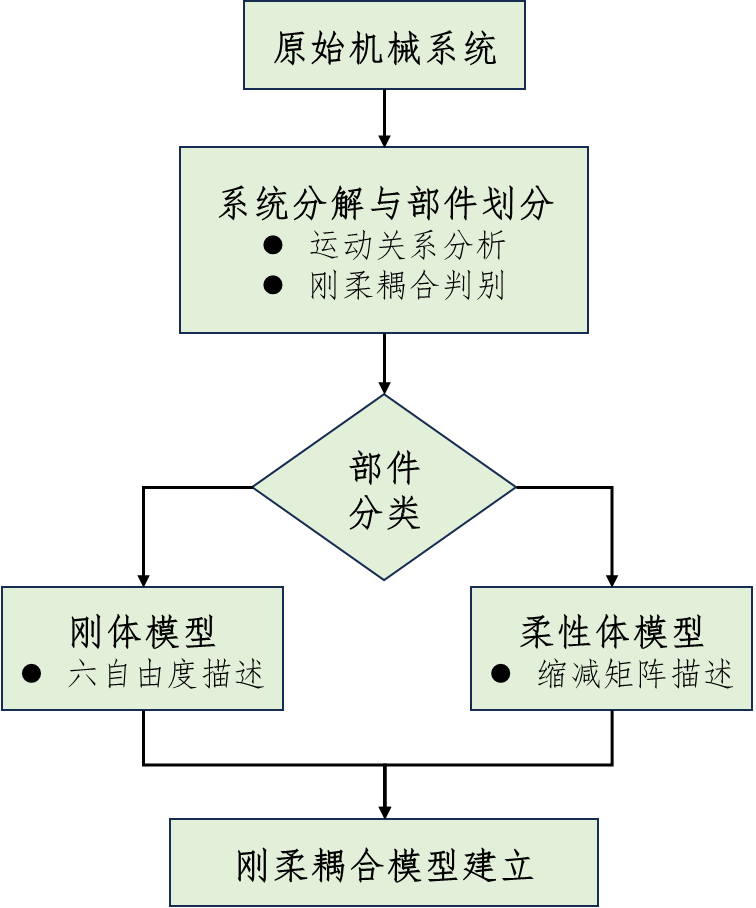
图1 基于模态综合法的刚柔耦合建模流程
以图2所示的三轴机械臂运动平台为例,将其按照相对运动关系划分为底座、悬臂、滑台和工作轴部件,通过自由模态分析进行各部件刚柔耦合判别,将底座、悬臂和工作轴部件建模为柔性体,滑台部件建模为刚性体。
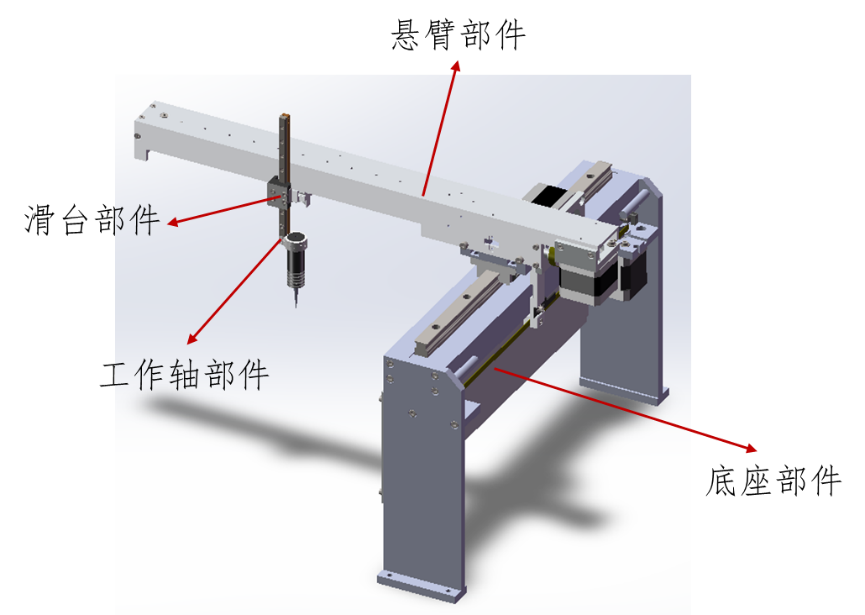
图2 三轴机械臂运动平台模型图
在此基础上,采用模块化建模方式在Simulink环境中构建三轴运动平台的刚柔耦合仿真模型。该模型主要包含以下几个部分:作为柔性组件的底座、悬臂和工作轴部件;作为刚性组件的X向滑台;不同组件之间的关节连接模块;X、Y、Z三个方向的驱动输入信号模块;以及位于Z向悬臂末端的实际输出信号模块;对应的系统框图和物理模型如图3和图4所示。
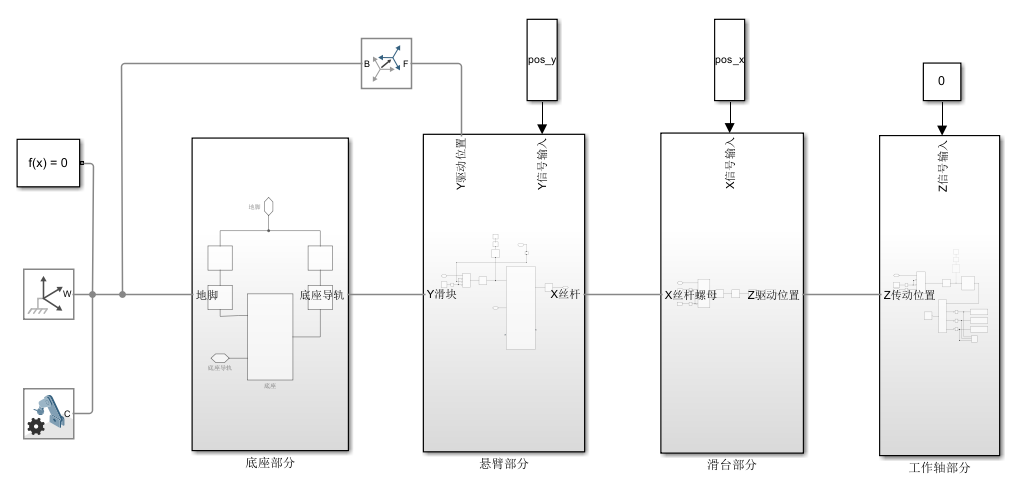
图3 Simulink刚柔耦合仿真模型(系统框图)
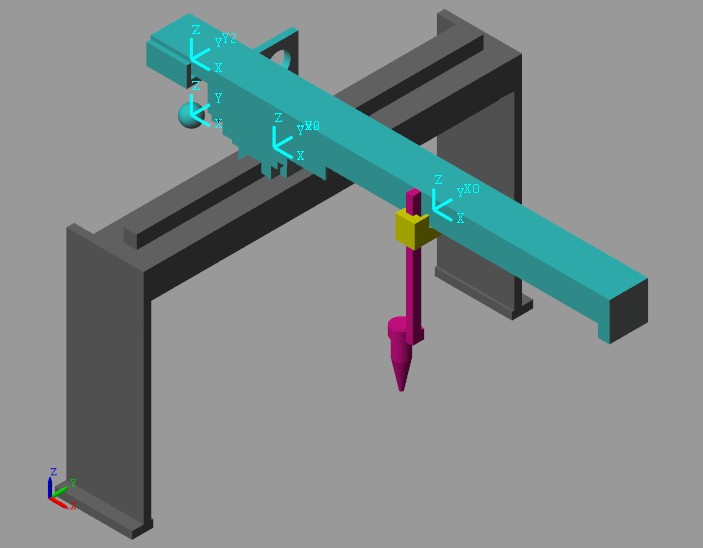
图4 Simulink刚柔耦合仿真模型(物理模型)
为验证刚柔耦合模型的必要性,对比分析了纯刚性模型与刚柔耦合模型在相同运动指令下的动态响应差异。图4展示了工作轴末端在高速定位过程中的位移响应对比,刚性模型呈现理想平滑轨迹,而刚柔耦合模型则清晰显示了由结构柔性引发的振动现象,这与实际物理系统行为更为接近。
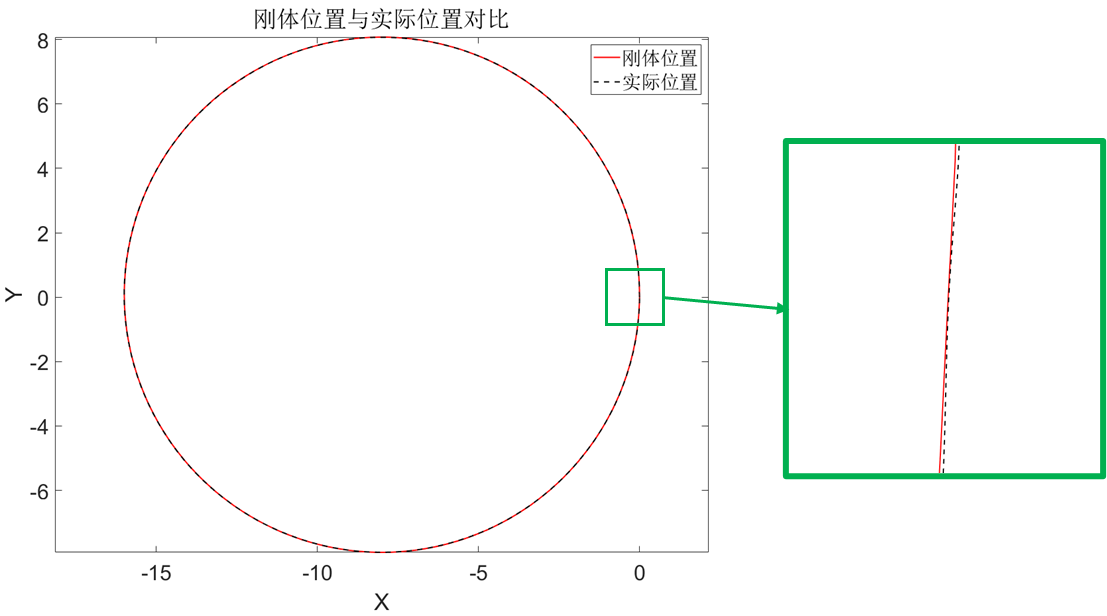
图5 刚性模型与刚柔耦合模型工作轴末端位移响应对比
本案例采用模态综合法,在Simulink中构建了三轴运动平台的刚柔耦合动力学仿真模型。通过与纯刚性模型对比,验证了引入结构柔性对准确预测平台动态响应的重要性,并有效模拟了其在高速运行中的振动特性。该建模方法为三轴平台的结构设计与动态性能评估提供了有效工具,并可推广至其他运动机构的设计分析中。