背景
在PCB成品清洗、OSP、水平沉锡等后道制程中,收板速度直接影响整线节拍。坤鹏伯爵KPZU-902A和KPZU-904蜘蛛手收板机,采用CD视觉系统配合蜘蛛机械手,实现高速精准收板。
系统组成
KPZU-902A蜘蛛手收板机由CD视觉系统、蜘蛛机械手、仿生吸盘组及双工位水平式载具组成。CD视觉系统实时捕捉板件位置,蜘蛛机械手根据视觉信号执行抓取动作,收板精度±1mm,产速60 Pcs/min。仿生吸盘组可自适应异形板、镂空板等不同板型,负压监测防止板件在高速移栽中脱落。
CD视觉定位与蜘蛛手抓取
CD视觉系统捕捉来料板件位置信息,蜘蛛机械手接收坐标数据后执行高速抓取。蜘蛛手属于并联结构,末端惯量小、加速度高,适合高频次取放动作。
吸盘兼容性
仿生吸盘组可自适应异形板、镂空板等不同板型。板件厚度适用范围0.3--4.0mm,板面尺寸覆盖50×50mm至350×350mm,小尺寸板件也能稳定抓取。
双工位载具与系统对接
双工位水平式载具满板自动切换,换料不停机。配备扫码识别系统,支持与MES系统及AGV物流系统对接,板件信息可追溯。
KPZU-904的隔纸功能
KPZU-904在蜘蛛手高速收板基础上增加可开关隔纸功能。开启隔纸时每片板自动铺垫隔纸一张,板件间无接触堆叠,产速30 Pcs/min。关闭隔纸时恢复高速模式,产速60 Pcs/min。同一台设备两种模式,收板精度与视觉定位能力与902A一致。
主要参数
|-------|--------------------------------------------------------------------------------------|-------------------------------------------------------------------------------------|
| 参数项 | KPZU-902A 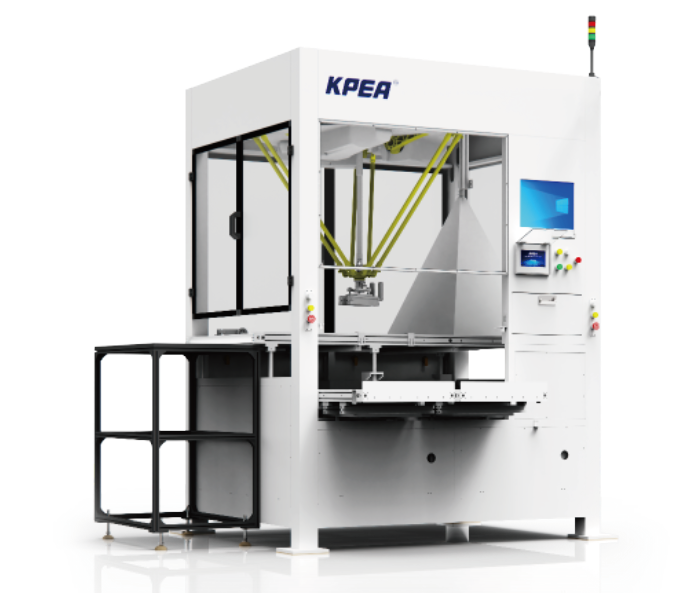 | KPZU-904
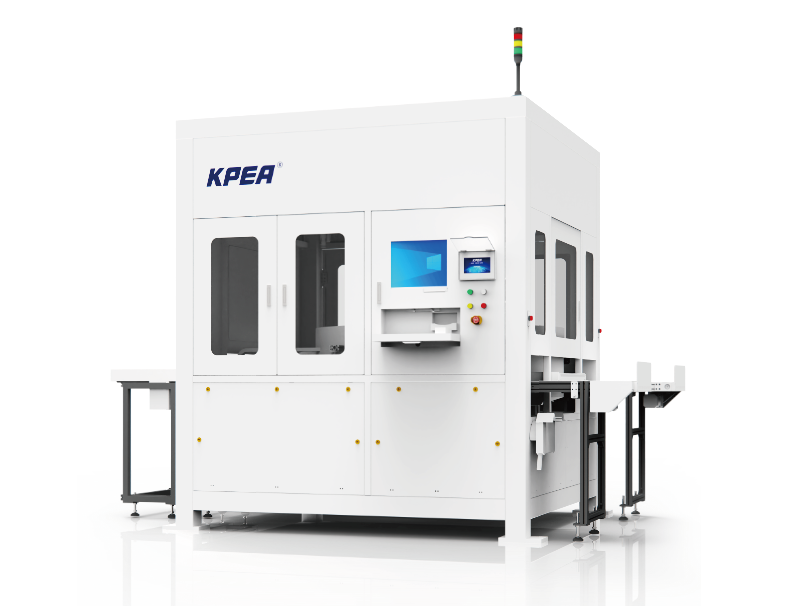 |
| 定位 方式 | CD视觉 + 蜘蛛机械手 | CD视觉 + 蜘蛛机械手 |
| 收板 精度 | ±1 mm | ±1 mm |
| 板件 厚度 | 0.3mm--4.0 mm | 0.3mm--4.0 mm |
| 板件 尺寸 | 50×50mm--350×350 mm | 50×50mm--350×350 mm |
| 产速 | 60 Pcs/min | 30/60 Pcs/min |
| 载具 类型 | 水平式 / 双工位 | 水平式 / 双工位 |
| 系统 接口 | AGV / MES | AGV / MES |
总结适用制程
成品清洗、OSP、水平沉锡等后道制程收板工位。
蜘蛛手高速收板方案以CD视觉定位配合并联机械手抓取,产速60 Pcs/min,收板精度±1mm。仿生吸盘组兼容异形板和镂空板。KPZU-904在高速收板基础上增加可开关隔纸功能,为高精度板件提供无接触堆叠选项。