基于深度学习+AI的无人机违规防控目标检测与预警系统(Python源码+数据集+UI可视化界面+YOLOv11训练结果)
1、背景介绍
针对低空安防提质、无人机违规防控、空域安全保障、巡检预警效率提升需求,面向边境管控、机场净空防护、核心区域安防、重大活动安保、低空巡检管控、违规无人机排查等场景,研发基于深度学习+AI的多类别无人机类型目标检测与预警系统具有重要现实意义。随着低空开放进程加快、无人机技术快速普及与空域安全管控要求提升,无人机作为低空活动的核心载体,其沙赫德136(shahed_136)、沙赫德238(shahed_238)、MQ-9死神(mq9_reaper)、大疆御系列(dji_mavic)、莫哈杰6(mohajer_6)等5类核心无人机的实时精准识别与预警,是保障空域安全稳定、防范违规无人机入侵、提升安防巡检效率、规范低空飞行管理的核心环节,而无人机飞行场景中空域范围广阔、环境复杂(户外风雨干扰、高空光线变化、建筑树木遮挡、电磁信号干扰、夜间光线缺失)、机型特征差异隐蔽、相似机型易混淆、低空小目标难识别等问题带来的检测精度低、识别滞后、预警不及时等管理痛点日益凸显,年均因无人机类型检测不及时、识别不准确引发的违规入侵、隐私泄露、安全事故、空域干扰等问题频发,严重影响空域安全、安防管控成效与低空飞行管理秩序。
传统无人机类型检测依赖人工值守监控、雷达探测、简单图像比对与信号捕捉,受人力成本高、巡检覆盖范围有限、主观判断偏差大、复杂场景适配性差、低空与偏远区域监测难度大、夜间及恶劣天气无法正常识别、微小机型易遗漏等因素制约,难以实现对5类核心无人机多目标、多场景的全天时、全天候、全空域精准检测与实时预警,而AI智能分析技术可依靠深度学习算法自动挖掘5类无人机的外形特征、飞行轨迹规律与红外辐射关联信息,精准捕捉各类无人机的尺寸差异、外形细节、飞行姿态等细微不同,有效区分相似机型(如shahed_136与shahed_238、dji_mavic与小型民用无人机)及无人机与飞鸟、风筝等干扰目标,实现户外复杂环境、恶劣天气、低空区域、密集干扰等场景下的多类别无人机精准识别,突破传统监测技术难以适配低空安防场景、捕捉低空小目标、实现规模化管控的瓶颈,大幅降低人工值守强度,提升无人机识别的精准度与及时性。
将深度学习目标检测算法(如改进型Faster R-CNN、YOLO系列)与AI智能分析、多源探测采集设备(红外热像仪、高清监控摄像头、无人机反制探测模块、移动安防监测设备、固定空域监控站)、安防管控终端、无人机预警平台结合,能够精准识别监测空域内5类核心无人机(shahed_136、shahed_238、mq9_reaper、dji_mavic、mohajer_6)及各类无人机的违规飞行、非法入侵、异常悬停等状态,有效区分无人机与巡检环境中的飞鸟、风筝、杂物、光影反光等干扰源,以及不同机型的外形差异及正常飞行与违规状态,借助AI智能分析的实时性、自动化、规模化优势,以及多源采集设备的全天候适配能力(不受光照、雨雪、沙尘、电磁干扰影响),实现对监测空域全域的无人机个体定位、多机型识别、飞行状态判断、异常情况预警(如违规入侵核心区域、无人机异常悬停、未报备飞行、高危机型逼近等),同步推送预警信息至安防管控终端、空域管控中心与值守负责人,明确无人机机型、飞行位置、飞行轨迹、预警等级,提升空域安防、无人机防控、低空管控等工作的智能化、全域化与精准处置能力,尤其适用于边境偏远区域、机场净空区、核心保密区域等人工监测难度大的场景,弥补传统监测技术的短板。
该系统对强化低空安防精细化管控、提升无人机违规防控效能、减少无人机引发的安全事故与空域干扰、降低人工值守成本、保障空域安全稳定运行具有重要应用价值,为低空飞行管理、边境管控、机场安防、核心区域防护等领域的规范化管理、智能化防控提供高效、可靠的技术支撑,助力破解低空场景下多类别无人机识别难、相似机型区分准度低、低空小目标难捕捉、预警滞后、规模化监测效率低的技术难题,保障空域安全、提升安防巡检效率、规范低空飞行管理秩序,同时依托深度学习算法的自学习能力,可随着监测数据积累不断优化无人机识别模型,适配新型无人机机型迭代,推动低空安防管控向智能化、精准化、全域化升级,为低空开放背景下的空域安全保障提供坚实的技术支撑。
2、算法结构
目标检测是一种基于目标集合和统计特征的图像分割,主要包括分类问题和检测定位问题。目标检测算法以深度学习为基准的主要有两大类:基于回归分析的单阶段目标检测和基于候选区域的两阶段目标检测。
基于回归分析的单阶段目标检测算法在检测目标时采用一个网络进行端到端的目标检测,直接对图像进行计算生成检测结果,检测速度快,但检测精度低。主要代表是YOLO系列和SSD系列。2015年,Joseph等人提出了一种新的目标算法YOLO,其思想是将一张图片分成多个网格,让每个网格负责预测中心点落在当前网格中的物体。该方法目标检测速度快、可以避免背景错误并能学到物体的泛化特征,但存在定位不准、精度低和对小物体检测效果不好的问题。Joseph在接下来的几年从骨干网络和跨尺度特征融合等方面对YOLO进行优化改进,相继提出了YOLOv2和YOLOv3。2016年,Liu等人提出了结合YOLO检测速度快和Faster R-CNN的锚框思想的SSD算法,并使用多尺度特征图进行检测,在满足检测速度要求的同时还大幅提高了模型的检测精度,但由于小尺寸的目标多用较低层级的锚框来训练,较低层级的特征非线性程度不够,无法训练到足够的精确度,所以仍存在小目标的检测效果差的问题。
基于候选区域的两阶段目标检测是先对图像提取候选框,然后对候选框进行分类回归操作得到检测结果,检测精度较高,但检测速度较慢,训练时间长且误报高。主要代表算法有R-CNN系列、SPP-Net和FPN。Girshick等人在2014年提出了两阶段目标检测算法R-CNN,通过选择性搜索的方法提取出候选区域,然后将候选区域变换为标准的方形尺寸并使用改进的AlexNet筛选出有效的候选区域,最后通过支持向量机进行分类并对有效的候选区域进行线性回归获得边界框,该算法有着较高的准确性并提高了特征对样本的表示能力,但由于图像尺寸限制造成目标失真变形并且存在冗余计算、检测速度慢。针对这个问题,He等人提出了SPP-Net,在卷积层和全连接层之间增添一个空间金字塔池化模块,不仅可以对候选区域进行变换为任意比例的区域特征提取,而且可以减少候选区域的重复计算,该算法不仅提高了目标检测的精度,同时又提升了目标检测速度,但训练过程仍是多阶段的,而且无法实现端到端训练。2015年,Girshick等人结合R-CNN和SPP-Net的特点提出了Fast R-CNN,通过卷积层对整张图像和候选区域进行特征提取,并使用感兴趣池化层和Softmax分别取代空间金字塔池化模块和SVM,同时提高了精度和速度,但由于选择性搜索算法只能使用CPU,仍无法实现实时检测。Ren等人针对此问题在同年提出了Faster R-CNN,Faster R-CNN最大的特点是首次提出了一个全新的候选区域网络(Region Proposal Network, RPN),该算法不仅可以端到端训练,而且可以在GPU上实时性检测,但由于anchor的使用,仍对小目标的检测效果并不理想。Lin等人于2017年在Faster R-CNN基础上提出了特征金字塔网络检测算法FPN,通过多层特征融合,大大提高了小目标物体的检测效果。
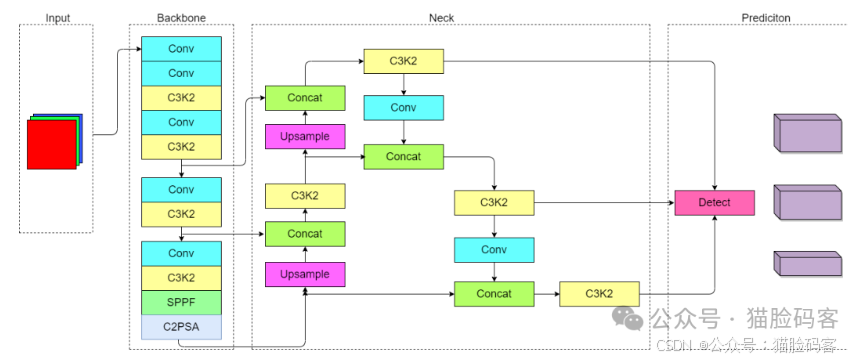
为了契合对检测性能与实时性的更高要求,本文选用以 YOLOv11 为根基的单阶段目标检测算法作为基准。YOLOv11 模型作为迭代升级的实时目标检测框架,凭借其更为迅猛的检测速率以及大幅提升的检测精度,在同类算法中展现出显著优势,其网络结构如图所示。本文深入研究的算法正是在 YOLOv11 的基础上开展改进与优化工作,旨在进一步强化目标检测的准确性与实时性,从而更好地适配特定应用场景的复杂多样需求。
3、数据集
本算法研究数据集来源于公开数据集UAVDataset进行实验,UAVDataset数据集信息如图所示。本文共选取的10000张图像,每张图像的大小为640x640像素,包括不同光照强度、不同角度的图像。然后通过在线标注工具MakeSense(https://www.makesense.ai/)进行标注,将标注后的图像划分为7000张图像作为训练集,2000张图像作为训练集,1000张图像作为测试集。
bash
# 目录结构
UAVDataset
├── images/
│   ├── train/
│   ├── val/
│   └── test/
└── labels/
    ├── train/
    ├── val/
    └── test/

# 适用算法
"yolov26/yolov13/yolov12/yolov11/yolov10/yolov8/yolov5等YOLO系列"

# 类别
'shahed_136', 'shahed_238', 'mq9_reaper', 'dji_mavic', 'mohajer_6'

# yaml文件配置
path: UAVDataset # dataset root dir
train: images/train  # train images (relative to 'path') 4 images
val: images/val  # val images (relative to 'path') 4 images
test: images/test # test images (optional)
# Classes
names: ['shahed_136', 'shahed_238', 'mq9_reaper', 'dji_mavic', 'mohajer_6']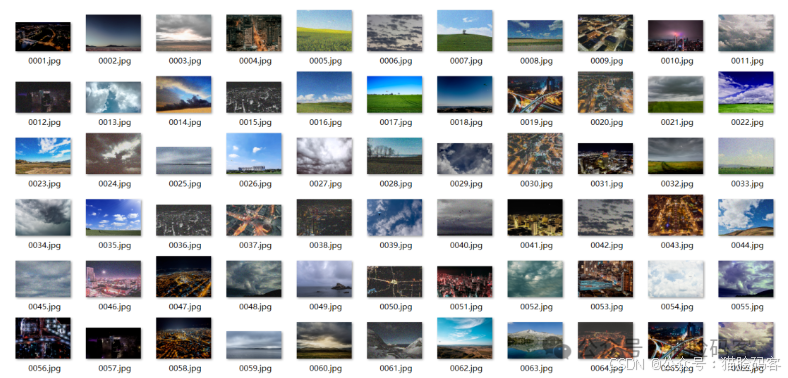
4、评价指标
本文选取的评估指标包括综合精确率Precision和召回率Recall的F1-Score、平均精度均值mAP、计算量GFLOPs和权重大小Model Size等。mAP表示IoU阈值取0.5时的值。具体计算公式如下。
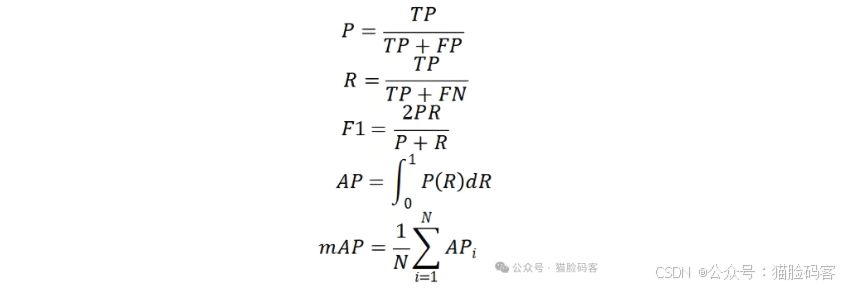
式中:TP为真正例,FP为假正例,FN为假负例,AP为平均精度,P为精确率,R为召回率。
5、实验环境
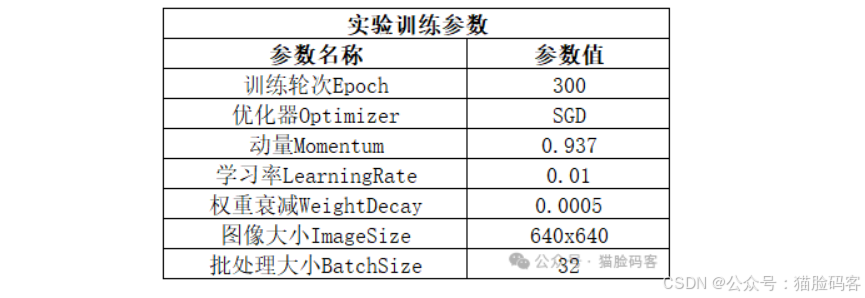
本实验的环境在Window操作系统上进行,采用的深度学习框架为Pytorch 2.6.0+126,编程语言为Python 3.10.0,CUDA版本12.6,GPU为NVIDIA GeForce RTX 4060,显存为8GB。在模型训练过程中,模型的批处理大小BatchSize设为32,总次数Epochs设为50,初始学习率被设置为0.01,动量参数因子为0.937,优化器权重衰减系数设为0.0005,以使其更快收敛并获得更好的性能。
6、训练脚本
python
# train.py
from ultralytics import YOLO
if __name__ == '__main__':
    # 初始训练
    model = YOLO(r"yolov11n.yaml")
    model.load("yolo11n.pt")
    results = model.train(data=r"data.yaml",
                          epochs=50,
                          imgsz=640,
                          batch=32,
                          workers=4,
                          device=0,
                          name="train")
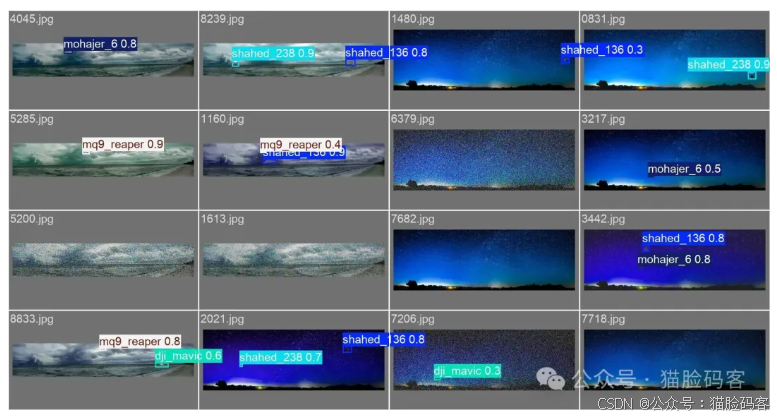
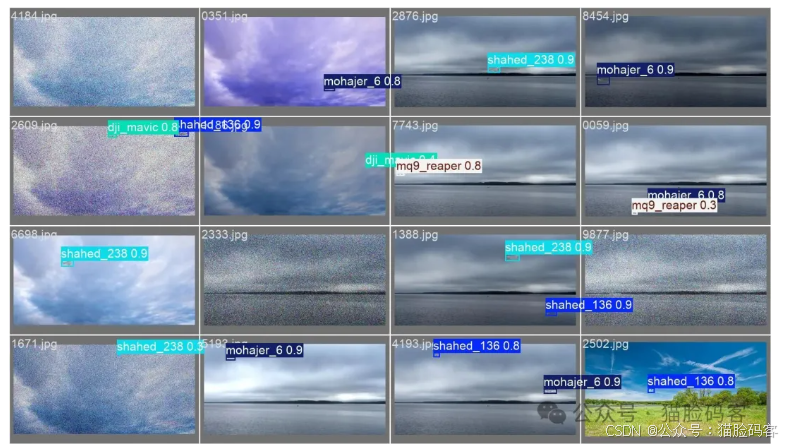
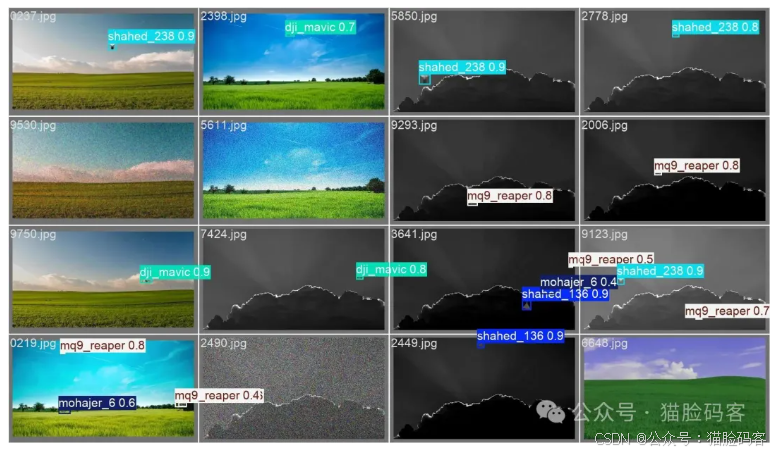
7、实验结果
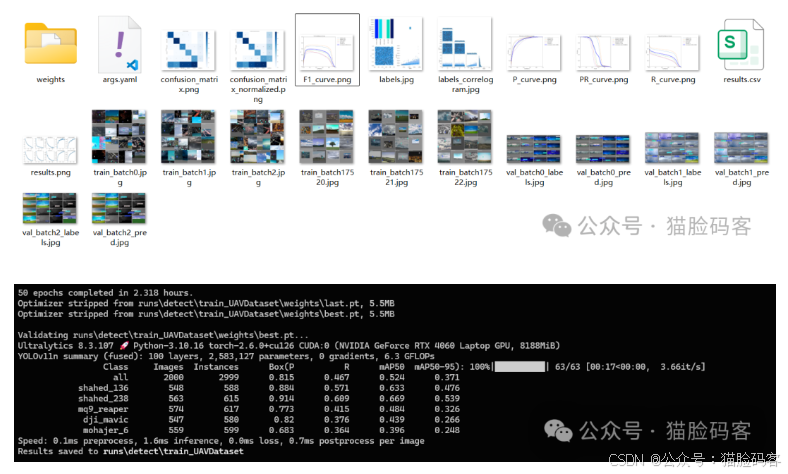
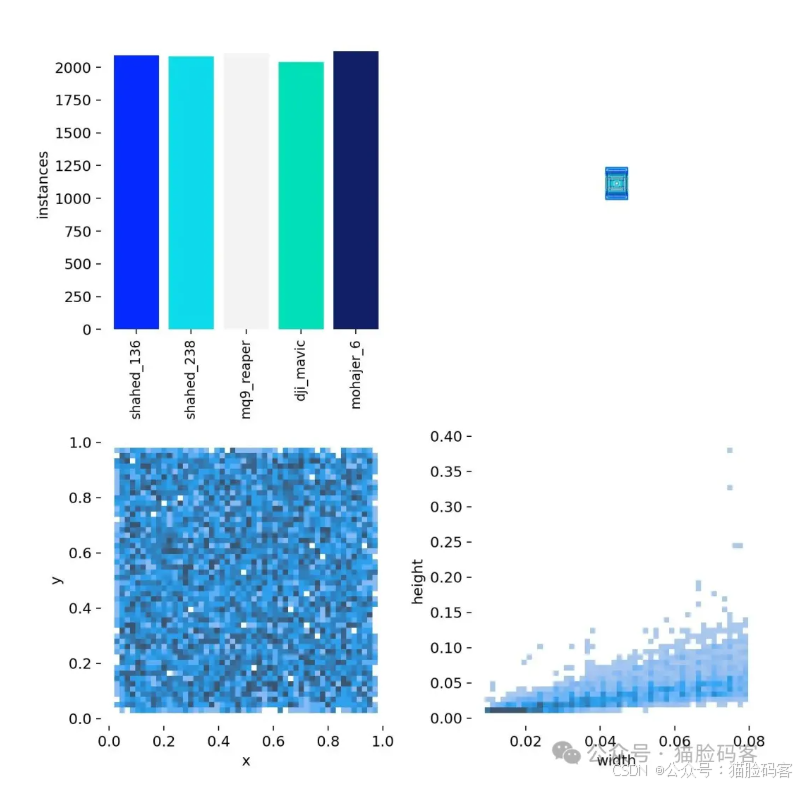
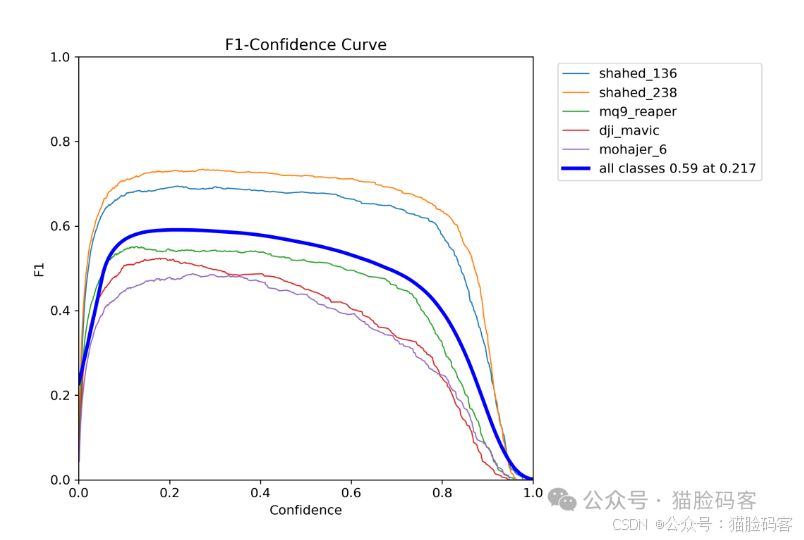
8、系统实现
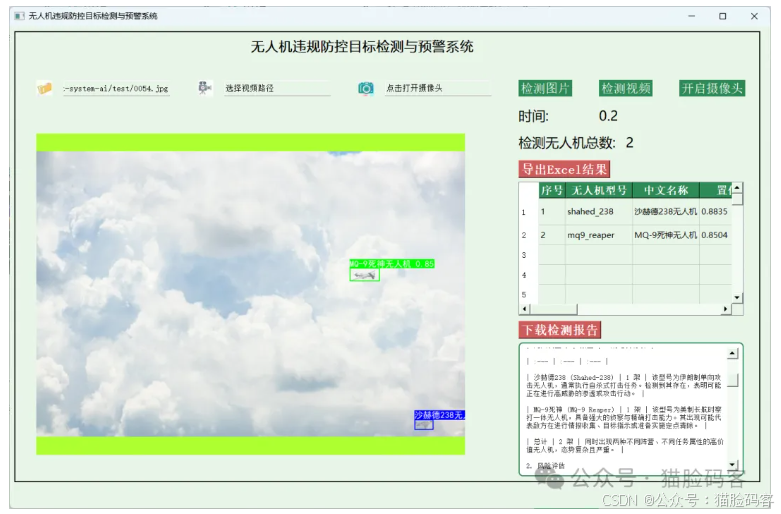
YOLO目标检测系统主要包括登录页面和主页面,其中主页面集成了三大核心检测功能,各功能操作便捷、检测高效,具体介绍如下:
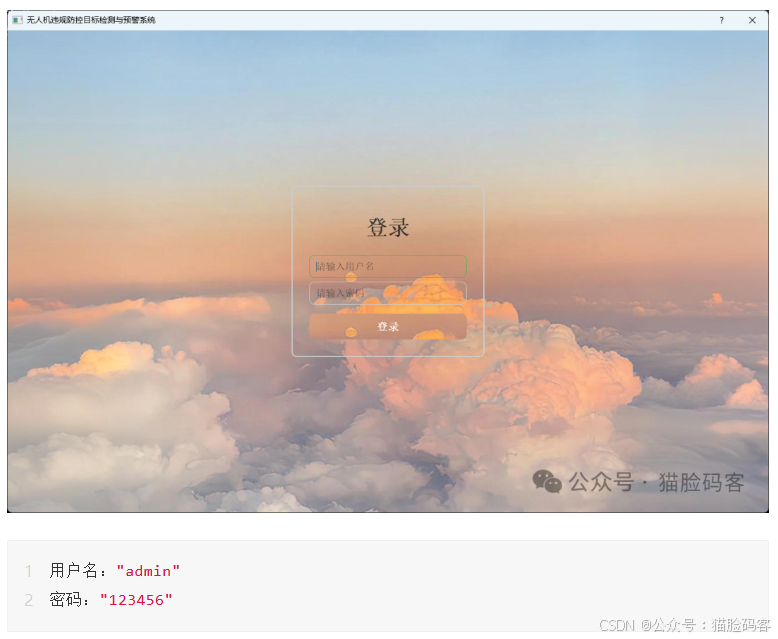
登录页面:作为系统入口,用户需输入正确的账号密码完成登录,验证通过后方可进入主页面使用各项检测功能,保障系统使用安全性,防止未授权访问。
主页面:为核心操作区域,集中展示图片检测、视频检测、摄像头实时检测三大功能入口,界面简洁直观,方便用户快速找到所需功能,后续各项检测操作均在主页面内完成。
✅ 图片检测:支持单张图片输入检测,用户上传图片后,YOLO模型将快速对图像进行分析,精准识别图像中的各类目标,自动在图像中框选目标位置,并同步返回检测框坐标及目标类别信息,让检测结果直观可见,适用于单帧图像的快速目标识别场景。
✅ 视频检测:支持各类常见格式视频文件输入,检测过程中,YOLO模型会对视频中的每一帧进行逐帧分析、精准识别,在每帧画面中标记出检测到的目标,最终可输出带有目标框的完整视频文件,也可进行实时画面展示,广泛应用于视频监控、动态场景分析等需求场景。
✅ 摄像头实时检测:支持连接USB摄像头,实现实时目标监测功能。YOLO模型可实时捕捉摄像头传输的视频流,同步进行目标检测与识别,即时在画面中显示检测结果,提供快速、精准的即时反馈,适用于安防监控、无人驾驶、智能交通等对实时性要求较高的应用场景。
此外,系统所有检测功能均支持deepseek ai对检测结果进行AI分析,可进一步挖掘检测数据的深层信息,提升检测结果的实用性和解读效率,为用户提供更全面的检测服务。
登录界面
主界面
9、应用场景
基于深度学习+AI的无人机违规防控目标检测与预警系统,聚焦"illegal drone"(违规无人机)这类核心目标,依托全域监控无死角、全时段值守不中断、覆盖低空至高空全空域的优势,结合AI智能分析可精准捕捉违规无人机的机型特征、飞行轨迹与合法航空器、鸟类、气象干扰物的差异,穿透复杂气象(暴雨、大雾、沙尘)、电磁干扰、建筑遮挡、光线突变(夜间、强光)等各类复杂环境干扰的特性,搭配深度学习算法的高效识别、精准定位与实时预警能力,广泛应用于各类低空管控场景的规范化管理、安全防控及管控效率提升场景:机场净空区域可精准识别违规闯入的无人机、"黑飞"设备,精准统计违规无人机数量、定位飞行位置与飞行高度,破解传统人工监测空域范围有限、易遗漏、违规无人机识别准确率低、低空安全隐患难以提前处置的痛点;涉密单位(军事基地、科研院所、政府核心区域)可实现全域低空无死角监测,快速识别违规靠近、闯入的无人机,同步推送无人机入侵、违规飞行等预警信息至安保管理人员,助力及时采取信号干扰、驱离管控、应急处置等干预措施,防范因违规无人机闯入导致的涉密信息泄露、安全保卫失控、秩序混乱等问题;大型活动现场(演唱会、体育赛事、庆典活动)可精准识别违规飞行的无人机与合法航拍设备、鸟类的差异,实时捕捉无人机靠近活动核心区域的动态,为现场安保防控提供精准依据,弥补传统大型活动低空监测人工成本高、视野受限、隐患发现不及时、易引发人群恐慌或安全事故的短板。
此外,在城市低空管控(商圈、居民区、交通枢纽)等监测范围广、人员流动大、人工监测难度大的区域,可依托智能监控设备与高空瞭望摄像头全域覆盖、全天候作业的优势,精准识别不同时段、不同区域违规无人机的出现频率、机型特征,实时跟踪无人机飞行轨迹、起降地点,同步推送违规预警与处置指引,弥补人工监测盲区、降低低空管控与安保管护成本;在边境防控场景中,可快速区分违规无人机与边境巡逻设备、鸟类、自然干扰物等因素,精准定位无人机入侵节点与飞行路线,同步推送监测数据与应急处置建议,助力工作人员高效开展驱离管控、隐患排查,提升边境防控安全防护效率与精准度,避免因违规无人机识别偏差导致的边境管控漏洞、涉密信息泄露、安全事故等问题;在工业园区低空安全场景中,可通过监测违规无人机的出现规律、起降分布,精准定位园区低空管控隐患、防控效率提升空间,同步推送防控优化建议与设备运维指引,助力企业规范低空管控、提升安全防护水平,避免因违规无人机闯入导致的生产中断、设备损坏、商业信息泄露等问题;在低空安全防控全域场景中,可汇总分析不同区域、不同时段违规无人机的出现规律、数量变动趋势,为低空管控政策制定、防控措施优化、风险防控体系完善提供数据支撑,推动低空管控向精细化、智能化转型。该系统全方位满足各类低空管控场景下违规无人机的精准检测、定位识别、实时预警与规范处置需求,破解传统违规无人机监测识别不准、定位模糊、异常入侵发现不及时、适配复杂环境能力弱的痛点,为各类低空管控场景的规范化管理、安全精准防控、效率提升、成本降低提供智能化科技支撑,显著提升低空管控效能与安全综合管理水平。
10、源码获取(网盘地址)
猫脸码客:catcode2020