YOLO全称 You Only Look Once(你只看一次) ,是经典的**单阶段(One-Stage)目标检测算法,**相比传统检测算法分两步:先找候选区域,再识别类别。
通用网络结构:输入图片 → Backbone 主干网络提取特征 → Neck 颈部做多尺度特征融合 → Head 检测头输出目标框、类别置信度。
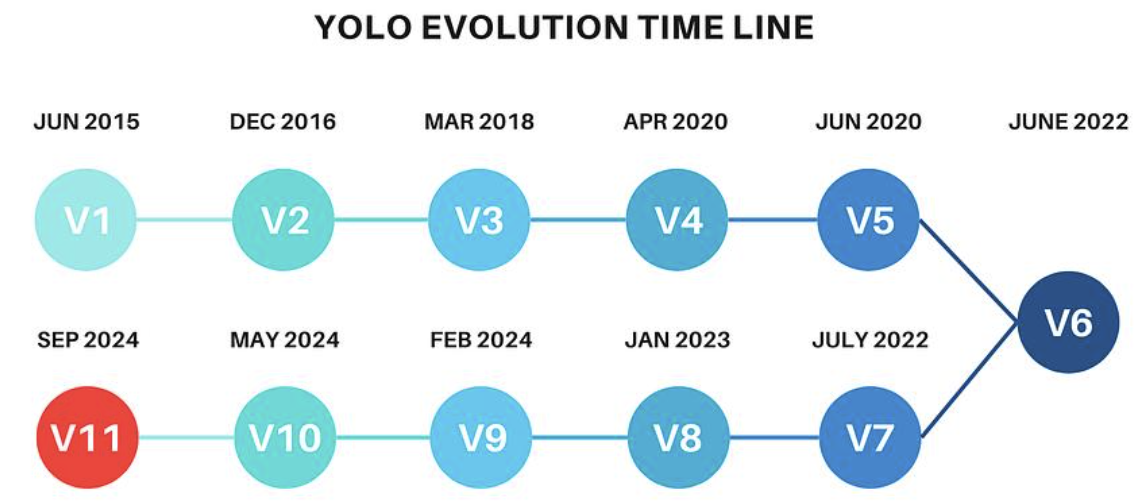
各版本核心区别总结
-
v1-v2:算法雏形,解决「能不能检测」的问题,缺陷极多,已淘汰
-
v3:经典基线,奠定多尺度检测架构,适合老旧项目学习
-
v4:trick堆叠优化,精度提升,无架构创新
-
v5:工程天花板,部署简单,生态成熟,老项目首选
-
v7:轻量高效,速度优先,适合低算力设备
-
v8:全能通用,多任务统一,新手、毕设、项目通用稳妥选择
-
v9:算法创新强,擅长微小、复杂目标,适合科研创新
-
v10:无NMS端到端,极致速度,纯实时检测首选
-
YOLO11:均衡之王,速度、精度、多任务、部署全面均衡,生产最优解
-
YOLO26:边缘部署天花板,专为嵌入式、CPU低算力设备打造
YOLOv1(2015 年,Joseph Redmon,开山之作)
把图片切分为 7×7=49 个网格。物体中心落到哪个网格,就由该网格负责预测这个物体。
一个网格只能预测一个物体;小目标检测效果很差;边界框定位精度低,没有 BN 层。
缺陷:两个物体中心点落在同一个网格内,仅能识别其中一个目标。
YOLOv2 / YOLO9000(2016 年, 工程优化雏形)
属于 v1 的迭代补丁版本,两大核心改进:
- Anchor 锚框机制:使用 K‑means 聚类得到数据集物体尺寸模板,网络只对锚框做偏移微调,框的位置更加准确;
- 加入 BN 层,去掉全连接层,全部使用卷积,支持多尺度训练,可实现 9000 类物体识别。
预先聚类生成多组矩形锚框模板,网络基于锚框做偏移,不再从零回归框坐标。
YOLOv3(2018 年, 经典永流传)
骨干网络 Darknet‑53,引入FPN 特征金字塔,3 尺度输出:
- 52×52 大特征图(放大镜):专门检测小物体
- 26×26 中等特征图:检测中等物体
- 13×13 小特征图(广角):检测大物体
基于锚框,推理结束后依赖 NMS 去除重复框。
YOLOv4(2020 年 ,Alexey Bochkovskiy,炼丹集大成者)
集合当年所有CV最优trick,CSPDarknet53骨干、SPP空间金字塔池化、PANet特征融合、Mosaic数据增强、CIoU损失、Mish激活函数,全方位碾压v3。
YOLOv5(2020‑06‑26,Ultralytics, 工业爆款)
无顶会正式论文,纯工程向开源项目,但凭借极致的工程优化封神。
自适应锚框、超强数据增强、轻量化模型梯度(n/s/m/l/x多尺寸)、一键导出ONNX/TensorRT,部署难度极低。
模型规格 n/s/m/l/x:n 最轻最快精度低;x 最大最慢精度最高。
YOLOv6(2022 年,美团)
面向工业嵌入式部署,主打 CPU 高速推理。
核心:EfficientRep 重参数化卷积、Rep‑PAN 颈部结构。
YOLOv7(2022‑07‑06, 高效轻量标杆)
提出ELAN高效特征聚合模块、结构重参数化、辅助训练头,在同等推理速度下精度远超v5/v4,参数量更小、效率更高。
YOLOv8(2023‑01‑10,Ultralytics, 全民通用基线)
Ultralytics官方重构版本,统一检测、分割、姿态估计、分类四大任务;全新C2f特征模块、优化PAN-FPN融合、Task-Aligned正样本分配,大幅提升密集、小目标检测效果。
YOLOv9(2024‑02, 梯度信息革新)
提出PGI可编程梯度信息、GELAN高效模块,解决深层网络特征丢失、梯度退化问题,在小模型尺度下精度大幅提升。
YOLOv10(2024‑05‑23,清华大学, 首个无NMS端到端YOLO)
彻底摒弃传统NMS后处理,实现真正的端到端推理,解决NMS带来的推理延迟、画面闪烁问题;双分支解耦检测头,速度、精度双突破。
YOLO11(2024‑09‑27,Ultralytics, 全能均衡王者)
全新C3K2模块,参数量、计算量相比v8降低22%,精度反向提升;优化多任务架构,检测、分割、姿态、旋转框能力全面拉满;训练显存占用更低,普通显卡即可训练。
YOLO26(2026‑01‑14,Ultralytics, 边缘部署终极形态)
Ultralytics最新官方版本(无v前缀),基于v10端到端思想,彻底移除DFL损失与NMS后处理;新增STAL小目标感知标签分配、ProgLoss渐进损失、MuSGD优化器;CPU推理速度提升43%,嵌入式设备适配性拉满。
版本对比总表
| 版本 | 发布时间 | 锚框机制 | 是否去除 NMS | 核心特点 | 适合场景 |
|---|---|---|---|---|---|
| YOLOv3 | 2018 | Anchor‑based | ❌ | 多尺度 FPN,经典基线 | 学习、论文对比实验 |
| YOLOv5 | 2020 | Anchor‑based | ❌ | 上手简单,生态庞大 | 旧项目、快速原型开发 |
| YOLOv8 | 2023 | Anchor‑Free | ❌ | 解耦头,多任务全能 | 毕设、竞赛、通用工程 |
| YOLOv10 | 2024.05 | Anchor‑Free | ✅ | 清华端到端,去除 NMS | 机器人、低延迟系统 |
| YOLO11 | 2024.09 | Anchor‑Free | ❌ | 加入注意力,擅长重叠小目标 | 嵌入式,追求高精度 |
| YOLO26 | 2026.01 | Anchor‑Free | ✅ | 砍掉 DFL,CPU 速度暴涨,边缘优化 | 树莓派、Jetson、无人机 |
场景化选型指南
1. 本科毕设/课程设计
首选 YOLO11 / YOLOv8:版本新、参考文献多、开源案例丰富、不易翻车,可做改进创新、系统部署,适配绝大多数检测、分割课题。
2. 工业落地/实时监控
通用场景:YOLO11;嵌入式/低算力场景:YOLO26;高速视频检测:YOLOv10。
3. 科研创新/论文投稿
基础创新:YOLO11;小目标/复杂场景创新:YOLOv9;端到端部署创新:YOLO26/v10。
4. 轻量化移动端部署
优先 YOLO26、YOLOv10-n、YOLO11-n,速度快、显存占用低,适配手机、单片机、边缘盒子。