红外多类型无人机检测数据集 | 红外检测 无人机识别 多类型分类 低空安防 反无人机 9139期
数据集概述
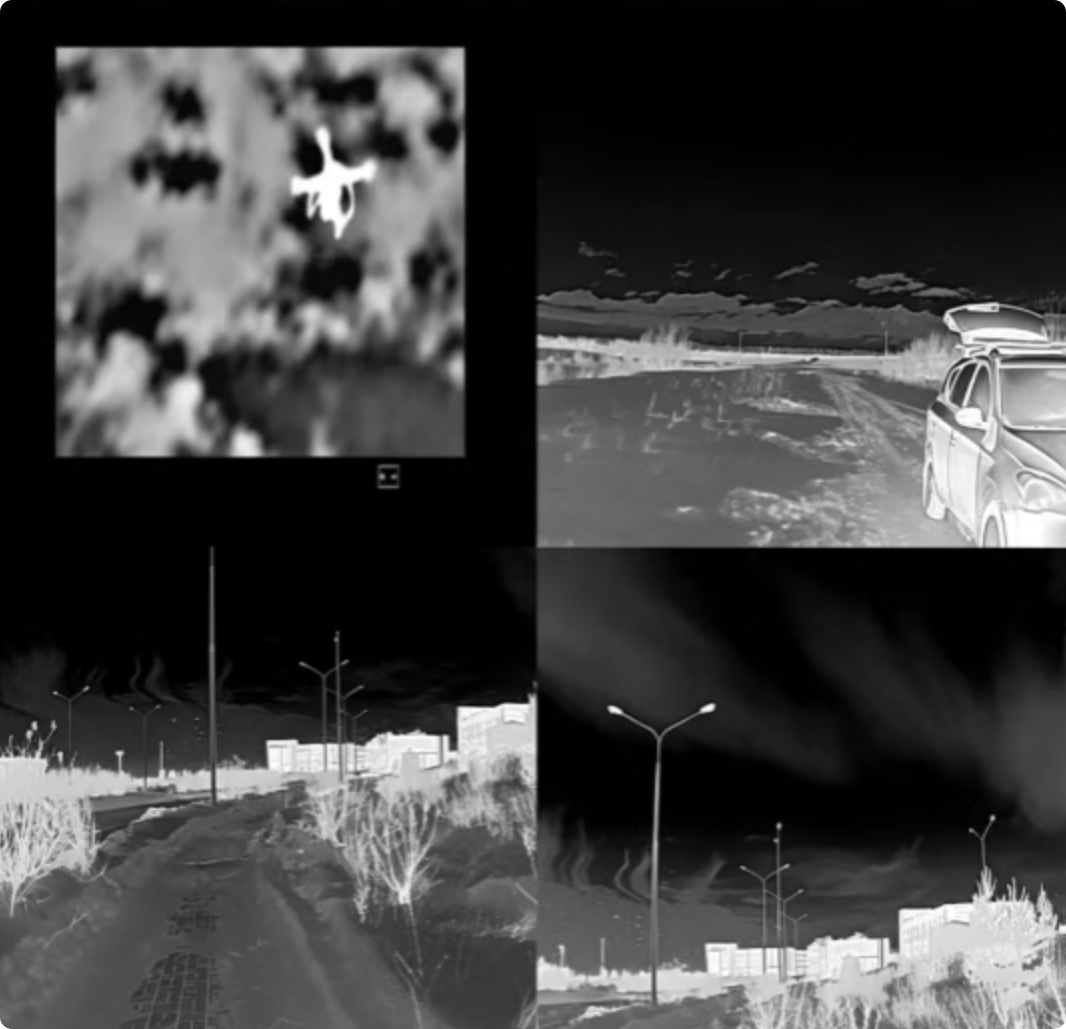
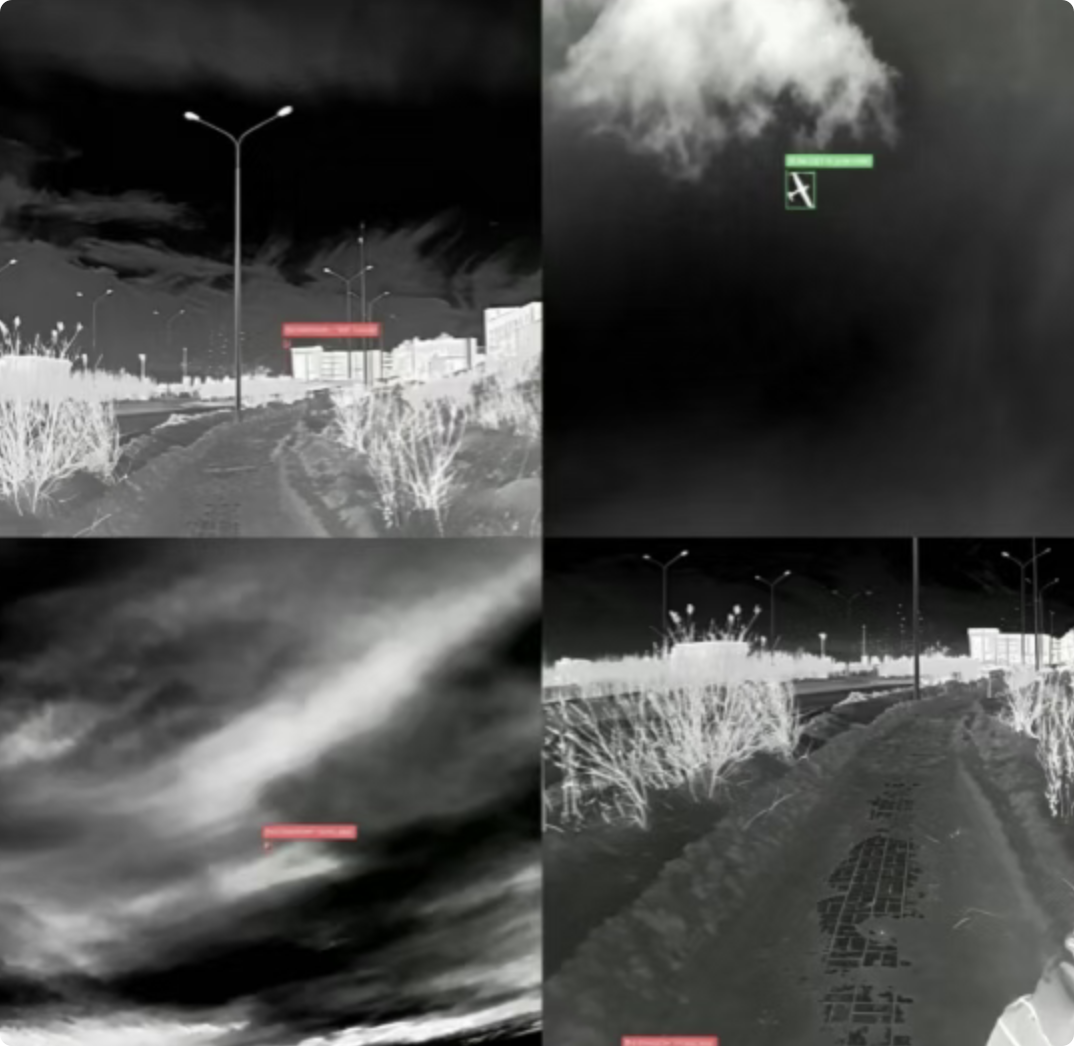
本数据集专注于红外热成像场景下多类型无人机的视觉检测与分类 ,服务于低空安防、反无人机系统及空域监测。数据涵盖固定翼无人机与直升机式无人机两类目标,适配红外成像条件下的目标识别、威胁预警及智能监控等应用。
数据集核心信息
| 数据要素 | 详细说明 |
|---|---|
| 类别 | 共 2 类:固定翼无人机、直升机式无人机 |
| 数量 | 6271 张图像 |
| 格式 | 图像为 JPG/PNG(分辨率 640×640 );同时提供 YOLO 、VOC 、COCO 三种标注格式 |
| 数据划分 | 训练集 4390 张,验证集 1255 张,测试集 626 张 |
| 应用价值 | 1. 低空安防 :支撑机场、军事设施等敏感区域的红外无人机入侵检测与分类。 2. 反无人机 :区分固定翼与多旋翼/直升机式无人机,辅助针对性反制决策。 3. 全天候监测 :红外成像不受光照影响,适用于夜间、雾霾等低能见度环境。 4. 算法研发:为红外目标检测、多类别无人机分类等视觉任务提供标准化训练与评测数据。 |
完整类别列表(共2类)
| 序号 | 英文名称 | 中文释义 | 包含该类图像数 | 标注框数量 |
|---|---|---|---|---|
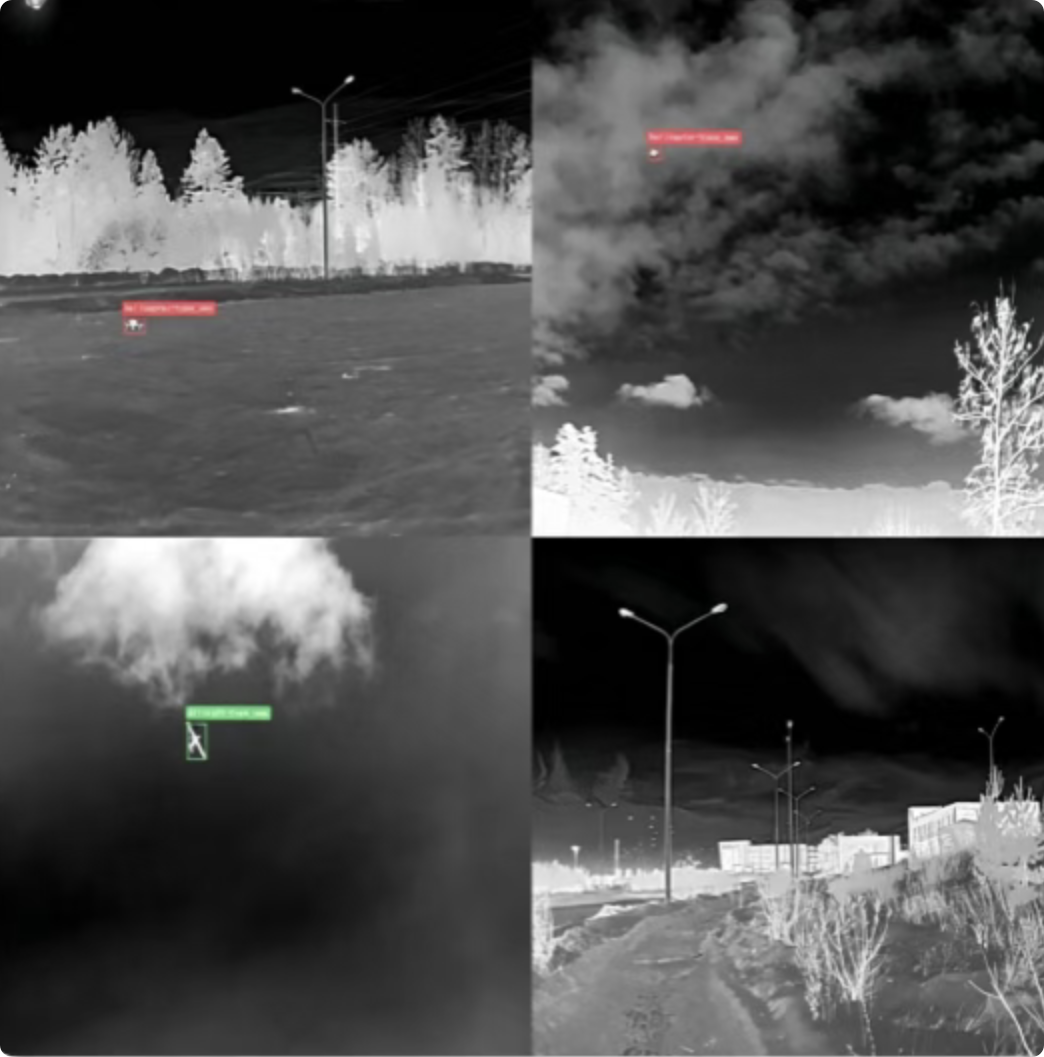
| 1 | aircraft-type_uav | 固定翼无人机 | 592 | 592 |
| 2 | helicopter-type_uav | 直升机式无人机 | 4162 | 4191 |
数据三要素解析
类别与目标覆盖
- 数据集定义 2 类无人机:固定翼无人机 与 直升机式无人机,覆盖低空监测场景中最常见的两种无人机技术构型。
- 两类无人机在飞行性能、外观轮廓及任务类型上差异显著,为模型提供了清晰的判别依据。
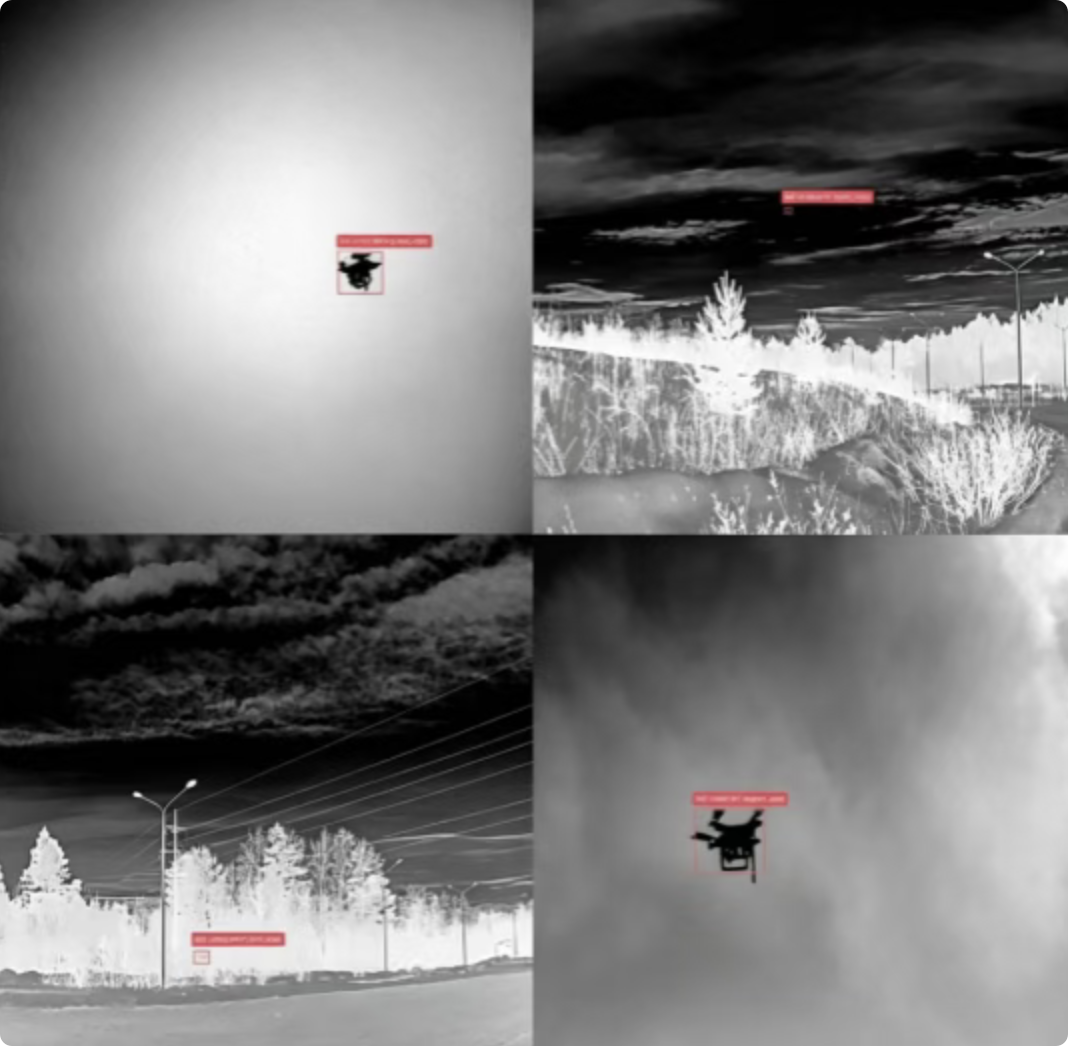
- 直升机式无人机样本较多(4162张),固定翼样本较少(592张)
数据规模与模态
- 图像总量约 6271 张,按约 70:20:10 比例划分为训练集(4390张)、验证集(1255张)与测试集(626张),划分规范。
- 数据为红外热成像,不依赖外部光照,适用于夜间、雾霾等低能见度环境下的目标检测。
- 图像分辨率统一为 640×640,可直接输入常见检测网络。
格式与配套资源
- 同时提供 YOLO 、VOC 、COCO 三种通用标注格式,灵活适配不同检测框架。
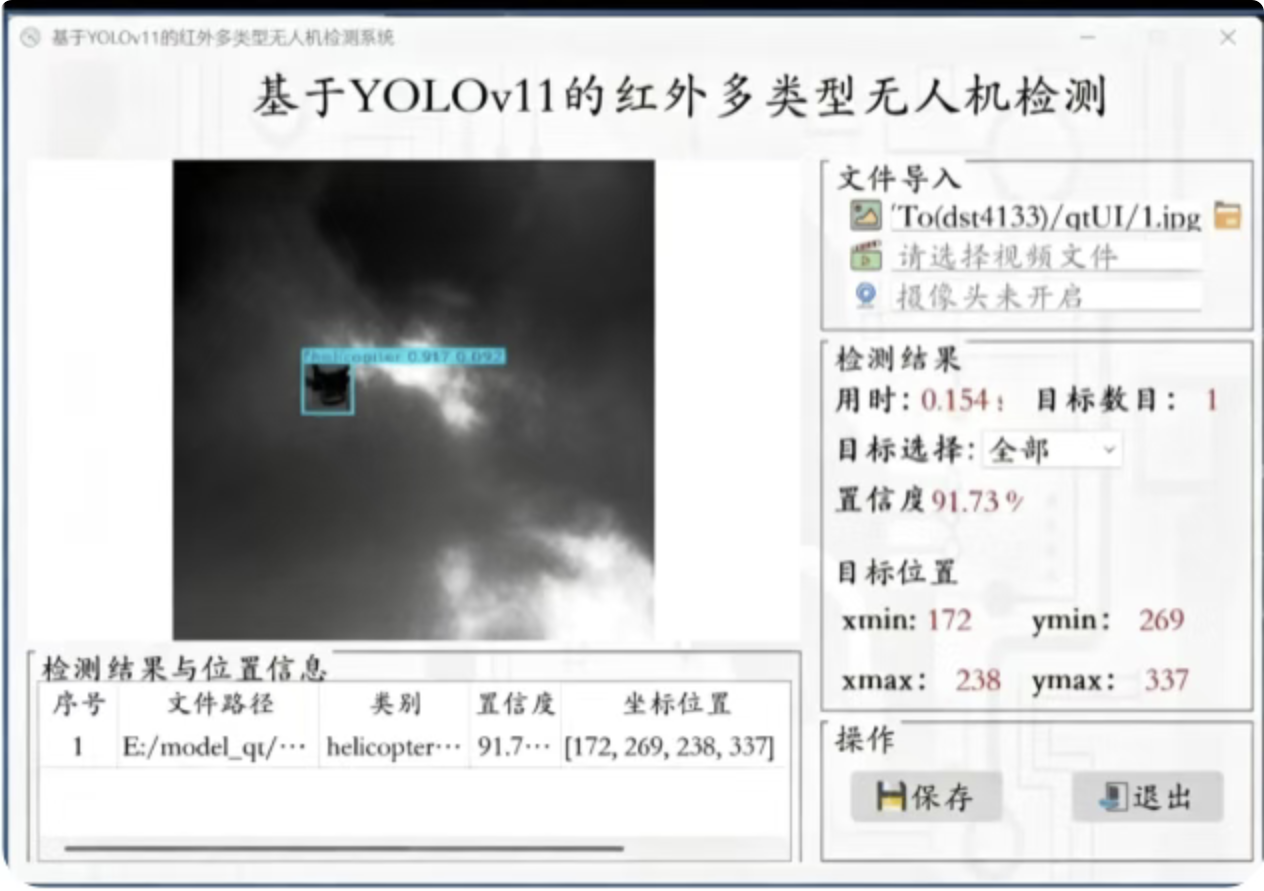
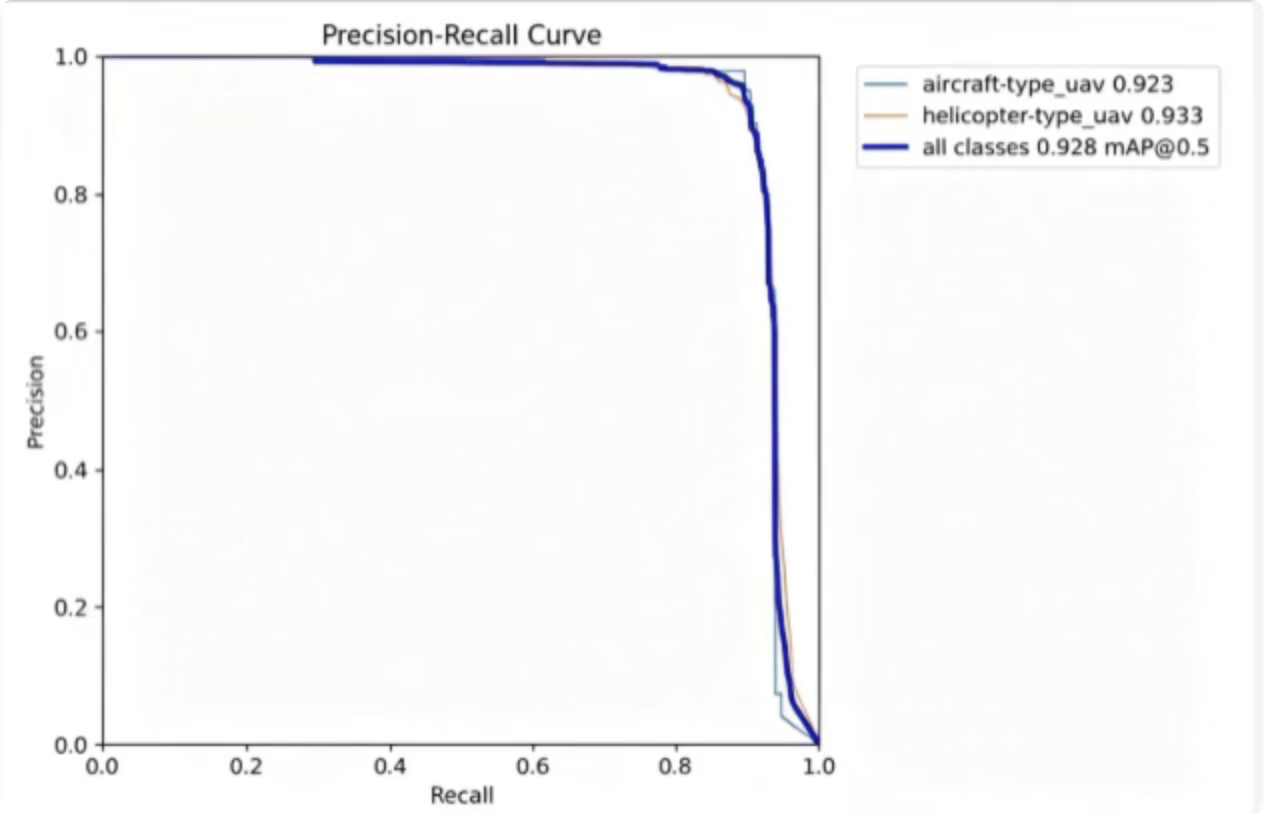
- 附赠基于 YOLOv11n 训练的模型(训练80轮),用户可直接推理或作为迁移学习起点。
- 提供 PyQt5 可视化界面(含源码、.ui、.qrc、图标文件),支持图片、视频、摄像头实时检测,实时显示目标位置、总数、置信度等信息,支持结果导出。
- 运行环境:Python=3.8、opencv-python、PyQt5、torch,支持 Windows、Linux 系统。
知识普及:红外无人机检测的技术要点
- 红外成像特点:红外热成像依赖物体自身热辐射成像,不受光照影响,但分辨率较低、纹理细节少,目标轮廓可能模糊。
- 构型区分:固定翼无人机通常具有较长翼展、流线型机身和尾翼;直升机式无人机(多旋翼)具有旋翼臂和垂直起降构型。模型需学习这些形态差异。
- 小目标检测:无人机在红外图像中通常尺寸较小,需采用高分辨率输入或多尺度特征融合策略。
- 背景干扰:天空、云层、建筑等背景以及热源干扰可能与无人机混淆,模型需依赖轮廓与运动特征进行区分。
- 应用闭环:检测结果可结合雷达或射频信号,构建多传感器融合的低空安防系统,实现"发现-识别-反制"的闭环流程。
快速开始(代码示例)
1. 准备配置文件 (data.yaml)
yaml
path: ./infrared_uav
train: images/train
val: images/val
test: images/test
nc: 2
names: ['aircraft-type_uav', 'helicopter-type_uav']
2. 启动 YOLOv11 训练
python
from ultralytics import YOLO

model = YOLO('yolo11n.pt')
model.train(
    data='data.yaml',
    epochs=80,
    imgsz=640,
    batch=8,
    device=0
)
3. PyQt5 可视化检测界面(核心逻辑)
python
import sys
import cv2
from ultralytics import YOLO
from PyQt5.QtWidgets import *
from PyQt5.QtGui import *

class UAVDetect(QMainWindow):
    def __init__(self):
        super().__init__()
        self.setWindowTitle("基于YOLOv11的红外多类型无人机检测系统")
        self.resize(1250, 950)
        self.model = YOLO("best.pt")
        self.label_img = QLabel(self)
        self.label_img.setGeometry(20, 80, 620, 520)
        QPushButton("文件导入", self).setGeometry(680, 80, 180, 40)
        self.table = QTableWidget(self)
        self.table.setGeometry(20, 620, 950, 280)
        self.table.setColumnCount(5)
        self.table.setHorizontalHeaderLabels(["序号", "路径", "类别", "置信度", "坐标"])

    def open_img(self):
        path, _ = QFileDialog.getOpenFileName()
        img = cv2.imread(path)
        result = self.model(img, conf=0.5)
        for box in result[0].boxes:
            x1, y1, x2, y2 = map(int, box.xyxy[0])
            conf = float(box.conf)
            cls = self.model.names[int(box.cls)]
            cv2.rectangle(img, (x1, y1), (x2, y2), (0, 255, 0), 2)
        rgb = cv2.cvtColor(img, cv2.COLOR_BGR2RGB)
        self.label_img.setPixmap(QPixmap.fromImage(
            QImage(rgb.data, rgb.shape[1], rgb.shape[0], rgb.shape[1] * 3, QImage.Format_RGB888)))

if __name__ == "__main__":
    app = QApplication(sys.argv)
    win = UAVDetect()
    win.show()
    sys.exit(app.exec_())
标签
红外检测 无人机识别 多类型分类 低空安防 反无人机 目标检测 YOLO格式 深度学习数据集 计算机视觉