无人机视角交通目标检测数据集 | 无人机感知 交通检测 城市监控 目标检测 YOLO格式 深度学习数据集 9016期
数据集概述
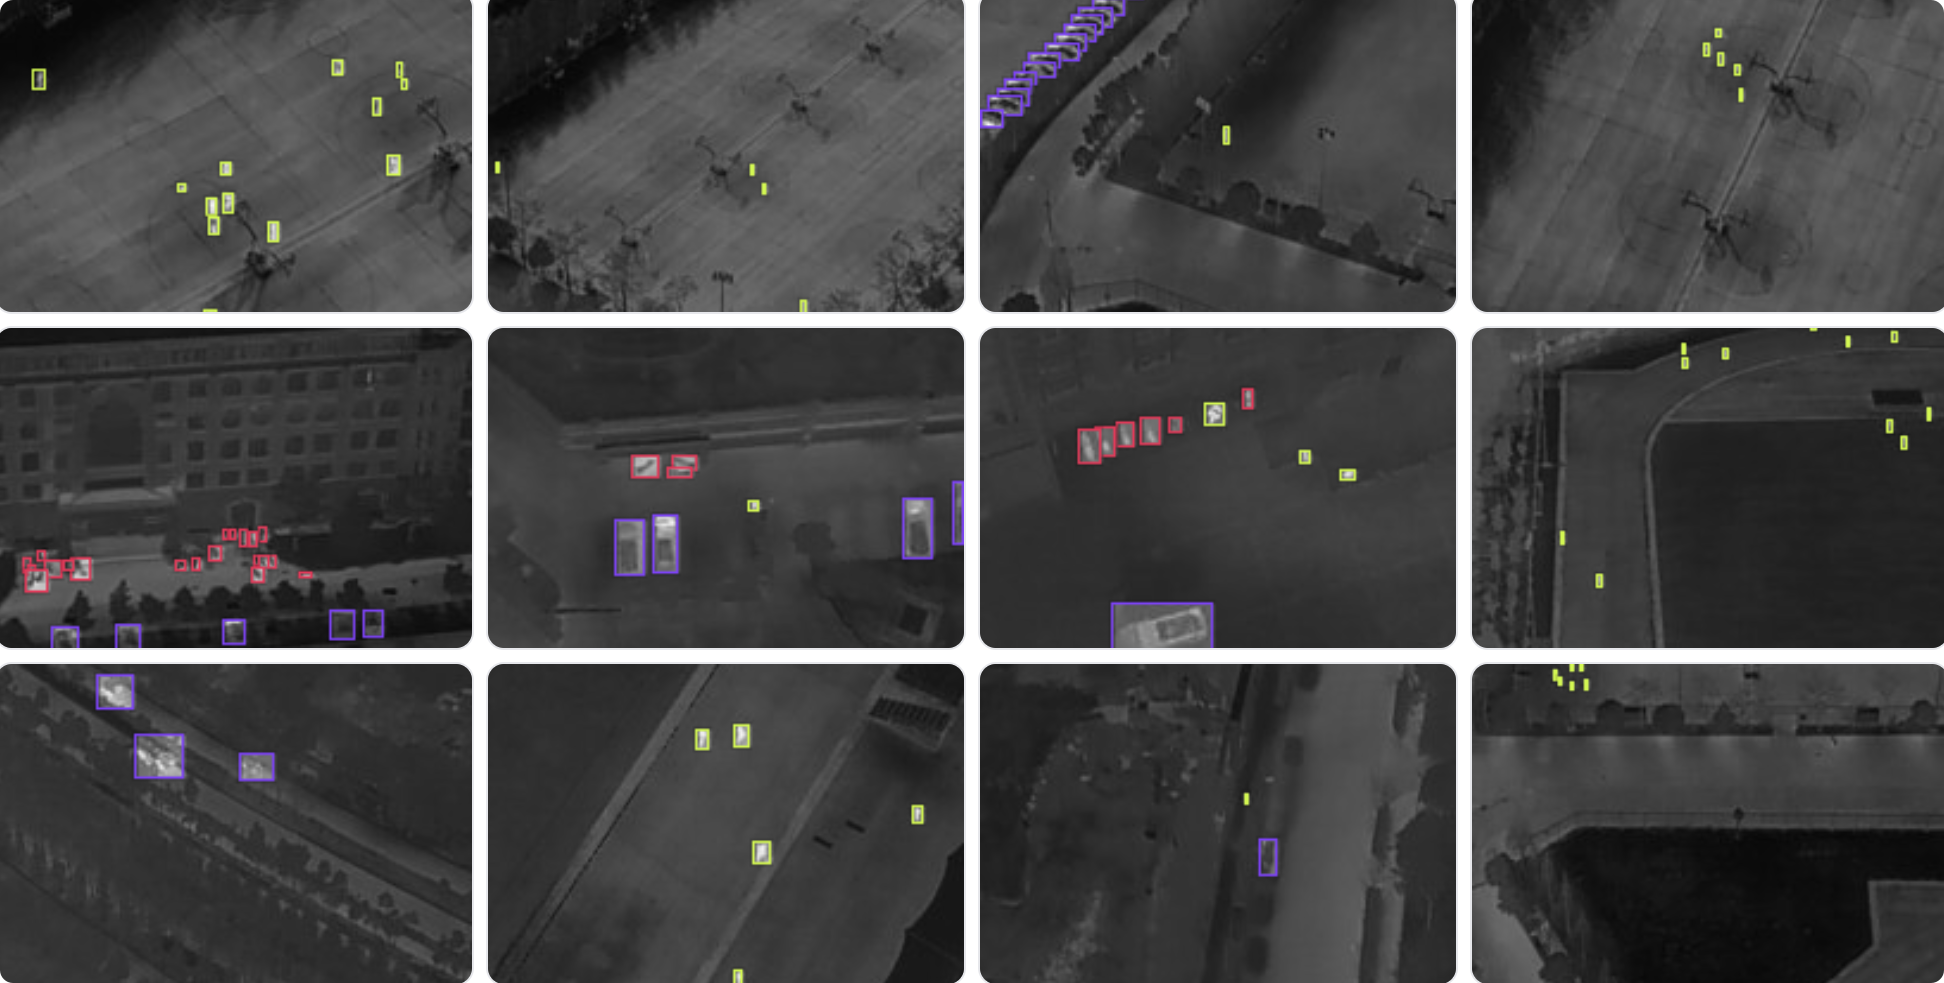
本数据集专注于无人机高空视角下的交通场景感知,服务于智能交通管理、城市车辆监控及自动驾驶高精地图更新。数据源于无人机航拍,适配交通流分析、违章行为检测及停车场空位监测等场景。
数据集核心信息
| 数据要素 | 详细说明 |
|---|---|
| 类别 | 共 5 类:汽车、自行车、行人、不关心区域、其他车辆 |
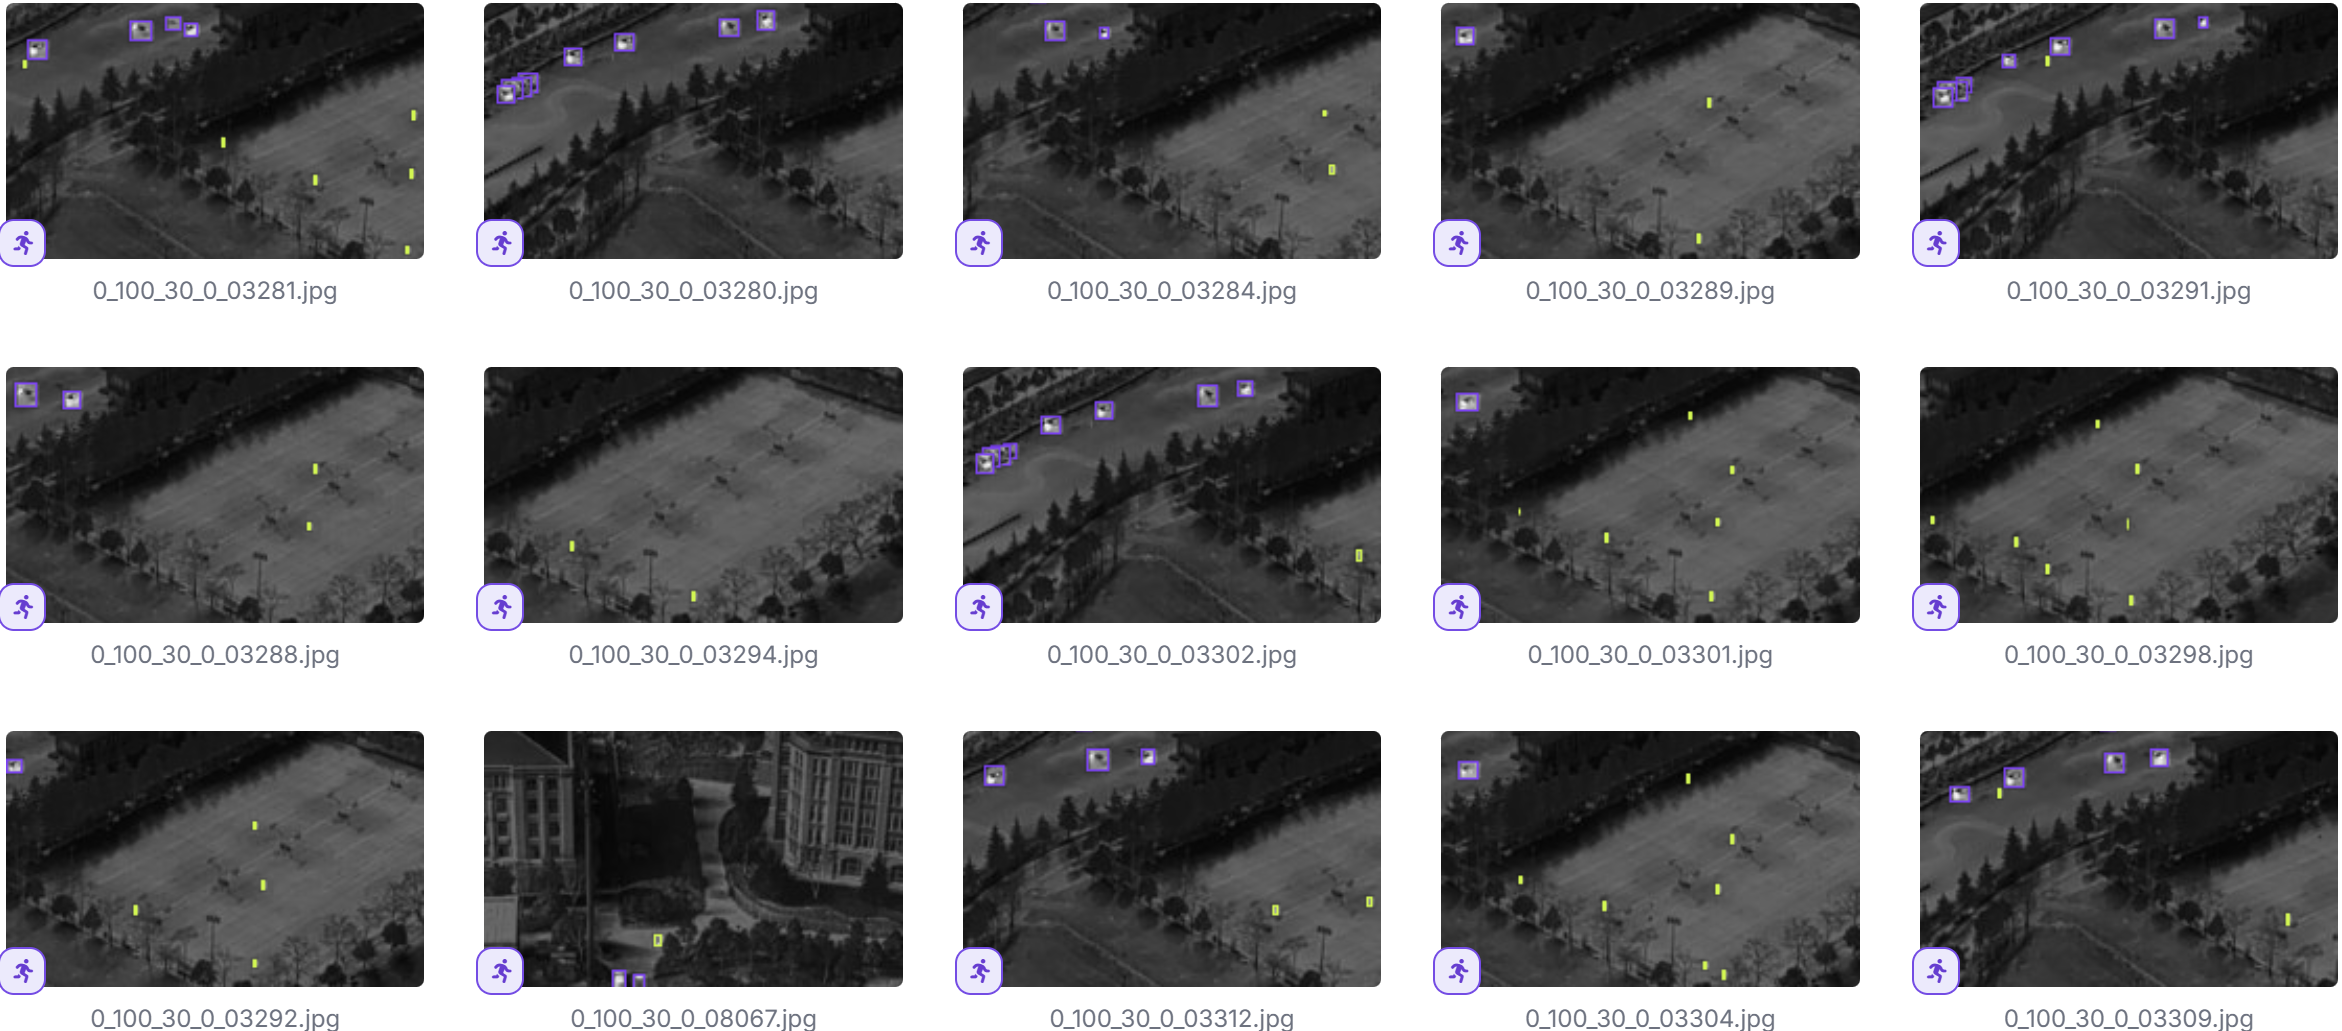
| 数量 | 2800 张图像 |
| 格式 | 图像为 JPG;标签为 YOLO 格式的 txt 文件(水平边界框) |
| 应用价值 | 1. 交通流监测 :实现路口、路段的多目标计数与轨迹统计,辅助信号灯配时优化。 2. 违章取证 :检测车辆逆行、违规变道、占用应急车道等行为。 3. 城市建模:为数字孪生城市提供动态交通要素的视觉基础数据。 |
数据三要素解析
类别与数量
- 数据集定义 5 个交通相关类别:汽车 、自行车 、行人 、不关心区域 、其他车辆,覆盖城市交通主要参与者。
- 图像总量约 2800 张,规模适中,适合开展无人机视角下的多目标检测算法研发。
- "不关心区域"类别的引入,有助于模型聚焦于有效交通区域,抑制无关背景干扰。
格式与结构
- 采用通用 YOLO 格式 ,每张图像对应一个同名
txt标签文件,包含类别 ID 与归一化边界框坐标,可直接接入 YOLOv5、YOLOv8 等主流检测框架。 - 图像与标签一一对应,数据结构规范,便于进行训练/验证集划分与预处理集成。
应用与扩展
- 数据集可扩展用于 车辆轨迹追踪 、交通密度热力图生成 及 异常事件检测(如交通事故、违停)等高级任务。
- 结合时序信息(视频帧),可用于 交通流预测 与 动态路径规划 研究。
- "其他车辆"类别可细分为摩托车、三轮车等,适配更多元的城市交通场景分析需求。
知识普及:无人机视角检测特点
无人机俯拍视角下目标呈俯视特征,与地面平拍视角存在显著差异:车辆顶部轮廓凸显、行人尺度小且易被遮挡。这种视角偏移要求模型适应非标准的目标朝向和尺度变化。同时,高空视野带来更丰富的上下文信息(如道路标线、车流方向),可利用这些特征辅助目标检测与意图推断。实际应用中,需结合无人机飞行高度调整输入图像分辨率,以平衡检测精度与处理速度。
快速开始(代码示例)
配置文件 data.yaml 示例:
yaml
train: ./dataset/images/train
val: ./dataset/images/val
nc: 5
names: ['car', 'bicycle', 'person', 'dontcare', 'othervehicle']
启动 YOLOv8 训练:
python
from ultralytics import YOLO
model = YOLO('yolov8m.pt')
model.train(data='data.yaml', epochs=100, imgsz=640, batch=16)
标签
无人机感知 交通检测 城市监控 目标检测 YOLO格式 深度学习数据集 计算机视觉