如有帮助请引用:K. Wang, C. -T. Lam, B. K. Ng and Y. Liu, "On the Impact of Phase Errors in Phase-Dependent Amplitudes of Near-Field RISs," in IEEE Transactions on Vehicular Technology, vol. 75, no. 6, pp. 10826-10842, June 2026, doi: 10.1109/TVT.2025.3647594.;
这篇工作的关键不在于再次证明"相位误差会降低阵列增益",而在于指出:实际 RIS 像素的反射幅度本身依赖所设置的相位,因此同一个硬件扰动会同时进入相位项与幅度项。两条误差路径之间的相关性会改变复反射向量的均值、可行域和近场级联信道,单独给相位项乘一个衰减因子并不足以描述系统损失。
全文沿着"像素电路 →\rightarrow→ 相位相关幅度 →\rightarrow→ 剩余功率 →\rightarrow→ 近场信道 →\rightarrow→ 频谱效率"展开,并给出四类统一反射模型、可控误差的多项式近似以及像素尺度趋小时收紧的频谱效率上界。本文同时给出 Fig. 3-23 的完整 Python 数值复现。
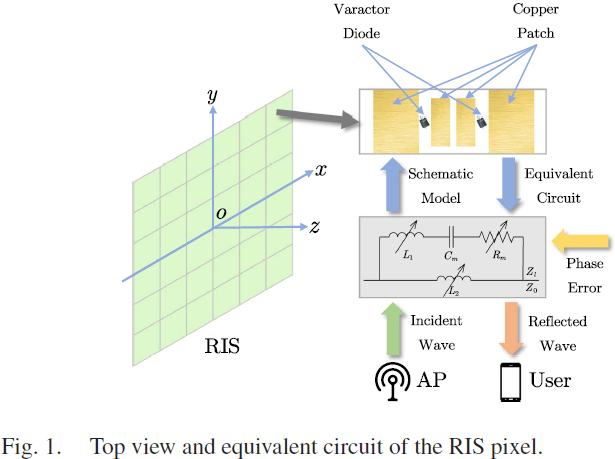
1. 从像素电路到相位相关幅度
对于工作频率 fcf_cfc、可调电容 CmC_mCm 和损耗电阻 RmR_mRm,像素等效阻抗写为
Zm(Cm,Rm)=jωL1(jωL2+1jωCm+Rm)jωL1+jωL2+1jωCm+Rm,ω=2πfc. Z_m(C_m,R_m)= \frac{j\omega L_1\left(j\omega L_2+\frac{1}{j\omega C_m}+R_m\right)} {j\omega L_1+j\omega L_2+\frac{1}{j\omega C_m}+R_m}, \qquad \omega=2\pi f_c. Zm(Cm,Rm)=jωL1+jωL2+jωCm1+RmjωL1(jωL2+jωCm1+Rm),ω=2πfc.
相对于自由空间阻抗 Z0Z_0Z0,复反射系数为
ςm=Zm−Z0Zm+Z0=β(ϕm)e−jϕm. \varsigma_m=\frac{Z_m-Z_0}{Z_m+Z_0} =\beta(\phi_m)e^{-j\phi_m}. ςm=Zm+Z0Zm−Z0=β(ϕm)e−jϕm.
论文采用的相位相关幅度模型是
β(ϕ)=(1−b)(sin(ϕ−c)+12)a+b, \beta(\phi)= (1-b)\left(\frac{\sin(\phi-c)+1}{2}\right)^a+b, β(ϕ)=(1−b)(2sin(ϕ−c)+1)a+b,
其中 a≥1a\ge 1a≥1 控制曲线陡峭程度,b∈0,1b\in0,1b∈0,1 是最小反射幅度,ccc 控制幅相曲线的水平平移。其无误差边界满足
b≤β(ϕ)∣a>1≤β(ϕ)∣a=1≤1. b\le \beta(\phi)\big|{a>1} \le \beta(\phi)\big|{a=1}\le 1. b≤β(ϕ) a>1≤β(ϕ) a=1≤1.
Fig. 3 给出了从电路反射系数到近似模型的对应关系。最值得关注的不是拟合细节,而是三个参数对复平面可行域的不同作用:增大 aaa 会压缩并偏移可行域;增大 bbb 会显著扩大可行域并使其接近单位圆;改变 ccc 主要造成整体旋转,面积几乎不变。因而,bbb 对可用反射能量的影响最直接。
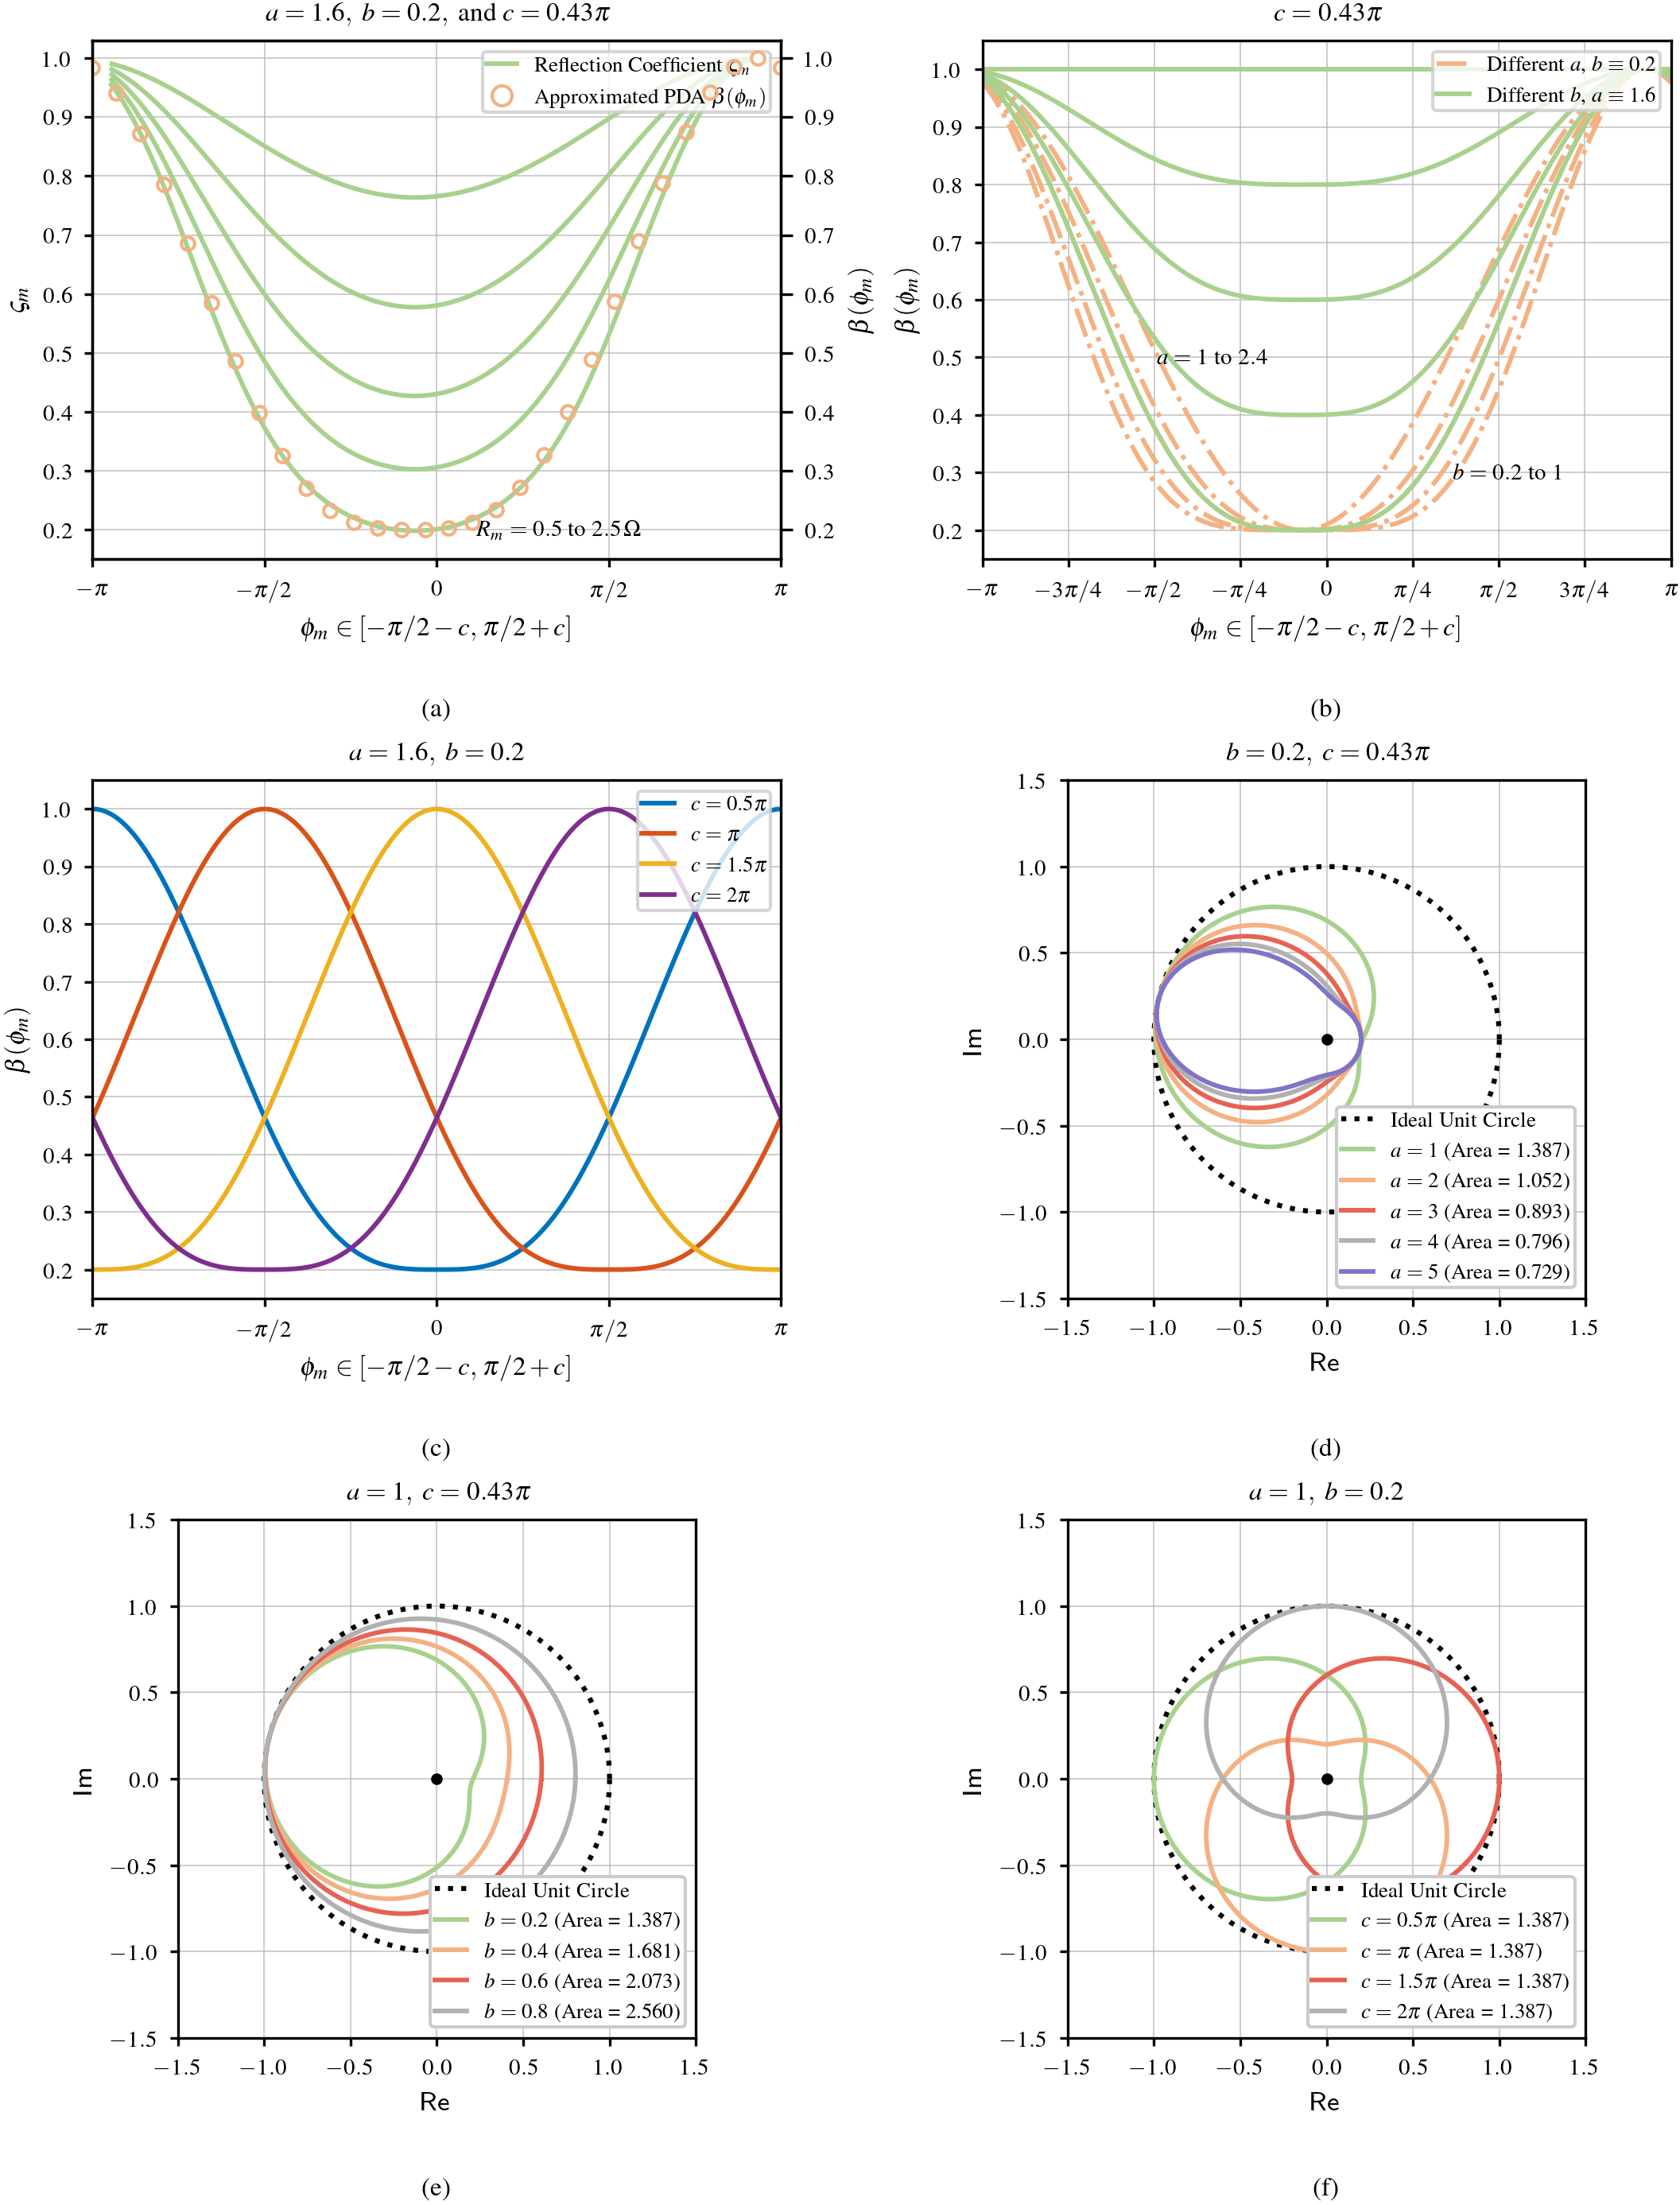
图3
2. 两条误差路径与相关系数
设 Δm\Delta_mΔm 是进入相位控制项的误差,Δˉm\bar\Delta_mΔˉm 是进入幅度响应的误差。论文用
Δˉm=ιΔm+1−ι2 Δ˘m,ι∈0,1, \bar\Delta_m =\iota\Delta_m+\sqrt{1-\iota^2}\,\breve\Delta_m, \qquad \iota\in0,1, Δˉm=ιΔm+1−ι2 Δ˘m,ι∈0,1,
连接两条误差路径,其中 Δ˘m\breve\Delta_mΔ˘m 与 Δm\Delta_mΔm 独立同分布。
- ι=1\iota=1ι=1:幅度与相位受到同一个扰动,属于完全耦合状态。
- ι=0\iota=0ι=0:两条路径独立,幅度误差与相位误差互不共享随机变量。
- 0<ι<10<\iota<10<ι<1:描述从同步扰动向独立扰动过渡的中间状态。
这里采用的是相位变量的线性混合。对中间相关度而言,Δˉ\bar\DeltaΔˉ 的边缘分布会随 ι\iotaι 变化,因此扫描 ι\iotaι 时,相关结构与边缘分布形状会同时改变。
论文考虑两种典型相位误差:
δ∼U−τ,τ,fU(δ)=12τ, \delta\sim\mathcal U-\\tau,\\tau, \qquad f_{\mathrm U}(\delta)=\frac{1}{2\tau}, δ∼U−τ,τ,fU(δ)=2τ1,
以及零均值 von Mises 分布
γ∼VM(0,κ),fVM(γ)=eκcosγ2πI0(κ). \gamma\sim\mathrm{VM}(0,\kappa), \qquad f_{\mathrm{VM}}(\gamma)= \frac{e^{\kappa\cos\gamma}}{2\pi I_0(\kappa)}. γ∼VM(0,κ),fVM(γ)=2πI0(κ)eκcosγ.
τ\tauτ 越大表示均匀误差越强;κ\kappaκ 越大则表示方向越集中、误差越弱。它们的第 nnn 阶圆特征量分别为
χnU=sin(nτ)nτ,χnVM=In(κ)I0(κ). \chi_n^{\mathrm U}=\frac{\sin(n\tau)}{n\tau}, \qquad \chi_n^{\mathrm{VM}}=\frac{I_n(\kappa)}{I_0(\kappa)}. χnU=nτsin(nτ),χnVM=I0(κ)In(κ).
Fig. 5 直观展示了 ι\iotaι 的含义:随着 ι\iotaι 从 000 增至 111,散点从二维随机云逐步收缩到 Δˉ=Δ\bar\Delta=\DeltaΔˉ=Δ 的对角线。
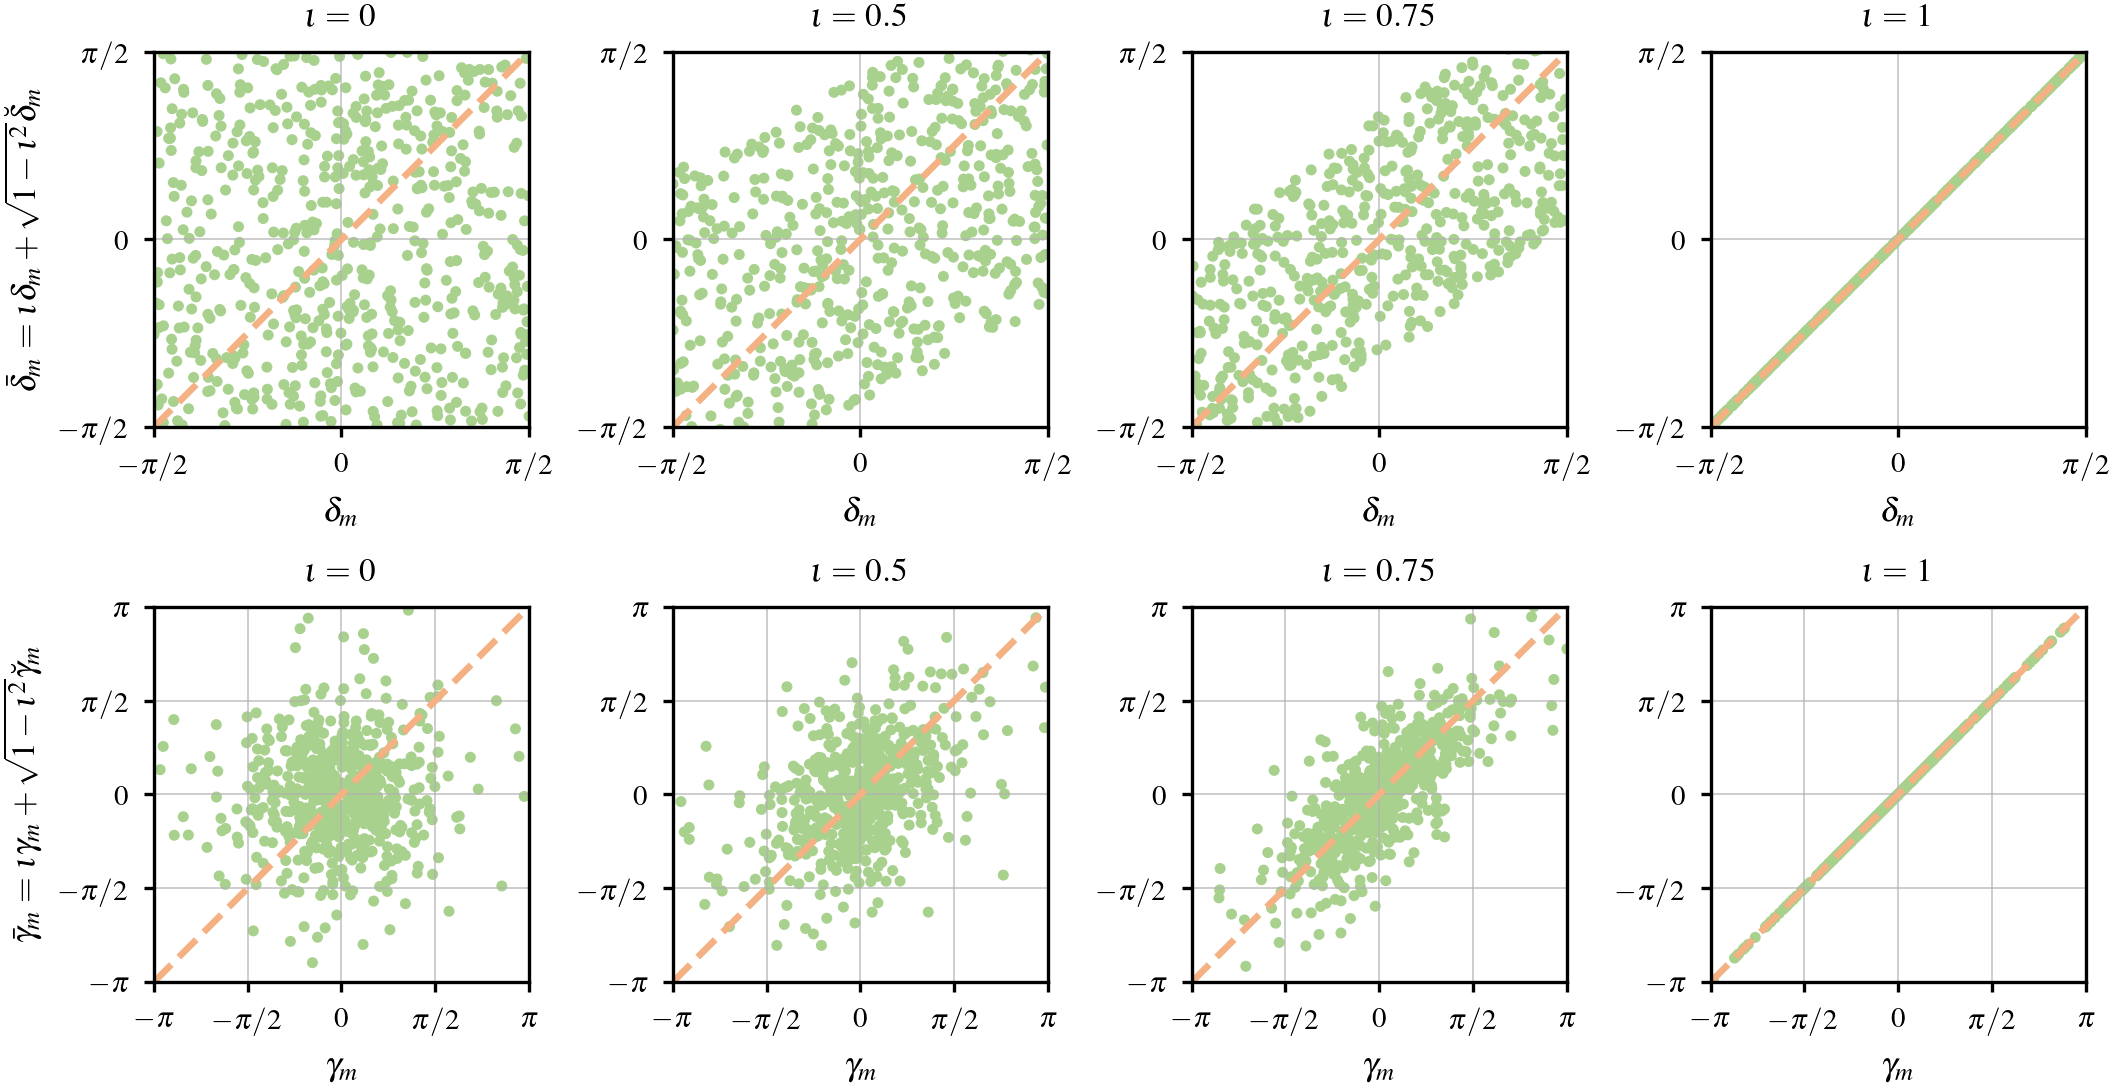
图5
3. 剩余功率:把幅度损失与相干损失统一起来
当 RIS 像素数足够大、设计相位在可用区间内形成稠密序列时,归一化复反射和收敛到其统计期望。由此定义剩余功率
Γ(ϕ)=∣E{β(ϕ+Δˉ)e−jΔ}∣2,0<Γ<1. \Gamma(\phi) =\left|\mathbb E\left\{ \beta(\phi+\bar\Delta)e^{-j\Delta} \right\}\right|^2, \qquad 0<\Gamma<1. Γ(ϕ)= E{β(ϕ+Δˉ)e−jΔ} 2,0<Γ<1.
在各像素入射功率相同的理想化条件下,总反射功率具有
PRIS→M→∞M2PAP→1Γ. P_{\mathrm{RIS}} \xrightarrowM\\to\\infty{} M^2P_{\mathrm{AP}\to1}\Gamma. PRIS M→∞M2PAP→1Γ.
M2M^2M2 是相干阵列的平方律,而 Γ\GammaΓ 才是幅度畸变、相位失配及二者相关性共同留下的有效功率比例。只保留 ∣E{e−jΔ}∣2\left|\mathbb E\{e^{-j\Delta}\}\right|^2 E{e−jΔ} 2,等价于假设幅度响应与误差无关,会系统性高估实际反射能力。
Fig. 4 表明有限像素结果会向期望极限收敛。独立误差下,MMM 达到约 200200200 后已较稳定;完全相关时需要更大的 MMM 才能贴近极限。相同误差强度下,相关性改变的不只是收敛速度,也改变最终的 Γ\GammaΓ。
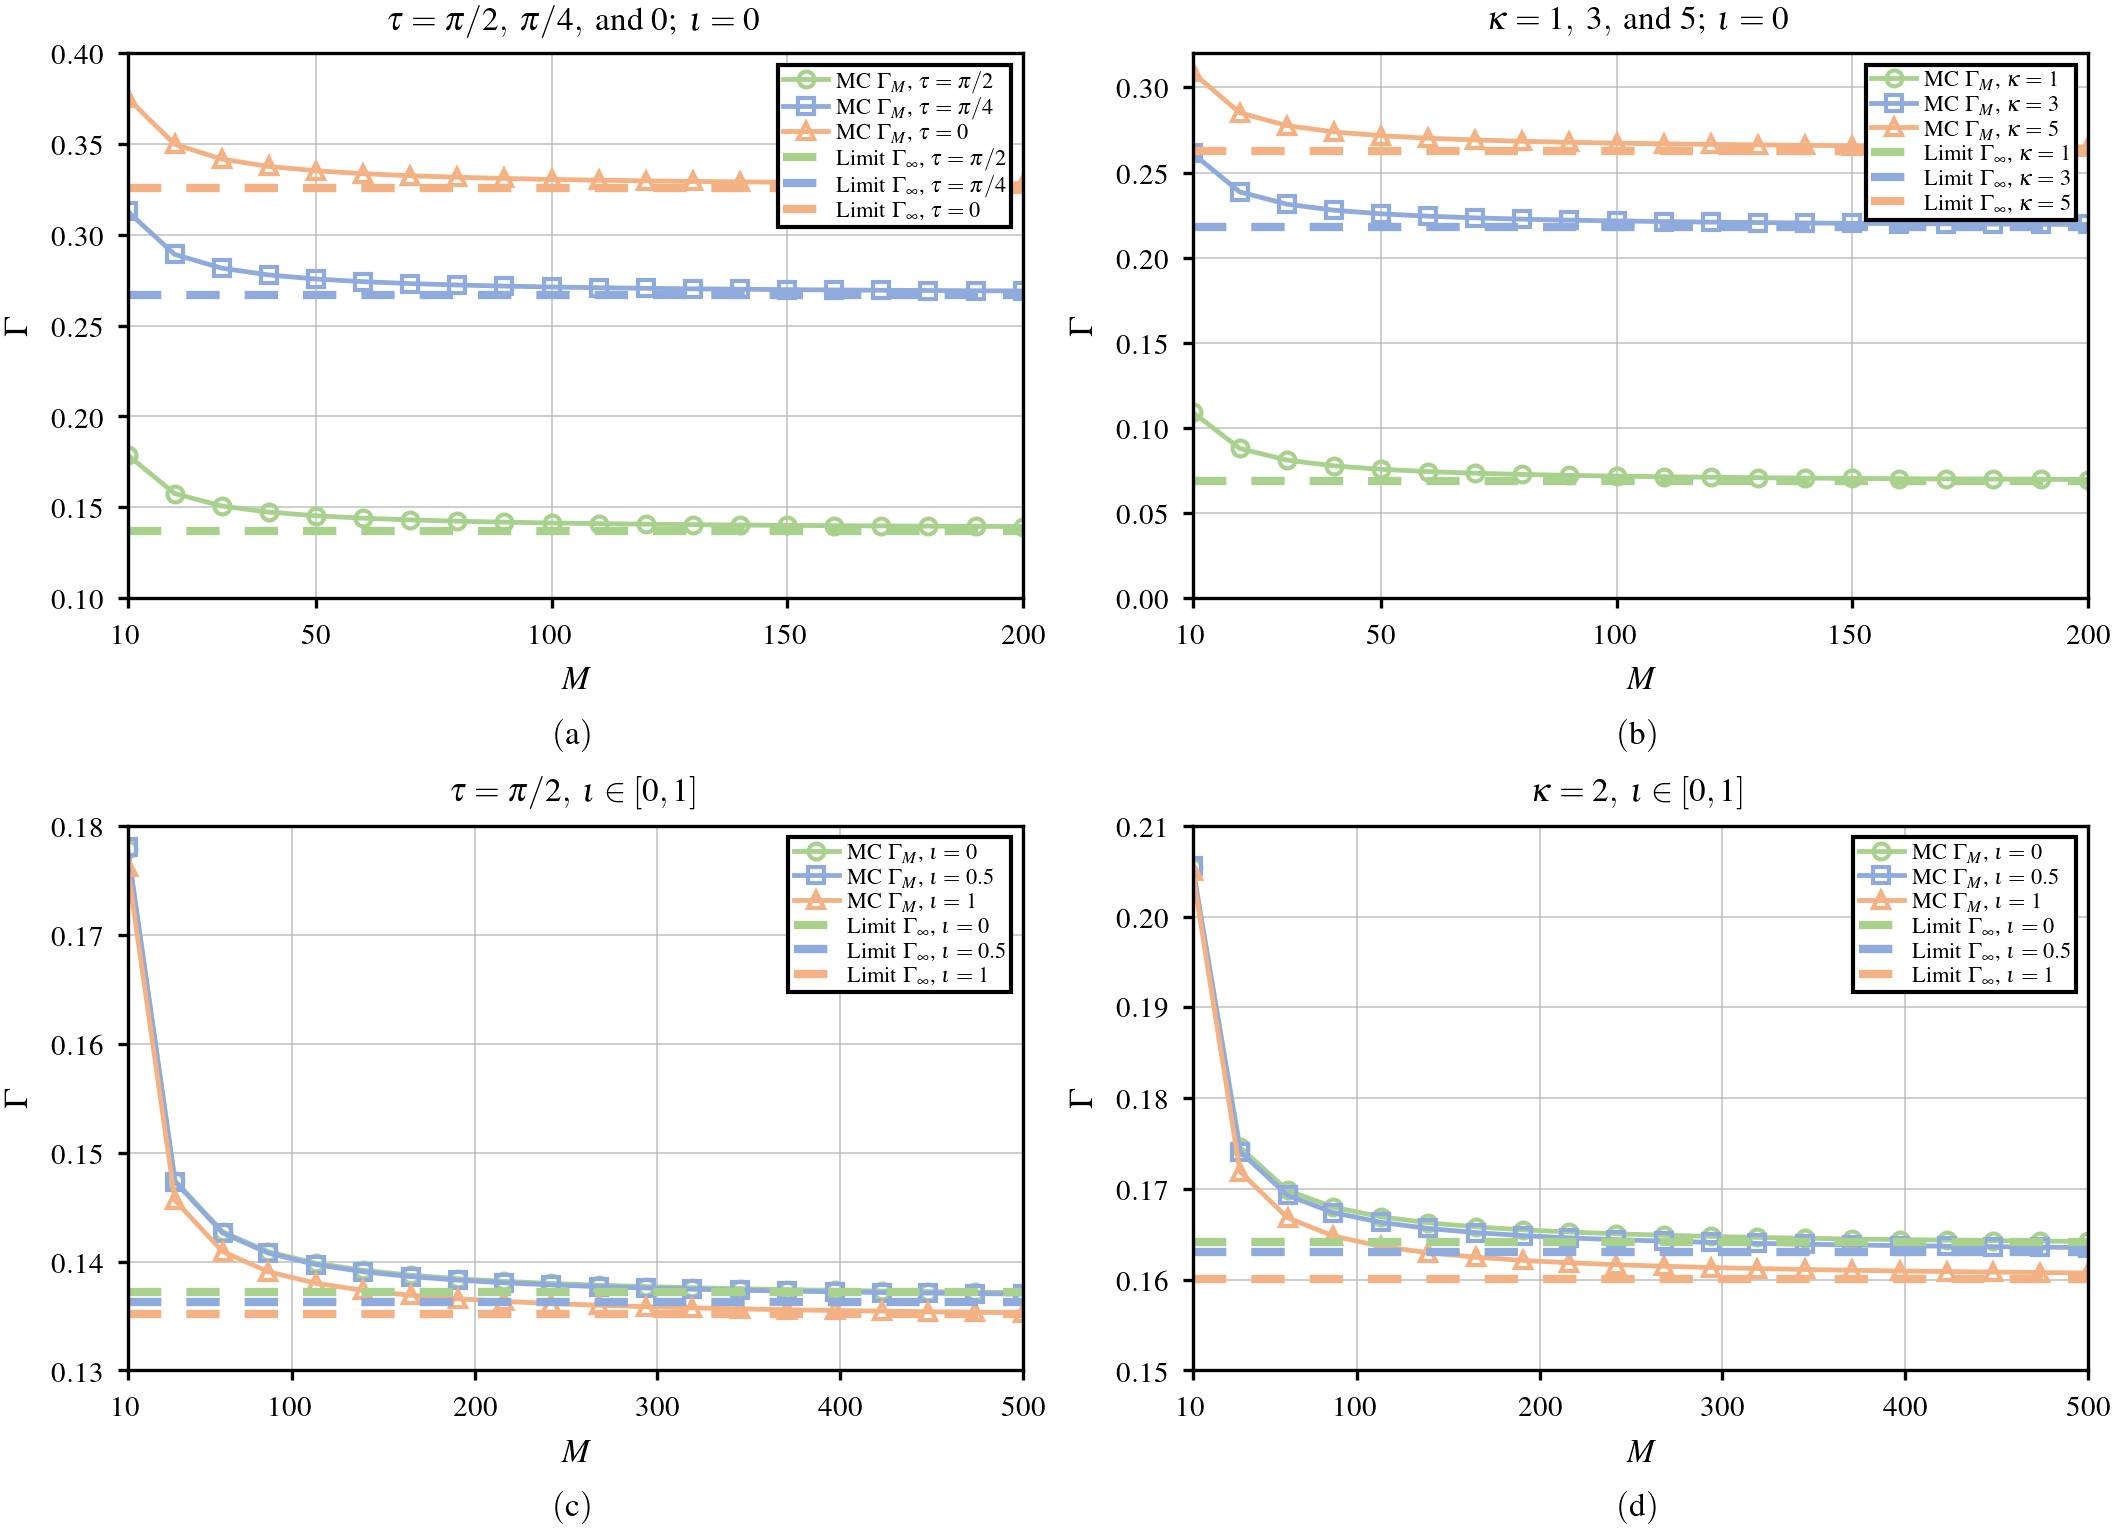
图4
4. 四类统一反射模型
四类模型可以压缩为下表。
| 模型 | 像素复反射项 | 物理含义 |
|---|---|---|
| Case I | β0e−jΔ\beta_0e^{-j\Delta}β0e−jΔ | 常幅度,仅有相位误差 |
| Case II | β(ϕ)e−jΔ\beta(\phi)e^{-j\Delta}β(ϕ)e−jΔ | 幅度依赖设计相位,但幅度路径无误差 |
| Case III | β(ϕ+Δˉ)e−jΔ\beta(\phi+\bar\Delta)e^{-j\Delta}β(ϕ+Δˉ)e−jΔ | 单类误差同时作用于幅度与相位 |
| Case IV | β(ϕ+δˉ+γˉ)e−j(δ+γ)\beta(\phi+\bar\delta+\bar\gamma)e^{-j(\delta+\gamma)}β(ϕ+δˉ+γˉ)e−j(δ+γ) | 均匀误差与 von Mises 误差共同作用 |
4.1 Case I:纯相位退相干基线
常幅度 β0\beta_0β0 下,均匀误差和 von Mises 误差分别给出
Γ(3.1)=β02(sinττ)2, \Gamma_{(3.1)} =\beta_0^2\left(\frac{\sin\tau}{\tau}\right)^2, Γ(3.1)=β02(τsinτ)2,
Γ(3.2)=β02ρ2,ρ=I1(κ)I0(κ). \Gamma_{(3.2)} =\beta_0^2\rho^2, \qquad \rho=\frac{I_1(\kappa)}{I_0(\kappa)}. Γ(3.2)=β02ρ2,ρ=I0(κ)I1(κ).
对 sinτ/τ\sin\tau/\tausinτ/τ 和 Bessel 比值进行有限阶展开,可得到小参数与大参数区间内的多项式近似。Fig. 6 中数值结果、解析表达式与渐近展开相互吻合;当 τ\tauτ 接近 π/2\pi/2π/2 时,低阶展开误差明显放大。
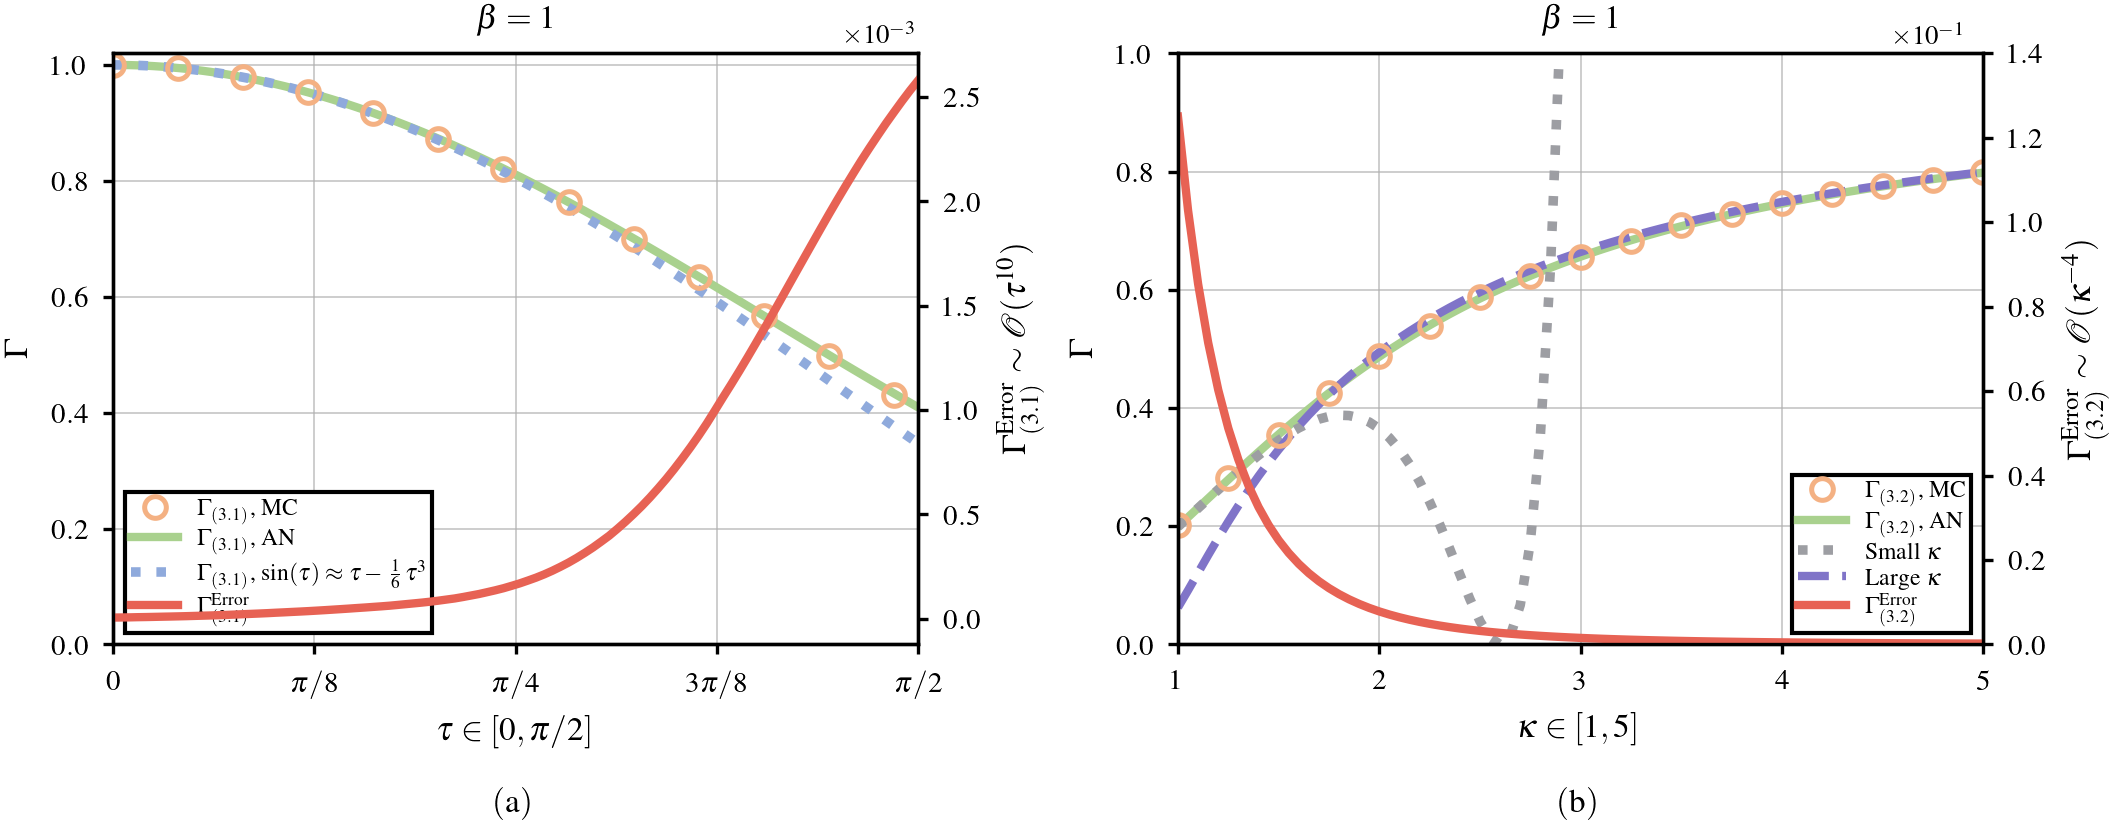
图6
4.2 Case II:幅度固定在设计相位上
若误差只进入相位项,则
Γ(ϕ)=β2(ϕ)∣χ1∣2. \Gamma(\phi)=\beta^2(\phi)|\chi_1|^2. Γ(ϕ)=β2(ϕ)∣χ1∣2.
这已经揭示了一个与常幅模型不同的事实:相同误差分布在不同 ϕ\phiϕ 上造成的绝对损失不同。ϕU=π/2+c\phi_{\mathrm U}=\pi/2+cϕU=π/2+c 使 β(ϕU)=1\beta(\phi_{\mathrm U})=1β(ϕU)=1,因此给出像素级功率上界;但所有像素都取 ϕU\phi_{\mathrm U}ϕU 通常无法同时完成级联路径的相位对齐,所以"最大幅度"不是系统波束赋形的直接答案。
Fig. 7 中,ϕ=π\phi=\piϕ=π 的剩余功率随 τ\tauτ 明显下降,而 ϕ≈π/4\phi\approx\pi/4ϕ≈π/4 对均匀误差不敏感。Fig. 8 则显示 κ\kappaκ 增大时相位更集中,Γ\GammaΓ 随之提高;即便误差已经很小,低幅度工作点仍受 β(ϕ)\beta(\phi)β(ϕ) 本身限制。
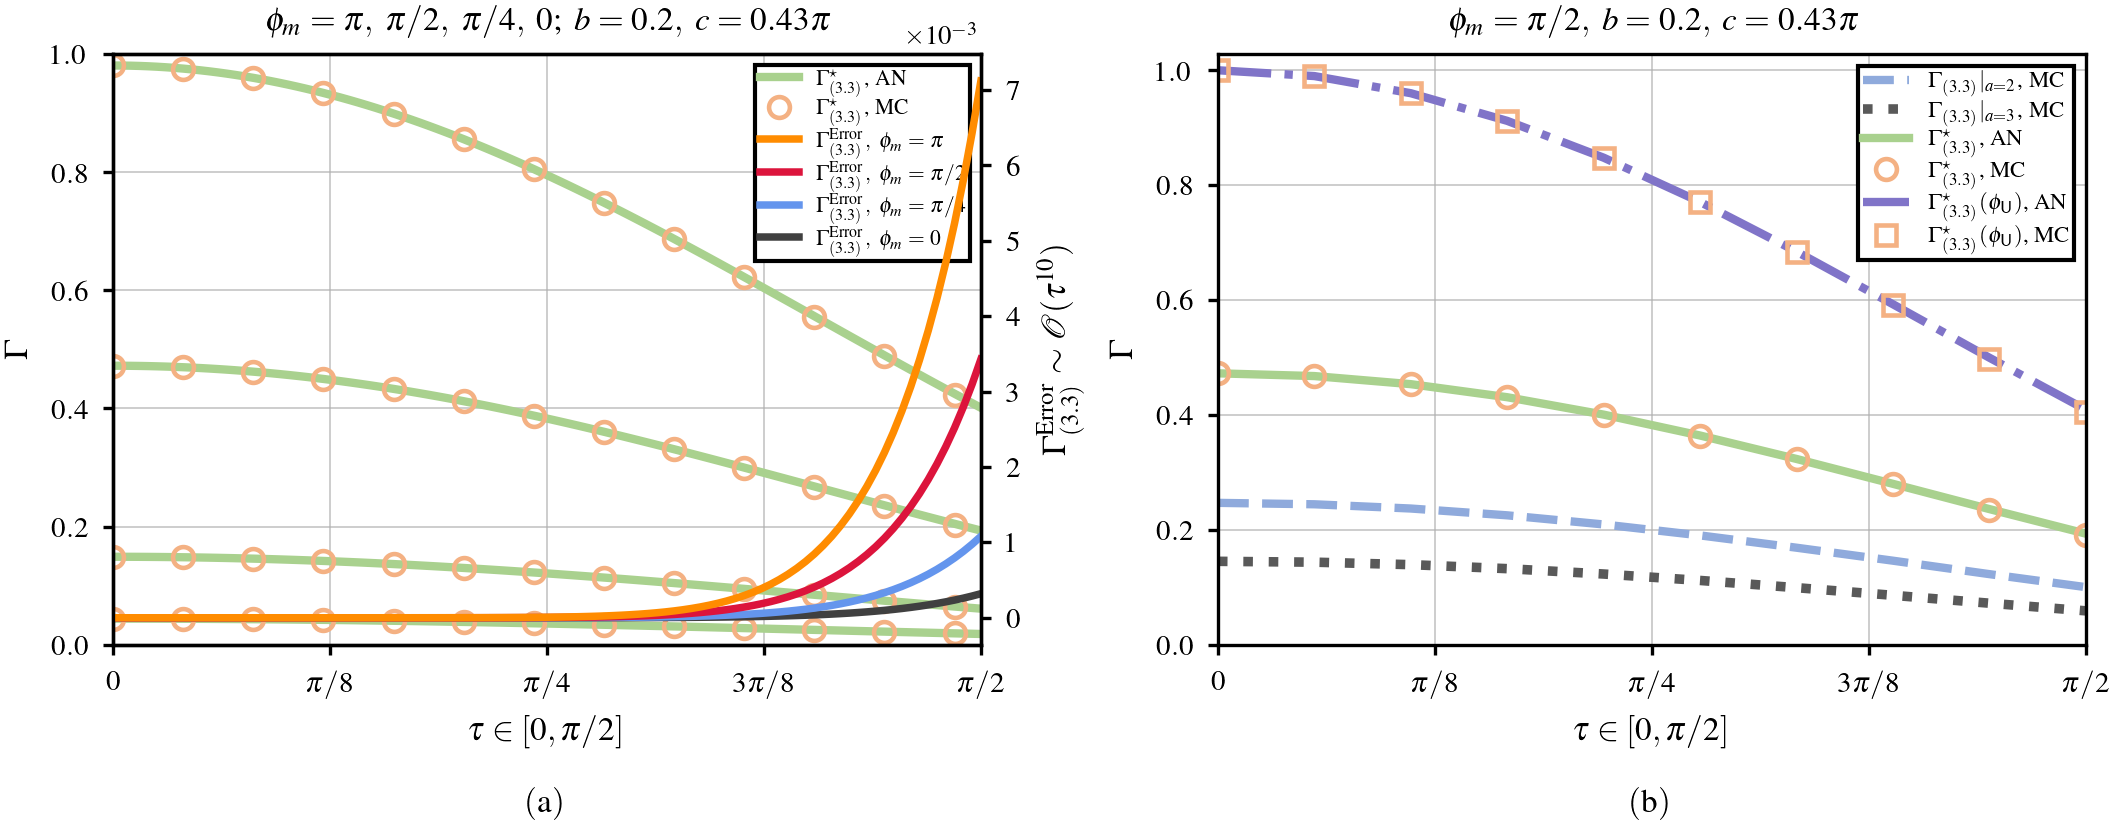
图7
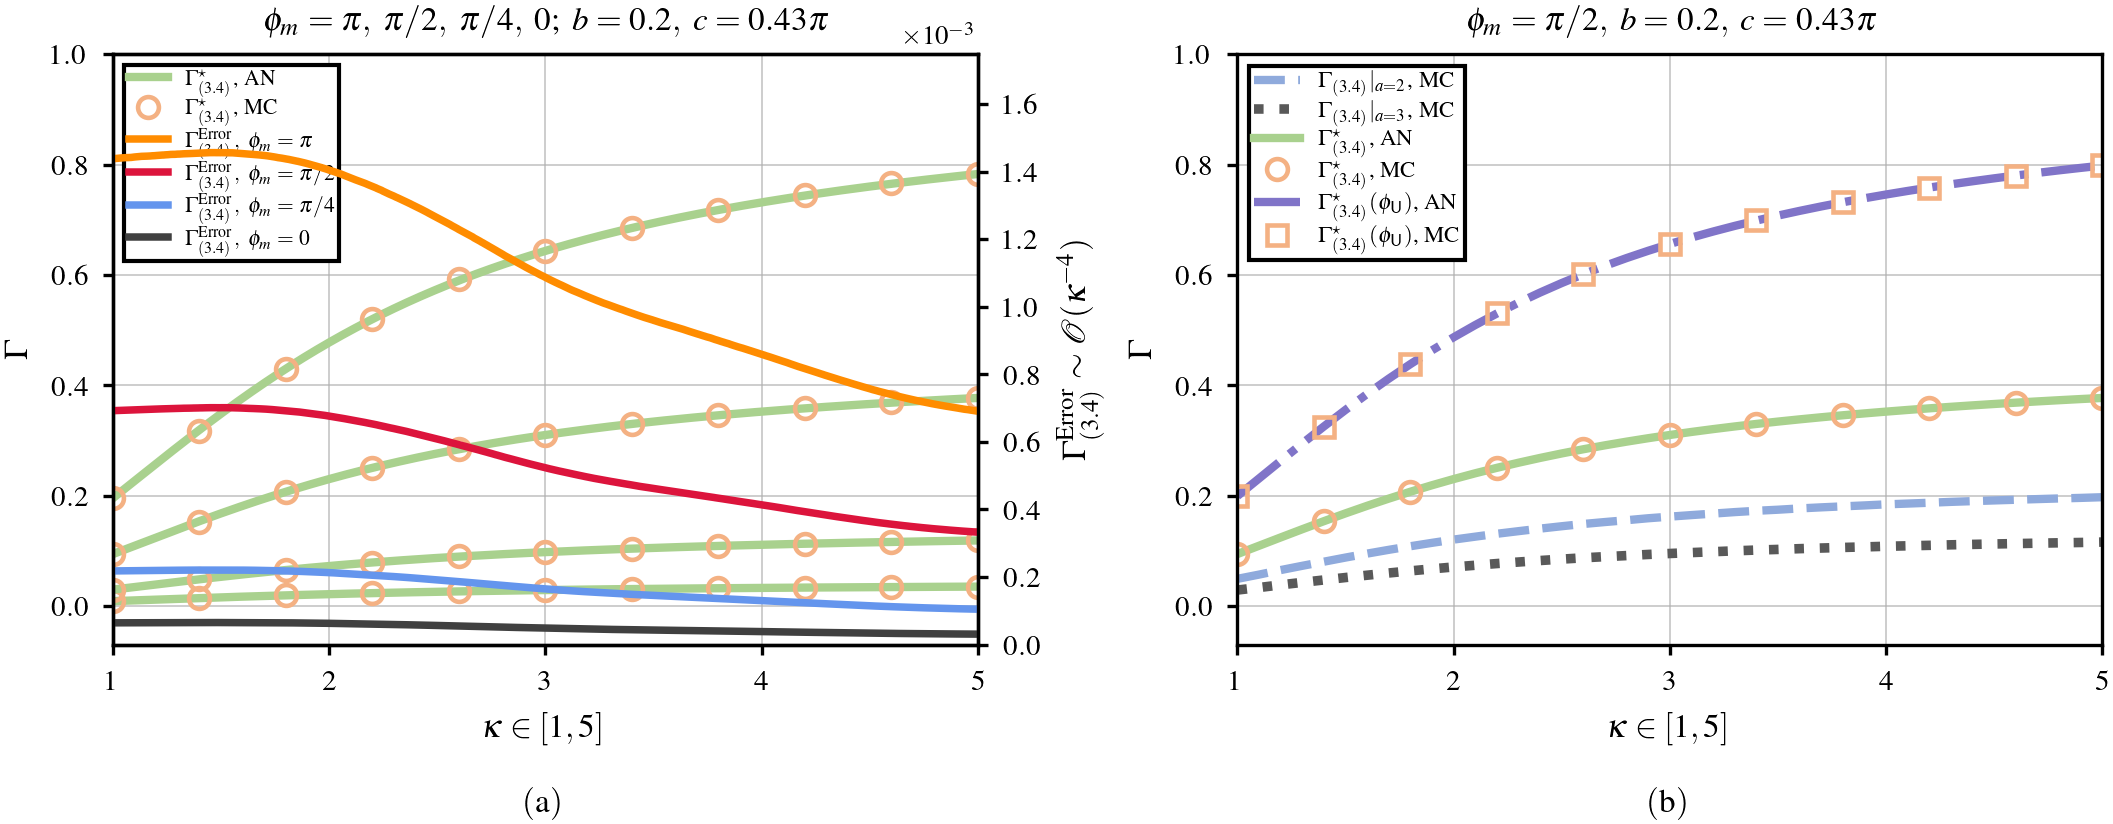
图8
4.3 Case III:同一类误差进入幅度与相位
在论文重点使用的 a=1a=1a=1 情况下,令
α=1−b2,q=1+b2,θ=ϕ−c, \alpha=\frac{1-b}{2},\qquad q=\frac{1+b}{2},\qquad \theta=\phi-c, α=21−b,q=21+b,θ=ϕ−c,
则
β(ϕ+x)=q+αsin(θ+x). \beta(\phi+x)=q+\alpha\sin(\theta+x). β(ϕ+x)=q+αsin(θ+x).
对于关于零对称的误差,记 χn=E{e−jnΔ}\chi_n=\mathbb E\{e^{-jn\Delta}\}χn=E{e−jnΔ}。当幅度与相位共享同一误差时,平均复系数可写为
Asame=qχ1+α2j(ejθ−χ2e−jθ),Γsame=∣Asame∣2. \mathcal A_{\mathrm{same}} =q\chi_1+\frac{\alpha}{2j} \left(e^{j\theta}-\chi_2e^{-j\theta}\right), \qquad \Gamma_{\mathrm{same}}=|\mathcal A_{\mathrm{same}}|^2. Asame=qχ1+2jα(ejθ−χ2e−jθ),Γsame=∣Asame∣2.
当两条误差路径独立时,期望可以分离:
Aind=χ1(q+αχ1sinθ),Γind=∣Aind∣2. \mathcal A_{\mathrm{ind}} =\chi_1\left(q+\alpha\chi_1\sin\theta\right), \qquad \Gamma_{\mathrm{ind}}=|\mathcal A_{\mathrm{ind}}|^2. Aind=χ1(q+αχ1sinθ),Γind=∣Aind∣2.
这两式直接说明,"同分布"并不意味着"同损失":完全相关时出现 χ2\chi_2χ2 与相位相关的交叉项;独立时则是两个一阶期望的乘积。
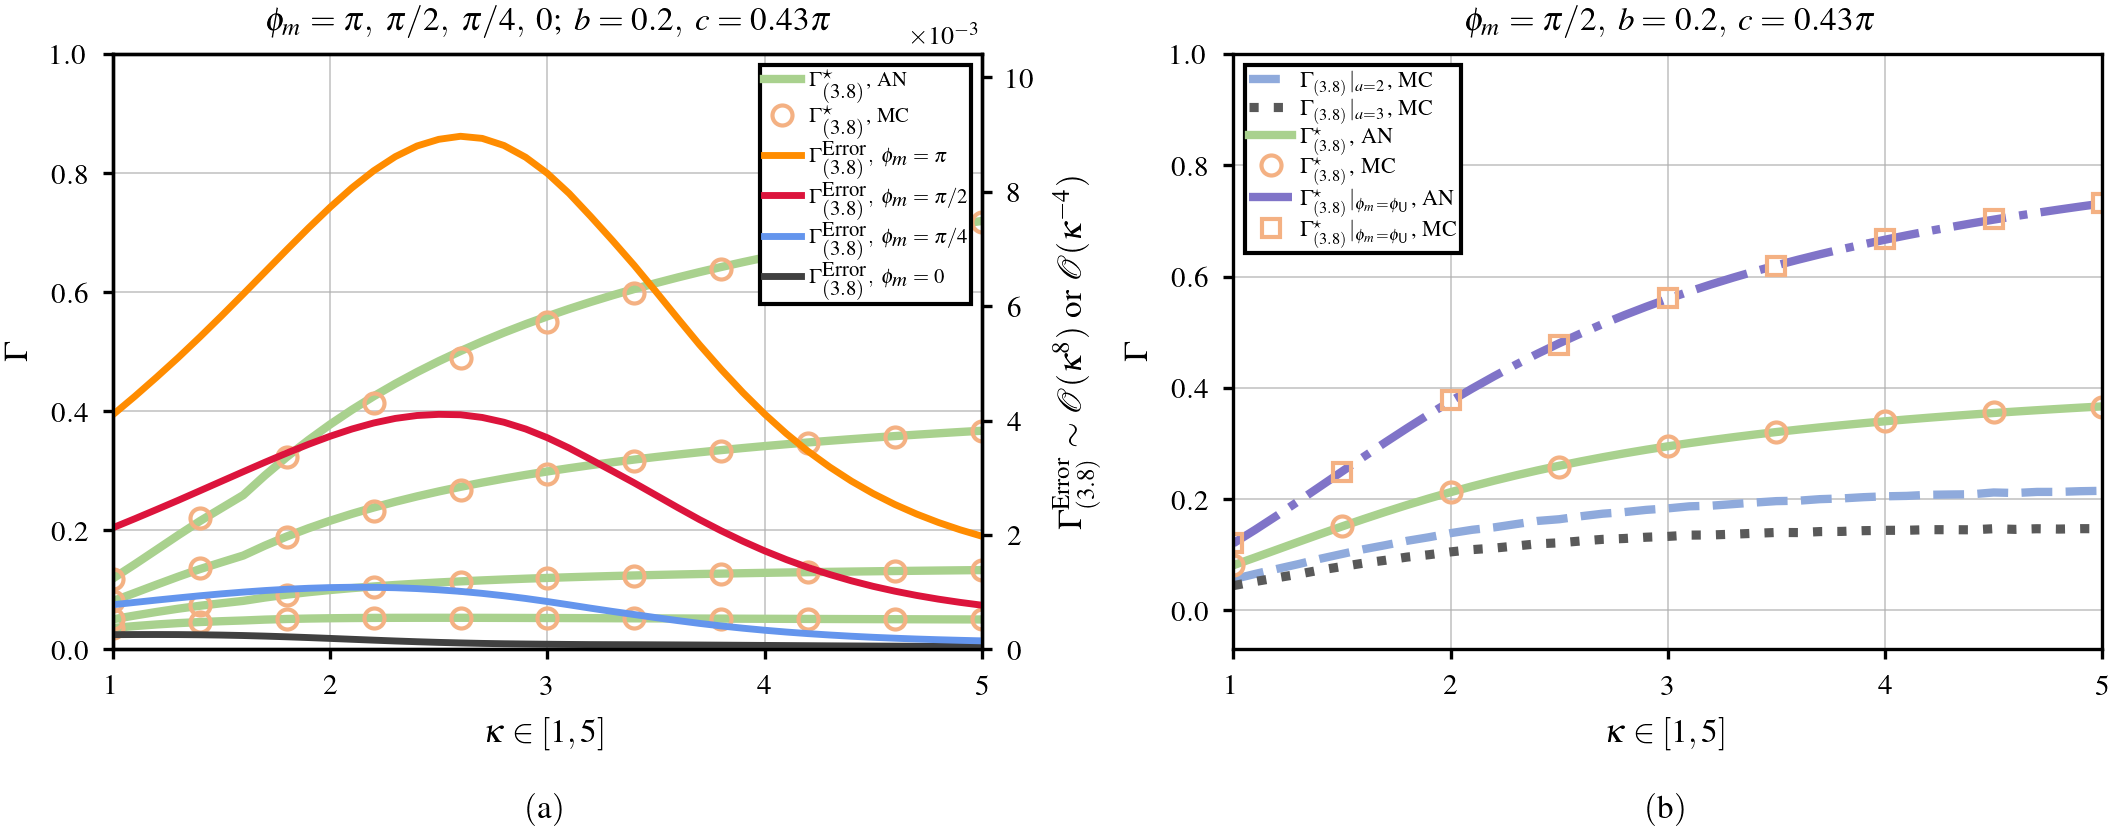
Fig. 9-12 分别对应共享/独立的均匀误差与 von Mises 误差。解析曲线与 Monte Carlo 点整体重合,但截断误差的阶数不同:共享均匀误差的主要余项为 O(τ8)\mathcal O(\tau^8)O(τ8),独立均匀误差为 O(τ6)\mathcal O(\tau^6)O(τ6);von Mises 情况在大 κ\kappaκ 区域主要表现为 O(κ−4)\mathcal O(\kappa^{-4})O(κ−4)。
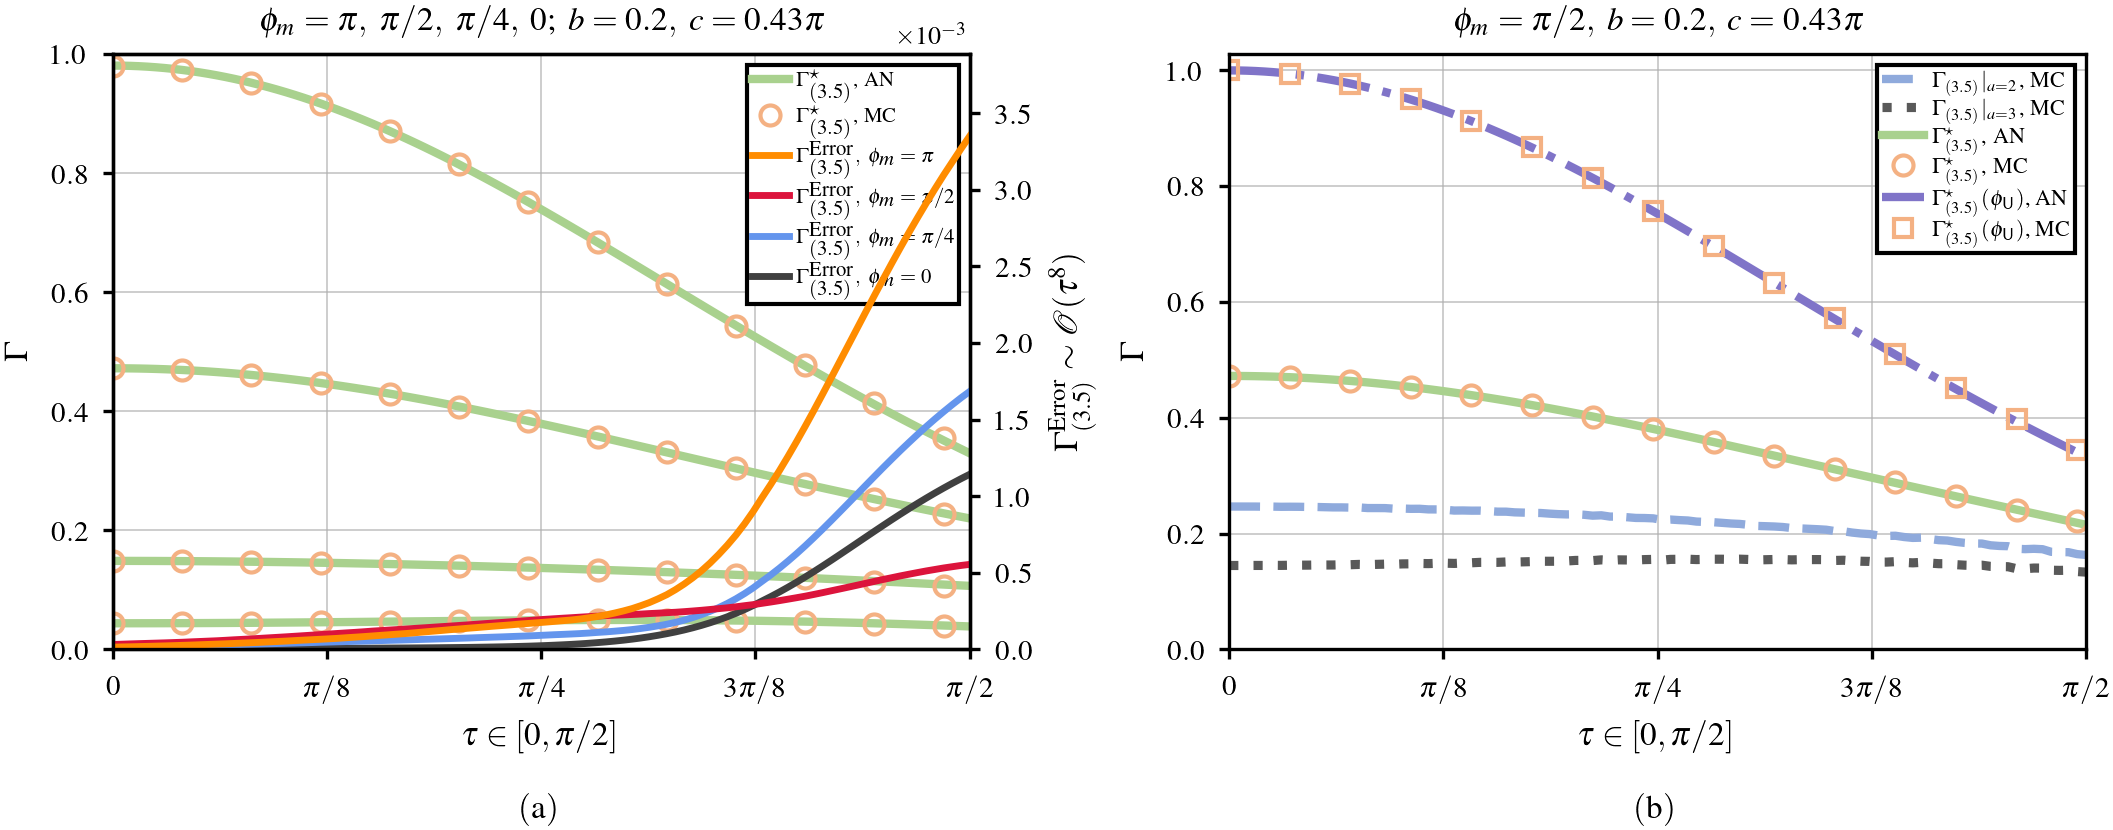
图9
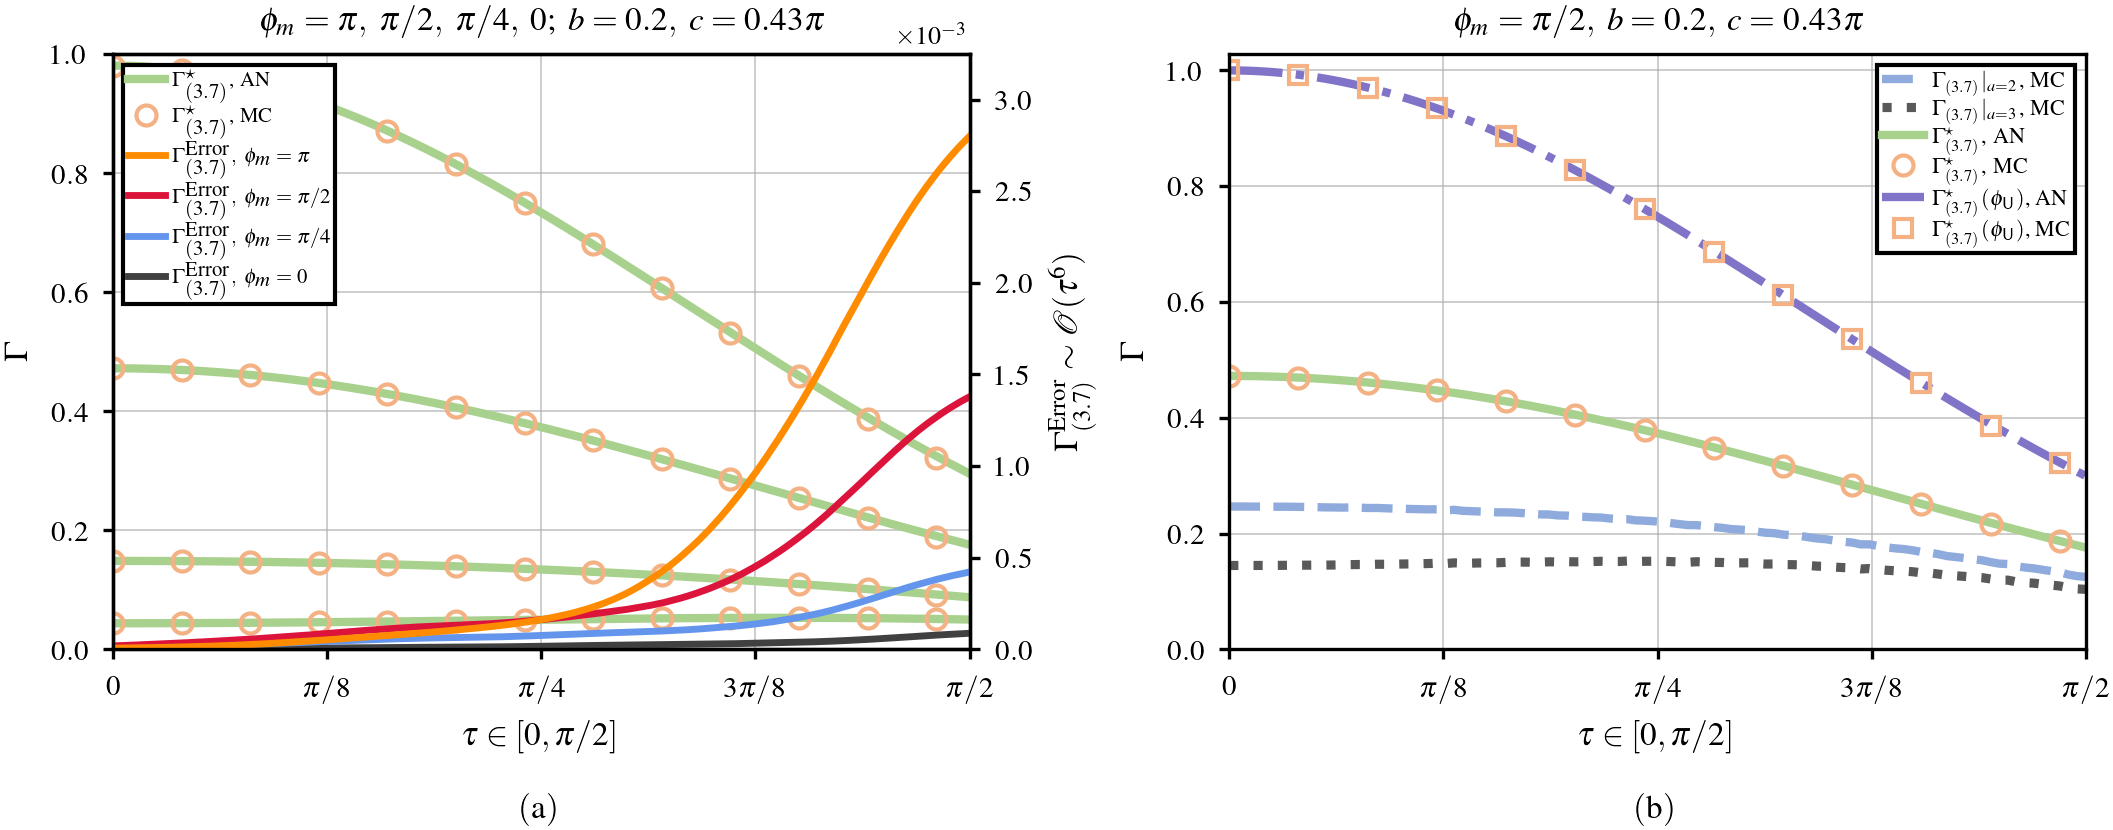
图10
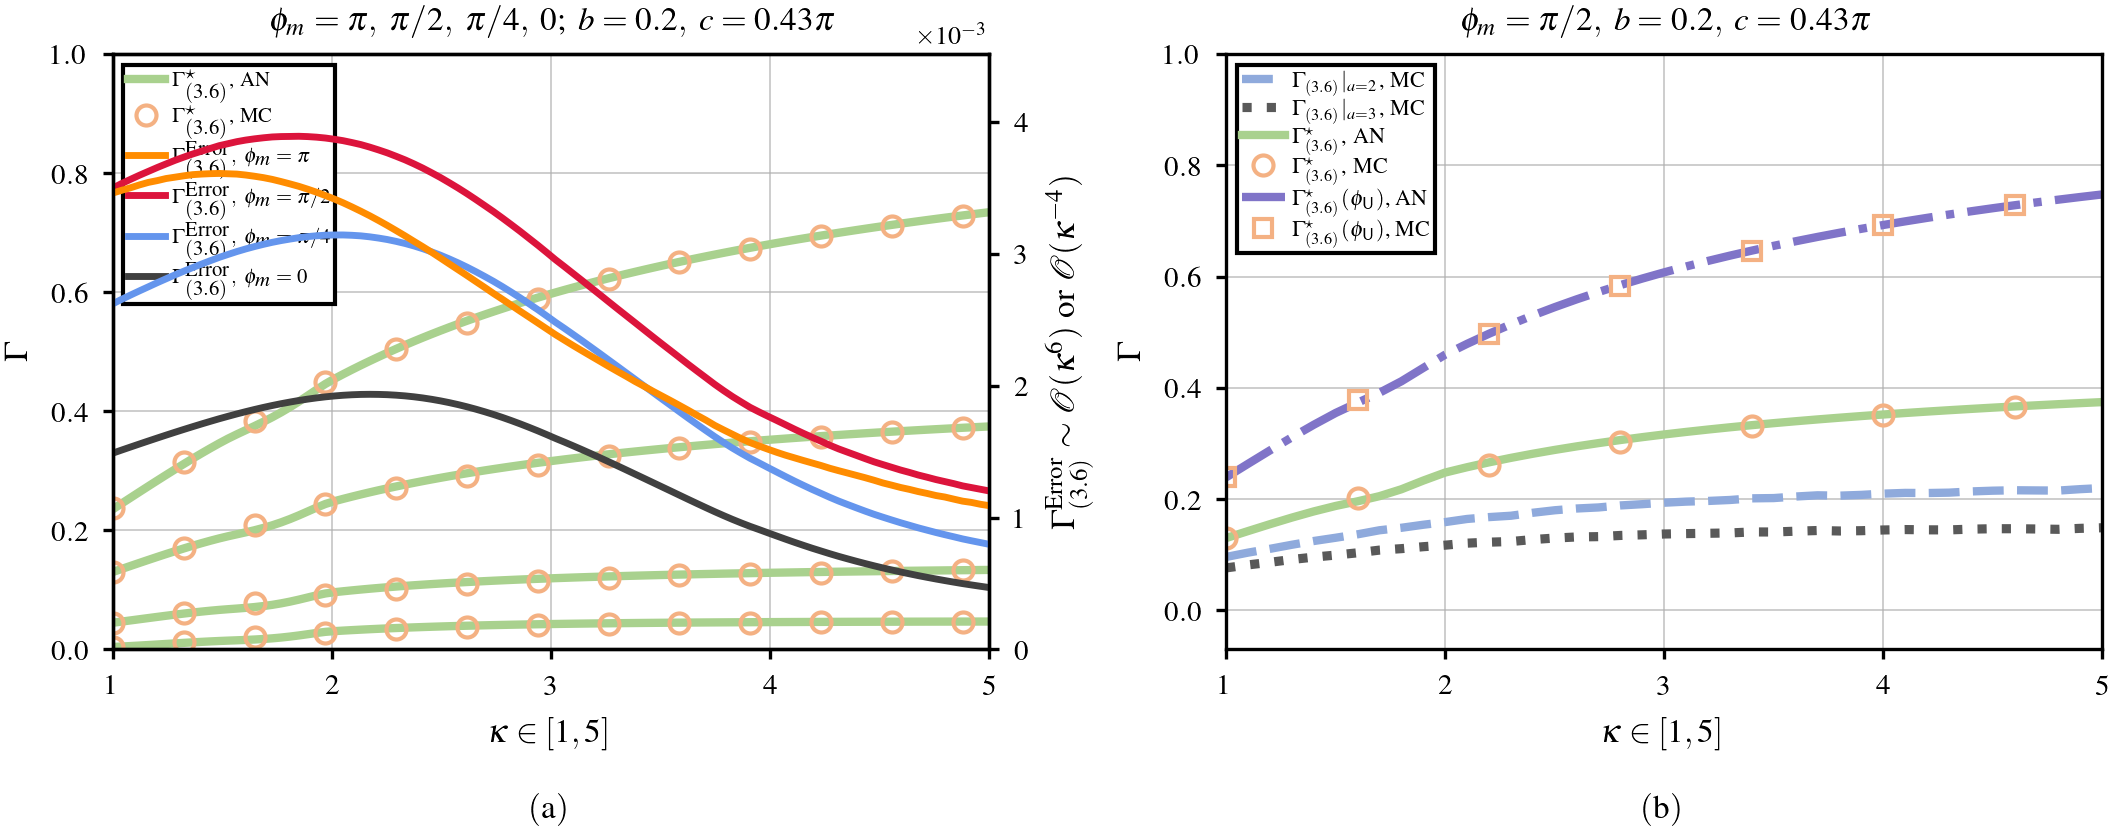
图11
4.4 Case IV:两类误差共同作用
当 δ\deltaδ 与 γ\gammaγ 相互独立时,总误差的圆特征量相乘:
χn=χnUχnVM=sin(nτ)nτIn(κ)I0(κ). \chi_n =\chi_n^{\mathrm U}\chi_n^{\mathrm{VM}} =\frac{\sin(n\tau)}{n\tau}\frac{I_n(\kappa)}{I_0(\kappa)}. χn=χnUχnVM=nτsin(nτ)I0(κ)In(κ).
因此,上面的共享误差与独立误差表达式可以直接扩展到均匀误差和 von Mises 误差并存的情况。论文进一步给出有限阶多项式上界,并用数值积分处理近似误差较大的区域。
Fig. 15 显示,联合误差的多项式近似在部分参数区间会出现约 10−210^{-2}10−2 量级偏差;若研究目标对微小功率差异敏感,应优先采用直接积分。Fig. 16 的三维曲面则说明解析结果在 (τ,κ)(\tau,\kappa)(τ,κ) 二维参数面上保持与 Monte Carlo 一致。
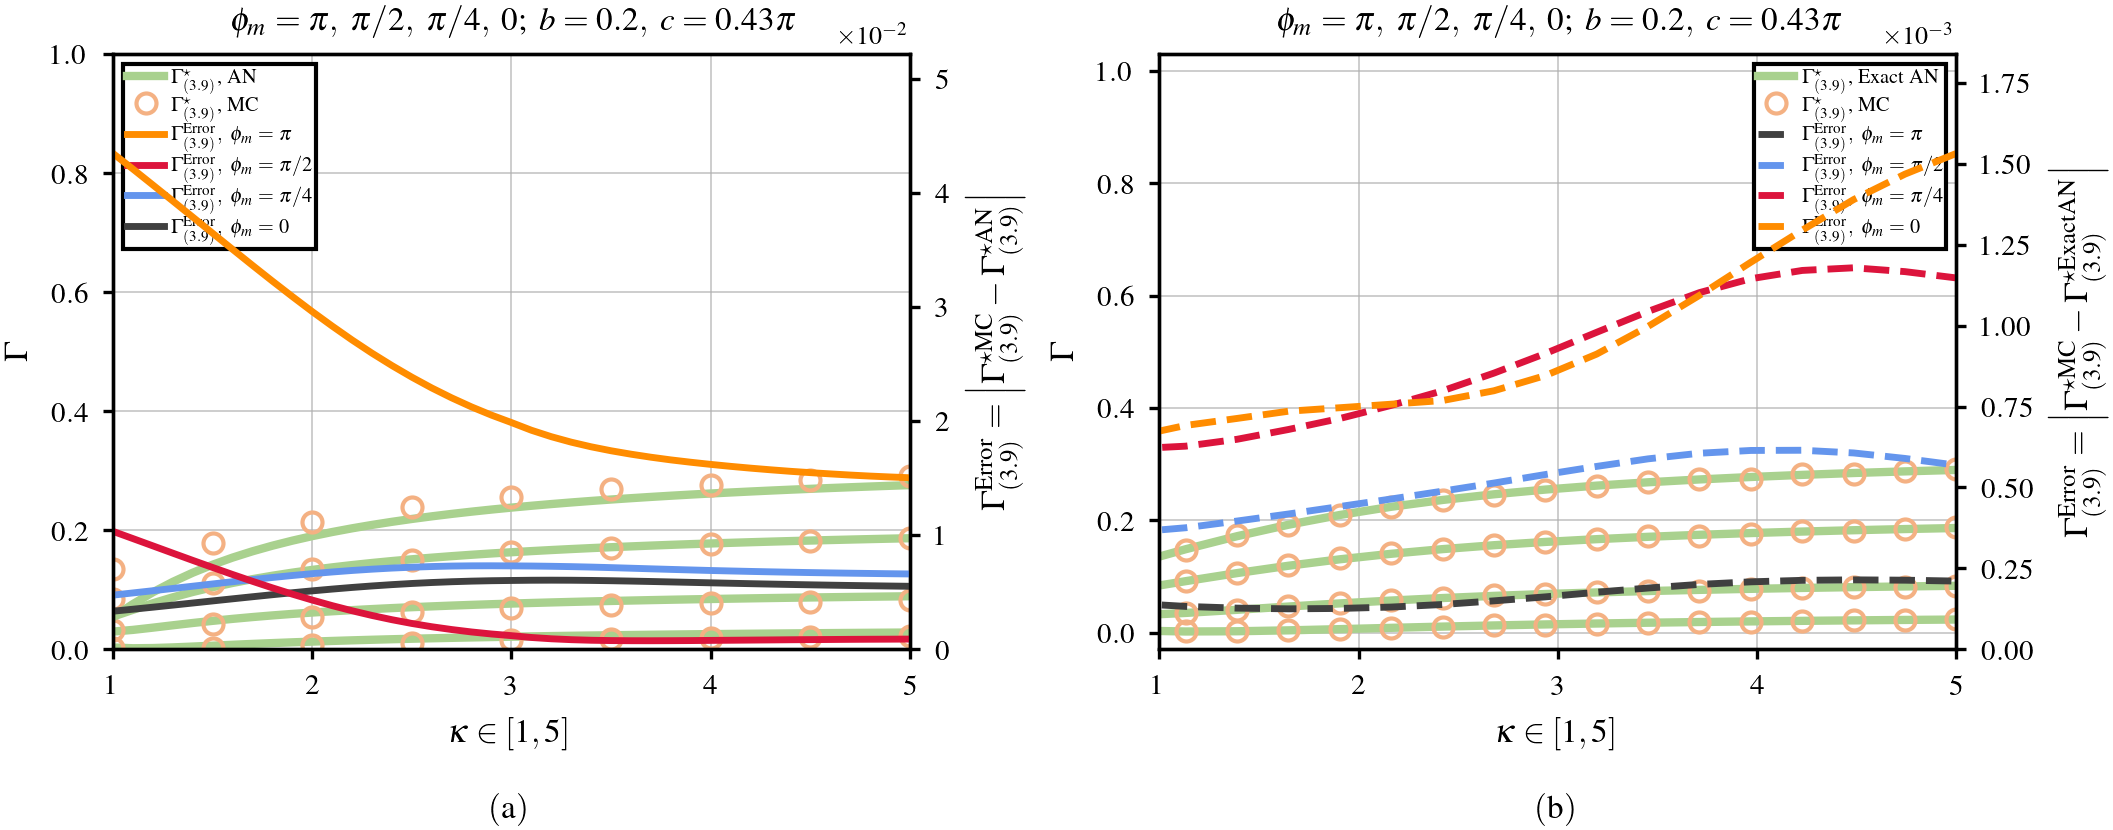
图15
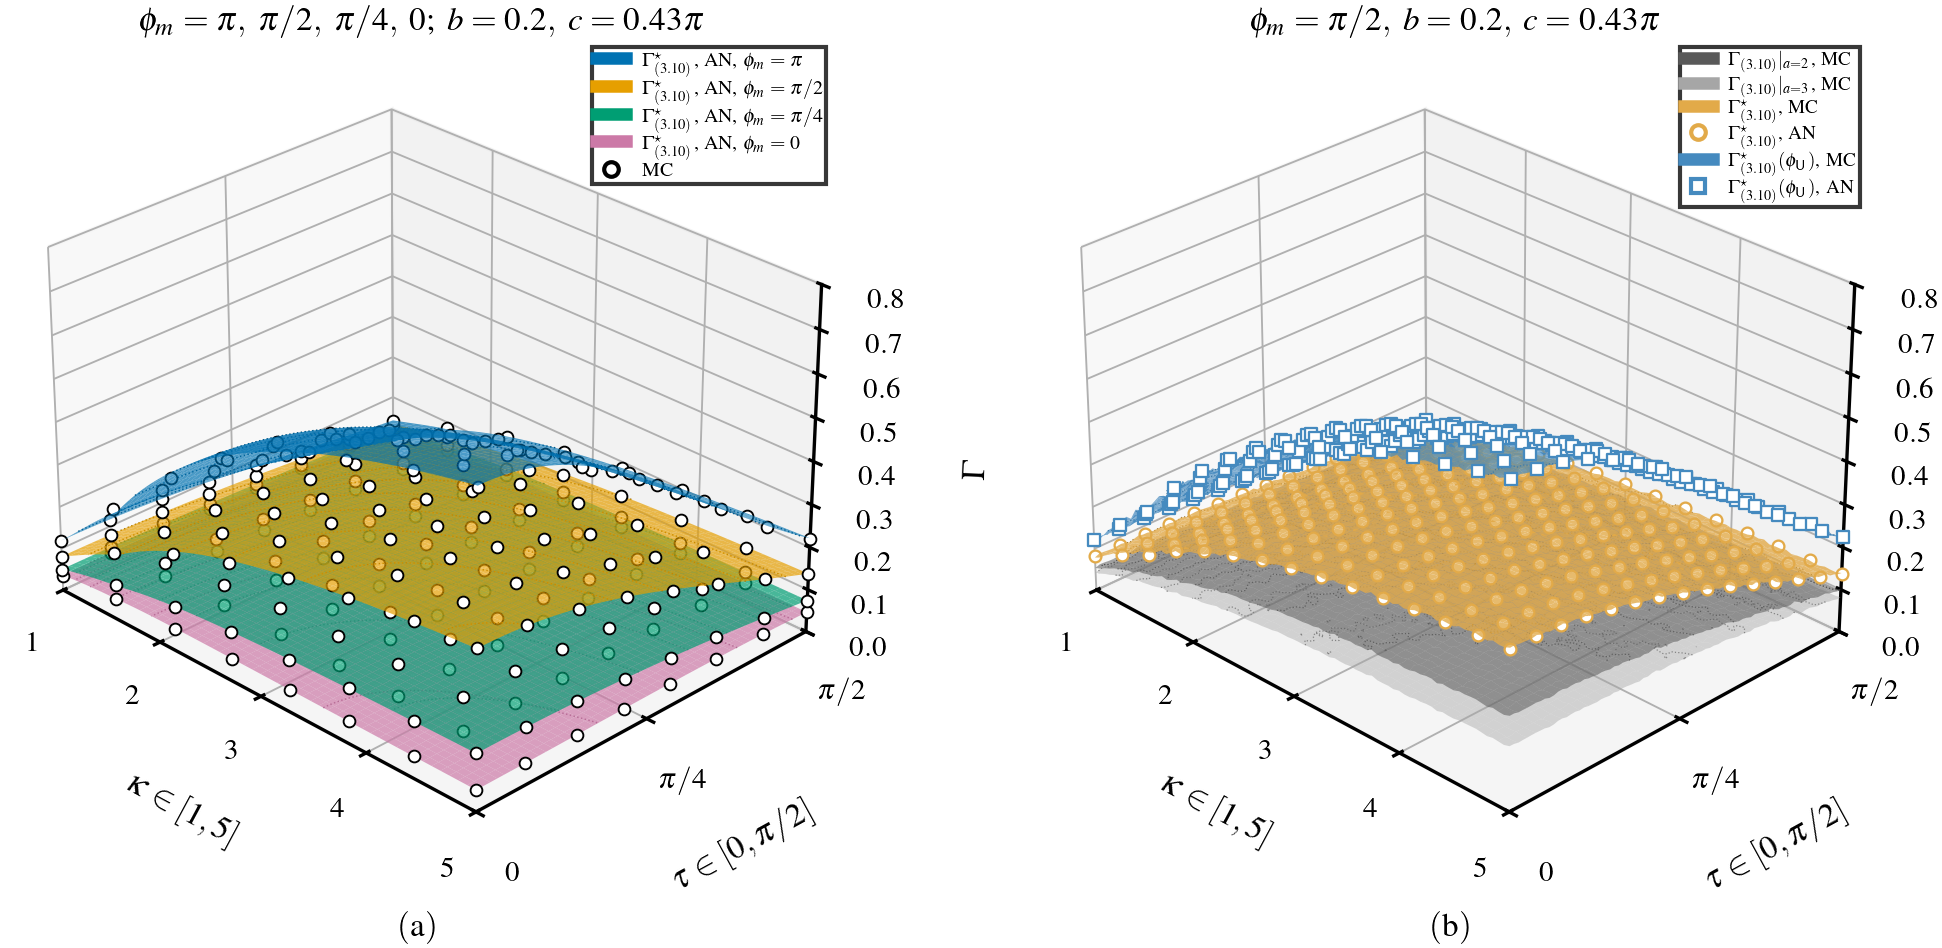
图16
5. 为什么相关性对性能的影响会反转
相关性并不是单调的"越大越好"或"越大越差"。关键在于 β(ϕ)\beta(\phi)β(ϕ) 的局部斜率以及幅度与相干投影之间的协方差。
以 ϕ≈0\phi\approx0ϕ≈0 为例,剩余功率中的实部可拆为
E{β(Δˉ)cosΔ}=E{β(Δˉ)} E{cosΔ}+Cov (β(Δˉ),cosΔ). \mathbb E\{\beta(\bar\Delta)\cos\Delta\} =\mathbb E\{\beta(\bar\Delta)\}\, \mathbb E\{\cos\Delta\} +\operatorname{Cov}\!\left(\beta(\bar\Delta),\cos\Delta\right). E{β(Δˉ)cosΔ}=E{β(Δˉ)}E{cosΔ}+Cov(β(Δˉ),cosΔ).
当 ι=0\iota=0ι=0 时,协方差项消失;当 ι=1\iota=1ι=1 时,局部曲率会使该协方差为负,因此在相位区间中部可能出现
Γ(0)∣ι=0>Γ(0)∣ι=1. \Gamma(0)\big|{\iota=0}> \Gamma(0)\big|{\iota=1}. Γ(0) ι=0>Γ(0) ι=1.
但在相位区间端点附近,幅度扰动与相位投影的耦合方向改变,完全相关误差反而可能保留更多功率。
Fig. 13 给出了 Γ\GammaΓ 随 ι\iotaι 的相位依赖关系;Fig. 14 通过复平面向量场显示合成向量长度为何随工作相位发生反转;Fig. 17 则把结论扩展到连续相位区间:靠近端点时高相关更有利,靠近中部时低相关更有利。
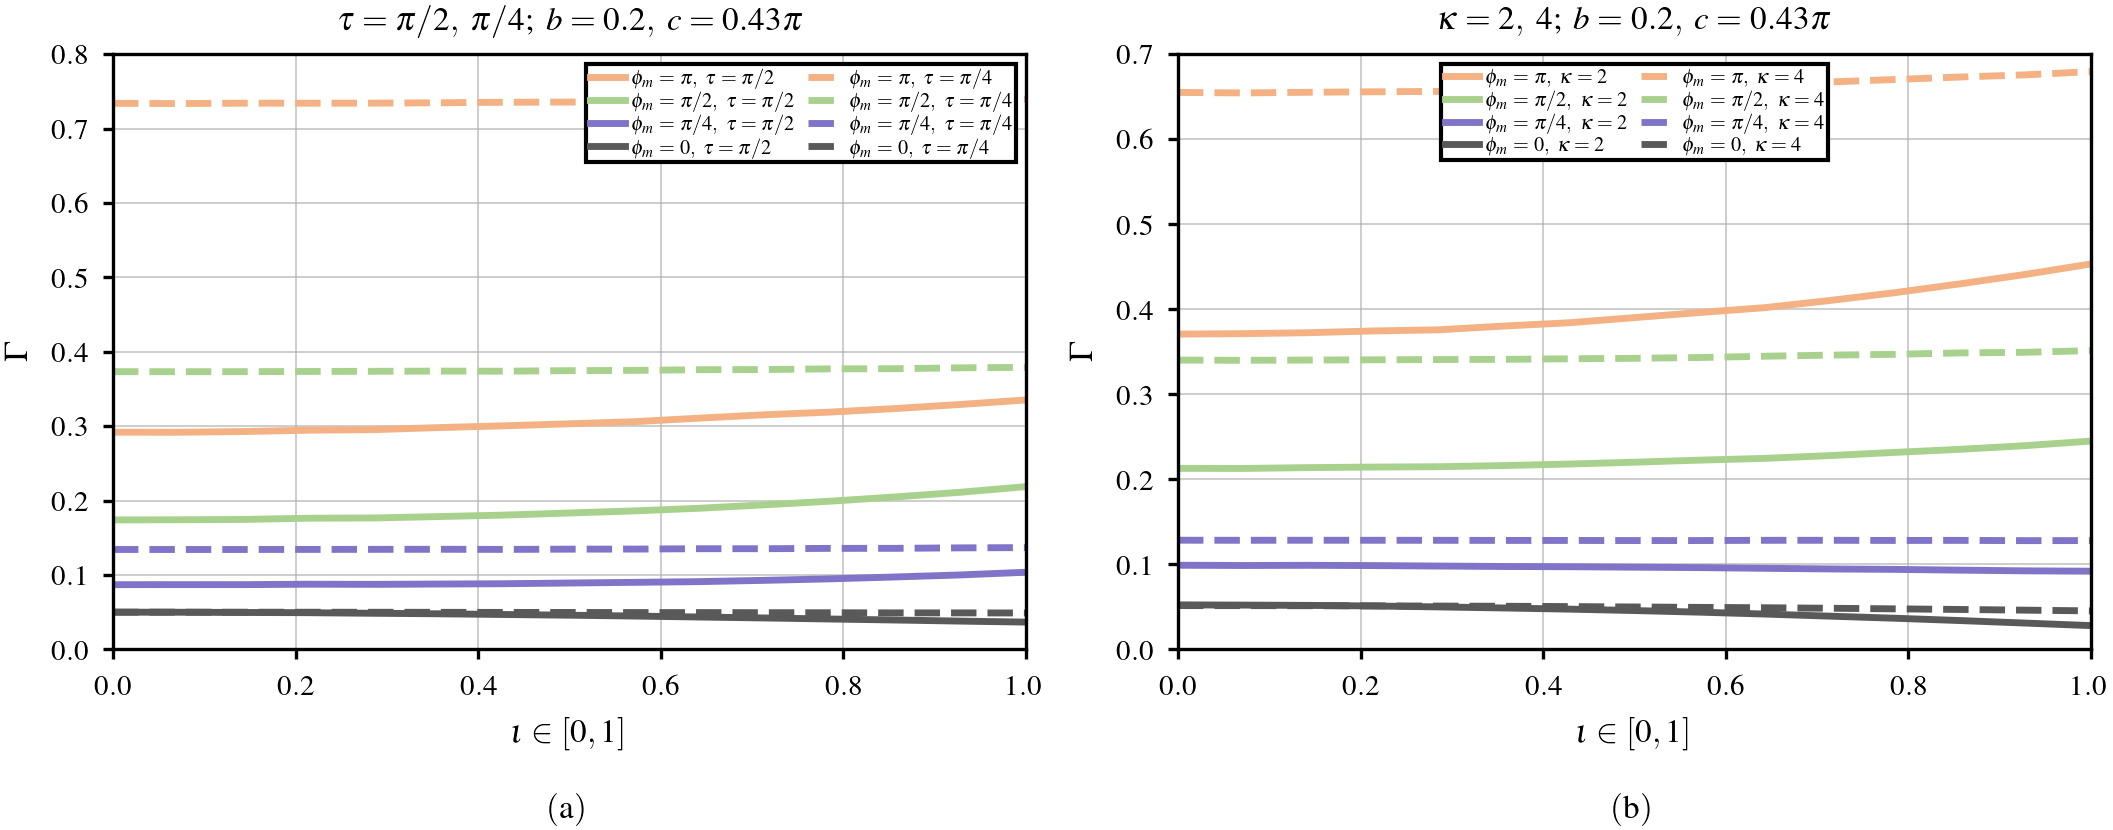
图13
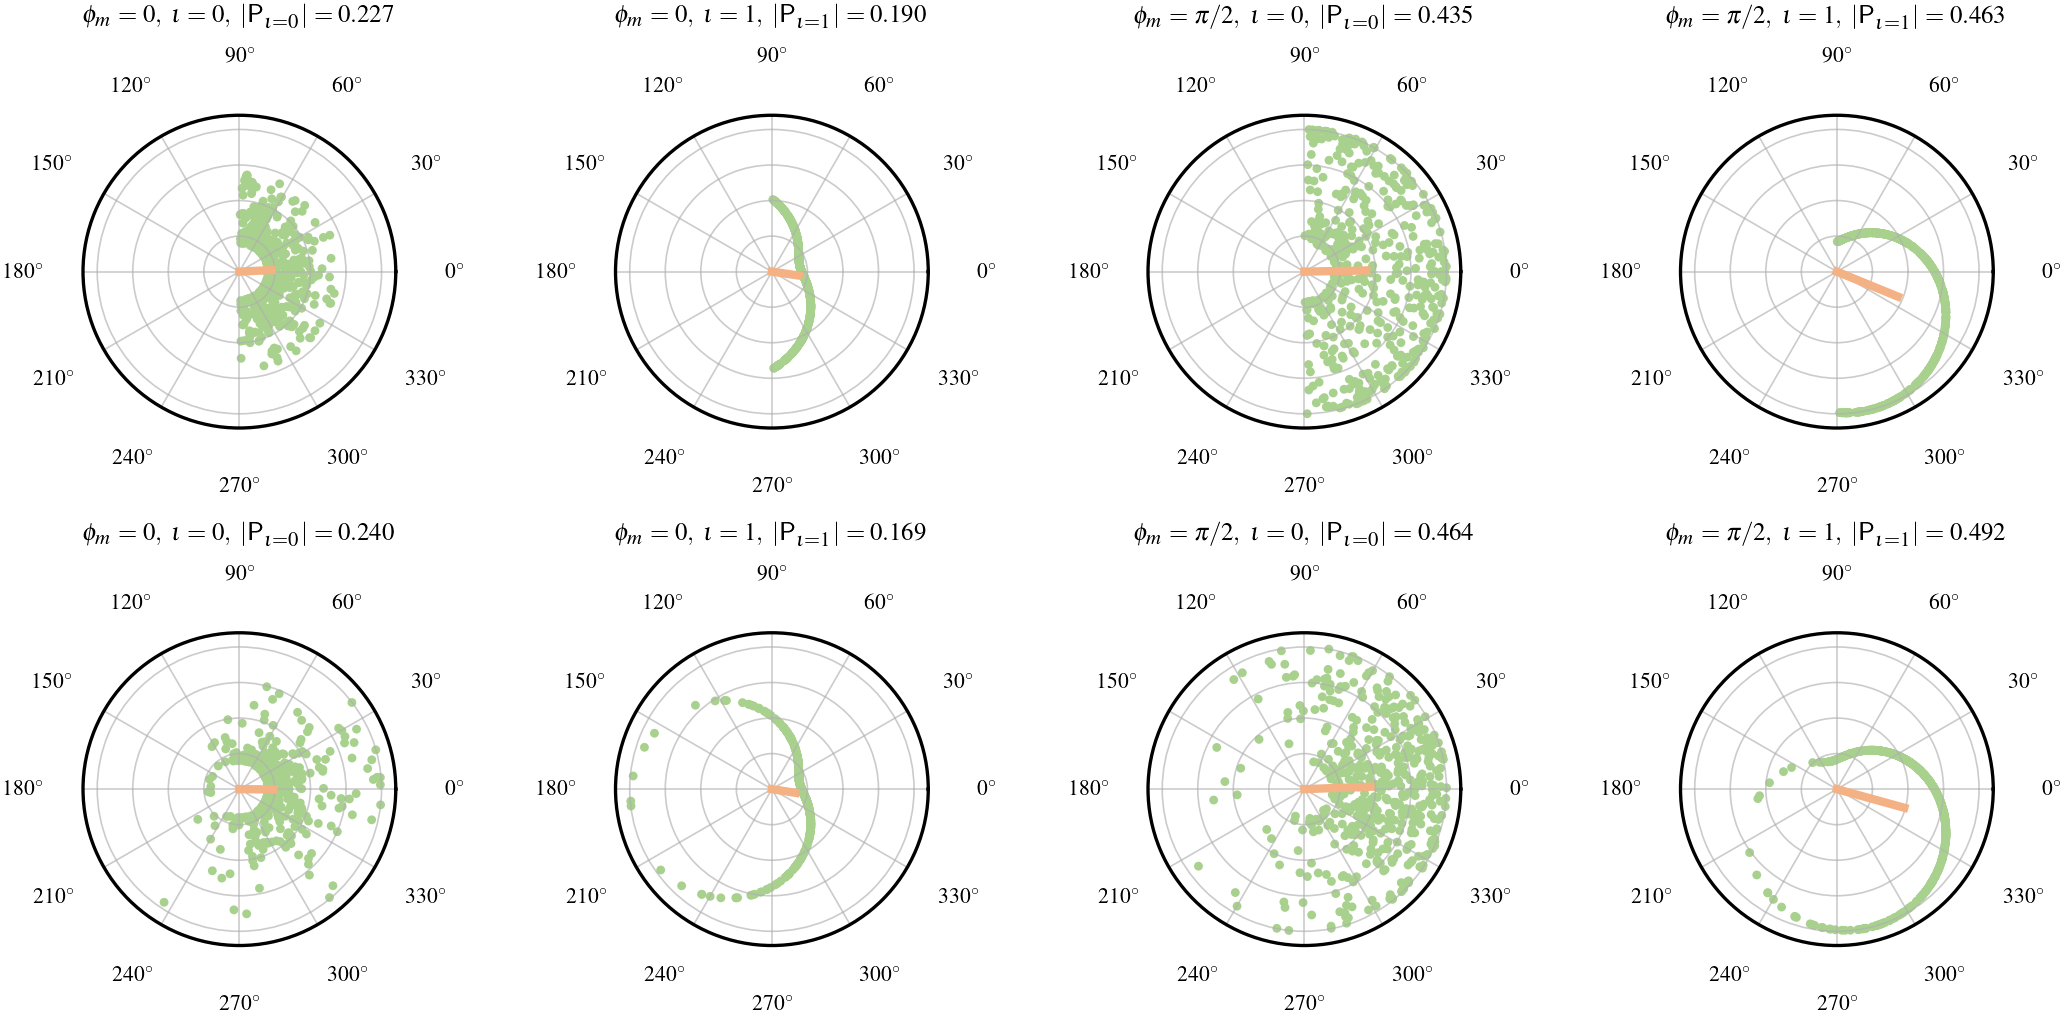
图14
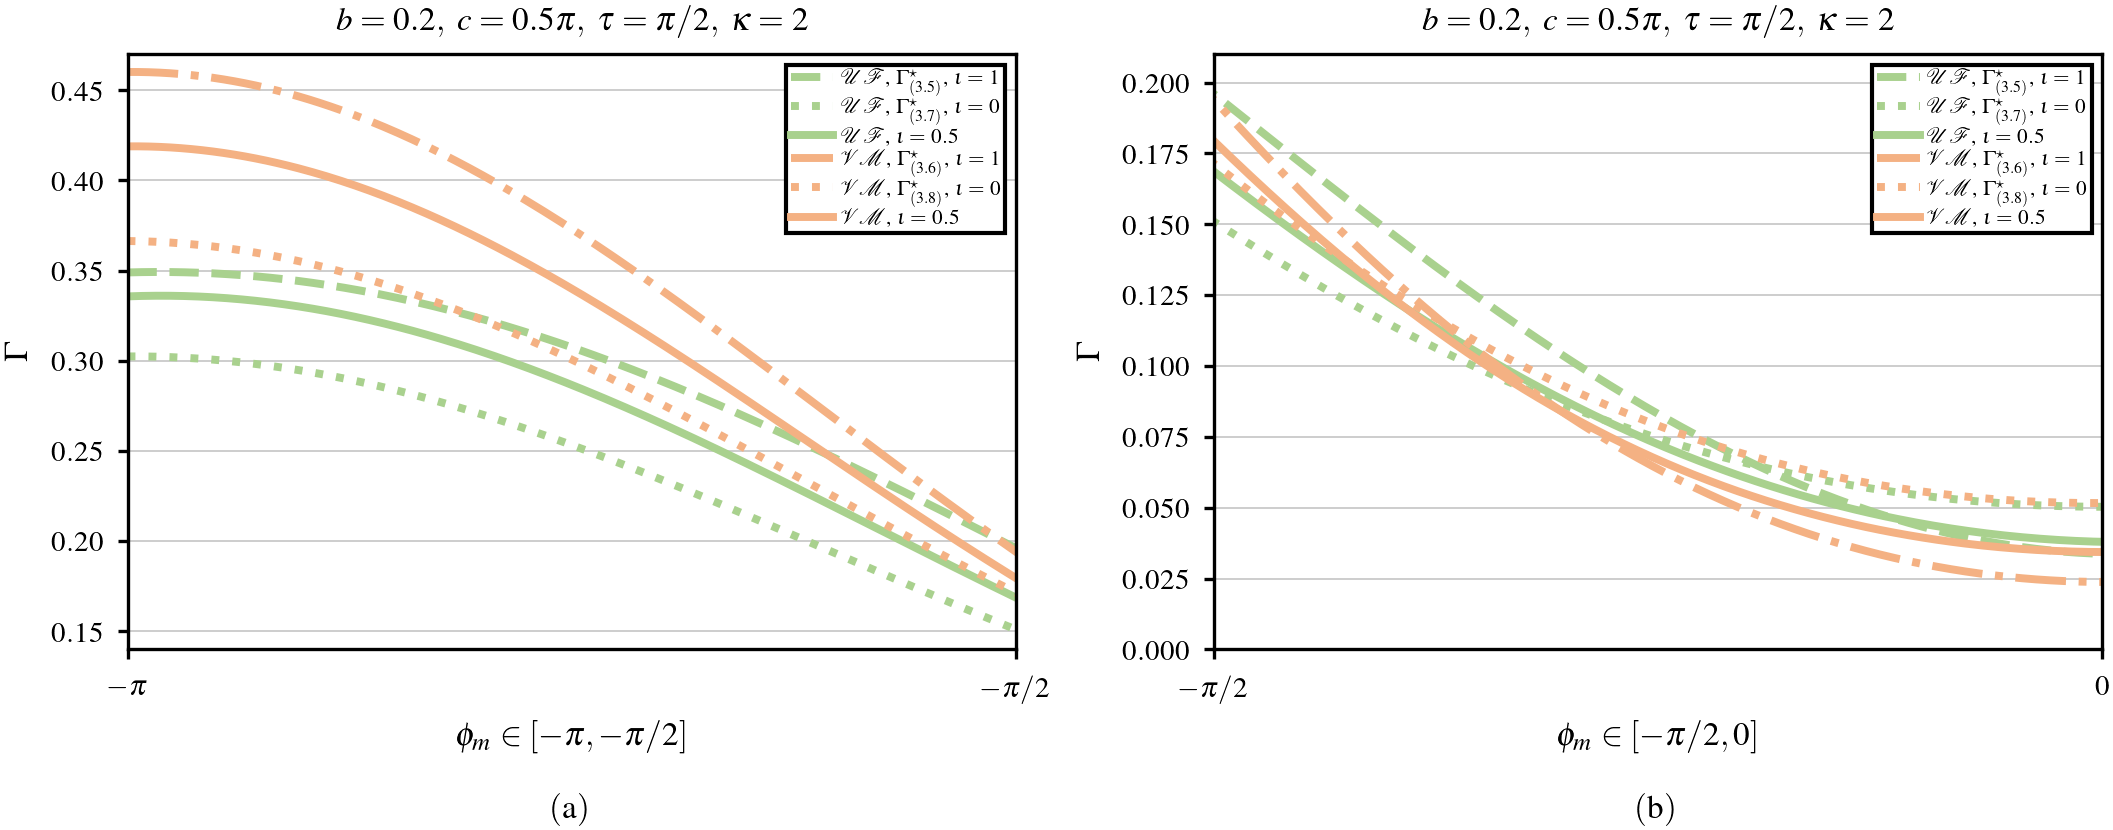
图17
这一结果具有直接的设计含义:若器件扰动高度同步,优化相位可优先靠近可行区间端点;当误差逐渐去相关时,约束应转向相位区间中部。固定一套与器件状态无关的相位约束,并不稳健。
6. 近场信道:每个像素都必须单独计算
近场条件下,不同像素具有不同传播距离、入射角和有效孔径。令
dAP→m=∥Dm−DAP∥,dm→U=∥DU−Dm∥. d_{\mathrm{AP}\to m}=\|\mathbf D_m-\mathbf D_{\mathrm{AP}}\|, \qquad d_{m\to\mathrm U}=\|\mathbf D_{\mathrm U}-\mathbf D_m\|. dAP→m=∥Dm−DAP∥,dm→U=∥DU−Dm∥.
在余弦方向图和投影孔径模型下,像素增益包含
GAP→m=16πdxdyλ2cosθAP→m, G_{\mathrm{AP}\to m} =\frac{16\pi d_xd_y}{\lambda^2}\cos\theta_{\mathrm{AP}\to m}, GAP→m=λ216πdxdycosθAP→m,
用户侧具有同形表达式。两段 LoS 信道分别为
gm=AAP→me−j2πfcτAP→m,hm=Am→Ue−j2πfcτm→U. g_m=A_{\mathrm{AP}\to m}e^{-j2\pi f_c\tau_{\mathrm{AP}\to m}}, \qquad h_m=A_{m\to\mathrm U}e^{-j2\pi f_c\tau_{m\to\mathrm U}}. gm=AAP→me−j2πfcτAP→m,hm=Am→Ue−j2πfcτm→U.
考虑相位相关幅度与误差后,总等效信道为
h=∑m=1Mgmβ(ϕm+Δˉm)e−j(ϕm+Δm)hm. h=\sum_{m=1}^{M} g_m\beta(\phi_m+\bar\Delta_m) e^{-j(\phi_m+\Delta_m)}h_m. h=m=1∑Mgmβ(ϕm+Δˉm)e−j(ϕm+Δm)hm.
频谱效率写为
SE=Elog2(1+PAP∣h∣2σ2)≈log2(1+PAPE∣h∣2σ2). \mathrm{SE} =\mathbb E\left \\log_2\\left(1+\\frac{P_{\\mathrm{AP}}\|h\|\^2}{\\sigma\^2}\\right) \\right \approx \log_2\left(1+\frac{P_{\mathrm{AP}}\mathbb E|h|^2}{\sigma^2}\right). SE=Elog2(1+σ2PAP∣h∣2)≈log2(1+σ2PAPE∣h∣2).
论文利用 Cauchy-Bunyakovsky-Schwarz 不等式与二维 Riemann 和,构造低幅度相位 ϕL\phi_{\mathrm L}ϕL、实际设计相位 ϕm\phi_mϕm 和高幅度相位 ϕU\phi_{\mathrm U}ϕU 三组结果,并得到
SEL≤SELUpper<SE≤SEUpper<SEU≤SEUUpper. \mathrm{SE}{\mathrm L} \le \mathrm{SE}{\mathrm L}^{\mathrm{Upper}} <\mathrm{SE} \le \mathrm{SE}^{\mathrm{Upper}} <\mathrm{SE}{\mathrm U} \le \mathrm{SE}{\mathrm U}^{\mathrm{Upper}}. SEL≤SELUpper<SE≤SEUpper<SEU≤SEUUpper.
当像素面积 dxdyd_xd_ydxdy 变小时,像素中心近似对应的积分上下界更紧,因此解析上界逐步贴近系统结果。
7. 系统级仿真图应该怎么看
系统配置采用 fc=2.4 GHzf_c=2.4\,\mathrm{GHz}fc=2.4GHz、M=2002=40000M=200^2=40000M=2002=40000 个像素,接入点、用户和 RIS 中心分别位于 −20,15,8T-20,15,8^T−20,15,8T、20,1.5,8T20,1.5,8^T20,1.5,8T 和 0,10,0T m0,10,0^T\,\mathrm m0,10,0Tm,并设置 a=1a=1a=1、b=0.2b=0.2b=0.2、c=0.43πc=0.43\pic=0.43π。
Fig. 18:固定 RIS
- 设计相位在 −π,π-\\pi,\\pi−π,π 上近似均匀,但非线性 β(ϕ)\beta(\phi)β(ϕ) 会把它映射成明显的 U 形 Γ\GammaΓ 分布。
- 像素尺寸减小时,总有效孔径和频谱效率下降,但离散求和更接近连续积分,上界因此收紧。
- 增大 τ\tauτ 会拓宽 Γ\GammaΓ 的分布并降低峰值;减小 κ\kappaκ 具有同类效果。
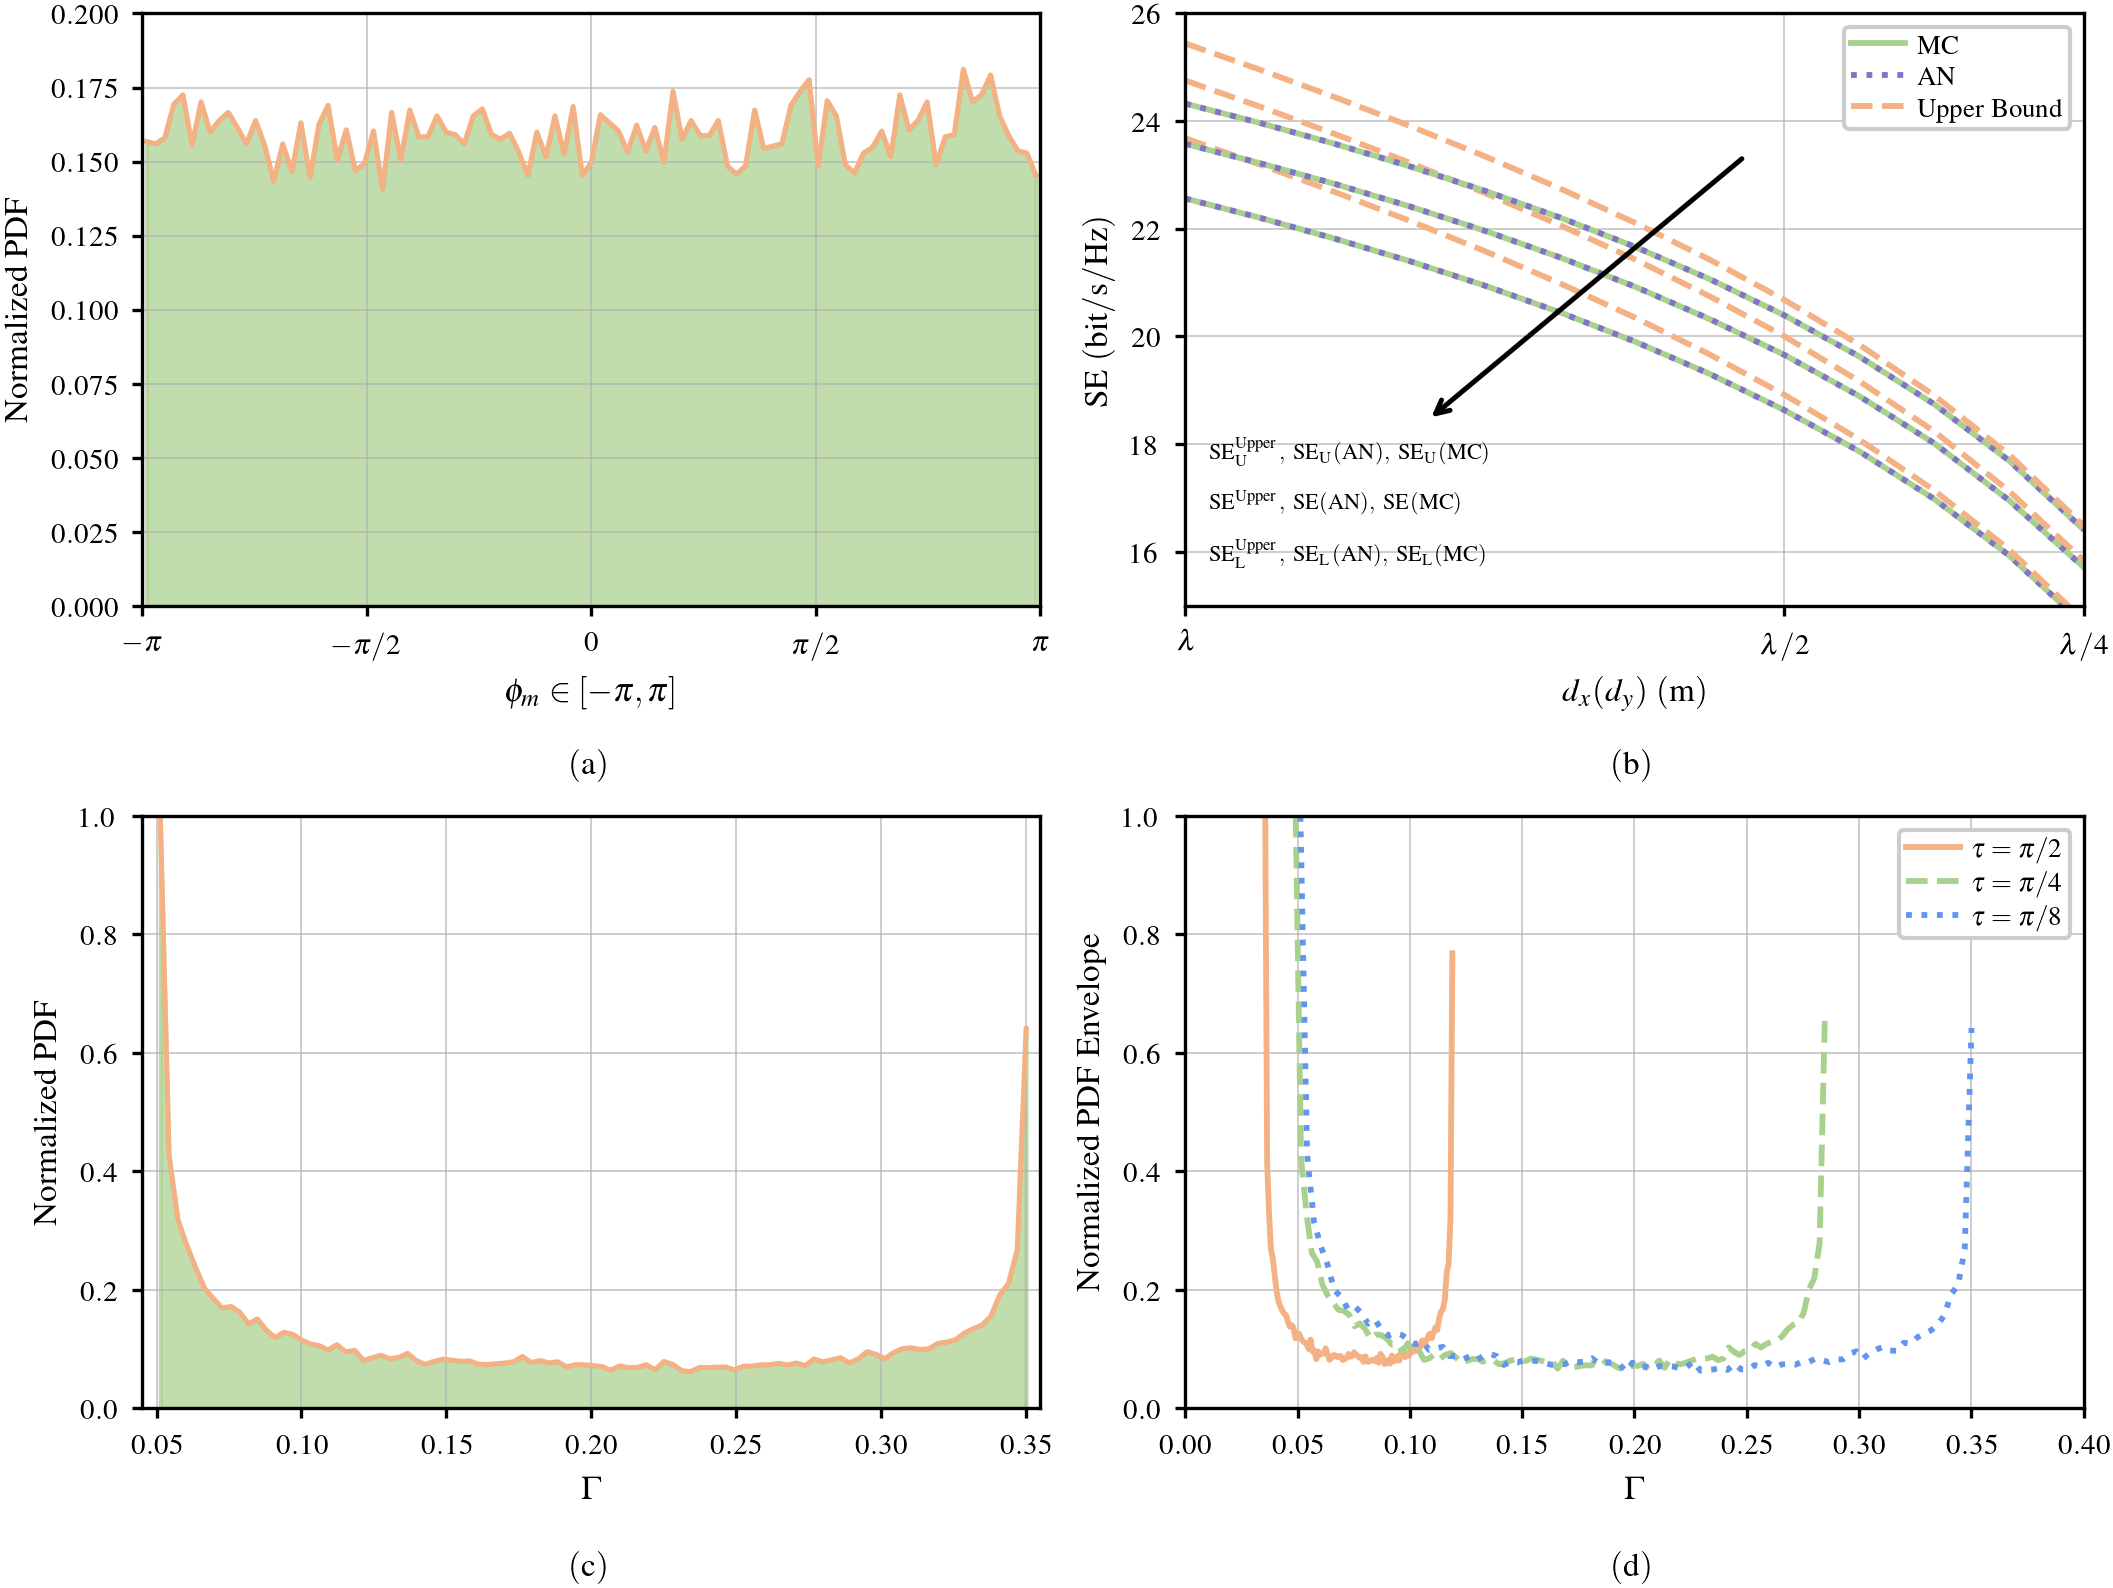
图18
Fig. 19:器件参数与相关性
ι\iotaι 对频谱效率的影响取决于所处幅度相位区间;减小 aaa 或增大 bbb 会提高可用反射幅度,而 ccc 主要平移幅相曲线,对覆盖完整相位分布的总体频谱效率影响较弱。
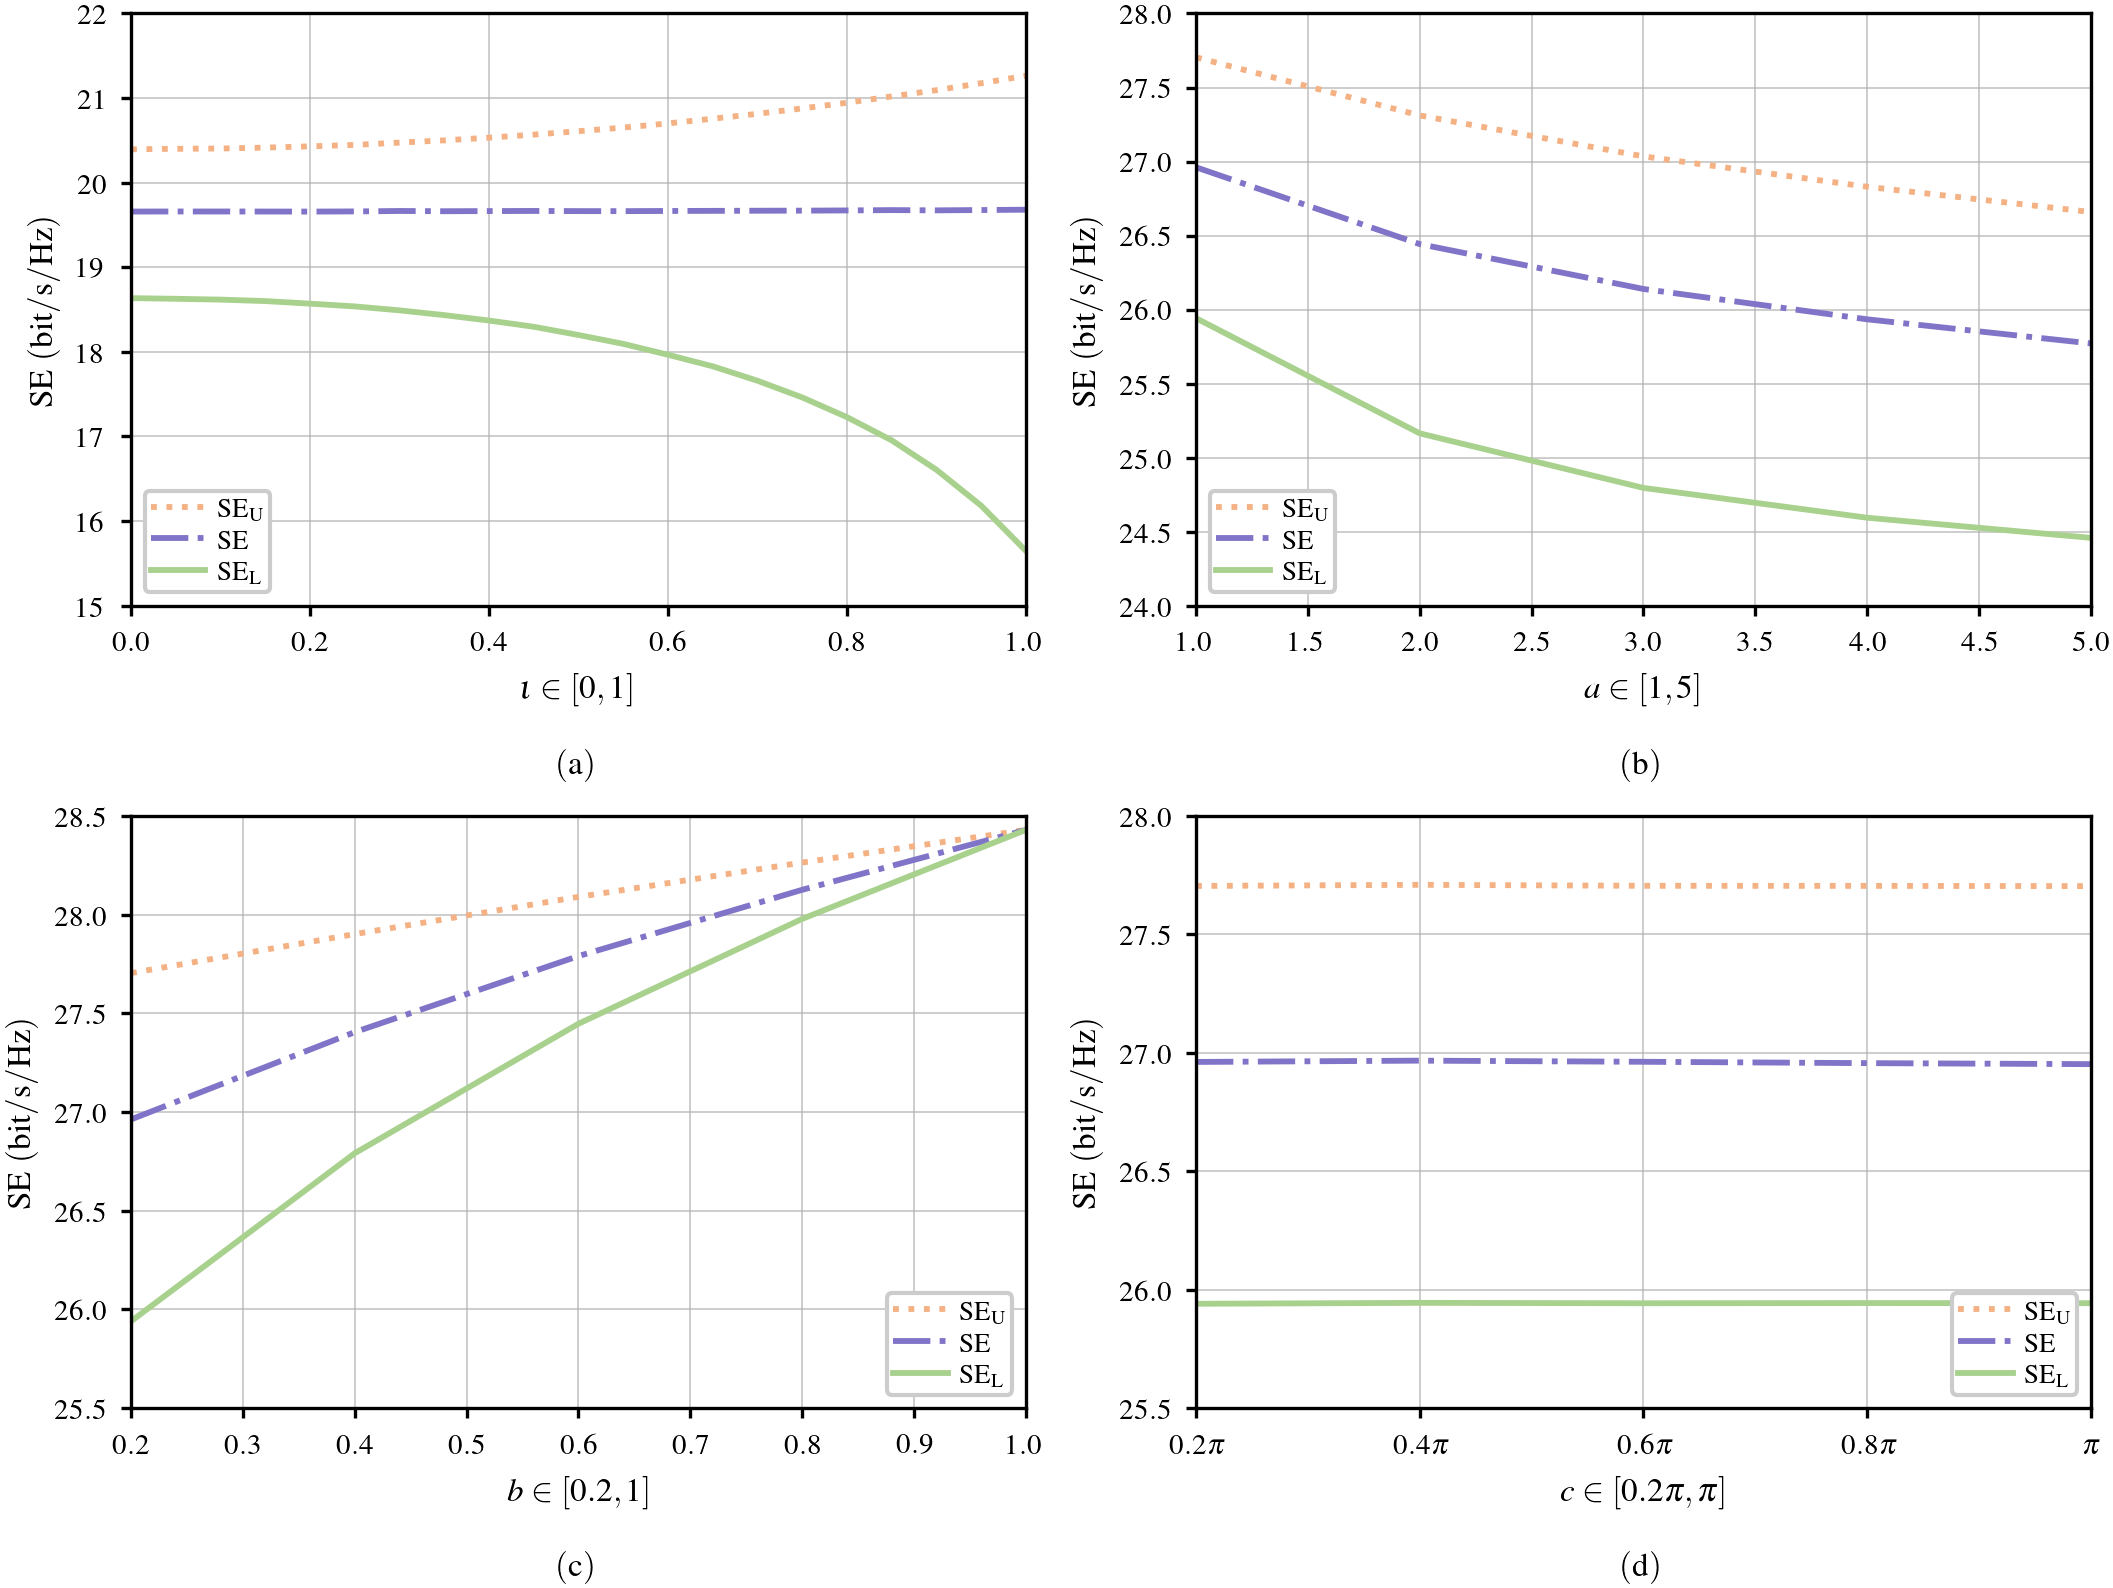
图19
Fig. 20:空间热图
相位图的条带结构来自近场几何产生的空间相位梯度。κ\kappaκ 从 888 降至 222 时,von Mises 误差变强,高 Γ\GammaΓ 区域的峰值与覆盖范围同步收缩。误差改变的不只是一个全局系数,而是整块表面上的有效反射分布。
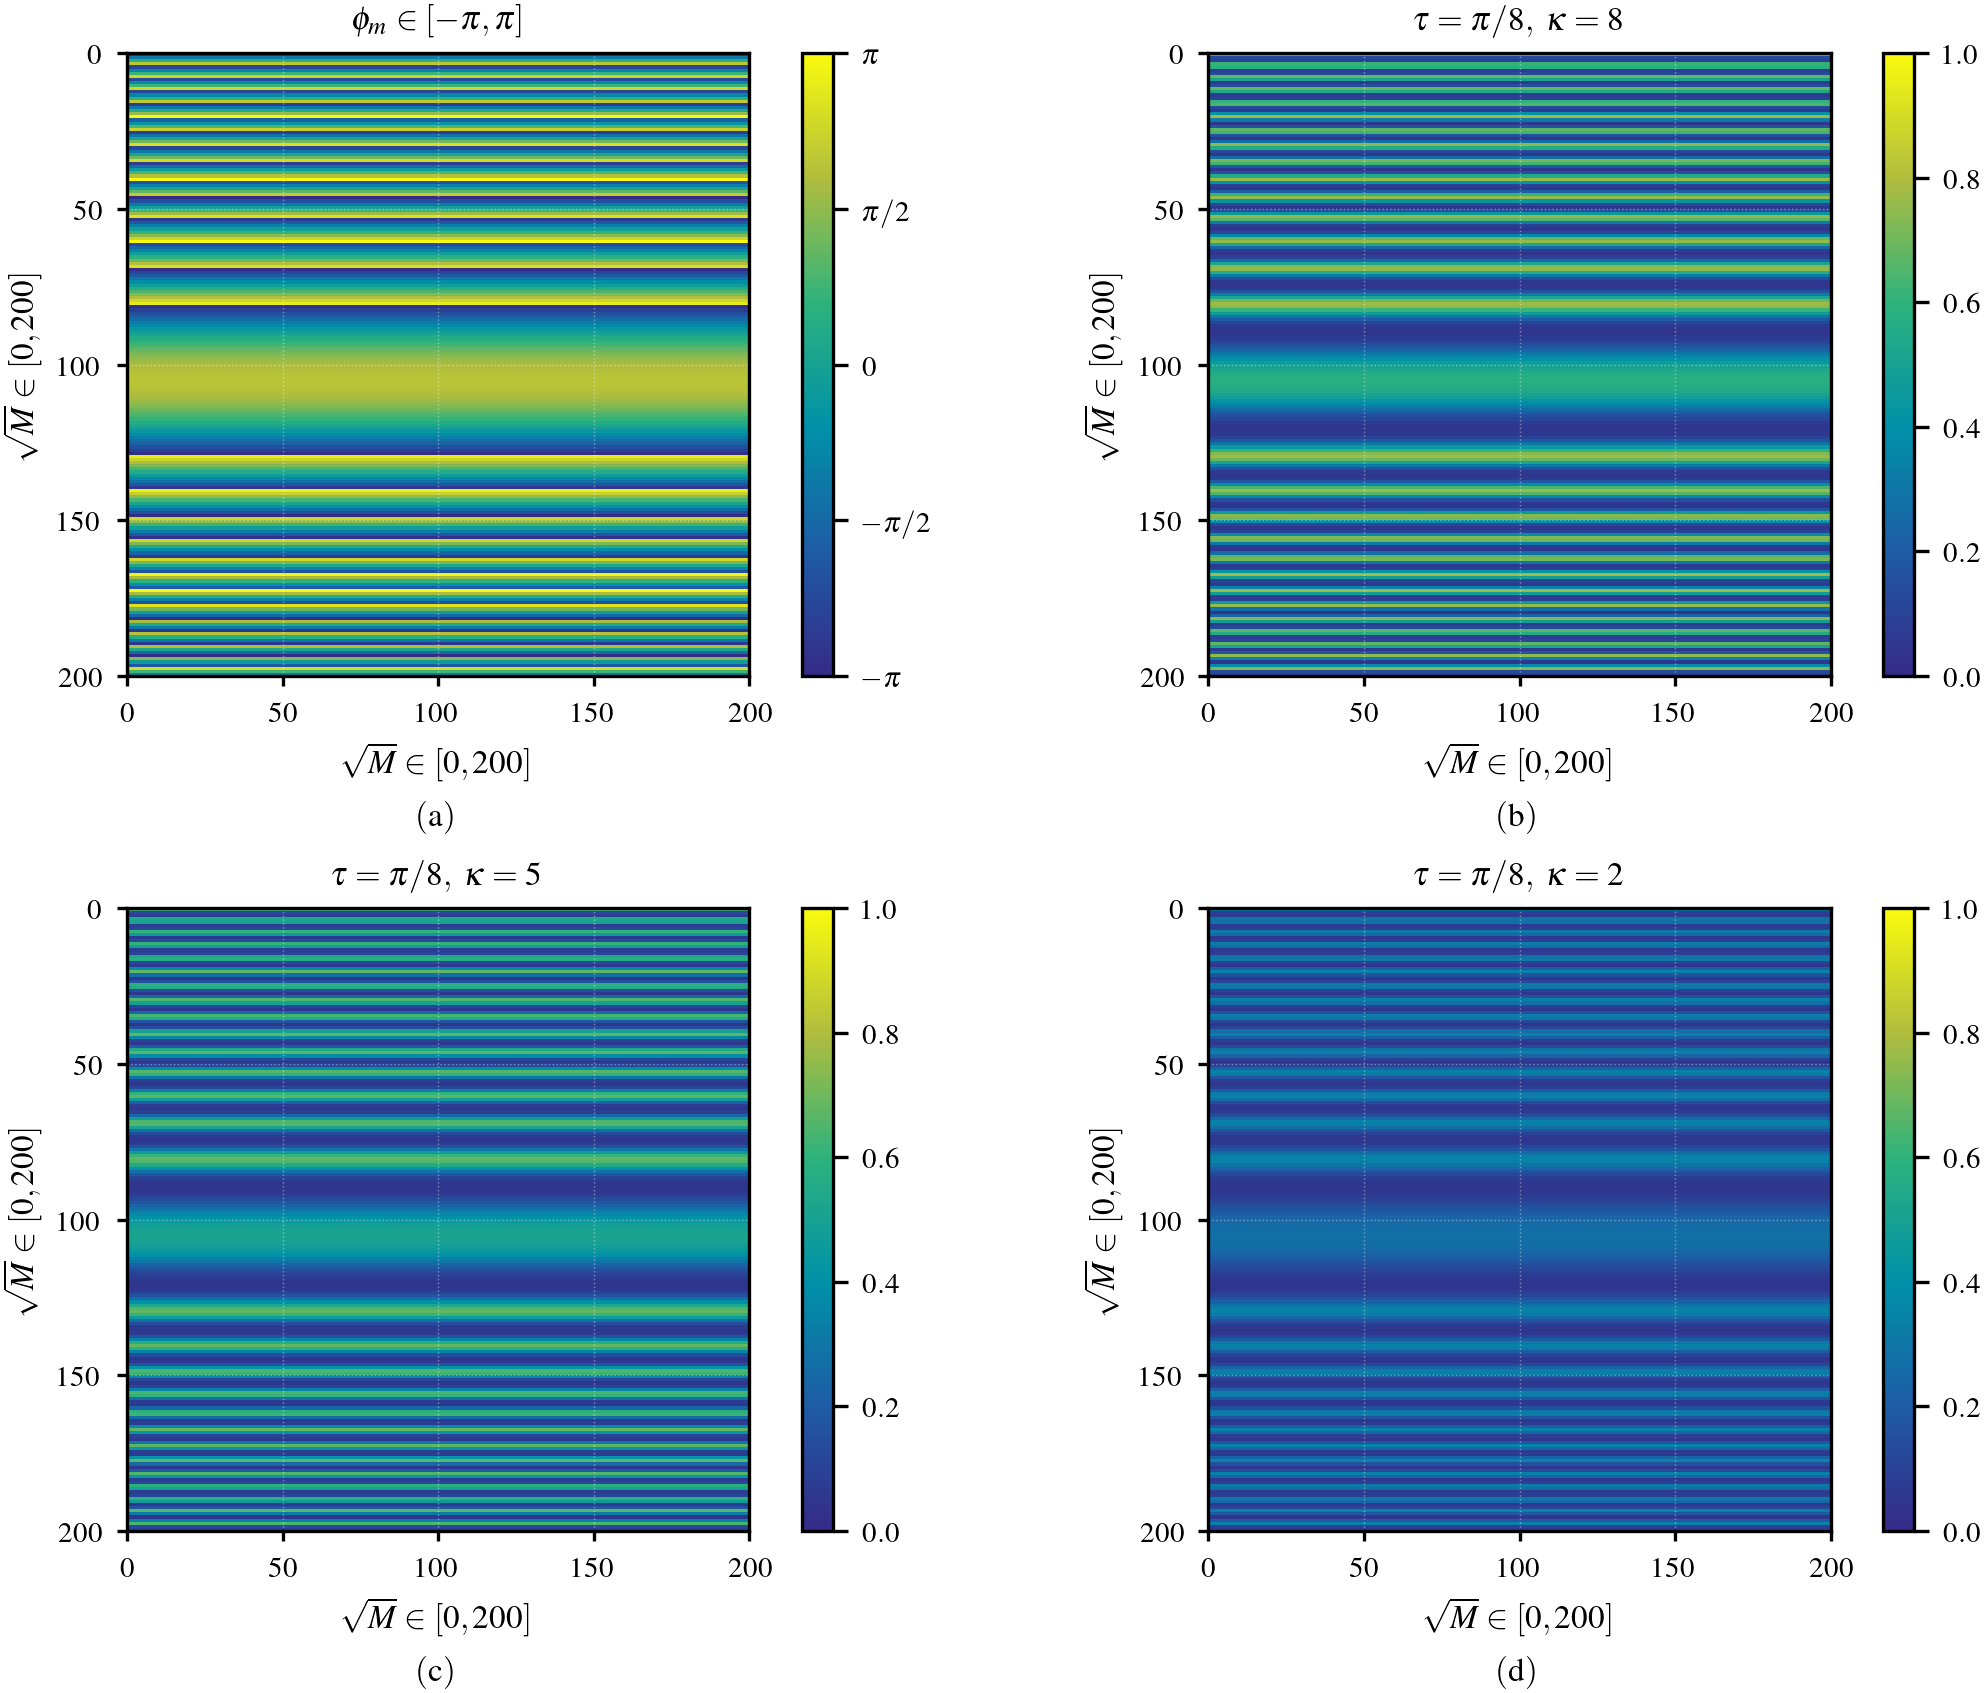
图20
Fig. 21:沿横轴移动
RIS 从接入点一侧移向用户一侧时,频谱效率先降后升,在两端节点之间的中部附近最差。位置移动会改变相位热图的局部梯度,但相位和 Γ\GammaΓ 的总体统计分布几乎保持不变。
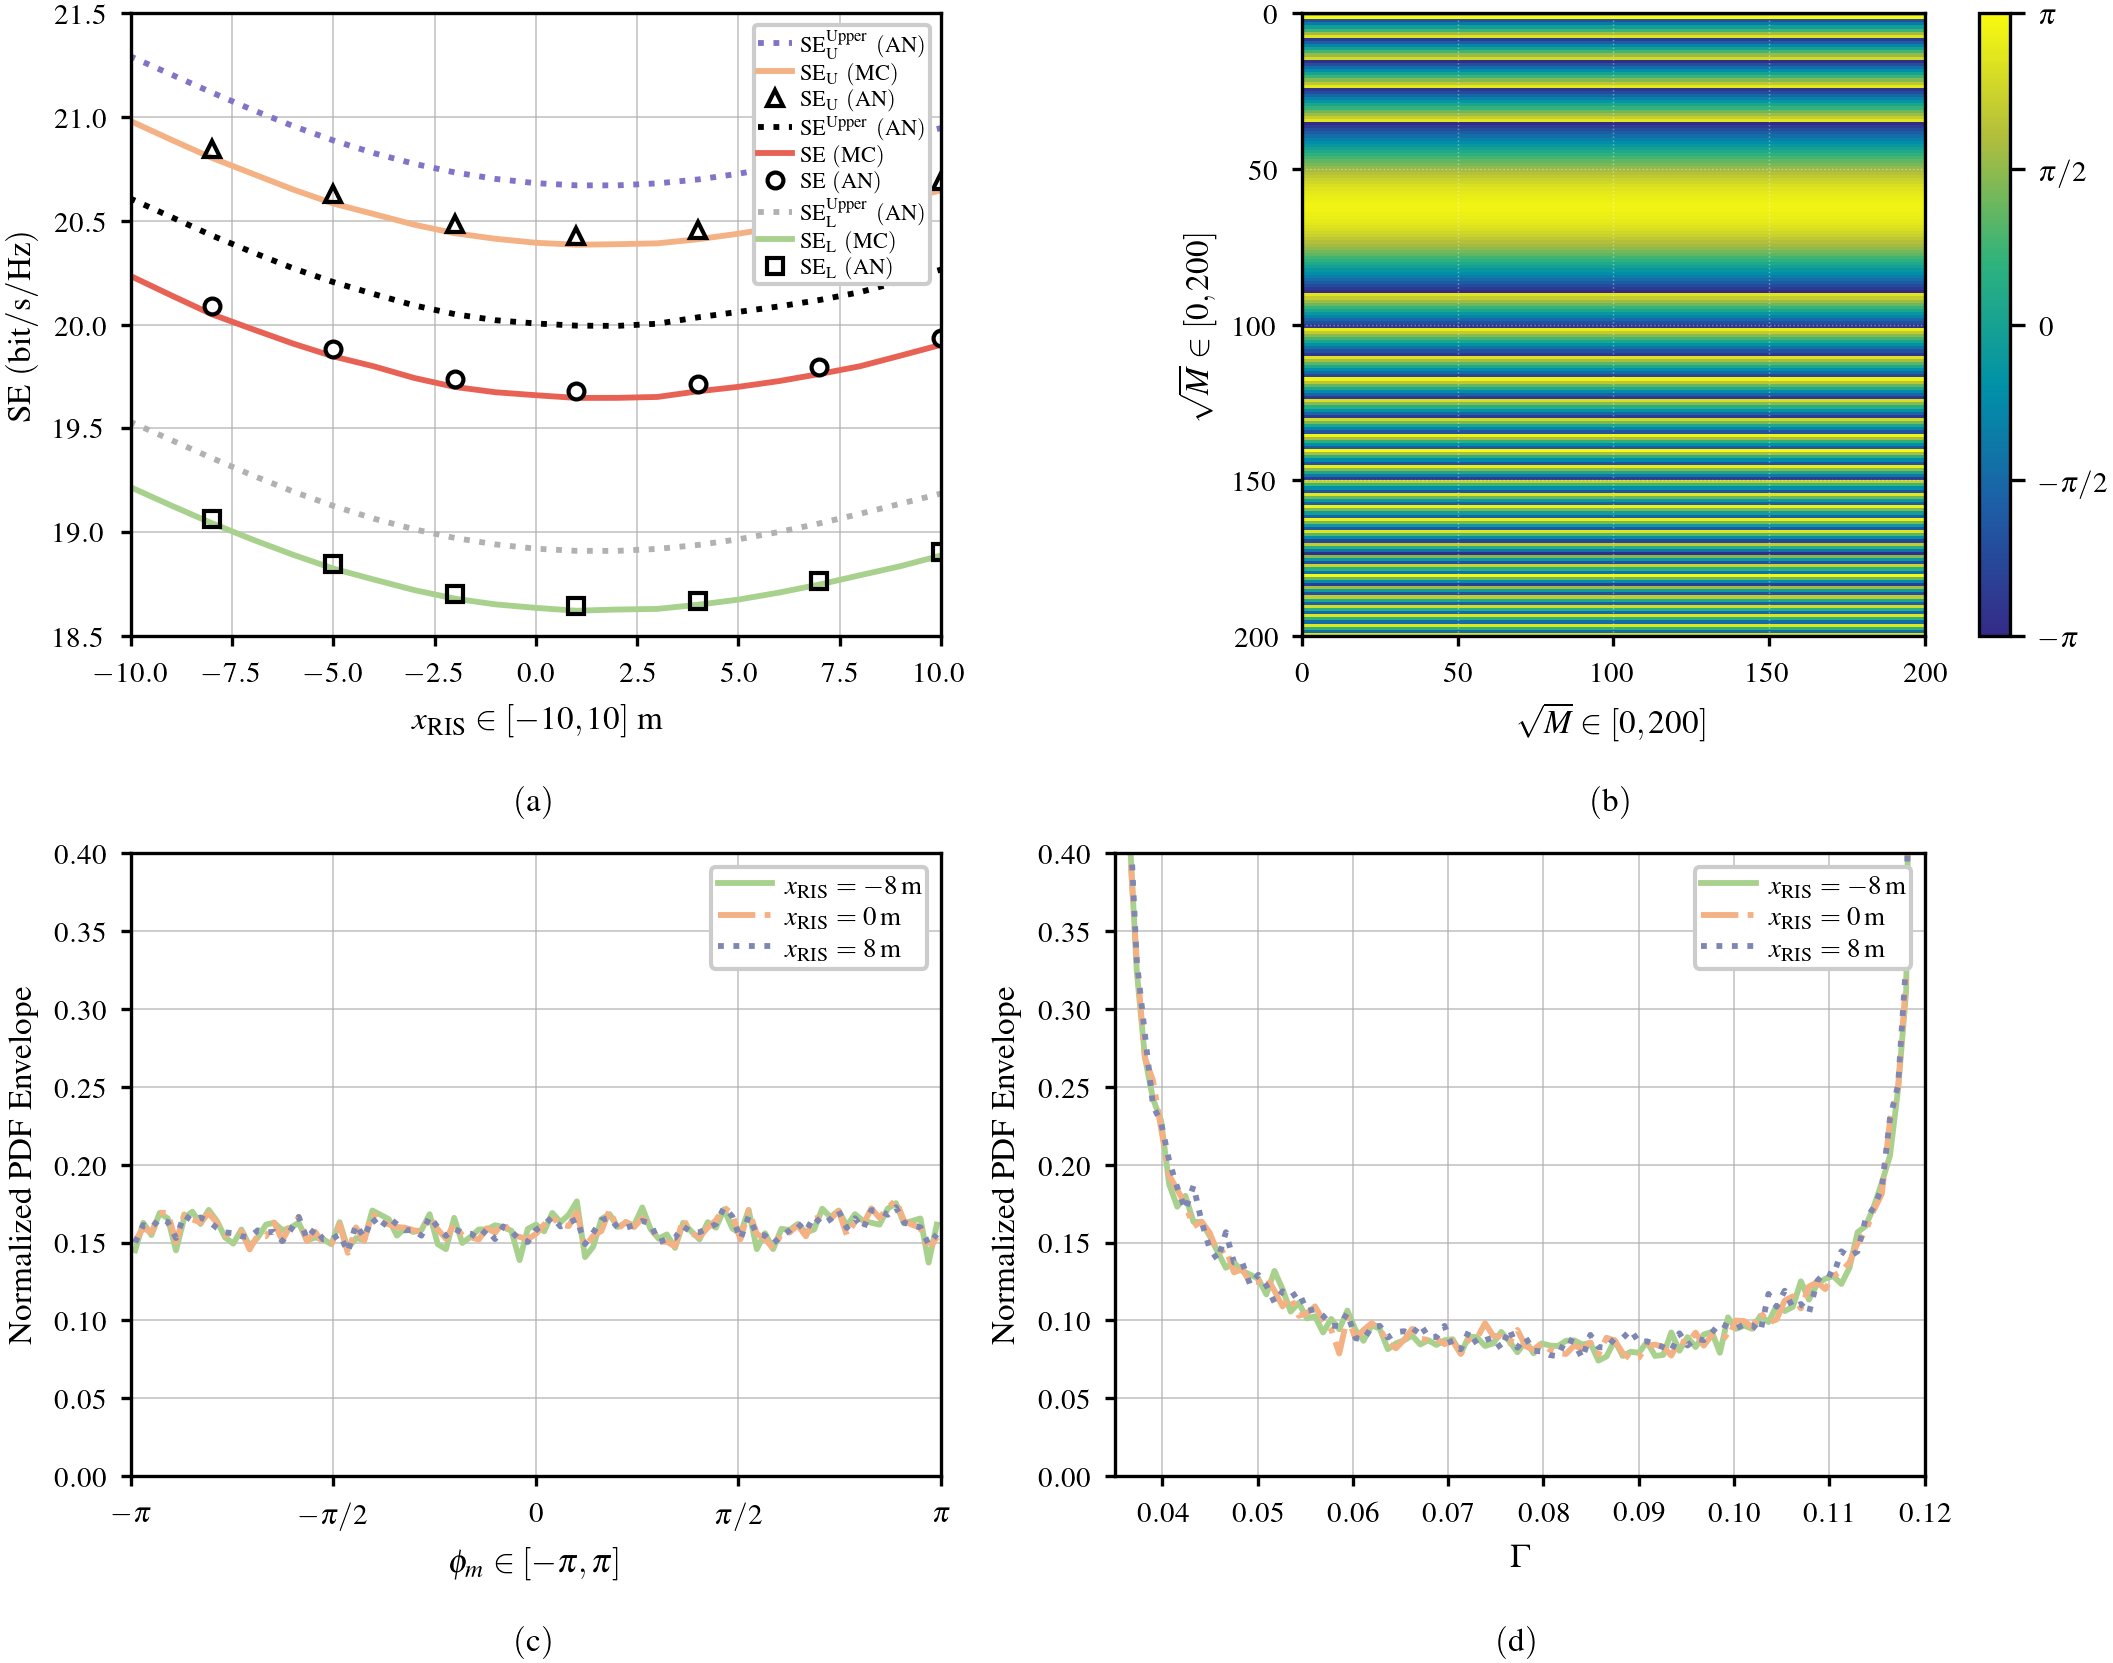
图21
Fig. 22:沿高度方向移动
保留投影孔径时,RIS 上移会先缩短部分传播距离,随后因入射趋于掠射、有效孔径接近零而导致频谱效率快速下降。去除投影孔径后,曲线主要受距离控制,呈现完全不同的变化规律。这说明近场大表面不能只用路径长度解释。
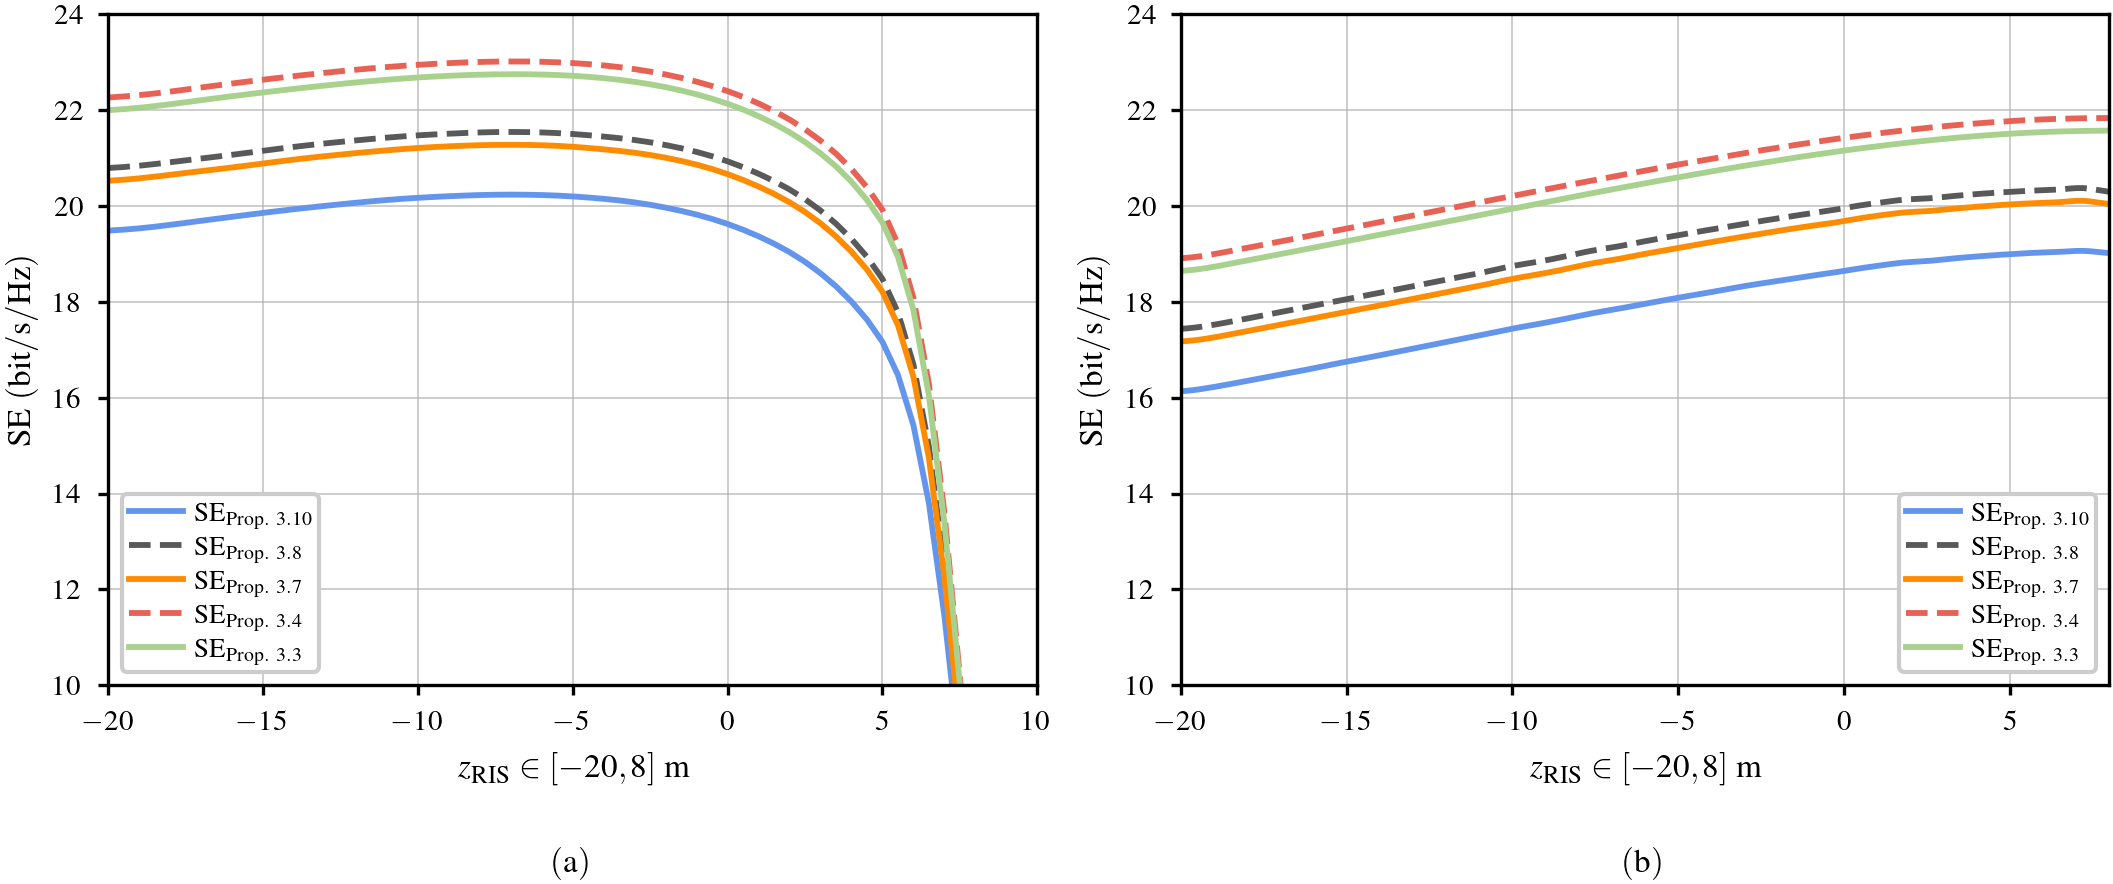
图22
Fig. 23:复反射可行域
均匀误差下,命题 3.3、3.5 和 3.7 的可行域面积依次约为 1.3871.3871.387、0.4710.4710.471 和 0.5170.5170.517;von Mises 误差下,命题 3.4、3.6 和 3.8 依次约为 0.6970.6970.697、0.5920.5920.592 和 0.6320.6320.632;两类误差同时存在时,命题 3.9 和 3.10 进一步缩小到约 0.2380.2380.238 和 0.2500.2500.250。在 Fig. 23(d) 的参数设置下,可行域面积随 ι\iotaι 增大总体下降,说明误差耦合会压缩可实现复反射系数集合。
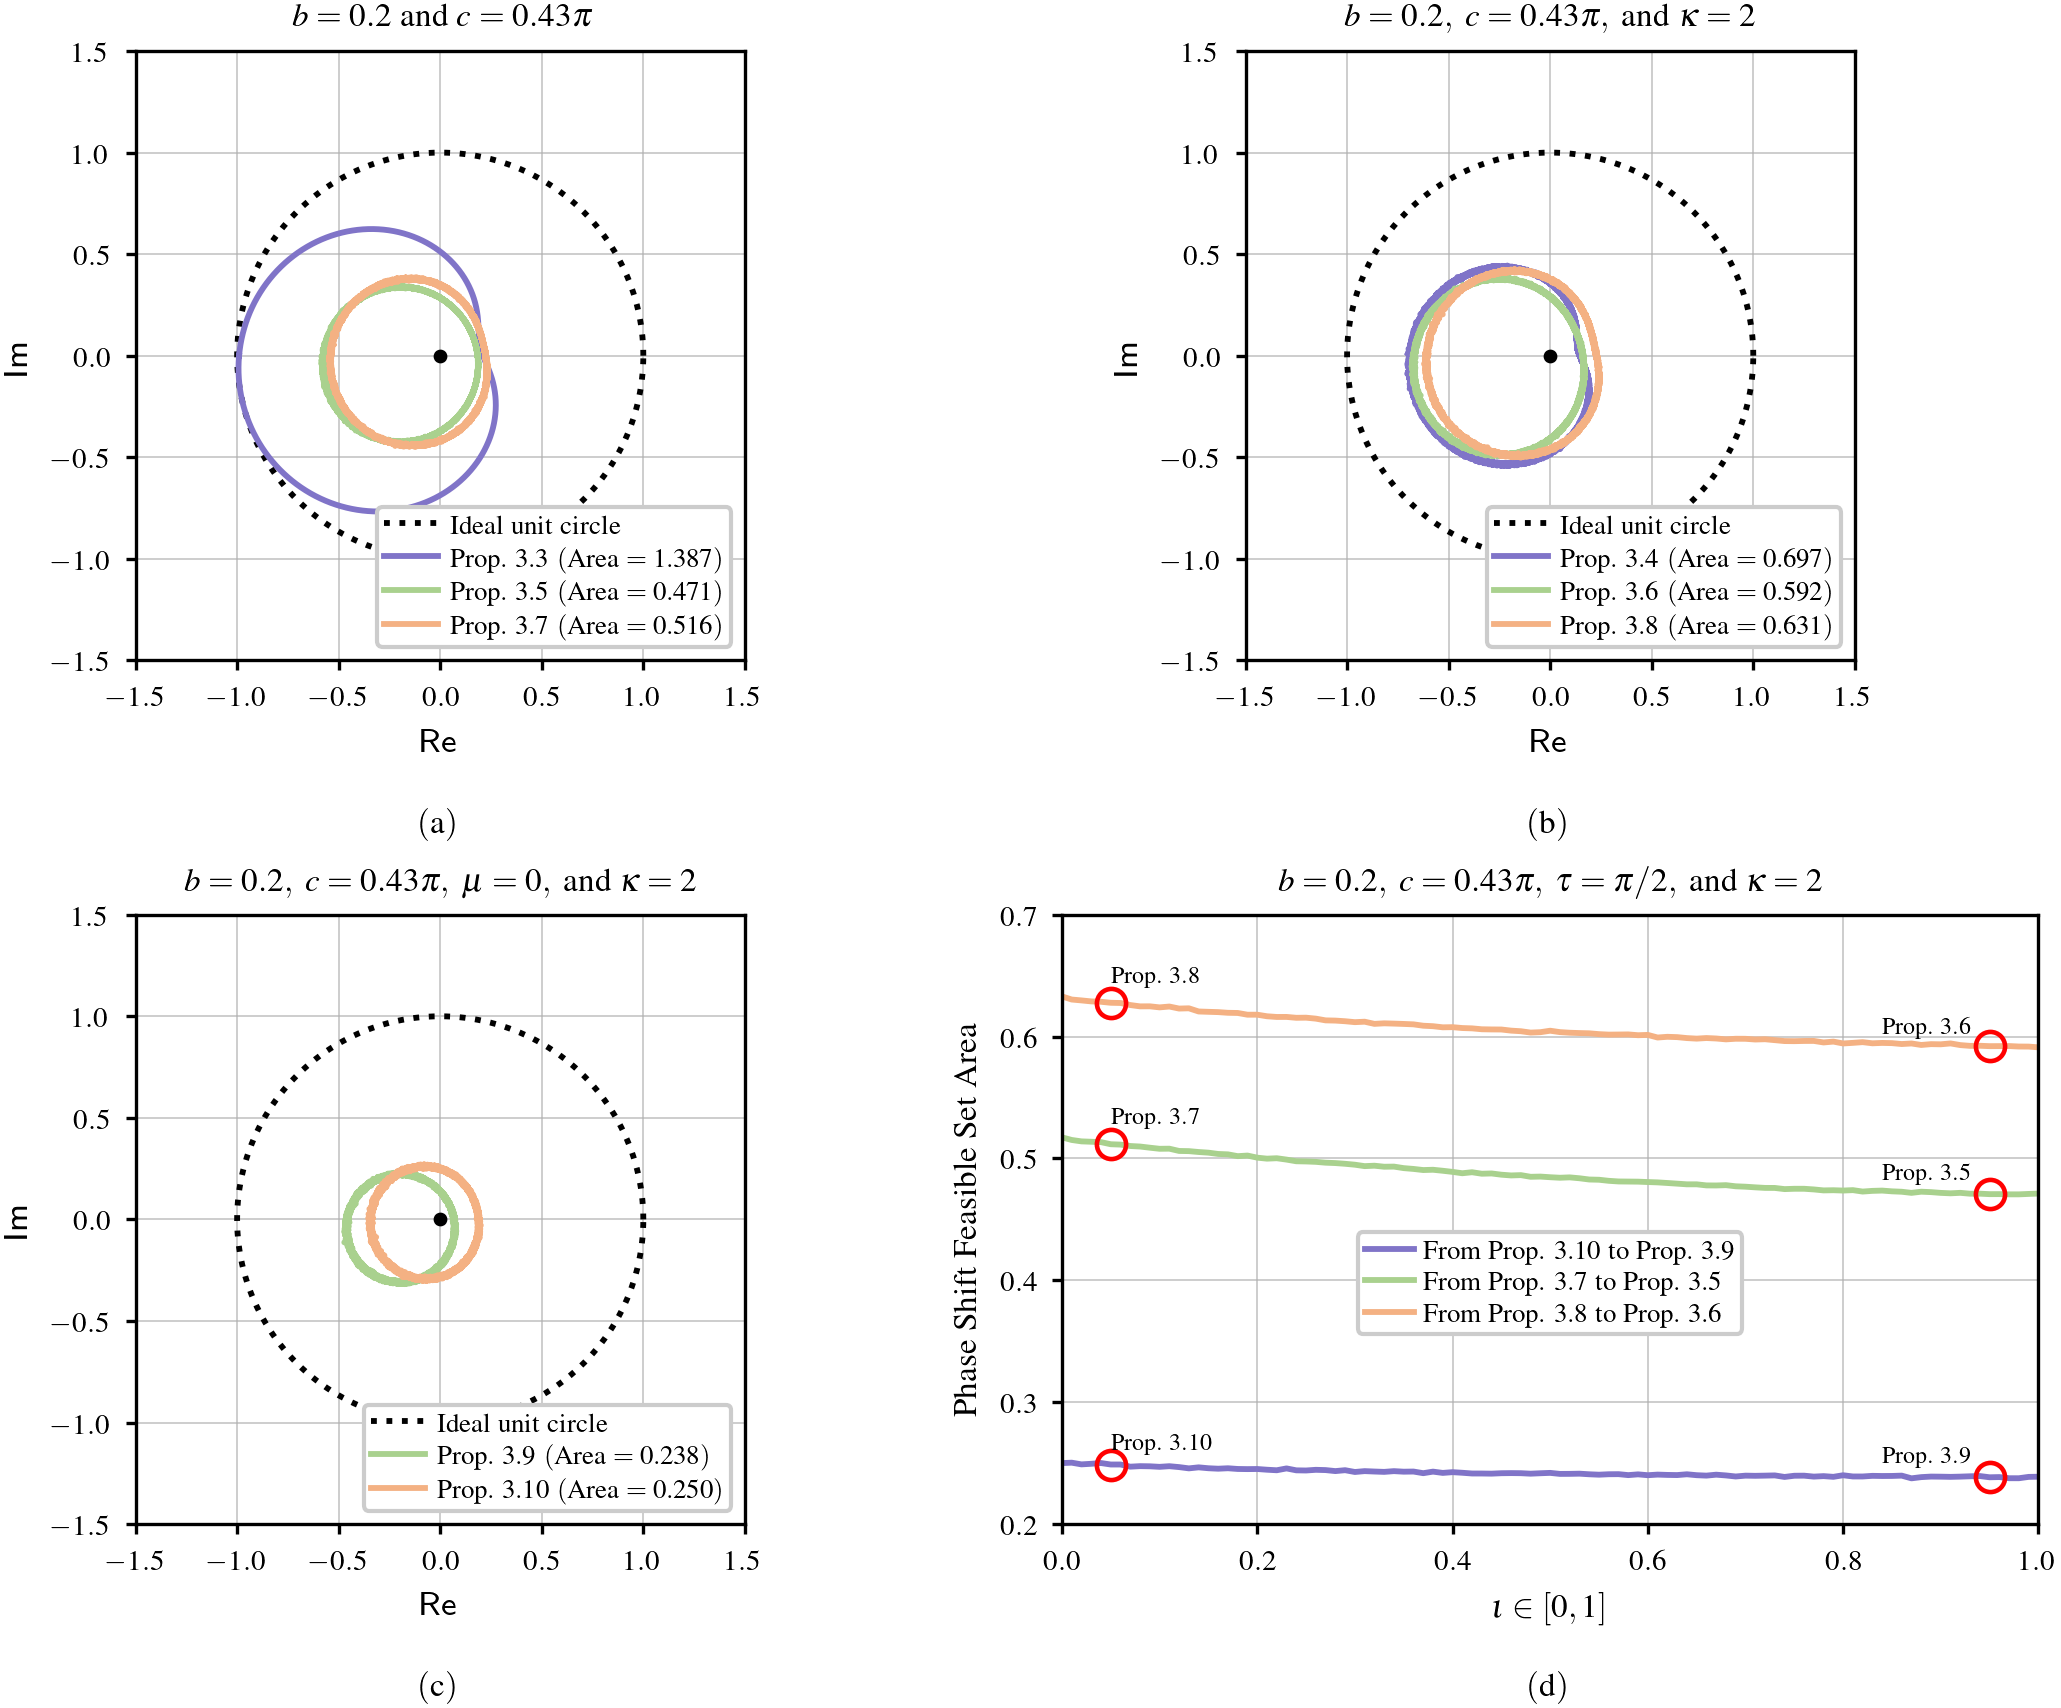
图23
8. 三点研究启示
第一,硬件误差不能只建模为单位模复指数。只要 β\betaβ 与设计相位相关,误差就会同时改变相干方向和反射模长,二者必须放在同一个期望中处理。
第二,误差相关性具有工作点依赖性。ι\iotaι 的影响由 β(ϕ)\beta(\phi)β(ϕ) 的斜率、曲率和复向量投影共同决定,因此不存在脱离 ϕ\phiϕ 的全局单调结论。
第三,近场几何会放大像素差异。距离、入射角、投影孔径、设计相位和剩余功率在每个像素上共同变化;只采用统一衰减系数,无法解释 RIS 移动时的频谱效率拐点和空间热图。
9. Paper-to-Code Mapping
复现项目按论文逻辑拆为四组,核心映射如下:
| 论文内容 | Python 文件 |
|---|---|
| 公共 PDA、电路、误差与近场几何 | src/nfris/core.py |
| Fig. 3:电路、参数扫描与可行域 | src/nfris/experiments/section2.py、src/nfris/plots/section2.py |
| Fig. 4-8:收敛性与 Cases I-II | src/nfris/experiments/section3_case12.py、src/nfris/plots/section3_case12.py |
| Fig. 9-17:Cases III-IV 与相关性 | src/nfris/experiments/section3_case34.py、src/nfris/plots/section3_case34.py |
| Fig. 18-23:近场系统与频谱效率 | src/nfris/experiments/section5.py、src/nfris/plots/section5.py |
| 运行入口、数据读写与统一样式 | src/nfris/cli.py、src/nfris/result_io.py、src/nfris/style.py |
实验阶段生成 results/fig03.npz 至 fig23.npz,其中保存绘图数组、参数、随机种子和样本规模;绘图阶段输出矢量 PDF 与 300-dpi PNG。计算和绘图分离后,可以保留正式数据并快速调整版式。
10. 如何运行完整 Python 复现
项目需要 Python 3.9 或更高版本,以及可用的 LaTeX 环境。
bash
python3 -m venv .venv
source .venv/bin/activate
python -m pip install -e .
nfris-reproduce --figures all
只运行部分图:
bash
nfris-reproduce --figures 3,6-8,18-23先计算并保存数据:
bash
nfris-reproduce --figures 18-23 --compute-only基于已有数据重新绘图:
bash
nfris-reproduce --figures 18-23 --plot-only常用调整入口:
src/nfris/core.py:PDA、电路参数、误差构造与 RIS 几何。src/nfris/experiments/section2.py:Fig. 3 的电容、电阻及 a,b,ca,b,ca,b,c 扫描。src/nfris/experiments/section3_case12.py:Fig. 4-8 的样本规模、误差参数和随机种子。src/nfris/experiments/section3_case34.py:Fig. 9-17 的公共 PDA 参数与误差参数。src/nfris/experiments/section5.py:阵列尺寸、节点位置、载频、功率、噪声及系统级误差参数。src/nfris/style.py:LaTeX 字体、颜色、线型、坐标范围和导出分辨率。
修改物理参数或采样参数后需要重新计算;仅调整字体、配色、图例或坐标样式时,可直接从已有 NPZ 数据重绘。
结语
这篇工作的价值,是把像素硬件非理想、误差统计相关性与近场空间非平稳性放进同一条分析链路。剩余功率 Γ\GammaΓ 提供了一个足够紧凑的中间量:向下连接器件幅相响应,向上连接阵列相干增益和系统频谱效率。
如果你希望直接复现 Fig. 3-23,或进一步调整阵列规模、误差强度、相关系数、像素参数与节点位置,可点击文末"阅读原文"获取完整 Python 复现项目。项目已包含正式结果数据、可独立运行的实验与绘图流程,既可开箱生成全部图,也适合作为后续研究的数值基线。
假期焦虑症的科研人
2026年10月6日
韩国首尔