前言
- 前阵子休假两周小小停更了一下,现在开始干活了,请谅解,接下来恢复更新
- 最近 VLA(Vision-Language-Action,视觉-语言-动作)具身智能 发展迅速,从谷歌的
RT-2、OpenVLA到π0,大模型开始直接输出机器人动作,而这一切的物理载体正是机械臂 - 因此本系列将逐步上手 VLA 具身智能机械臂。在正式开始 VLA 部署之前,我们用两期分别讲解传统方法与深度学习方法在夹取上的应用,最后进入 OpenVLA 的部署
- 往期内容:
- 回到本期:上一期我们把腕部深度相机的点云接入
MoveIt的octomap,机械臂已能绕开障碍物到达目标点 - 但上一期结束时,机械臂只会到达目标点,并不知道桌上物体的形状,也不知道该从哪里下爪
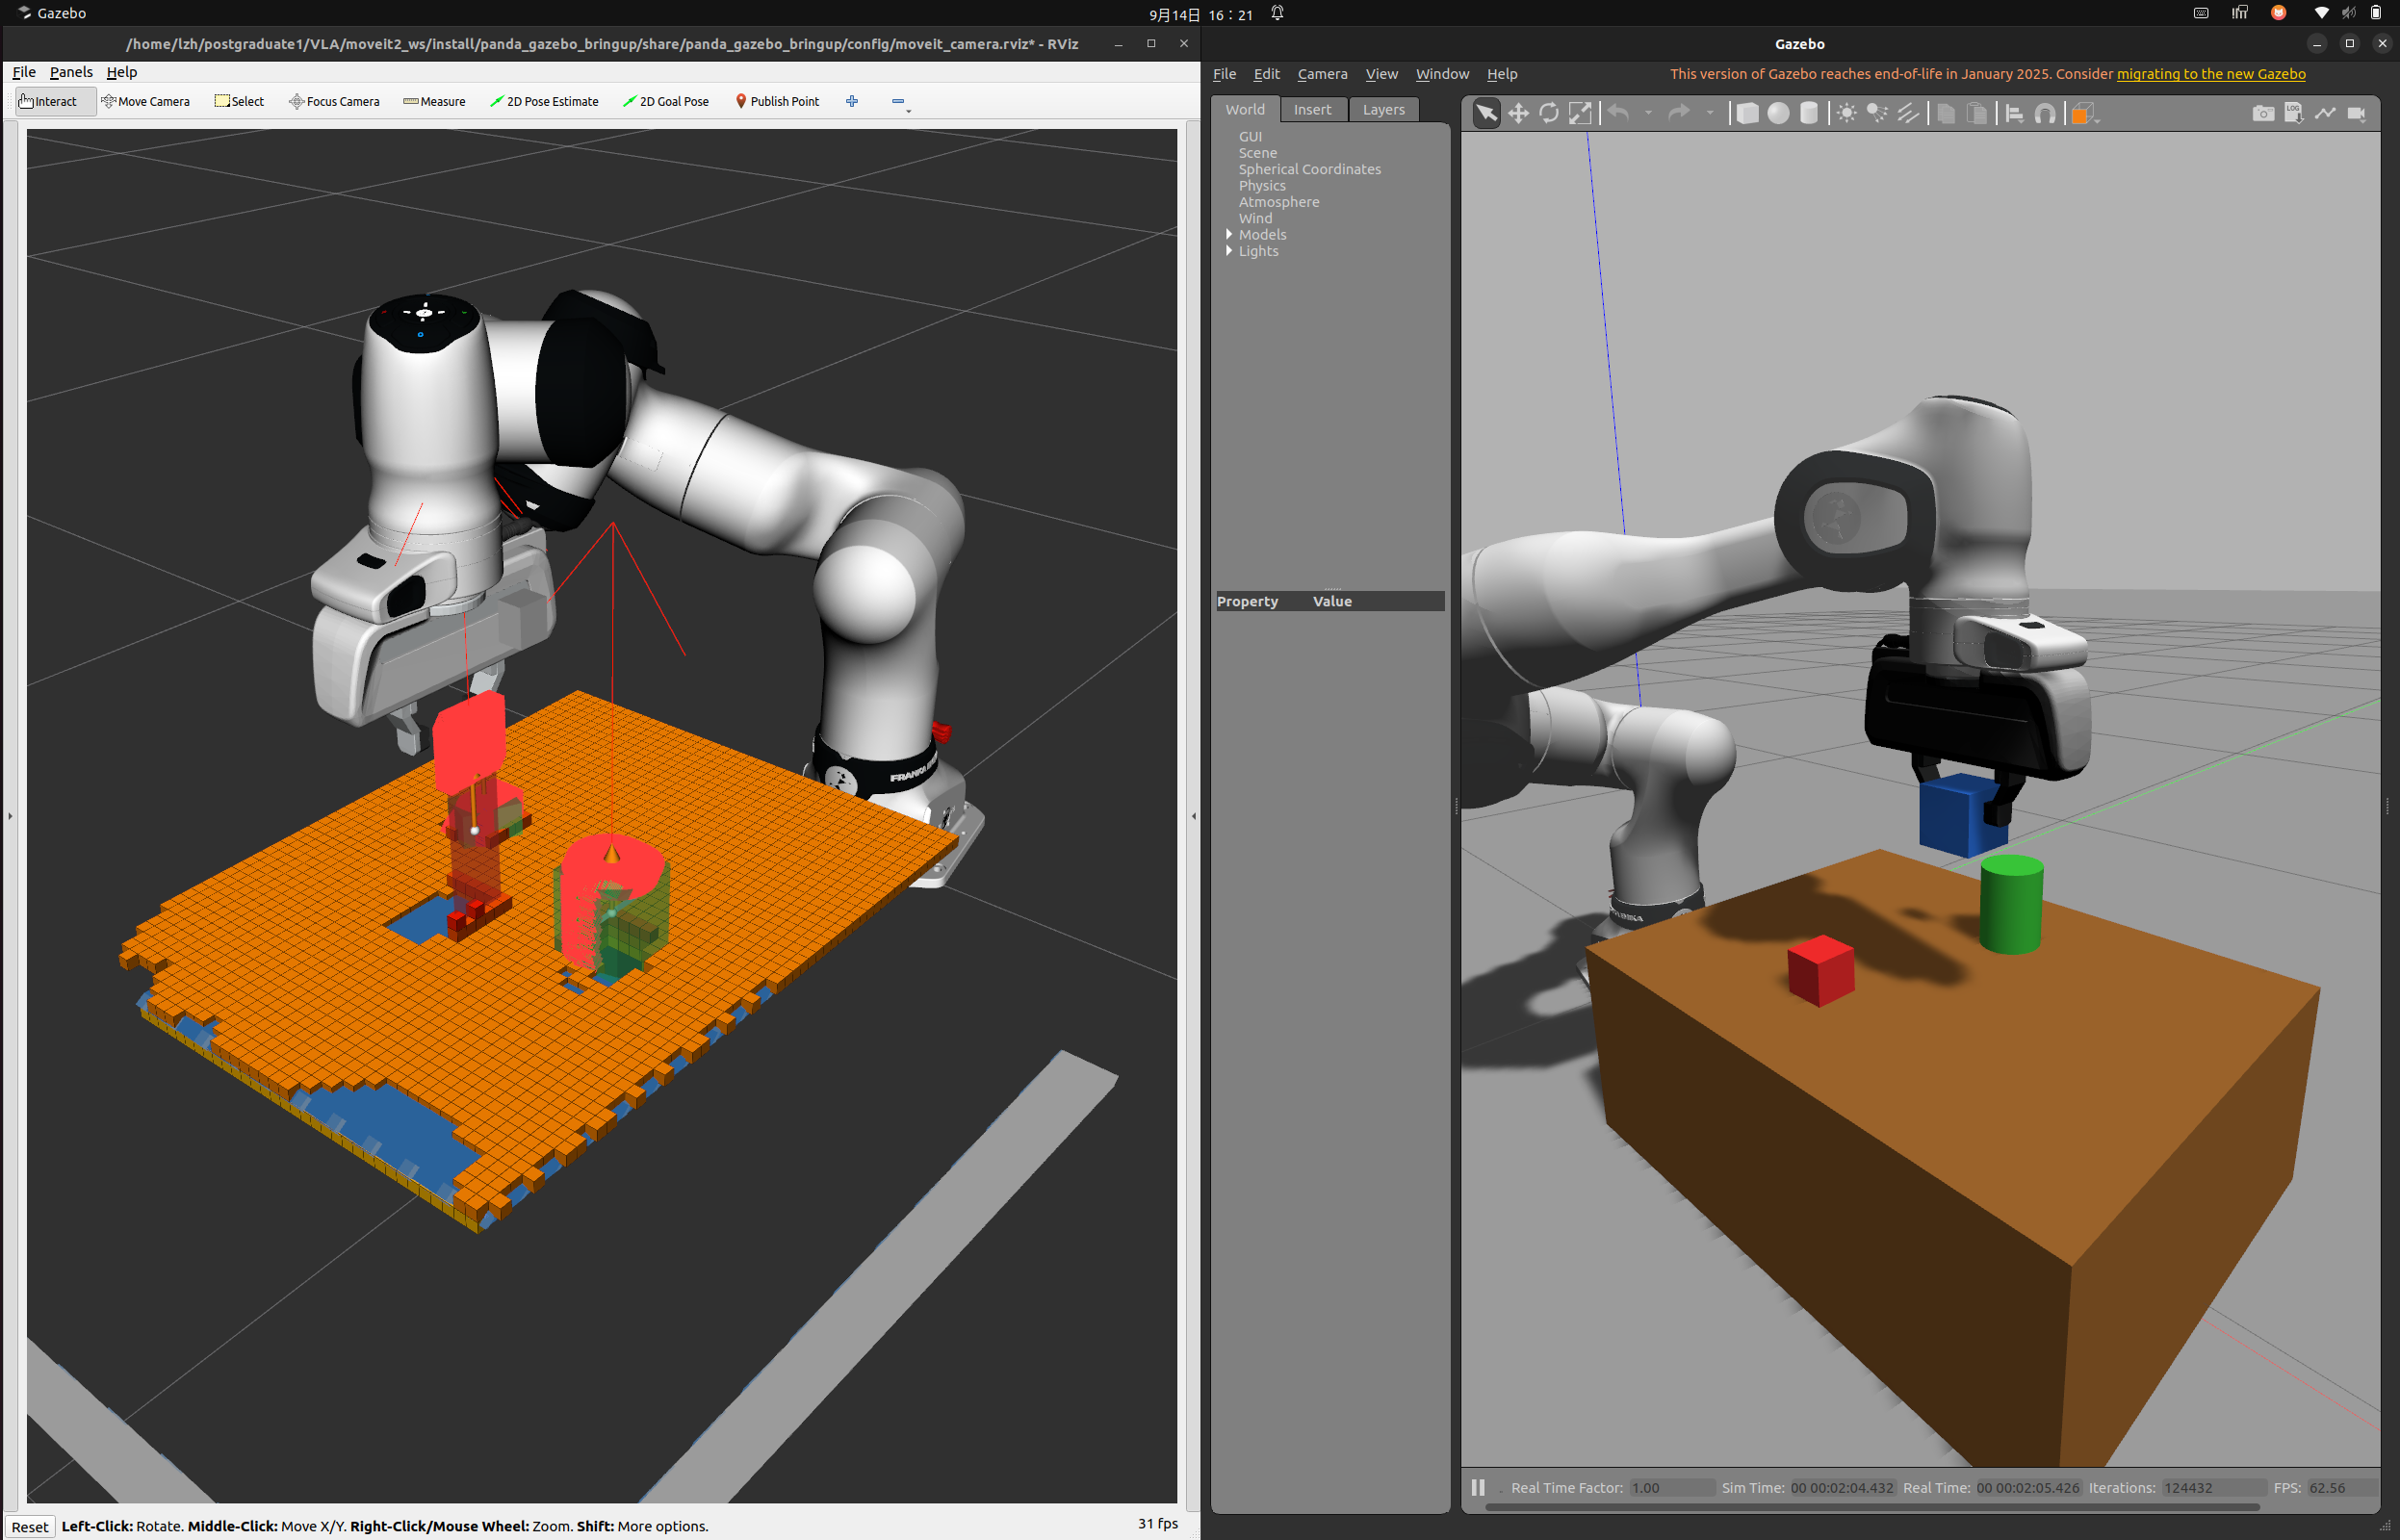
- 本期从传统机械臂方案入手,讲解点云分割、抓取中的 6D 姿态、PCA 与 OBB,最终实现传统方案的夹取,案例如下图
文章目录
-
- 前言
- [0 修复](#0 修复)
-
-
- [0-1 末端夹爪修复](#0-1 末端夹爪修复)
- [0-2 过滤节点](#0-2 过滤节点)
- [0-3 Grasp Fix 插件](#0-3 Grasp Fix 插件)
-
- [1 点云分割](#1 点云分割)
-
-
- [1-1 回顾](#1-1 回顾)
- [1-2 常用方法介绍](#1-2 常用方法介绍)
- [1-3 RANSAC 平面拟合](#1-3 RANSAC 平面拟合)
-
- [1-3-1 介绍](#1-3-1 介绍)
- [1-3-2 平面 Π 的紧凑参数化](#1-3-2 平面 Π 的紧凑参数化)
- [1-3-3 内点判据](#1-3-3 内点判据)
- [1-3-4 样本抽取](#1-3-4 样本抽取)
- [1-3-5 代码实现](#1-3-5 代码实现)
- [1-4 顺序 RANSAC 与"主导度"](#1-4 顺序 RANSAC 与"主导度")
-
- [1-4-1 顺序 RANSAC](#1-4-1 顺序 RANSAC)
- [1-4-2 内点主导度](#1-4-2 内点主导度)
- [1-5 欧式聚类](#1-5 欧式聚类)
-
- [1-5-1 介绍](#1-5-1 介绍)
- [1-5-2 数学定义](#1-5-2 数学定义)
- [1-5-3 代码实现](#1-5-3 代码实现)
- [1-5-4 筛选](#1-5-4 筛选)
- [1-5-5 DBSCAN结果发布](#1-5-5 DBSCAN结果发布)
- [1-6 平面持久化](#1-6 平面持久化)
-
- [1-6-1 背景](#1-6-1 背景)
- [1-6-2 共面判定](#1-6-2 共面判定)
- [1-6-3 平面硬化](#1-6-3 平面硬化)
- [1-7 参数配置](#1-7 参数配置)
- [1-8 运行测试](#1-8 运行测试)
-
- [2 Object Pose与PCA](#2 Object Pose与PCA)
-
-
- [2-1 介绍](#2-1 介绍)
- [2-2 常用方法](#2-2 常用方法)
- [2-3 PCA 数学原理](#2-3 PCA 数学原理)
-
- [2-3-1 介绍](#2-3-1 介绍)
- [2-3-2 去中心化](#2-3-2 去中心化)
- [2-3-3 协方差矩阵](#2-3-3 协方差矩阵)
- [2-3-4 最大方差与特征分解](#2-3-4 最大方差与特征分解)
- [2-3-5 代码实现:pcaObb](#2-3-5 代码实现:pcaObb)
- [2-4 PCA的局限](#2-4 PCA的局限)
-
- [2-4-1 正方体PCA估算问题](#2-4-1 正方体PCA估算问题)
- [2-4-2 斜视估计问题](#2-4-2 斜视估计问题)
- [2-4-3 高度估计问题](#2-4-3 高度估计问题)
- [2-4-4 最好的PCA方法](#2-4-4 最好的PCA方法)
-
- [3 OBB 数学原理](#3 OBB 数学原理)
-
-
- [3-1 介绍](#3-1 介绍)
- [3-2 标准OBB](#3-2 标准OBB)
- [3-3 扫描 OBB](#3-3 扫描 OBB)
- [3-4 两者OBB合并](#3-4 两者OBB合并)
- [3-5 粗估计与细估计](#3-5 粗估计与细估计)
- [3-6 测试](#3-6 测试)
-
- [4 夹取位姿计算与状态机串连](#4 夹取位姿计算与状态机串连)
-
-
- [4-1 夹取位姿计算](#4-1 夹取位姿计算)
- [4-2 跨帧跟踪](#4-2 跨帧跟踪)
-
- [4-2-1 关联](#4-2-1 关联)
- [4-2-2 平滑](#4-2-2 平滑)
- [4-2-3 质量只升不降](#4-2-3 质量只升不降)
- [4-3 物体选择](#4-3 物体选择)
- [4-4 状态机](#4-4 状态机)
- [4-5 完整链路](#4-5 完整链路)
- [4-6 完整测试](#4-6 完整测试)
-
- [附录 工程外壳](#附录 工程外壳)
-
-
- [附-1 接口定义](#附-1 接口定义)
- [附-2 参数文件](#附-2 参数文件)
- [附-3 构建文件](#附-3 构建文件)
-
- 总结
0 修复
- 进入正题之前,先修复上一期遗留的三个问题
0-1 末端夹爪修复
- 我们在上一期把
mimic注释掉了,原因在于gazebo_ros2_control会把带 mimic 的关节以假名panda_finger_joint2_mimic上报,模型中没有这个名字,MoveIt状态监视器因此每 10 ms 刷一条Joint not found- 根本原因在于真实的 Franka Emika Panda 手爪是单电机 + 平行连杆结构:手掌内只有一台电机,经丝杠驱动一组连杆,两指在机械上被耦合为一体
- 而仿真无法复现这种机械耦合
- 因此我们需要显式设置,给主动指补上
effort状态接口(从动部分不需要),同时按 0-2 增加过滤节点消噪 - 完整源码(对应文件
config/panda_hand.ros2_control.xacro):
xml
<?xml version="1.0"?>
<robot xmlns:xacro="http://www.ros.org/wiki/xacro">

    <xacro:macro name="panda_hand_ros2_control" params="name ros2_control_hardware_type">
        <ros2_control name="${name}" type="system">
            <hardware>
                <xacro:if value="${ros2_control_hardware_type == 'mock_components'}">
                    <plugin>mock_components/GenericSystem</plugin>
                </xacro:if>
                <xacro:if value="${ros2_control_hardware_type == 'isaac'}">
                    <plugin>topic_based_ros2_control/TopicBasedSystem</plugin>
                    <param name="joint_commands_topic">/isaac_joint_commands</param>
                    <param name="joint_states_topic">/isaac_joint_states</param>
                </xacro:if>
                <xacro:if value="${ros2_control_hardware_type == 'gazebo'}">
                    <plugin>gazebo_ros2_control/GazeboSystem</plugin>
                </xacro:if>
            </hardware>
            <joint name="panda_finger_joint1">
                <command_interface name="position" />
                <state_interface name="position">
                  <param name="initial_value">0.0</param>
                </state_interface>
                <state_interface name="velocity">
                    <param name="initial_value">0.0</param>
                </state_interface>
                <state_interface name="effort">
                    <param name="initial_value">0.0</param>
                </state_interface>
            </joint>
            <joint name="panda_finger_joint2">
                <param name="mimic">panda_finger_joint1</param>
                <param name="multiplier">1</param>
                <command_interface name="position" />
                <state_interface name="position">
                  <param name="initial_value">0.0</param>
                </state_interface>
                <state_interface name="velocity">
                    <param name="initial_value">0.0</param>
                </state_interface>
            </joint>
        </ros2_control>
    </xacro:macro>

</robot>- 同时,夹爪的
position_controllers/GripperActionController配置需一同修改(此处为保守设置,真正起作用的夹取是 0-3 的夹取插件)
yaml
panda_hand_controller:
  ros__parameters:
    joint: panda_finger_joint1
    goal_tolerance: 0.001
    # 收紧之后**必须**开这个:40mm 的开口被 50mm 的方块挡着,物理上不可达,
    # 光收紧容差会让 CLOSE 永远不返回、每次超时。靠"停住"来判定"夹住了"。
    allow_stalling: true
    # 默认 0.001 太紧:软接触下手指会以 mm/s 级蠕变,阈值太低压根测不到停顿。
    stall_velocity_threshold: 0.005
    # 默认 1.0s;闭合本身还要时间,别把 CLOSE 拖过 grasp_execute 的
    # gripper_action_timeout(8s)。
stall_timeout: 0.5- 改完重启,执行以下命令打开夹爪:
bash
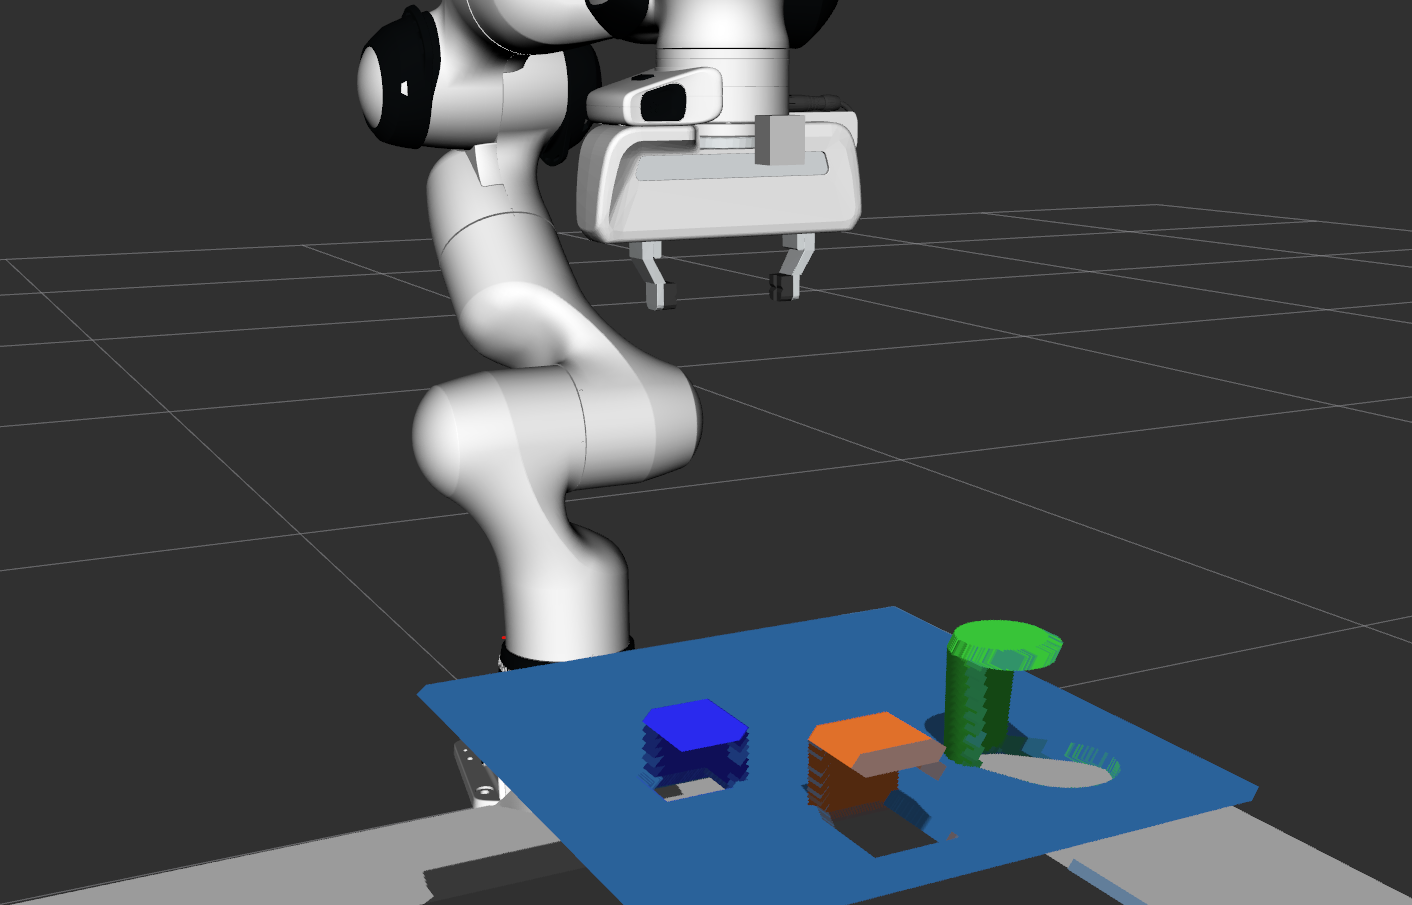
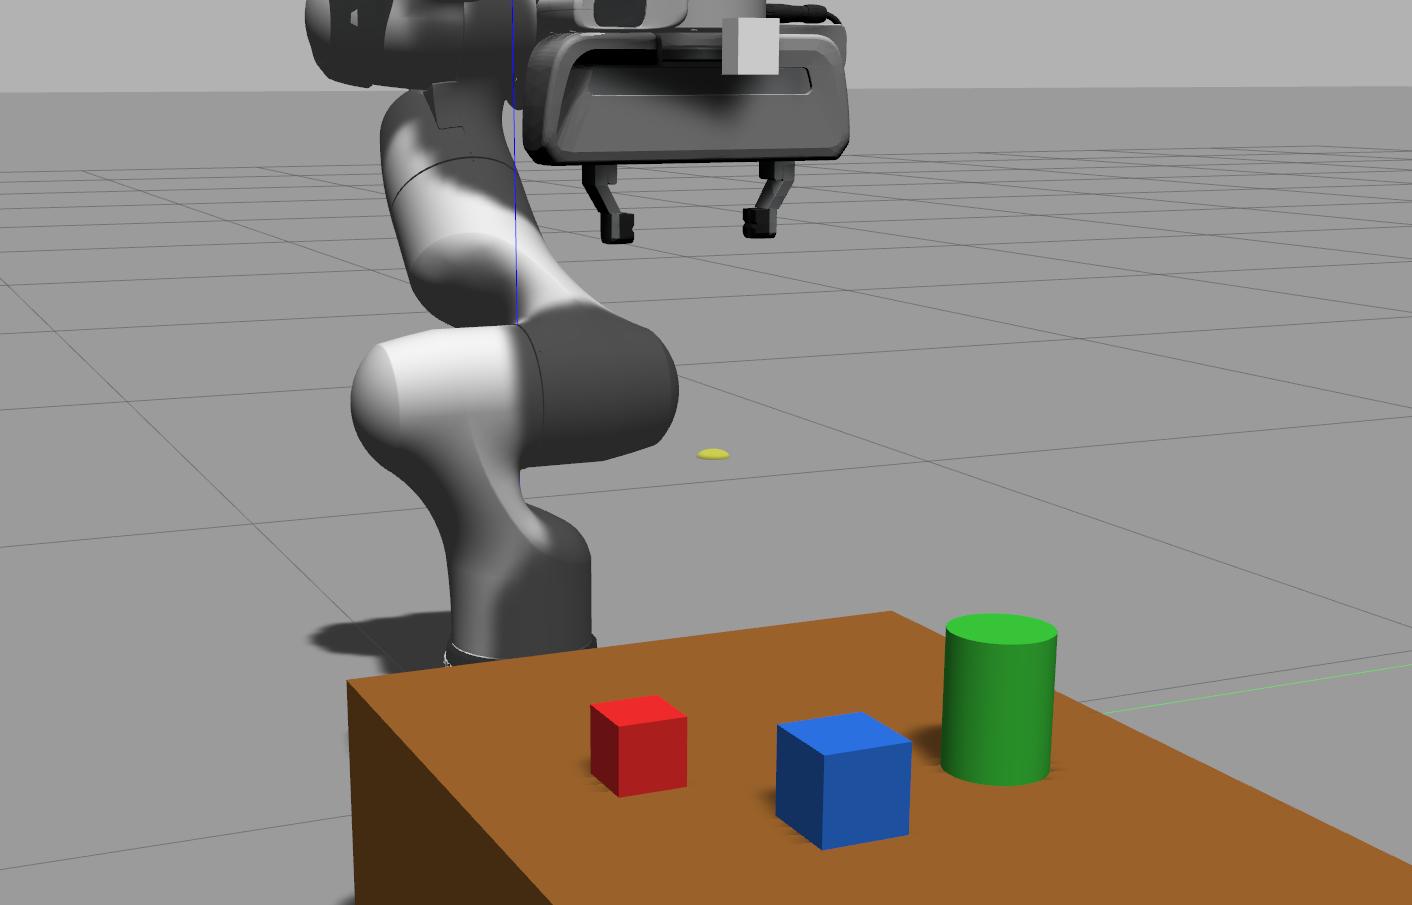
ros2 action send_goal /panda_hand_controller/gripper_cmd control_msgs/action/GripperCommand "{command: {position: 0.04, max_effort: 20.0}}" 2>&1 | tail -6- 此时
rviz2与gazebo中的末端夹爪均可打开,且两指联动
0-2 过滤节点
- 除了 0-1 的接口修改,我们还需要一个过滤节点消除无效报错。这里采用一个简单的思路:不动模型,只在数据通路上加一级改名 ------ 新写
joint_states_filter节点,订阅/joint_states,去掉_mimic后缀后转发为/joint_states_clean,由move_group/robot_state_publisher订阅 - 这样不影响 RViz 中的对称性:
MoveIt会自行计算 mimic,robot_state_publisher拿到真名后也能算出右手指 TF,被丢弃的只是一个模型中不存在的假名 - 完整源码(对应文件
panda_gazebo_bringup/scripts/joint_states_filter.py):
python
#!/usr/bin/env python3
# -*- coding: utf-8 -*-
"""joint_states_filter ------ 把 /joint_states 里 ros2_control 的假关节名
panda_finger_joint2_mimic 改回真实关节名 panda_finger_joint2,转发到
/joint_states_clean,给 move_group / robot_state_publisher 消费:
  1) 消除 MoveIt "Joint '..._mimic' not found in model" 每 10ms 刷屏
  2) 让 robot_state_publisher 能算出右手指 TF(rviz 对称)

原因:ros2_control 的 mimic 参数让 gazebo 端以 '<关节名>_mimic' 上报状态,
但 URDF 模型里该关节真名是 panda_finger_joint2 ------ 名字对不上才出噪音。
这里只改名字、不改数值,其余原样转发。"""
import rclpy
from rclpy.node import Node
from sensor_msgs.msg import JointState

class JointStateFilter(Node):
    def __init__(self):
        super().__init__('joint_states_filter')
        self.pub = self.create_publisher(JointState, 'joint_states_clean', 10)
        self.sub = self.create_subscription(JointState, 'joint_states', self._cb, 10)

    def _cb(self, msg):
        out = JointState()
        out.header = msg.header
        out.name = [n[:-6] if n.endswith('_mimic') else n for n in msg.name]
        out.position = list(msg.position)
        out.velocity = list(msg.velocity)
        out.effort = list(msg.effort)
        self.pub.publish(out)

def main(args=None):
    rclpy.init(args=args)
    node = JointStateFilter()
    try:
        rclpy.spin(node)
    except KeyboardInterrupt:
        pass
    finally:
        node.destroy_node()
        rclpy.shutdown()

if __name__ == '__main__':
main()- 随后把它加进 launch,并让
robot_state_publisher、move_group、grasp_obb、grasp_execute统一订阅/joint_states_clean:
python
    # ---- 3) 发布 /robot_description + 关节 TF(spawn_entity 从这里取 URDF)----
    #   ros2_control 的 mimic 参数让 gazebo 端把右手指状态上报成假名
    #   panda_finger_joint2_mimic(模型里该关节真名是 panda_finger_joint2)。
    #   这里订阅过滤后的 /joint_states_clean:真名齐全 -> 能算右手指 TF(rviz 对称)。
    robot_state_publisher = Node(
        package='robot_state_publisher',
        executable='robot_state_publisher',
        name='robot_state_publisher',
        parameters=[moveit_config.robot_description, {'use_sim_time': True}],
        remappings=[('/joint_states', '/joint_states_clean')],
        output='screen',
    )

    joint_states_filter = Node(
        package='panda_gazebo_bringup',
        executable='joint_states_filter.py',
        name='joint_states_filter',
        parameters=[{'use_sim_time': True}],
        output='screen',
)- 需注意
CMakeLists.txt中要将其 install 出去,否则ros2 launch找不到该可执行文件:
cmake
# joint_states 过滤节点(去掉 ros2_control mimic 假关节名 _mimic 后缀)
install(PROGRAMS scripts/joint_states_filter.py
  DESTINATION lib/${PROJECT_NAME}
)
0-3 Grasp Fix 插件
- 除了 0-1 和 0-2 的修复,这里需要提一个 Gazebo 11 Classic 机械臂的已知 bug,根据官方 issue,有几种修复的解决方法:
- 调整接触参数 :给夹爪 link 补上
<minDepth>与<maxVel>,把物体的摩擦系数调高、质量调小,必要时加阻尼 - 把位置接口换成
EffortJointInterface:官方问答区的结论是,位置驱动会强行推进物理仿真,接触行为因此异常;改用set force才能得到正常的接触交互 - 碰撞体改用简单几何:把网格碰撞体换成包围盒等简单形状,避免持续的异常接触
- 用插件把物体固定到手上 :
gazebo_grasp_fix、IFRA_LinkAttacher、ARIAC 真空吸盘插件等
- 调整接触参数 :给夹爪 link 补上
- 相关讨论:
- Friction insufficient in grasping simulation(原
answers.gazebosim.org/question/19287;Gazebo 官方问答区已于 2023 年停止服务并迁移至 Robotics Stack Exchange,旧链接会自动跳转) - Panda Grasp fail in Gazebo 9.0 via ROS and Moveit(同样是 Franka Panda,与本项目最接近)
- The Gazebo grasp fix plugin(本文所用插件的官方 wiki,说明了这个问题本身与插件的判定逻辑)
- Friction insufficient in grasping simulation(原
- 本文采用插件的形式修复该 bug
- 理由:本文的主线是视觉与几何链路,夹取环节只需让物体稳定跟随;且此处手指按位置驱动,命令的"穿透量"不是力,靠调参无法根治
- 由于这里我们只学习传统机械臂夹取的基本操作,因此放弃原本力学驱动的方案
Grasp Fix插件检测到两指对物体施加方向相反、量级相当 的接触力并持续若干帧后,直接在手掌与物体之间建立一条关节,把物体刚性固定到手上,绕过摩擦求解;手张开时解除
说人话:它不再依赖摩擦系数,而是确认"两指确实同时从两侧顶住了物体"之后,把物体固定到手上
xml
    <gazebo>
        <plugin name="gazebo_grasp_fix" filename="libgazebo_grasp_fix.so">
            <arm>
                <arm_name>panda</arm_name>
                <palm_link>panda_link7</palm_link>
                <gripper_link>panda_leftfinger</gripper_link>
                <gripper_link>panda_rightfinger</gripper_link>
            </arm>
            <forces_angle_tolerance>120</forces_angle_tolerance>
            <update_rate>100</update_rate>
            <max_grip_count>10</max_grip_count>
            <grip_count_threshold>3</grip_count_threshold>
            <release_tolerance>0.005</release_tolerance>
        </plugin>
</gazebo>- 需要注意的是
arm_name/palm_link/gripper_link必须填 Gazebo 中的 link 名,而非 TF 名
插件安装
- 插件来自第三方仓库 gazebo-pkgs
bash
#!/usr/bin/env bash

set -euo pipefail

SRC="${SRC:-你自己的安装目录}"
REPO="https://github.com/JenniferBuehler/gazebo-pkgs.git"
HERE="$(cd "$(dirname "${BASH_SOURCE[0]}")" && pwd)"

if [ ! -d "$SRC/gazebo_grasp_plugin" ]; then
    echo ">>> 没有找到 gazebo-pkgs,clone 到 $SRC"
    git clone --depth 1 "$REPO" "$SRC"
fi

BUILD="$SRC/build"
mkdir -p "$BUILD/msgs"

echo ">>> protoc:把 grasp_event.proto 生成 C++"
protoc -I"$SRC/gazebo_grasp_plugin/msgs" --cpp_out="$BUILD/msgs" \
       "$SRC/gazebo_grasp_plugin/msgs/grasp_event.proto"

echo ">>> g++:编 libgazebo_grasp_fix.so"
g++ -std=c++11 -O2 -fPIC -shared -w \
    -I"$SRC/gazebo_grasp_plugin/include" \
    -I"$SRC/gazebo_version_helpers/include" \
    -I"$BUILD" \
    $(pkg-config --cflags gazebo) \
    "$SRC/gazebo_version_helpers/src/GazeboVersionHelpers.cpp" \
    "$SRC/gazebo_grasp_plugin/src/GazeboGraspFix.cpp" \
    "$SRC/gazebo_grasp_plugin/src/GazeboGraspGripper.cpp" \
    "$BUILD/msgs/grasp_event.pb.cc" \
    $(pkg-config --libs gazebo) -lprotobuf \
    -o "$BUILD/libgazebo_grasp_fix.so"

echo ">>> 拷回本包"
cp "$BUILD/libgazebo_grasp_fix.so" "$HERE/libgazebo_grasp_fix.so"
ls -l "$HERE/libgazebo_grasp_fix.so"

echo ">>> 完成。改了源码或换了 Gazebo 版本后重新跑本脚本即可。"- 编译后还需让
gzserver找到该.so:Gazebo 的插件查找走GAZEBO_PLUGIN_PATH,因此在 launch 中把它指向本包 install 后的plugins/目录- 不往系统目录拷贝:拷贝只在本机生效,换机器即静默失效;而插件加载失败时 Gazebo 仅打一行 ERROR 便继续运行,表现为偶发夹不起来,极难排查
- 用
SetEnvironmentVariable而非在 shell 中export:该 launch 要能被./1_depth_gazebo.sh或ros2 launch直接起,不应依赖调用者环境
python
    # ---- 抓取固定插件(gazebo_grasp_fix)----
    _plugin_dir = os.path.join(panda_bringup_dir, 'plugins')
    _prev_plugin_path = os.environ.get('GAZEBO_PLUGIN_PATH', '')
    gazebo_plugin_path = SetEnvironmentVariable(
        'GAZEBO_PLUGIN_PATH',
_plugin_dir if not _prev_plugin_path else _plugin_dir + os.pathsep + _prev_plugin_path)- 这一行
gazebo_plugin_path在LaunchDescription列表中必须排在gazebo前面,环境变量按列表顺序生效:
python
    return LaunchDescription([
        DeclareLaunchArgument(
            'world', default_value=default_world,
            description='Gazebo world 文件;默认 pick_place.world(抓取场景),'
                        '可用 world:= 覆盖'),
        DeclareLaunchArgument(
            'octomap_cloud_topic', default_value='/grasp_scene/environment_points',
            description='move_group octomap 输入点云话题;默认环境点云(scene_filter 随本 '
                        'launch 一同启动,物体簇不进 octomap)。回归老行为:'
                        'octomap_cloud_topic:=/camera/depth/points'),
        gazebo_plugin_path,      # 必须在 gazebo 之前 ------ 环境变量按列表顺序生效
        gazebo,
        robot_state_publisher,
        joint_states_filter,
static_tf,- 需要说明的是,后续进行 VLA 训练和学习时不再使用 Gazebo,因此该问题仅在本文中临时修复
1 点云分割
1-1 回顾
- 回顾一下我们上一期:把深度相机的整幅 点云(
/camera/depth/points)直接送入了MoveIt的octomap更新器,于是octomap不仅把桌子当成障碍物,还把桌上待夹取的物料一并当成了障碍物- 此时若直接发布一个物料的夹取位姿,机械臂会直接表示无法进行有效规划,原因就是我们没有对点云进行分割
- 因此传统机械臂方案下有一个非常核心的前处理:点云分割
说人话:我们要把桌子和物料分开,桌子和地板交给
MoveIt的octomap让它规划时躲开,物料则不要送进octomap,交给Object Pose计算去求夹取位姿
1-2 常用方法介绍
- 点云分割是指按某种判据把一整幅点云划分为若干互不相交的子集,使每个子集在物理上对应一个独立的实体
- 它一般用于从原始深度数据里剥离出我们真正关心的部分,例如地面、桌面、货架与待操作的物体
- 在机械臂上,它的作用是把"环境"与"目标"分开:前者送入规划器当障碍物,后者送入位姿估计算法求夹取位姿
- 点云分割的做法很多,这里先把主流几类的依据 与代价并列,再说明我们为何选择 RANSAC 平面拟合与欧式聚类的组合:
| 方法 | 判据 | 优点 | 局限 |
|---|---|---|---|
| 直通滤波 / 高度阈值 | world 系某一个轴上的坐标区间 | 一行代码、零算力 | 需要"物体与环境在该轴上可分",不可泛化 |
| RANSAC 平面拟合 | 点到一个平面模型的距离 | 对噪声与离群点极稳,能处理平面占少数的场景 | 一次只能提一个平面,需顺序调用 |
| 区域生长 | 相邻点的法向夹角与曲率差 | 能分出曲面、不假设平面 | 对深度噪声敏感,需先估法向(噪声下法向最不可靠) |
| 欧式聚类 / DBSCAN | 点之间的三维距离与密度 | 不需要预设簇的个数,能自动判噪声 | eps 对点云稀疏度敏感;簇之间离得近会粘连 |
| 法向 / 曲率分割 | 点的法向量场 | 能分平面与曲面 | 依赖法向估计质量,深度噪声下法向抖动大 |
| 深度学习分割 | 学习到的点云特征 | 泛化好、可端到端 | 要训练、要 GPU、要标注,且对没见过的物体不一定更稳 |
- 本文采用的方案是 RANSAC 平面拟合 + 欧式聚类 :
RANSAC 平面拟合用于分离桌子欧式聚类用于聚合不同的物料然后进行编号
1-3 RANSAC 平面拟合
1-3-1 介绍
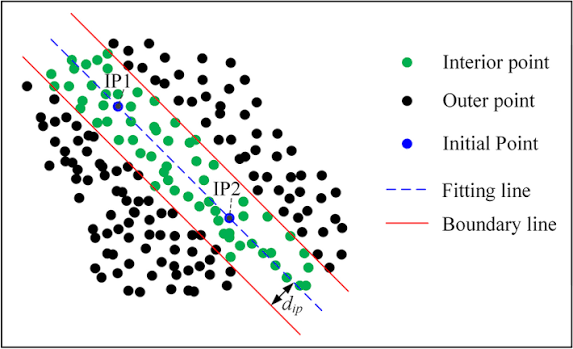
- RANSAC 平面拟合是一种基于随机采样与一致性投票 的模型估计方法:从点云中反复随机抽取最小样本,由该样本确定一个候选平面,再用全体点到该平面的距离投票,内点数最多的候选平面即为结果
- 相对整体最小二乘,它的关键性质是对离群点不敏感:随机抽取的最小样本几乎不会同时命中三个离群点,少数正确的样本就足以定出平面;而本帧中属于桌面的点恰恰只占少数
- 名字是 RANdom SAmple Consensus 的缩写,直译是"随机采样一致":"随机采样"指每次只抽取一个最小样本,"一致"指用全体点对该样本投票,票数最高的候选即为结果 ------ 缩写的前三个词与最后一个词,正对应上面定义里的两件事
1-3-2 平面 Π 的紧凑参数化
- 通常来说,一个平面 Π \Pi Π 的紧凑参数化是"法向 + 截距":
Π : n ⋅ p + c = 0 , ∥ n ∥ = 1 \Pi:\ \mathbf{n}\cdot\mathbf{p} + c = 0,\qquad \|\mathbf{n}\| = 1 Π: n⋅p+c=0,∥n∥=1 - 式中 p = ( x , y , z ) T \mathbf{p} = (x, y, z)^{\mathsf T} p=(x,y,z)T 是空间中任意一点的坐标, n \mathbf{n} n 是平面的单位法向量(垂直于平面、指向平面的一侧), c c c 是截距。该方程的含义是:空间中所有满足它的点 p \mathbf{p} p 恰好构成平面 Π \Pi Π
- 它为什么能表示"平": n ⋅ p \mathbf{n}\cdot\mathbf{p} n⋅p 是 p \mathbf{p} p 在法向上的投影长度,方程要求所有点的这个投影都相等,即所有点落在同一个"等投影"的位置上 ------ 这正是"共面"的代数形式
- 取 p = 0 \mathbf{p} = \mathbf{0} p=0 代入,得 d ( 0 ) = c d(\mathbf{0}) = c d(0)=c。配合 ∥ n ∥ = 1 \|\mathbf{n}\| = 1 ∥n∥=1,可知原点到平面的距离恰为 ∣ c ∣ |c| ∣c∣,截距因此有直接的长度量纲
- 单位约束把 n \mathbf{n} n 的独立分量从 3 个降到 2 个,因此平面共有 3 个自由度:法向的 2 个方向角与 1 个截距。这个数字在后面确定 RANSAC 的最小样本数时会直接用到
说人话:一个平面就说清两件事 ------ 朝哪个方向、离原点多远。方向由法向量 n \mathbf{n} n 定,位置由截距 c c c 定。方向是球面上的一个朝向、要 2 个数,位置 1 个数,合起来正好 3 个自由度
1-3-3 内点判据
-
由该参数化,任意点 p \mathbf{p} p 到平面的有符号距离就是一次内积,取绝对值即几何距离,于是内点判据为
d ( p ) = n ⋅ p + c , ∣ d ( p ) ∣ < τ d(\mathbf{p}) = \mathbf{n}\cdot\mathbf{p} + c,\qquad |d(\mathbf{p})| < \tau d(p)=n⋅p+c,∣d(p)∣<τ
- τ \tau τ 由深度噪声决定。深度相机在 0.5 0.5 0.5 m 量程上的测量噪声近似零均值高斯,标准差 σ \sigma σ 在毫米量级,取 τ ≈ 3 σ \tau \approx 3\sigma τ≈3σ 可保留约 99.7 % 99.7\% 99.7% 的真实平面点
- 本工作区取
plane_dist_thresh = 0.008m,与实测深度噪声同量级
-
通常来说,这类问题的求解可能会使用最小二乘,但问题随之而来:最小二乘把平面估计写成残差平方和的最小化
n ^ , c ^ = arg min n , c ∑ i = 1 N ( n ⋅ p i + c ) 2 \hat{\mathbf{n}}, \hat{c} = \arg\min_{\mathbf{n}, c} \sum_{i=1}^{N} \left(\mathbf{n}\cdot\mathbf{p}_i + c\right)^2 n^,c^=argn,cmini=1∑N(n⋅pi+c)2
- 平方和里每个点的权重随残差二次增长且没有上界,于是一个离得远的点就能压过成百上千个贴面的点
- 本帧的实际情况恰好最坏:目标平面只占少数点,物体、地面、墙面与远处噪点才是多数,而且它们离目标平面都很远
1-3-4 样本抽取
- RANSAC 的出发点相反:不要求全部点参与拟合,而是反复抽取一个最小样本、再由全体点投票
- 平面的自由度为 3,故最小样本为 3 个点;三点定平面的叉积公式与水平约束为
n = ( p 2 − p 1 ) × ( p 3 − p 1 ) ∥ ( p 2 − p 1 ) × ( p 3 − p 1 ) ∥ , c = − n ⋅ p 1 , n z ≥ cos ( θ max ) \mathbf{n} = \frac{(\mathbf{p}_2-\mathbf{p}_1)\times(\mathbf{p}_3-\mathbf{p}_1)}{\|(\mathbf{p}_2-\mathbf{p}_1)\times(\mathbf{p}_3-\mathbf{p}_1)\|},\qquad c = -\mathbf{n}\cdot\mathbf{p}1,\qquad n_z \ge \cos(\theta{\max}) n=∥(p2−p1)×(p3−p1)∥(p2−p1)×(p3−p1),c=−n⋅p1,nz≥cos(θmax) - 本工作区取
plane_max_tilt_deg = 10.0,对应 cos 10 ° ≈ 0.985 \cos 10° \approx 0.985 cos10°≈0.985。缺少该约束时,墙面、斜靠箱体的侧面以及物体的侧面都会拟合出方向任意的伪平面
- 平面的自由度为 3,故最小样本为 3 个点;三点定平面的叉积公式与水平约束为
- 采样次数由内点率决定。记内点率为 w w w,则 3 个抽样点同时为内点的概率为 w 3 w^3 w3,单次抽样失败的概率为 1 − w 3 1-w^3 1−w3
- N N N 次抽样全部失败 的概率为 ( 1 − w 3 ) N (1-w^3)^N (1−w3)N。要求"至少成功一次"的概率不低于 P P P,即 ( 1 − w 3 ) N ≤ 1 − P (1-w^3)^N \le 1-P (1−w3)N≤1−P,两边取对数得
N ≥ log ( 1 − P ) log ( 1 − w 3 ) N \ge \frac{\log(1-P)}{\log(1-w^3)} N≥log(1−w3)log(1−P) - 代入 w = 0.5 w = 0.5 w=0.5、 P = 0.99 P = 0.99 P=0.99,得 N ≥ 35 N \ge 35 N≥35;本工作区取
plane_ransac_iters = 200,对应可容忍的内点率下限约 w ≈ 0.28 w \approx 0.28 w≈0.28 - 该下界对 w w w 极其敏感: w w w 降到 0.2 0.2 0.2 时需 N ≈ 574 N \approx 574 N≈574 次。这解释了下面为何要顺序提取 ------ 每提取一个平面就移除其内点,剩余点集的内点率随之被抬高
- N N N 次抽样全部失败 的概率为 ( 1 − w 3 ) N (1-w^3)^N (1−w3)N。要求"至少成功一次"的概率不低于 P P P,即 ( 1 − w 3 ) N ≤ 1 − P (1-w^3)^N \le 1-P (1−w3)N≤1−P,两边取对数得
说人话:每次随机抓三个点定出一个面,再数一数整片点云里有多少点贴在这个面上,贴得越多说明这个面越可能是真的。重复 200 次,留下票数最高的那个。
1-3-5 代码实现
- 对应上面的公式,主估计的代码如下。三个
continue分别对应"三点共线""法向反向""倾角超限"这三种作废情形:
python
def ransac_plane(pts, rng, dist_thresh, iters, cos_max_tilt):
    """三点 RANSAC 拟合水平面,返回 (n, c) 或 None。法向统一朝 +Z。"""
    if len(pts) < 3:
        return None
    best_cnt, best_plane = 0, None
    for _ in range(iters):
        i = rng.choice(len(pts), 3, replace=False)             # 最小样本 m = 3
        p0, p1, p2 = pts[i]
        n = np.cross(p1 - p0, p2 - p0)                         # 叉积定法向
        norm = np.linalg.norm(n)
        if norm < 1e-9:                                        # 三点近似共线,无法定面
            continue
        n = n / norm
        if n[2] < 0:
            n = -n                                             # 统一朝 +Z
        if n[2] < cos_max_tilt:                                # 不满足 n_z >= cos(theta_max)
            continue
        c = -float(n @ p0)
        cnt = int((np.abs(pts @ n + c) < dist_thresh).sum())   # 内点计数:|d| < tau
        if cnt > best_cnt:
            best_cnt, best_plane = cnt, (n, c)
    if best_plane is None:
        return None
    n, c = best_plane
    refined = refine_plane(pts[np.abs(pts @ n + c) < dist_thresh])
return refined if refined[0][2] >= cos_max_tilt else (n, c)- RANSAC 给出的解仅由 3 个点确定,属于"粗略正确",因此最后要用全部内点 做一次最小二乘精修
- 记内点集为 { p i } \{\mathbf{p}_i\} {pi}、质心为 μ \boldsymbol{\mu} μ,去质心后构造散布矩阵。该矩阵与去质心数据矩阵 X \mathbf{X} X 的关系是 M = X T X \mathbf{M} = \mathbf{X}^{\mathsf T}\mathbf{X} M=XTX
X = p 1 − μ , ... , p N − μ T , M = ∑ i ( p i − μ ) ( p i − μ ) T = X T X \mathbf{X} = \left\\mathbf{p}_1 - \\boldsymbol{\\mu},\\ \\dots,\\ \\mathbf{p}_N - \\boldsymbol{\\mu}\\right^{\mathsf T},\qquad \mathbf{M} = \sum_i (\mathbf{p}_i - \boldsymbol{\mu})(\mathbf{p}_i - \boldsymbol{\mu})^{\mathsf T} = \mathbf{X}^{\mathsf T}\mathbf{X} X=p1−μ, ..., pN−μT,M=i∑(pi−μ)(pi−μ)T=XTX - 对 X \mathbf{X} X 做奇异值分解 X = U Σ V T \mathbf{X} = \mathbf{U}\boldsymbol{\Sigma}\mathbf{V}^{\mathsf T} X=UΣVT,则 M = V Σ 2 V T \mathbf{M} = \mathbf{V}\boldsymbol{\Sigma}^2\mathbf{V}^{\mathsf T} M=VΣ2VT,即 V \mathbf{V} V 的列就是 M \mathbf{M} M 的特征向量。最小奇异值对应的右奇异向量即法向 (对应最小散布方向), μ \boldsymbol{\mu} μ 在法向上的投影即截距
- 这与 PCA 取最小主轴是同一个数学结构(见 2-3)。代码因此不需要显式构造 M \mathbf{M} M,直接对 X \mathbf{X} X 做 SVD 再取最后一行的右奇异向量:
- 记内点集为 { p i } \{\mathbf{p}_i\} {pi}、质心为 μ \boldsymbol{\mu} μ,去质心后构造散布矩阵。该矩阵与去质心数据矩阵 X \mathbf{X} X 的关系是 M = X T X \mathbf{M} = \mathbf{X}^{\mathsf T}\mathbf{X} M=XTX
python
def refine_plane(pts_in):
    """对一组内点做 SVD 最小二乘拟合,返回 (n, c),法向朝 +Z。"""
    centroid = pts_in.mean(axis=0)                                     # mu
    n = np.linalg.svd(pts_in - centroid, full_matrices=False)[2][2]    # V 的最后一列
    if n[2] < 0:
        n = -n
return n, -float(n @ centroid) # c = -n . mu- 精修后必须重新校验水平约束 :
refine_plane是无约束的 SVD 拟合,当内点集退化时(只有一小片桌角、点近似共线)法向可以转到任意方向,会把刚被倾角阈值过滤掉的斜面重新放回来。ransac_plane末尾的refined if refined[0][2] >= cos_max_tilt else (n, c)就是这一道兜底 - 精修同样不能省。切分位置直接等于平面高度,三点粗解的误差会整段平移分割面;实测精修后桌面高度误差约 0.17 0.17 0.17 mm
1-4 顺序 RANSAC 与"主导度"
1-4-1 顺序 RANSAC
- 一帧场景点云中的水平面不止一个 :桌面、地面,以及物体顶面与侧面在倾角阈值内偶然构成的伪平面。因此单次 RANSAC 不够,需要顺序提取
- 提取内点最多的平面,从点云中移除其内点,在剩余点上重复该过程,直至内点数低于下限或达到
plane_max_count = 3 - 每轮的内点判定都直接复用上面的 ∣ d ( p ) ∣ < τ |d(\mathbf{p})| < \tau ∣d(p)∣<τ,只是把点集换成上一轮剔除后的
remaining - 移除内点同时抬高了剩余点的内点率 w w w,正对应上面 N N N 随 w w w 下降而迅速增大的结论
- 提取内点最多的平面,从点云中移除其内点,在剩余点上重复该过程,直至内点数低于下限或达到
说人话:桌子和地板都需要提取
- 对应上面的流程,实现如下。注意
count一律在本帧全云pts_w上统计,而不是在逐级缩小的remaining上:
python
    def _extract_planes(self, pts_w):
        """顺序 RANSAC 提取最多 plane_max_count 个水平面,返回 [(n, c, 全云内点数)]。"""
        rng = self._rng
        max_pts = int(self.get_parameter('plane_fit_max_points').value)
        iters = int(self.get_parameter('plane_ransac_iters').value)
        dist_thresh = float(self.get_parameter('plane_dist_thresh').value)
        min_ratio = float(self.get_parameter('plane_min_inlier_ratio').value)
        cos_max_tilt = math.cos(
            math.radians(float(self.get_parameter('plane_max_tilt_deg').value)))

        remaining = pts_w
        planes = []
        for _ in range(int(self.get_parameter('plane_max_count').value)):
            if len(remaining) < 3:
                break
            if len(remaining) > max_pts:
                sub = remaining[rng.choice(len(remaining), max_pts, replace=False)]
            else:
                sub = remaining

            fit = ransac_plane(sub, rng, dist_thresh, iters, cos_max_tilt)
            if fit is None:
                break
            n, c = fit
            if int((np.abs(sub @ n + c) < dist_thresh).sum()) < min_ratio * len(sub):
                break                       # 剩下的点已凑不出像样的平面
            count = int((np.abs(pts_w @ n + c) < dist_thresh).sum())
            planes.append((n, c, count))
            remaining = remaining[np.abs(remaining @ n + c) >= dist_thresh]
return planes- 搜索在至多
plane_fit_max_points = 4000点的随机子样本上做以省时,但内点数一律在本帧全云 上统计- 本场景中相邻两个水平面的高度差远大于 τ \tau τ,内点几乎不重叠;口径又完全一致(都数本帧全云),因此绝对点数可以直接横向比较
- 若在逐级缩小的
remaining上统计,后面的平面会因分母变小而虚高,主导度判据随之失真
1-4-2 内点主导度
- 提取完成后需要在若干平面中选出桌面。最容易误用的判据是按高度取最高平面
- 物体顶面构成的伪平面位于桌面之上,按高度会被误选为桌面
- 实测这些伪平面的倾角可达 11.3 ° 11.3° 11.3°,确实落在水平约束内,上面的倾角阈值无法排除
- 本文采用的判据是内点主导度 :合格平面须达到本帧最大内点数的给定比例,再在合格面中取高度最高者
∣ I k ∣ max j ∣ I j ∣ ≥ ρ \frac{|I_k|}{\max_j |I_j|} \ge \rho maxj∣Ij∣∣Ik∣≥ρ- 本工作区取
plane_dominance = 0.70,等价于要求内点数达到最大值的 70 % 70\% 70%,即两者比值不超过 1.43 1.43 1.43 - 实测一帧的内点数:桌面
20072、地面7275、最大伪平面2110 - 桌面与最大伪平面的比值为 20072 / 2110 ≈ 9.5 20072/2110 \approx 9.5 20072/2110≈9.5,与地面的比值为 20072 / 7275 ≈ 2.76 20072/7275 \approx 2.76 20072/7275≈2.76;阈值两侧的余量分别为 6.7 6.7 6.7 倍与 1.9 1.9 1.9 倍
- 本工作区取
说人话:这里相对比例的计算保证了不会因为点云多少影响决策,最后取高度最高者保证了同时看到桌子和地板的时候会选桌子
- 判据的实现分两步:先用 ρ \rho ρ 筛出合格面,再在其中取高度最大者。平面高度取其与 world z z z 轴的交点:
python
def plane_height(plane):
    """平面与 world z 轴的交点高度。"""
    n, c = plane
    return -c / n[2]

# _update_plane 中筛选桌面的部分
planes = self._extract_planes(pts_w)
if planes:
    cmax = max(p[2] for p in planes)
    dom = float(self.get_parameter('plane_dominance').value)
    qualified = [p for p in planes if p[2] >= dom * cmax]       # 主导度:|I_k| >= rho * max
    n, c, _ = max(qualified, key=lambda p: plane_height((p[0], p[1])))
fit = (n, c)- 该判据利用的是平面的面积差异而非高度差异。在本场景中桌面是视野内面积最大的平面,其内点数与伪平面相差近一个数量级,因此比较内点数比比较高度更稳定
1-5 欧式聚类
- 平面确定后,把离平面距离大于
band的点 作为候选物体点(本工作区band = 0.01m),再把这些点划分为若干物体
1-5-1 介绍
- DBSCAN 是一种基于密度的聚类 方法:不预设簇的个数,而是按点邻域的稠密程度把点云划分成若干簇,并把落在稀疏区域的点显式判为噪声 ,而不是强行塞进某个簇
- 这一点是选它的直接原因:平面上方既有物料,也有桌面边缘的碎片与噪声粘连成的细长点带,后者必须能被丢掉;而 K-means 要求事先给定簇数 k k k,且每个点都必须归属于某个簇,两头都做不到
- 名字是 Density-Based Spatial Clustering of Applications with Noise 的缩写,直译是"带噪声的基于密度的空间聚类",说的正是上面这两件事
- 它的全部输入只有两个参数:邻域半径 ε \varepsilon ε 与最小点数
min_points,两者共同定义了"稠密"这一概念的尺度。下一节先把这两个参数展开成严格的数学定义
1-5-2 数学定义
- DBSCAN 的输入是两个参数:邻域半径 ε \varepsilon ε(本工作区
cluster_eps = 0.015m)与最小点数min_points(本工作区cluster_min_points = 20) - 点 p \mathbf{p} p 的 ε \varepsilon ε 邻域定义为
N ε ( p ) = { q ∈ D ∣ dist ( p , q ) ≤ ε } N_\varepsilon(\mathbf{p}) = \{\mathbf{q} \in D \mid \operatorname{dist}(\mathbf{p}, \mathbf{q}) \le \varepsilon\} Nε(p)={q∈D∣dist(p,q)≤ε} - 由邻域基数把点分为三类:
- 核心点 : ∣ N ε ( p ) ∣ ≥ min_points |N_\varepsilon(\mathbf{p})| \ge \text{min\_points} ∣Nε(p)∣≥min_points,自身邻域足够稠密
- 边界点 : ∣ N ε ( p ) ∣ < min_points |N_\varepsilon(\mathbf{p})| < \text{min\points} ∣Nε(p)∣<min_points,但存在核心点 o \mathbf{o} o 使 p ∈ N ε ( o ) \mathbf{p} \in N\varepsilon(\mathbf{o}) p∈Nε(o)
- 噪声点:既非核心点也非边界点
- 在三类点之上定义可达性:
- 密度直达 : p \mathbf{p} p 为核心点,且 q ∈ N ε ( p ) \mathbf{q} \in N_\varepsilon(\mathbf{p}) q∈Nε(p)
- 密度可达 :存在点链 p 1 , ... , p n \mathbf{p}_1,\dots,\mathbf{p}_n p1,...,pn,其中 p 1 = p \mathbf{p}_1 = \mathbf{p} p1=p、 p n = q \mathbf{p}_n = \mathbf{q} pn=q,且每一对相邻点密度直达
- 密度相连 :存在点 o \mathbf{o} o,使 p \mathbf{p} p 与 q \mathbf{q} q 都从 o \mathbf{o} o 密度可达
- 簇 定义为密度相连关系的最大集合
- 密度直达与密度可达都不对称:核心点可达其邻域内的边界点,反之不成立
- 密度相连是对称的,因此"属于同一簇"构成等价关系,簇的划分良定义
- 簇的个数不是输入参数,而是密度连通分量的个数,是算出来的 ------ 这是相对 K-means 的主要差别
说人话:一堆点被判成同一个物体簇,依据是连通性 ------ 从某个足够密的点出发,能一路踩着距离不超过 ε \varepsilon ε 的邻居走到的所有点,都算同一个物体。所以两点不必直接挨着,中间只要有一串点把它们连起来就成立;怎么走都连不上的点就是噪声,不算物体
1-5-3 代码实现
- 上述定义全部由
open3d的cluster_dbscan实现,输入 ε \varepsilon ε 与min_points,输出与点一一对应的标签数组(-1表示噪声)。簇的编号就是标签值,无需再做一次映射:
python
    def _cluster_objects(self, pts_above):
        """DBSCAN 欧式聚类,返回与输入等长的整数标签数组:>=0 = 物体簇,-1 = 非物体。"""
        eps = float(self.get_parameter('cluster_eps').value)
        min_points = int(self.get_parameter('cluster_min_points').value)
        min_extent = float(self.get_parameter('cluster_min_extent').value)
        max_extent = float(self.get_parameter('cluster_max_extent').value)

        ids = np.full(len(pts_above), -1, dtype=np.int64)
        pcd = o3d.geometry.PointCloud()
        pcd.points = o3d.utility.Vector3dVector(
            np.asarray(pts_above, dtype=np.float64))
        labels = np.asarray(pcd.cluster_dbscan(
            eps=eps, min_points=min_points, print_progress=False))
        if labels.size == 0 or labels.max() < 0:   # 全是噪声
            return ids

        for lab in range(int(labels.max()) + 1):
            m = labels == lab
            if int(m.sum()) < min_points:
                continue
            cl = pts_above[m]
            extent = float(np.linalg.norm(cl.max(axis=0) - cl.min(axis=0)))
            # 用物理尺度而不是点数做门槛:点数随距离漂移,尺度不漂
            if extent < min_extent:
                continue
            if max_extent > 0 and extent > max_extent:
                continue
            ids[m] = lab
return ids- 实现上,邻域查询由
open3d内部用 KD-tree 加速,均匀分布点云下的单次查询复杂度为 O ( log n ) O(\log n) O(logn),整体聚类复杂度约为 O ( n log n ) O(n \log n) O(nlogn) - 标签直接沿用
open3d的 DBSCAN label,被门槛否掉的簇与噪声都留-1。因此发出去的id存在空洞 (例如{0, 2, 5})- 这是刻意的:
id是帧内分组标签,不是物体身份 。open3d的 label 编号随点序变化,跨帧不稳定,下游做跨帧关联必须按几何位置匹配,不能直接用id
- 这是刻意的:
- 直接在原始点云上聚类而不下采样,是为了让
labels与索引一一对应,不需要最近邻回投,也不会因为降采样把贴桌的小物体抹掉
1-5-4 筛选
- 仅靠 DBSCAN 仍不够,还需叠加物理尺度门槛 ,否则噪声粘连成的细长簇与桌面边缘碎片都会被判为物体:
cluster_min_extent = 0.01m:小于可抓尺度的簇直接丢弃cluster_max_extent = 0.30m:上限兜底。万一把平面锁到了地面,整张桌子会成为"平面上方的一个大簇",不拦住会被当成物体从环境点云里抠掉,机械臂就会直接规划穿桌- 判据用物理尺度 而非点数:点数随物体远近漂移,尺度不漂。尺度取簇的轴对齐包围盒对角线 ∥ max − min ∥ \|\max - \min\| ∥max−min∥
说人话:DBSCAN 的规则是"距离够近就归为一类,一类里的点够多才算数"。簇的个数由数据本身决定,孤立的噪点会被单独剔出来。
1-5-5 DBSCAN结果发布
- 经过筛选后,剩下的点就是确认属于物体的点。但光有一片点还不够:下游需要知道哪个点属于哪个物体 ,因此发布时还要附带一个帧内分组标签
id
| 话题 | 类型 | QoS | 内容 |
|---|---|---|---|
/grasp_scene/object_points |
PointCloud2(x、y、z、id) |
best_effort |
确认的物体点,带帧内分组标签 id |
- 打标签并发布的代码如下:
python
def make_cloud_xyz_id(frame_id, stamp, pts, ids):
    """(N,3) 点 + (N,) 整数标签 -> PointCloud2(x,y,z,id 四个 float32 字段)。"""
    header = Header()
    header.frame_id = frame_id
    header.stamp = stamp
    # ROS 2 的 PointField 没有 ROS 1 那种便利构造,只能逐个字段赋值
    fields = []
    for name, offset in (('x', 0), ('y', 4), ('z', 8), ('id', 12)):
        f = PointField()
        f.name = name
        f.offset = offset
        f.datatype = PointField.FLOAT32
        f.count = 1
        fields.append(f)
    buf = np.column_stack([pts, ids]).astype(np.float32)
    cloud = point_cloud2.create_cloud(header, fields, buf)
    cloud.is_dense = True
return cloud- 多带这一列
id的理由:- 让下游不必重跑一遍 DBSCAN :若下游自行聚类,
eps、min_points就要在两个 yaml 中各写一份,而重复的参数迟早会不同步 id放在最后一个字段 (offset = 12),x、y、z的 offset 仍是0、4、8,于是read_points(field_names=('x','y','z'))会自然忽略它,现有消费者不受影响- 下游只需按
id分点即可逐簇计算,不需要任何聚类代码 - 发布端用的是
best_effort(深度相机点云的惯例):下游若用默认的RELIABLE订阅,两边 QoS 不兼容会一条都收不到,且不报错 ,订阅时必须显式用qos_profile_sensor_data
- 让下游不必重跑一遍 DBSCAN :若下游自行聚类,
1-6 平面持久化
1-6-1 背景
- 眼在手(eye-in-hand) 的相机安装方式带来一个固有问题:机械臂靠近物体时,桌面会移出视野
- 此时若逐帧重新拟合,平面会消失, ∣ d ∣ > band |d| > \text{band} ∣d∣>band 的判据随之失效,整片点云都会被判为物体
- 因此平面必须持久化 :连续
plane_lock_after = 5帧拟合结果一致后把平面硬化,此后不再接受不一致的拟合
1-6-2 共面判定
- 前后两帧的平面是否"同一个面",由法向夹角与高度差两个标量判定
Δ θ = arccos ( n a ⋅ n b ) ≤ Δ θ max , ∣ h a − h b ∣ ≤ Δ h max \Delta\theta = \arccos\!\left(\mathbf{n}a \cdot \mathbf{n}b\right) \le \Delta\theta{\max},\qquad |h_a - h_b| \le \Delta h{\max} Δθ=arccos(na⋅nb)≤Δθmax,∣ha−hb∣≤Δhmax- 本工作区取
plane_update_tol_deg = 5.0与plane_update_tol_m = 0.03 - 实现上就是一次内积加一次高度相减:
- 本工作区取
python
    def _plane_close(self, a, b):
        """两个平面是否"同一个面"(法向夹角 + 高度差都在容差内)。"""
        cosang = float(np.clip(a[0] @ b[0], -1.0, 1.0))
        ang = math.degrees(math.acos(cosang))
        dh = abs(plane_height(a) - plane_height(b))
        return (ang <= float(self.get_parameter('plane_update_tol_deg').value)
                and dh <= float(self.get_parameter('plane_update_tol_m').value))
1-6-3 平面硬化
- 硬化分两级:硬化前允许改主意 (防止第一帧视野不好时锁错后永久锁死),硬化后只接受与锁定平面一致的微调。两级由
_lock_hits(连续一致的帧数)与_lock_hardened(是否已硬化)两个状态量区分 - 完整状态机如下,1-8 运行日志里的两行 INFO 分别打在第一级与第二级的出口上:
python
    def _update_plane(self, pts_w):
        # 前半段见 1-4:顺序 RANSAC 提取水平面、按主导度选出桌面,得到本帧的 fit;
        # 另有 plane_lock 开关(默认开),关掉时直接返回本帧 fit,不走下面的状态机
        ...
        if fit is None:
            return self._lock

        if self._lock is None:                                  # 第一级:还没锁定过
            self._lock, self._lock_anchor = fit, fit
            self._lock_hits = 1
            self.get_logger().info(
                f'锁定桌面平面: z={plane_height(fit):.4f} m')                        # <- 1-8 的第一行
            return self._lock

        if not self._lock_hardened:                             # 第二级:已锁定、未硬化
            if self._plane_close(fit, self._lock):              # 比的是上一帧,允许改主意
                self._lock, self._lock_hits = fit, self._lock_hits + 1
                if self._lock_hits >= int(self.get_parameter('plane_lock_after').value):
                    self._lock_hardened = True
                    self._lock_anchor = fit                     # 锚点钉在硬化那一帧
                    self.get_logger().info(
                        f'平面已硬化: z={plane_height(fit):.4f} m(此后不再接受不一致的拟合)')    # <- 1-8 的第二行
            else:
                self._lock, self._lock_anchor, self._lock_hits = fit, fit, 1
            return self._lock

        if self._plane_close(fit, self._lock_anchor):           # 第三级:已硬化,只跟锚点比
            self._lock = fit
        else:
            self.get_logger().debug(
                f'新拟合 z={plane_height(fit):.4f} 与锚定平面 '
                f'z={plane_height(self._lock_anchor):.4f} 不一致,沿用锁定平面')
return self._lock- 硬化的关键在于比较基准 而非容差本身:硬化后的容差比较基准必须是硬化那一刻的平面
_lock_anchor,而不是上一帧的平面_lock- 硬化前比上一帧是刻意的:那正是"允许改主意"的实现方式
- 硬化后换成比锚点,"微调"(对噪声做平均)照收,但累积漂移被总容差挡住
- 锚点钉的是硬化那一刻的 fit,不是第一帧 ------ 前 5 帧若在容差内缓慢漂移,硬化下来的就是漂移后的值
说人话:平面锁定不是"每帧微调一下",而是"和刚锁定时比一下"。差得不多就采纳,差得多就沿用旧的。否则每一帧都只差一点点,几百帧后平面就飘走了。
1-7 参数配置
- 为了方便,本文将参数分离出来,全部集中在
grasp_scene/config/scene_filter.yaml
yaml
# scene_filter ------ 场景/物体点云分割参数
scene_filter:
  ros__parameters:
    input_topic: /camera/depth/points
    env_topic: /grasp_scene/environment_points
    obj_topic: /grasp_scene/object_points   # 多带一个 float32 `id` 字段(帧内分组标签,非身份)
    plane_topic: /grasp_scene/table_plane   # PoseStamped,TRANSIENT_LOCAL latched
    plane_band_topic: /grasp_scene/plane_band  # Float64,物体点云的截断高度,latched
    source_frame: camera_optical_frame
    target_frame: world
    publish_object: true

    # ---- 平面提取(RANSAC,法向约束 ≈ world +Z)----
    plane_dist_thresh: 0.008      # 内点距离阈值 = 深度噪声尺度(不是桌面高度!)
    plane_max_tilt_deg: 10.0      # 允许法向偏离 +Z 的最大角
                                  #   实测物体顶/侧面会拟合出 11.3° 的伪平面,取 10° 顺便挡掉
    plane_ransac_iters: 200
    plane_fit_max_points: 4000    # 搜索用随机子样本上限(内点数仍在本帧全云上统计)
    plane_min_inlier_ratio: 0.15  # 单个平面的接受门槛(比例,与点云规模无关)
    plane_max_count: 3            # 顺序提取的平面数上限(够拿到地面 + 桌面)
    plane_dominance: 0.70         # 合格面须达到"最大内点数"的这个比例,再在其中取最高
                                  #   实测:桌面 20072 点 / 地面 7275 / 伪平面 2110,
                                  #   主导度 0.7 恰好留下桌面与地面,再取最高 = 桌面
    # ---- 平面持久化(眼在手:夹爪贴近后桌面会移出视野)----
    plane_lock: true
    plane_lock_after: 5           # 连续一致多少帧后"硬化"(之前允许改主意)
    plane_update_tol_deg: 5.0     # 硬化后:法向差超过这个角度就不接受新拟合
    plane_update_tol_m: 0.03      # 硬化后:高度差超过这个距离就不接受新拟合
    plane_init_frames: 30         # 超过这么多帧仍未锁定 -> 退回整幅云当环境并报错
                                  #   (故意在锁定前不发 env:octomap 无占位衰减,
                                  #     宁可为空也别把物体插成永久障碍)

    # ---- DBSCAN 欧式聚类 ----
    cluster_eps: 0.015            # 邻域半径;工作距离 0.39m 处点间距约 1mm,1m 处约 2.6mm
                                  #   场景中物体间距 ≥12cm,不会误合并
    cluster_min_points: 20        # 滤稀疏噪声
    cluster_min_extent: 0.01      # 簇的包围盒对角线下限(物理尺度,比任何可抓物体都小)
    cluster_max_extent: 0.30      # 上限兜底:万一把平面锁到地面,整张桌子会成一个大簇,
                                  #   拦住它才不会被当"物体"抠出障碍图(那会规划穿桌)

    # ---- 平面上下划分 ----
    band: 0.01                    # 平面上方这么多米以内仍算"贴面"。物体坐在桌面上,
                                  #   底座这 1cm 与桌面顶占同一批 octomap 体素
                                  #   (res 0.01 -> [0.20,0.21),res 0.02 -> [0.20,0.22)),
                                  #   不新增被占体素,所以无害

use_sim_time: true- 同时我们需要注意的是:分离点云后,
MoveIt的octomap输入不能再是相机原始点云,需要换成scene_filter分离出来的环境点云,具体要改的就是move_group里 octomap 更新器的订阅话题
python
    # ---- move_group_node 的 parameters 里,octomap 更新器的输入话题 ----
    #      (话题本身的声明见 0-3)
    'camera': {
        'sensor_plugin': 'occupancy_map_monitor/PointCloudOctomapUpdater',
        'point_cloud_topic': LaunchConfiguration('octomap_cloud_topic'),   # 原本写的是 /camera/depth/points
        'max_range': 3.0,
        'point_subsample': 1,
        'padding_offset': 0.005,
        'padding_scale': 1.0,
        'max_update_rate': 5.0,
        'filtered_cloud_topic': 'filtered_cloud',
},- 该话题做成了 launch 参数而不是写死的常量,随时能退回第三期的行为做对比调试:
octomap_cloud_topic:=/camera/depth/points
1-8 运行测试
- 运行:
bash
./1_depth_gazebo.sh- 该脚本启动的是
gazebo_camera.launch.py,scene_filter节点随其一同启动(并非单独启动),因此无需额外开终端 - 输出如下:
bash
[scene_filter-6] [INFO] [1789274143.472090207] [scene_filter]: 锁定桌面平面: z=0.2000 m
[scene_filter-6] [INFO] [1789274145.193866594] [scene_filter]: 平面已硬化: z=0.2000 m(此后不再接受不一致的拟合)-
这两行的含义对应 1-6:第一行是首次拟合出平面,第二行是连续 5 帧一致、平面被硬化
-
再确认三路话题是否都在发布:
bash
ros2 topic hz /grasp_scene/object_points
ros2 topic hz /grasp_scene/environment_points
ros2 topic echo /grasp_scene/plane_band --once-
打开
rviz2,关闭Planning Scene的Show Scene Geometry即可关闭octomap,此时红色为物体,蓝色为其他部分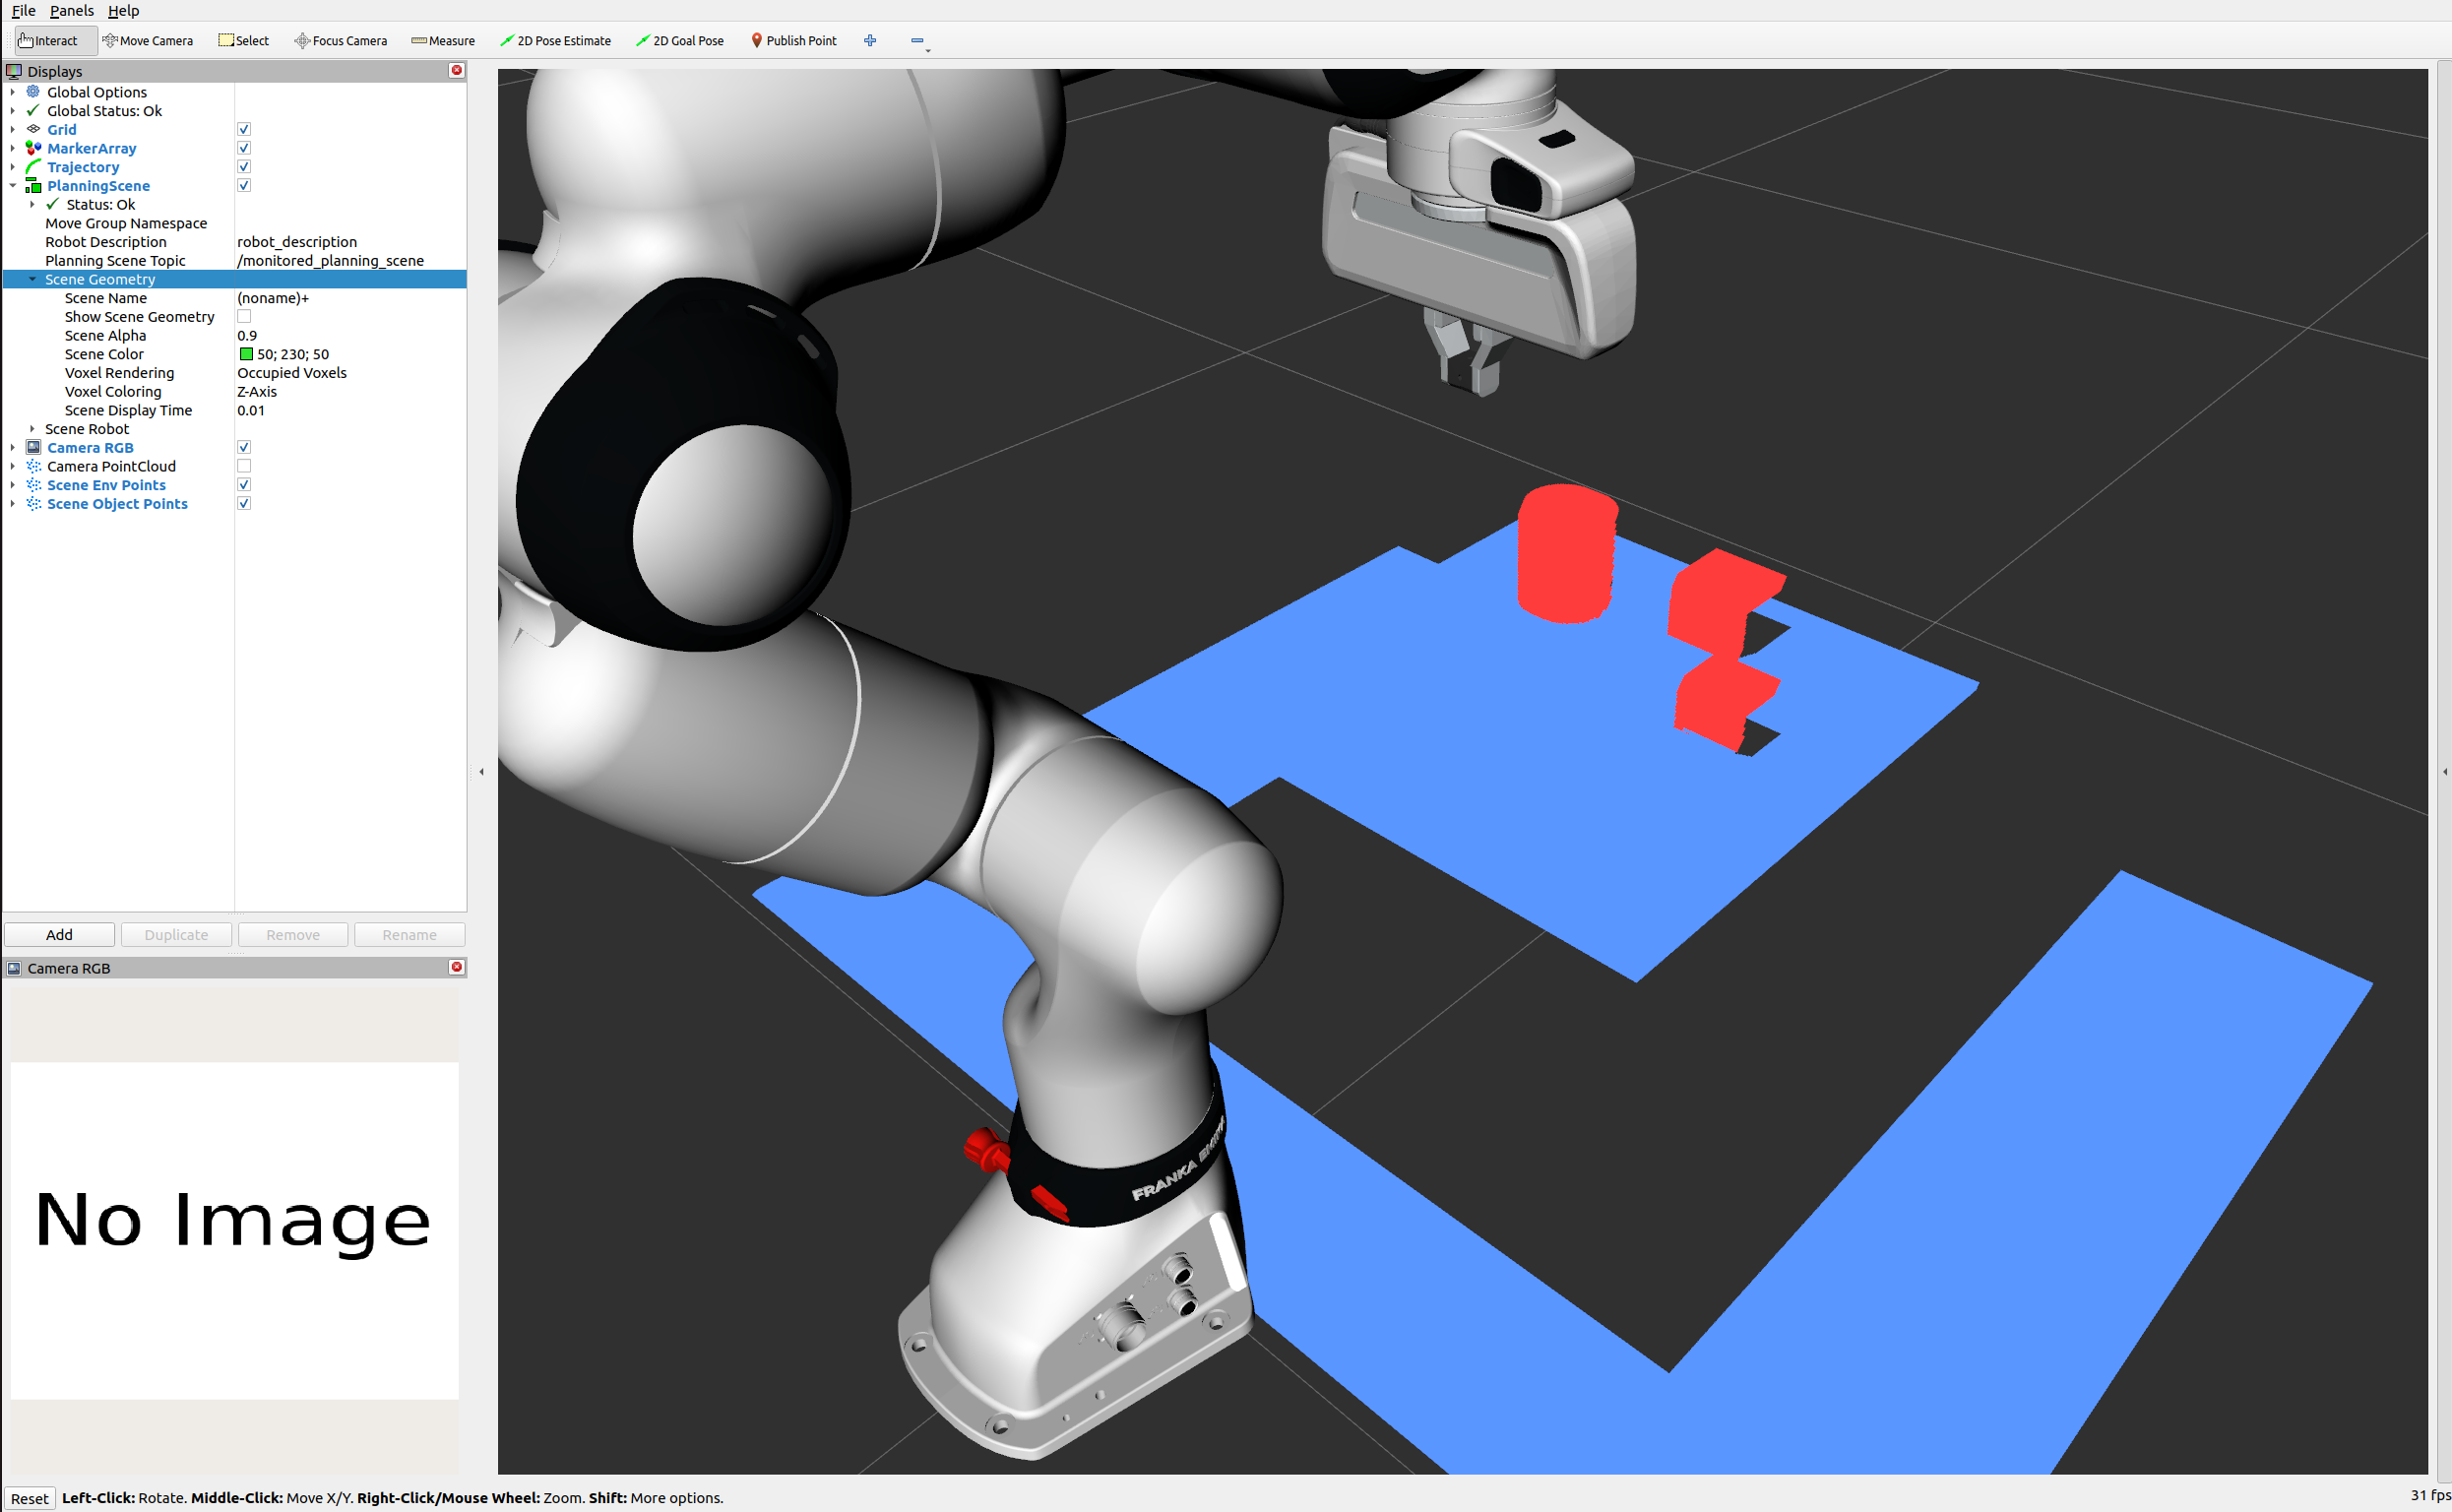
-
启动以后,该节点除上述点云外还发布两路常量话题:
| 话题 | 类型 | QoS | 内容 |
|---|---|---|---|
/grasp_scene/table_plane |
PoseStamped |
reliable + transient_local |
锁定的桌面平面:位置是面上一点,姿态把 +Z 转到法向 |
/grasp_scene/plane_band |
Float64 |
reliable + transient_local |
物体点云的截断高度 band |
- 发布
/grasp_scene/table_plane,是因为桌面平面是"不写死抓取高度"的唯一来源- 顶视相机永远看不到物体的底面,所以物体高度只能由"顶面高度减去平面高度"得到
- 平面还给出了"竖直"的定义:下游要按它的法向把物体摆正
- 发布
/grasp_scene/plane_band,是因为band改变了下游能观测到的东西band以上的点才算物体点,所以物体点云的最低可见高度恒 ≥ \ge ≥band- 换言之,"物体是否坐在平面上"在
band这一尺度以下不可判 - 因此下游判断"物体是否坐在平面上"时,参照系必须是
band而非平面;band也就必须发布,不能在各包的 yaml 中重复写入0.01
- 两路都用
transient_local(latch),是为了让后加入的订阅者也能立即取到值 ------ 它们不是某一帧的数据,而是整个会话期都成立的常量
2 Object Pose与PCA
- 上一章解决了"哪些点属于物体 ",本章解决"物体在哪、朝向如何"
2-1 介绍
- Object Pose(物体位姿) 指物体自身坐标系到世界坐标系的刚体变换 S E ( 3 ) SE(3) SE(3),共 6 个自由度:
- 位置 t ∈ R 3 \mathbf{t} \in \mathbb{R}^3 t∈R3 ------ 物体中心在世界系中的坐标
- 姿态 R ∈ S O ( 3 ) \mathbf{R} \in SO(3) R∈SO(3) ------ 物体自身的三条轴在世界系里各自指向何方
2-2 常用方法
- 获取 Object Pose 的路线很多,按"要不要物体模型"可把主流几类并列如下:
| 方法 | 依据 | 优点 | 局限 |
|---|---|---|---|
| 模板匹配 | 多视角渲染的模板与当前图像比相似度 | 简单,对纹理物体有效 | 需模型;视角离散;对遮挡敏感 |
| 点云配准(ICP) | 迭代最小化模型点云与观测点云的距离 | 精度高,可得到完整 S E ( 3 ) SE(3) SE(3) | 需模型与好的初值,易陷入局部最优 |
| 全局配准(PPF 等) | 点对特征投票 | 不需初值,能处理杂乱堆叠 | 需模型;对噪声与遮挡敏感;算力大 |
| 基元拟合 | 平面、圆柱等基元的参数直接给出朝向 | 不需模型,快 | 只对规则几何体有效,且只看得到的面可用 |
| PCA / OBB(本方案) | 点云主轴 + 桌面法向 + 最窄方向扫描 | 不需模型、不需训练、毫秒级 | 姿态只能确定到对称性为止;竖直轴由外部给定 |
| 深度学习位姿回归 | 网络从 RGB-D 直接回归或配准 | 泛化好,能处理遮挡与无纹理 | 要训练、要标注、要 GPU |
| 学习式抓取位姿估计 | 网络直接在点云上回归 6-DoF 夹取位姿 | 不依赖物体位姿,可以斜抓 | 不给出物体位姿,可解释性弱 |
- 本章因此分两步走:先用主成分分析(PCA) 找出物体自身的轴(2-3),再据此构造有向包围盒(OBB,Oriented Bounding Box)(3-2 至 3-4),并从盒子里读出夹取位姿(4-1)
2-3 PCA 数学原理
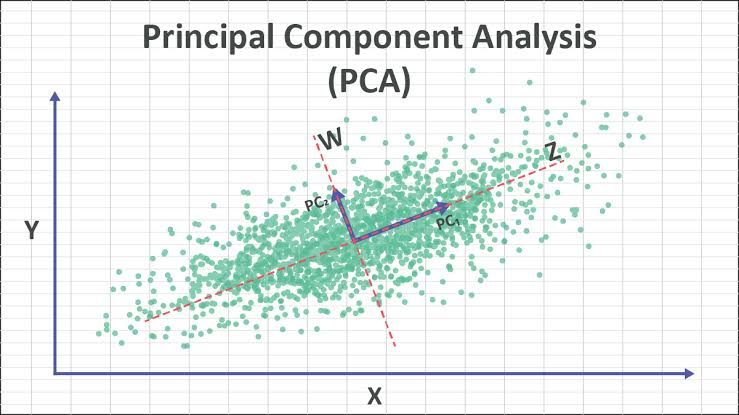
2-3-1 介绍
- 问题的起点很基础:给定一堆点,如何找出这堆点自身的三条主轴
- PCA(Principal Component Analysis,主成分分析)给出的回答是:找一组正交基,使点云在这组基上的投影方差依次最大
- 这组新基称为主成分 ,按方差从大到小依次是长轴、中轴、短轴,三者互相正交
- 三维里主轴必然是三根:包围盒是立体的,只找长、短两根凑不出一个盒子,中轴同样是盒子的一条边
说人话:输入一个物体的点云簇 ,选出三条互相垂直的轴(可以理解为物体自身的 x , y , z x, y, z x,y,z 坐标系),使这些点在这三个轴上的投影方差依次最大 ------ 这三个轴就是物体自身坐标系的朝向,也就直接估计出了物体的姿态
2-3-2 去中心化
- 第一步,把数据去中心化。设点集 { p 1 , ... , p N } \{\mathbf{p}_1, \dots, \mathbf{p}N\} {p1,...,pN},先求质心:
μ = 1 N ∑ i = 1 N p i , q i = p i − μ \boldsymbol{\mu} = \frac{1}{N}\sum{i=1}^{N}\mathbf{p}_i,\qquad \mathbf{q}_i = \mathbf{p}_i - \boldsymbol{\mu} μ=N1i=1∑Npi,qi=pi−μ
2-3-3 协方差矩阵
- 第二步,计算协方差矩阵 。它把"任意两个方向的耦合"一次性装进一个 3 × 3 3\times3 3×3 对称矩阵:
C = 1 N − 1 ∑ i = 1 N q i q i T \mathbf{C} = \frac{1}{N-1}\sum_{i=1}^{N}\mathbf{q}_i\mathbf{q}_i^{\mathsf T} C=N−11i=1∑NqiqiT- 此处除以 N − 1 N-1 N−1 而非 N N N,是统计上对样本方差 的无偏约定(
obb.cpp用的就是 N − 1 N-1 N−1)
- 此处除以 N − 1 N-1 N−1 而非 N N N,是统计上对样本方差 的无偏约定(
2-3-4 最大方差与特征分解
- 第三步是理解 PCA 的关键。取任意单位向量 u \mathbf{u} u,把点投影到它上面得到标量 s i = u T q i s_i = \mathbf{u}^{\mathsf T}\mathbf{q}_i si=uTqi,那么这组投影的方差是
Var ( u ) = 1 N − 1 ∑ i s i 2 = u T ( 1 N − 1 ∑ i q i q i T ) u = u T C u \operatorname{Var}(\mathbf{u}) = \frac{1}{N-1}\sum_i s_i^2 = \mathbf{u}^{\mathsf T}\left(\frac{1}{N-1}\sum_i \mathbf{q}_i\mathbf{q}_i^{\mathsf T}\right)\mathbf{u} = \mathbf{u}^{\mathsf T}\mathbf{C}\,\mathbf{u} Var(u)=N−11i∑si2=uT(N−11i∑qiqiT)u=uTCu - 于是"哪个方向散得最开"转化为一个带约束的优化问题 :
max ∥ u ∥ = 1 u T C u \max_{\|\mathbf{u}\|=1}\ \mathbf{u}^{\mathsf T}\mathbf{C}\,\mathbf{u} ∥u∥=1max uTCu - 用拉格朗日乘子法求解。构造 L = u T C u − λ ( u T u − 1 ) \mathcal{L} = \mathbf{u}^{\mathsf T}\mathbf{C}\mathbf{u} - \lambda(\mathbf{u}^{\mathsf T}\mathbf{u} - 1) L=uTCu−λ(uTu−1),令对 u \mathbf{u} u 的偏导为零:
2 C u − 2 λ u = 0 ⟹ C u = λ u 2\mathbf{C}\mathbf{u} - 2\lambda\mathbf{u} = 0 \quad\Longrightarrow\quad \mathbf{C}\mathbf{u} = \lambda\mathbf{u} 2Cu−2λu=0⟹Cu=λu - 结果是:驻点只可能是协方差矩阵的特征向量 ,而对应的方差恰好就是特征值
- 因为 C \mathbf{C} C 是对称半正定矩阵,由谱定理,它的特征向量可以选成一组标准正交基 ,特征值全部非负
- 所以只要把特征值从大到小排好 λ 1 ≥ λ 2 ≥ λ 3 \lambda_1 \ge \lambda_2 \ge \lambda_3 λ1≥λ2≥λ3,对应的 v 1 , v 2 , v 3 \mathbf{v}_1, \mathbf{v}_2, \mathbf{v}_3 v1,v2,v3 就是我们要的三条主轴
- 至此 PCA 的语义已经明确:
- v 1 \mathbf{v}_1 v1 是方差最大的方向,即点云最"细长"的方向
- v 3 \mathbf{v}_3 v3 是方差最小的方向,即点云最"扁"的方向
- 工程上一般走 SVD 而不是直接对 C \mathbf{C} C 求特征分解(
obb.cpp用的是 Eigen 的SelfAdjointEigenSolver,因为 C \mathbf{C} C 只有 3 × 3 3\times3 3×3,直接特征分解既精确又便宜) - 有三处细节必须处理,否则代码在真实数据上会出错:
- 特征值降序排列 。一般特征分解器不保证特征值的顺序(Eigen 的
SelfAdjointEigenSolver保证升序),必须自己按 λ \lambda λ 重排,并把三个特征向量同步换位 - 行列式强制为 + 1 +1 +1 。数学上 ± v \pm\mathbf{v} ±v 都是特征向量,若直接拼成矩阵,有 1 / 2 1/2 1/2 的概率得到 d e t = − 1 det = -1 det=−1 的镜像 ------ 那时 R \mathbf{R} R 不是旋转矩阵,转成四元数会得到一个无意义的姿态(盒子本身反而不受影响:轴取反会让投影的上下限同时换号,盒心与跨度不变)。因此算出 R \mathbf{R} R 后需检查行列式,为 − 1 -1 −1 时将某一列取反
- 退化判据 。点数少于 3、点全部重合、点共线 (第二特征值近似 0 0 0,面内无方向可言)这三种情况返回失败,避免 NaN 流入下游
- 需要特别注意:共面不算退化。正上方观测到的物体点云就是顶面这一张平面,属于最正常的输入;判为退化会使主动感知失去意义(共面时第三轴即面法向,这正是 PCA 在正上方能给出精确竖直轴的来源)
- 特征值降序排列 。一般特征分解器不保证特征值的顺序(Eigen 的
说人话:PCA 就是"转一下坐标系,让点在新的三个轴上尽量散开"。转完之后,最长的那根轴是物体的长边方向,最短的那根轴是物体最扁的方向。
2-3-5 代码实现:pcaObb
- 步骤与 2-3 完全一一对应:
- 求质心 μ \boldsymbol{\mu} μ,去质心得到 q i \mathbf{q}_i qi
- 累加协方差 C = 1 N − 1 ∑ q i q i T \mathbf{C} = \frac{1}{N-1}\sum \mathbf{q}_i\mathbf{q}_i^{\mathsf T} C=N−11∑qiqiT,这里用的就是 N − 1 N-1 N−1
SelfAdjointEigenSolver做特征分解,因为 C \mathbf{C} C 是实对称矩阵- 按特征值降序重排三列(Eigen 给出的是升序,需自行反转)
- 检查行列式,为 − 1 -1 −1 就把第三列取反,强制 d e t ( R ) = + 1 det(\mathbf{R}) = +1 det(R)=+1
- 按 3-2 的极差公式算 e \mathbf{e} e,按轴取中点算盒心 c \mathbf{c} c
- 退化判据:点数 < 3 < 3 <3、点全部重合、第二特征值近似 0 0 0(共线)。共面不判退化
cpp
// std::optional<Obb> 定义见下面
std::optional<Obb> pcaObb(const std::vector<Vec3> & pts)
{
  const size_t n = pts.size();
  if (n < 3) {
    return std::nullopt;
  }

  Vec3 center0 = Vec3::Zero();
  for (const auto & p : pts) {
    center0 += p;
  }
  center0 /= static_cast<double>(n);

  Mat3 cov = Mat3::Zero();
  for (const auto & p : pts) {
    const Vec3 d = p - center0;
    cov += d * d.transpose();
  }
  cov /= static_cast<double>(n - 1);   // 与 numpy np.cov 的默认 (N-1) 归一一致
  if (!cov.allFinite()) {
    return std::nullopt;
  }

  Eigen::SelfAdjointEigenSolver<Mat3> es(cov);   // 特征值升序
  if (es.info() != Eigen::Success) {
    return std::nullopt;
  }
  // 降序重排
  std::array<int, 3> order = {0, 1, 2};
  std::sort(order.begin(), order.end(), [&](int a, int b) {
    return es.eigenvalues()[a] > es.eigenvalues()[b];
  });
  Vec3 ev;
  Mat3 evec;
  for (int i = 0; i < 3; ++i) {
    ev[i] = es.eigenvalues()[order[i]];
    evec.col(i) = es.eigenvectors().col(order[i]);
  }

  if (ev[0] <= 0.0) {
    return std::nullopt;            // 点全部重合
  }
  if (ev[1] <= 1e-6 * ev[0]) {
    return std::nullopt;            // 共线:面内没有可定义的方向
  }

  Mat3 R = evec;
  if (R.determinant() < 0.0) {      // 反射 -> 翻掉最小轴,保证右手
    R.col(2) = -R.col(2);
  }

  // 投影到三个轴上取包围盒。轴翻转会让 (lo+hi)/2 同时翻号,故 center 与符号无关。
  Vec3 lo = Vec3::Constant(std::numeric_limits<double>::infinity());
  Vec3 hi = Vec3::Constant(-std::numeric_limits<double>::infinity());
  for (const auto & p : pts) {
    const Vec3 proj = R.transpose() * (p - center0);
    lo = lo.cwiseMin(proj);
    hi = hi.cwiseMax(proj);
  }

  Obb out;
  out.R = R;
  out.center = center0 + R * ((lo + hi) / 2.0);
  out.extents = hi - lo;
  return out;
}- 自此,通过上述函数,输入一族点集合
std::vector<Vec3> & pts,我们就能得到:
cpp
// 返回值:三根轴 + 盒心 + 三边跨度。退化输入(点数 < 3 / 全部重合 / 共线)返回 nullopt。
struct Obb
{
  Vec3 center;
  Mat3 R;         // 列 = 三个轴(特征值降序),det(R) 强制 +1
  Vec3 extents;   // 各轴上的 max - min
};

std::optional<Obb> pcaObb(const std::vector<Vec3> & pts);
2-4 PCA的局限
2-4-1 正方体PCA估算问题
- 对正方形顶面这类高度对称的物体,PCA 的两根水平轴没有唯一解
- 面内协方差各向同性使两个水平特征值相等,此时任意一组面内正交基都是合法的特征向量,实际取到哪一组由浮点误差决定
- 表现是水平轴退化为一个随机转角:盒心不受影响,而
yaw不可确定
- 此外,物体自身的四重对称使 θ \theta θ 与 θ + 90 ° \theta + 90° θ+90° 给出两个完全等价 的解
- 该歧义可由上一帧方向作先验消解,但平滑必须在消歧之后,否则会把两个等价解混为一个介于其间的错误角度
- 只有足迹接近正方形时,两个极小才会同时落进容差带,消歧才成为必需;长方形的宽度曲线只有一个极小,不存在该歧义
说人话:正方形怎么转都长得一样,PCA 因此挑不出一组"正确"的横轴,只能随便给一组 ------ 盒子的中心还对,但盒子是歪的,歪多少全看运气
2-4-2 斜视估计问题
- 视角倾斜时,问题由"解不唯一"转为"解被污染"
- 斜视观测中的侧面点把协方差由面内分布拉向竖直分布,最小方差轴因此偏离物体竖直轴,指向点云缺失的背面方向
- 该偏离是系统偏差而非随机噪声,时序平滑无法消除;点云本身也不提供该帧可信度的判据
说人话:从斜上方看,PCA 会把侧面的点也算进来,于是它以为物体是斜的 ------ 而且它不会告诉你自己算错了
2-4-3 高度估计问题
- 前两节讨论轴 ,本节讨论边 :即使轴正确,跨度也不应由 max − min \max - \min max−min 给出
- max \max max 与 min \min min 是极值统计量,其期望高于真实边界,且偏高量随噪声与点数同时增大
- 该偏差方向恒定,无法通过平均消除;它直接决定盒顶位置,进而影响下压深度
- 本方案只对竖直跨度 做替换。两个水平跨度仍取 max − min \max - \min max−min,因为它们由最窄方向的扫描直接给出,实测偏差中位数约 0.6 % 0.6\% 0.6%,量级远小于竖直方向
- 替代的统计量是在锁定平面附近的切片内取中值(见 3-3)
说人话: max \max max 取的是"最外面那个点",而最外面的点往往是噪声 ------ 盒子因此被撑高,所以高度得用中值而不是极值来定
2-4-4 最好的PCA方法
- 2-4-1 与 2-4-2 同源于观测视角
- 正上方观测时点云只含顶面,协方差落在面内,最小方差轴等于平面法向
- 视角倾斜后侧面点进入点云,竖直轴被带偏;而水平轴的歧义源于物体自身对称性,改变视角无益
- 因此 PCA 可用的条件有两条:从正上方观测 ,或取得完整点云
- 前者使竖直轴可靠,但水平轴仍需由扫描与消歧绕开(见 3-3)
- 后者使三个方向同时有约束,代价是需要额外的传感器或扫描动作
- 这也是本方案引入主动感知的动机:不是等待合适视角,而是将相机主动移至正上方,使 PCA 的适用条件被制造出来
说人话:PCA 只在正上方看的时候才靠谱 ------ 与其指望运气好,不如让机械臂自己挪到正上方再看一眼
3 OBB 数学原理
3-1 介绍
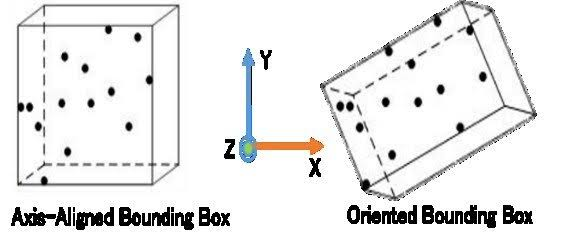
- 有向包围盒(OBB,Oriented Bounding Box) 是指三条边可以沿任意一组正交基、不必平行于世界坐标轴的包围盒
- 与之相对的是轴对齐包围盒(AABB) :三条边固定平行于世界坐标轴,形状与物体朝向无关,因此描述不了 y a w yaw yaw ------ 无论方块怎么转,AABB 都是同一个盒子
- OBB 的三条边沿物体自身主轴,物体旋转时盒子随之旋转,这正是抓取需要的
说人话:AABB 是"永远摆正"的盒子,方块转它也不转,看不出物体朝哪;OBB 是"跟着物体一起转"的盒子,盒子最窄的那条边就是两指该合拢的方向。
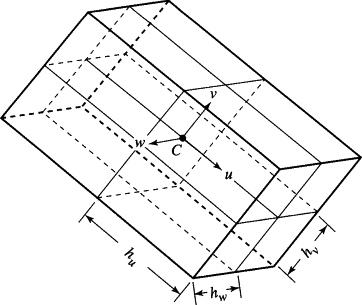
- 一个 OBB 由三个量完全确定 OBB = { c , R , e } \text{OBB} = \{\mathbf{c},\ \mathbf{R},\ \mathbf{e}\} OBB={c, R, e}:盒心 c \mathbf{c} c、主轴拼成的旋转矩阵 R = v 1 , v 2 , v 3 \mathbf{R} = \\mathbf{v}_1, \\mathbf{v}_2, \\mathbf{v}_3 R=v1,v2,v3(列向量即主轴)、三边跨度 e \mathbf{e} e
3-2 标准OBB
- 标准 OBB 的构造很直接:三条轴全部 取 PCA 的主成分,每条边的跨度取点在该轴上投影的极差
e k = max i ( q i ⋅ v k ) − min i ( q i ⋅ v k ) e_k = \max_i \left(\mathbf{q}_i \cdot \mathbf{v}_k\right) - \min_i \left(\mathbf{q}_i \cdot \mathbf{v}_k\right) ek=imax(qi⋅vk)−imin(qi⋅vk) - 结合我们 PCA 的结果,代码有
cpp
  // 投影到三个轴上取包围盒。轴翻转会让 (lo+hi)/2 同时翻号,故 center 与符号无关。
  Vec3 lo = Vec3::Constant(std::numeric_limits<double>::infinity());
  Vec3 hi = Vec3::Constant(-std::numeric_limits<double>::infinity());
  for (const auto & p : pts) {
    const Vec3 proj = R.transpose() * (p - center0);
    lo = lo.cwiseMin(proj);
    hi = hi.cwiseMax(proj);
  }

  Obb out;
  out.R = R;
  out.center = center0 + R * ((lo + hi) / 2.0);
  out.extents = hi - lo;
return out;-
这里的
R就是 2-3-5 特征分解得到的三个主轴(列向量),lo与hi是点在三根轴上的投影极小值与极大值out.extents = hi - lo即上面的极差公式out.center是"沿三根轴各取一次中点"再平移回世界系
-
盒心不是质心 ,要沿三根轴各取一次中点;只有点云关于质心对称 时两者才相等
c = μ + ∑ k = 1 3 max i ( q i ⋅ v k ) + min i ( q i ⋅ v k ) 2 v k \mathbf{c} = \boldsymbol{\mu} + \sum_{k=1}^{3} \frac{\max_i(\mathbf{q}_i \cdot \mathbf{v}_k) + \min_i(\mathbf{q}_i \cdot \mathbf{v}_k)}{2}\,\mathbf{v}_k c=μ+k=1∑32maxi(qi⋅vk)+mini(qi⋅vk)vk
- 真实点云并不对称(斜视时侧面点更密),盒心与质心可差数毫米;而顶视夹取要对准的正是盒心,算错就等于夹在偏心位置
-
把这段接回 2-3-5 的
pcaObb(把特征分解得到的R传进来),标准 OBB 就完整了 ------ 它把全部可靠性都押在 PCA 上
3-3 扫描 OBB
- 这里对应了 2-4-1 到 2-4-3 的三个问题 ------ 每一根失效的轴、每一个偏掉的跨度,各有各的替换来源:
- 对 2-4-1(水平轴无唯一解) :不做特征分解,改为在水平面内扫一圈找最窄方向,用极值取代特征向量
- 对 2-4-2(竖直轴被侧面点带偏) :竖直轴不从点云估计,直接取桌面平面法向 n \mathbf{n} n ------ 它在第 1 章已由 RANSAC 拟合给出,且与视角无关
- 对 2-4-3(跨度被极值撑大) :高度不取 max − min \max - \min max−min,改在锁定平面附近的切片内取中值
- 本文的妥协 OBB 因此把三条边的来源拆开,让每一根都来自它最可靠的那个观测量:
| 量 | 来源 | 为什么不用 PCA |
|---|---|---|
| 竖直轴 v 3 \mathbf{v}_3 v3 | 桌面平面法向 n \mathbf{n} n | 底面永远看不见,法向是唯一可靠来源;PCA 的最小轴只在正上方时才与法向重合 |
| 水平轴 v 1 \mathbf{v}_1 v1 | 最窄方向扫描 | PCA 在方形足迹上可证不定 |
| 水平轴 v 2 \mathbf{v}_2 v2 | 由 v 3 × v 1 \mathbf{v}_3 \times \mathbf{v}_1 v3×v1 定出 | 前两者定死后由右手系约束补上,保证 det R = + 1 \det \mathbf{R} = +1 detR=+1 |
| 竖直跨度 e 3 \mathbf{e}_3 e3 | 锁定桌面平面 + 切片中值 | 见 2-4-3,PCA 的 max − min \max - \min max−min 是被噪声撑大的有偏极值统计量 |
-
汇总成矩阵即 R = v 1 , v 3 × v 1 , v 3 \mathbf{R} = \\mathbf{v}_1,\\ \\mathbf{v}_3 \\times \\mathbf{v}_1,\\ \\mathbf{v}_3 R=v1, v3×v1, v3 ------ 第一列由扫描定、第三列由桌面定、第二列由正交性补上
-
代价要说清楚:这套构造换来了鲁棒,但放弃了对 r o l l , p i t c h roll, pitch roll,pitch 的估计 ------ 竖直轴不再来自物体,而来自桌面
说人话:标准 OBB 三根轴全听 PCA 的;本文的 OBB 是分工的 ------ 竖着那根听桌面的,横着那根听扫描
-
还有一件事必须能判:这个物体的 y a w yaw yaw 到底有没有定义 。足迹接近圆或正方形时各个方向的跨度几乎一样, arg min θ e x t ( θ ) \arg\min_\theta \mathrm{ext}(\theta) argminθext(θ) 就退化成一个由噪声决定的位置,此时不存在"正确的横轴"
- 判据是各向异性比 ρ aniso = max θ e x t ( θ ) / min θ e x t ( θ ) \rho_{\text{aniso}} = \max_\theta \mathrm{ext}(\theta) / \min_\theta \mathrm{ext}(\theta) ρaniso=maxθext(θ)/minθext(θ)(代码里记作
rho,与 1-4-2 的平面主导度 ρ \rho ρ 不是一回事) - 比值接近 1 1 1 说明足迹各向同性:圆柱的 y a w yaw yaw 根本无定义,正方形的 y a w yaw yaw 只在 90 ° 90° 90° 对称的意义下有解
- 实测方形足迹 1.28 ∼ 1.38 1.28 \sim 1.38 1.28∼1.38、圆形足迹 1.004 ∼ 1.04 1.004 \sim 1.04 1.004∼1.04,阈值取
isotropy_ratio_max = 1.10,两侧分离度足够 - 结果落在
est.yaw_defined上,作为诊断量说明这个 y a w yaw yaw 值该不该被当真
- 判据是各向异性比 ρ aniso = max θ e x t ( θ ) / min θ e x t ( θ ) \rho_{\text{aniso}} = \max_\theta \mathrm{ext}(\theta) / \min_\theta \mathrm{ext}(\theta) ρaniso=maxθext(θ)/minθext(θ)(代码里记作
-
实现顺序与上表一致:先扫出宽度曲线,再消歧定出唯一方向,最后由切片中值定高度
cpp
// ------------------------------------------------- 角度与中值(下面三处都要用)
double modPi(double x)              // 结果恒落在 [0, pi)
{
  double r = std::fmod(x, M_PI);
  if (r < 0.0) {
    r += M_PI;
  }
  return r;
}

double medianOf(std::vector<double> v)
{
  if (v.empty()) {
    return 0.0;
  }
  const size_t n = v.size();
  const size_t mid = n / 2;
  std::nth_element(v.begin(), v.begin() + mid, v.end());
  const double hi = v[mid];
  if (n % 2 == 1) {
    return hi;
  }
  const double lo = *std::max_element(v.begin(), v.begin() + mid);
  return 0.5 * (lo + hi);
}

// ------------------------------------------------------------ 最小宽度扫描
WidthScan widthScan(const std::vector<double> & a, const std::vector<double> & b,
                    int n_theta)
{
  WidthScan out;
  const int T = std::max(1, n_theta);
  out.thetas.resize(static_cast<size_t>(T));
  out.ext.resize(static_cast<size_t>(T));
  for (int t = 0; t < T; ++t) {
    // endpoint=False,与 np.linspace(0, pi, n, endpoint=False) 一致
    const double th = M_PI * static_cast<double>(t) / static_cast<double>(T);
    const double ct = std::cos(th), st = std::sin(th);
    double lo = std::numeric_limits<double>::infinity();
    double hi = -std::numeric_limits<double>::infinity();
    for (size_t i = 0; i < a.size(); ++i) {
      const double proj = a[i] * ct + b[i] * st;
      lo = std::min(lo, proj);
      hi = std::max(hi, proj);
    }
    out.thetas[static_cast<size_t>(t)] = th;
    out.ext[static_cast<size_t>(t)] = (a.empty() ? 0.0 : hi - lo);
  }
  return out;
}

// 各向异性比 rho = max ext / min ext ------ "yaw 到底有没有定义"的判据
double anisotropy(const std::vector<double> & ext)
{
  if (ext.empty()) {
    return std::numeric_limits<double>::infinity();
  }
  const auto mm = std::minmax_element(ext.begin(), ext.end());
  const double lo = *mm.first;
  const double hi = *mm.second;
  if (lo <= 1e-12) {
    return std::numeric_limits<double>::infinity();
  }
  return hi / lo;
}

// 模 pi 的角度距离:theta 与 theta+90 在线意义上只差 90
double angDistModPi(double a, double b)
{
  return std::abs(modPi(a - b + M_PI / 2.0) - M_PI / 2.0);
}

// ------------------------------------------------------------------ 消歧
Direction pickDirection(const WidthScan & scan, std::optional<double> theta_prev,
                        double tol_m)
{
  const auto mm = std::minmax_element(scan.ext.begin(), scan.ext.end());
  const double emin = *mm.first;
  const size_t imin = static_cast<size_t>(std::distance(scan.ext.begin(), mm.first));

  std::vector<size_t> cand;
  for (size_t i = 0; i < scan.ext.size(); ++i) {
    if (scan.ext[i] <= emin + tol_m) {
      cand.push_back(i);
    }
  }
  if (cand.empty()) {
    return {scan.thetas[imin], emin};
  }

  const size_t T = scan.thetas.size();

  // 1. 按下标连续性切"弧"。ext(theta) 以 pi 为周期,一个周期内有两个极小(theta 与
  //    theta+90),每个极小周围的容差带在下标上连续,两个极小因此给出两段互不相邻的弧。
  //    theta=0 与 theta=pi 是同一条直线,下标 0 与 T-1 在圆上相邻,首尾两段要合回去。
  std::vector<std::vector<size_t>> runs;
  for (size_t i : cand) {
    if (!runs.empty() && i == runs.back().back() + 1) {
      runs.back().push_back(i);
    } else {
      runs.emplace_back(1, i);
    }
  }
  if (runs.size() >= 2 && runs.front().front() == 0 && runs.back().back() == T - 1) {
    runs.front().insert(runs.front().begin(), runs.back().begin(), runs.back().end());
    runs.pop_back();
  }

  // 2. 每段弧出一个代表:代表角取弧内 theta 的圆中值,宽度取弧内最小。
  //    代表角必须取"弧心"而不是"弧内格点最低处" ------ 两个等价极小的差别只由亚格点相位
  //    决定,按格点 argmin 挑等于让浮点噪声掷骰子。
  std::vector<double> arc_theta, arc_ext;
  arc_theta.reserve(runs.size());
  arc_ext.reserve(runs.size());
  for (const auto & r : runs) {
    const double ref = scan.thetas[r.front()];
    std::vector<double> dev;
    dev.reserve(r.size());
    double e = std::numeric_limits<double>::infinity();
    for (size_t i : r) {
      dev.push_back(modPi(scan.thetas[i] - ref + M_PI / 2.0) - M_PI / 2.0);
      e = std::min(e, scan.ext[i]);
    }
    arc_theta.push_back(modPi(ref + medianOf(dev)));
    arc_ext.push_back(e);
  }

  // 3. 选弧
  size_t pick = 0;
  if (theta_prev.has_value()) {
    // 有先验:挑离上一帧最近的弧。各弧几何上等价,选哪个都对,关键是不跨帧改主意。
    double best = std::numeric_limits<double>::infinity();
    for (size_t a = 0; a < arc_theta.size(); ++a) {
      const double d = angDistModPi(arc_theta[a], *theta_prev);
      if (d < best) {
        best = d;
        pick = a;
      }
    }
  } else {
    // 无先验:宽度显著更小的弧优先;落在同一 tol_m 内就是等价的,取编号小的一端,
    // 保证同一场景跨运行结果一致(等价弧之间本来就不存在谁更"对")。
    const double e_best = *std::min_element(arc_ext.begin(), arc_ext.end());
    double best_theta = std::numeric_limits<double>::infinity();
    for (size_t a = 0; a < arc_theta.size(); ++a) {
      if (arc_ext[a] <= e_best + tol_m && arc_theta[a] < best_theta) {
        best_theta = arc_theta[a];
        pick = a;
      }
    }
  }
  return {arc_theta[pick], arc_ext[pick]};
}

// ------------------------------------------------------------------ 高度
double sliceMedian(const std::vector<double> & d, double sigma,
                   double slice_sigmas, int iters)
{
  if (d.empty()) {
    return 0.0;
  }
  double top = *std::max_element(d.begin(), d.end());
  for (int it = 0; it < iters; ++it) {
    std::vector<double> sel;
    sel.reserve(d.size());
    for (double v : d) {
      if (v >= top - slice_sigmas * sigma) {   // 只留顶面层
        sel.push_back(v);
      }
    }
    if (sel.size() < 3) {
      break;
    }
    const double new_top = medianOf(sel);
    if (std::abs(new_top - top) < 1e-9) {
      break;
    }
    top = new_top;
  }
  return top;
}
3-4 两者OBB合并
- 两条路线采用分工:扫描 OBB 是夹取实际使用的那个 ,PCA OBB 退为辅助
- 夹取用的盒子:水平轴由扫描定、竖直轴取平面法向、竖直跨度取切片中值、盒心落在半高处 ------ 即
est.R_box与est.center - PCA OBB 的数值 不进夹取链路,只保留一个诊断量
pca_tilt_deg(PCA 最小轴与平面法向的夹角),用来量化"这一帧的视角配不配得上 PCA",也就是 2-4-2 那个偏离量 - 但它的退化判据会否决整次估计 :
estimateObject里pcaObb一旦返回nullopt,整个函数就返回nullopt------ 点少于 3、全部重合、共线这三种情况下,连混合 OBB 都拿不到
- 夹取用的盒子:水平轴由扫描定、竖直轴取平面法向、竖直跨度取切片中值、盒心落在半高处 ------ 即
estimateObject是这次合并的实现,末尾三道守卫决定物体是否可夹:
| 守卫 | 判据 | 不通过的含义 |
|---|---|---|
| 坐在平面上 | 只在"看得到低于顶面的部分"时才判;只见顶面时不判,按坐着处理 | 疑为悬空或叠放 |
| 过矮 | 高度 < < < min_height |
两指合不拢 |
| 宽度可夹 | min_graspable_width ≤ \le ≤ 宽度 ≤ \le ≤ gripper_open |
夹爪开不到或夹不住 |
cpp
std::optional<ObjectEstimate> estimateObject(const std::vector<Vec3> & pts,
                                             const Vec3 & plane_n_in, double plane_c,
                                             const EstimateParams & prm)
{
  if (pts.size() < 3) {
    return std::nullopt;
  }
  const Vec3 n = plane_n_in.normalized();
  Vec3 u, v;
  inplaneBasis(n, u, v);

  // 平面上的锚点(垂足)+ 点分解到 (u, v, n)
  const Vec3 p0 = -plane_c * n;
  std::vector<double> a(pts.size()), b(pts.size()), d(pts.size());
  for (size_t i = 0; i < pts.size(); ++i) {
    const Vec3 rel = pts[i] - p0;
    a[i] = rel.dot(u);
    b[i] = rel.dot(v);
    d[i] = rel.dot(n);
  }

  // 水平两根轴:扫描取最窄,再由 pickDirection 消歧
  const WidthScan scan = widthScan(a, b, prm.n_theta);
  const Direction dir = pickDirection(scan, prm.theta_prev, prm.width_tol_m);
  const double theta = dir.theta;
  const double aniso = anisotropy(scan.ext);

  // 与 theta 正交的那个方向上的跨度:把坐标转到 (theta, theta+90°)
  const double ct = std::cos(theta), st = std::sin(theta);
  double a_lo = std::numeric_limits<double>::infinity(), a_hi = -a_lo;
  double b_lo = std::numeric_limits<double>::infinity(), b_hi = -b_lo;
  for (size_t i = 0; i < pts.size(); ++i) {
    const double a2 = a[i] * ct + b[i] * st;
    const double b2 = -a[i] * st + b[i] * ct;
    a_lo = std::min(a_lo, a2);
    a_hi = std::max(a_hi, a2);
    b_lo = std::min(b_lo, b2);
    b_hi = std::max(b_hi, b2);
  }
  const double perp_width = b_hi - b_lo;
  const double width = a_hi - a_lo;   // 用扫描出的方向重算,与 perp 同一基准

  // 高度:从平面起算,用切片中值
  const double height = sliceMedian(d, prm.depth_sigma, prm.slice_sigmas, prm.slice_iters);

  // 混合 OBB 中心:水平取 (theta, theta+90°) 双向包围盒中点,竖直取半高
  const double ca = (a_lo + a_hi) / 2.0, cb = (b_lo + b_hi) / 2.0;
  const double cu = ca * ct - cb * st;    // 转回 (u, v) 坐标
  const double cv = ca * st + cb * ct;

  ObjectEstimate est;
  est.n_points = static_cast<int>(pts.size());
  est.center = p0 + cu * u + cv * v + (height / 2.0) * n;
  est.extents = Vec3(width, perp_width, height);
  est.theta = theta;
  est.width = width;
  est.perp_width = perp_width;
  est.aniso = aniso;
  est.yaw_defined = aniso >= prm.aniso_yaw_min;
  est.height = height;

  const Vec3 e_theta = ct * u + st * v;
  const Vec3 e_perp = -st * u + ct * v;
  est.R_box.col(0) = e_theta;
  est.R_box.col(1) = e_perp;
  est.R_box.col(2) = n;                   // det = +1(e_theta × e_perp = n)

  // PCA OBB:不参与夹取,只留一个视角质量的诊断量
  const auto pca = pcaObb(pts);
  if (!pca.has_value()) {
    return std::nullopt;
  }
  est.pca_center = pca->center;
  est.pca_R = pca->R;
  est.pca_extents = pca->extents;
  const double cos_tilt = std::clamp(std::abs(pca->R.col(2).dot(n)), -1.0, 1.0);
  est.pca_tilt_deg = std::acos(cos_tilt) * 180.0 / M_PI;

  // 守卫一:坐在平面上。只在看得到低于顶面的部分时才判得了,只见顶面时按坐着处理
  const double d_min = *std::min_element(d.begin(), d.end());
  const double d_max = *std::max_element(d.begin(), d.end());
  if (!prm.plane_band_known) {
    est.resting = true;                   // 没依据就不冤枉物体
    est.notes_undetermined.push_back("未收到上游 band,是否坐在平面上无法判定(按坐在平面上处理)");
  } else if ((d_max - d_min) > kSideSeenSigmas * prm.depth_sigma) {
    const double tol = prm.plane_band + prm.resting_margin;
    est.resting = d_min <= tol;
    if (!est.resting) {
      est.notes.push_back(fmt("悬空/叠放: 最低点离平面 %.1fmm(band %.1f + 裕度 %.1f = %.1fmm)",
                              d_min * 1000.0, prm.plane_band * 1000.0,
                              prm.resting_margin * 1000.0, tol * 1000.0));
    }
  } else {
    est.resting = true;
    est.notes_undetermined.push_back("只见顶面,是否坐在平面上无法判定(按坐在平面上处理)");
  }

  // 守卫二:过矮
  est.height_ok = height >= prm.min_height;
  if (!est.height_ok) {
    est.notes.push_back(fmt("过矮: 高度 %.1fmm", height * 1000.0));
  }

  // 守卫三:宽度合适
  est.width_ok = (width >= prm.min_graspable_width) && (width <= prm.gripper_open);
  if (!est.width_ok) {
    est.notes.push_back(fmt("宽度不合适: %.1fmm(可夹 %.0f~%.0fmm)",
                            width * 1000.0, prm.min_graspable_width * 1000.0,
                            prm.gripper_open * 1000.0));
  }
  return est;
}- 自此,对每一组点云,我们都得到了一个 OBB
3-5 粗估计与细估计
- 3-3 与 3-4 讲的是"怎么估",本节讲"在哪估"。同一套公式在不同视角下给出的结果并不等价,因此本方案把估计分成两档:
- 粗估计:节点常驻运行,相机停在启动位姿,对每一帧点云直接出估计并发布
- 细估计:把相机主动移到物体正上方后再估一次 ------ 公式完全相同,只是观测条件换了
- 两者的分界不在算法,而在视角 ,判据由
qualityFor给出:
Δ = arccos ( ( p − c ) ⋅ ( − n ) ∥ p − c ∥ ) \Delta = \arccos\left( \frac{(\mathbf{p} - \mathbf{c}) \cdot (-\mathbf{n})}{\|\mathbf{p} - \mathbf{c}\|} \right) Δ=arccos(∥p−c∥(p−c)⋅(−n))- p \mathbf{p} p 为物体中心, c \mathbf{c} c 为相机位置, n \mathbf{n} n 为桌面平面法向
- Δ \Delta Δ 即"相机到物体"的连线与竖直方向 − n -\mathbf{n} −n 的夹角; Δ \Delta Δ 不超过
nadir_angle_max_deg(默认 5 ° 5° 5°)判为NADIR,否则判为OBLIQUE - 三个量全部来自 TF 与平面拟合,没有一个是写死的场景常量
cpp
  Quality qualityFor(const Vec3 & obj, const Vec3 & cam_pos, const Vec3 & n) const
  {
    const Vec3 v = obj - cam_pos;
    if (v.norm() < 1e-9) {
      return Quality::OBLIQUE;
    }
    const double cos_t = std::clamp(v.normalized().dot(-n), -1.0, 1.0);
    const double deg = std::acos(cos_t) * 180.0 / M_PI;
    return deg <= nadir_angle_max_deg_ ? Quality::NADIR : Quality::OBLIQUE;
}- 相机位置必须取该帧点云自己的时间戳 ,不能用"最新位姿"
- 机械臂运动时两者相差整整一段轨迹;用最新位姿会把"臂还在路上时拍的那一帧"评成
NADIR - 因此
waitForNadir在"等臂停稳"之外还要再等一个条件:该物体确实拿到了正上方的估计
- 机械臂运动时两者相差整整一段轨迹;用最新位姿会把"臂还在路上时拍的那一帧"评成
- 质量升到
NADIR后只升不降 :- 物体是静止的,扫描一轮就够;若允许降级,同一帧点云里其他物体的斜视估计会把刚精估完的物体冲掉
- "刷新存活时间"与"更新估计"是两件事 ------ 斜视帧仍然刷新存活时间,只是不改数值
pca_tilt_deg是这一节效果的量化:斜视下实测偏离可达 47.6 ° 47.6° 47.6°,正上方为 0.0 ° 0.0° 0.0°- 日志里每个物体都带视角标签(
#0 nadir/#0 oblique),"这个盒子此刻可不可信"一眼可见
说人话:粗估计是站在原地估,细估计是走过去从正上方再看一眼。判断有没有站对位置,看的是"相机到物体"这条线与竖直方向的夹角,而不是靠猜
3-6 测试
- 启动仿真和 OBB 节点:
bash
./1_depth_gazebo.sh     # 终端一:Gazebo + 相机 + scene_filter + move_group
./2_grasp_obb.sh # 终端二:grasp_obb- 刚启动时,
rviz2中每个物体都有一个向上的箭头,这是粗略估计- 之所以称为粗略:此刻相机处于斜视,PCA 的竖直轴被侧面点云拉偏(实测 14.9 ° / 21.6 ° / 47.6 ° 14.9° / 21.6° / 47.6° 14.9°/21.6°/47.6°)
- 但夹取点本身够用,箭头指向也正确,有偏差的只是 PCA 那个盒子
- 然后调一次扫描服务,机械臂会依次前往每个物体的正上方对准,进行详细的 OBB 计算:
bash
ros2 service call /grasp_obb/scan std_srvs/srv/Trigger- 扫描完成后,机械臂回到原位,日志中每个物体的标签由
oblique变为nadir
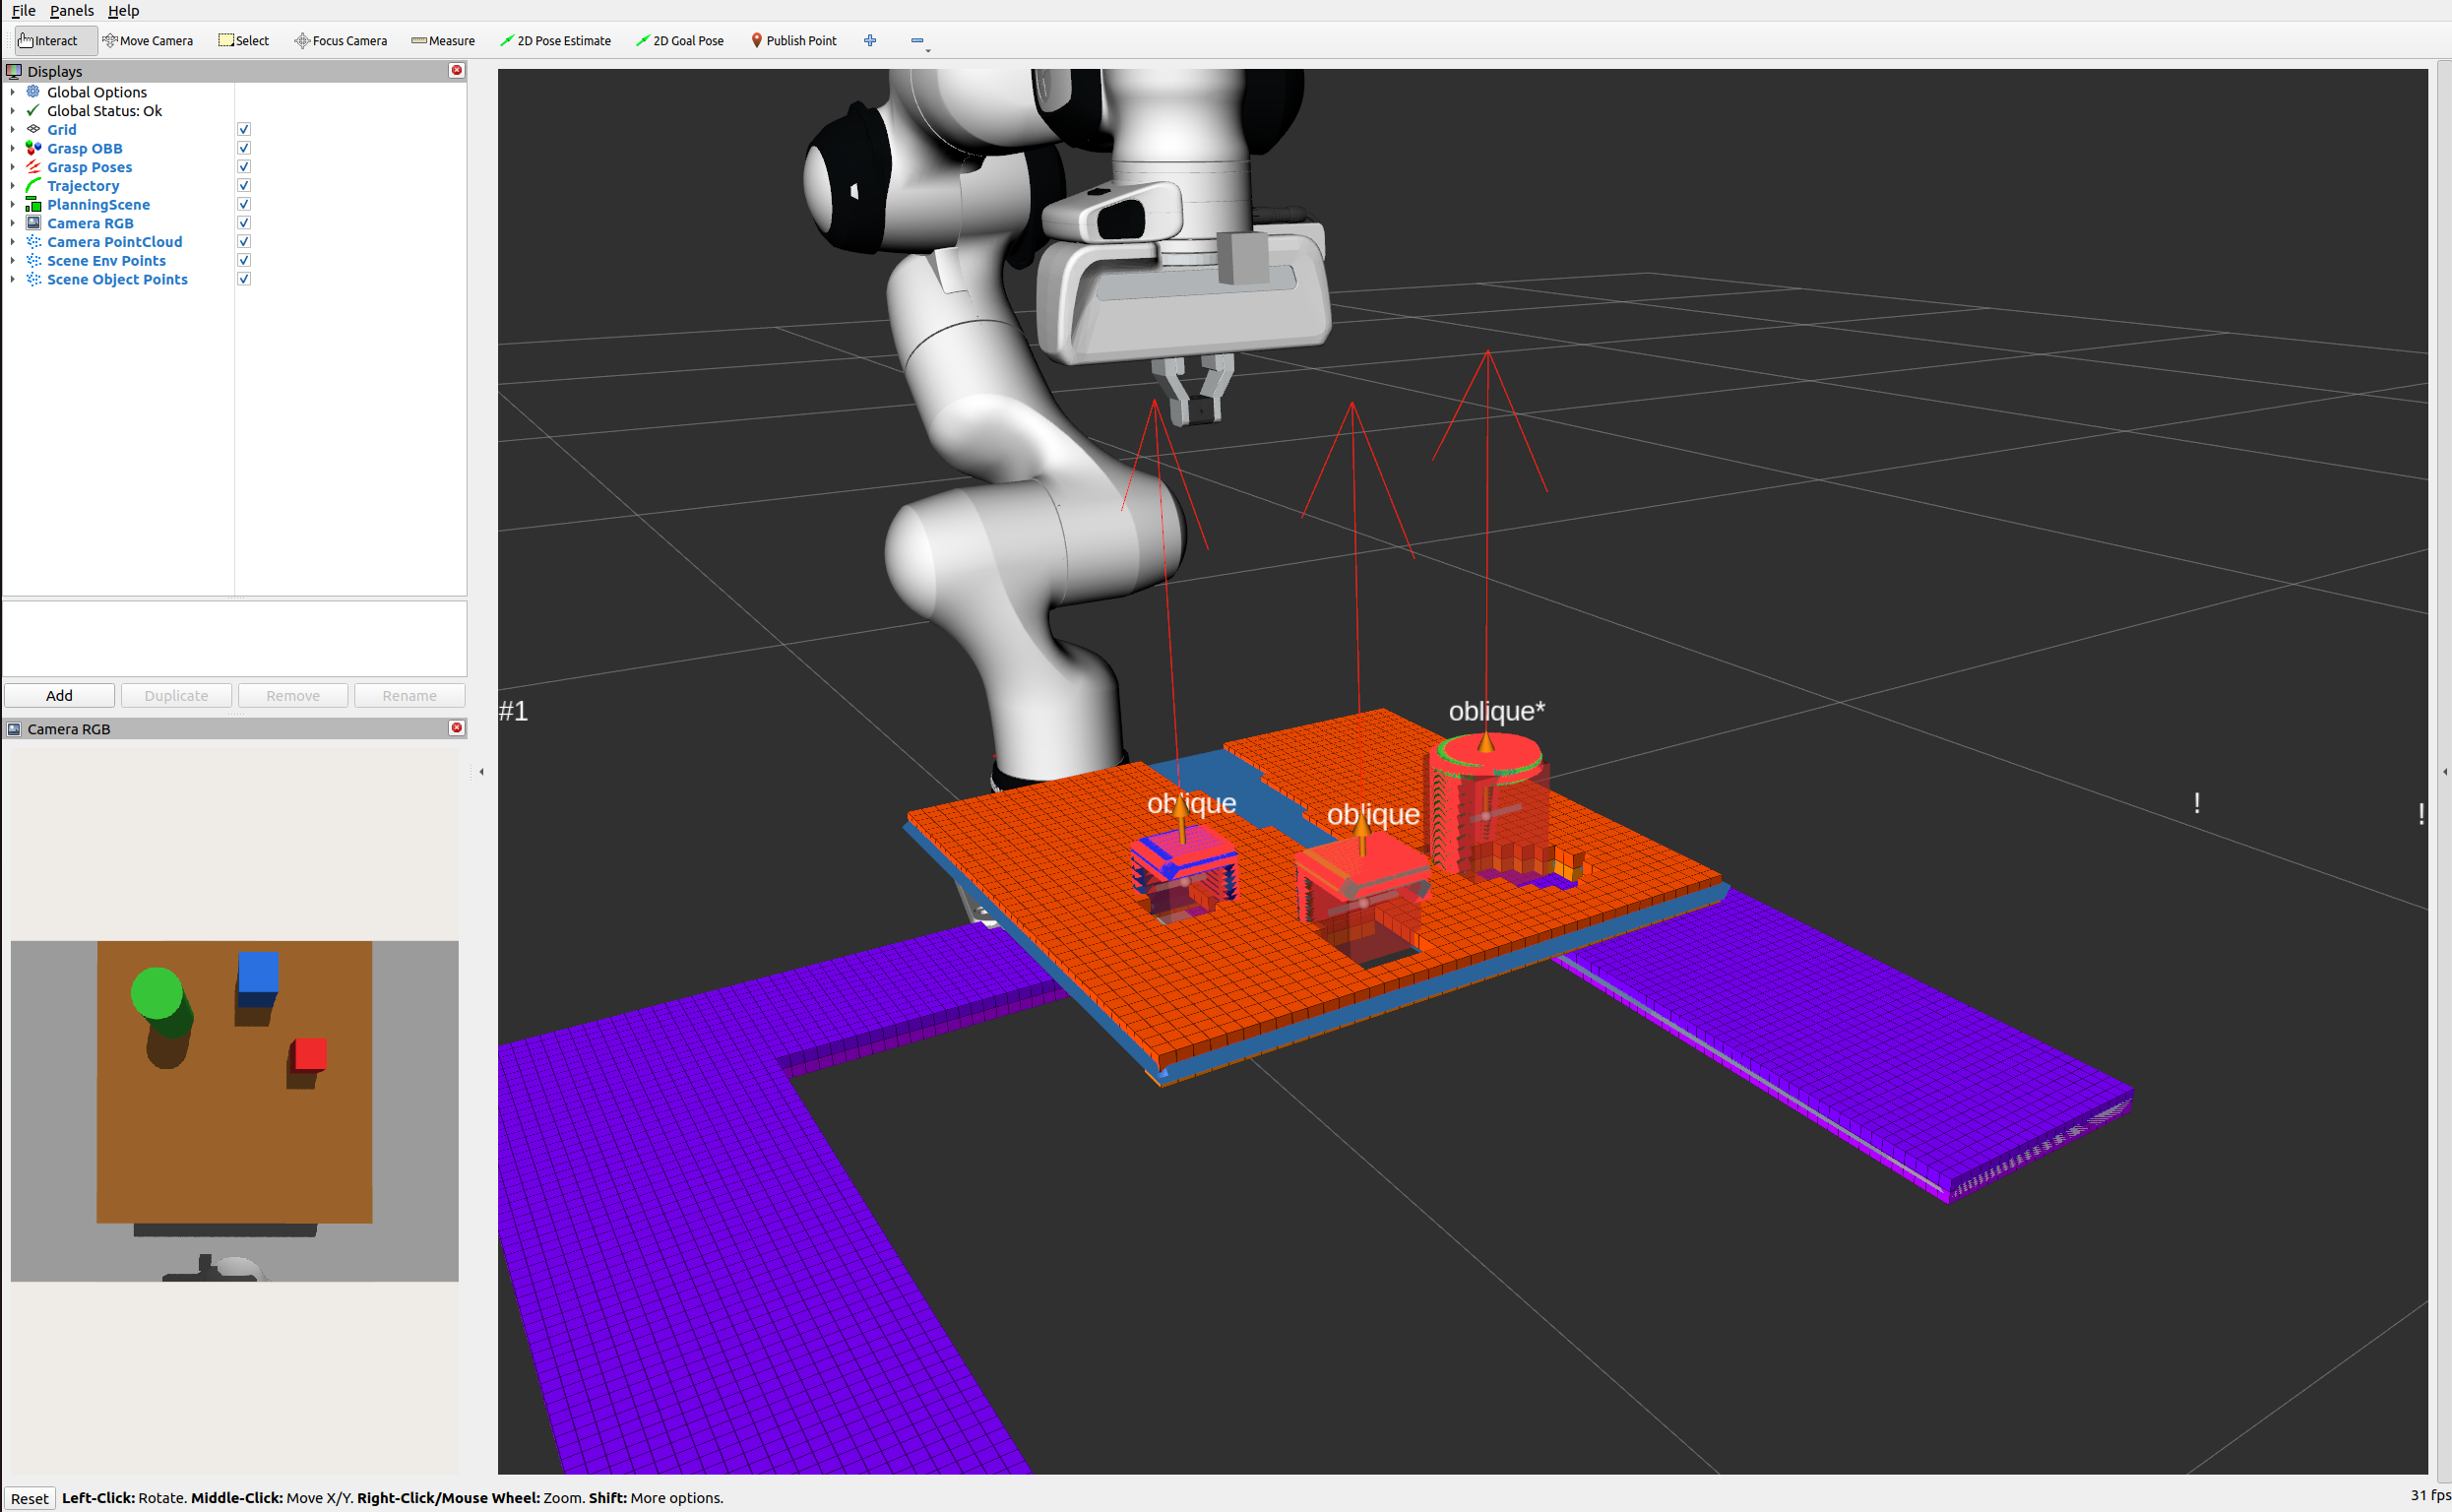
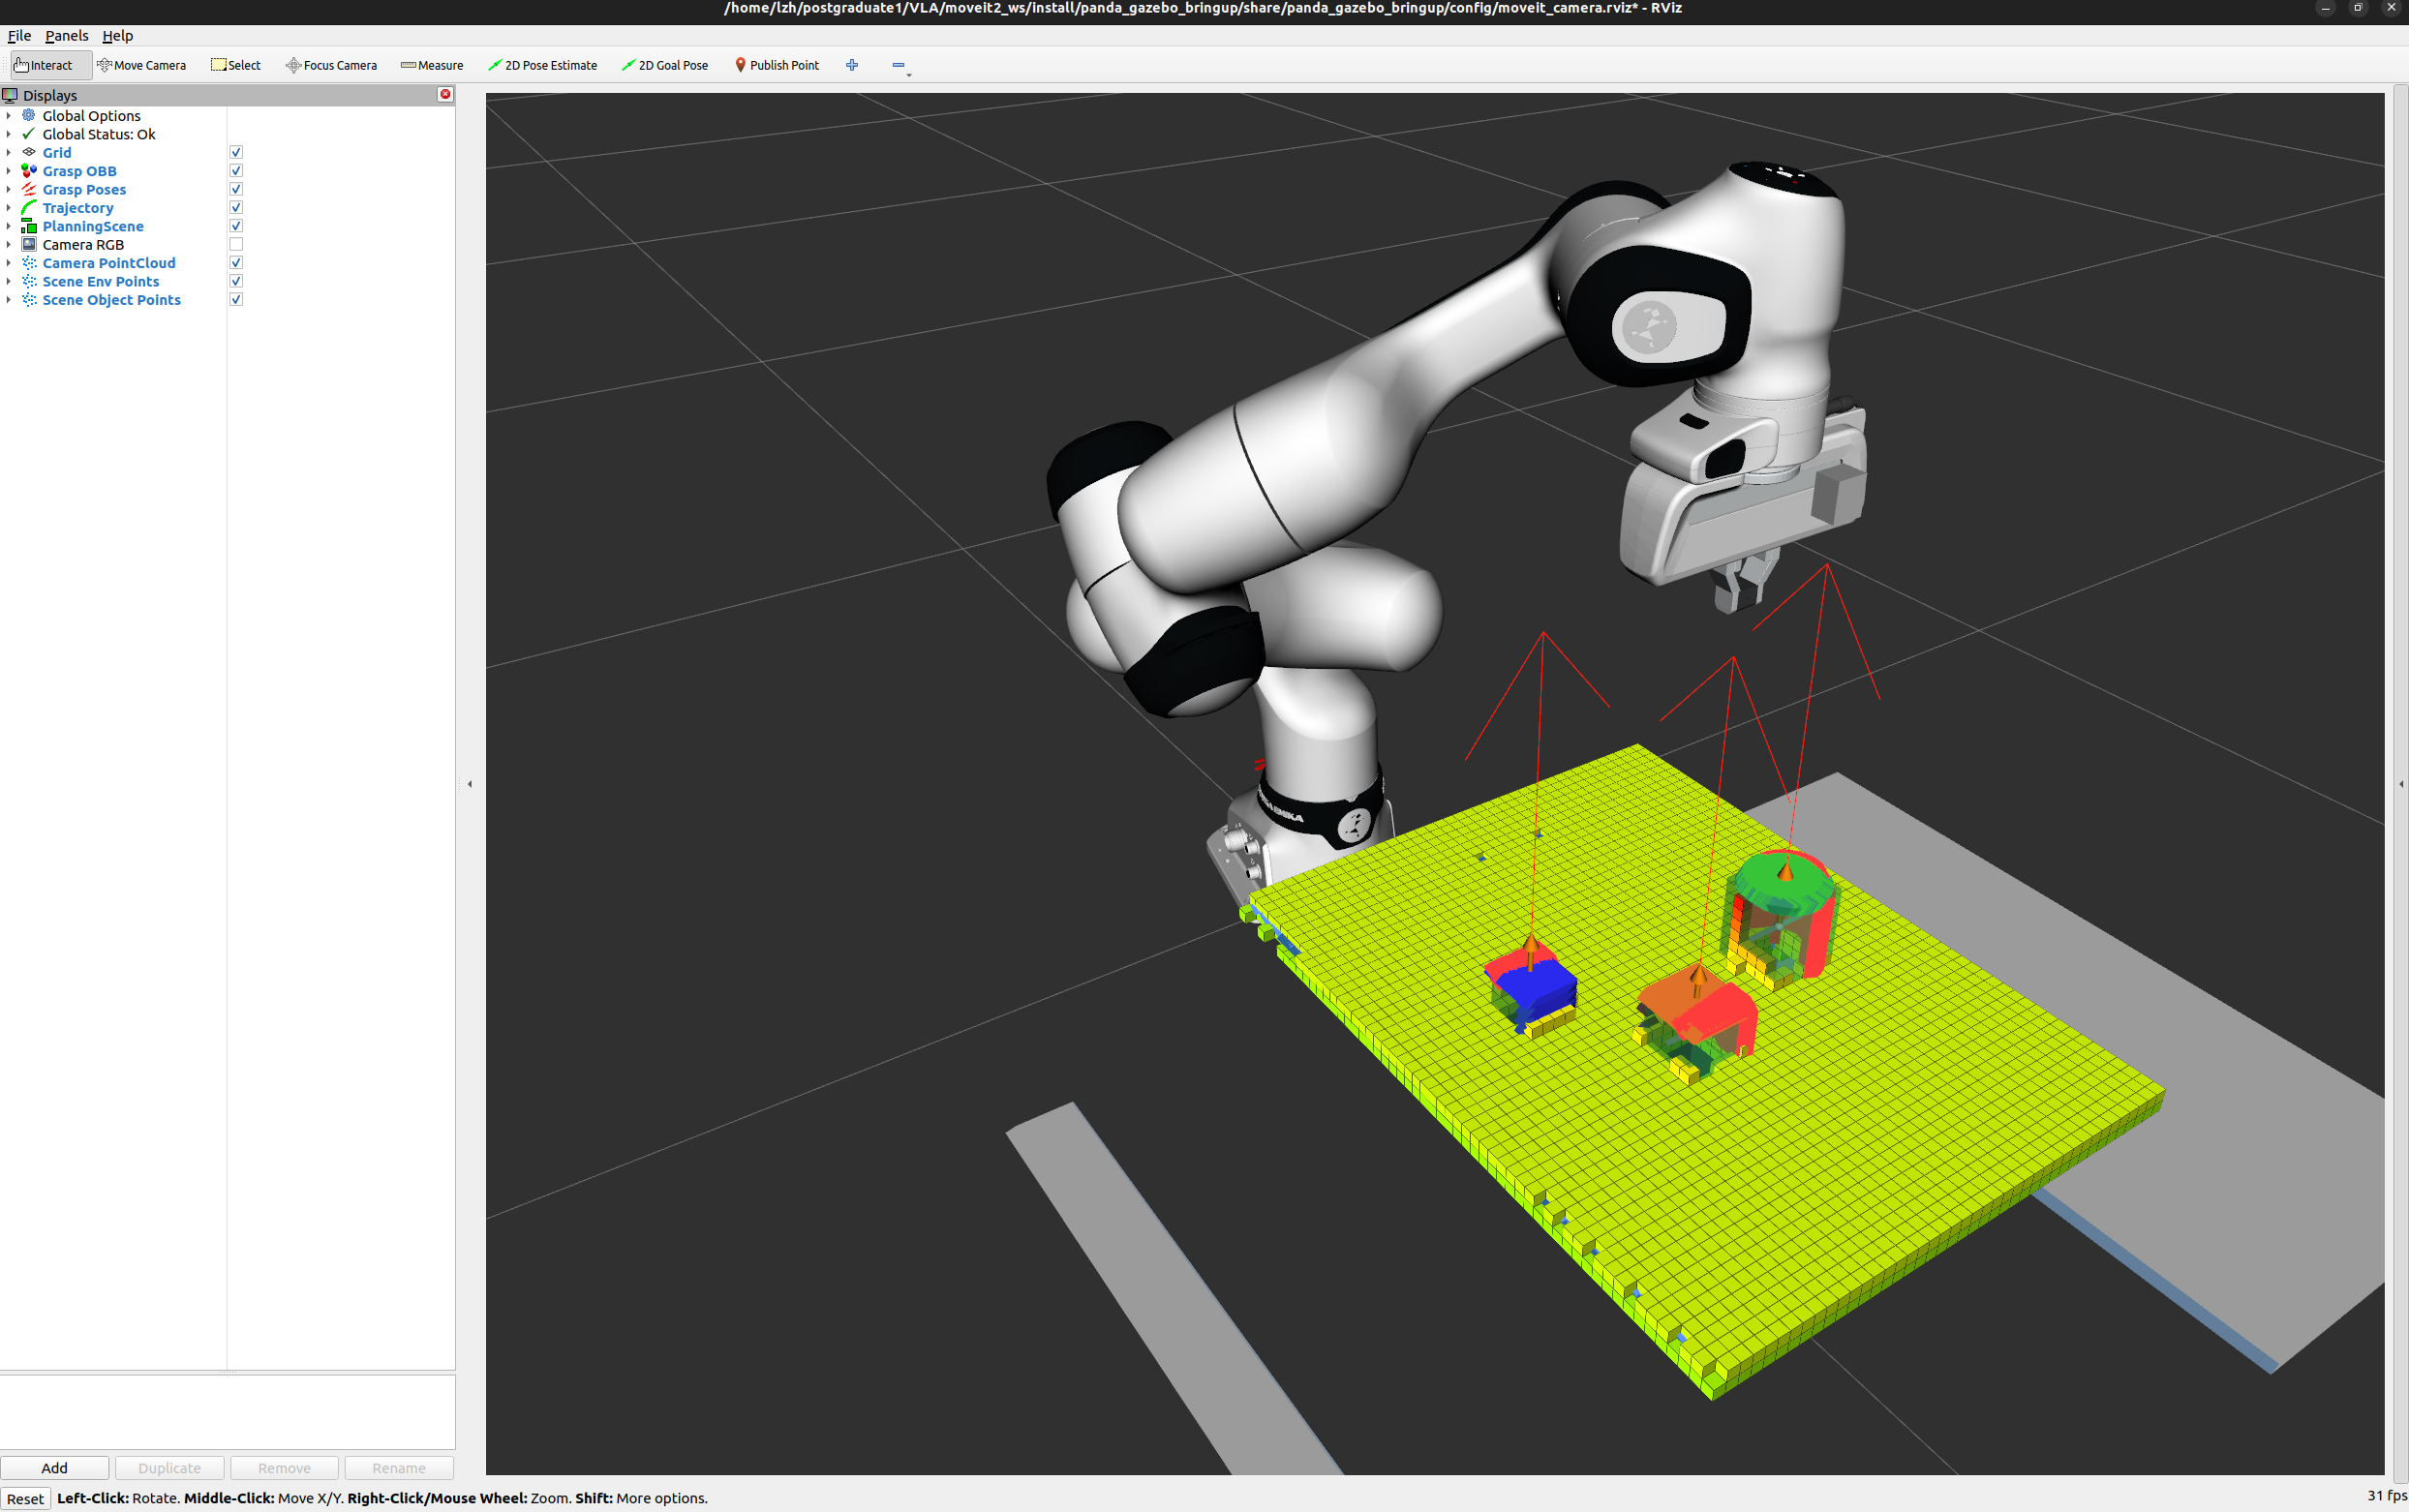
rviz2中可以看到:红色和蓝色是分离的点云,橙色箭头是 approach 轴(从物体中心沿平面法向朝外 画出,与/best_grasp里指向物体内部的列 0 恰好相反),绿色方块是 OBB 盒子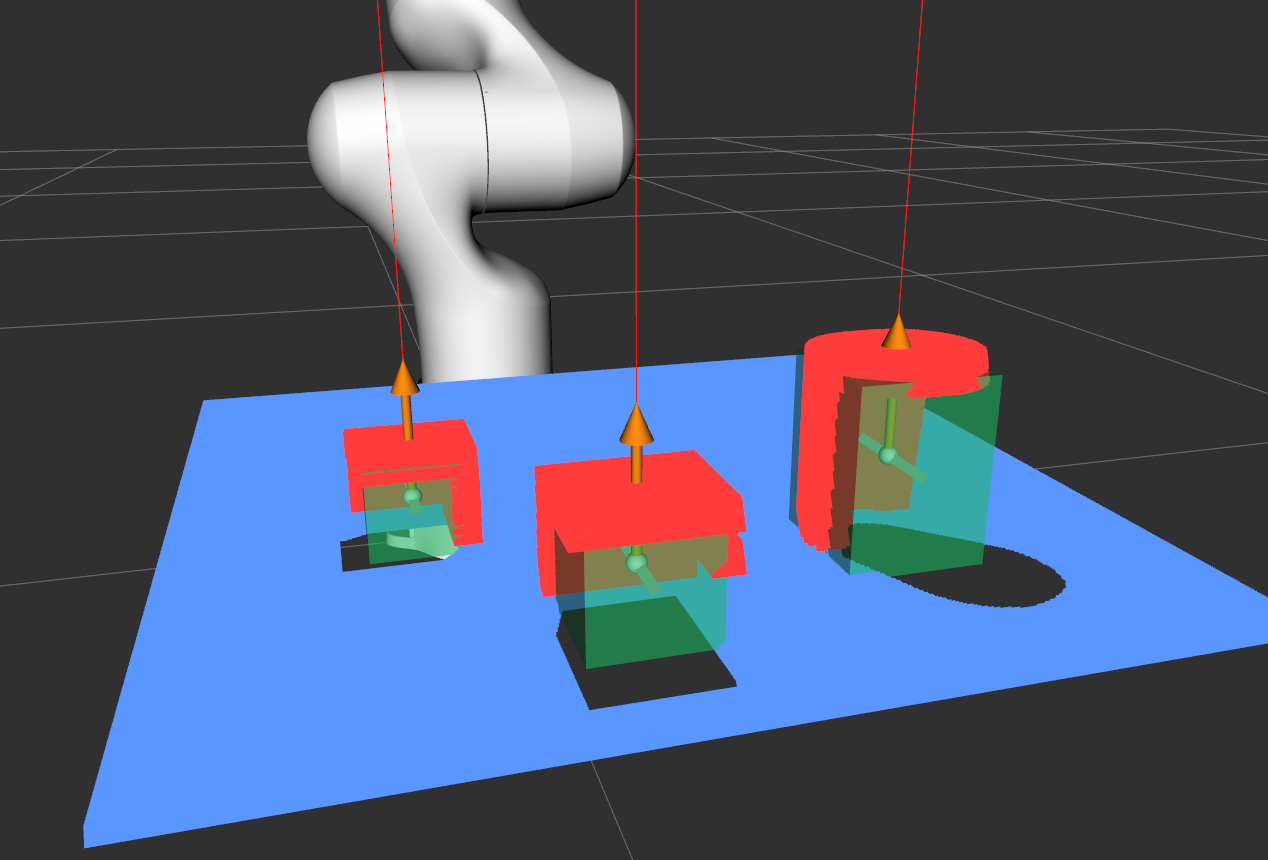
4 夹取位姿计算与状态机串连
4-1 夹取位姿计算
- 通过上述计算,我们已经有了 OBB,据此就能估算夹取位姿
- 核心就是:
cpp
std::optional<Grasp> topdownGrasp(const ObjectEstimate & est)
{
  const Vec3 n = est.R_box.col(2);
  const Vec3 closing = est.R_box.col(0);
  const Vec3 col1 = closing.cross(n);
  const double norm = col1.norm();
  if (norm < 1e-9) {                      // 退化:closing 与法向平行,构不出右手系
    return std::nullopt;
  }
  Mat3 R;
  R.col(0) = n;
  R.col(1) = col1 / norm;
  R.col(2) = closing;
  if (R.determinant() < 0.0) {
    return std::nullopt;
  }
  Grasp g;
  g.position = est.center;
  g.R = R;
  g.width = est.width;
  return g;
}-
但这份 R \mathbf{R} R 还不能直接发出去 :
/best_grasp用的约定是"列 0 = approach 轴指向物体内部 ",而这里列 0 取的是平面法向 n \mathbf{n} n,指向物体外部- 发布前要把列 0 与列 2 同时取反 ------ 只反一列会让 d e t = − 1 det = -1 det=−1,两列一起反才保住 d e t = + 1 det = +1 det=+1,拿到的仍是合法姿态
- 列 2(闭合轴)跟着反号不影响夹取:两指沿同一条直线合拢,方向正反等价
-
扫描阶段还需要另一个位姿 ------ 让相机位于物体正上方的那个位姿。它同样不能直接执行:
topdownGrasp给出的是"夹取点该在哪",而机械臂能执行的是法兰位姿- 相机并不装在法兰原点上,它与法兰之间隔着一个固定偏置 t l c \mathbf{t}_{lc} tlc;要让相机到某处,法兰必须去另一个地方
-
设相机在法兰系下的姿态与位置为 R l c , t l c \mathbf{R}{lc}, \mathbf{t}{lc} Rlc,tlc(由 TF 现查,不写死),下标 f f f 记法兰、 c c c 记相机目标位置,则
R f = R w c R l c ⊤ , p f = p c − R f t l c \mathbf{R}{f} = \mathbf{R}{wc}\,\mathbf{R}{lc}^{\top}, \qquad \mathbf{p}{f} = \mathbf{p}{c} - \mathbf{R}{f}\,\mathbf{t}_{lc} Rf=RwcRlc⊤,pf=pc−Rftlc
- 第一式把"相机在世界系的姿态"换成"法兰在世界系的姿态"
- 第二式把偏置从法兰系旋到世界系后减去 ------ 相机要在哪,法兰就退到它后面 t l c \mathbf{t}_{lc} tlc 处
-
相机目标位姿的朝向同样不写死:光轴(光学系 + Z +Z +Z)取 − n -\mathbf{n} −n 正对下方; x x x 轴取启动位姿的相机 x x x 轴投影到面内,好让探测姿态离启动位姿不远,利于规划
cpp
  bool flangeForCameraAbove(const Vec3 & obj, geometry_msgs::msg::Pose & out)
  {
    Mat3 R_lc;
    Vec3 t_lc, x_ready;
    double h = 0.0;
    {
      std::lock_guard<std::mutex> lk(tf_mutex_);
      if (!cam_geom_ok_) {
        return false;
      }
      R_lc = R_link8_cam_;
      t_lc = t_link8_cam_;
      x_ready = cam_x_ready_;
      h = cam_height_;
    }
    Vec3 n;
    {
      std::lock_guard<std::mutex> lk(mutex_);
      n = plane_n_;
    }

    const Vec3 p_cam(obj.x(), obj.y(), h);

    const Vec3 z_c = -n;
    Vec3 x_c = x_ready - x_ready.dot(n) * n;
    if (x_c.norm() < 1e-6) {
      Vec3 u, v;
      inplaneBasis(n, u, v);
      x_c = u;
    }
    x_c.normalize();
    const Vec3 y_c = z_c.cross(x_c);
    Mat3 R_world_cam;
    R_world_cam.col(0) = x_c;
    R_world_cam.col(1) = y_c;
    R_world_cam.col(2) = z_c;

    const Mat3 R_target = R_world_cam * R_lc.transpose();
    const Vec3 p_flange = p_cam - R_target * t_lc;

    out.position.x = p_flange.x();
    out.position.y = p_flange.y();
    out.position.z = p_flange.z();
    const Eigen::Quaterniond q(R_target);
    out.orientation.x = q.x();
    out.orientation.y = q.y();
    out.orientation.z = q.z();
    out.orientation.w = q.w();
    return true;
}- 探测高度取启动位姿的相机高度,FOV 与平面锁定行为因此都不变
说人话:想的是"相机到正上方",发给机械臂的却必须是"法兰到哪"。两者差一个固定偏置,所以得先换算;换算用的偏置从 TF 现查,不把 0.078 写死
4-2 跨帧跟踪
- 到这里,每一帧都能独立给出一组 OBB 与夹取位姿了。但把帧连起来看有三个麻烦:
- 单帧估计带噪声,盒子每帧都在抖,原样发出去机械臂会跟着抖
- 同一帧里各物体的视角未必一样,一个斜视帧就能把上一帧辛苦拿到的正上方精估冲掉
- 选物是"某一刻调一次服务、之后连续发很多帧",需要一个稳定的身份把前后接起来
- 这个角色由
tracker担任。它只做三件事,但顺序不能换 (tracker.hpp开头就写着这句):
| 顺序 | 做什么 | 换顺序会怎样 |
|---|---|---|
| 1 | 关联:按世界系最近中心认人,门限从数据推 | 认错人会把两个物体的估计混进同一个滑窗 |
| 2 | y a w yaw yaw 先消歧、再平滑 | 先平滑会把 0 ° 0° 0° 与 90 ° 90° 90° 糊成 45 ° 45° 45°,宽度反涨 41% |
| 3 | 质量只升不降 | 斜视帧会覆盖掉刚拿到的正上方精估 |
4-2-1 关联
- 为什么不能用点云里那个
float32 id:它是 DBSCAN 的标号,随点序变化;而且扫描时机臂在动、视角大变,帧内编号毫无延续性。位置才是稳定的 - 所以按世界系里的几何距离 认人。门限同样不写死,取当前帧物体两两最小中心间距的
assoc_gate_frac倍 ------ 物体间距本身就是数据给的:
cpp
double Tracker::computeGate(const std::vector<ObjectEstimate> & ests) const
{
  if (ests.size() < 2) {
    return std::numeric_limits<double>::quiet_NaN();
  }
  double best = std::numeric_limits<double>::infinity();
  for (size_t i = 0; i < ests.size(); ++i) {
    for (size_t j = i + 1; j < ests.size(); ++j) {
      best = std::min(best, (ests[i].center - ests[j].center).norm());
    }
  }
  return best * prm_.assoc_gate_frac;
}- 只有一个物体时返回
NaN,含义是不设门限 ------ 没有可混淆的对象,挑谁都是它 - 认领时每个 track 一帧只允许被一个观测认走(
used集合),认不到就新建一条;正上方观测认不到也照样新建,因为那说明物体是新出现的:
cpp
  std::unordered_set<int> used;
  for (const auto & o : obs) {
    const ObjectEstimate & e = o.first;
    const Quality q = o.second;

    Track * best = nullptr;
    double best_d = std::numeric_limits<double>::infinity();
    for (auto & t : tracks_) {
      if (used.count(t.tid) != 0u) {
        continue;
      }
      const double d = (e.center - t.est.center).norm();
      if (d < best_d) {
        best = &t;
        best_d = d;
      }
    }

    if (best != nullptr && (!has_gate || best_d <= gate_)) {
      used.insert(best->tid);
      best->observe(e, q, now, prm_.aniso_yaw_min);
    } else {
      // 认不到就是新物体(正上方观测认不到也一样:说明它新出现)
      tracks_.emplace_back(next_tid_, e, q, now, prm_.window);
      used.insert(next_tid_);
      ++next_tid_;
    }
}- 门限还有第二个用处:选物服务的拒绝阈值就是它的 2 倍(4-3),日志里也会把实际用的值印出来
4-2-2 平滑
- 窗口本身很朴素:若干个量各开一个滑窗取中值。唯独 θ \theta θ 不能直接取中值 ------ 角度有环绕, 179 ° 179° 179° 与 1 ° 1° 1° 的中值不是 90 ° 90° 90° 而是 0 ° 0° 0°。做法是先把样本平移到参考点附近,再取中值:
cpp
double medianAngle(const std::deque<double> & angles)
{
  if (angles.empty()) {
    return 0.0;
  }
  const double ref = angles.front();
  std::vector<double> d;
  d.reserve(angles.size());
  for (double a : angles) {
    d.push_back(modPi(a - ref + M_PI / 2.0) - M_PI / 2.0);
  }
  return modPi(ref + medianOf(d));
}- 更麻烦的是 90 ° 90° 90° 歧义:正方形足迹的 0 ° 0° 0° 与 90 ° 90° 90° 都是极小值,逐帧
argmin会在两者之间跳(2-4-1)- 若先平滑,窗口里同时含 { 0 ° , 90 ° } \{0°, 90°\} {0°,90°},中值正好是 45 ° 45° 45° ------ 那正是正方形的对角线方向,宽度涨 41%,与"取最窄方向"的意图正好相反
- 所以顺序必须是:先把上一帧的平滑值当先验传给
pickDirection(3-3),让它挑离上一帧最近的等价候选;再进中值窗口
- 落到节点里就是两遍估计:第一遍不带先验,只为了拿到中心去定位是哪条 track;取出它的平滑值当先验,再估第二遍:
cpp
      std::optional<double> theta_prev;
      {
        std::lock_guard<std::mutex> lk(mutex_);
        const Track * t = nearestTrack(first->center);
        if (t != nullptr) {
          theta_prev = t->smoother();
        }
      }
      if (theta_prev.has_value()) {
        EstimateParams p2 = prm;
        p2.theta_prev = theta_prev;     // 让 pickDirection 在等价候选里挑离上一帧最近的
        auto second = estimateObject(kv.second, n, c, p2);
        if (second.has_value()) {
          obs.emplace_back(*second, q);
          continue;
        }
      }
obs.emplace_back(*first, q);- 最后一行是兜底:第二遍估不出来(例如足迹退化)就退回第一遍的结果,而不是把这个物体整个丢掉
- 这个坑在静止仿真里复现不出来 :每帧点云完全相同,
argmin每帧落在同一处,根本不会跳。仓库里是靠合成的翻转序列测的(test_obb.cpp的 yaw 翻转回归)------ 也就是说只跑仿真看结果,这个 bug 会一直潜伏到上真机才发作
4-2-3 质量只升不降
- 物体是静止的,扫描一轮就够。所以某物体一旦拿到正上方(
NADIR)的估计,后续斜视帧不得覆盖它- 关键区分是"刷新存活时间"与"更新估计"是两件事:斜视帧照样刷新
last_seen,只是不改数值
- 关键区分是"刷新存活时间"与"更新估计"是两件事:斜视帧照样刷新
cpp
bool Track::observe(const ObjectEstimate & e, Quality q, double now, double aniso_yaw_min)
{
  last_seen = now;
  if (q < quality) {
    return false;                       // 斜视帧只刷新存活时间,不覆盖 nadir 估计
  }
  quality = std::max(quality, q);
  push(e);
// ...(下面用滑窗中值覆盖中心、两个水平跨度、高度、theta 与各向异性比)- 通过守卫的这一帧,中值只作用在滑窗内的量上,其余字段(
pca_*、resting、notes、n_points)沿用本帧的 - 退役也分两级,与质量一一对应:
cpp
  for (auto & t : tracks_) {
    const double age = now - t.last_seen;
    const double limit = (t.quality == Quality::NADIR) ? prm_.nadir_hold_s : prm_.max_age_s;
    if (age <= limit) {
      keep.push_back(std::move(t));
    }
}- 斜视 track 2 秒没见到就丢;正上方 track 留 10 秒 ------ 它是"结果",扫描途中物体短暂移出视野,不能把刚精估出来的结果一起丢掉。这一条直接支撑 4-4 状态机的等待逻辑
- 返回前按
tid排序,保证 RViz 里的编号不会乱跳 - 还有一处要如实说明:
observe里算了est.yaw_defined(各向异性比是否超过isotropy_ratio_max,见 3-3),但下游没有任何地方读它 ------ 它目前只是一个放在估计里、供日志与人工查看的诊断量
说人话:单帧算出来的盒子会抖,所以要拿一个滑窗把同一个物体的历次估计压成一条稳定的值。难点不在窗口,在顺序 ------ 正方形有两个等价的"最窄方向",必须先让这一帧的方向跟上一帧对齐,再取中值;反过来做,中值会给出一个根本不存在的 45°。
4-3 物体选择
- 至此,OBB 已经能对场景里每个物体各返回一个结果 ------ 有几个物体,
/grasp_obb/poses里就有几个位姿。但一次只能夹一个,所以还需要一个动作把目标从多个结果里挑出来:
bash
./4_select_object.sh 0.56 -0.03     # 蓝方块
./4_select_object.sh 0.46 -0.10     # 红方块
./4_select_object.sh 0.52 0.09 # 绿圆柱- 这个脚本做的事就是调一次选物服务,锚点 ( x , y ) (x, y) (x,y) 是目标物体在世界系里的大致水平坐标;三个物体各给各的,换物体就换一组数
- 需要说明的是,之所以不用
tid标注物体,是因为tid会退役重建 :正上方的轨迹有保留期,超时就不再跟踪,同一个物体下次出现时会拿到一个全新的编号(实测扫描途中#3变成了#4)------ 编号会变,位置不会 - 我们这样实现:
cpp
  void selectCb(const grasp_interfaces::srv::SelectObject::Request::SharedPtr req,
                grasp_interfaces::srv::SelectObject::Response::SharedPtr res)
  {
    const Vec2 anchor(req->x, req->y);
    std::lock_guard<std::mutex> lk(mutex_);

    const Track * best = nullptr;
    double best_d = std::numeric_limits<double>::infinity();
    for (const auto & t : tracker_->tracks()) {
      const double d = (t.est.center.head<2>() - anchor).norm();
      if (d < best_d) {
        best_d = d;
        best = &t;
      }
    }

    if (best == nullptr) {
      res->success = false;
      res->message = "还没看到任何物体(点云里没有可分组的 id),没得选";
      return;
    }
    const double gate = tracker_->gate();
    if (std::isfinite(gate) && best_d > 2.0 * gate) {
      res->success = false;
      char buf[160];
      std::snprintf(buf, sizeof(buf),
                    "锚点 (%.3f, %.3f) 离最近的物体还有 %.1f mm(门限 %.1f mm):"
                    "附近没有物体,不选", anchor.x(), anchor.y(), best_d * 1000.0,
                    gate * 2000.0);
      res->message = buf;
      return;
    }
    if (!best->est.graspOk()) {
      std::string why;
      for (size_t k = 0; k < best->est.notes.size(); ++k) {
        why += (k ? " | " : "") + best->est.notes[k];
      }
      res->success = false;
      res->message = "最近的物体没过守卫,不接:" + (why.empty() ? "(notes 为空)" : why);
      return;
    }

    has_selection_ = true;
    select_anchor_ = anchor;
    select_refuse_warned_ = 0;

    grasp_interfaces::msg::BestGrasp bg;
    if (!toBestGrasp(best->est, scan_frame_, now(), bg)) {
      has_selection_ = false;
      res->success = false;
      res->message = "顶视夹取位姿构造失败(足迹退化:闭合轴与 approach 共线)";
      return;
    }
    res->pose = bg.pose;
    res->width = bg.width;
    res->success = true;
    char buf[220];
    std::snprintf(buf, sizeof(buf),
                  "选中 tid %d(%s):中心 (%.4f, %.4f, %.4f),宽度 %.1f mm,"
                  "水平偏移 %.1f mm;开始每帧发 %s",
                  best->tid, qualityName(best->quality).c_str(), best->est.center.x(),
                  best->est.center.y(), best->est.center.z(), bg.width * 1000.0,
                  best_d * 1000.0, best_grasp_topic_.c_str());
    res->message = buf;
    RCLCPP_INFO(get_logger(), "%s", res->message.c_str());
}- 选中之后,每一帧 都重新解析一次锚点再发
/best_grasp:- 解析的是位置而非编号,所以 tid 退役重建也不会选丢
- 解析不到或守卫没过就不发 ------ 与其发一个当下已经站不住的位姿,不如让
grasp_execute手里只剩上一帧那份还算数的 - 失败按理由去重报一次,不按帧刷屏
- 脚本在服务调用之后还多做了一件事:核对
/best_grasp是否真的在发- 点云一旦断流,
select仍会拿记忆里那条冻结的轨迹报success=True,而发布写在点云回调里,于是永远发不出来 - 若不核对,要等到
./5_trigger_grasp.sh报no /best_grasp cached yet才发现
- 点云一旦断流,
说人话:给一个大致坐标,程序挑离它最近的那个物体。用坐标而不是编号,是因为编号会变、位置不会;调完还当场验一下位姿有没有真的发出来,免得"报成功其实没发"
4-4 状态机
- 上述流程串通以后,需要一个状态机把整个扫描过程管起来。它只有四态,且没有回头边 :
IDLE持续用斜视点云出估计并发布,机械臂不动ROUGH从当前斜视点云取各物体的粗略位置,定下扫描顺序,同时记下此刻的关节角PROBING(i)算出"让相机 位于物体 i i i 正上方"的法兰目标位姿(见 4-1),规划过去,停稳后做一次精估RETURN回到扫描开始时的关节位姿
IDLE到ROUGH由服务回调完成 ------ 四道拒绝全部在这里,通过之后立刻返回,扫描跑在独立线程上:
cpp
  void scanCb(const std_srvs::srv::Trigger::Request::SharedPtr,
              std_srvs::srv::Trigger::Response::SharedPtr res)
  {
    std::vector<Vec3> targets;
    std::vector<double> start_joints;
    {
      std::lock_guard<std::mutex> lk(tf_mutex_);
      if (!cam_geom_ok_) {
        res->success = false;
        res->message = "还没拿到 TF(" + scan_frame_ + " -> " + camera_frame_ +
                       "),算不出相机偏置,不扫";
        return;
      }
    }
    if (!move_group_) {
      res->success = false;
      res->message = "MoveGroupInterface 未初始化";
      return;
    }
    {
      std::lock_guard<std::mutex> lk(mutex_);
      if (!plane_locked_) {
        res->success = false;
        res->message = "尚未锁定桌面平面(scene_filter 还没发出 " + plane_topic_ +
                       "),无法定竖直和高度";
        return;
      }
      if (scanning_) {
        res->success = false;
        res->message = "已在扫描中(第 " + std::to_string(scan_index_ + 1) + "/" +
                       std::to_string(scan_total_) + " 个,阶段 " + scan_stage_ +
                       "),不接受并发调用";
        return;
      }
      if (tracker_->tracks().empty()) {
        res->success = false;
        res->message = "还没看到任何物体(点云里没有可分组的 id),不扫";
        return;
      }
      for (const auto & t : tracker_->tracks()) {
        targets.push_back(t.est.center);
      }
      if (got_joints_) {
        for (const auto & name : arm_joints_) {
          const auto it = std::find(joint_states_.name.begin(), joint_states_.name.end(),
                                    name);
          if (it != joint_states_.name.end()) {
            start_joints.push_back(
              joint_states_.position[static_cast<size_t>(
                std::distance(joint_states_.name.begin(), it))]);
          }
        }
      }
      scanning_ = true;
      scan_index_ = 0;
      scan_total_ = static_cast<int>(targets.size());
      scan_stage_ = "rough";
    }

    RCLCPP_INFO(get_logger(), "收到扫描触发:%zu 个物体", targets.size());
    auto self = std::static_pointer_cast<ObbNode>(shared_from_this());
    std::thread([self, targets, start_joints]() {
      self->runScan(targets, start_joints);
    }).detach();

    res->success = true;
    res->message = "扫描已开始:依次探测 " + std::to_string(targets.size()) +
                   " 个物体,进度看日志、结果看 RViz";
}ROUGH之后由runScan串起PROBING(i)与RETURN:- 上游是否存活只在开始移动之前判一次 ------ 扫描期间机械臂自己在动,物体整段出画是正常的,逐物体复查会把正常出画当上游死亡
- 每个点位两步走,缺一不可:先等臂停稳(凑够
dwell_frames帧新点云),再等结果 ------ 该物体真的拿到了正上方的估计 RETURN只由return_to_start决定,中途失败也要回位,否则机械臂会被丢在探测位姿上
cpp
  void runScan(std::vector<Vec3> targets, std::vector<double> start_joints)
  {
    if (isStale()) {
      RCLCPP_ERROR(get_logger(), "上游点云已失效(scene_filter 挂了?),未开始移动即中止扫描");
      std::lock_guard<std::mutex> lk(mutex_);
      scanning_ = false;
      scan_stage_ = "idle";
      scan_index_ = scan_total_ = 0;
      stale_ = false;
      last_cloud_wall_ = nowSeconds();
      return;
    }
    bool ok = true;
    for (size_t i = 0; i < targets.size(); ++i) {
      if (!rclcpp::ok()) {
        ok = false;
        break;
      }
      {
        std::lock_guard<std::mutex> lk(mutex_);
        scan_index_ = static_cast<int>(i);
        scan_stage_ = "probing";
      }

      geometry_msgs::msg::Pose flange;
      if (!flangeForCameraAbove(targets[i], flange)) {
        RCLCPP_ERROR(get_logger(), "物体 %zu:算不出探测位姿", i);
        ok = false;
        break;
      }
      RCLCPP_INFO(get_logger(), "物体 %zu/%zu:相机移到 [%.3f %.3f] 正上方,高度 %.3f",
                  i + 1, targets.size(), targets[i].x(), targets[i].y(), cam_height_);
      if (!moveToPose(flange)) {
        RCLCPP_ERROR(get_logger(), "物体 %zu:规划/执行失败", i);
        ok = false;
        break;
      }
      const uint64_t since = nadir_seq_.load();
      if (!waitForFreshFrames()) {
        RCLCPP_WARN(get_logger(), "物体 %zu:等新点云超时(%.1fs 没凑够 %d 帧),仍继续",
                    i + 1, dwell_timeout_, std::max(1, dwell_frames_));
      }
      if (!waitForNadir(targets[i], since, dwell_timeout_)) {
        RCLCPP_WARN(get_logger(),
                    "物体 %zu:等了 %.1fs 仍未拿到正上方的估计 ------ 这一站按失败记,"
                    "该物体保持原有质量(不升级、也不假装探测成功)",
                    i + 1, dwell_timeout_);
      }
      logViewAngles();
    }

    {
      std::lock_guard<std::mutex> lk(mutex_);
      scan_stage_ = "return";
    }
    if (return_to_start_ && !start_joints.empty()) {
      RCLCPP_INFO(get_logger(), "回到扫描前的关节位姿");
      if (!moveToJoints(start_joints)) {
        RCLCPP_ERROR(get_logger(), "回到起始位姿失败");
      }
    } else if (!start_joints.empty()) {
      RCLCPP_WARN(get_logger(), "return_to_start 为假,机械臂留在最后一个探测位姿");
    }

    {
      std::lock_guard<std::mutex> lk(mutex_);
      scanning_ = false;
      scan_stage_ = "idle";
      scan_index_ = scan_total_ = 0;
      last_cloud_wall_ = nowSeconds();
      stale_ = false;
    }
    RCLCPP_INFO(get_logger(), "扫描结束%s", ok ? "" : "(中途失败,见上面日志)");
  }
说人话:常驻态一直在估,一调用服务就切进"挨个走过去看"的流程,看完回原位。状态只有前进没有后退,失败也只是跳过这一站,绝不半路卡死
4-5 完整链路
- 至此三个节点各就各位,整条链路是单向的:先分割、再估计、最后执行
| 节点 | 包 | 订阅 | 发布 | 服务 / 动作 |
|---|---|---|---|---|
scene_filter |
grasp_scene(Python) |
相机点云 | /grasp_scene/object_points、/grasp_scene/environment_points、/grasp_scene/table_plane、/grasp_scene/plane_band |
无 |
grasp_obb |
grasp_obb(C++) |
/grasp_scene/object_points、/grasp_scene/table_plane、/grasp_scene/plane_band、/joint_states_clean |
/grasp_obb/markers、/grasp_obb/poses、/best_grasp |
/grasp_obb/scan、/grasp_obb/select |
grasp_execute |
grasp_execute(C++) |
/best_grasp、/joint_states_clean |
无 | /grasp_execute(action) |
- QoS 不是细节,配错会静默失败 :
/grasp_scene/object_points由scene_filter以qos_profile_sensor_data(BEST_EFFORT)发布;订阅端若用默认的 RELIABLE,会一条都收不到且不报错/grasp_scene/table_plane与/grasp_scene/plane_band是常量性质的数据,用TRANSIENT_LOCALlatch,晚加入的订阅者也要能立刻拿到 ------grasp_obb因此可以后启动/grasp_obb/markers用 RELIABLE,因为 RViz 的 MarkerArray 显示按可靠订阅
/best_grasp是这条链路里唯一的耦合点 :- 它由
grasp_interfaces/BestGrasp定义(接触点位姿 + 宽度 + 分数),grasp_obb发、grasp_execute收,两者互不知道对方是谁 - 所以第 5 期换
GraspNet时只需换掉发布者,执行器一行都不用改 grasp_obb发的score恒为 0 0 0 ------ 这是几何解析出来的,本就没有学习出来的质量分;造一个假分数会让下游分不清"算出来的"和"猜出来的"
- 它由
- 三个节点分别在三个终端里起,顺序不能颠倒:
bash
./1_depth_gazebo.sh     # Gazebo + 相机 + scene_filter + move_group
./2_grasp_obb.sh        # grasp_obb
./3_grasp_execute.sh # grasp_executescene_filter随第一个脚本的 launch 一同启动;move_group的 octomap 吃/grasp_scene/environment_points,所以待抓物体不会被当成障碍grasp_obb与grasp_execute的 launch 都把/joint_states重映射为/joint_states_clean,绕开_mimic假关节(见 0-2)------ 上表两行写的都是重映射之后的名字
说人话:分割负责把物体从桌面里挑出来,估计负责算出盒子,执行负责伸手去夹。三者只通过话题互相认识,所以换掉中间那个,两头都不用动
4-6 完整测试
- 按顺序打开五个终端。第一步,启动仿真:
bash
./1_depth_gazebo.sh- 第二步,启动 OBB 估计节点:
bash
./2_grasp_obb.sh- 第三步,启动抓取执行节点:
bash
./3_grasp_execute.sh- 此时可在
rviz2中看到三个物体的 OBB 与夹取姿态。接下来选定一个物体,锚点取其中心坐标(本场景中蓝方块位于 ( 0.56 , − 0.03 ) (0.56, -0.03) (0.56,−0.03)):
bash
./4_select_object.sh 0.56 -0.03- 最后触发抓取:
bash
./5_trigger_grasp.sh- 可以看到蓝方块被原地抓起
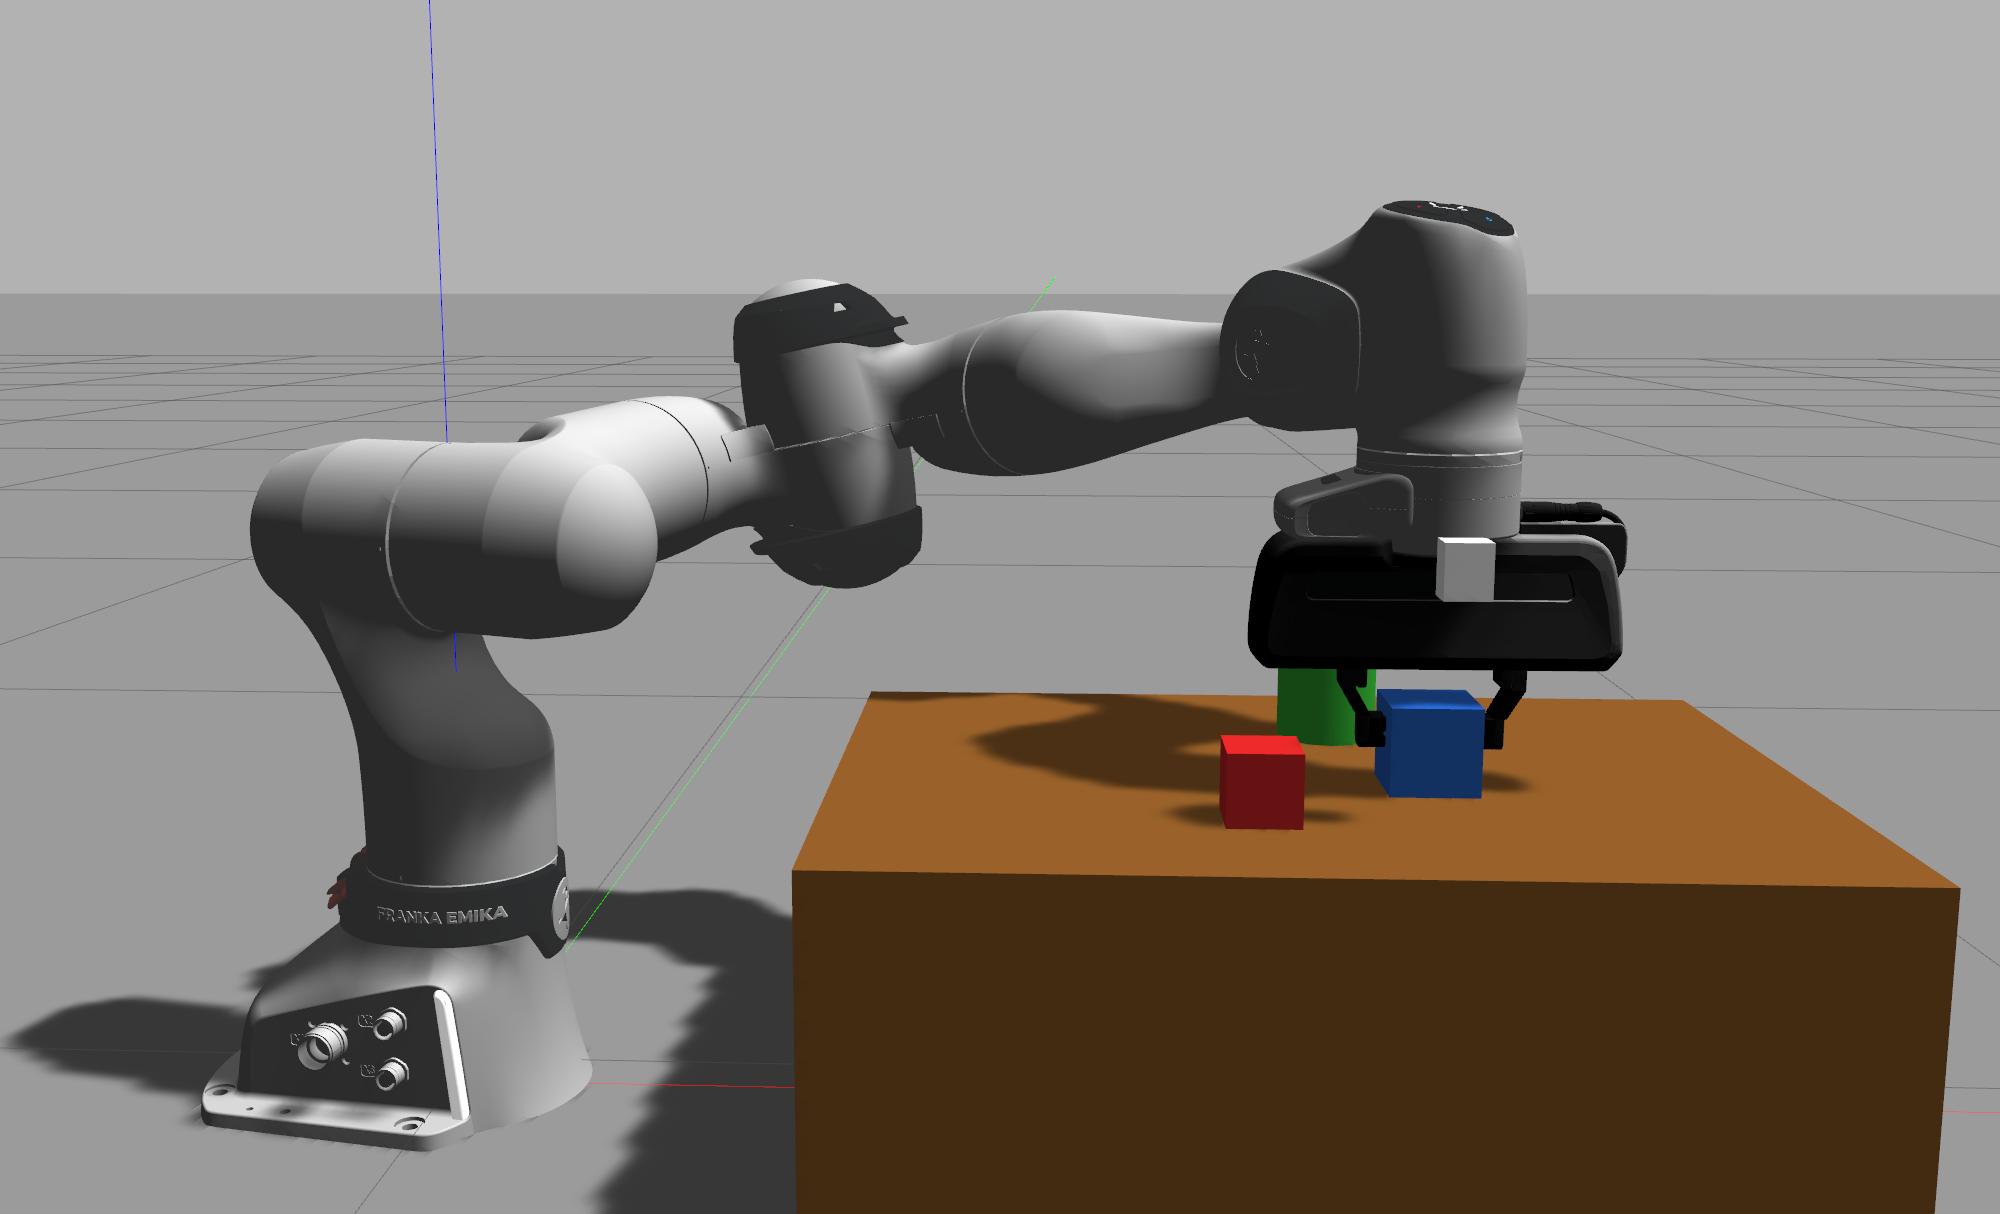
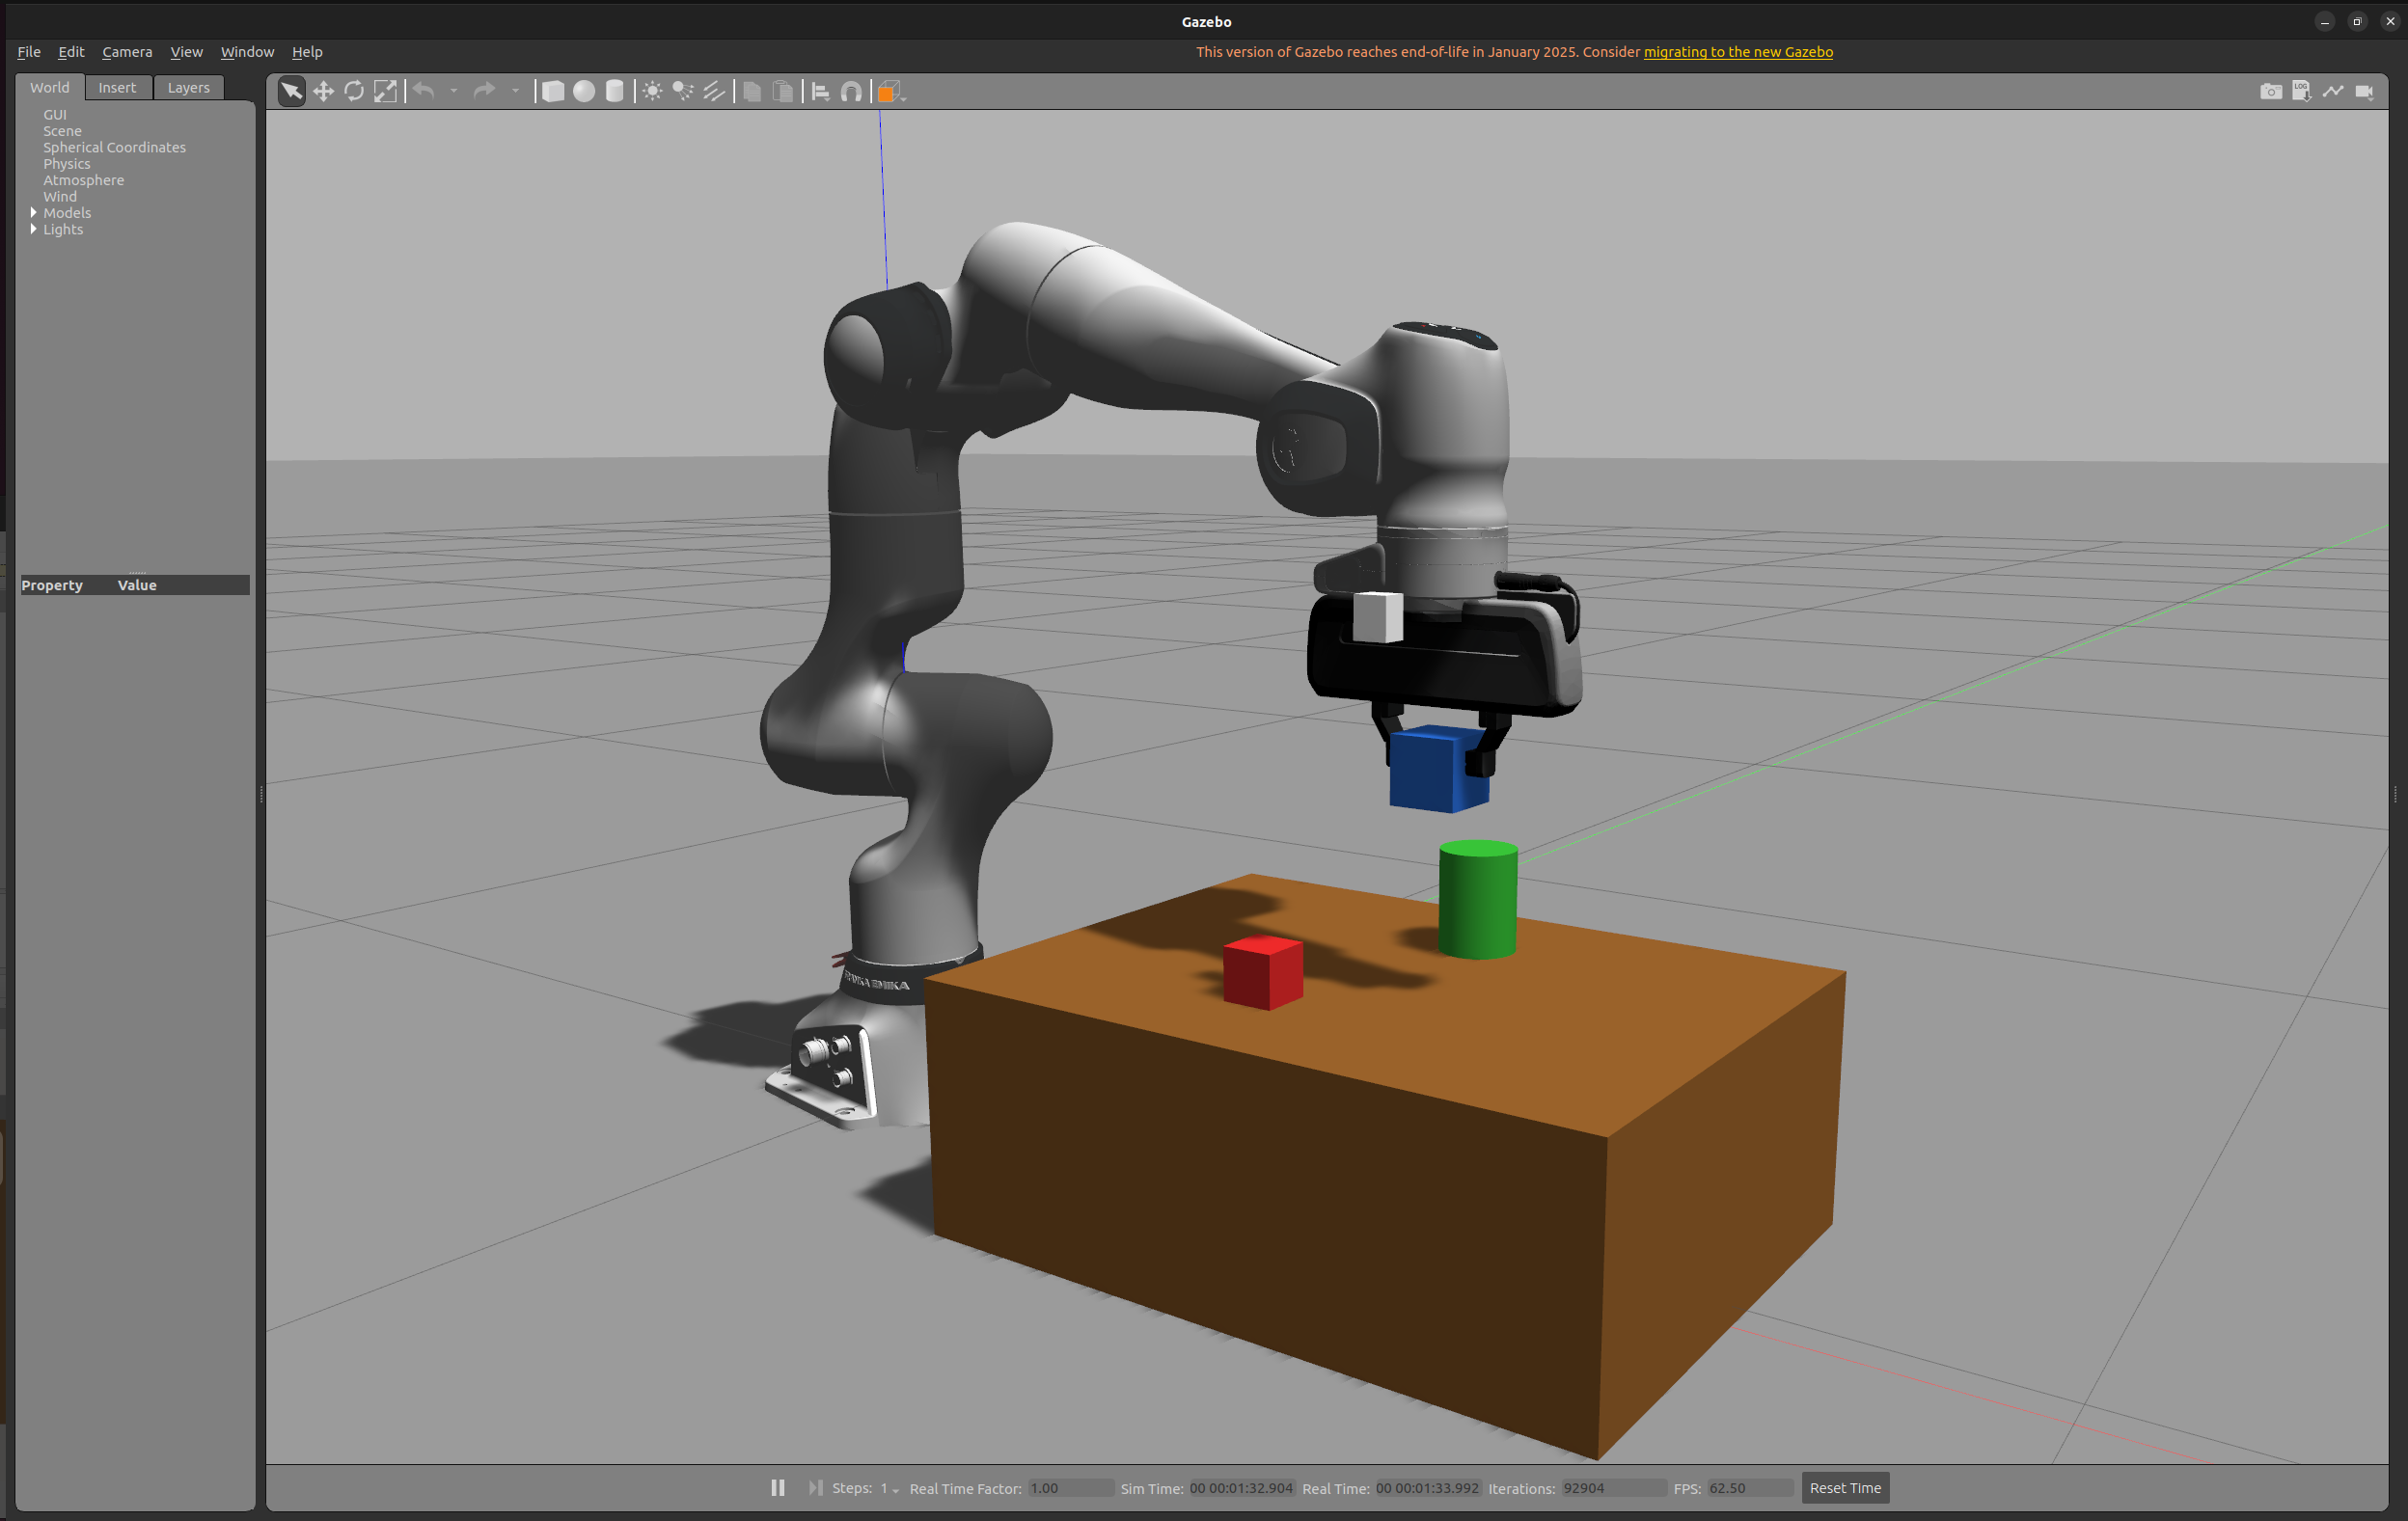
- 绿色圆柱也是同理
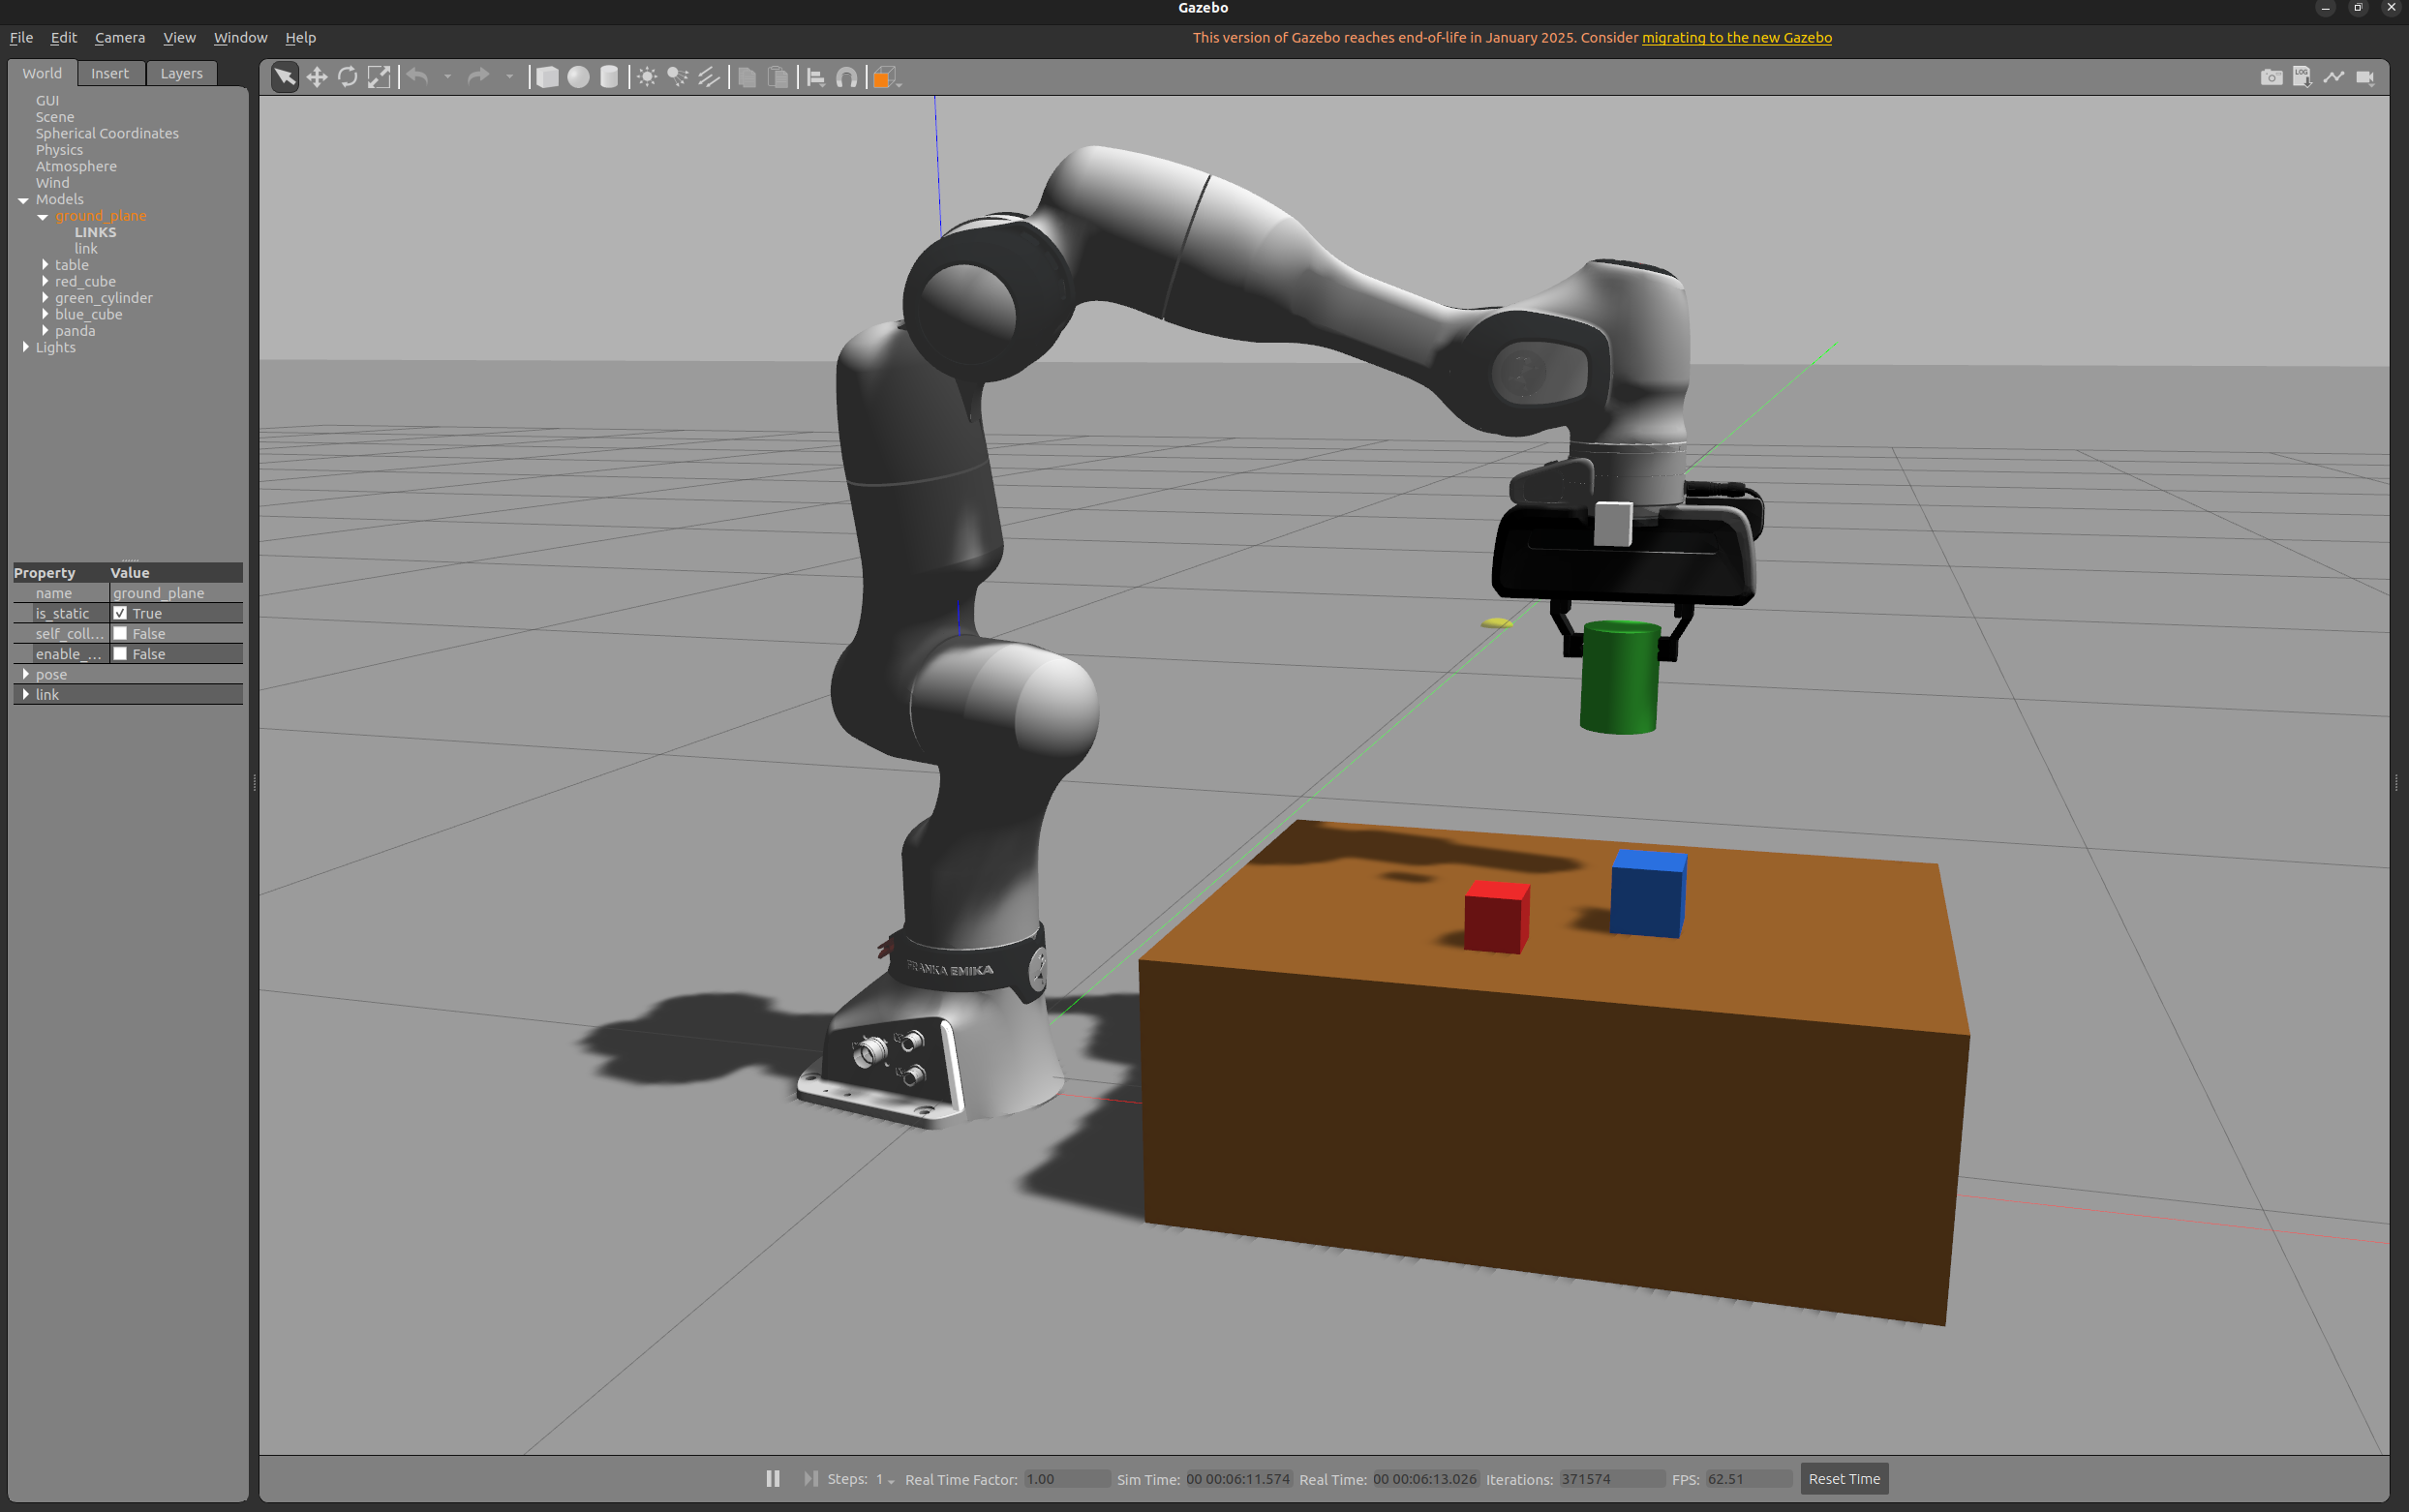
附录 工程外壳
- 由于篇幅限制和整理项目的综合考量,本文不再嵌入完整的运行代码,但是考虑到如今AI时代发达,想必各位还是能够根据核心文件进行复现
- 此外这一节给的是最小集合,对照正文的算法函数补齐即可复现整个包
附-1 接口定义
- 三个接口都放在
grasp_interfaces包里,它是grasp_obb与grasp_execute共用的中间层:msg/BestGrasp是/best_grasp的类型,pose的列 0 指向物体内部(约定见 4-1)srv/SelectObject的请求是两个浮点数而不是物体编号,因为编号会变、位置不会(理由见 4-3)action/GraspExecute把一次抓取分成预抓取、下探、闭合、抬升四段,反馈里带回当前处在哪一段
BestGrasp只有三个字段,其中score在传统方案里恒为 0 0 0:
text
# msg/BestGrasp.msg
geometry_msgs/PoseStamped pose   # 接触点位姿:position=接触点 t,orientation=抓取 R(approach 轴指向物体内部)
float32 width                    # 抓取宽度(5cm 方块≈0.05),闭合位置≈width/2
float32 score- 选物服务只回一个位姿加一个宽度,宽度是从点云实时量出来的,调用方不必再猜:
text
# srv/SelectObject.srv
float64 x
float64 y
---
bool success
string message
geometry_msgs/PoseStamped pose
float32 widthuse_best_grasp为真时执行器走/best_grasp,为假时才读请求里显式给的位姿,因此这个接口对传统方案与学习式方案都成立:
text
# action/GraspExecute.action
bool use_best_grasp        # true(默认)=用 graspnet_node 发布的最新 /best_grasp;false=用下面显式 target
geometry_msgs/Pose target  # world 系 approach 系接触点位姿(use_best_grasp=false 时使用)
---
bool success
string message
---
string stage # PRE_GRASP / APPROACH / CLOSE / LIFT / DONE- 接口包自己不写一行算法,构建文件只把这三个文件交给
rosidl登记,并在package.xml里声明它属于rosidl_interface_packages成员组 ------ 漏了这条,消息不会被生成
附-2 参数文件
- 下面是
grasp_obb/config/obb.yaml。参数名与数值与原文件逐字一致,注释只留了行尾那句话 ------ 原文件里成段的设计说明已经删掉(那些理由第 3、4 章都讲过):
yaml
grasp_obb:
  ros__parameters:
    # ---- 接口名 ----
    object_cloud_topic: /grasp_scene/object_points   # 带 float32 `id` 字段
    plane_topic: /grasp_scene/table_plane            # PoseStamped,TRANSIENT_LOCAL
    markers_topic: /grasp_obb/markers
    poses_topic: /grasp_obb/poses
    scan_service: /grasp_obb/scan                    # std_srvs/Trigger
    select_service: /grasp_obb/select                # grasp_interfaces/SelectObject
    best_grasp_topic: /best_grasp                    # grasp_execute 吃的抓取位姿
    scan_frame: world
    camera_frame: camera_optical_frame
    tip_link: panda_link8
    planning_group: panda_arm

    # ---- 传感器属性:深度噪声尺度 ----
    depth_noise_sigma: 0.002      # [m]
    top_slice_sigmas: 4.0         # 顶面切片带宽 = 该倍数 × sigma
    top_slice_iters: 3            # 迭代收紧次数

    # ---- 估计器:最小宽度扫描 ----
    n_theta: 361                  # 面内扫描角数(步长 0.5°)
    width_tol_m: 0.002            # "宽度接近最小值"的候选带宽
    isotropy_ratio_max: 1.10

    # ---- 任务属性:夹爪 ----
    gripper_open: 0.08            # 夹爪最大开口 [m]。来自机器人硬件,非场景。
    min_graspable_width: 0.005    # 比这还窄就不认为还能夹(只是细/退化簇)
    min_height: 0.005             # 低于此高度视为贴面噪点而非物体

    # ---- 任务属性:物体是否坐在平面上 ----
    plane_band_topic: /grasp_scene/plane_band  # Float64,latched(scene_filter 发)
    resting_margin: 0.008         # 最低可见点高出 band 多少以内算"坐住" [m]

    # ---- 任务属性:时序 ----
    window: 7                     # 中值滑窗长度(帧)
    assoc_gate_frac: 0.5          # 关联门限 = 该比例 × 当前帧最小中心间距(从数据推)
    max_age_s: 2.0                # 斜视 track 多久没见到就退役
    nadir_hold_s: 10.0            # 正上方 track 是"结果",留得久一点

    # ---- 质量判据:这一帧算不算"正上方" ----
    nadir_angle_max_deg: 5.0

    # ---- 主动扫描 ----
    dwell_frames: 5               # 到达探测位后要凑够几帧新点云才算"臂停稳了"
    dwell_timeout: 5.0            # 等臂停稳、以及等"这个物体真的拿到正上方估计"的上限
    stale_timeout: 2.0            # 多久没收到点云就认为上游断了,发 DELETEALL 清标记
    return_to_start: true         # 扫描完回到扫描前的关节位姿

    # ---- 规划(硬件/任务属性)----
    planning_time: 10.0           # MoveIt allowed_planning_time [s]
    velocity_scale: 0.3
    acceleration_scale: 0.3
    num_planning_attempts: 10

use_sim_time: true- 这些量的出处都在正文里:
isotropy_ratio_max见 3-3,resting_margin与夹爪两个门限见 3-4,nadir_angle_max_deg见 3-5,扫描时序见 4-4 - 打开
BUILD_TESTING时,test/test_obb.cpp把这些实测数字钉成了断言,只链接几何核心、不需要仿真,可以随时复跑
附-3 构建文件
grasp_obb的CMakeLists.txt里只有三段是漏了就编不过的:几何核心单独成静态库(这样它能脱离 ROS 被 gtest 链接)、节点链上接口包、launch与config要 install 出去
cmake
cmake_minimum_required(VERSION 3.8)
project(grasp_obb)

set(CMAKE_CXX_STANDARD 17)
set(CMAKE_CXX_STANDARD_REQUIRED ON)

find_package(ament_cmake REQUIRED)
find_package(eigen3_cmake_module REQUIRED)
find_package(Eigen3 REQUIRED)

add_library(grasp_obb_core STATIC
  src/obb.cpp
  src/tracker.cpp
)
target_include_directories(grasp_obb_core PUBLIC
  $<BUILD_INTERFACE:${CMAKE_CURRENT_SOURCE_DIR}/include>
  $<INSTALL_INTERFACE:include>
)
target_link_libraries(grasp_obb_core PUBLIC Eigen3::Eigen)

find_package(rclcpp REQUIRED)
find_package(sensor_msgs REQUIRED)
find_package(geometry_msgs REQUIRED)
find_package(visualization_msgs REQUIRED)
find_package(std_srvs REQUIRED)
find_package(tf2_ros REQUIRED)
find_package(tf2_eigen REQUIRED)
find_package(moveit_msgs REQUIRED)
find_package(moveit_ros_planning_interface REQUIRED)
find_package(grasp_interfaces REQUIRED)

add_executable(grasp_obb_node
  src/obb_node.cpp
  src/markers.cpp
)
target_link_libraries(grasp_obb_node grasp_obb_core)
ament_target_dependencies(grasp_obb_node
  rclcpp
  sensor_msgs
  geometry_msgs
  visualization_msgs
  std_srvs
  tf2_ros
  tf2_eigen
  moveit_msgs
  moveit_ros_planning_interface
  grasp_interfaces
)

install(TARGETS grasp_obb_node
  DESTINATION lib/${PROJECT_NAME})

install(DIRECTORY launch config
DESTINATION share/${PROJECT_NAME})package.xml的依赖与上面的find_package一一对应,另外三个exec_depend是运行期才需要的:
xml
  <buildtool_depend>ament_cmake</buildtool_depend>
  <buildtool_depend>eigen3_cmake_module</buildtool_depend>

  <!-- 其余 depend 项与上面的 find_package 一一对应(rclcpp / sensor_msgs / tf2_ros / moveit_msgs 等)-->
  <depend>grasp_interfaces</depend>
  <depend>eigen</depend>

  <exec_depend>grasp_scene</exec_depend>
  <exec_depend>moveit_configs_utils</exec_depend>
<exec_depend>panda_gazebo_bringup</exec_depend>- 到这里,正文的算法函数加这一节的三个文件,就是一个能
colcon build出可执行节点的完整包
总结
-
本期用纯几何 的办法让一台传统机械臂把方块夹了起来:第 0 章修好夹爪与
joint_states,第 1 章用顺序 RANSAC 加 DBSCAN 把场景拆成桌面与物体两路,第 2、3 章从 PCA 的失效走到妥协 OBB(竖直轴取桌面法向、水平轴取最窄方向扫描、竖直跨度取切片中值),第 4 章完成位姿换算、跨帧跟踪、四态扫描状态机与选物守卫,最终把位姿发到/best_grasp。代价是approach固定在平面法向上,只能从正上方下压,姿态也只可观测到物体的对称群为止 ------ 这是手写几何本身的上限,而非 bug。因此下一期换学习式方法逐点预测approach,grasp_execute原样复用,再往后才把语言指令接进来。 -
如有错误,欢迎指出!感谢观看!