Anti-UAV 可见光与红外无人机检测数据集| 反无人机 可见光红外 多模态检测 小目标检测 Anti-UAV9076期
数据集概述
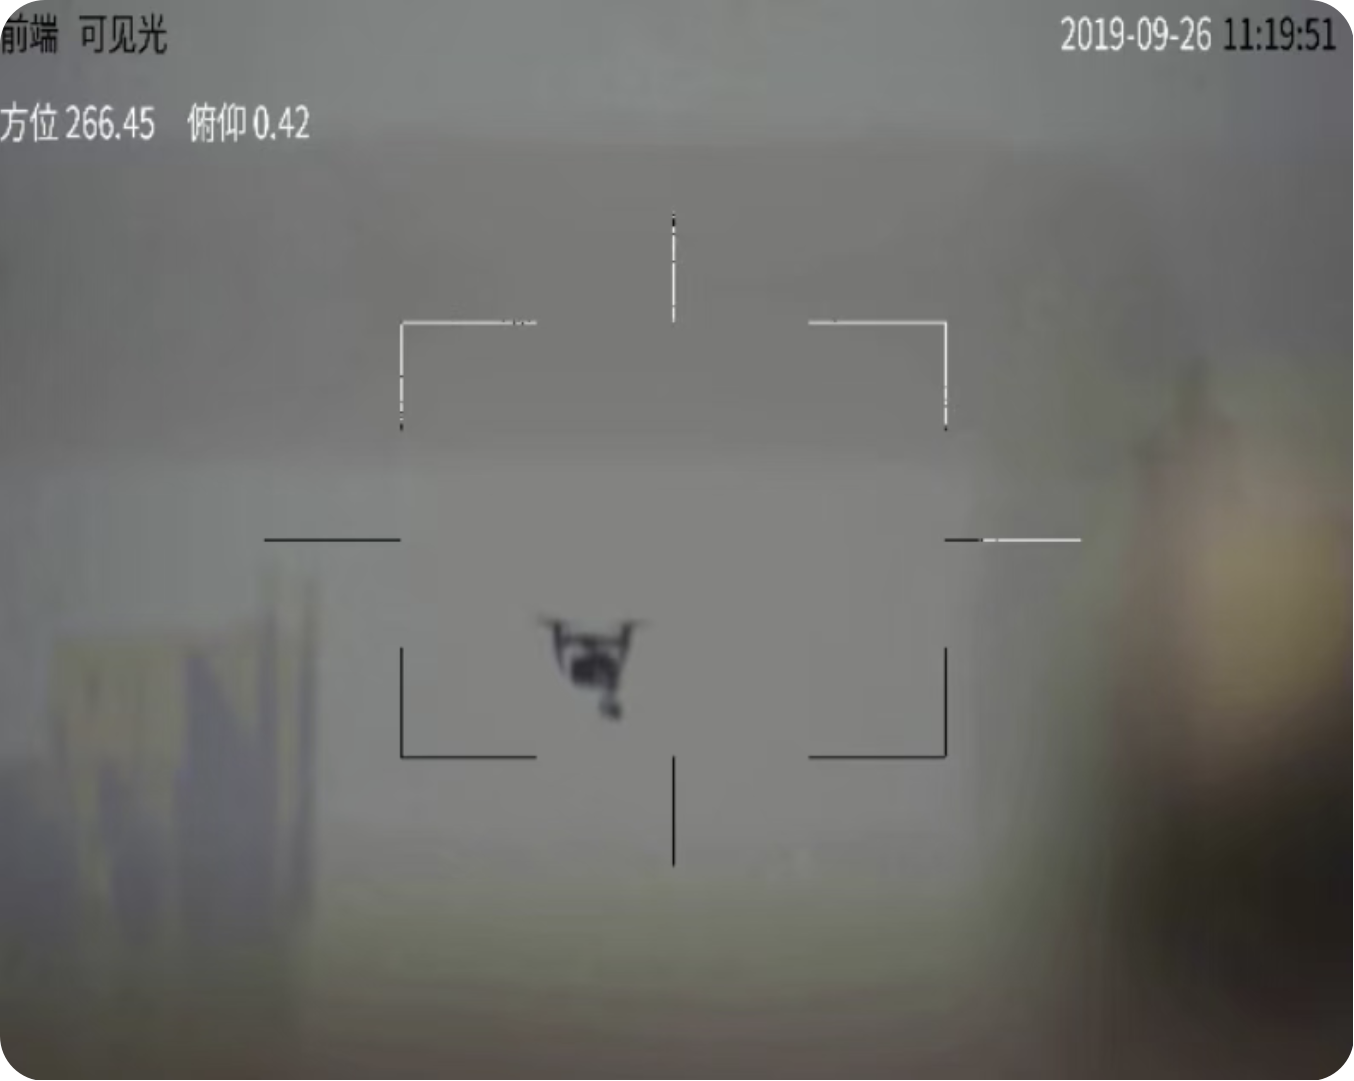
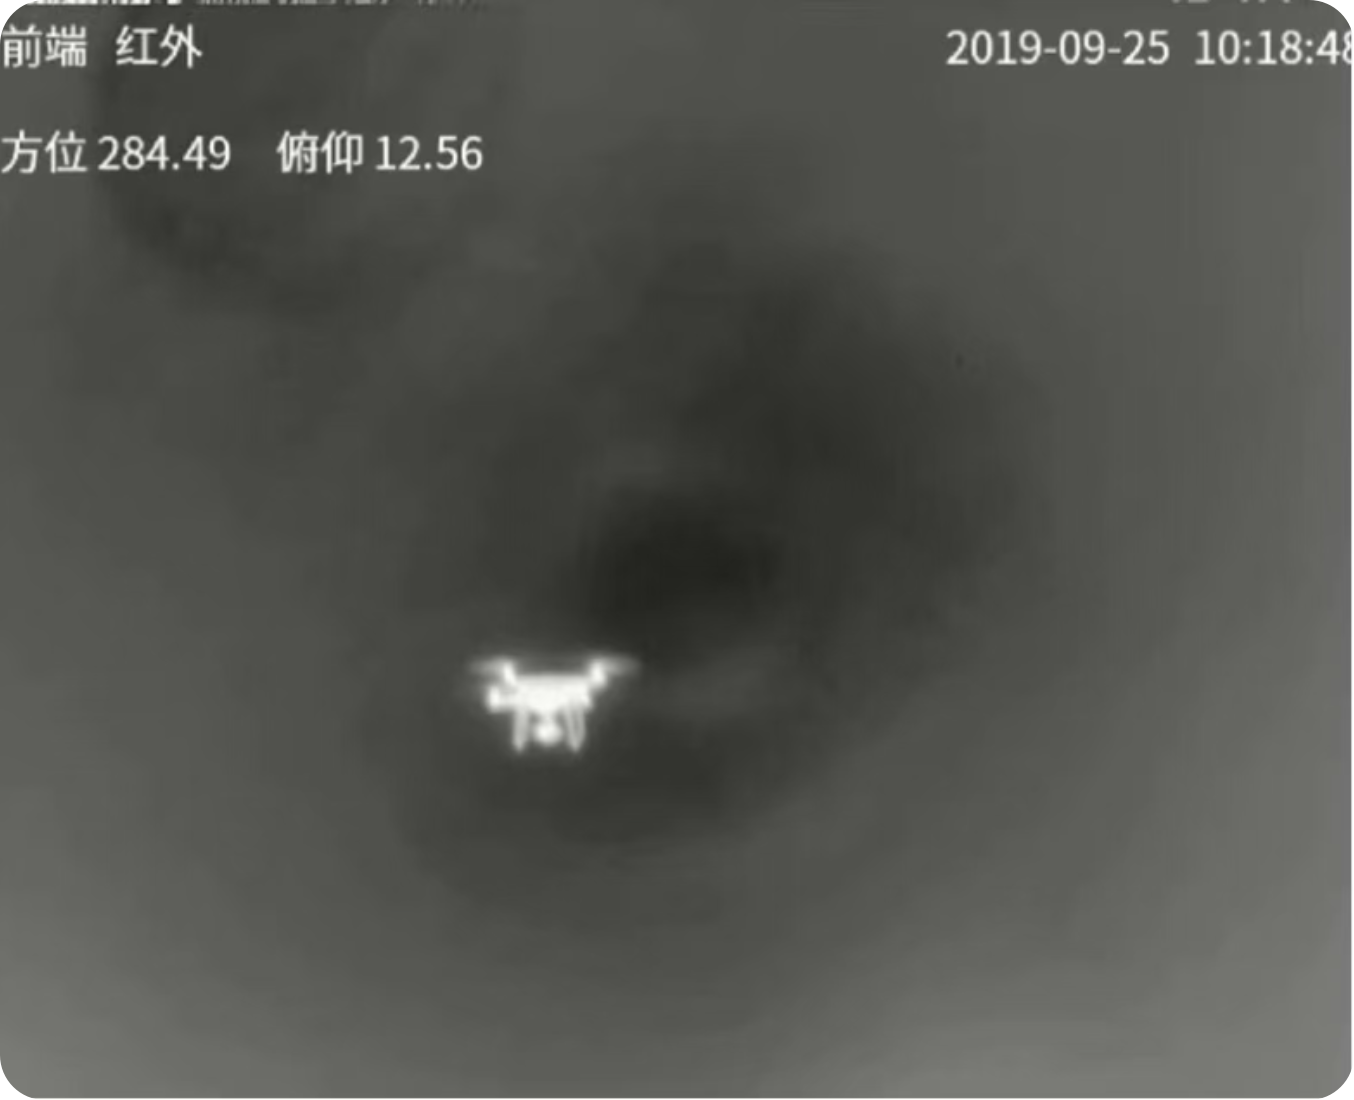
本数据集源自 Anti-UAV Challenge 官方赛事数据 ,专注于可见光与红外双模态下的小型无人机检测 ,服务于反无人机系统、低空安防及多模态融合研究。两种模态图像逐帧时间严格对齐,是当前无人机视觉检测领域最具挑战性和代表性的基准数据集之一。
数据集核心信息
| 数据要素 | 详细说明 |
|---|---|
| 类别 | 共 1 类:无人机 |
| 数量 | 9516 张图像(单模态,可见光与红外各自独立统计) |
| 模态 | 可见光(RGB)+ 红外(IR),两种模态时间严格对齐 |
| 格式 | 图像为 PNG/JPG;标签为 YOLO 格式的 txt 文件(水平边界框) |
| 数据划分 | 训练集 5100 张,验证集 2200 张,测试集 2200 张(每模态相同) |
| 应用价值 | 1. 反无人机安防 :支撑机场、体育赛事、政府机关等敏感区域的无人机入侵实时检测与预警。 2. 多模态融合 :时间对齐的RGB+IR图像适合像素级或特征级融合研究,提升复杂环境下的检测可靠性。 3. 小目标检测 :多数无人机占图像面积 < 0.5%,为小目标检测算法提供真实挑战性基准。 4. 边缘部署:适配无人机反制系统、安防监控等边缘设备的轻量化模型开发。 |
数据三要素解析
类别与场景特点
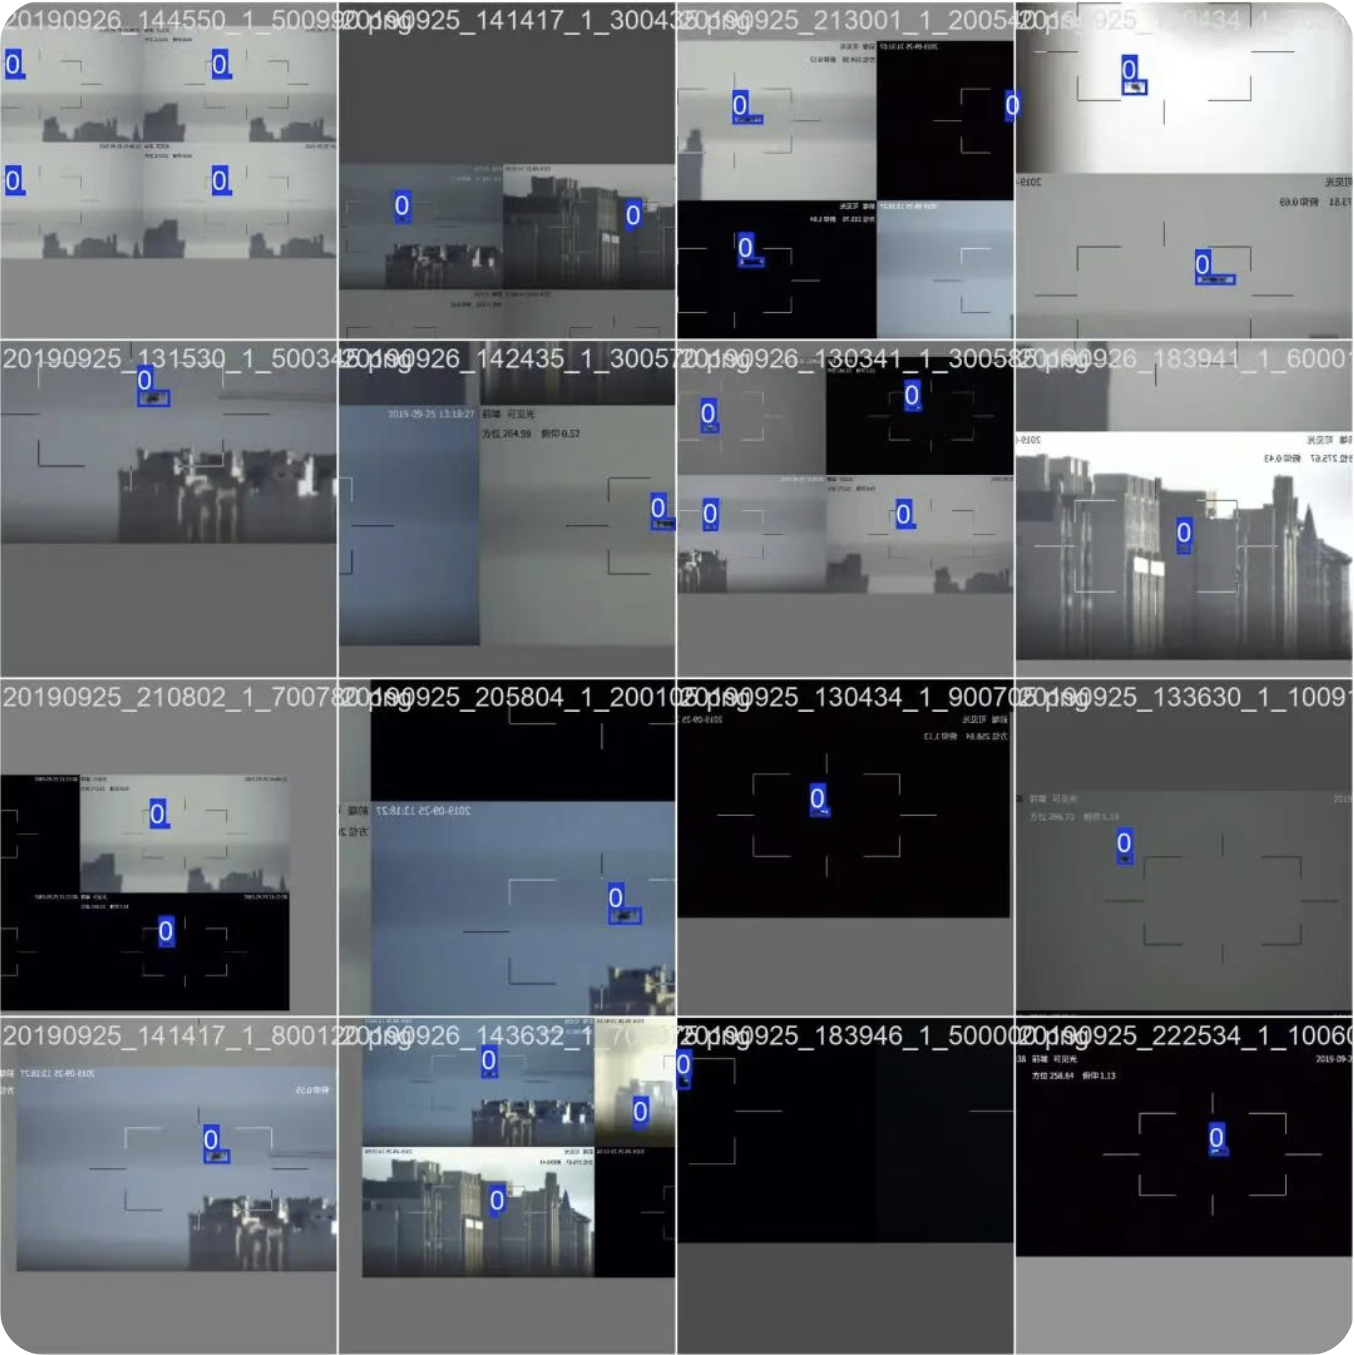
- 数据集定义 1 个核心类别:无人机(drone),包含小型/微型无人机在悬停、飞行、远距离等多种状态下的样本。
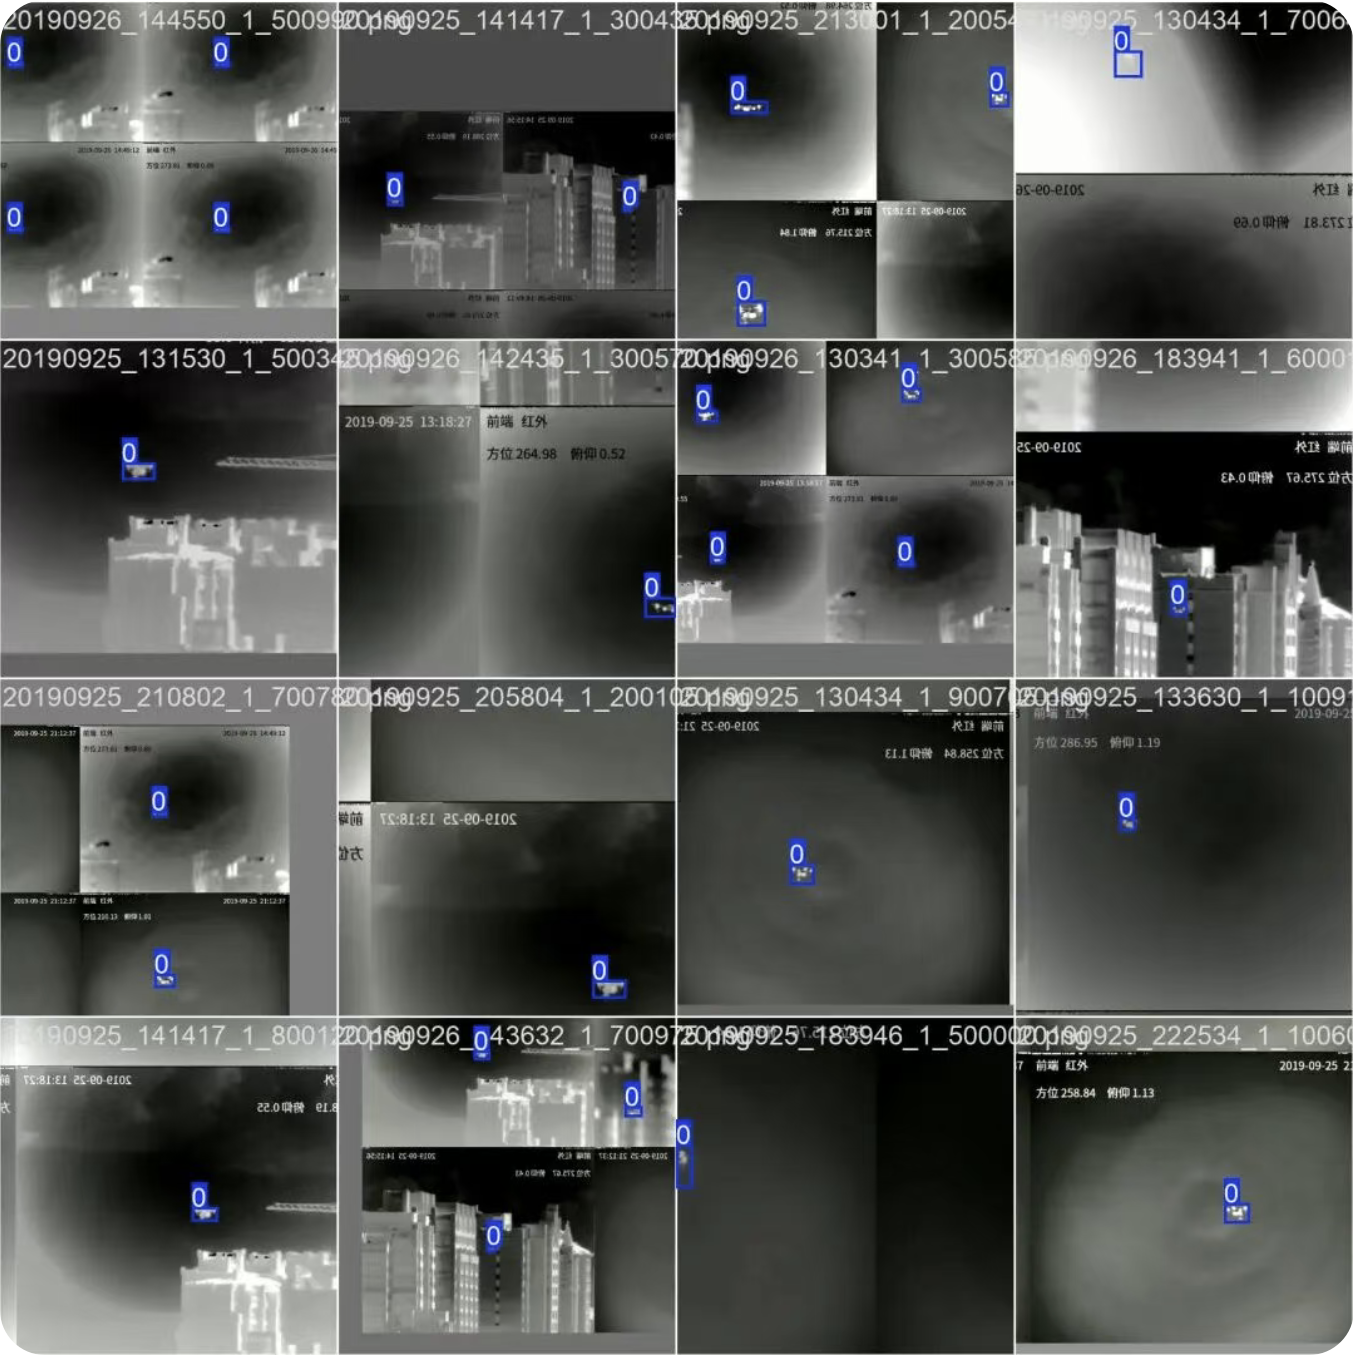
- 场景复杂多样,涵盖天空、建筑、树林、城市、郊区等背景,并包含运动模糊、低对比度、遮挡、远距离等挑战性条件。
- 红外图像突出热特征,可见光图像依赖纹理与形状,两者互补性强。
数据规模与划分
- 图像总量约 9516 张(单模态),训练集、验证集、测试集按 5100/2200/2200 划分,规模充足,能支撑高鲁棒性检测模型的训练与评估。
- 图像分辨率保留原始比例(常见如1920×1080、1280×720),标签经人工校验,定位精准。
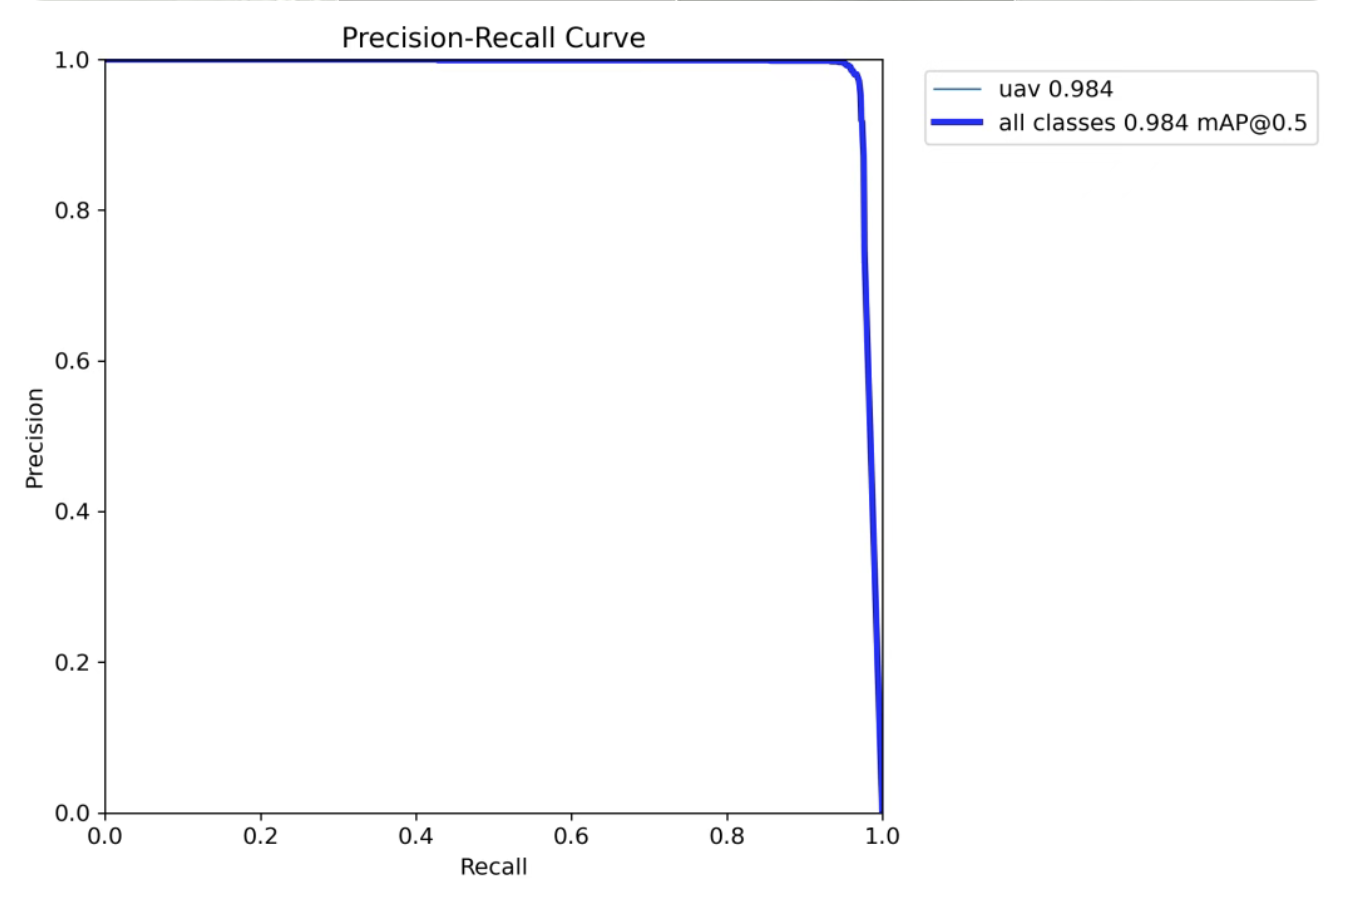
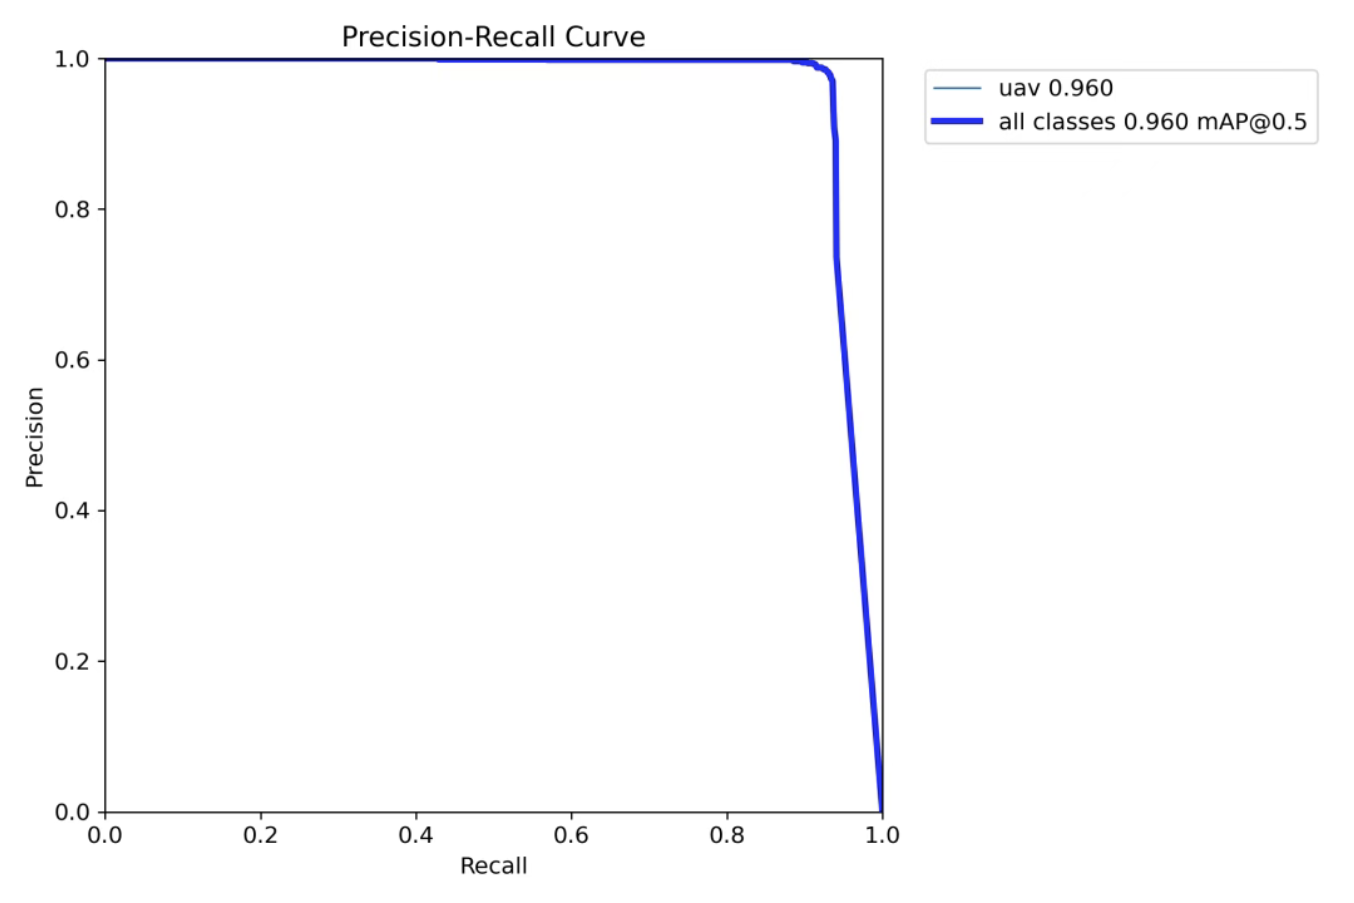
- 性能指标显示:红外模态 mAP50-95 和可见光模态 mAP50-95如图 ,表明数据集具有较高的标注质量与挑战性。
格式与结构
- 采用通用 YOLO 格式(txt),每张图像对应一个同名标签文件,包含类别 ID 与归一化边界框坐标,可直接接入 YOLOv5、YOLOv8 等主流检测框架。
- 提供推荐目录结构 (visible/infrared 双文件夹,各含 images 与 labels 子目录)与 YOLO配置文件示例(antiuav.yaml),便于分别训练RGB或IR模型。
应用与扩展
- 可扩展用于 多模态融合检测 (RGB+IR联合推理)、目标追踪 (结合视频时序信息)及 飞行意图预测。
- 可迁移至 鸟类与无人机区分 等更细粒度的空域目标识别任务。
- 数据可结合 边缘计算设备 ,构建低空安防实时预警系统。
知识普及:多模态无人机检测的技术价值
- 可见光(RGB):白天光照充足时提供丰富的颜色与纹理信息,但在夜间、逆光、雾霾条件下性能显著下降。
- 红外(IR):依赖物体自身热辐射成像,不受光照影响,在夜间、烟雾环境下仍可有效工作,但分辨率较低、纹理细节少。
- 融合优势:将两者结合(如早期融合或特征级融合),可在各类环境条件下保持稳定的检测能力,是反无人机系统实现全天候感知的关键技术路径。
- 小目标挑战:无人机目标像素占比极低,需采用高分辨率输入、多尺度特征融合或专门的小目标检测头提升召回率。
快速开始(代码示例)
1. 准备配置文件 (antiuav.yaml)
yaml
# 适用于可见光或红外任一模态
path: ./AntiUAV_Dataset/visible    # 或 ./infrared
train: images/train
val: images/val
test: images/test
nc: 1
names: ['drone']
2. 启动训练
python
from ultralytics import YOLO

model = YOLO("yolov8m.pt")
model.train(
    data="antiuav.yaml",
    epochs=100,
    imgsz=1280,  # 高分辨率输入有助于小目标检测
    batch=8,
    device=0
)
3. 多模态融合提示:可分别训练RGB与IR模型,再通过决策级融合(如加权框融合)或特征级融合网络提升整体性能。
标签
反无人机 可见光红外 多模态检测 小目标检测 Anti-UAV 目标检测 YOLO格式 深度学习数据集 计算机视觉