2026广州物博会上,一场跨国圆桌讨论留下的核心命题,并非"机器人能否替代物业人",而是"如何用系统化思维设计人机协同架构"。
从哈利法塔的超高层运维难题,到国内住宅项目清洁机器人的规模化部署,物业服务业的智能化进程已经走过"概念验证"阶段,进入"工程化落地"深水区。技术决策者面临的挑战,从"该不该上"转向"怎么上才不踩坑"。
一、海外实践:场景驱动的差异化技术路径
迪拜模式呈现的是"数据系统优先"逻辑。面对年均数千亿迪拉姆级别的资产运维需求,核心在于打通设备数据、住户数据、能源数据的统一底座。超高层建筑的运维复杂度呈指数级增长,必须依靠长期数据沉淀建立预测性维护模型,而非被动响应。技术选型上,倾向于成熟稳定、接口开放的系统架构。
欧洲方案更具细分场景特征。西班牙聚焦前台接待机器人在老龄化社区的应用,技术核心在于自然语言处理能力对多语种、方言、口音的鲁棒性,以及与后台工单系统的无缝衔接。意大利的无人机+传感器方案解决的是超高层檐沟清洁这类人力无法触达的场景,关键技术栈是无人机自主导航、多传感器融合定位、视觉识别与损伤检测算法的集成。
拉美市场的驱动力来自人力成本结构与安防压力。需求集中在可量化、可计费的标准作业场景,如室外巡检、夜间安防、设施状态监测。对国内技术方案而言,拉美市场对单设备ROI、部署周期、本地化运维成本极其敏感。
美国市场的数据洞察尤其值得技术团队注意:居民满意度与"人和物业经理的直接沟通频次"呈强正相关,即使在高度数字化的社区,纯技术解决方案也无法建立情感连接。这指向一个关键技术设计原则------数字界面应作为人的延伸,而非人的替代。
二、国内落地:从技术堆砌到架构治理
国内头部物企的实践,已经完成了从"设备采购"到"系统治理"的认知跃迁。
场景筛选机制是规模化落地的第一道关卡。三维场景评估模型(作业频次、技术成熟度、投资回收周期)的价值在于把"看上去很美"的场景挡在门外。优先级最高的工单自动派发、知识检索、报表异常分析,本质都是NLP+规则引擎+工作流引擎的成熟组合,技术风险可控。
明确技术禁区同样关键:高维度财务决策、脏数据治理、跨系统全自动执行被列为高风险区。这反映了分布式系统设计的核心原则------关键决策链路必须保留人工审核节点,可观测性必须强于自动化程度。
机器人的工程化部署远比demo阶段复杂。清洁机器人落地近6000栋住宅楼的实践,核心瓶颈是"场景适配":不同小区的地面材质、障碍物分布、通道宽度、楼栋高度都构成独立约束条件。技术解法包括:模块化硬件设计适配不同作业面、SLAM算法持续迭代适应新环境、远程运维平台集中管理设备状态。机器人操作系统与物业管理平台的数据互通是真正的工程难点,涉及设备协议适配、状态数据上报、任务调度接口标准化。
垂直整合能力体现在四个维度:
-
场景深度理解:作业流程的颗粒度细化到每个动作单元
-
垂直领域整合:从硬件、算法到工单系统的全链路打通
-
工作流重构:不是把人工流程数字化,而是重新设计人机分工
-
组织协同:建立"AI Agent+人"的混合团队运作模式
三、技术架构共识:服务是目的,技术是手段
圆桌讨论最具技术指导意义的共识,是关于"智能化边界"的设计哲学。
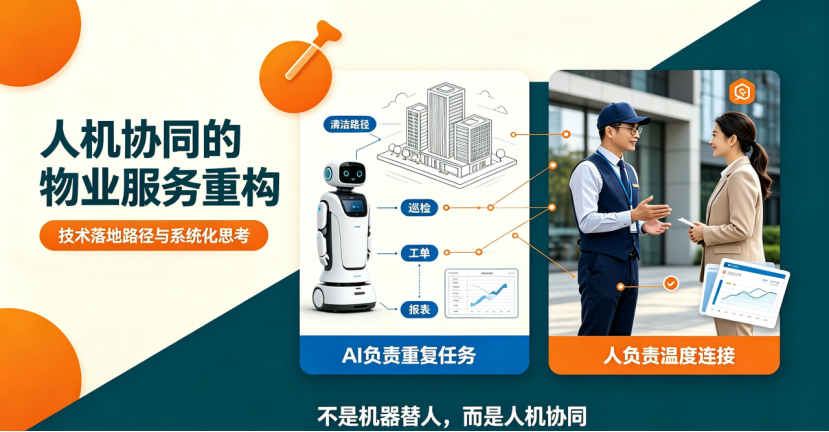
机器人承担标准化重复作业------清洁、巡检、抄表、简单接待,这部分工作具备明确的输入输出定义、稳定的作业流程、可量化的质检标准。技术团队应聚焦把这类场景做到极致,把单点效率提升转化为可复用的标准化能力。
人类聚焦非结构化场景------业主情绪安抚、复杂投诉处理、社区文化营造、突发事件应急响应。这类场景的共性是高度依赖情境理解、情感共鸣、灵活应变,当前AI技术远未达到替代阈值。
技术架构上,这意味着物业数字化平台需要清晰的双引擎设计:
-
一侧是面向标准化作业的自动化引擎,负责高并发、高频次、低复杂度的任务执行
-
一侧是面向非结构化场景的协同引擎,负责把AI辅助能力(知识检索、相似案例推荐、情绪识别预警)精准推送到物业人员手中
IoT感知层、AI决策层、机器人执行层、工单协同层的数据流必须形成闭环。任何一个环节的数据断点,都会导致整个系统效率衰减。
四、工程化挑战与下一步
全球物业智能化处于不同阶段,但底层挑战高度一致:成本约束下的ROI测算、复杂场景的算法适配、技术效率与人文温度的平衡。
技术团队的下一阶段重点应包括:
-
多模态感知在复杂社区环境中的鲁棒性提升
-
大模型在物业垂直领域的微调与幻觉控制
-
机器人集群调度的边缘计算架构
-
跨系统数据治理与主数据管理
-
人机协同界面的体验设计
物博会圆桌的真正价值,不在于展示了哪些炫酷方案,而在于提醒行业:智能化的终极目标不是技术领先性指标,而是社区幸福感的可量化提升。从空间相邻到人心共生的跨越,需要技术团队深度理解物业服务的本质------它首先是人与人之间的信任关系,其次才是人机之间的效率关系。