光伏板红外-可见光配对缺陷检测数据集 | 光伏板缺陷 红外可见光配准 多模态检测 无人机巡检 目标检测 YOLO格式9094期
数据集概述
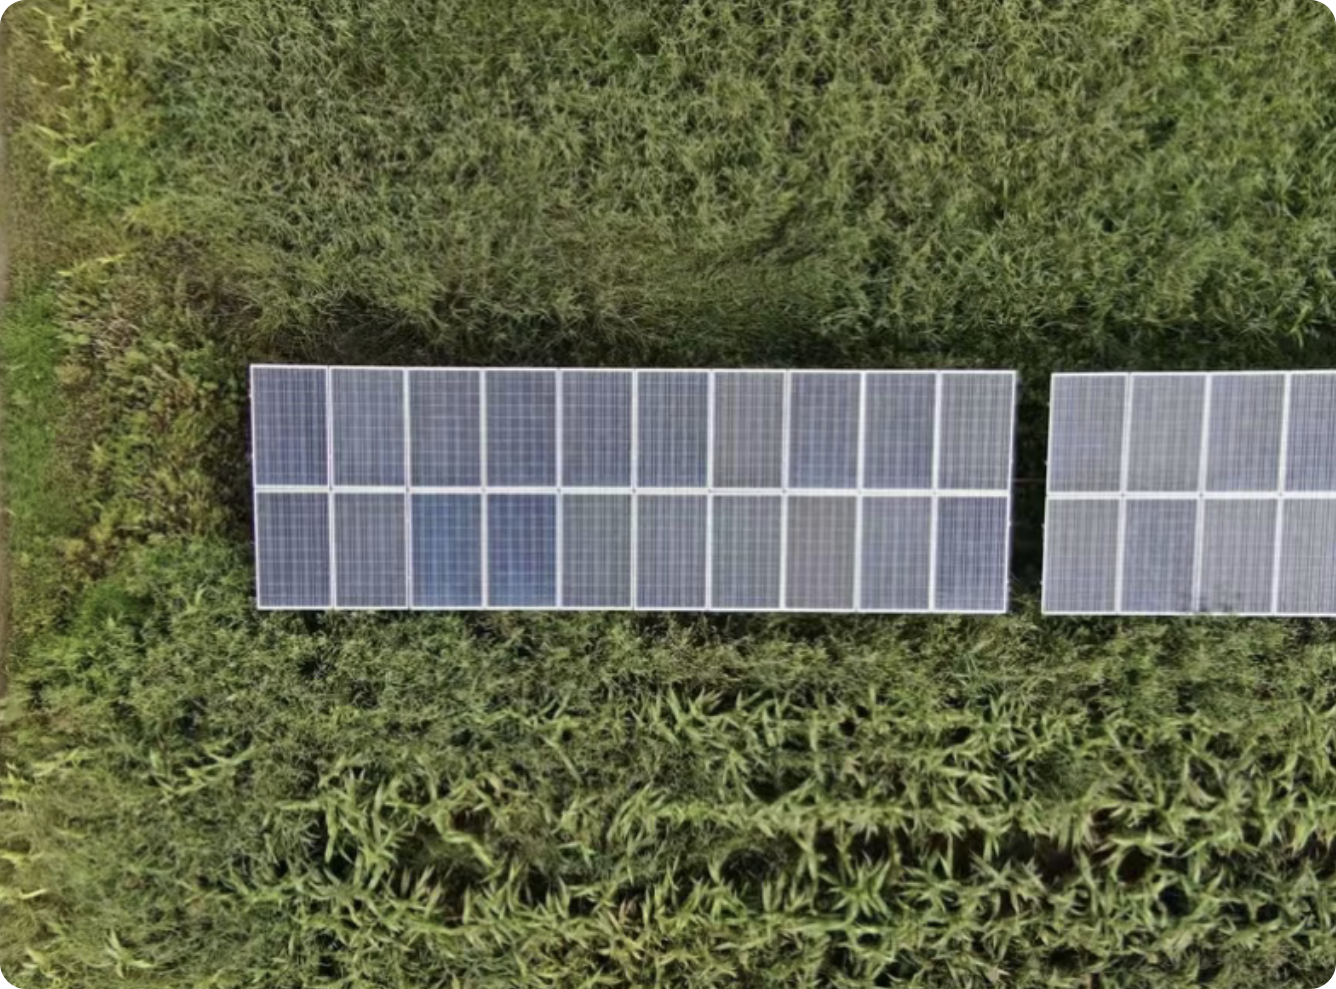
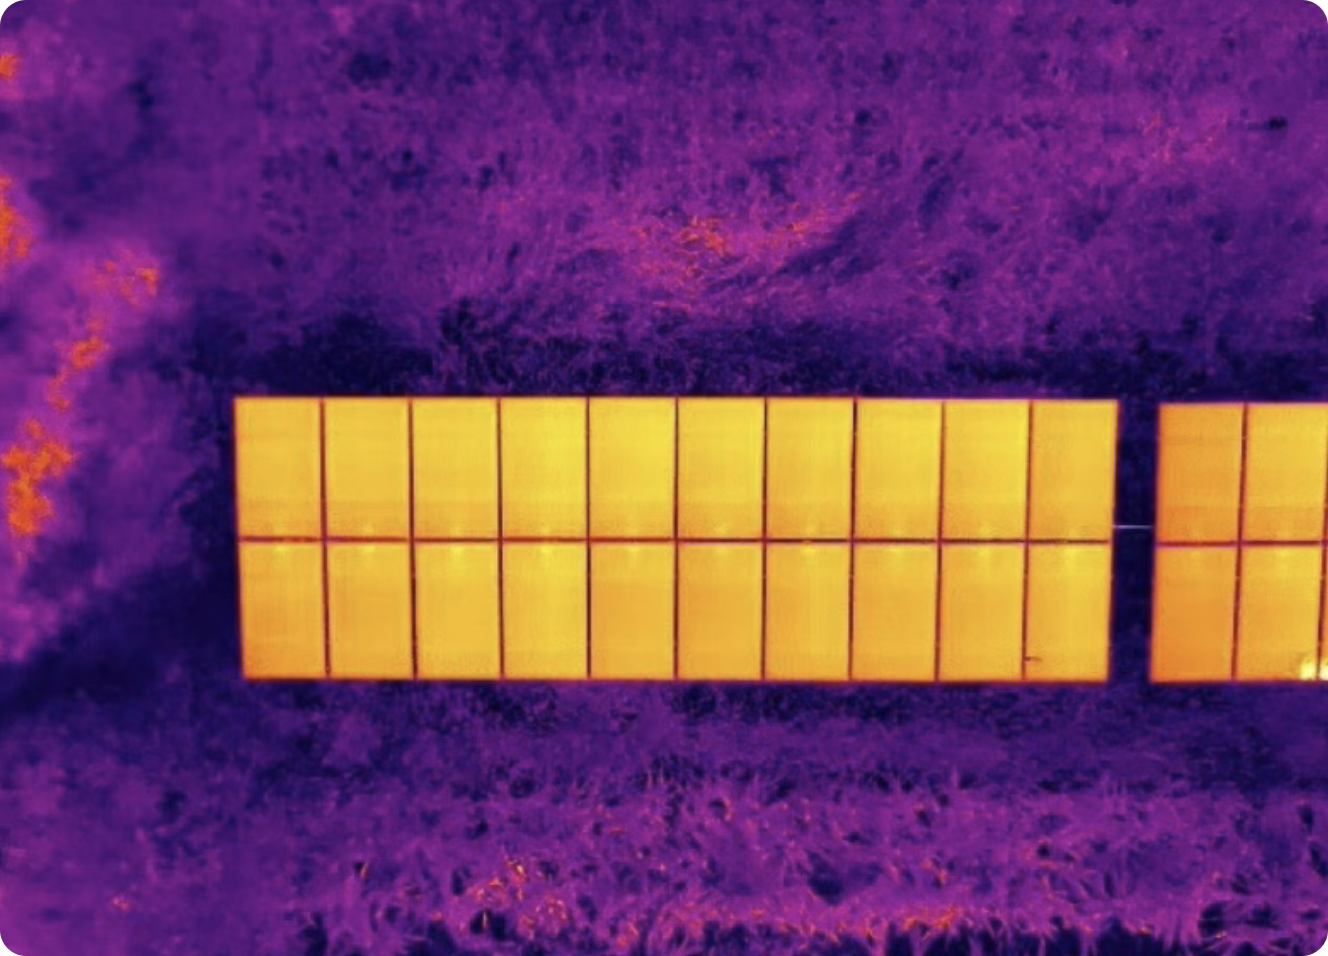
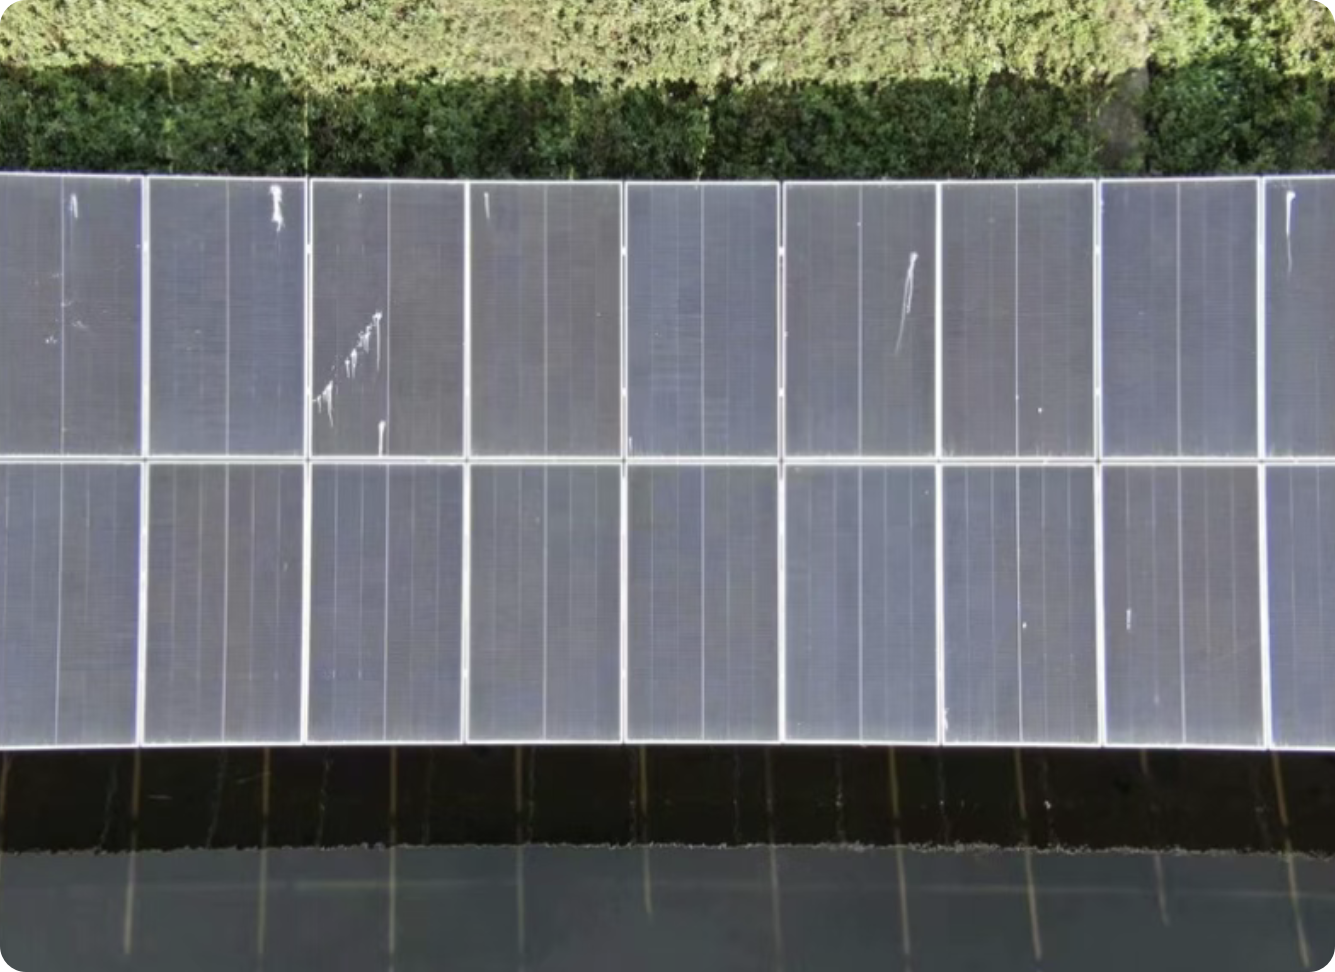
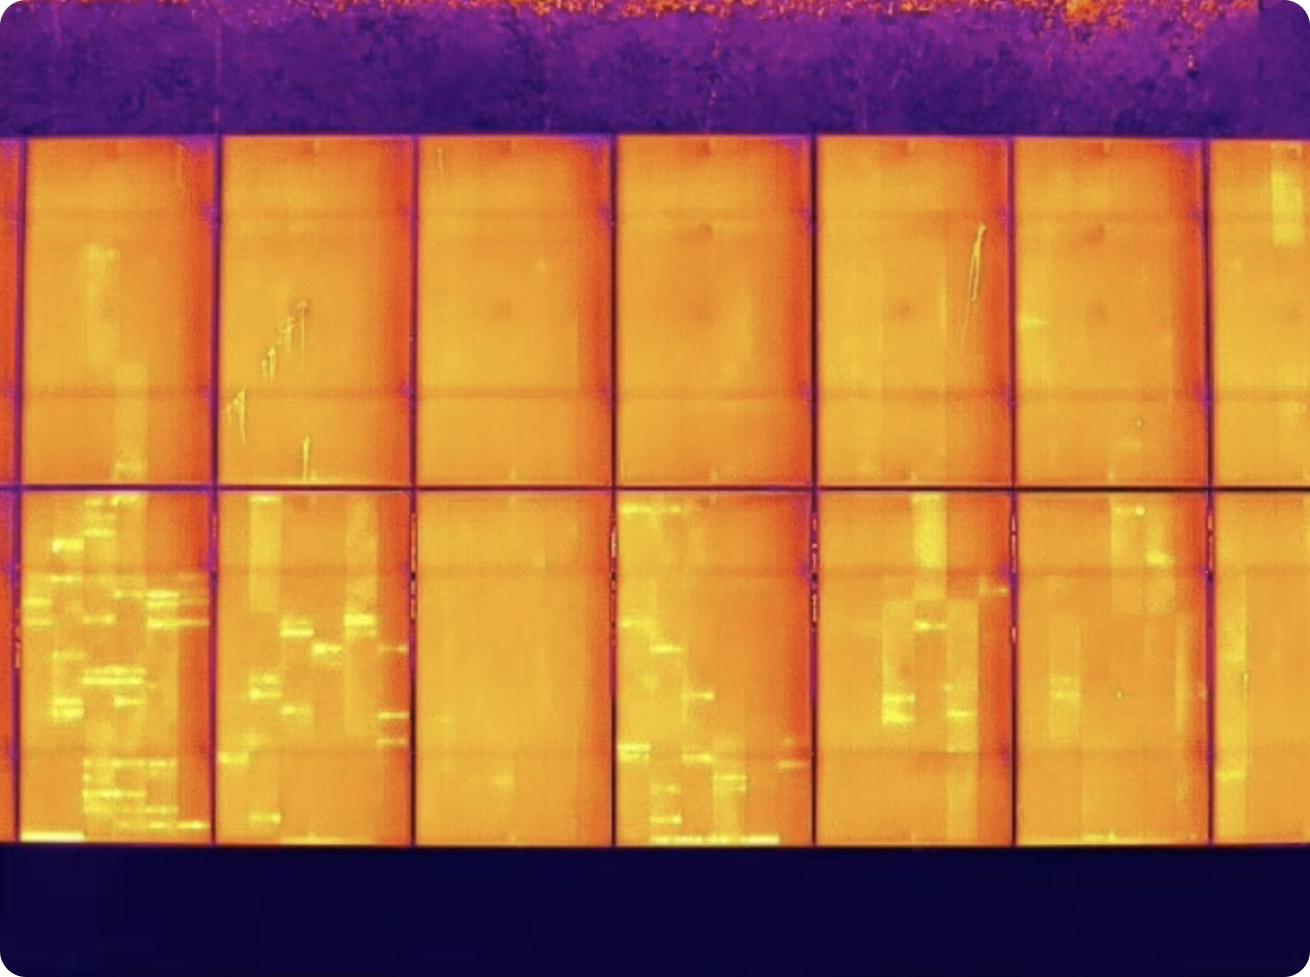
本数据集专注于光伏板缺陷的多模态视觉检测,提供红外与可见光一一配对的图像数据,服务于光伏电站智能巡检、缺陷诊断及运维管理。数据采集自无人机航拍,同一时间、同一位置、同一角度拍摄,适配多模态融合检测、缺陷分类及电站健康评估等应用。
数据集核心信息
| 数据要素 | 详细说明 |
|---|---|
| 类别 | 共 19 类(红外12类 + 可见光7类,详见下方列表) |
| 数量 | 2550 张图像(红外 1275 张 + 可见光 1275 张,一一配对) |
| 格式 | 图像为 JPG/PNG;标签为 XML 格式(含 labels.txt 标签文件) |
| 配对方式 | 红外与可见光图像同一时间、同一位置、同一角度采集,严格一一对应 |
| 应用价值 | 1. 智能巡检 :支撑光伏电站的自动化缺陷检测,替代人工登高巡检。 2. 多模态融合 :时间与空间对齐的红外+可见光数据,适合多模态特征融合研究。 3. 缺陷诊断 :识别热斑、碎裂、遮挡等多种缺陷,辅助制定维修优先级。 4. 算法研发:为多模态目标检测、图像配准等任务提供高质量基准数据。 |
完整类别列表(共19类)
| 序号 | 缺陷类别名称 | 所属模态 |
|---|---|---|
| 0 | 大面积热斑 | 红外 |
| 1 | 单一热斑 | 红外 |
| 2 | 二极管短路 | 红外 |
| 3 | 异常低温 | 红外 |
| 4 | 遮挡 | 红外 |
| 5 | 脏污 | 红外 |
| 6 | 阳光反射 | 红外 |
| 7 | 鸟粪 | 红外 |
| 8 | 面板碎裂 | 红外 |
| 9 | 接线盒异常 | 红外 |
| 10 | 组件老化 | 红外 |
| 11 | 虚焊 | 红外 |
| 12 | 玻璃破损 | 可见光 |
| 13 | 边框变形 | 可见光 |
| 14 | 支架锈蚀 | 可见光 |
| 15 | 杂草遮挡 | 可见光 |
| 16 | 广告牌遮挡 | 可见光 |
| 17 | 积雪覆盖 | 可见光 |
| 18 | 组件错位 | 可见光 |
数据三要素解析
类别与缺陷覆盖
- 数据集定义 19 类光伏板缺陷,按模态分为 红外专属12类 (热斑、二极管短路、异常低温等热特征缺陷)与 可见光专属7类(玻璃破损、边框变形、支架锈蚀等外观缺陷)。
- 红外模态擅长检测热异常类缺陷,可见光模态擅长检测外观损伤类缺陷,两者互补性强。
- 配对设计允许模型进行跨模态特征融合,提升缺陷检测的全面性与准确性。
数据规模与配对
- 图像总量约 2550 张,其中红外与可见光各 1275 张,严格一一对应。
- 配对图像为同一时间、同一位置、同一角度采集,确保了模态间的空间一致性,是图像配准与多模态融合研究的理想数据。
- 数据规模适中,适合作为多模态缺陷检测任务的基准数据集。
格式与配套资源
- 标签为 XML 格式(VOC风格),含 labels.txt 标签说明文件。
- 附赠 批量去水印代码(OpenCV图像修复算法),可保留缺陷特征与标注框。
- 附赠 YOLOv8 训练脚本 与 pv_defect.yaml 配置文件,用户可直接运行。
- 提供推荐目录结构 ,便于数据集组织与管理。
知识普及:光伏板多模态缺陷检测的技术要点
- 红外与可见光的互补性:红外热成像可检测热斑、二极管短路等电气故障,可见光可检测玻璃破损、边框变形等物理损伤。两者融合可覆盖更全面的缺陷类型。
- 图像配准:尽管数据集已确保同一位置同一角度采集,实际应用中仍需进行图像配准以消除微小偏移,常用方法包括特征点匹配(SIFT、ORB)与互信息配准。
- 多模态融合策略 :
- 早期融合:将红外与可见光图像在输入层拼接,送入单一网络。
- 中期融合:分别提取两种模态特征,在网络中间层进行融合。
- 晚期融合:分别检测后,对结果进行决策级融合(如加权框融合)。
- 去水印处理:数据集附赠的去水印代码可批量处理图像,保留缺陷特征,确保训练数据纯净。
- 应用闭环:检测结果可结合电站GIS信息,生成缺陷分布图,指导运维人员精准定位与维修。
快速开始(代码示例)
1. 准备配置文件 (pv_defect.yaml)
yaml
path: ./dataset_no_watermark
train: images/train
val: images/val
test: images/test
nc: 19
names: ['大面积热斑', '单一热斑', '二极管短路', '异常低温', '遮挡', '脏污',
        '阳光反射', '鸟粪', '面板碎裂', '接线盒异常', '组件老化', '虚焊',
        '玻璃破损', '边框变形', '支架锈蚀', '杂草遮挡', '广告牌遮挡',
        '积雪覆盖', '组件错位']
2. 启动 YOLOv8 训练
python
from ultralytics import YOLO
import torch

model = YOLO("yolov8n.pt")
train_config = {
    "data": "./pv_defect.yaml",
    "epochs": 100,
    "imgsz": 700,
    "batch": 16,
    "device": "cuda" if torch.cuda.is_available() else "cpu",
    "workers": 4,
    "lr0": 0.01,
    "augment": True,
    "flipud": 0.5,
    "fliplr": 0.5,
    "mosaic": 0.7,
    "project": "pv_defect_exp",
    "name": "yolov8_pv_defect"
}
results = model.train(**train_config)
val_results = model.val()
3. 批量去水印
python
# 使用文章提供的 remove_watermark.py
from remove_watermark import batch_watermark_remove
batch_watermark_remove("./dataset_raw", "./dataset_no_watermark")
标签
光伏板缺陷 红外可见光配准 多模态检测 无人机巡检 目标检测 YOLO格式 深度学习数据集 计算机视觉