标签:#RK3576 #CODESYS #FPGA #RK182X #工业运动控制 #高速IO #边缘AI #EtherCAT #工控异构平台
摘要 :传统工业运动控制平台普遍存在痛点:软PLC轨迹规划灵活但底层IO响应延迟高、高速脉冲同步精度不足;单芯片AI推理易抢占运动控制算力,导致多轴同步抖动、高速工位联动失效。本文提出一套RK3576+CODESYS+FPGA高速IO+RK182X AI算力 四层异构工业自动化平台方案:RK3576搭载CODESYS软PLC负责标准化多轴轨迹规划、工艺逻辑与EtherCAT总线控制;FPGA承担纳秒级高速IO、脉冲输出、编码器闭环、硬件同步触发;RK182X通过PCIe扩展独立AI算力,专职视觉定位、缺陷检测、工艺智能决策。平台实现上层柔性控工艺、底层硬实时闭环、端侧智能赋能,完美适配高速流水线、精密机械手、自动化分拣、数控加工等工业场景,解决传统工控平台实时性与智能化无法兼顾的行业难题。
关键词:RK3576;CODESYS软PLC;FPGA高速IO;RK182X;工业运动控制;EtherCAT;工控异构架构;边缘AI自动化
一、行业痛点:现代工控平台的核心矛盾
随着工业自动化向高速化、精密化、智能化升级,传统一体化工控平台的架构短板彻底暴露,核心冲突集中在三点:
1.1 软PLC柔性强,但底层IO实时性不足
纯软件CODESYS方案依托Linux系统调度,可实现灵活的轨迹插补、电子凸轮、工艺逻辑编辑,但无法支撑微秒/纳秒级高速IO响应。高速伺服脉冲输出、编码器高速采样、工位同步触发、急停联锁等底层硬件操作,极易受系统调度抖动影响,导致高速运动场景下定位偏差、同步失效。
1.2 运动控制与AI算力资源冲突
常规单SoC工控方案,依靠芯片内置NPU完成视觉检测、工件定位,AI推理负载升高时会抢占CPU、内存带宽资源,直接造成EtherCAT总线周期抖动、多轴同步漂移,严重影响设备运行稳定性和生产良率,无法适配高速精密自动化场景。
1.3 软硬件耦合度高,迭代扩展性差
传统工控平台控制、IO、AI功能深度绑定,如需升级高速IO时序、提升AI检测精度、新增智能工艺,需要整体更换主控硬件,研发迭代成本高、产品复用率低,无法适配自动化设备快速迭代需求。
针对以上痛点,本文设计分层异构、软硬解耦、算力隔离 的全新工控平台,将工艺控制、底层高速IO、AI智能推理拆分至独立硬件单元,各司其职、协同联动,兼顾工业控制的确定性、灵活性与智能化能力。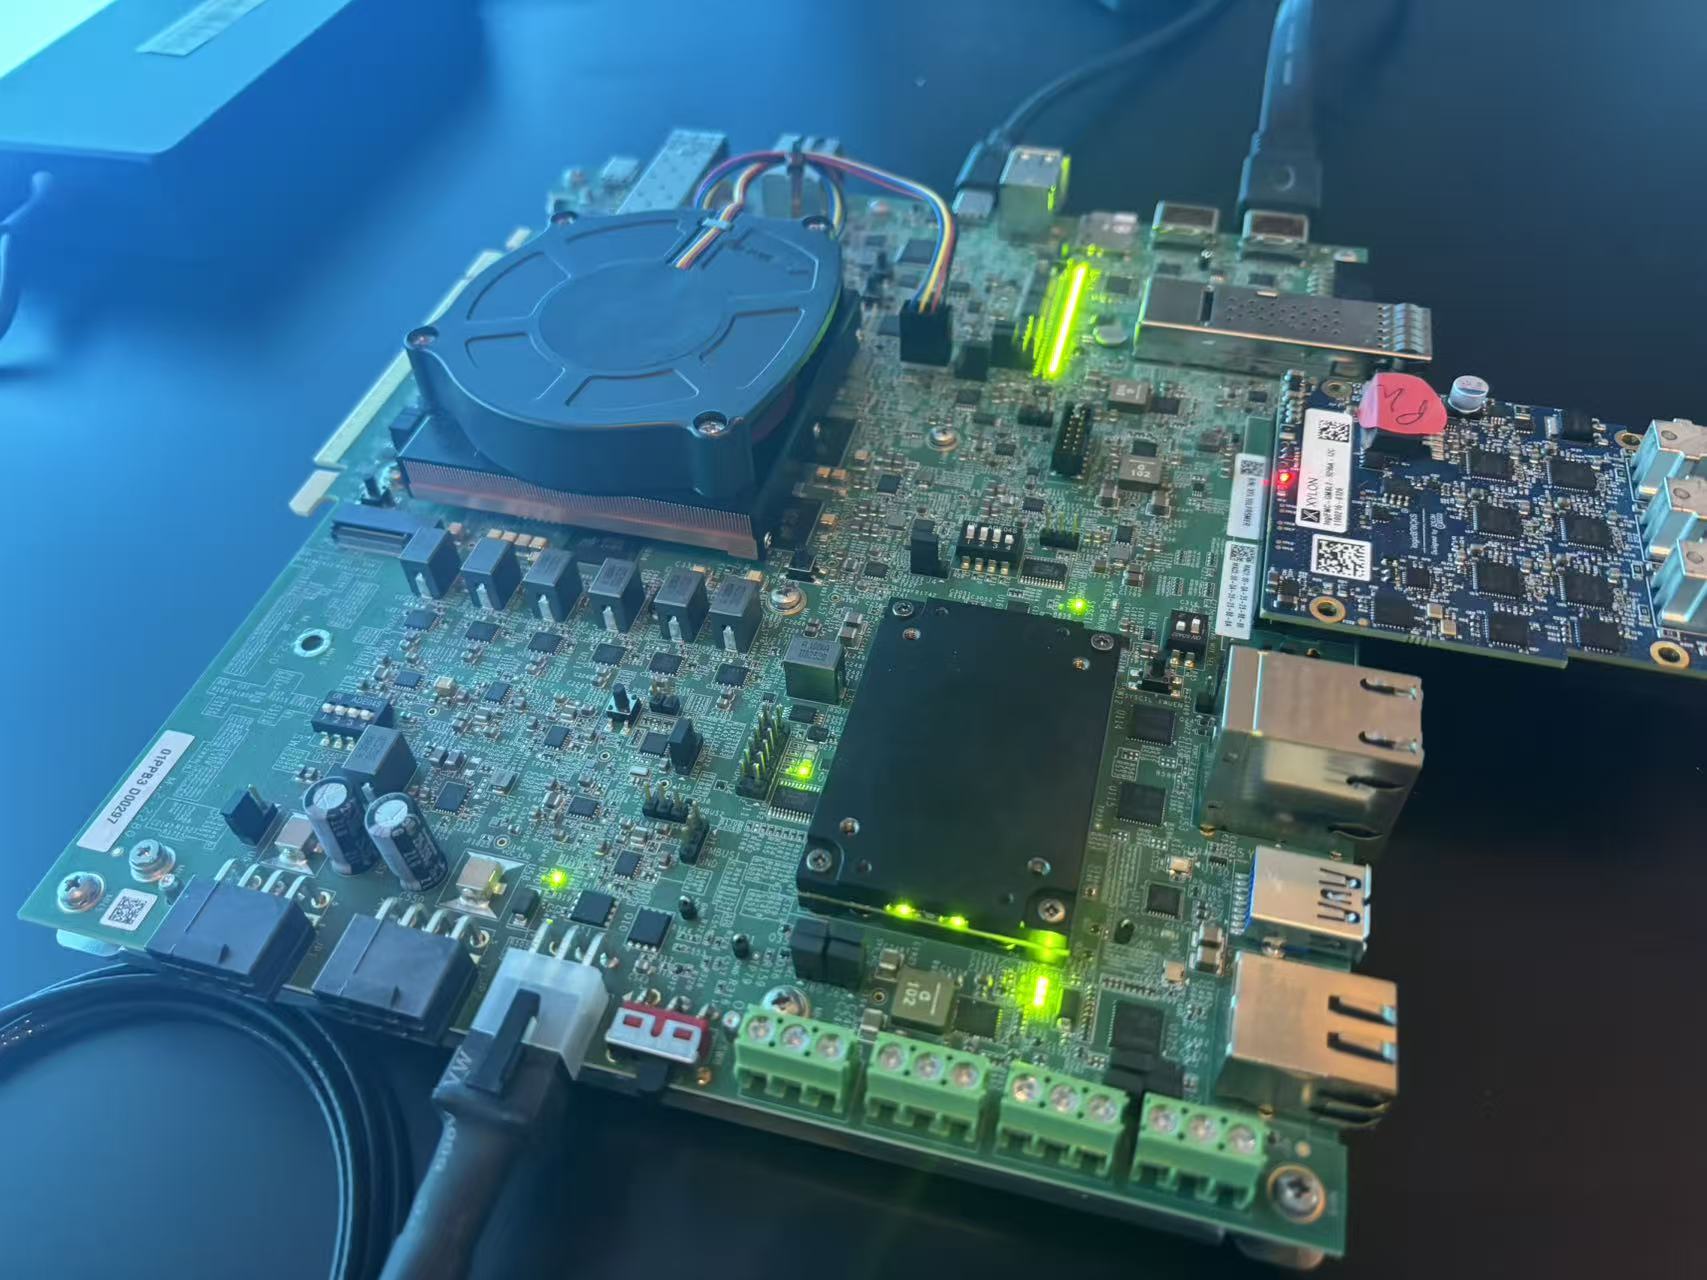
二、平台整体异构架构设计
本平台核心设计理念:软件层管工艺、硬件层管时序、独立算力管智能。四层架构完全解耦,任务域物理隔离,从根源杜绝资源抢占,实现工业运动控制的高实时、高精度、高智能。
2.1 硬件分层架构(各司其职、硬件隔离)
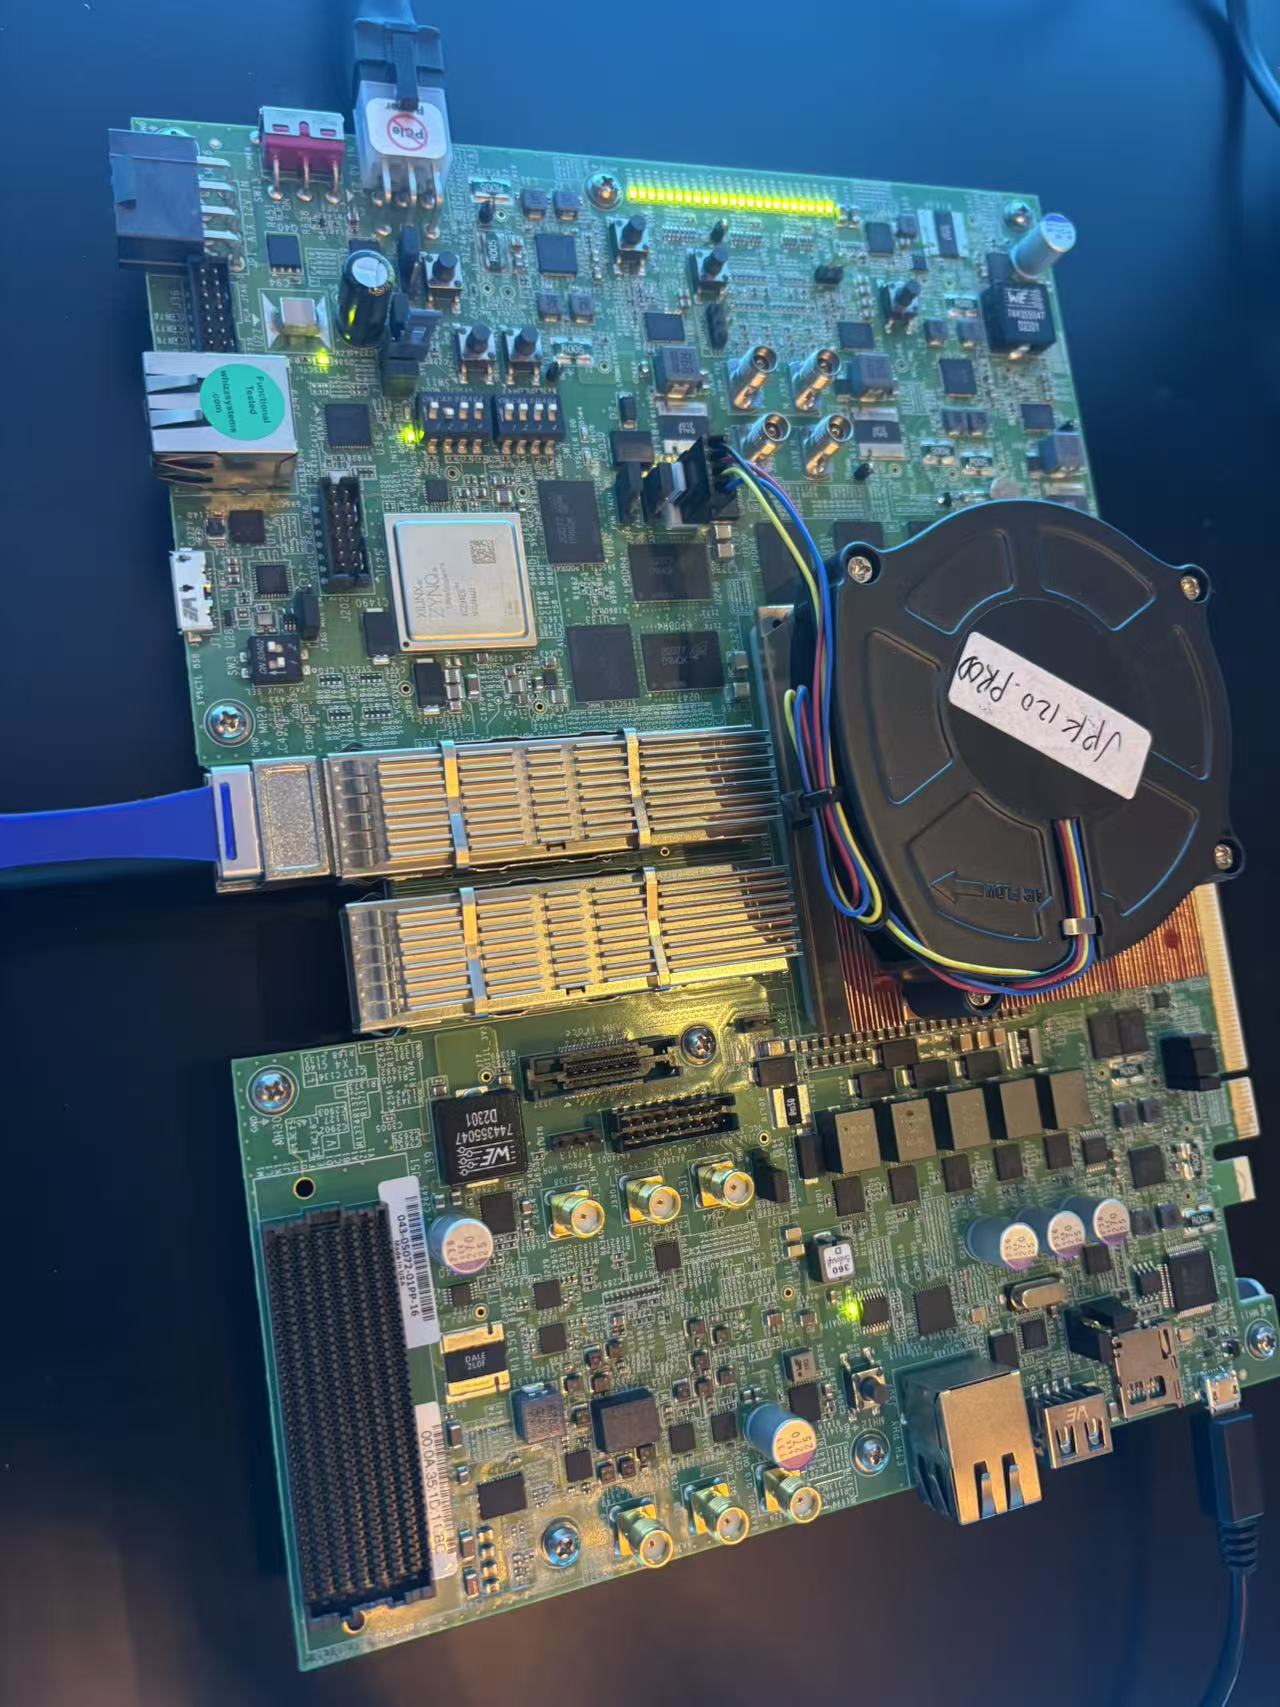
2.1.1 主控核心:RK3576 + CODESYS 工艺控制层
RK3576作为平台主控,8nm工业级架构,大小核异构设计,搭载RT-Linux实时内核,是整套平台的工艺调度与运动规划中枢。
-
运行CODESYS软PLC,遵循IEC61131-3国际工业标准,支持梯形图、ST、FBD多语言开发;
-
负责EtherCAT多轴同步、轨迹插补、电子凸轮、点位跟随、设备工艺联锁、安全逻辑控制;
-
完成上层工艺逻辑编辑、参数配置、设备状态调度、HMI交互、数据上传;
-
通过PCIe总线分别对接FPGA与RK182X,下发运动指令、接收硬件时序反馈与AI推理结果;
-
资源专属隔离:CPU核心独占CODESYS实时任务,不参与高速IO时序、重型AI推理任务,保障控制周期稳定。
2.1.2 高速实时层:FPGA 纳秒级IO硬件闭环
FPGA作为底层硬件实时加速单元,独立于操作系统运行,彻底解决软PLC IO延迟痛点,是平台高速精密运动的核心保障。
-
高速IO管控:纳秒级数字量输入输出、高速伺服脉冲/方向信号输出,支持高频脉冲精准输出;
-
硬件闭环控制:高速编码器(差分/单端)实时采样、硬件PID调速、位置闭环修正,无需CPU干预;
-
同步触发能力:工位拍照触发、伺服同步启停、高速流水线时序对齐,时序抖动<10ns;
-
硬件安全回路:独立急停联锁、过载保护、IO异常检测,响应速度远超软件联锁;
-
PCIe高速交互:通过PCIe与RK3576高速通信,实时上传位置数据、IO状态,快速响应PLC运动指令。
2.1.3 智能算力层:RK182X PCIe AI独立加速
RK182X通过PCIe3.0直连RK3576,作为专属工业AI算力单元,硬件算力完全独立,不占用主控任何资源,补齐传统工控平台智能化短板。
-
峰值20TOPS INT8算力,搭载3D堆叠高带宽内存,支持多模态模型与轻量化工业大模型部署;
-
专职完成工件视觉定位、尺寸测量、表面缺陷检测、工位状态识别、工艺异常研判;
-
独立完成图像预处理、模型推理、结果后处理,仅向主控返回结构化判定结果;
-
算力满载不影响PLC运动控制与FPGA高速IO时序,真正实现控算完全解耦。
2.2 软件分层架构(实时/非实时严格隔离)
1. FPGA硬件逻辑域(最高优先级、硬实时)
Verilog固化硬件逻辑,无操作系统调度,负责底层高速IO、编码器采样、硬件闭环、同步触发、硬件安全保护,全程纳秒级确定性运行。
2. CODESYS实时控制域(工业硬实时)
RT-Linux独占核心运行,稳定控制周期500μs~1ms,抖动<20μs,负责多轴运动规划、工艺逻辑、安全联锁、AI结果闭环适配,只处理结构化数据,不参与海量图像运算。
3. 主控非实时域(系统调度)
负责图像采集、PCIe中间件通信、HMI界面、日志存储、设备联网、参数配置,非核心业务,卡顿不影响设备运动控制与硬件时序。
4. RK182X AI推理域(独立智能算力)
基于RKNN Runtime部署视觉检测、智能分析模型,完成多模态推理,输出坐标、缺陷等级、工艺修正参数等结构化结果,支撑设备智能闭环。
2.3 完整业务数据流
CODESYS下发运动工艺指令 → RK3576转发指令至FPGA → FPGA硬件输出高速脉冲驱动伺服、同步采集编码器位置 → FPGA回传实时位置数据至主控 → 工位到位后FPGA硬件触发相机拍照 → 图像数据经PCIe传输至RK182X → RK182X完成AI检测与研判、输出结构化结果 → CODESYS根据AI结果修正运动轨迹、执行分拣/补偿/报警动作,实现高速运动+硬件时序+AI智能全流程闭环。
三、平台核心技术优势
3.1 软硬分层解耦,实时性拉满无短板
依托FPGA补齐软PLC底层IO时序短板,解决Linux系统调度抖动问题,上层保留CODESYS柔性工艺开发能力,底层实现纳秒级高速IO与硬件闭环,兼顾工艺灵活性与时序确定性 ,适配高速流水线、精密机械手等高要求场景。
3.2 算力物理隔离,控算互不干扰
运动控制、高速IO、AI推理分属三颗独立芯片,RK182X满载推理、FPGA高频IO切换时,CODESYS多轴同步精度、控制周期全程稳定,从架构上杜绝算力抢占导致的设备抖动、定位偏差,大幅提升设备稳定性与生产良率。
3.3 标准化工控开发,落地门槛低
基于CODESYS标准IEC61131-3开发,兼容传统工控编程习惯,支持成熟运动控制库、电子凸轮、飞剪、跟随控制等工业通用功能;FPGA硬件逻辑可固化复用,AI模型可按需迭代,无需重构整套控制程序,快速适配各类自动化设备。
3.4 模块化可扩展,产品迭代灵活
平台采用模块化设计,可按需裁剪配置:基础版仅保留RK3576+CODESYS实现常规运动控制;进阶版叠加FPGA实现高速IO精密控制;顶配版加装RK182X实现AI智能赋能。一套硬件平台覆盖低、中、高端自动化设备,大幅降低研发与量产成本。
3.5 板内PCIe高速协同,闭环延迟极低
摒弃传统以太网通信方案,采用板内PCIe高速总线传输图像、时序数据、控制指令,传输延迟大幅降低,可实现高速动态视觉定位、实时轨迹补偿,满足高速自动化产线闭环控制需求。
四、主流工控方案横向对比
| 方案架构 | 高速IO时序能力 | 运动控制实时性 | AI智能算力 | 扩展性 | 工业适配性 |
|---|---|---|---|---|---|
| RK3576+CODESYS+FPGA+RK182X | 优秀,10ns级硬件时序 | 优秀,抖动<20μs | 20TOPS独立算力,支持大模型/视觉 | 模块化按需扩展 | ⭐⭐⭐⭐⭐(全场景适配) |
| 纯RK3576+CODESYS(无FPGA/RK182X) | 差,软件IO延迟高 | 良好,高速场景抖动明显 | 轻量算力,易抢占控制资源 | 弱 | ⭐⭐⭐(普通低速自动化) |
| 传统硬件PLC+独立视觉盒 | 良好 | 优秀 | 算力弱、联动延迟高 | 差,分体硬件难迭代 | ⭐⭐⭐(老旧设备改造) |
| X86+FPGA+GPU工控方案 | 优秀 | 良好 | 算力极强 | 强 | ⭐⭐⭐(成本高、体积大) |
五、工程落地关键优化要点
5.1 RK3576实时系统极致优化
-
开启PREEMPT_RT完全抢占实时补丁,隔离CPU核心,CODESYS独占独立核心;
-
关闭系统冗余服务、日志刷屏、后台进程,减少系统中断干扰;
-
CODESYS进程锁定内存、禁止内存交换,保障控制周期绝对稳定。
5.2 FPGA高速IO与时序优化
-
采用独立硬件时钟域,规避系统调度抖动,实现高精度脉冲输出与编码器采样;
-
设计PCIe DMA乒乓缓存,高速批量传输时序数据与IO状态;
-
硬件绑定相机触发与位置快照,实现图像与运动位置精准同步。
5.3 控算协同安全机制
-
CODESYS仅接收RK182X结构化推理结果,不处理原始图像数据,减轻实时域负载;
-
增设参数限幅、超时校验、异常容错逻辑,杜绝AI推理异常导致设备误动作;
-
设置手动/自动切换模式,可一键切断AI闭环干预,保障设备安全。
5.4 RK182X模型部署优化
-
通过RKNN Toolkit完成模型INT4/INT8量化,兼顾推理精度与速度;
-
采用内存池静态分配、多模型分时调度,避免算力拥塞与内存溢出;
-
适配工业场景,优化小目标缺陷、高速运动工件检测精度。