在港口作业里,航道本来就不宽,货轮、拖轮、渔船、工程船挤在一起,速度快慢不一。雾天、夜间、雨后视线差,有的船为赶潮水抢时间,有的船不熟悉当地流向,一不小心就走反。人盯屏幕盯久了会累,等值班员发现再喊,往往已经靠近交汇区。
靠喊话和事后追责不够,更靠前的办法是把关键位置盯住。这里说的AI防爆摄像机,不是普通摄像头套个壳。它先满足防爆要求,能在油品、化工、粉尘等危险区域使用;再带上识别程序,自动看画面里船怎么走。简单说,就是把"人眼+经验"的一部分,交给机器先筛一遍。
这类设备一般装在泊位前沿、航道口、弯道、闸口和锚地附近的高处,尽量避开吊机、岸桥遮挡。镜头要低照度、透雾效果好一些,夜里也能看清船头朝向和尾迹。后端用一台边缘计算盒子跑检测算法,现场就出结果,不把压力全丢给平台。
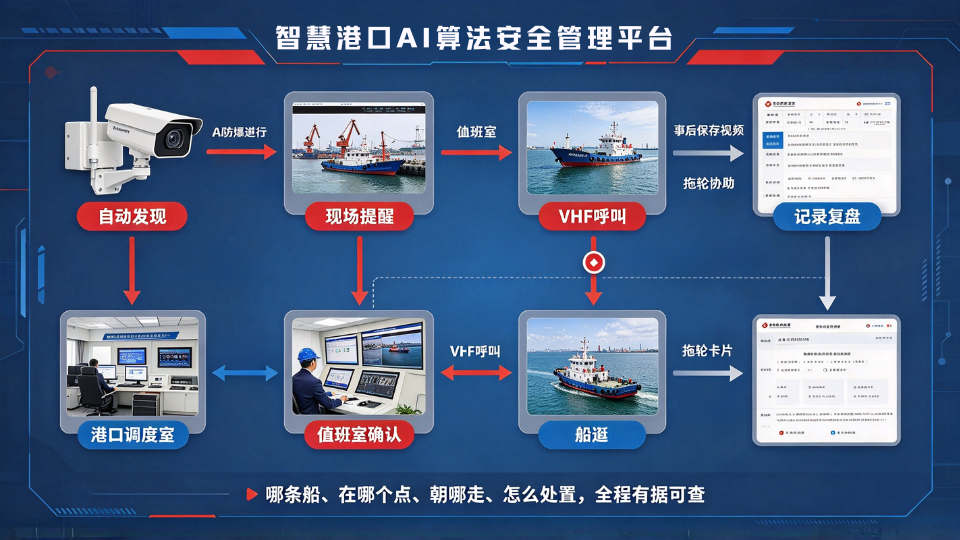
识别逻辑不复杂。系统先在画面里标出水线、岸线、禁行区和正常航向,再看目标船的速度、航迹和船头方向。如果一条船该向右走却持续向左压线,或者从出口往里闯,算法就把它标成疑似逆行。为了避免误报,可把AIS、雷达、VTS信息接进来核对:船名、呼号、位置、航向对不上,再升级报警;对得上,只记录不打扰。
报警也别只停在屏幕弹窗。现场联动声光警示、高音广播,值班室同步弹出短视频和抓拍图,告诉值班员"哪条船、在哪个点、朝哪走"。调度再按流程用VHF呼叫、要求减速、让拖轮协助,必要时暂停相邻泊位作业。事后留存视频、轨迹、时间和处置记录,复盘时能看清是船的问题,还是航道组织、潮汐窗口安排出了问题。
装的时候有几个坑要避开。第一,点位不能只图省事,装太低会被船体挡住,装太偏又看不清交汇角。第二,防爆等级要匹配现场区域,不能因为想省钱用普通设备凑数。第三,算法要先按本地规则标定,别指望买一套就万能;不同港口流向、船型、潮差差别很大。第四,误报率要看实测数据,大风天浪涌、灯光倒影、小船贴边都容易捣乱。
还要说清楚:摄像机不能替代瞭望、引航和船长责任。能见度差时该限速就限速,该禁航就禁航,拖轮配置不能省。技术的作用是把发现时间往前推,给值班员多几十秒,少靠嗓门抢时间。
选设备时重点看防爆认证、防护等级、夜视效果、算力余量、接口开放和售后响应。更要看能不能接入现有调度流程,而不是再做一个孤岛系统。让报警有人接、接完有记录、记录能复盘,才算真正用起来。
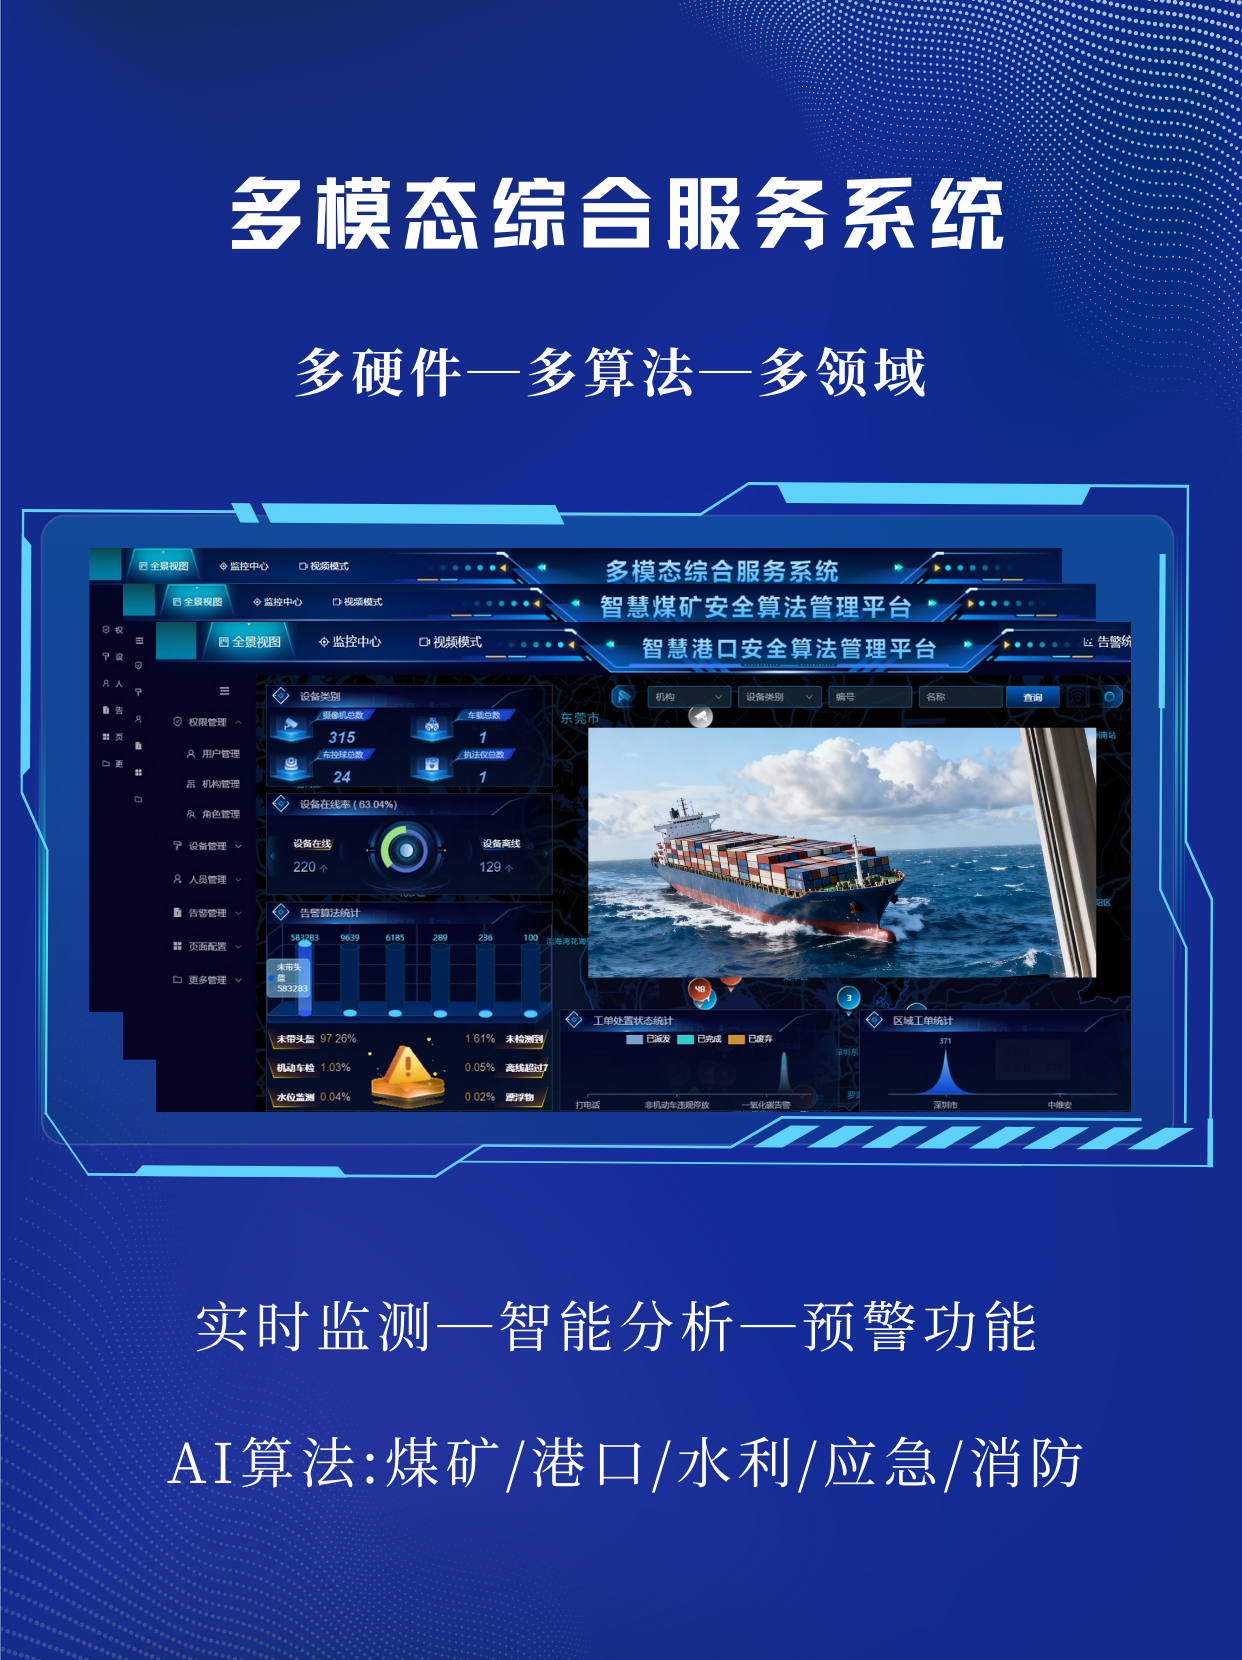
港口船舶逆行,根子常在抢时间、不熟悉和协同慢。管好它,不靠一句"严禁",也不靠单个摄像头。把人该守的规则守住,把机器适合干的盯梢干好,关键点位早发现、早喊话、早处置,航道才会更稳。