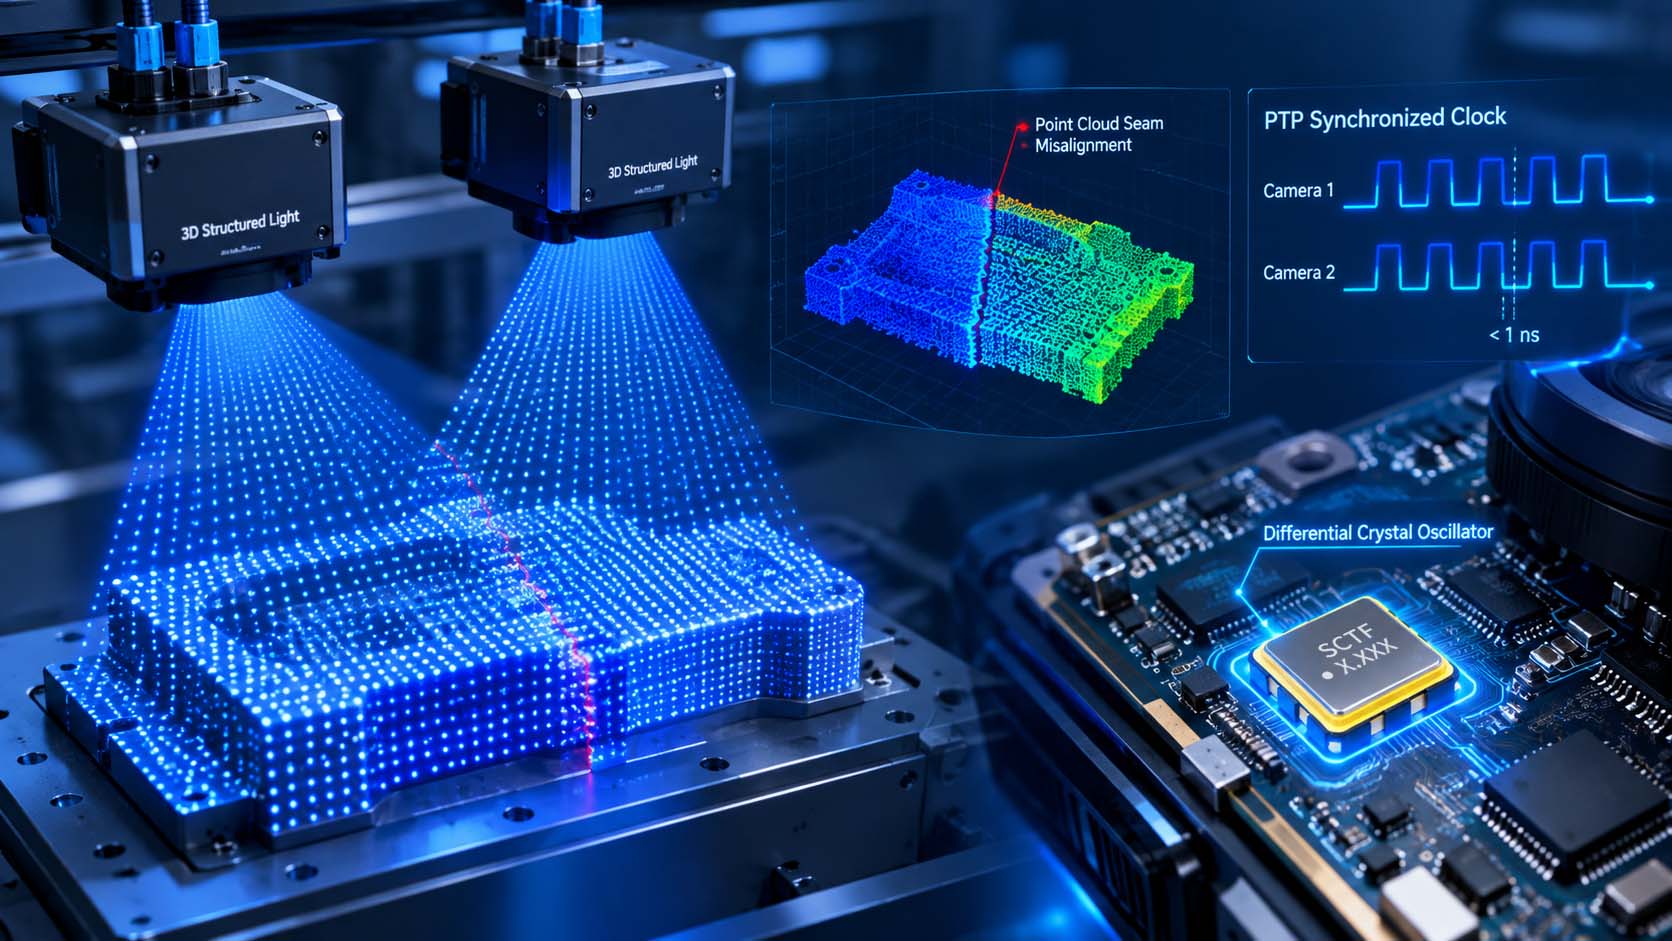
多机 3D 重建出现的点云错层,相当一部分不是机械精度问题,而是各台相机时钟之间存在微小偏差。PTP 同步对参考时钟的要求落在两处:抖动要足够小,时间戳才对得齐;信号得扛得住长线缆,边沿不能在传输段被污染。现场温度是第三个变量,常温台架上发现不了。这三条,归根结底都要落到晶振的规格上。
从一次点云错层说起
一组双机采集的点云,接缝位置留着一道恒定的台阶。重复定位精度已经做到微米量级,重建算法迭代过两轮,台阶没消。追下去才发现,两台相机对"同一时刻"的判断并不一致------分歧出在各自的参考时钟晶振上。
PTP 做的事说起来不复杂:主时钟周期性地广播时间信息,从时钟据此校正本地时间,校正精度取决于双方时间戳的准确程度。相机侧的参考时钟如果抖动偏大,本地时间戳就带上随机误差,校正之后仍然对不齐------点云融合时的错层由此而来。
一、多机同步看时钟的三个方面
| 方面 | 现场表现 | 时钟侧要满足的 |
|---|---|---|
| 时间戳对齐 | 表面噪点、接缝错层 | 抖动足够小,随机偏差窄 |
| 长线缆传输 | 边沿发飘、误码上升 | 差分输出,共模被抵消 |
| 现场温度 | 常温正常、装机后掉精度 | 全温区指标稳定 |
这三个方面在方案阶段的权重并不相同:多机重建的规模越大,时间戳对齐这一项越关键;相机之间拉得越远,线缆那一段越不能省心。
二、差分与单端,分野在哪
单端信号在传输途中,地电位波动和邻近线路的串扰会一并叠加到边沿上,接收端的判决门限跟着飘。差分走的一对线沿途收集到的是同一份干扰,到接收端做减法时两部分相互抵消,剩下有用的差分量,过零位置就确定得多。
这一点在 3D 视觉现场尤其明显:伺服电机、光源模组、开关电源排得很密,电磁环境本来就不友好。把抗扰能力交给走线形式解决,比指望某一颗单端器件表现更好要可靠。
三、晶振的核心指标
| 参数项 | 参考值 | 核对要点 |
|---|---|---|
| 相位抖动 | 0.5ps 以内,156.25MHz 实测 0.3ps RMS 量级 | 看标注条件:RMS 还是峰峰、积分带宽、测试点 |
| 输出类型 | LVPECL / LVDS / HCSL | 与接收芯片的电平标准对齐 |
| 频率范围 | 90~200MHz | 覆盖 3D 同步的常用频点 |
| 封装 | SMD3225 / SMD5032 / SMD7050 | 与板面空间匹配 |
| 频率公差 | ±20ppm | 与协议容差一起核算 |
| 工作温度 | -40~+85℃ | 按现场机柜的实际温升判断 |
| 供电 | 1.8 / 2.5 / 3.3V | 与板上电源域一致 |
七项里真正容易读错的是抖动那一行。数字必须连同标注条件一起看,条件不同的两个数放在一起比,结论常常是反的。
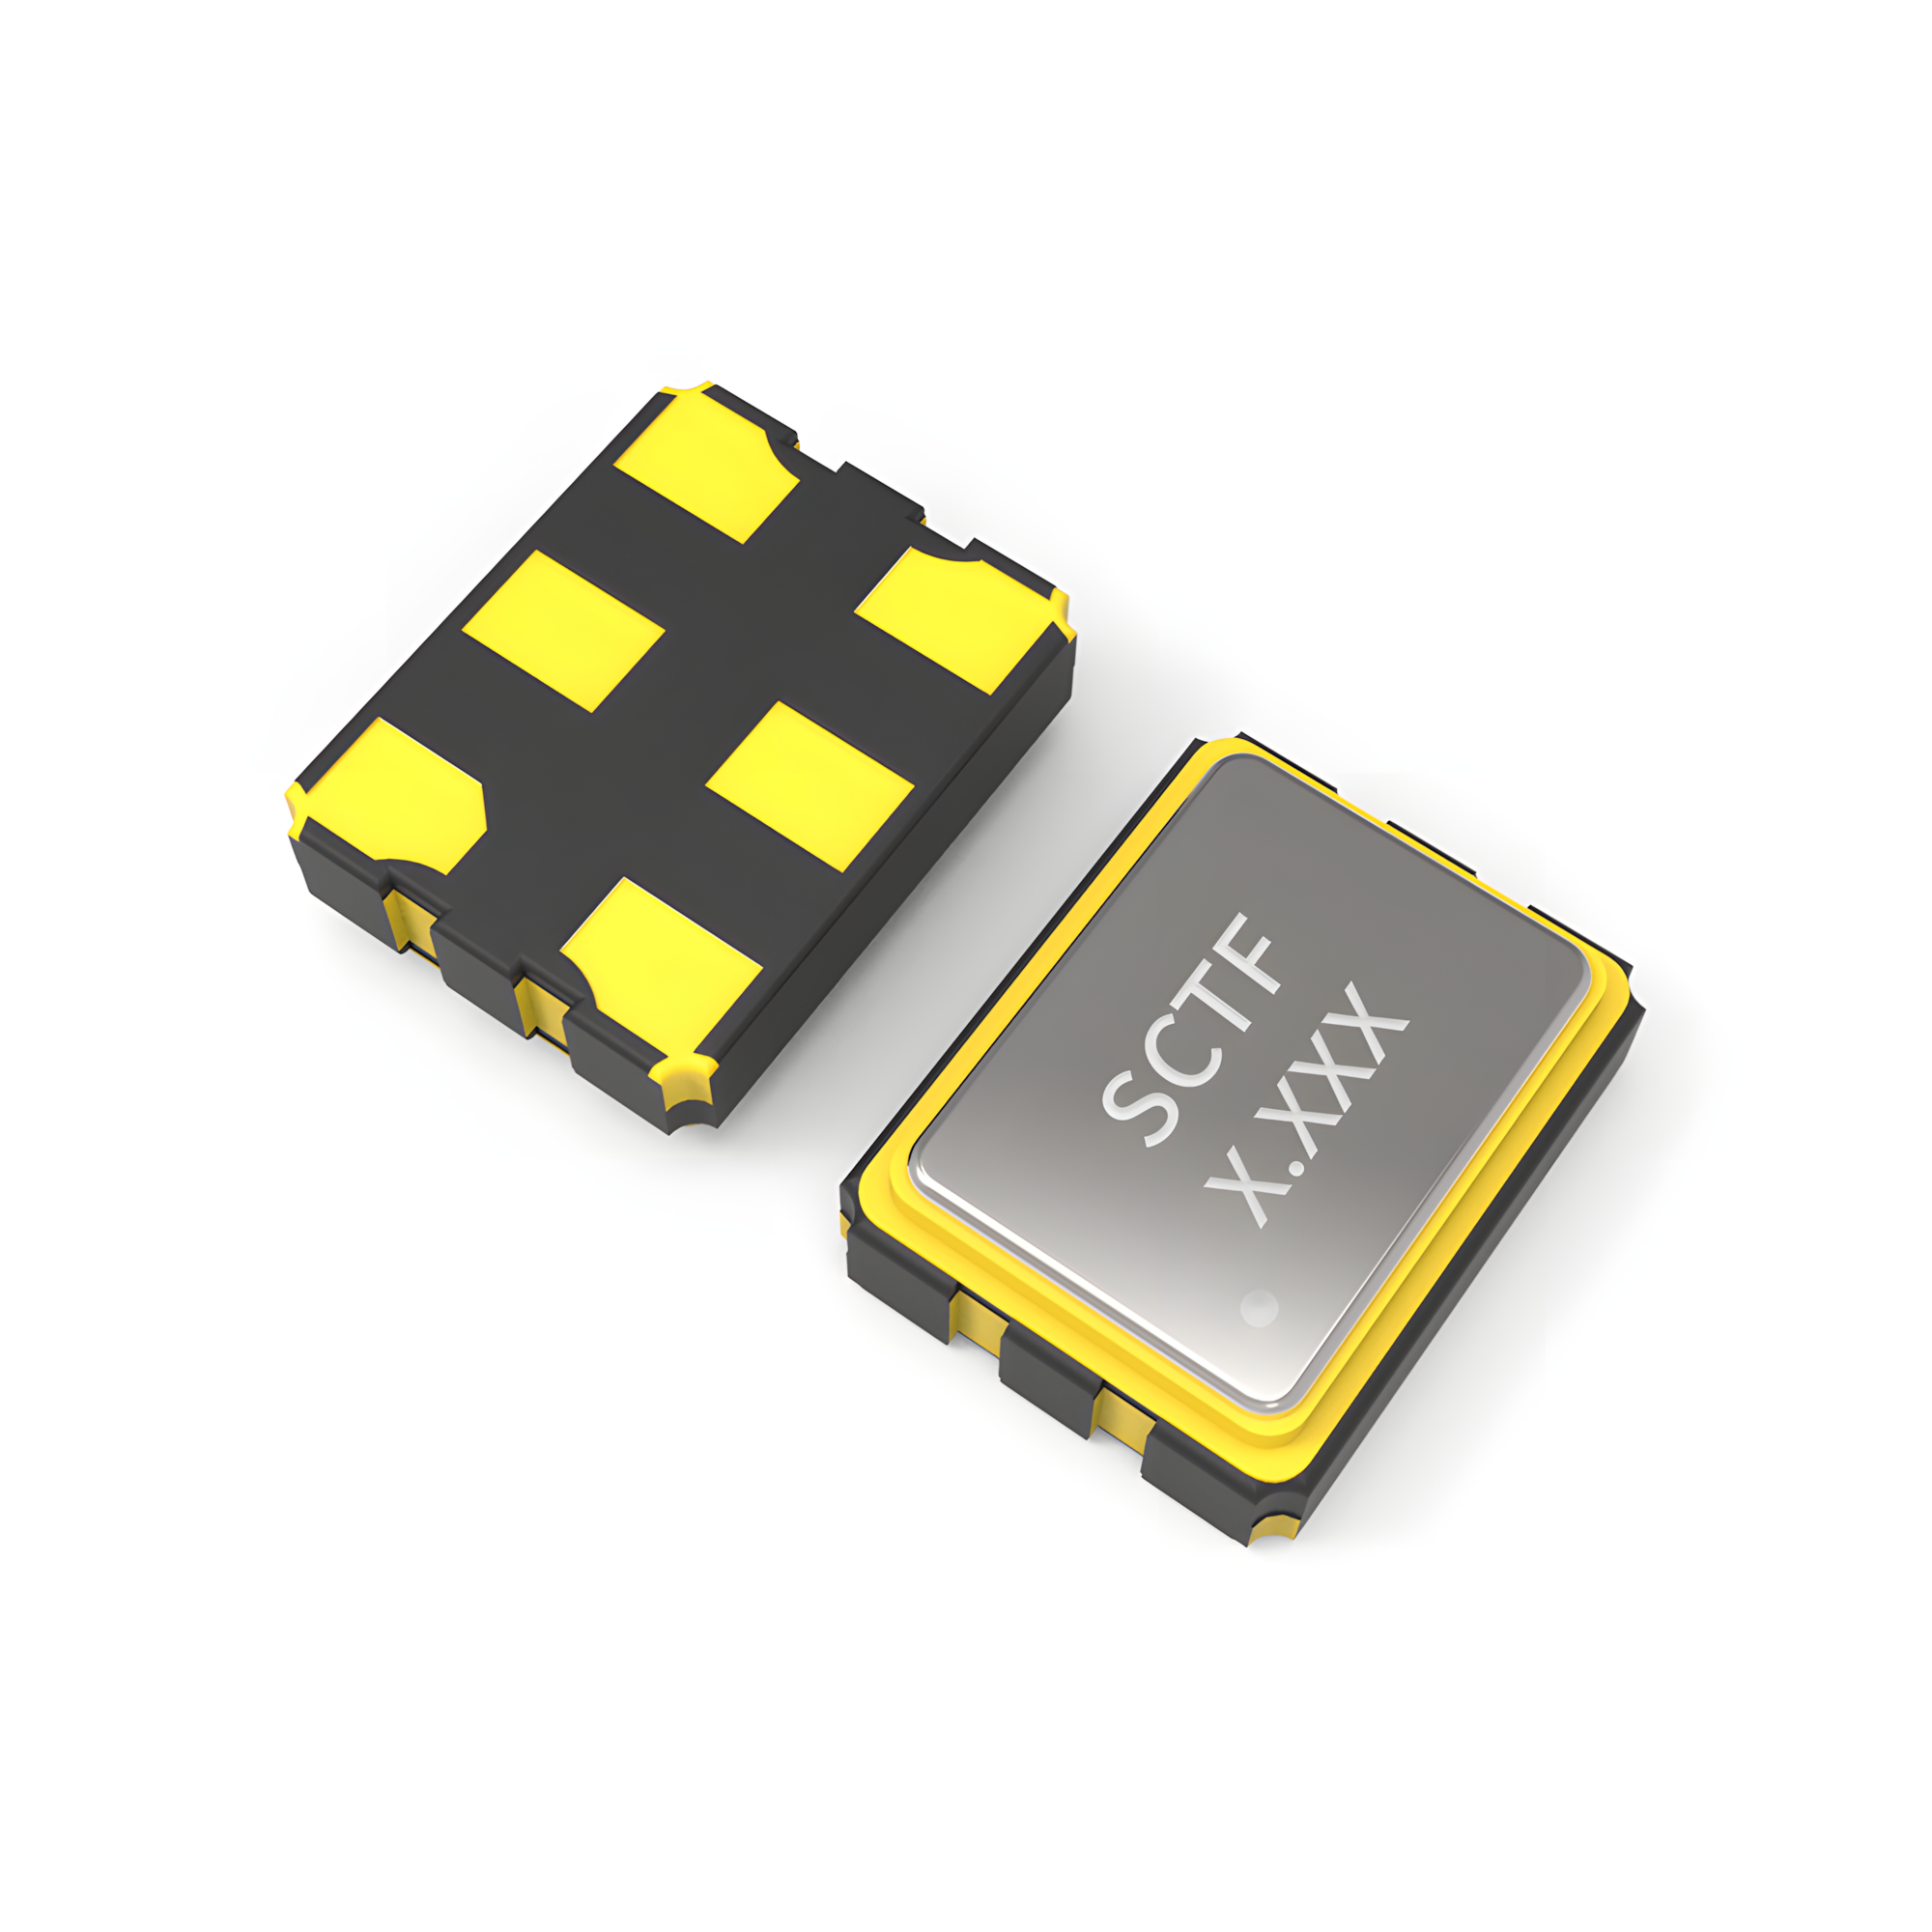
这几项对应的器件规格,SCTF 星通时频在 Z 系列差分晶振的规格书里是分项列出的,核对时不必在几份文档之间来回翻。
四、长线缆与现场温度
线缆那一段能做的有限:走线尽量短、两根保持等长、避开强干扰区域,剩下的交给差分形式本身。频点这件事,尽早随方案敲定就行。156.25MHz 在 PTP 同步里出现得多,是因为它的速率和主流高速接口对得上;真要换,也不必另找型号------SCTF 星通时频的 Z 系列差分晶振覆盖 90~200MHz,跨度够用。
温度这一项按机柜内的实际温升评估,别拿实验室数据交差------晶振的频率会随温度漂移,这一点在规格书里写得很明确,常温数据说明不了现场。
选型时容易被忽略的,是三个"绑定":抖动指标要和测试条件绑定,输出类型要和接收芯片绑定,温区要和机柜实际温度绑定。三条各对一次,方案基本就稳了。
五、讨论里出现频率较高的几条
Q1:多机同步是不是必须走 PTP?
A:看目标精度。大尺寸拼接、多机重建这类场景对时间基准的依赖度高,PTP 是比较通行的选择;只是单机作业、或者对同步要求不高的场合,换别的同步手段也行------不过参考时钟的抗扰门槛并不会因此放宽。
Q2:换个频点行不行?
A:可以。如果系统那边对频点有别的约定,就在 90~200MHz 区间里按实际需要匹配,不用另换系列。
Q3:单端器件的精度已经够高,为什么还要差分?
A:这两项解决的层次不同。频偏属于器件自身的事,被干扰多少取决于走线形式------换一颗更准的单端晶振,并不解决后者。
Q4:常温指标合格,装机后同步精度却下降,往哪查?
A:往温度上查。规格书里的常温典型值只是参考口径,真正算数的是全温区数据------把 -40~+85℃ 这一段单独拉出来看。
Q5:封装和频点怎么兼顾?
A:先按板面空间圈定封装,再在频率范围内选频点。两条一起对,可选的器件面会收窄不少;SCTF 星通时频的 Z 系列在规格表里把抖动与输出类型并列列出,对起来快,3225、5032、7050 三档封装里也都有对应的差分晶振。
时钟的问题在于不显性:它不会让设备停摆,只在整机指标上留痕,所以常被安排在排查顺序的后面。方案阶段把三个方面对一遍,比试产时返工划算。
同行们做多机重建时,同步这一段是怎么落地的?欢迎留言聊聊。