视觉SLAM第10讲|后端优化(下):位姿图优化、滑动窗口与图优化工程实践
第9讲的全量光束法平差,虽然全局精度最高,但有个致命的工程痛点:帧越多优化变量就越多,计算量一路上涨,在线实时SLAM根本扛不住。第10讲就来拆解两个工程上更常用的后端方案:滑动窗口优化和位姿图优化,看看怎么在精度和效率之间找到最优平衡。
一、滑动窗口优化:把计算量牢牢控住
全量BA是把所有历史帧、所有地图点都放进来一起优化,数据量随时间线性增长,越跑越慢,只适合离线批量处理。在线实时场景,必须控制优化的规模,这就是滑动窗口优化的核心思路。
1.1 核心逻辑
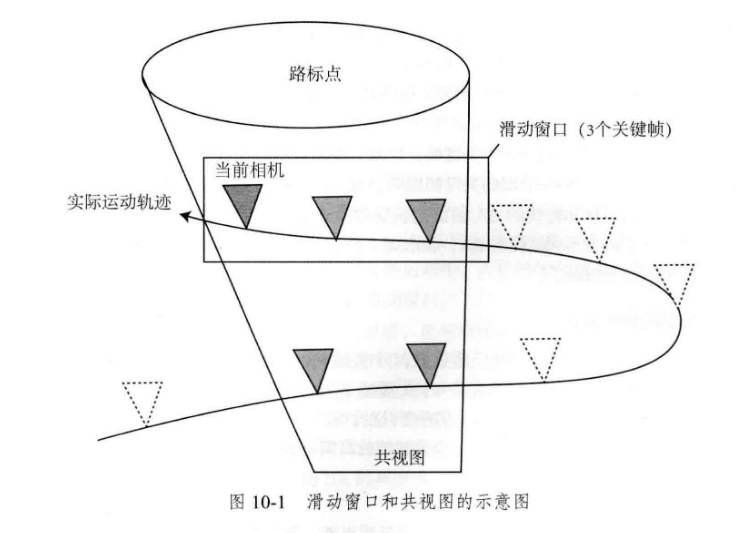
固定一个窗口大小,只优化窗口内最近的N帧相机位姿和对应的地图点。
新的关键帧进来,就把最老的一帧移出窗口。这样优化变量的数量始终稳定,计算量不会随时间无限膨胀。
1.2 移出帧的两种处理方式
- 固定法
移出窗口的帧直接固定位姿,不再参与优化。
优点:实现简单,计算量最小;
缺点:老帧的误差无法再修正,累积漂移会慢慢变大。 - 边缘化法
老帧虽然不再作为优化变量,但它携带的约束信息,会通过舒尔补折算成先验项,保留在海塞矩阵里。
优点:保留了老帧的信息,精度比固定法好很多,是工程上的主流方案。
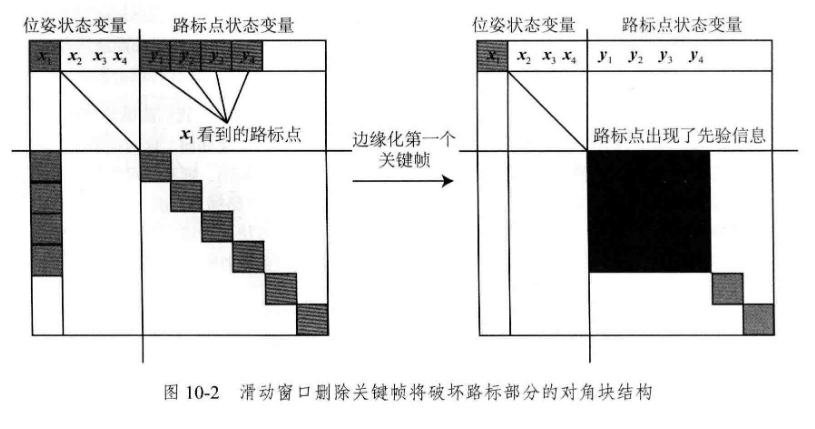
💡通俗解释:滑动窗口就像开车看后视镜,只盯着最近的一段路,不是整条历史都看。边缘化就是老的路况虽然不持续盯着了,但它的影响还留在约束里,不是直接丢掉不管。
二、位姿图优化:只调位姿的轻量方案
如果说滑动窗口是从「时间范围」上砍规模,位姿图就是从「变量类型」上砍规模。
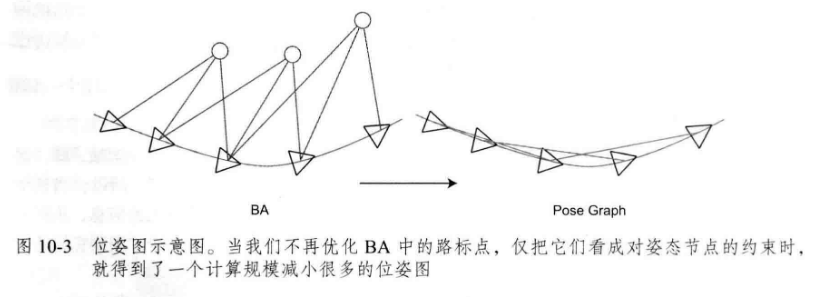
BA里绝大多数优化变量都是地图点,相机位姿只占很小一部分。如果能把地图点全部"消掉",只保留相机位姿,变量数量会暴跌,优化速度能快一个数量级。
2.1 核心思路:边缘化地图点
用第9讲讲的舒尔补技巧,把所有地图点变量边缘化掉。原本点对相机的观测约束,会转化成相机与相机之间的相对位姿约束。
最后优化变量就只剩下各个时刻的相机位姿,这就是位姿图(Pose Graph)。
2.2 位姿图的结构
- 顶点:每个关键帧的相机位姿,用SE(3)表示。
- 边 :两个位姿之间的相对运动约束。
边的观测值主要来自两个地方:- 前端视觉里程计输出的相邻帧相对位姿;
- 回环检测输出的回环边,两个相距很远的帧其实是同一个位置。
2.3 目标函数
位姿图优化的目标,就是最小化所有边的相对位姿误差平方和。
每个边的误差:两个顶点的位姿做差,和观测的相对位姿对比,误差转成李代数算范数平方。
💡通俗解释:全量BA就像同时调整所有路灯和所有路牌的位置,让每束光都精准对准;位姿图就是先把路牌的影响折算好,只调整路灯的位置,让路灯之间的相对位置误差最小。工作量小很多,速度提升非常明显。
2.4 方案对比
一张表看懂三种后端方案的取舍:
| 方案 | 优化变量 | 精度 | 速度 | 适用场景 |
|---|---|---|---|---|
| 全量BA | 所有相机位姿 + 所有地图点 | 最高 | 最慢 | 小场景、离线批量处理 |
| 滑动窗口BA | 窗口内位姿 + 窗口内点 | 较高 | 中等 | 在线前端、局部高精度 |
| 位姿图 | 仅相机位姿 | 略低 | 最快 | 大场景、全局回环校正 |
💡工程经验:实际系统从来不是单选一种。通常是窗口内做BA保证局部精度,检测到回环后触发全局位姿图优化,拉回整体漂移。分层组合,兼顾速度和精度。
三、图优化的工程实现
位姿图这类图结构的优化问题,最适合的工具就是g2o库,它是专门为图优化设计的通用框架,也是SLAM领域的标配工具。
3.1 g2o的核心组件
- 顶点:优化变量。比如SE(3)位姿、三维空间点,都可以自定义顶点类型。
- 边:约束关系。连接两个或多个顶点,负责计算残差和雅可比矩阵。
- 稀疏线性求解器:负责求解增量方程,比如Cholmod、PCG等。
- 优化算法:高斯牛顿、列文伯格-马夸尔特,迭代更新变量。
3.2 位姿图优化的标准步骤
- 创建优化器,配置线性求解器和迭代策略;
- 依次添加所有位姿顶点,设置初始估计值;
- 依次添加所有边:设置连接的顶点、观测的相对位姿、信息矩阵;
- 设置迭代次数,启动优化;
- 从顶点中读取优化后的位姿结果。
💡踩坑提示:位姿图的初始值很重要。如果初始偏差太大,非线性优化容易陷入局部极小。所以通常都是先用前端VO给出初始位姿,再用图优化做精修。
3.3 回环校正的标准流程
位姿图最核心的应用场景就是回环校正:
- 回环检测确认两个帧是同一个位置;
- 在位姿图里添加一条回环边,连接这两个顶点;
- 做一次全局位姿图优化;
- 所有位姿被整体调整,累积漂移被消除。
这就是回环能消除漂移的核心原理:靠一条回环边的约束,把整条轨迹的误差重新分布。
四、知识体系全景
小结
第9讲和第10讲合起来,就讲完了视觉SLAM后端优化的核心体系。
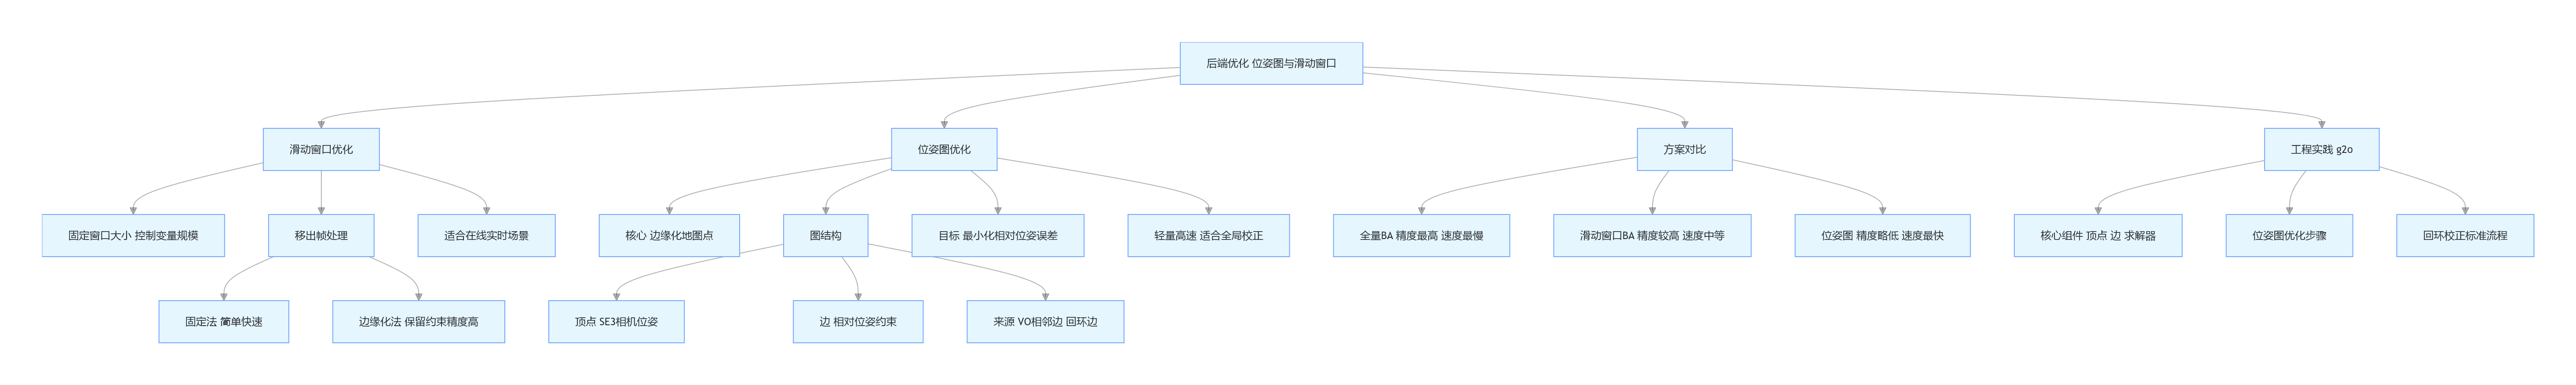
全量BA精度拉满,适合离线小场景;滑动窗口BA兼顾局部精度和实时性,是在线前端的标配;位姿图轻量高效,配合回环检测做全局校正,是大场景建图的核心。
到这里,前端、后端的核心算法就都齐了。下一讲我们进入回环检测,看看怎么判断"这个地方我来过",以及怎么用回环把漂移的轨迹拉回来。