龙门模组(Gantry Stage)常被问的一个核心问题是"行程能做多少、负载能扛多重"。但答完这两个数之后,有经验的工程师还会补一句:"刚性够不够?"
为什么刚性排第一?因为龙门模组的核心结构是一根横梁架在两根立柱上,横梁带着负载高速往复。如果横梁刚性不足,它会像一个被压弯的扁担------负载一上去就往下塌,跑起来就抖。轻则定位精度漂移,重则共振到控制系统都压不住。
龙门模组常见的行程从600mm到4m甚至更宽,跨度越大,横梁的力学处境越恶劣。悬臂结构伸出去300mm就开始抖,十字结构到500mm也接近极限,龙门结构靠双立柱支撑把横梁变成"简支梁",把弯矩转化成轴向压力,这是它刚性优势的来源。但"结构更优"不代表无限刚------跨距做到2m、3m,铝型材横梁照样会弯。
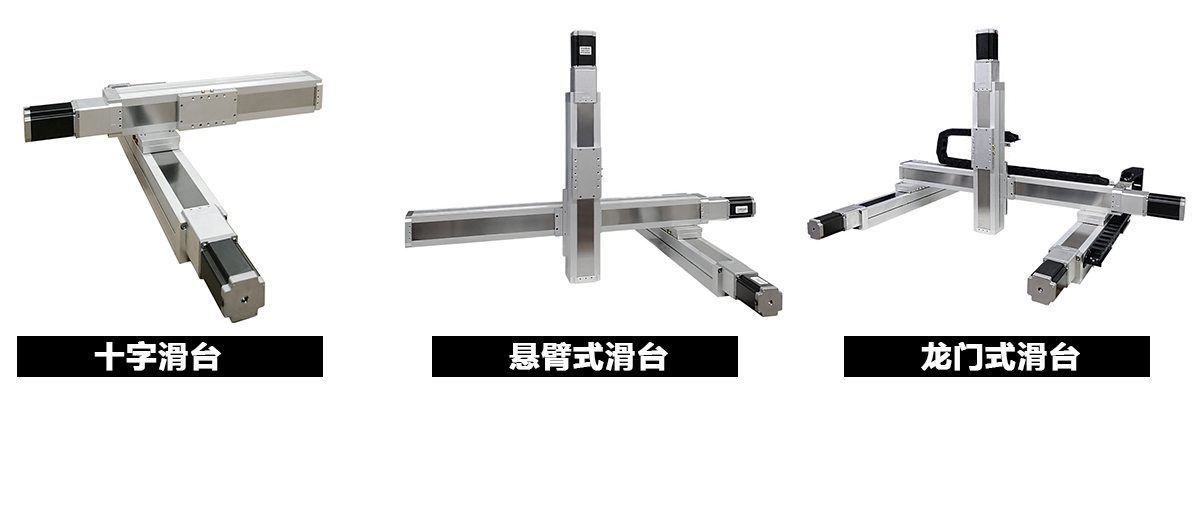 直线模组结构对比、悬臂式、龙门式
在成都盘岩科技接触过的咨询中,约有四成龙门模组改造需求的根因都是前期刚性校核被忽略或算少了。很多客户选型时只看行程和负载参数表,没做横梁挠度验算,设备跑半年后开始抖,回头再来改结构,代价是初期预算的两到三倍。
所以选龙门模组的第一步不是问价格,而是确认:在我的跨距和负载下,这台设备的刚性撑不撑得住?
这篇文章从工程实际出发,给出刚性判定四步法,附横梁挠度计算实例和双驱同步补偿原理,最后用一个真实改造案例说明怎么从"抖得停不下来"到"高速稳得住"。
一、刚性不足的四个现场表现
如果一台龙门模组刚性不够,现场不会直接告诉你"刚性不足",而是会以下面四种方式"发病":
1. 定位漂移------同一坐标每次停的位置不一样
横梁在负载下有弹性变形,停下来的瞬间梁还在回弹。对于要求±0.05mm以内精度的场合,这种漂移会直接超差。
2. 高速抖动------速度一提起来就抖
动态刚性不足时,横梁在加速度作用下产生受迫振动。如果驱动频率接近结构的固有频率,会激发共振,抖动幅度可能放大数倍。
3. 加工振纹------激光切缝变宽、点阵变糊
在激光加工、点胶、视觉检测等场景中,Z轴加工头的振动会直接复制到产品上。抖动0.1mm,激光切缝就宽0.1mm。
4. 导轨异常磨损------滑块受力不均提前报废
横梁变形会导致两根导轨不在同一平面,滑块承受额外的倾覆力矩。长期偏载下,导轨寿命会按非线性加速衰减(导轨寿命L₁₀与当量负载P_eq的立方成反比,负载翻倍寿命掉到1/8)。
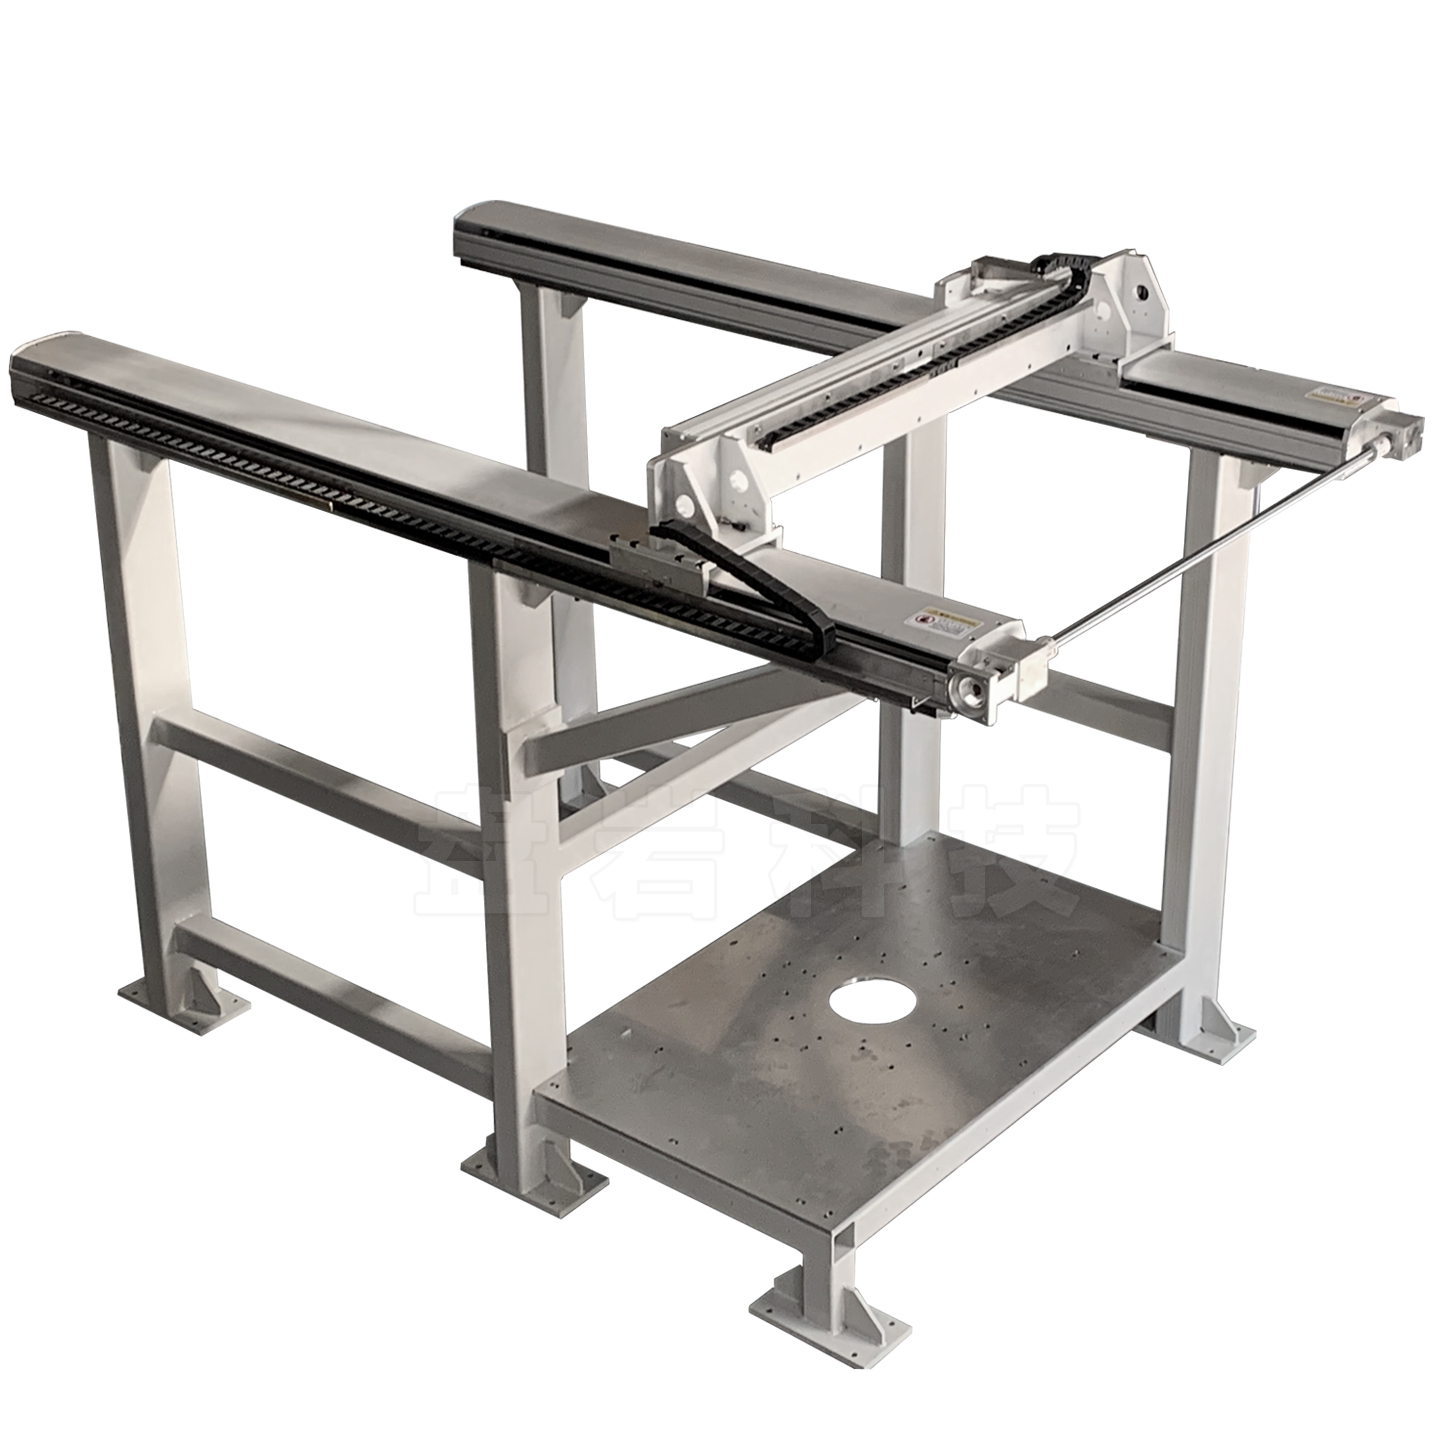 盖板式龙门非标定制案列
二、刚性判定四步法
工程上判定龙门模组刚性够不够,建议按下面四步走。走完四步,基本能确定方案能不能用、哪里需要加强。
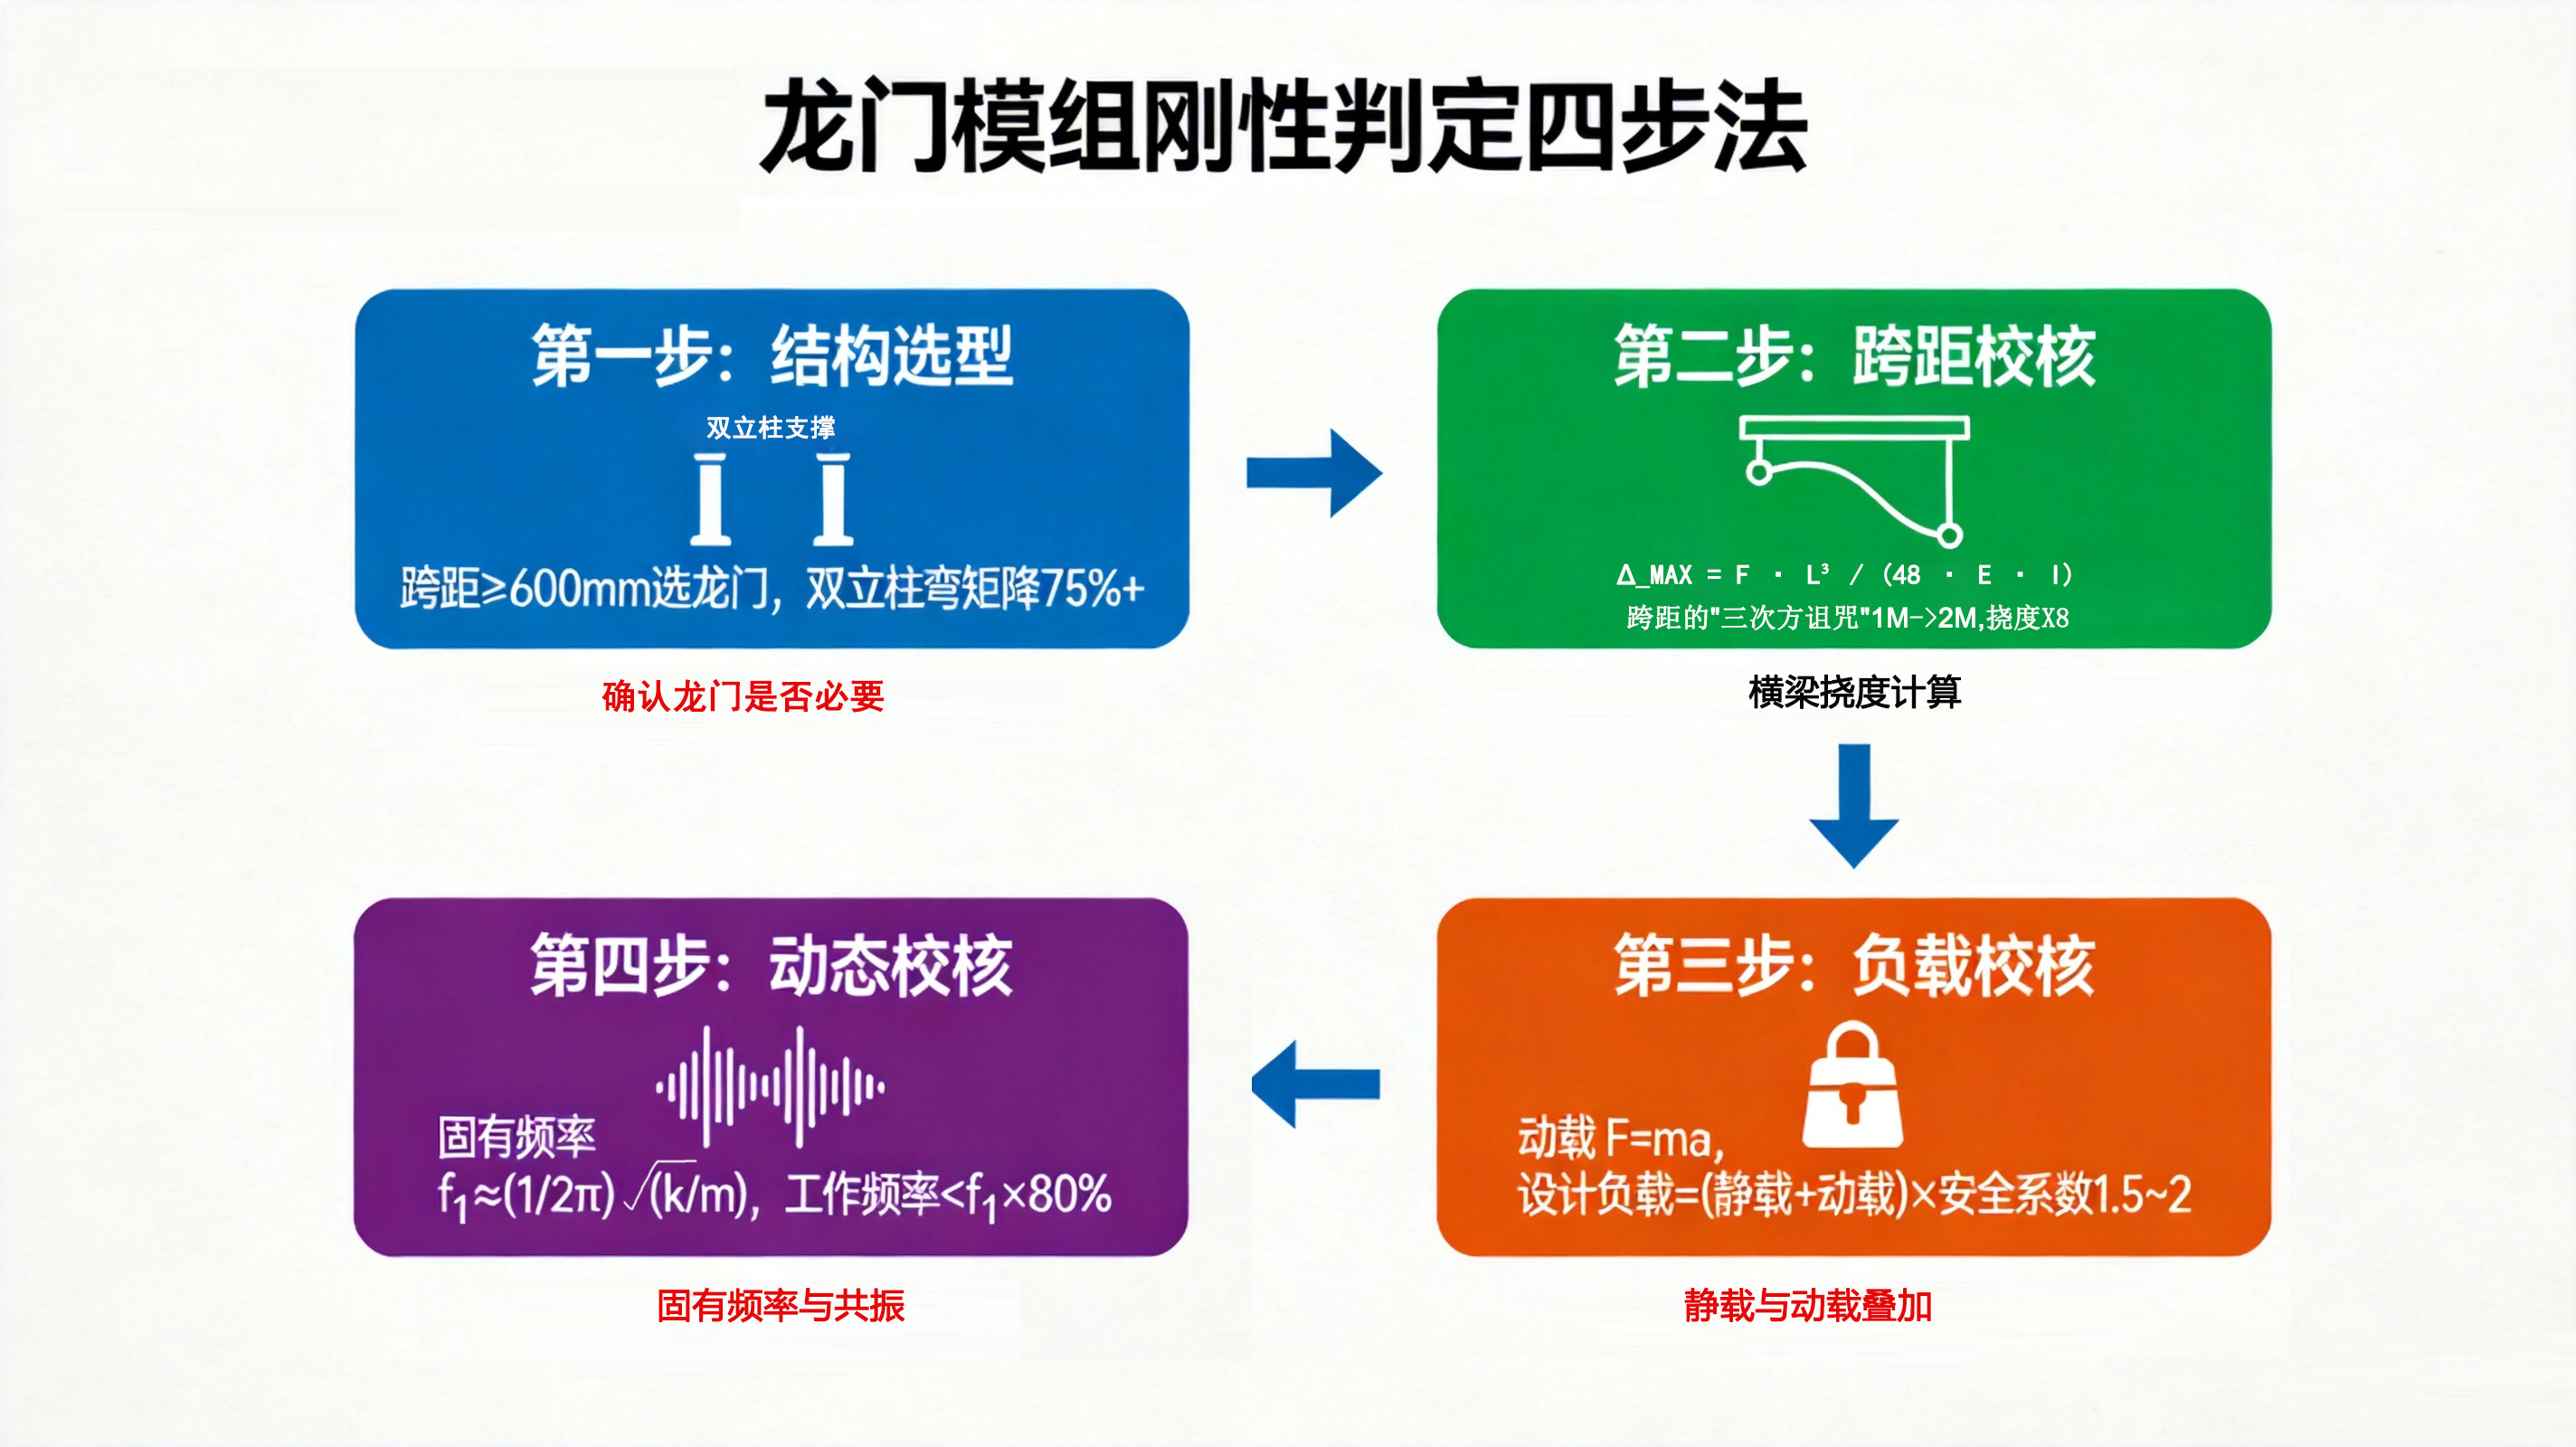 龙门模组刚性判定四步法
第一步:结构选型------确认龙门是否必要
龙门结构的双立柱支撑把横梁变成简支梁,相比悬臂和十字结构,在同等跨距下最大弯矩可降低75%以上。选型规律:
| 结构形式 | 适用跨距 | 刚性等级 | 典型场景 |
|---|---|---|---|
| 悬臂式 | ≤300mm | 低 | 轻载取放、检测 |
| 十字滑台式 | ≤500mm | 中 | 中等行程精密定位 |
| 龙门式 | ≥600mm | 高 | 长行程、重载、大幅面 |
选型原则:跨距≥600mm时,龙门结构是工程首选,其双立柱支撑带来的刚性提升是单柱结构难以替代的。
第二步:跨距校核------横梁挠度计算
这是最核心的一步。把横梁简化为简支梁,校核其在负载下的最大挠度。
简支梁集中载荷挠度公式:
δ_max = F · L³ / (48 · E · I)
其中:
- F:集中载荷(N)= 工件重量 + 夹具重量 + Z轴模组自重
- L:横梁跨距(mm)
- E:弹性模量,铝合金约 7×10⁴ N/mm²,钢材约 2.06×10⁵ N/mm²
- I:横梁截面惯性矩(mm⁴),查型材手册
许用挠度标准:
| 应用场景 | 许用挠度 |
|---|---|
| 一般自动化搬运 | δ_max ≤ L/400 |
| 精密加工/检测 | δ_max ≤ L/1000 |
| 超精密场合 | δ_max ≤ L/2000 |
跨距的"三次方诅咒":挠度与跨距的三次方成正比。跨距从1m加到2m,挠度不是翻倍,而是变成8倍。这也是很多2m以上跨距的龙门模组必须从铝型材升级到钢梁或加中支撑的根本原因。
常见横梁型材惯性矩速查表(矩形空心型材,壁厚2~3mm,I值量级供估算参考,精确值请查厂家型材手册):
| 型材规格 | 材质 | 估算截面惯性矩 I (mm⁴) | 相对于80×80铝的倍数 |
|---|---|---|---|
| 40×40 | 铝 | ~1.5×10⁵ | 0.1× |
| 60×60 | 铝 | ~5.0×10⁵ | 0.33× |
| 80×80 | 铝 | ~1.5×10⁶ | 1.0×(基准) |
| 100×100 | 铝 | ~3.5×10⁶ | 2.3× |
| 120×120 | 铝 | ~5.6×10⁶ | 3.7× |
| 80×80 | 钢 | I≈1.5×10⁶(同尺寸) | E提升3倍,等效刚性≈3× |
| 100×100 | 钢 | I≈3.5×10⁶(同尺寸) | E提升3倍,等效刚性≈7× |
提示:钢梁的"等效刚性"按 E_钢/E_铝 ≈ 3 倍估算,但重量也增大约2.5倍。选型时需同时校核驱动扭矩和惯量匹配。
第三步:负载校核------静载与动载叠加
静载是上面算的恒定负载。但高速启停时,加速度产生的惯性力不能忽略。
动态负载:
F_dynamic = m · a
其中m为运动部件总质量,a为加速度。
设计时通常把静载和动载叠加,再乘一个安全系数S(一般取1.5~2.0):
F_design = (F_static + F_dynamic) × S
如果算出来的设计负载远超横梁安全承载,要么降加速度、要么上更大截面、要么减负载。
第四步:动态校核------固有频率与共振
结构的一阶固有频率 f₁ 决定了它在什么速度下会共振。经验上,工作频率应低于固有频率的80%。
一阶固有频率的精确计算需要有限元分析(FEA)。工程上有个简化判断:如果横梁在人工轻推下有肉眼可见的弹性晃动,其固有频率通常不会超过10Hz;而龙门模组常见的工作频段在5~50Hz。这意味着"肉眼可见的晃"几乎一定会与某些工作频率重叠,引发共振。
一阶固有频率的简化估算:
工程上可将横梁简化为单自由度弹簧-质量系统,一阶固有频率估算公式:
f₁ ≈ (1 / 2π) × √(k / m)
其中:
- k:横梁等效刚度(N/mm),可按 k ≈ 48EI / L³ 估算(简支梁集中载荷刚度)
- m:运动部件等效质量(kg),含横梁自重、滑台、Z轴模组、工件
示例:前述2400mm跨距80×80铝型材算例,k ≈ 48 × 7×10⁴ × 1.5×10⁶ / 2400³ ≈ 0.37 N/mm = 370 N/m,m ≈ 30kg(含滑台),则:
f₁ ≈ (1 / 6.28) × √(370 / 30) ≈ (1 / 6.28) × 3.5 ≈ 0.56 Hz
0.56Hz远低于龙门模组常见工作频段(5~50Hz),意味着这台设备在几乎所有工作速度下都会激发共振。这也从动力学角度解释了为什么80×80铝型材在2.4m跨距下"完全不可用"。
避振原则:
- 提高刚性(增大截面、缩短跨距)→ 提高固有频率
- 增加阻尼(导轨阻尼、结构阻尼)→ 降低共振峰值
- 避开共振频段(通过加减速曲线优化,避免在f₁附近长时间运行)
- 工程经验:工作频率应低于f₁的80%;若f₁<10Hz,必须通过结构升级(钢梁/中支撑)将f₁提到20Hz以上
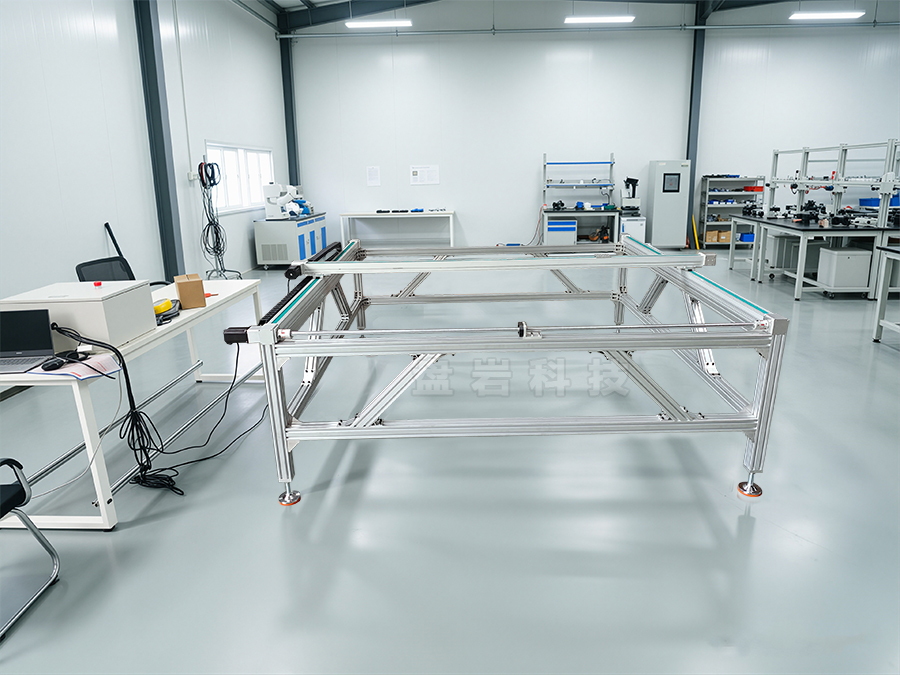 同步带龙门定制案列
三、横梁挠度计算实战算例
下面用一个真实改造案例的选型计算来说明。案例背景脱敏处理,工况参数按实际还原。
工况参数:
- 横梁跨距 L = 2400mm
- Z轴+工件+夹具总重 m = 25kg → F_static ≈ 245N
- 运行速度 v = 800mm/s,加速度 a = 2m/s²
- 要求重复定位精度 ±0.05mm
计算过程:
1. 动载计算:
F_dynamic = 25 × 2 = 50N F_total = 245 + 50 = 295N F_design = 295 × 1.5 = 442.5N(安全系数1.5)
2. 初选80×80铝型材横梁(I ≈ 1.5×10⁶ mm⁴):
δ = 442.5 × 2400³ / (48 × 7×10⁴ × 1.5×10⁶) δ ≈ 6.05mm
许用挠度 L/400 = 2400/400 = 6mm。6.05mm ≈ 6mm,看起来在一般自动化边界上。但注意:±0.05mm的精度要求下,6mm的静态变形完全不可接受。即使后续用光栅尺闭环补偿,横梁的弹性变形也会引入动态滞后。
3. 升级方案对比:
| 方案 | 横梁规格 | 估算挠度 | 是否满足±0.05mm | 备注 |
|---|---|---|---|---|
| A | 80×80铝 | ~6.0mm | 否 | 超差,不可用 |
| B | 120×120铝 | ~2.4mm | 否 | I增大至~5.6×10⁶,仍偏大 |
| C | 80×80钢梁 | ~2.0mm | 边缘 | E提升3倍,但重量翻倍 |
| D | 双Y轴钢梁+中支撑 | ≤0.5mm | 是 | 结构优化,推荐 |
4. 最终方案:
采用龙门式双Y轴同步驱动+钢梁结构,Z轴配丝杆+制动器,横梁下方增加中支撑立柱。改造后实测横梁最大挠度≤0.3mm,满足±0.05mm精度要求且有充足余量。
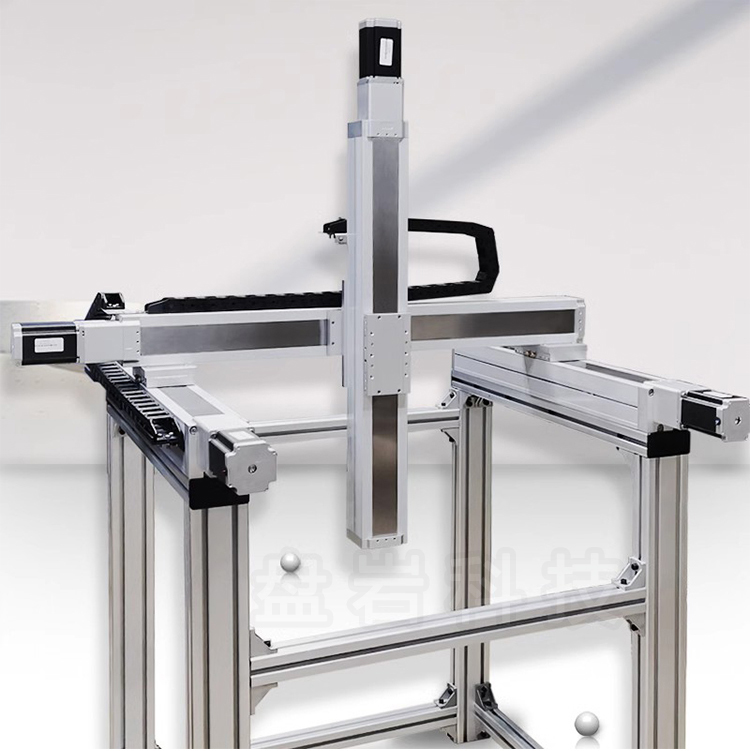 双驱同步龙门模组案列
四、双驱同步如何补偿刚性
大跨距龙门模组常用双驱同步(Dual-Drive)结构:横梁两侧各一套驱动,同步拉动。这不仅是为"劲大",更是为"不扭"。
双驱的核心作用:
- 抗扭:单侧驱动时,横梁会产生扭矩导致扭转变形。双驱对称布置可抵消大部分扭转力矩。
- 分担负载:两侧各承担一半驱动力,单轴负载降低。
- 误差补偿:通过主从控制(Master-Slave)或交叉耦合控制(Cross-Coupling Control),实时补偿两侧位置误差。当一侧因机械变形略有滞后,另一侧主动跟随修正。
双驱不是万能的:
- 双驱解决的是"扭转"和"同步误差",不是"弯曲"。如果横梁本身挠度太大,双驱救不回来。
- 双驱需要两套电机+驱动器+反馈,成本和调试复杂度都更高。
- 同步精度要求:跨距3m时,±0.5μm级同步需将偏角控制在<2μrad以内,对控制算法和传感器都是挑战。
工程经验:横梁刚性先达标,再用双驱锦上添花。刚性不够靠双驱补,是本末倒置。
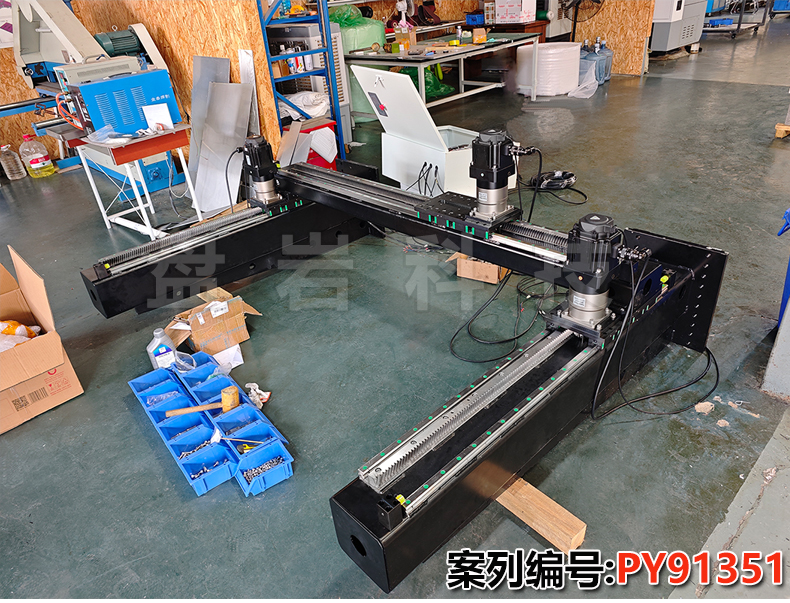 重型齿轮齿条龙门案列
五、提升刚性的五个工程手段
如果校核后发现刚性不足,下面五个手段按成本从低到高排列:
1. 加粗横梁截面
截面惯性矩I与截面尺寸的平方成正比(矩形截面I∝bh³)。80×80换120×120,I可能增大到3~4倍,挠度直接降到1/3~1/4。这是最直接的刚性提升手段。
2. 改用钢梁
钢的弹性模量E(2.06×10⁵ N/mm²)是铝(7×10⁴ N/mm²)的约3倍。同尺寸钢梁挠度只有铝梁的1/3。代价是重量增加约2.5倍,对驱动功率和惯性匹配提出更高要求。
3. 增加中支撑
在横梁中间增加一根立柱支撑,把跨距L砍半。挠度与L³成正比,跨距减半→挠度降到1/8。这是性价比极高的刚性提升手段。
中支撑的三种布置方式:
| 布置方式 | 结构特点 | 适用场景 | 空间影响 |
|---|---|---|---|
| 固定式 | 中支撑立柱固定在基座,横梁贯通通过 | 工件不从中间通过、空间充裕 | 龙门下方中间区域被占用 |
| 升降式 | 中支撑带气缸/电缸升降,工作时降下支撑,非工作时升起让出通道 | 工件偶尔从中间通过、节拍允许等待 | 占用时间而非永久占空间 |
| 偏置式 | 中支撑布置在工件路径的一侧(非正中间),支撑点靠近一侧立柱 | 工件路径固定且偏于一侧 | 仅占用单侧小范围空间 |
空间冲突的解决思路:很多客户担心中支撑挡住工件,实际上偏置式或升降式可以解决80%以上的场景。若工件确实需要全幅宽通过且节拍不允许停顿,则中支撑不可行,必须改用钢梁方案。
4. 闭式框架+斜撑
在横梁和立柱之间增加斜撑,把开式框架变成闭式框架。三角形结构是最稳定的力学形态,抗扭和抗侧向力能力显著提升。缺点是结构复杂度和装配难度增加。
5. 双导轨+预压
横梁上的Y轴滑台采用双导轨、双滑块布局,并施加预压。预压能消除导轨间隙,提高接触刚性。实测表明,合理的预压设计可使导向系统刚性提升30%以上。
在成都盘岩科技累计交付的5000+非标案例中,约三分之一涉及龙门模组刚性问题的诊断与改造。最常见的情况是:客户最初为降成本选了铝型材横梁,跑半年后抖动超标,回头再升级钢梁。前期多花20%做刚性校核,通常能避免后期数倍的停机改造成本。
六、实战案例:从"抖得停不下来"到"高速稳得住"
以下案例按行业典型工况还原,客户信息脱敏。成都盘岩科技已通过ISO9001认证,累计交付5000+非标定制案例,团队23人,专注于直线模组及非标自动化设备的设计与制造。
 部分非标多轴龙门十字悬臂定制实战案列
背景:一家做大幅面激光打标的客户,原有龙门模组跨距2.2m,负载15kg,运行速度600mm/s。设备运行半年后开始出现明显抖动,速度提到800mm/s时抖得根本无法打标,定位精度从±0.05mm漂到±0.2mm以上。
排查过程:
- 检查丝杆和导轨------无明显磨损,润滑正常。
- 检查伺服参数------增益已调到较高水平,继续加增益会振荡。
- 用千分表测横梁中段负载下的变形------静态下压2mm,动态跑起来变形量放大到4mm以上。
根因:横梁80×80铝型材,2.2m跨距下刚性严重不足。静态变形就吃掉全部精度预算,动态加速度下变形翻倍,控制系统再强也补不回来。
改造方案:
- 横梁升级为100×100钢梁(弹性模量提升3倍,截面I提升约2倍)
- 增加中支撑立柱一根(有效跨距从2200mm降到1100mm)
- Y轴改为双驱同步结构,两侧各一套同步带模组
- Z轴保留丝杆+制动器,增加辅轨抗偏载
实施:非标结构重新设计,一周内完成装配。在成都盘岩科技的交付经验中,这类"结构升级+传动同步"的改造方案,通常比重做整机节省四成以上成本。
结果:改造后横梁最大静态挠度≤0.4mm,800mm/s全速运行无明显抖动,重复定位精度恢复到±0.03mm以内,打标质量恢复正常。客户排产未受影响。
经验 :刚性问题不是"换一根更粗的丝杆"能解决的。先算清楚横梁挠度,承认跨距对刚性的物理限制,该升级结构时就升级。 控制系统能做的补偿是有限的,结构刚性是底线。
七、常见问题(FAQ)
Q1:龙门模组横梁一定要用钢梁吗?铝型材能不能用?
A:取决于跨距和精度要求。1m以内、精度要求不高(±0.1mm以上)的场合,80×80铝型材够用。1.5m以上或精度要求≤±0.05mm时,建议钢梁或加中支撑。
Q2:双驱同步是不是必须?
A:跨距≤1.5m、负载≤20kg、精度要求一般的场合,单驱够用。跨距≥2m、负载≥30kg、精度≤±0.05mm时,强烈建议双驱。双驱不仅是为了推力,更是为了抗扭和同步精度。
Q3:算出来挠度刚好在边界上,能不能硬上?
A:不建议。边界值意味着没有余量。实际工况中,基础面不平、导轨安装误差、温升变形都会额外消耗精度预算。建议预留至少30%~50%的刚性余量。
Q4:加了中支撑后,工作台下方空间被占,工件怎么过?
A:中支撑可以设计成可拆卸式或升降式,非工作状态下升起让出通道。或者把中支撑布置在工件路径之外。实在无法避开的,只能接受钢梁方案而不加中支撑。
Q5:怎么快速判断一台龙门模组的刚性够不够?
A:最简单的现场测试:在横梁中段挂一个等于设计负载的重物,用千分表测变形量。如果变形量超过你的精度要求的2倍以上,刚性肯定不够。更科学的做法是按本文的四步法走一遍计算。
写在最后:你的龙门模组,刚性过关了吗?
如果你正在选型或改造一台龙门模组,不妨用本文的四步法算一遍:结构选型→跨距挠度→负载叠加→动态共振。算完之后,你会对"这台设备能不能稳"有一个清晰的数字认知,而不是凭感觉猜。
你家设备出现过高速抖动或定位漂移吗?横梁跨距多大、负载多重?欢迎在评论区报一下工况,我可以帮你看看刚性够不够、哪里需要加强。
(注:本文涉及的公式和参数适用于一般工程估算,具体项目请以厂家提供的型材手册和有限元分析报告为准。)