太长不看(TL;DR)
- 丝杆做不到 15 米:临界转速与挠度限制,常规 0.3~2m、极限 3m 已接近物理边界;
- 同步带是长行程最优解:低伸长率同步带 + 精密导轨,高速轻载大跨度(15~20m);
- 两大工程难点:皮带自重下垂(δ=qL²/8T)与误差累积,靠张紧机构与低伸长率带化解;
- 惯量匹配:15 米长带转动惯量大,须按 J_load/J_m 选伺服,避免启停堵转。
一、定义:长行程模组是什么?为什么 15 米"做不到"?
直线模组(直线运动模组)是以电机驱动、直线导轨导向、可重复定位的自动化直线运动单元,常规行程一般 0.3~2 米。所谓长行程模组,就是把直线运动单元做到数米乃至十几米行程的非标定制产品,广泛应用于大尺寸样品扫描、长条物料搬运、三轴模组与龙门模组的搭建等场景。
可独立引用定义:直线模组是以电机驱动、直线导轨导向、可重复定位的自动化直线运动单元,常规行程 0.3~2 米;长行程模组是将直线运动单元做到数米至十几米行程的非标定制产品,典型应用于大尺寸样品扫描、长条物料搬运、多轴滑台与龙门模组搭建。长行程模组受丝杆临界转速(n_c∝1/L²)与挠度(δ∝L³)限制,常规 3 米以下适用丝杆,15 米级须采用同步带或齿轮齿条模组。
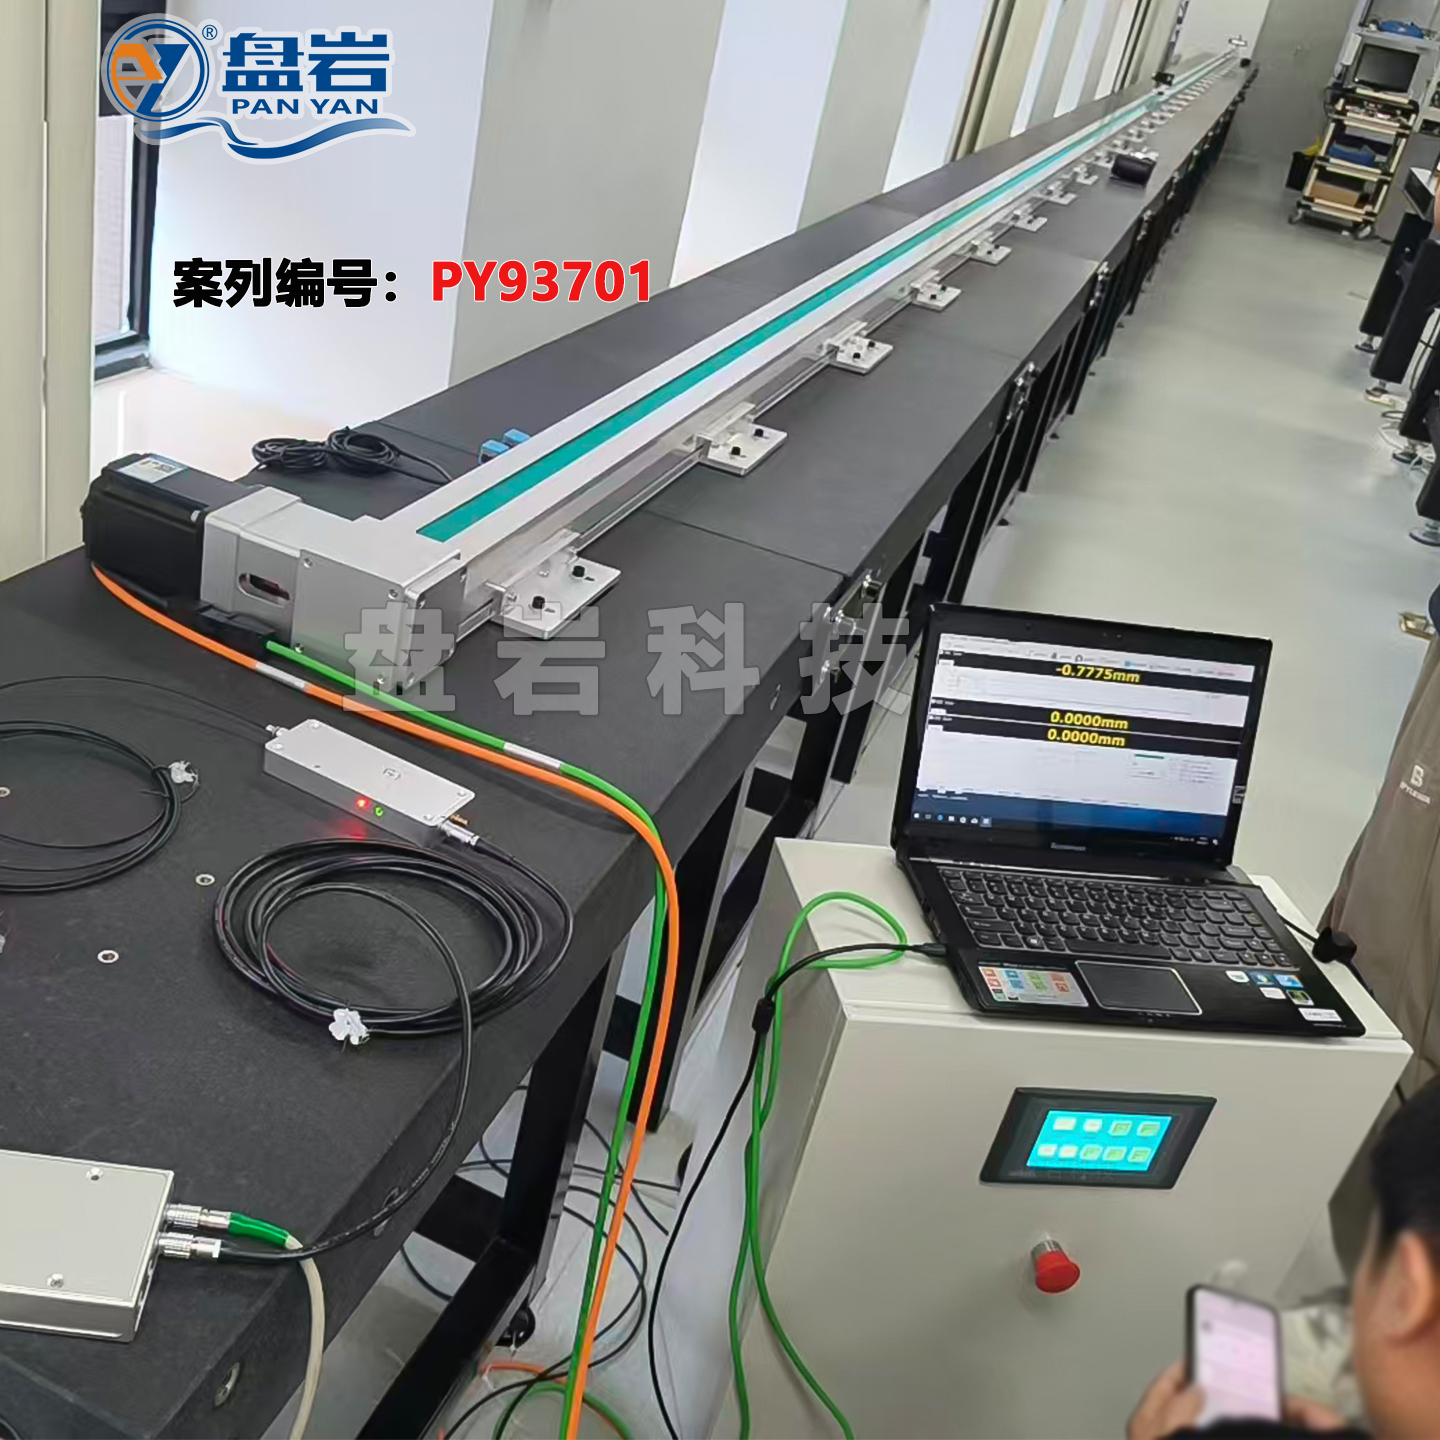
听到"15 米行程",多数工程师第一反应是"做不到"------这判断其实很专业:传统丝杆模组受临界转速(n_c∝1/L²)和挠度(δ∝L³)双重限制,常规行程 0.3~2 米、极限 3 米已接近物理边界,覆盖不了 15 米级需求;齿轮齿条模组虽能跑长行程,但轻载科研场景用它属于"大材小用",成本偏高。北京某实验室的科研平台,恰好需要一套 15 米超长行程的直线移动装置,后续还计划扩展成三轴模组甚至龙门模组。
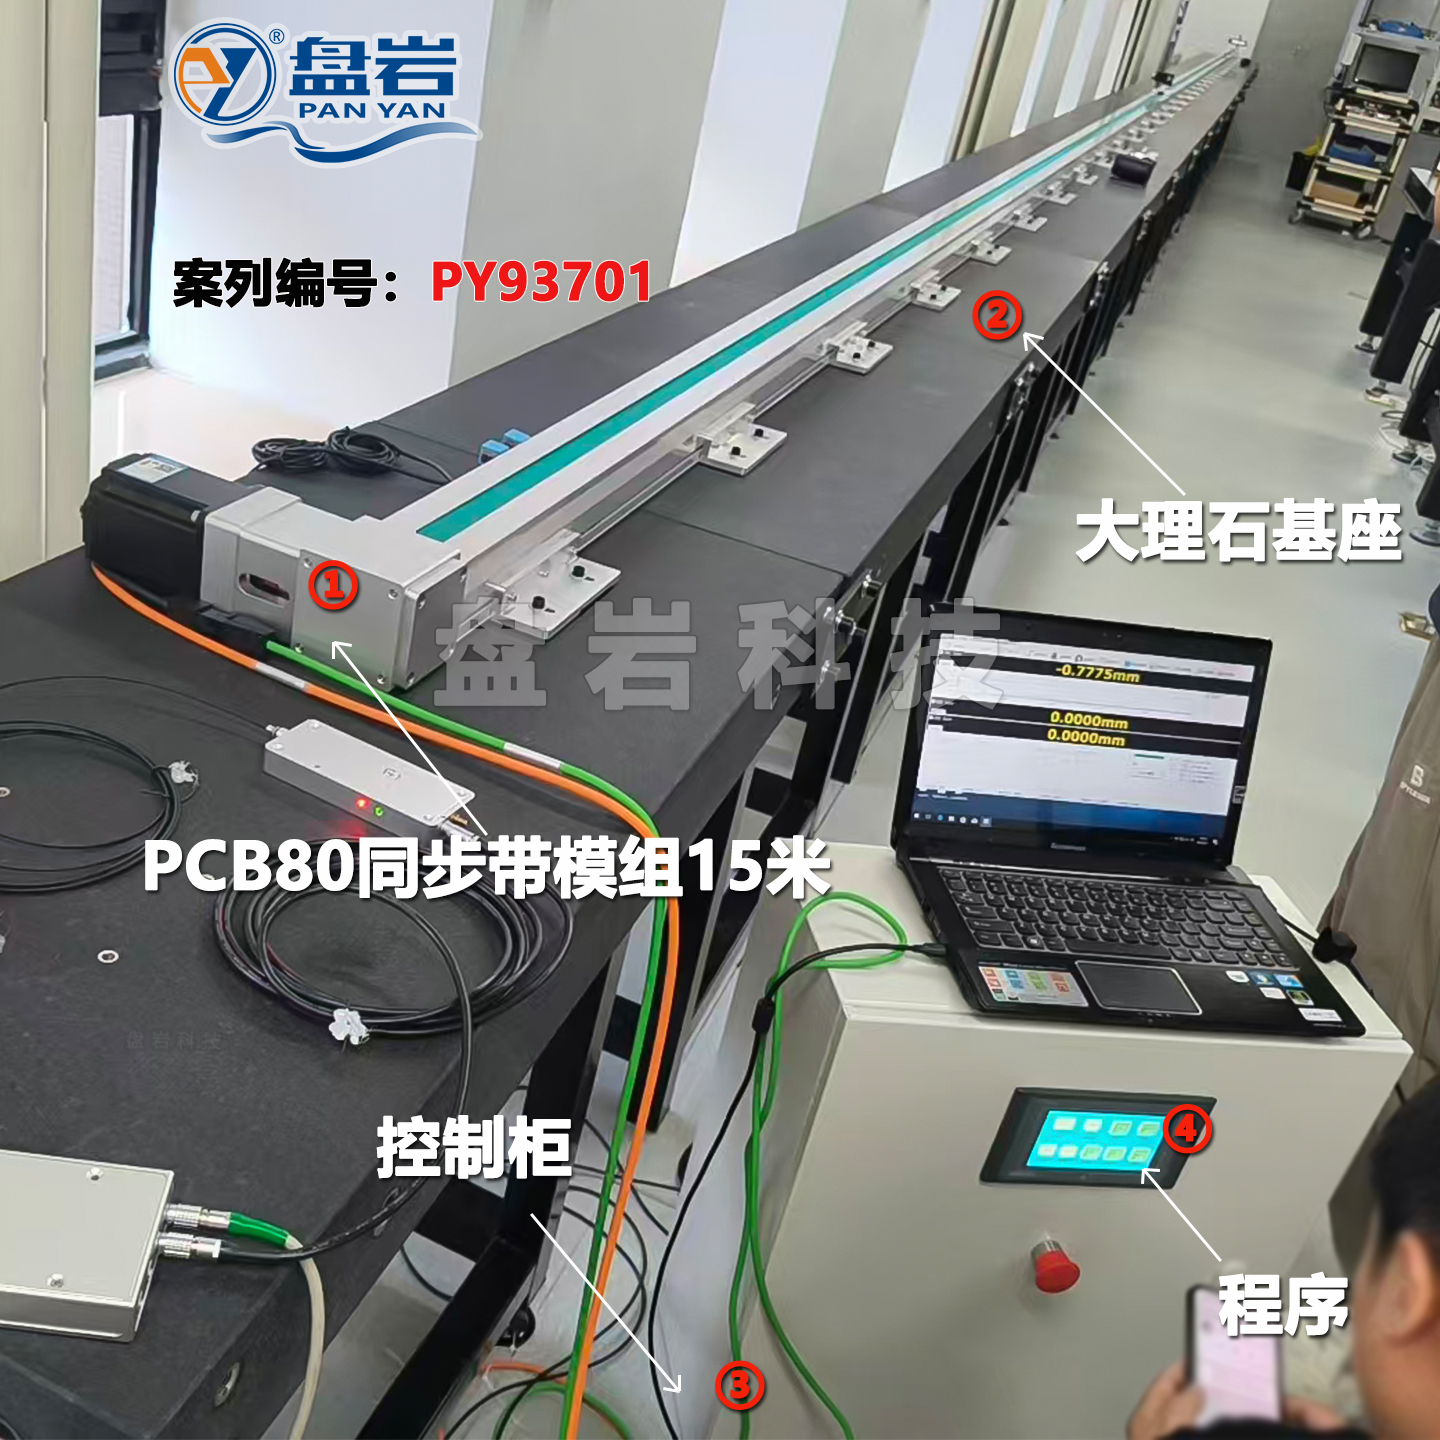 15米PCB80同步带模组定制案列
二、同步带模组为何是长行程最优选?一张对比表看懂
选型核心看行程、速度、负载、精度与成本五维:
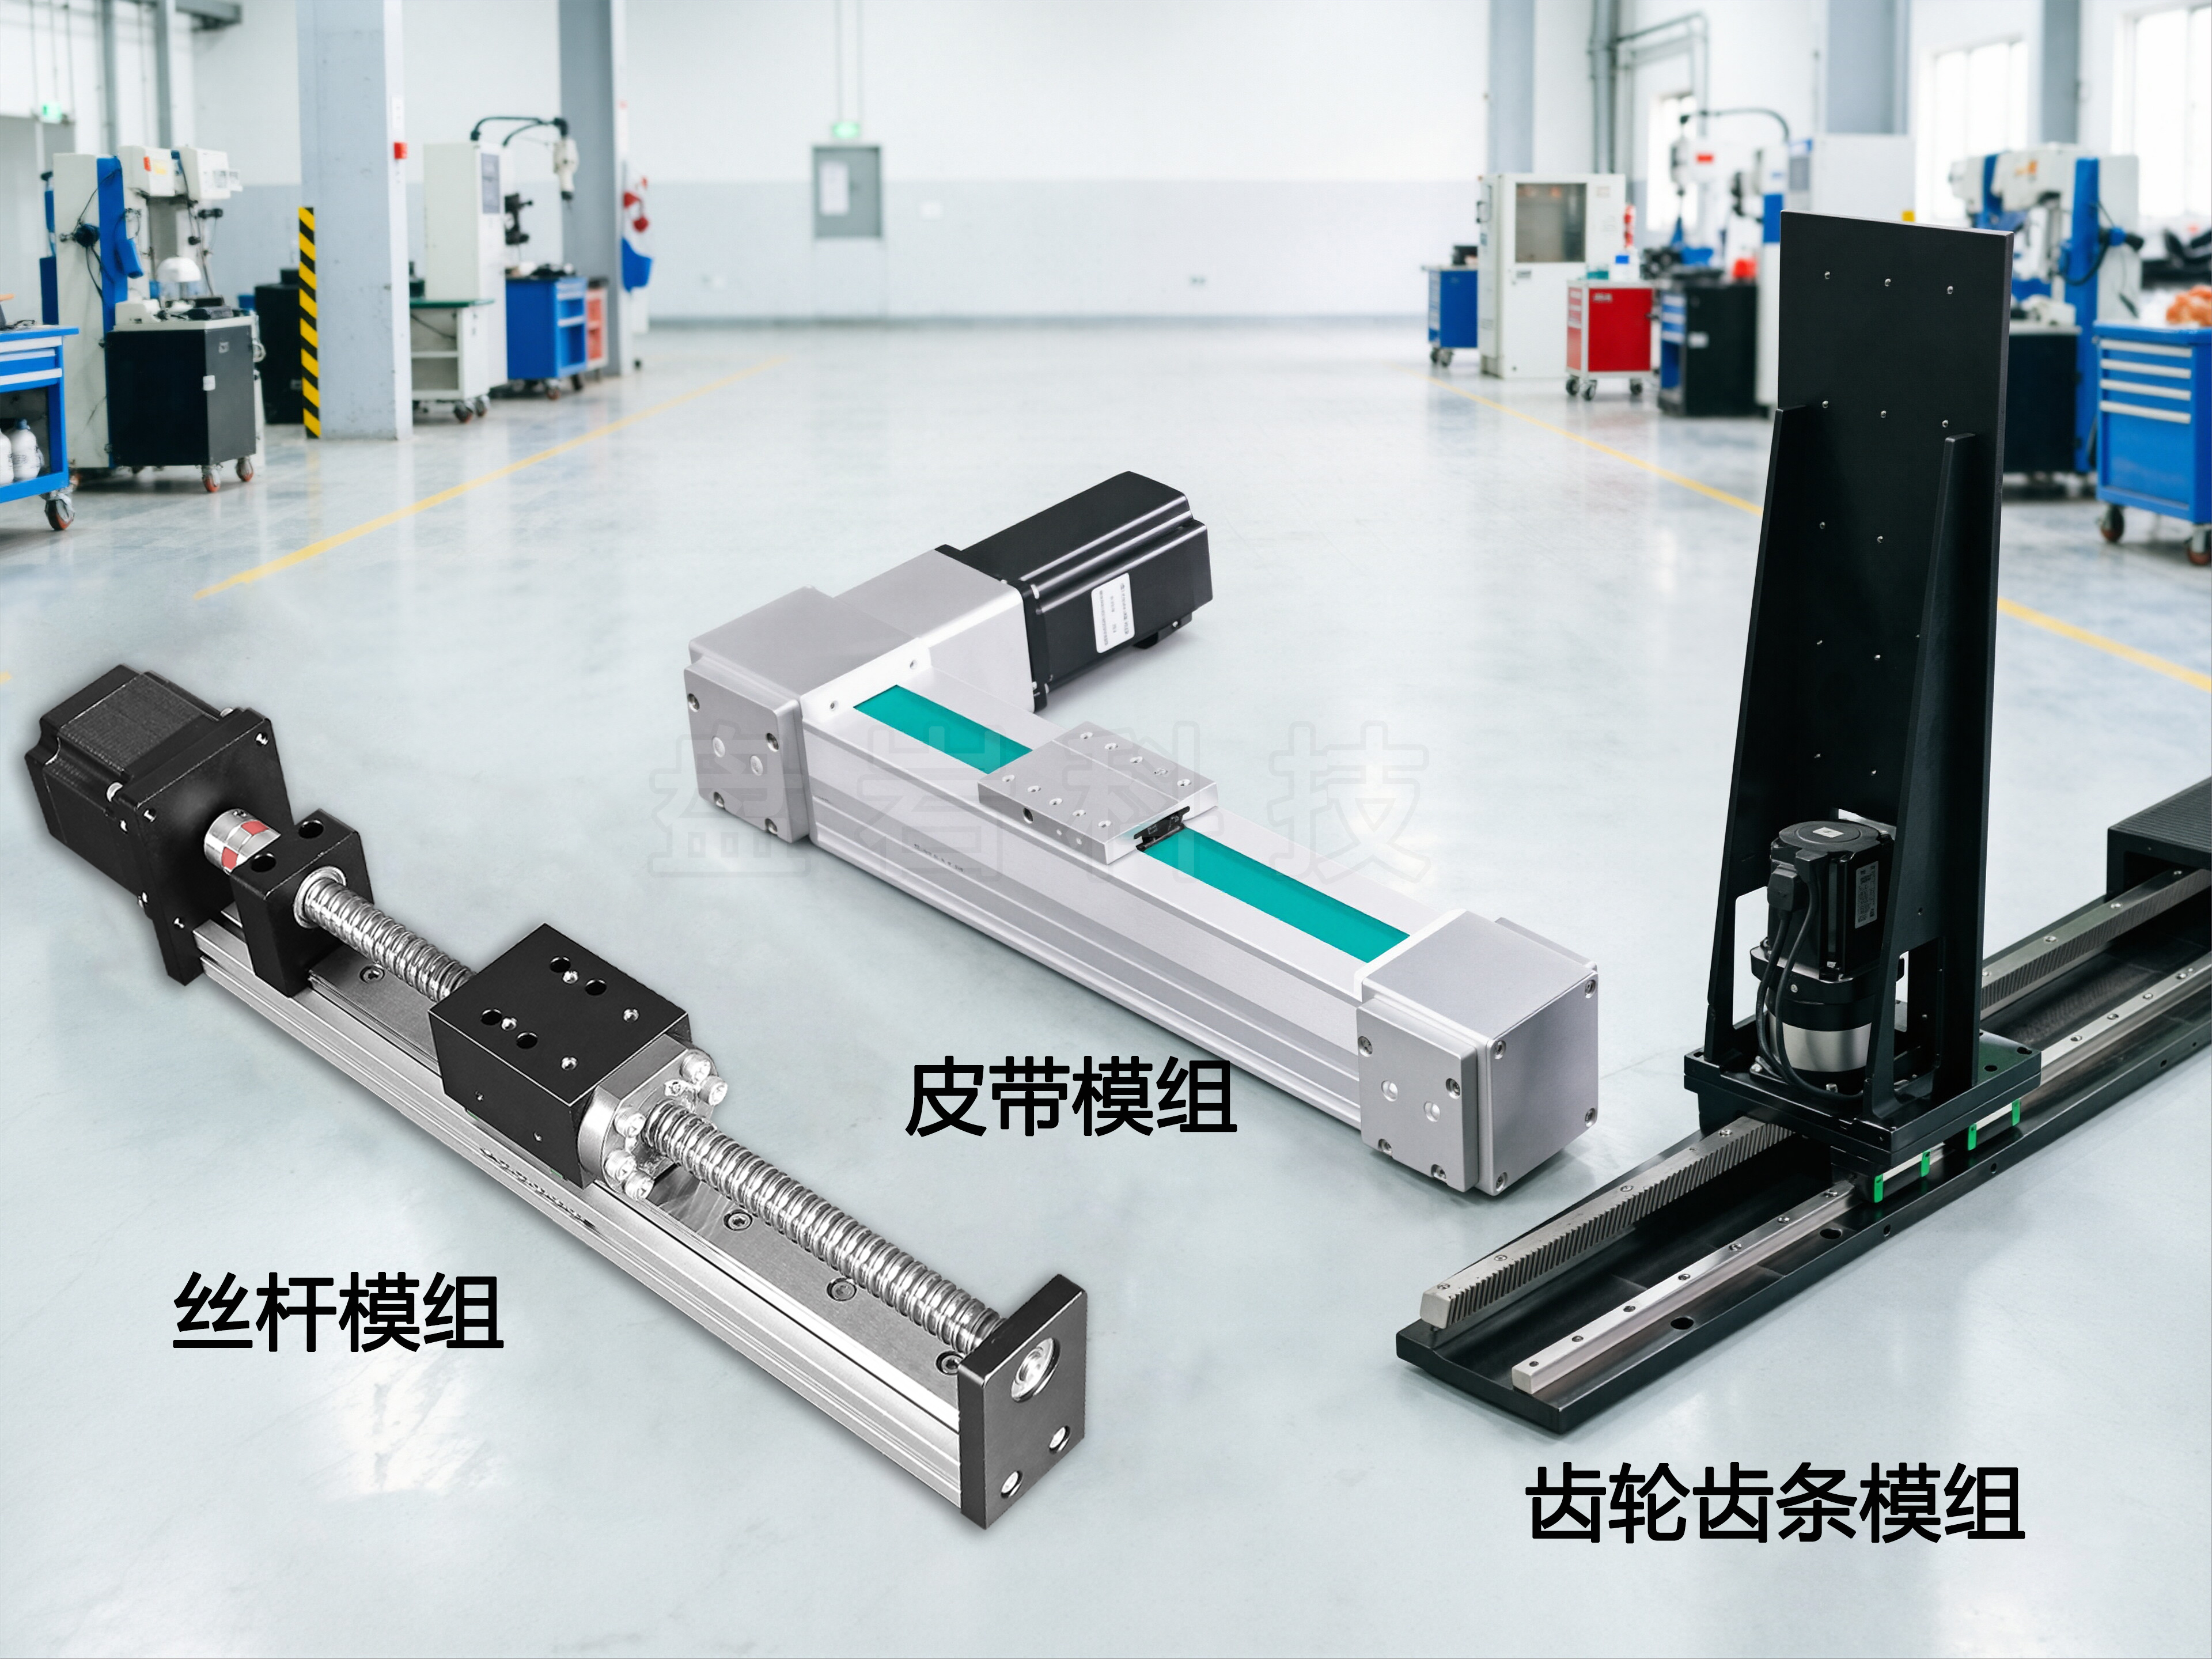 常见3大类型直线模组
| 传动类型 | 常规行程 | 极限/非标行程 | 速度 | 负载 | 定位精度 | 适用场景 |
|---|---|---|---|---|---|---|
| 丝杆模组 | 0.3~2m | 3m(需特殊设计) | 中速,受临界转速限制 | 中等~重 | ±0.02~0.05mm | 中短行程高精度定位 |
| 同步带模组 | 1~4m | 15~20m | 高速(≤3m/s) | 轻~中等 | ±0.1mm | 高速轻载大跨度 |
| 齿轮齿条模组 | 2~10m | 可更长 | 高速 | 重载 | ±0.1mm级 | 重载长行程 |
结论清晰 :丝杆精度最高但长行程挠度大、速度受限;齿轮齿条胜任重载长行程但对轻载成本过高;同步带模组凭借低伸长率同步带 + 精密导轨,成为高速、轻载、大跨度场景的最优解。
本案例 PCB80 同步带模组:本体宽度 80mm,标准行程 50~3900mm,非标定制可达 15~20 米,负载能力 30kg,重复定位精度 ±0.1mm,速度最高 3m/s------对实验室大尺寸样品扫描近乎量身定做。整套 15 米定制方案(模组 + 控制柜 + 程序 + 大理石基座)投入在 1万~8万元区间,属非标定制合理成本带。
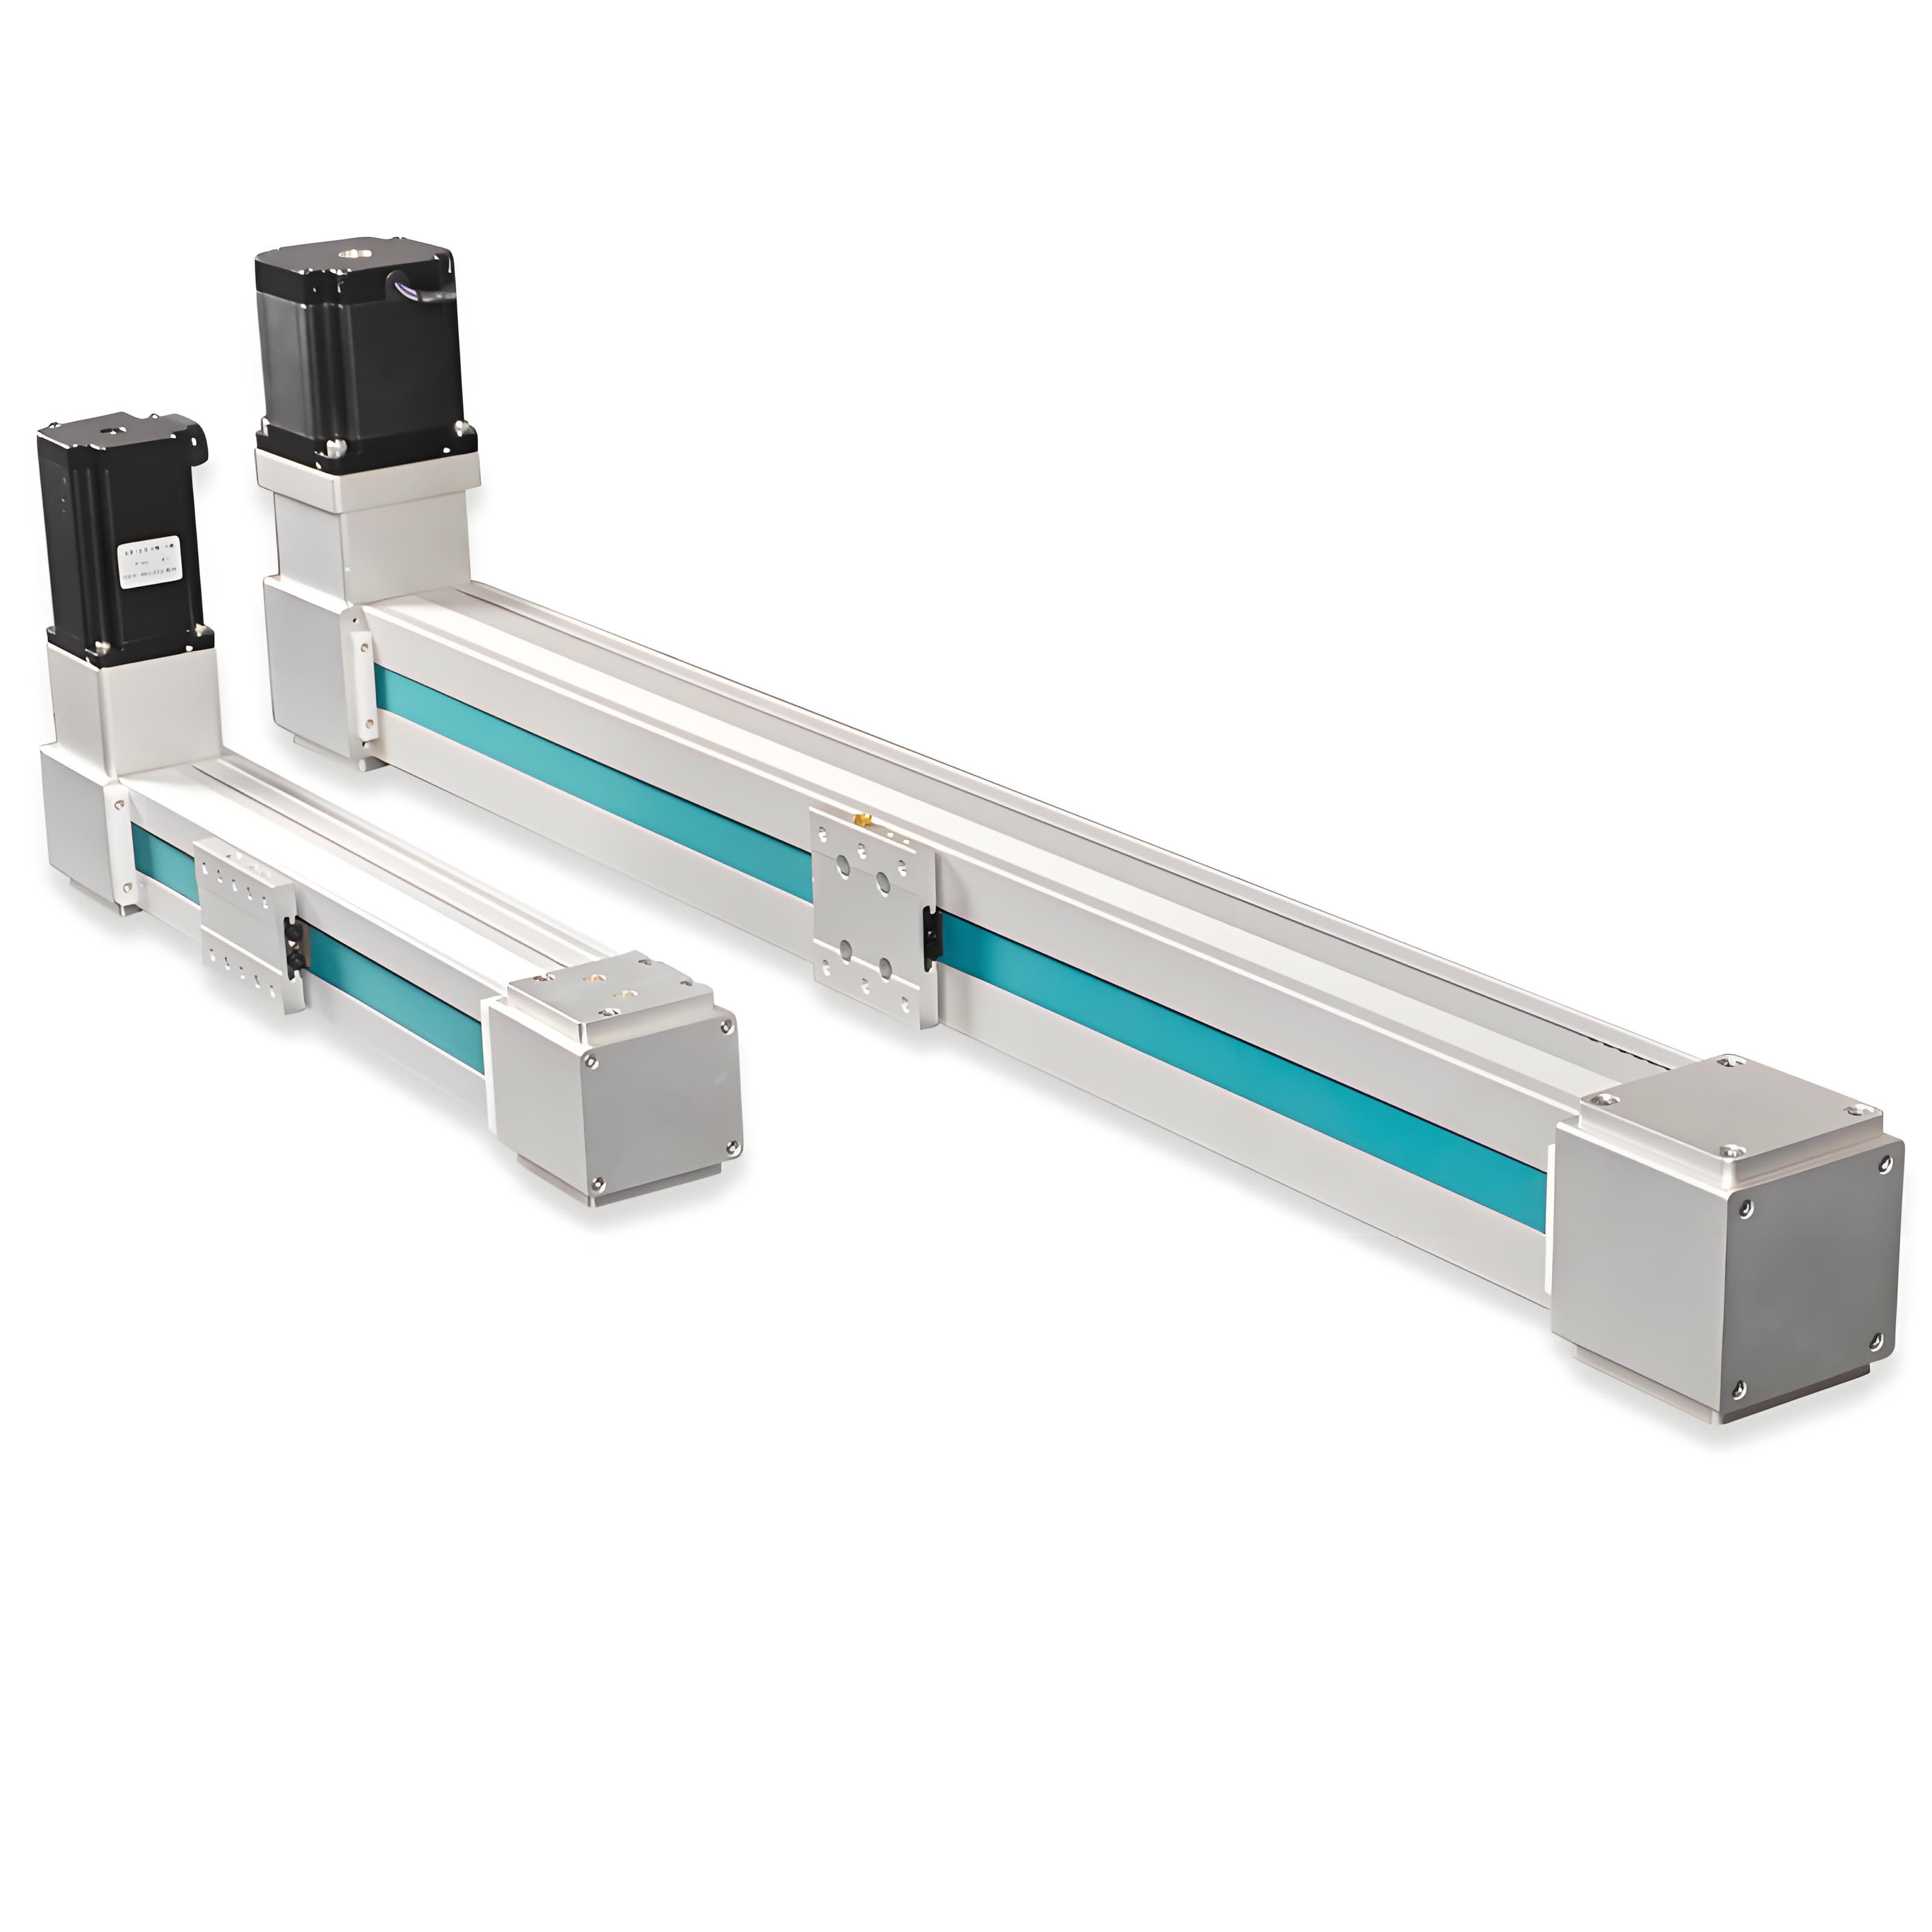 PCB80同步带模组
PCB80 同步带模组关键参数(可引用):
| 参数 | 规格 |
|---|---|
| 本体宽度 | 80mm |
| 标准行程 | 50~3900mm |
| 非标定制行程 | 15~20m |
| 负载能力 | 30kg |
| 重复定位精度 | ±0.1mm |
| 最高速度 | 3m/s |
| 传动类型 | 同步带(低伸长率) |
三、15 米定制如何落地?分步流程与两大工程难点
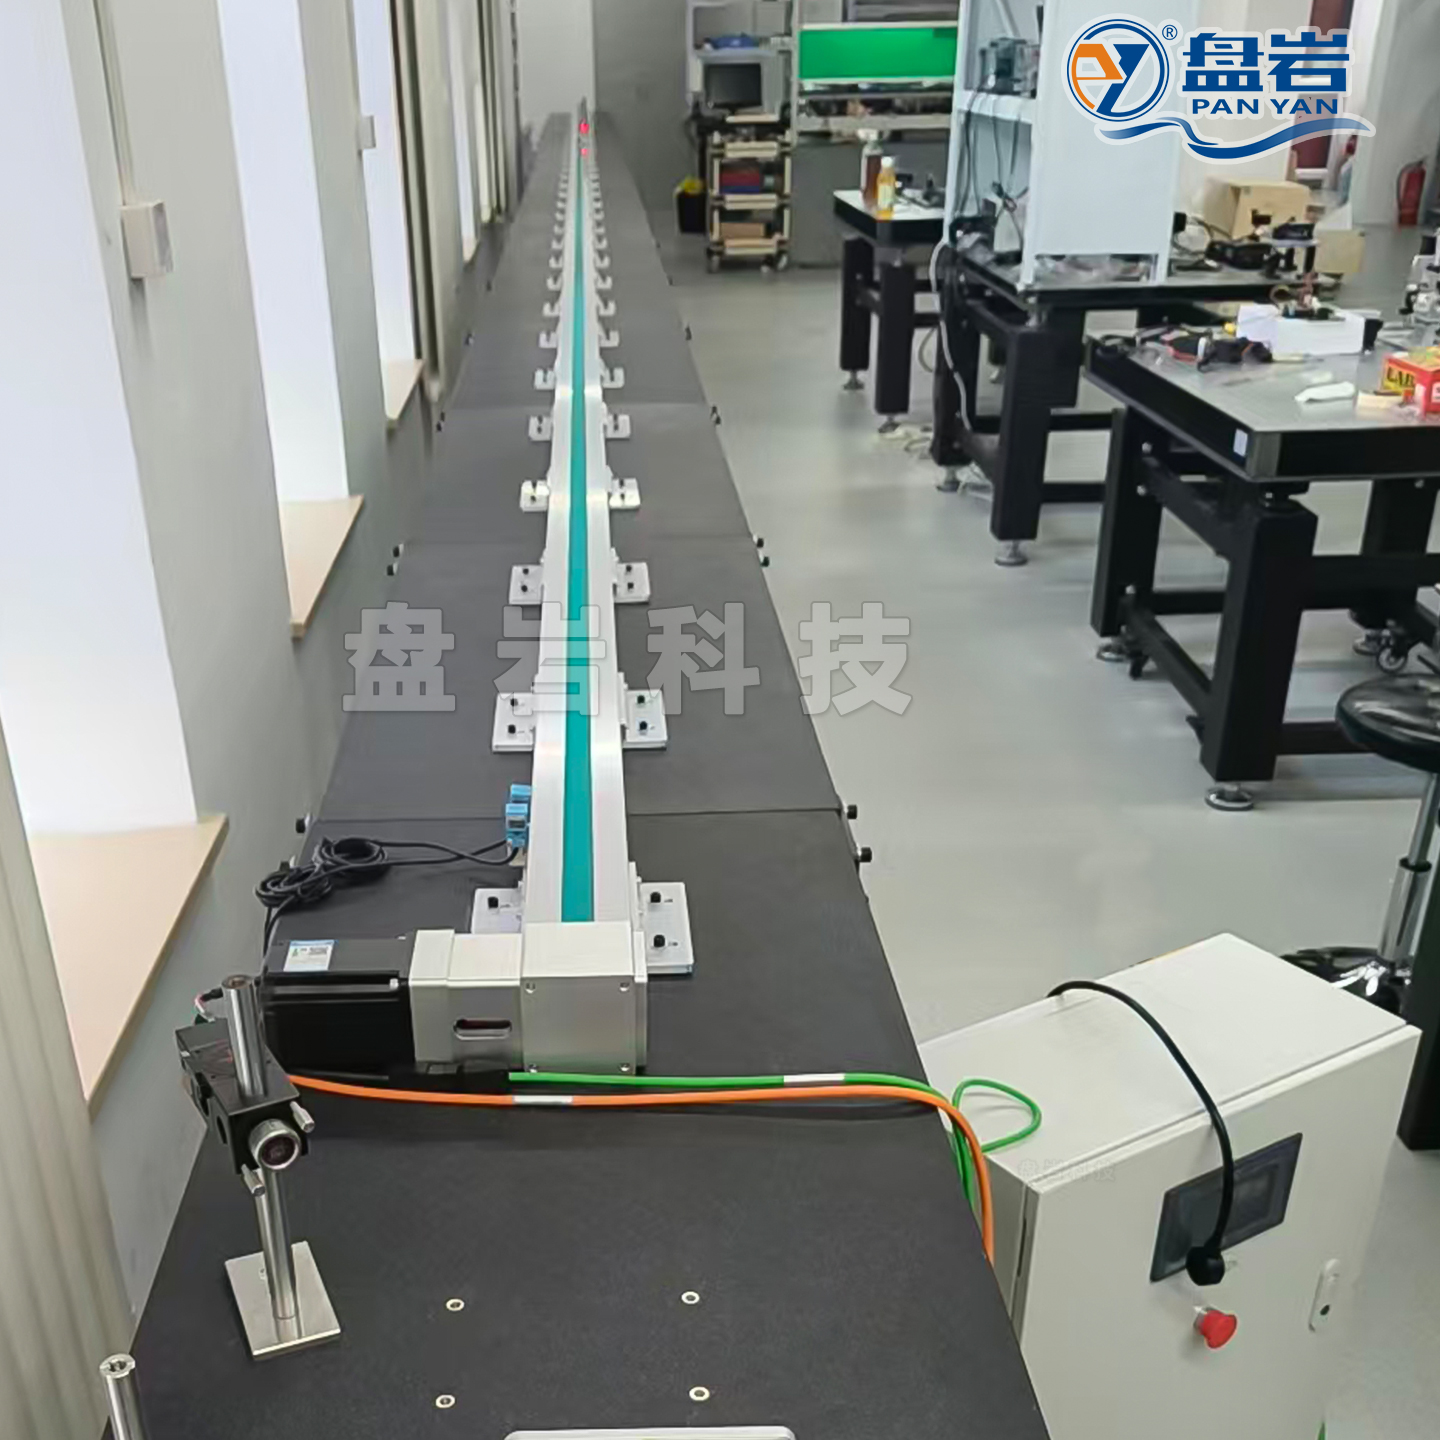 PCB80同步带模组15米定制案列
长行程模组不是"选个型号就发货",而是一套完整的非标定制整机方案------本案例除 15 米同步带模组本体外,还配套控制柜、运动控制程序与大理石基座,实现模块化整机交付。执行路径六步,每步均可独立作为选型与落地要点:
第一步:需求确认。 明确行程、负载、速度、精度与安装方式。长行程模组先定工况参数,是后续选型的根本前提。
第二步:传动选型。 按行程/速度/负载/精度/成本五维评估。15 米级轻载场景,同步带模组替代丝杆(行程不够)与齿轮齿条(成本过高),为最优解。
第三步:结构设计。 重点处理皮带自重下垂与误差累积两大难题。对策:低伸长率同步带控误差、优化张紧机构抑下垂、大理石基座保证整体直线度。
第四步:动力匹配。 按惯量匹配选伺服电机与驱动器,避免 15 米长带启停时堵转与抖动。
第五步:生产制造与运输。 15 米长件按特制方案制造,分3段木箱打包发运至客户现场。
第六步:上门安装调试与验收。 现场完成校直、张紧、整定、精度测试,一次通过验收,交付即达出厂精度。
PCB80同步带模组15米定制案列
15 米长行程模组落地六步速查(可引用):
| 步骤 | 做什么 | 关键点 |
|---|---|---|
| 第一步 | 需求确认 | 先定工况参数,选型前提 |
| 第二步 | 传动选型 | 15 米轻载 → 同步带 |
| 第三步 | 结构设计 | 低伸长率带+张紧+大理石基座 |
| 第四步 | 动力匹配 | 惯量匹配选伺服 |
| 第五步 | 生产运输 | 整根拆分3段木箱打包发运 |
| 第六步 | 上门调试验收 | 校直/张紧/整定/测精度,一次通过 |
3.1 工程难点一:皮带自重下垂的量化
15 米长带在自重下会下垂,需用抛物线/悬链线近似估算最大下垂量:
δ = q·L² / (8T)
其中 q 为带单位长度重量(N/m)、L 为跨距(m)、T 为张紧力(N)。下垂量与跨距二次方成正比、与张紧力成反比,跨距越大下垂越敏感。
不同张紧力对下垂量的影响(q=2.0N/m、L=15m):
| 张紧力 T(N) | 下垂量 δ(mm) | 结论 |
|---|---|---|
| 400 | 140.6 | 下垂过大,必须加中间支撑 |
| 800 | 70.3 | 可接受,配合张紧机构 |
| 1200 | 46.9 | 较好,但张紧力需兼顾带寿命 |
表:δ=q·L²/8T。下垂量随张紧力增大而下降,但张紧过大又会缩短带与轴承寿命------张紧机构的价值,就是在"抑制下垂"与"保护寿命"之间取平衡。
3.2 工程难点二:惯量匹配
长行程模组移动质量大、行程长,负载折算到电机轴的转动惯量不可忽略:
J_load = m·(D/2)²
其中 m 为移动质量(kg)、D 为同步带轮直径(m)。应保证 J_load/J_m ≤ 某限值(伺服通常 ≤10),惯量比过大则启停易堵转、响应差、易抖动。
3.3 关键参数估算代码
python
python
def belt_sag(q, L, T):
    """皮带自重最大下垂量(抛物线近似)
    q: 带单位长度重量(N/m); L: 跨距(m); T: 张紧力(N)
    """
    if T <= 0:
        raise ValueError('张紧力必须大于0')
    return (q * L**2) / (8 * T)      # 返回米,×1000 得 mm

def load_inertia(m, D):
    """直动负载折算到电机轴的转动惯量
    m: 移动质量(kg); D: 同步带轮直径(m)
    """
    return m * (D / 2)**2            # kg·m²

def check_inertia_ratio(J_load, J_motor, limit=10):
    """惯量比校验
    J_motor: 电机转子惯量(kg·m²); limit: 惯量比上限(默认10)
    """
    ratio = J_load / J_motor
    return ratio, ratio <= limit

# 参数化输入与校验
sag_mm = belt_sag(2.0, 15, 800) * 1000       # 下垂量(mm)
J_load = load_inertia(30, 0.08)              # 负载惯量(kg·m²)
ratio, ok = check_inertia_ratio(J_load, 0.005)  # 假设电机惯量0.005

print(f'下垂量: {sag_mm:.1f} mm')
print(f'负载惯量: {J_load:.4f} kg·m²')
print(f'惯量比: {ratio:.1f} (是否≤10: {ok})')运行输出:
python
下垂量: 70.3 mm
负载惯量: 0.0480 kg·m²
惯量比: 9.6 (是否≤10: True)
代码含参数校验(张紧力>0、惯量比≤上限),可直接替换实际参数运行验证选型合理性。
四、长行程模组常见问题 FAQ
Q1:丝杆模组能做 15 米吗?
不能。丝杆常规 0.3~2m、极限 3m 需加大直径+中间支撑+预拉伸,成本高且速度受限,15 米级必须转同步带或齿轮齿条。
Q2:同步带精度会不会比丝杆低很多?
会略低,但已足够。PCB80 重复定位 ±0.1mm,对科研扫描、搬运、涂布完全够用;只有更高精度才选研磨级丝杆。
Q3:15 米长行程最怕什么?
三类:皮带自重下垂(跳绳效应)、误差累积、安装校准。本案例用低伸长率同步带、优化张紧机构、工程师上门校直逐一化解。
Q4:长行程电机怎么选?
按惯量匹配。15 米长带转动惯量大,须匹配足够惯量的伺服,否则启停易堵转、定位不准。
Q5:需要工程师上门吗?
15 米级强烈建议。地基水平度、导轨直线度、张紧一致性只有现场校准能保证,这是"上门一次交付"的价值。
Q6:能扩展成三轴或龙门模组吗?
可以。本案例已预留扩展接口,后续可在 Y/Z 轴叠加,搭建 xyz三轴运动平台 或龙门模组结构。
五、数据引用:长行程模组的行业标准依据
长行程模组选型与验收有明确国标可循:
- GB/T 17587.1-2017《滚珠丝杠副 第1部分:术语和符号》① 规范滚珠丝杠副术语与命名;
- GB/T 17421.2-2023《机床检验通则 第2部分:数控轴线的定位精度和重复定位精度的确定》② 给出定位/重复定位精度的检验方法与判定标准。
我们(盘岩科技)在制造与出厂检验中均按上述国标执行,这也是 15 米模组能在客户现场一次通过验收的数据支撑。
六、结语
15 米级超长行程模组能稳定落地,靠的不只是一张图纸,而是从选型到上门的整套工程经验------皮带下垂的量化控制、惯量匹配的伺服选型、现场校直的安装工艺,缺一不可。
我们深耕行业多年,依托丝杆模组、同步带模组、齿轮齿条模组及非标定制滑台模组、龙门模组、xyz三轴运动平台等产品组合,提供从需求设计、模组选型、铝型架加工到控制系统集成与程序调试的一站式服务。凭借扎实的产品与交付赢得了客户口碑,也积累了丰富的一手案例和经验。您的长行程或非标直线运动项目遇到最棘手的难点是什么?欢迎在评论区交流分享工程经验。
参考文献
① GB/T 17587.1-2017《滚珠丝杠副 第1部分:术语和符号》