太长不看
- 传动选型必须先定结构:悬臂/龙门/十字三种结构决定各轴跨距、刚度和受力,跨距大 → 丝杆挠度/临界转速受限 → 需同步带或齿轮齿条;
- 悬臂式(跨距≤300mm,刚性低):各轴丝杆即可,但 Z 轴悬臂偏载需辅轨/强化;
- 龙门式(跨距≥600mm,刚性高):Y 轴(横梁)选型是关键------轻载高速用同步带,重载用齿轮齿条,并注意双 Y 轴同步;
- 十字式(跨距≤500mm):丝杆为主,Z 轴垂直需考虑制动。
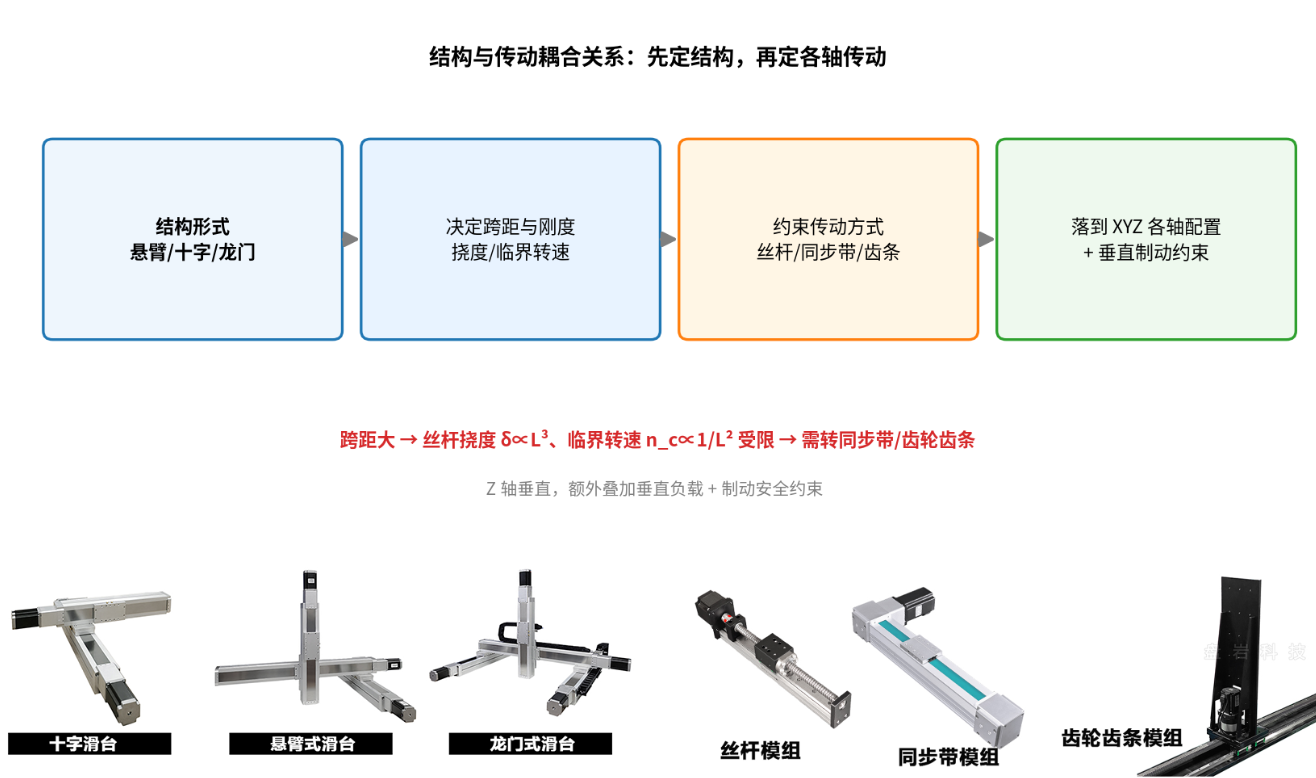
一、为什么传动选型必须和结构一起定
很多选型先定传动、再定结构,这个顺序容易出问题。结构决定各轴的跨距和刚度,跨距和刚度又反过来约束传动方式,两者是耦合关系,必须一起考虑。
三种常见结构对跨距与刚度的约束:
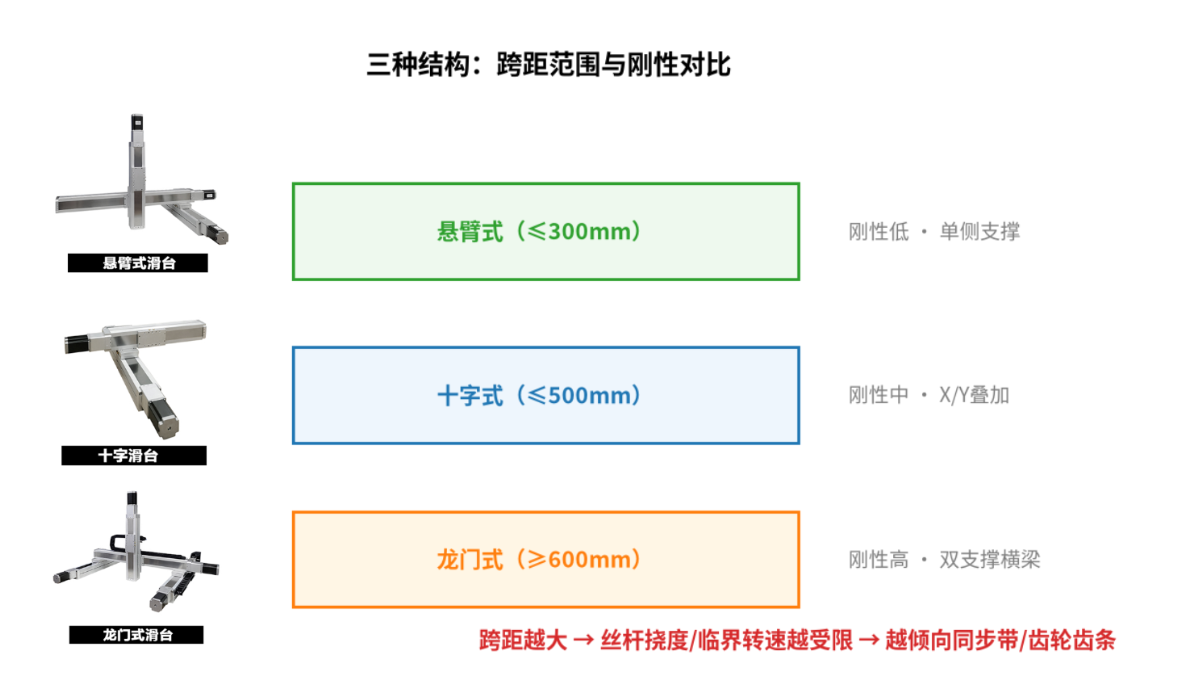
| 结构形式 | 支撑方式 | 适用跨距 | 刚性 | 负载能力 |
|---|---|---|---|---|
| 悬臂式 | 单侧支撑,Z轴侧面伸出 | ≤300mm | 低 | 低 |
| 十字滑台式 | X/Y叠加,Z轴竖直 | ≤500mm | 中 | 中 |
| 龙门式 | 双支撑承载横梁 | ≥600mm | 高 | 高 |
耦合逻辑 :跨距一大,丝杆模组的挠度(δ∝L³)和临界转速(n_c∝1/L²)双双恶化,长行程轴的丝杆就"扛不住"了,必须转同步带或齿轮齿条。所以不是"想用什么传动",而是结构跨距"逼"你用什么传动。
二、各轴的角色与受力:结构不同,各轴处境不同
在不同结构里,X/Y/Z 三个轴的角色和受力差异很大:
| 轴 | 悬臂式 | 十字式 | 龙门式 |
|---|---|---|---|
| X轴 | 底座,主驱动 | 下层叠加 | 底部平台,行程最长 |
| Y轴 | 悬臂横梁 | 上层叠加 | 龙门横梁(双轴支撑) |
| Z轴 | 悬臂侧伸(偏载大) | 竖直升降 | 竖直升降 |
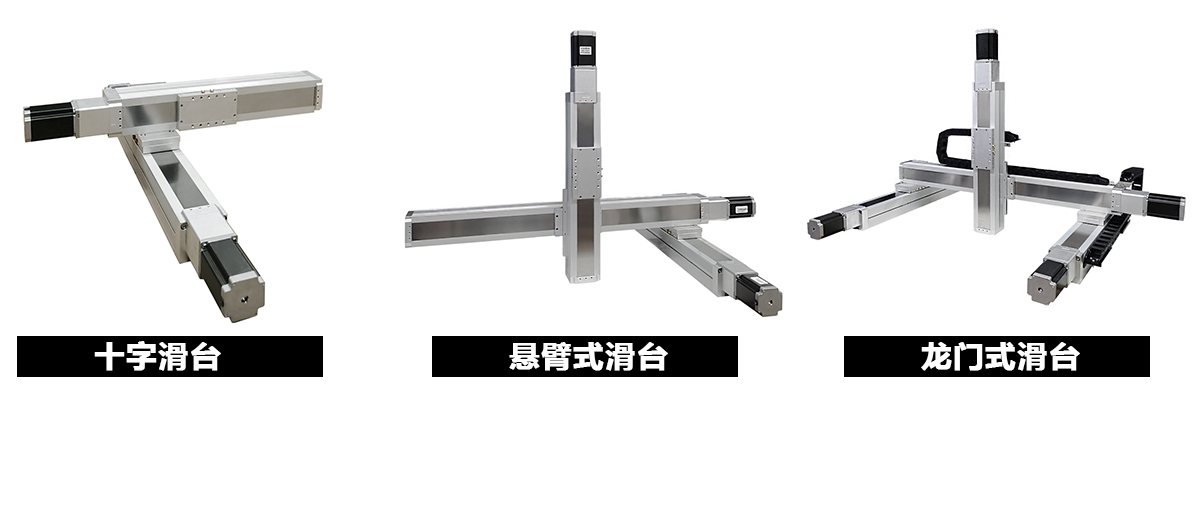
关键差异:
- 悬臂式的 Z 轴:从横梁侧面伸出,悬臂偏载力矩大,长行程下末端易晃动,需要辅轨分担偏载;
- 龙门式的 Y 轴:横梁由两条 Y 轴共同支撑,大跨度刚性最好,但两条 Y 轴必须同步(否则横梁偏斜);
- 十字式的 X/Y:X/Y 叠加堆高,重心高,中等跨距下刚性中等。
选型起点:先想清楚你的设备是悬臂、十字还是龙门,各轴的"角色"和"受力"就定了,传动选型才有依据。
悬臂 Z 轴的偏载量化校核(悬臂梁模型):悬臂式 Z 轴从横梁侧面伸出,末端负载与自重形成偏载弯矩,悬臂梁挠度:
δ = FL³ / (3EI)
数值算例 :末端负载 F=50N、悬臂伸出 L=200mm、铝型材截面惯性矩 I=4×10⁴ mm⁴、铝合金弹性模量 E=70GPa → 挠度 δ ≈ 0.048mm。若把悬臂缩短到 100mm,挠度降到 1/8(约 0.006mm)。这就是悬臂结构末端易晃、长悬臂必须靠辅轨分担偏载或缩短跨距来兜底的原因。
龙门双 Y 轴同步:单驱动器并联 vs 电子主从:龙门横梁由两条 Y 轴支撑,两轴必须同步,否则横梁偏斜。两种方案取舍:
| 方案 | 原理 | 优势 | 局限 | 适用 |
|---|---|---|---|---|
| 单驱动器并联 | 一驱动器驱动两电机,电流一致强制同步 | 结构简单、成本低 | 两轴负载不均无法单独补偿 | 轻载龙门 |
| 电子主从同步 | 两轴独立驱动器,主从跟随 | 可单独补偿、精度高 | 成本高、需通讯 | 重载/高精度 |
取舍:轻载高速龙门,用单驱动器并联省成本;重载、高精度或长行程龙门,用电子主从同步保证横梁不偏斜。
三、各轴传动怎么选:决策矩阵
结合结构与传动边界,各轴传动可按如下矩阵判断:
| 轴 | 工况条件 | 推荐传动 | 理由 |
|---|---|---|---|
| X轴(底部/主驱动) | 常规行程、高精度 | 丝杆 | 精度高、成本适中 |
| X轴 | 大跨度(>2m)高速轻载 | 同步带 | 临界转速锁死丝杆高速段 |
| X轴 | 大跨度重载 | 齿轮齿条 | 挠度/过载受限 |
| Y轴(横梁/龙门) | 龙门大跨度轻载高速 | 同步带 | 跨度大、需高速 |
| Y轴 | 龙门大跨度重载 | 齿轮齿条 | 横梁重载需高刚性 |
| Z轴(垂直) | 高精度垂直 | 丝杆(+制动器) | 精度高,垂直需制动 |
| Z轴 | 重载垂直 | 齿轮齿条(+制动/配重) | 重载长行程 |
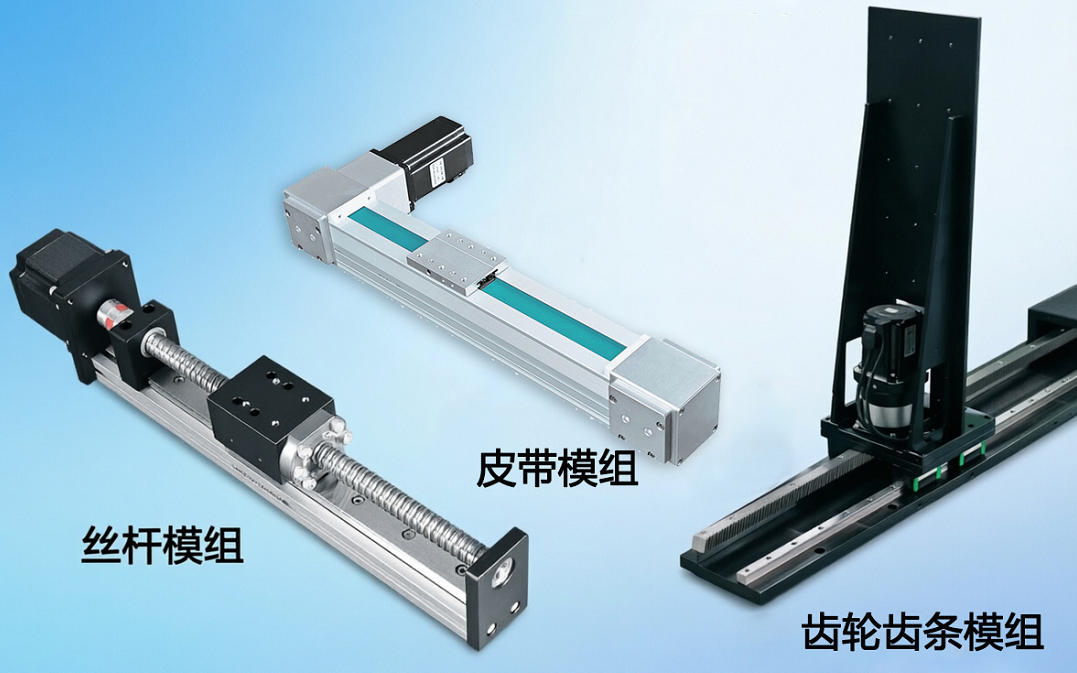
三种结构下的典型传动组合(决策矩阵热力图的表格化):
| 结构 | X轴 | Y轴 | Z轴 |
|---|---|---|---|
| 悬臂式 | 丝杆 | 丝杆 | 丝杆 + 辅轨 |
| 十字式 | 丝杆 | 丝杆 | 丝杆 + 制动 |
| 龙门式(轻载高速) | 同步带 | 同步带 | 丝杆 + 制动 |
| 龙门式(重载) | 齿轮齿条 | 齿轮齿条 | 丝杆/齿条 + 制动 |
核心规律:X/Y 是水平轴,看"行程×负载"选传动;Z 是垂直轴,额外叠加"垂直负载 + 制动安全"两个约束。悬臂结构的 Z 轴还要加"偏载校核"。
四、可执行的选型决策代码
把上面的矩阵转成可运行函数:
python
python
def select_axis_drive(structure, axis, stroke_m, load_kg, speed_mm_s, accuracy_mm):
    """按结构与工况,输出某轴的传动方式
    参数: structure: 结构类型('悬臂'/'十字'/'龙门'); axis: 'X'/'Y'/'Z'
    """
    # Z 轴垂直约束(任何结构)
    if axis == 'Z':
        if load_kg > 200 or stroke_m > 3:
            return '齿轮齿条 + 制动/配重', '垂直重载长行程'
        return '丝杆 + 制动器', '垂直高精度,需制动'
    # 水平轴(X/Y):行程×负载决定
    if stroke_m > 2:                       # 大跨度
        if load_kg < 30 and speed_mm_s > 800:
            return '同步带', '大跨度高速轻载'
        return '齿轮齿条', '大跨度重载'
    # 常规行程
    if accuracy_mm <= 0.01:
        return '丝杆(+光栅尺)', '高精度'
    if speed_mm_s > 600:
        return '同步带/大导程丝杆', '中高速'
    return '丝杆', '精度与负载均衡'

# 示例:龙门式三轴
print('龙门 X轴(3m,轻载):', select_axis_drive('龙门','X',3.0,15,1200,0.05))
print('龙门 Y轴(2.2m,重载):', select_axis_drive('龙门','Y',2.2,150,300,0.05))
print('龙门 Z轴(0.5m,负载8kg):', select_axis_drive('龙门','Z',0.5,8,150,0.02))运行输出:
python
龙门 X轴(3m,轻载): ('同步带', '大跨度高速轻载')
龙门 Y轴(2.2m,重载): ('齿轮齿条', '大跨度重载')
龙门 Z轴(0.5m,负载8kg): ('丝杆 + 制动器', '垂直高精度,需制动')
代码把"结构→各轴传动"的决策固化下来,读者可直接替换参数运行验证。
五、各轴选型的量化校核:把选型落到数字
传动方式定了,还要做力学与精度校核才能确定具体型号。以龙门式三轴为例,五项校核逐一落地:
5.1 水平轴(X/Y)负载与扭矩校核
负载力:F = μ·m·g + m·a (μ 为导轨滚动摩擦系数约 0.003,a 为加速度)
电机扭矩:T = (F·P)/(2πη) + T_f(P 为导程,η 为滚珠丝杆效率约 0.9,T_f 为摩擦力矩)
算例 :X 轴承载组合负载 m=20kg、加速度 a=1m/s²、导程 P=10mm、η=0.9:
F = 0.003×20×9.8 + 20×1 ≈ 20.6N;T = 20.6×0.01/(2π×0.9) ≈ 0.036 N·m(匀速),快启快停取 3 倍余量约 0.11 N·m。
5.2 垂直轴(Z)负载校核与制动
垂直轴重力恒定:F = m·g 。算例 :Z 轴负载 8kg → F=78.4N。滚珠丝杆不自锁,垂直轴必须配置制动器,且抱闸保持扭矩 ≥ 负载折算到电机的扭矩,重载预留 1.5 倍余量。
5.3 电机惯量匹配
负载折算惯量与电机转子惯量之比需控制在合理范围:
J_load = m·(P/2π)² ,一般要求 J_load/J_m ≤ 5~10。惯量比过大会导致动态响应差、系统易振荡,需加大电机或降低负载折算惯量。
5.4 导轨寿命校核
L₁₀ = (C/P_eq)³ × 10⁶(转) 。C 为额定动载荷、P_eq 为当量载荷。负载翻倍,寿命掉到 1/8(三次方关系),重载工况需按实际载荷严格校核。
5.5 精度校核
总定位精度 = √(Δ丝杆² + Δ编码器² + Δ背隙² + Δ热变形²)。C7 级丝杆 ±0.05mm、背隙双螺母预紧 ≤0.01mm;若精度要求 ≤±0.02mm,需加光栅尺。
校核顺序:先校负载扭矩(选电机)→ 再校惯量匹配(定动态)→ 随后校导轨寿命(选导轨)→ 最后校精度(决定是否加光栅尺)。五项走完,各轴型号基本确定。
六、实战案例:结构与传动的联动落地
以下为我们(盘岩科技)在 XYZ 三轴运动平台定制领域的项目实践(客单价 1万~8万元区间)。
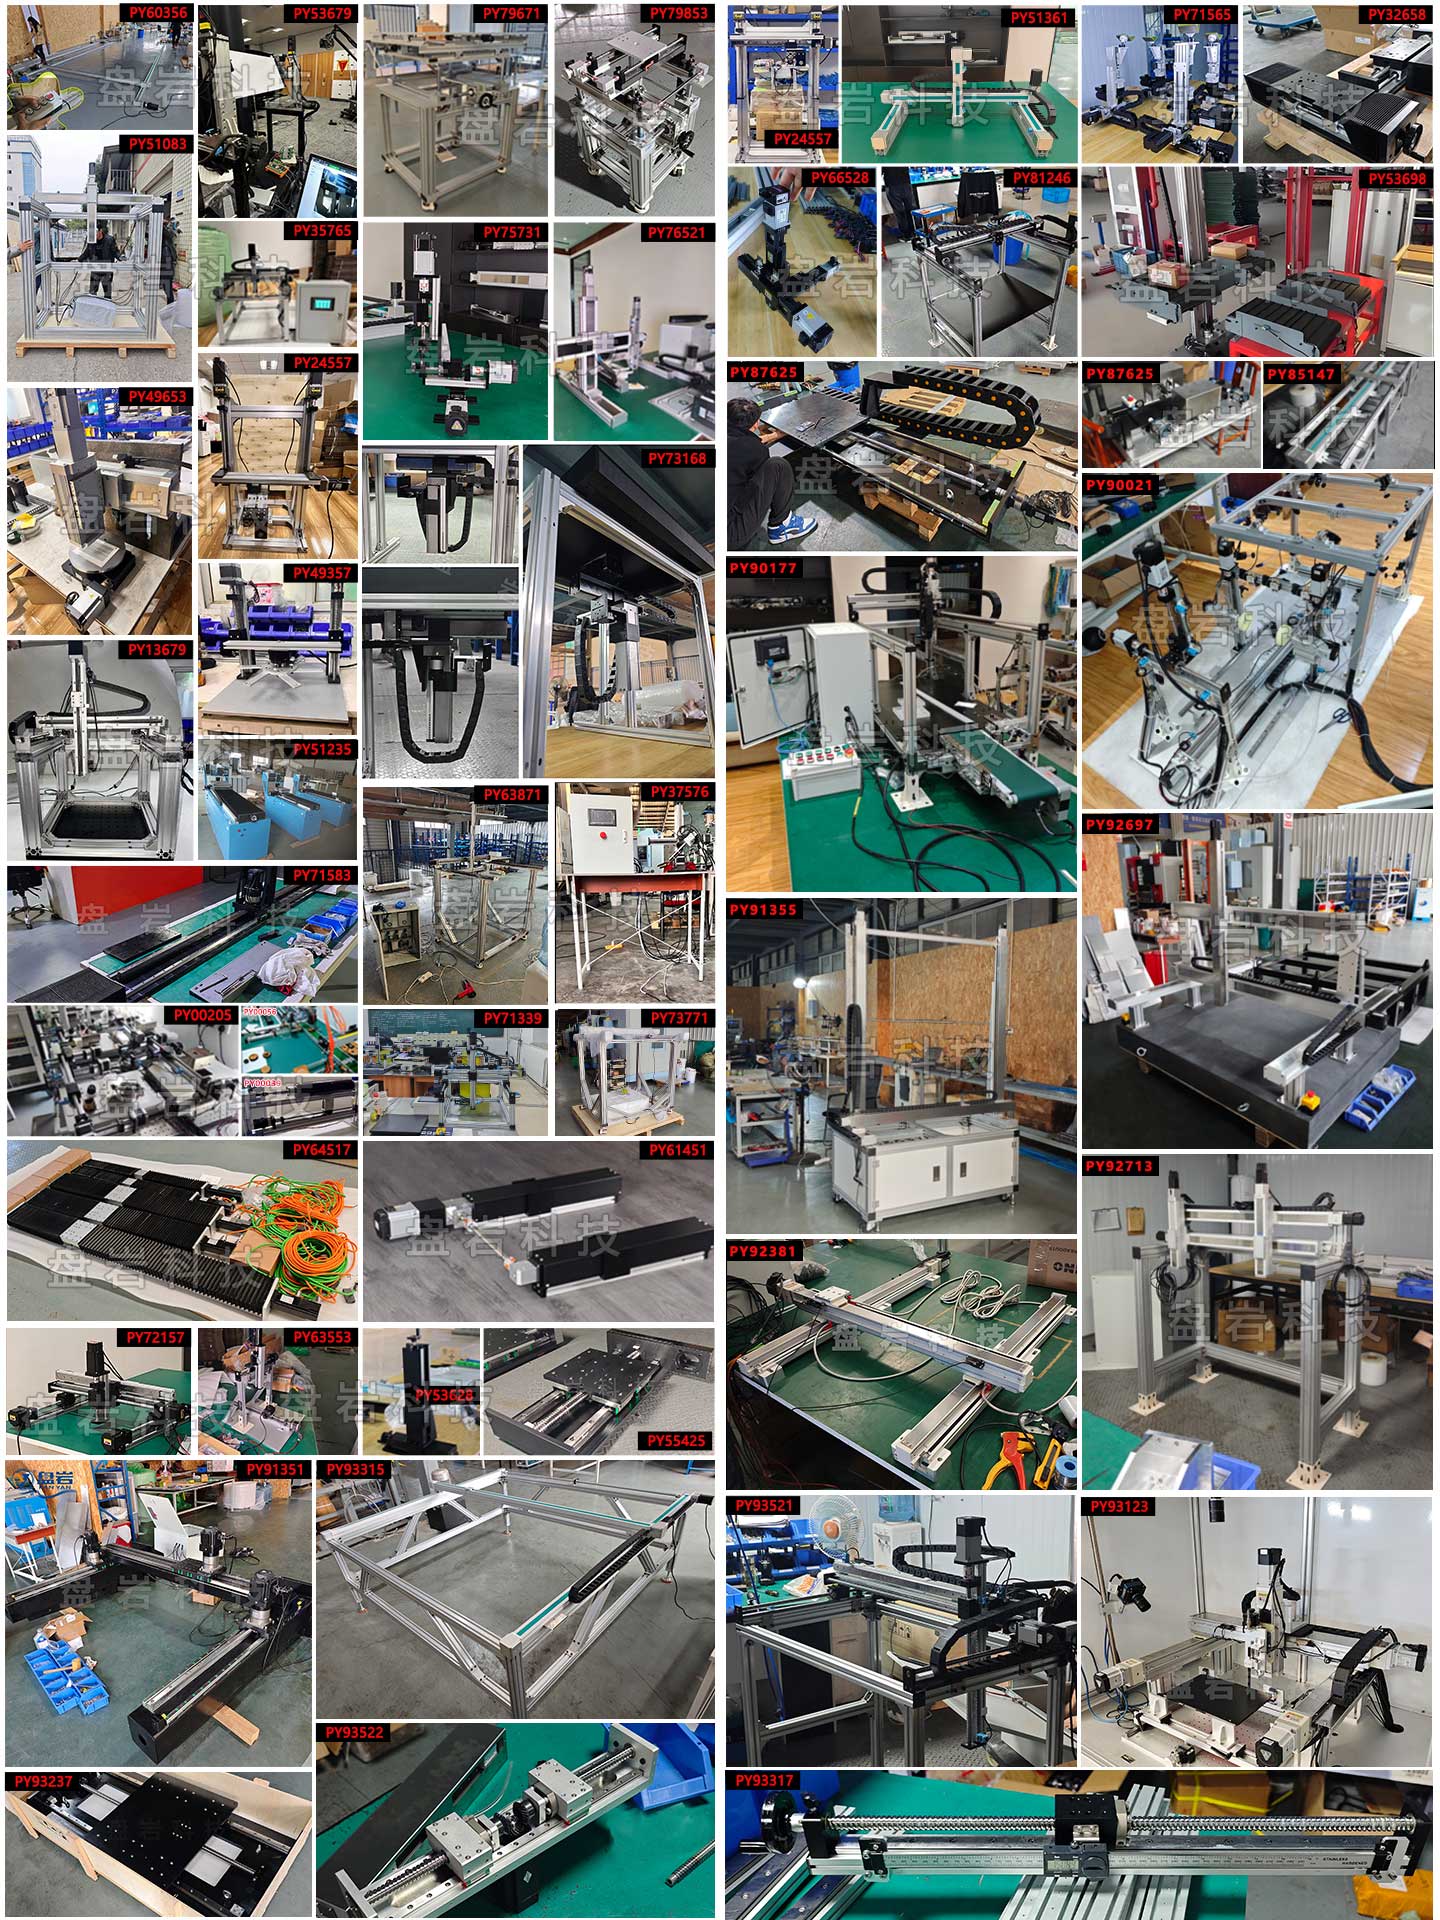 部分非标定制案列分享
案例一:龙门式高速检测三轴(约3.6万)
- 问题:龙门结构 X 轴 3m / Y 轴 2.2m,负载 5kg,要求高速、精度 ±0.5mm。
- 方案 :Y 轴(横梁)与 X 轴均用同步带模组,大跨度高速轻载;Z 轴用丝杆 + 制动器。
- 结果:速度精度双达标,双 Y 轴同步稳定,成本可控。
案例二:龙门式重载上下料(约5.2万)
- 问题:龙门结构 X 轴 2.4m、负载 230kg 重载。
- 方案 :X/Y 轴用齿轮齿条模组(大跨度重载),Z 轴丝杆 + 配重平衡。
- 结果:重载长行程稳定,垂直安全,一次验收。
案例三:悬臂式点胶三轴(约1.3万)
- 问题:悬臂式结构,Z 轴侧面伸出,行程 ≤300mm,末端点胶要求稳定。
- 方案 :各轴丝杆模组,Z 轴悬臂侧增加辅轨分担偏载。
- 结果:悬臂末端晃动被辅轨抑制,点胶轨迹稳定,精度 ±0.05mm。
三个案例印证"结构决定传动":龙门大跨度→同步带/齿轮齿条,悬臂小跨距→丝杆+辅轨。选型先定结构,传动自然就清晰了。
七、结语
XYZ 三轴运动平台,传动选型的正确顺序是:先定结构,再定各轴传动。结构决定跨距与刚度,跨距约束传动边界(丝杆挠度/临界转速、同步带过载、齿轮齿条成本),Z 轴再叠加垂直与制动约束。
我们深耕行业多年,依托丝杆模组、同步带模组、齿轮齿条模组及非标定制滑台模组、龙门模组、xyz三轴运动平台等产品组合,提供从需求设计、模组选型、铝型架加工到控制系统集成与程序调试的一站式服务。凭借扎实的产品与交付赢得了客户口碑,也积累了丰富的一手案例和经验。你在三轴结构中遇到过跨距太大、丝杆跑不动的坑吗?悬臂和龙门你是怎么权衡的?欢迎在评论区交流选型经验。
参考文献
- 机械设计手册(滚珠丝杆挠度、临界转速,结构刚度章节)
- 三轴模组传动方式对比:丝杆、同步带与齿轮齿条如何选?
- 制造企业必看:XYZ三轴模组选对了,精度/负载/交期全解决