论文题目: Bi-structural spatial--temporal network for few-shot fault diagnosis of rotating machinery(面向旋转机械小样本故障诊断的双结构时空网络)
期刊: Mechanical Systems and Signal Processing,2025
摘要(中文翻译): 近年来,许多时空诊断框架通过提取固有且具有泛化能力的特征,改善旋转机械的小样本故障诊断性能。然而,大多数方法通过堆叠一维卷积和时间模块分别提取空间与时间特征,这可能降低时空相关性并造成信息损失。新兴的图卷积网络(GCN)擅长处理多通道数据,提供了更强的空间特征提取方式,因此值得将 GCN 引入时空框架。不过,大多数基于 GCN 的方法使用 KNN-Graph 或 Radius-Graph 等单一建图策略,在不同数据集上的泛化能力可能不足。为解决上述限制并提升旋转机械在小样本场景下的诊断性能,本文提出双结构时空网络(BS-STN)。该方法引入物理信息与功能信息驱动的图以及两条结构推理路径,通过特征融合获取更丰富的信息;设计自适应推理融合模块,动态调节融合视角与单视角特征对梯度下降的贡献,避免特征融合可能造成的过拟合;通过相同节点连接多个时间步的图以形成时间图,并结合基于广播机制的时间与空间嵌入,使图卷积同步传播时空信息,减少信息损失并提取固有特征。论文还开源了推力滑动轴承数据集,包含正常、推力瓦磨损及润滑油污染状态下的多通道信号。作者在两个公开数据集和自采集滑动轴承数据集上开展实验;不同小样本场景下的比较验证了 BS-STN 的有效性与优势。论文同时公开方法源码和自采集数据。
源码与数据: https://github.com/CQU-ZixuChen/BS-STN
一、研究背景与核心问题
旋转机械故障诊断常依赖振动等多传感器信号。时间维度包含周期、趋势信息;空间维度则包含不同测点之间的分布与相互作用信息。传统 CNN-RNN、CNN-GRU 等时空网络通常采用"先提空间特征、再交给时间模块"的串行思路。这种做法能结合两类信息,但空间与时间之间的交互并不是在同一次消息传播中完成的。
另一方面,工业场景中标注故障样本十分有限。本文研究的是所有类别都缺少训练样本、且训练集类别平衡的情形:每类只有 K = 1~5 个训练样本,不依赖包含大量标签样本的预训练 base set。因而重点不是把模型堆得更复杂,而是让有限样本提供尽可能充分且不过拟合的信息。
作者提出三个直接相关的问题:单一图结构可能遗漏部分传感器关系;串联式时空提取可能削弱时空耦合;双视角直接融合又可能放大小样本过拟合。 BS-STN 的三项设计正好分别回应这些问题。
二、BS-STN 整体框架
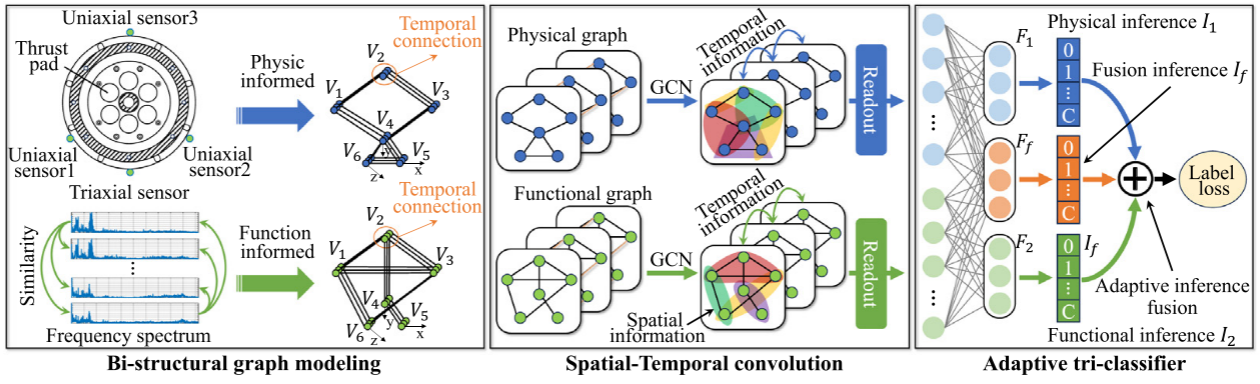
论文 Figure 1:BS-STN 总体结构
从 Figure 1 可以把整条路径读成:多通道振动信号 → FFT 频谱节点特征 → 物理图 / 功能图 → 双分支时空图卷积 → 两路视角特征及融合特征 → 自适应三分类器。每个传感器通道对应一个图节点;同一份监测信号使用两种建图策略,因此得到不同的信息传播路径。
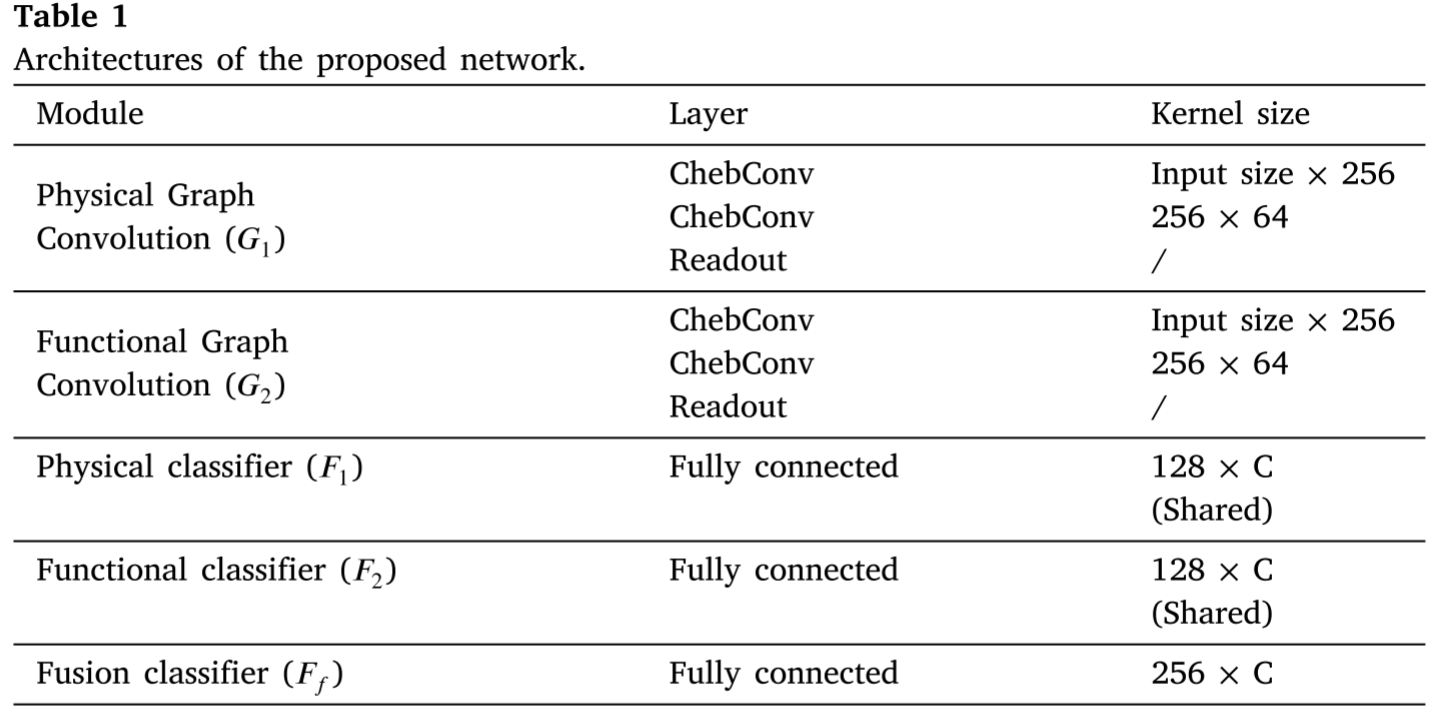
论文 Table 1:模型层配置
两条图分支均采用两层 Chebyshev 图卷积(ChebConv),通道数依次为输入维度 → 256 → 64,然后进行 Readout。物理与功能单视角分类器分别输出故障类别,融合分类器接收拼接后的双视角表示。这里值得注意的不是网络深度,而是相同输入被两种拓扑解释,并在训练目标中得到协调。
三、双结构建图:既看物理位置,也看响应相似性
3.1 物理图(Physical Graph)
作者根据传感器与机械设备的实际位置构图:沿设备物理表面可达的相邻测点连边,三轴传感器的三个通道也互相连边。其思想是用设备布局组织全局信息传播。物理图主要由安装位置决定,而不是由某一次信号的数值决定。
3.2 功能图(Functional Graph)
功能图采用 Radius-Graph:计算两个通道频谱特征之间的余弦距离,低于阈值 ε 的节点构成邻居。相比按空间位置建边,它关注故障响应是否相近 ,更容易突出局部关联。论文中的建边准则可概括为:当 cos_distance(z_i, z_j) ≤ ε 时连接节点 i 与 j;这里 z_i、z_j 是对应频谱特征。
双图不是为了简单"多加一条分支"。某些测点在设备上相邻,但对同一故障的响应未必最相似;反过来,距离较远的测点也可能出现相似变化。物理图与功能图提供互补的信息组织方式,后续的图卷积因此有机会抽取不同的故障证据。
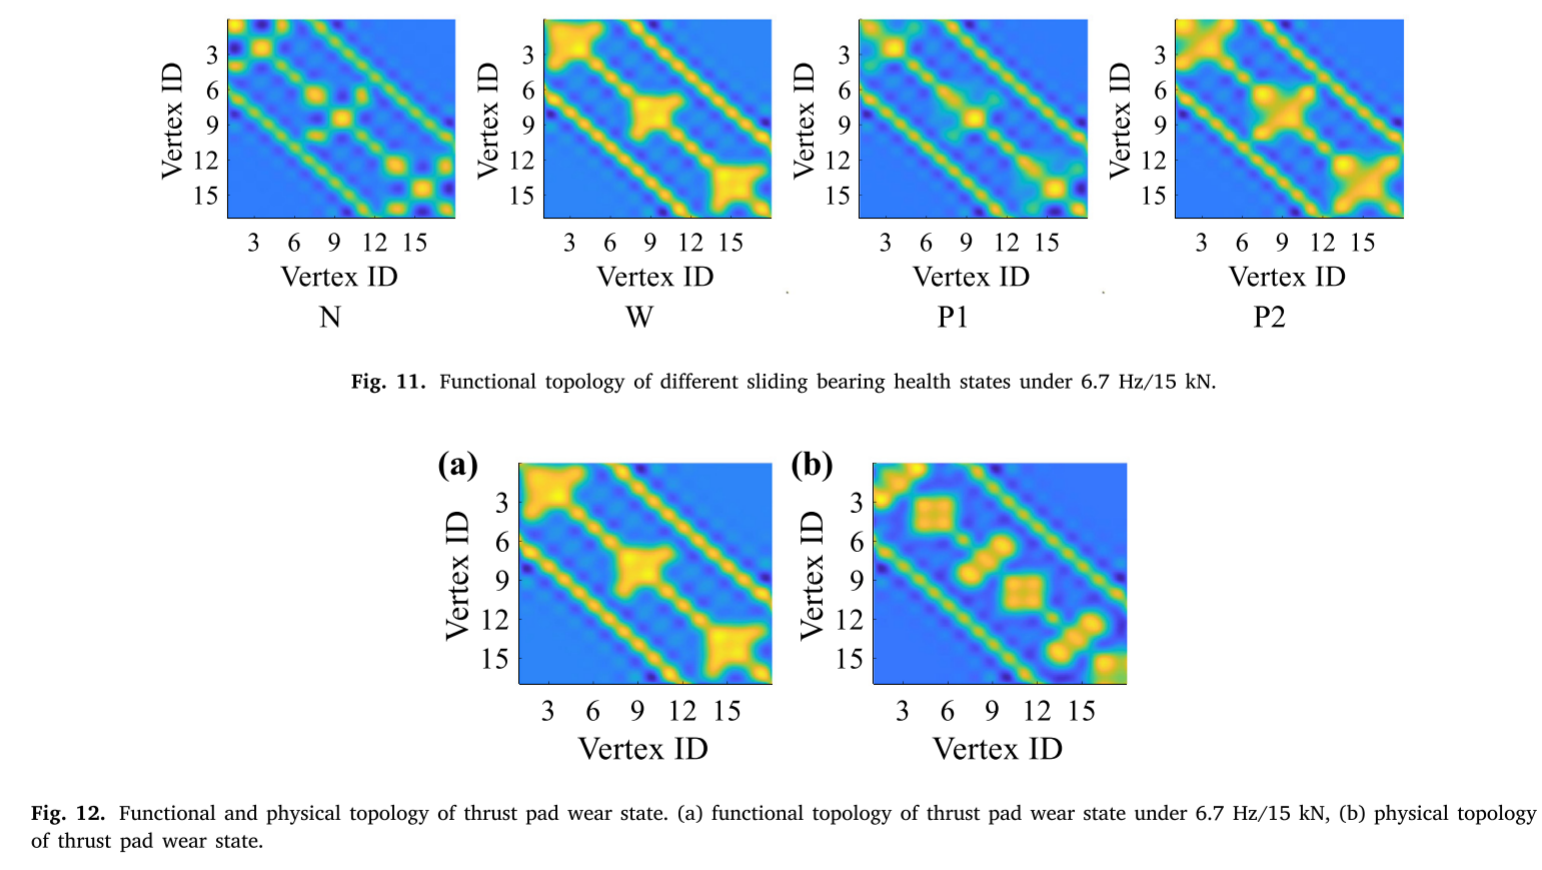
论文 Figure 11--12:不同健康状态的功能图拓扑,以及物理图和功能图的对比
Figure 11 表明不同健康状态的功能图连边存在差异;Figure 12 则展示,同一种推力瓦磨损状态下,两类图的拓扑并不相同。这是双结构设计的直接可视化依据:两种拓扑改变的是图卷积消息传递的路径,而不仅是网络结构名称。
四、同步时空卷积与自适应推理融合
4.1 将时间也变成图中的边
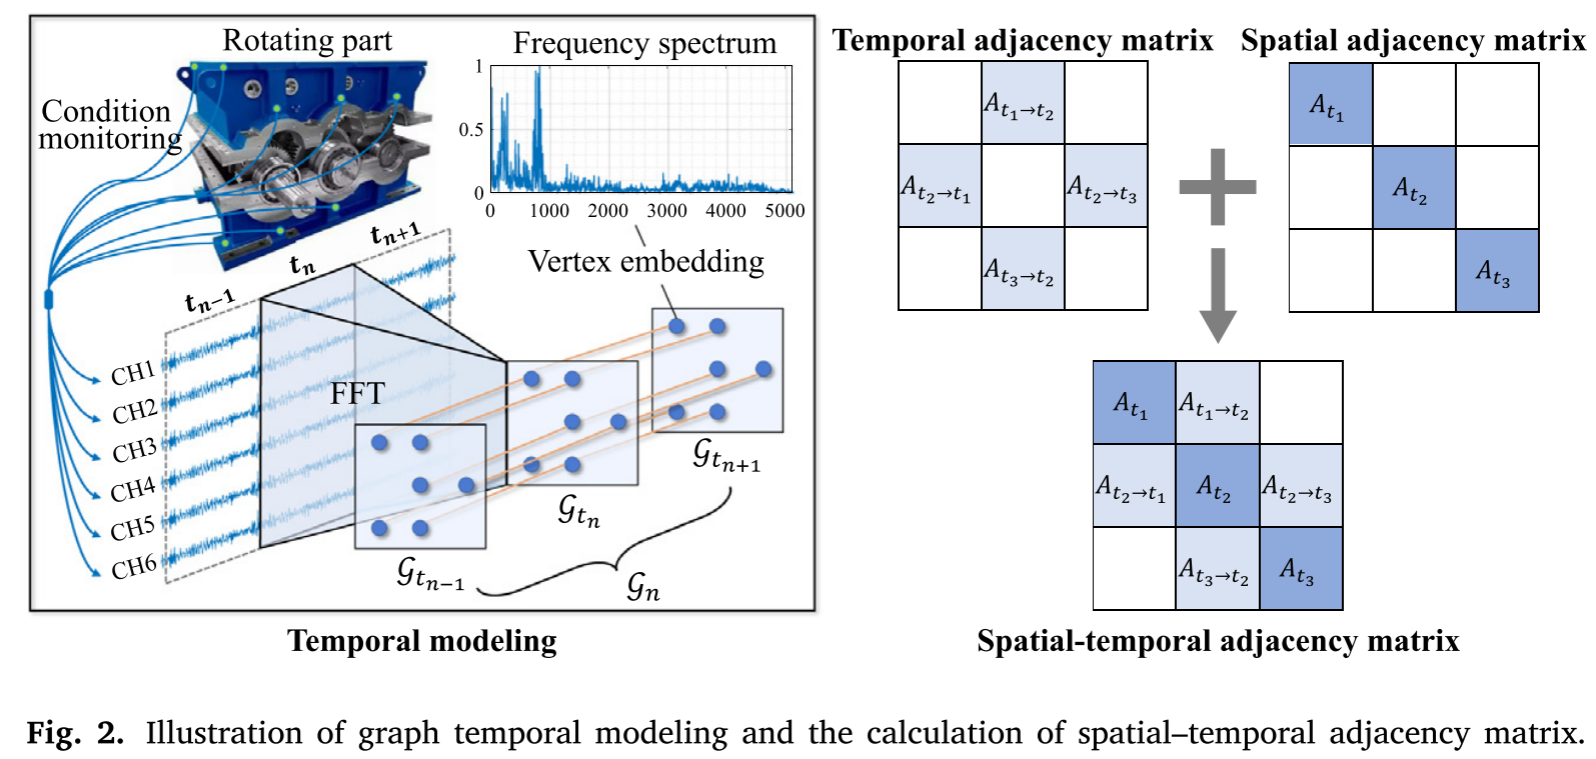
论文 Figure 2:三个连续时间步的时空图构建与邻接矩阵
作者不再先分别提空间特征再使用 GRU/LSTM,而是把三个连续时间步表示成三个子图,并连接相邻子图中的同一传感器节点 。这样,每个子图内部存在传感器间的空间边,不同子图之间存在跨时间的边。时空邻接关系可直观理解为 A_ST = A_S + A_T,其中 A_S 描述各时间步内部的空间连接,A_T 描述同一节点跨相邻时间步的连接。
不过,直接拼成大图会模糊"这是哪个传感器、哪个时刻"。所以作者加入两类可学习位置嵌入,并通过广播相加:
这里 Z 是原始节点特征,Pos_s 标记节点空间身份,Pos_t 标记时间步身份。之后同一图卷积操作便能沿空间边和时间边传播信息。网络从中间时间步的子图读取特征,使其同时获得前后两个时间步的消息,并通过最大/平均聚合形成分类表示。这就是本文"同步提取时空特征"的核心,而不是简单换一种时序编码器。
4.2 三分类器为什么要自适应融合?
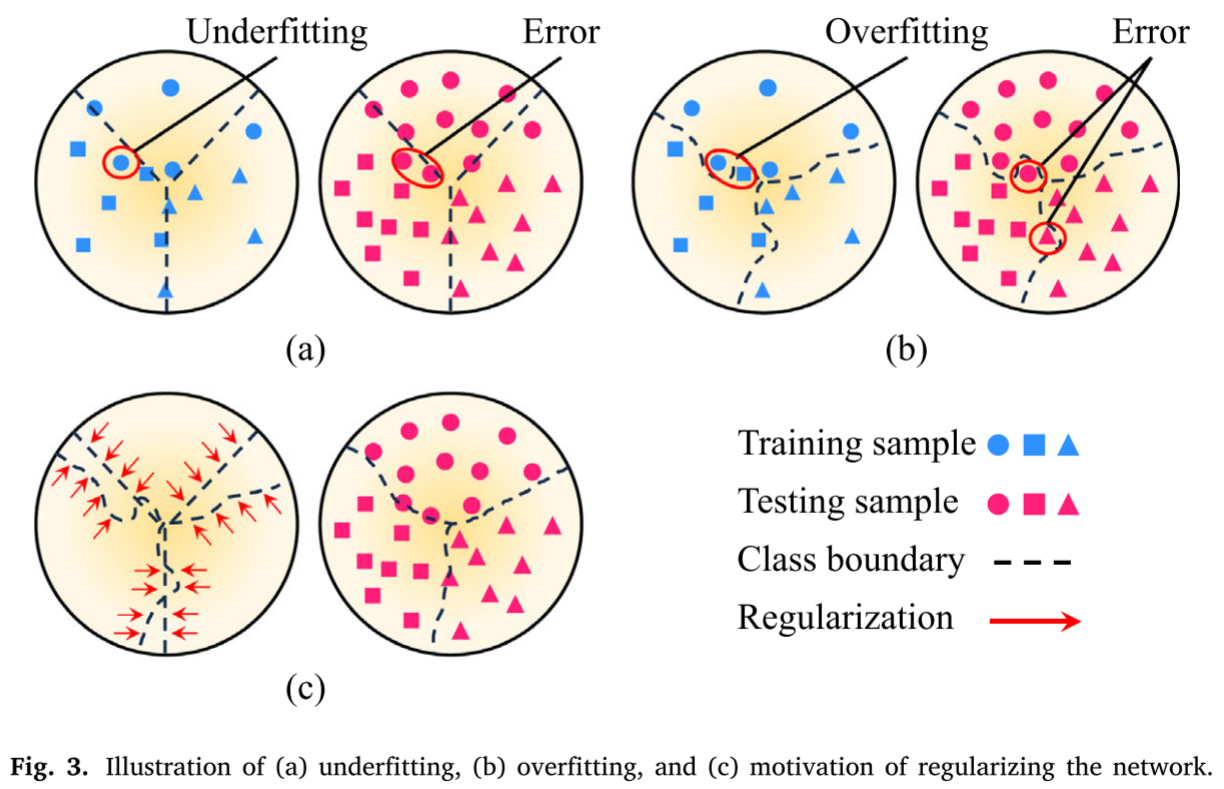
论文 Figure 3:欠拟合、过拟合与正则化动机
只有单视角时,信息不足可能导致欠拟合;直接拼接双视角时,有限样本又容易让模型学习冗余细节并过拟合。作者因此设置物理分类器、功能分类器和融合分类器,并让单视角分类器与融合分类器共享对应的部分参数。
设三者的输出分别为 、
和
。模型先依据各单视角推理与融合推理之间的余弦相似度,经 Softmax 得到自适应权重 α₁、α₂;随后用融合权重 λ 重新校准分类推理:
最后使用重新校准的推理结果计算交叉熵损失。直观地说,让融合预测保留双视角信息,同时接受单视角结果的约束,并通过 λ 决定约束强度。α₁、α₂ 并不是额外的固定超参数,而是随预测相似度自适应变化;λ 则是需要选择的平衡系数。论文训练使用校准后的输出,算法给出的测试输出为融合分类器的预测。
五、实验结果与消融分析
5.1 数据集与评价方式
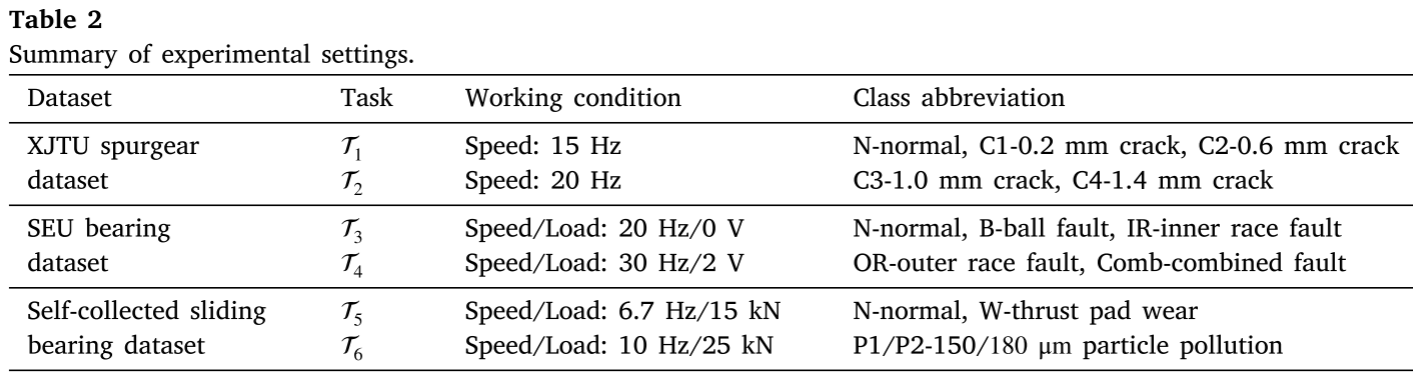
论文 Table 2:三个数据集与六个任务的工况和故障类别
实验使用 XJTU 直齿轮数据集(T1/T2,不同转速及裂纹程度)、SEU 轴承数据集(T3/T4,不同工况与轴承故障)和作者自建的推力滑动轴承数据集(T5/T6,正常、推力瓦磨损及两种污染颗粒尺寸)。各工况独立作为诊断任务,并非跨工况迁移学习实验。采用每类 K = 1~5 的设置,结果基于五次重复试验,报告准确率与四分位距(IQR);IQR 越小,意味着不同试验的结果波动通常越小。
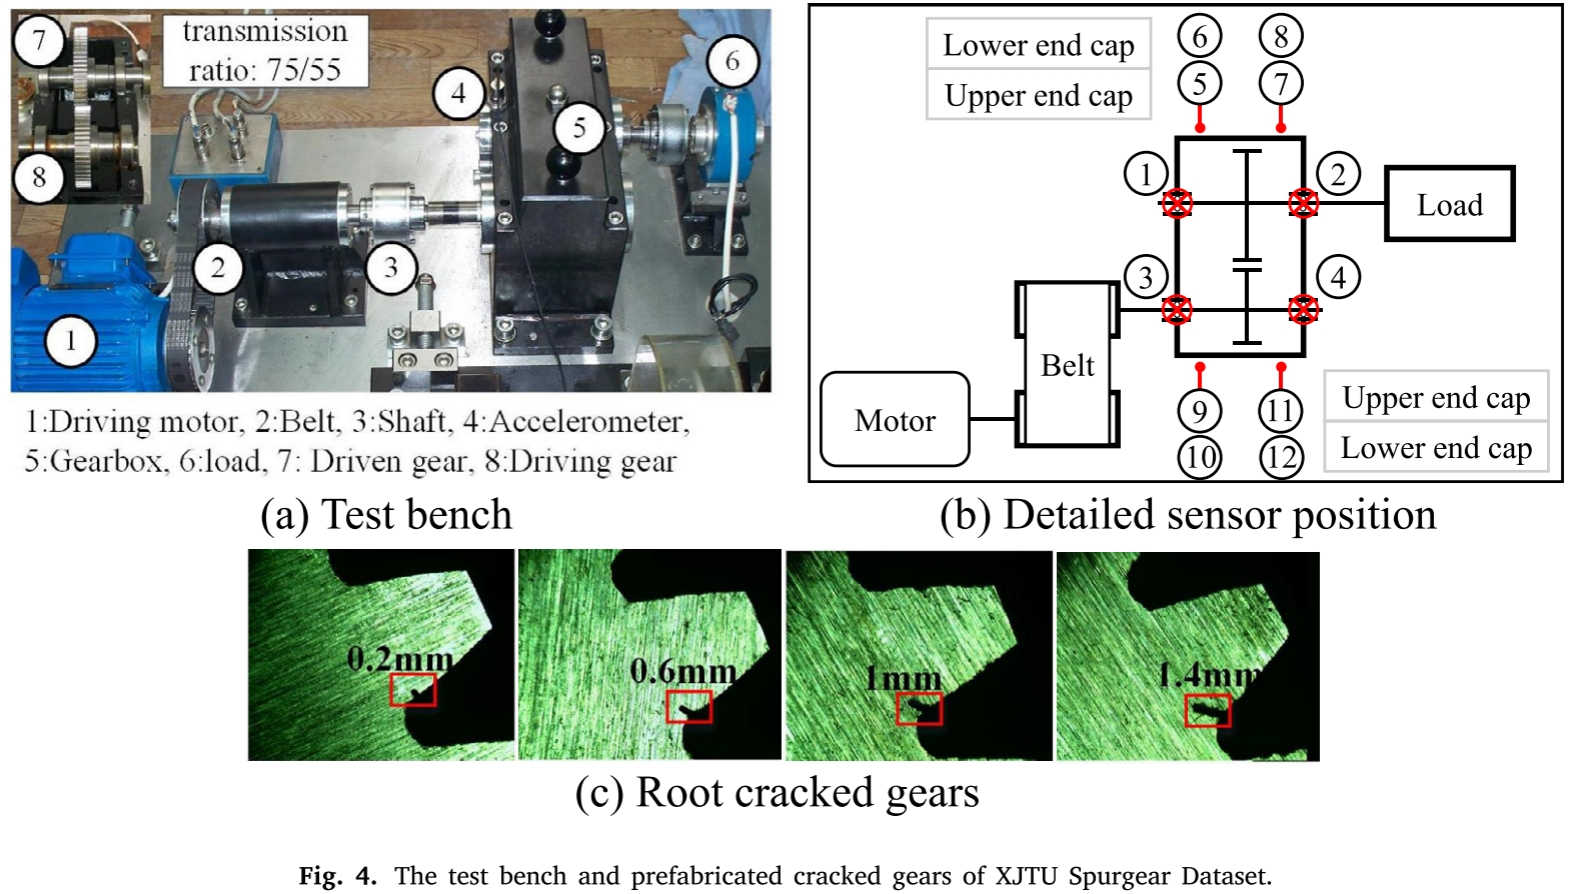
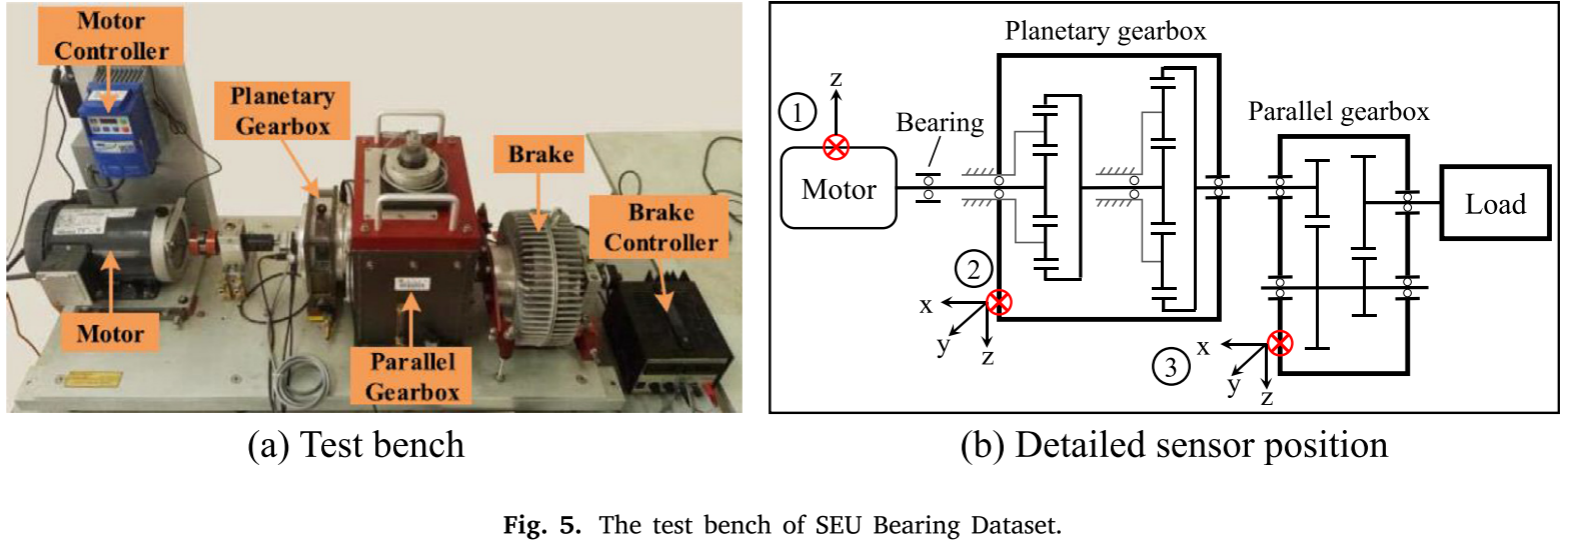
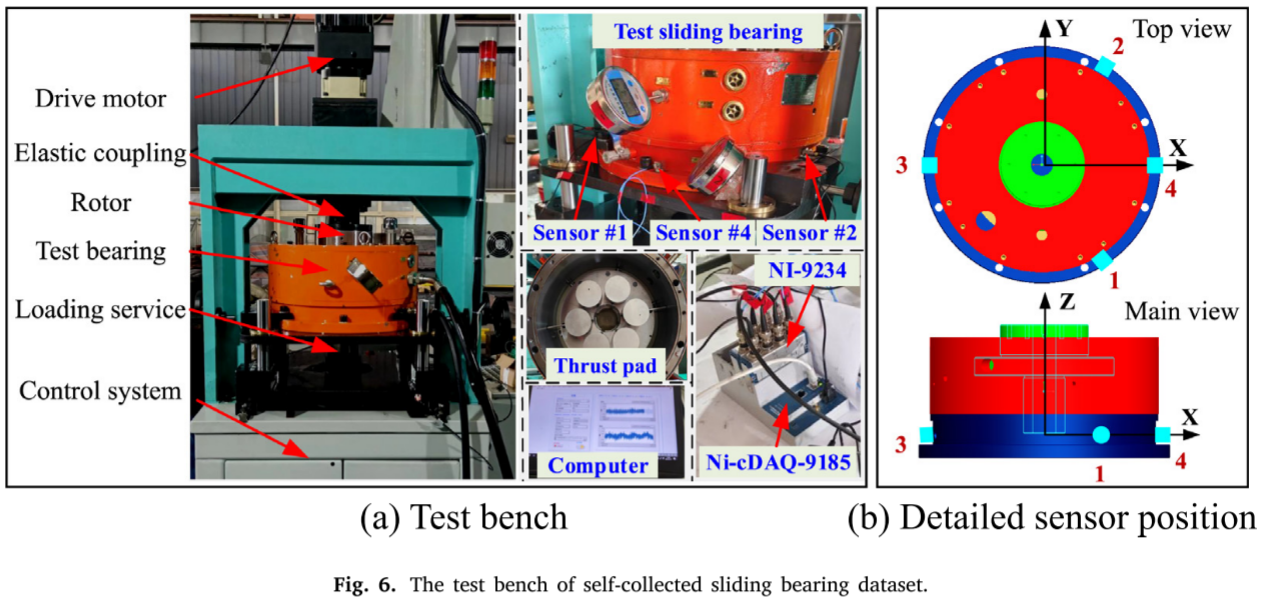
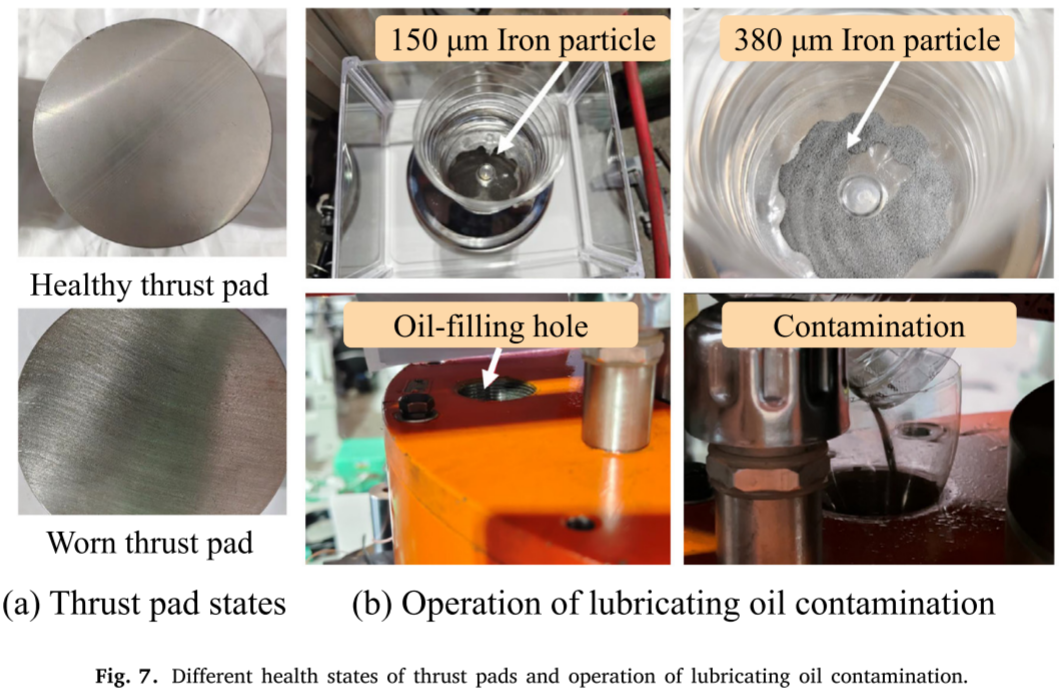
论文 Figure 4--7:齿轮、轴承与自建滑动轴承试验台及故障状态
Figure 6--7 尤其值得保留:作者不仅提出算法,还公开了滑动轴承的实际试验数据,为滑动轴承少样本研究增加了一套可用的多通道验证数据。
5.2 三组数据集的主实验
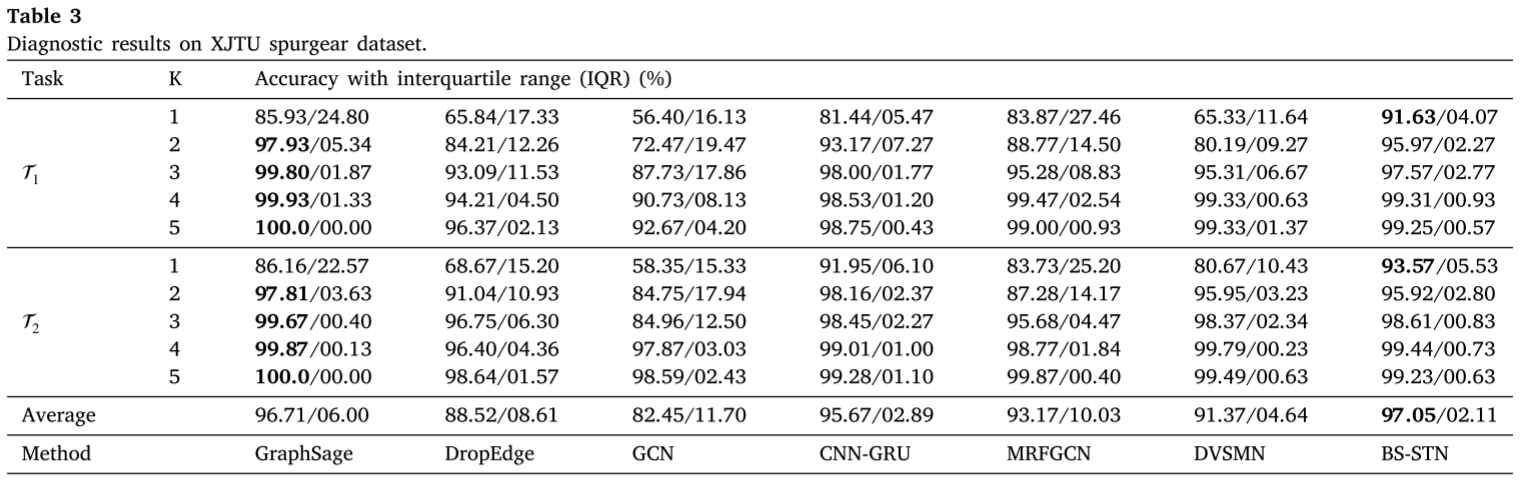
论文 Table 3:XJTU 直齿轮数据集诊断结果
在 T1/T2 的 K = 1 设置下,BS-STN 分别达到 91.63% 和 93.57% ,并表现出较小的 IQR,说明极少样本时效果突出。综合十项设置,BS-STN 平均准确率 97.05% ,GraphSage 为 96.71%。但随着 K 增大,GraphSage 在部分任务中反而优于 BS-STN,不能解读为每一档都第一。
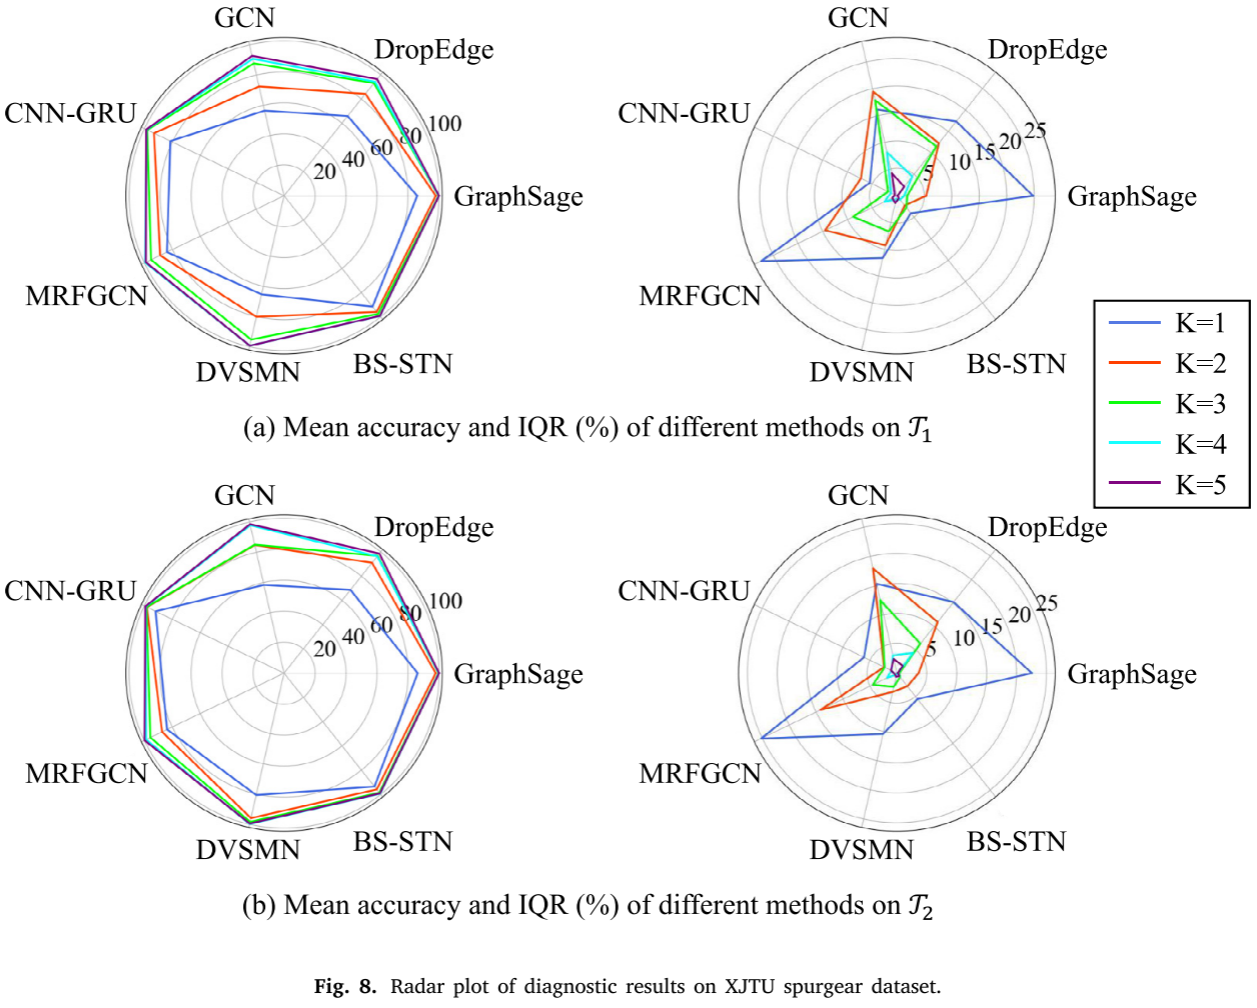
论文 Figure 8:XJTU 数据集准确率与稳定性雷达图
雷达图强调了两件事:所有方法都随 K 增加而趋于准确、稳定;BS-STN 的突出价值在于 K 极小的条件下仍保持较好表现,而不是样本增多后保持绝对优势。
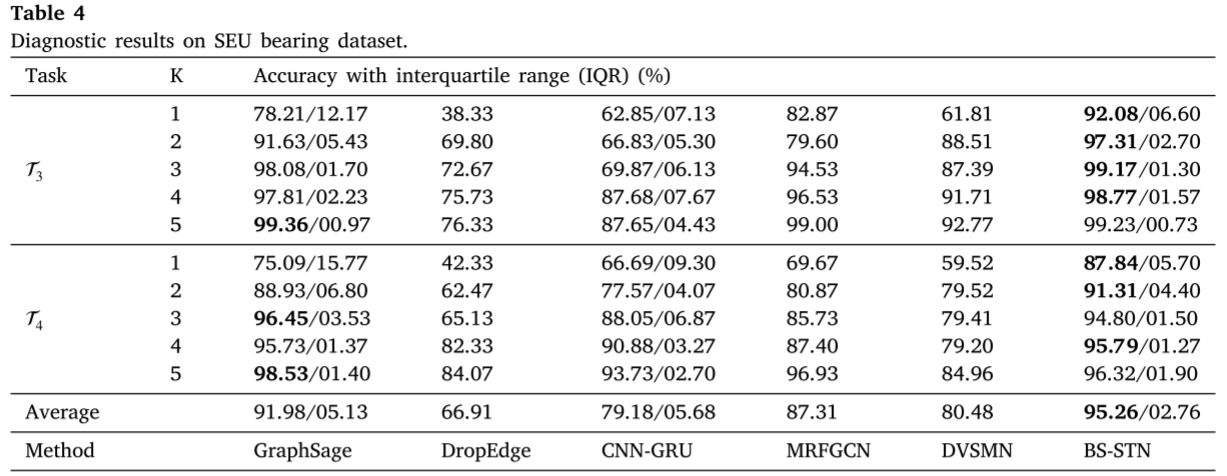
论文 Table 4:SEU 轴承数据集诊断结果
在 SEU 数据集上,BS-STN 的整体平均准确率达到 95.26% ,高于 GraphSage 的 91.98% ;平均 IQR 为 2.76%。这说明单一建图方式对测点布局的变化可能更敏感。
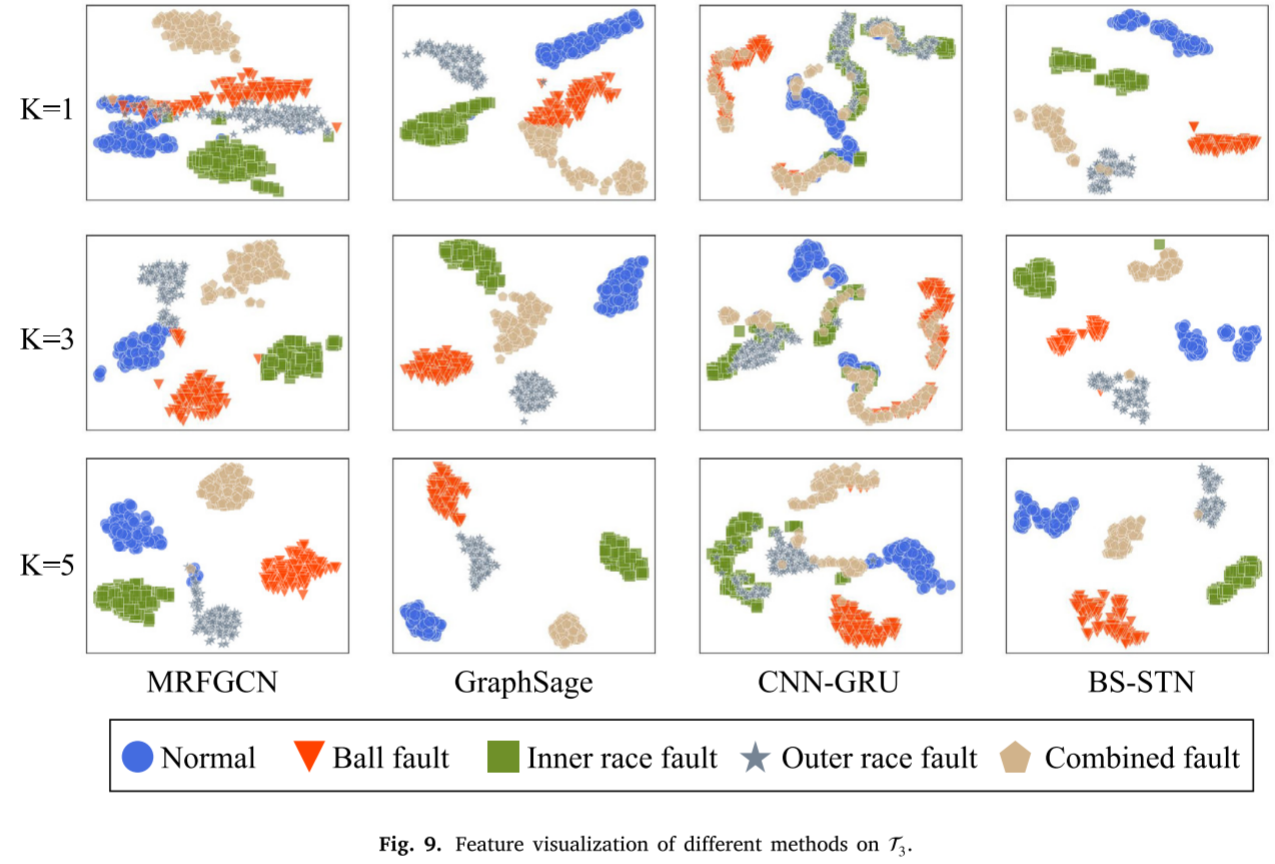
论文 Figure 9:SEU 任务 T3 的特征可视化
该图从表示空间角度辅助观察不同模型的类别分离情况,与 Table 4 的定量结果形成对应,但不能仅凭可视化认定模型具有普遍的迁移能力。
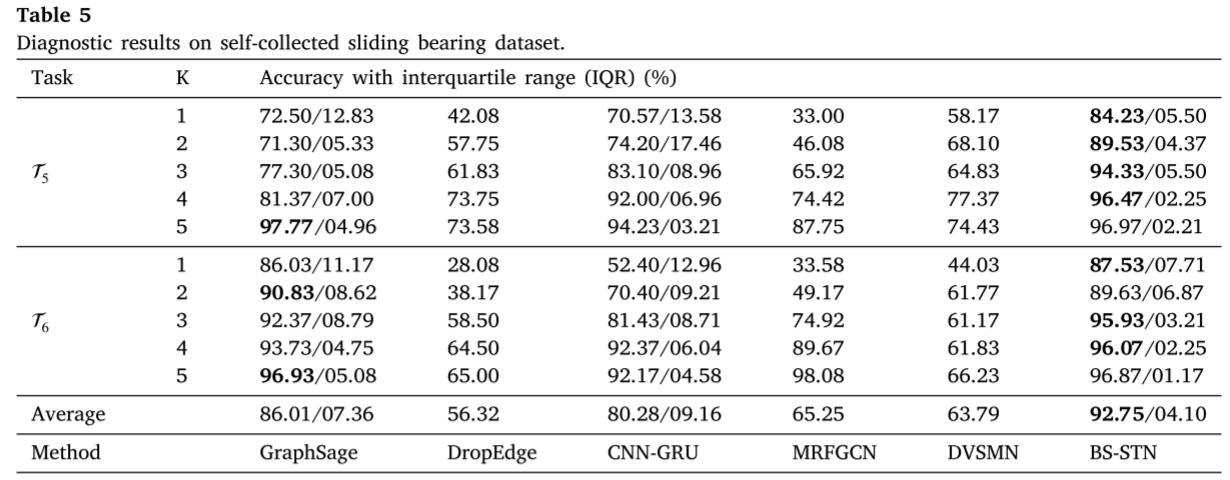
论文 Table 5:自采集滑动轴承数据集诊断结果
这组测试更接近论文希望解决的困难场景:推力瓦磨损与润滑油污染的振动响应相似,弱故障容易混淆。BS-STN 在 T5 的 K = 1、3、5 时准确率分别为 84.23%、94.33%、96.97% ,T5/T6 的总体平均准确率 92.75% ,高于 GraphSage 的 86.01%。但在 T5、K = 5 时,GraphSage 为 97.77%,高于 BS-STN 的 96.97%,这一例外需要保留。
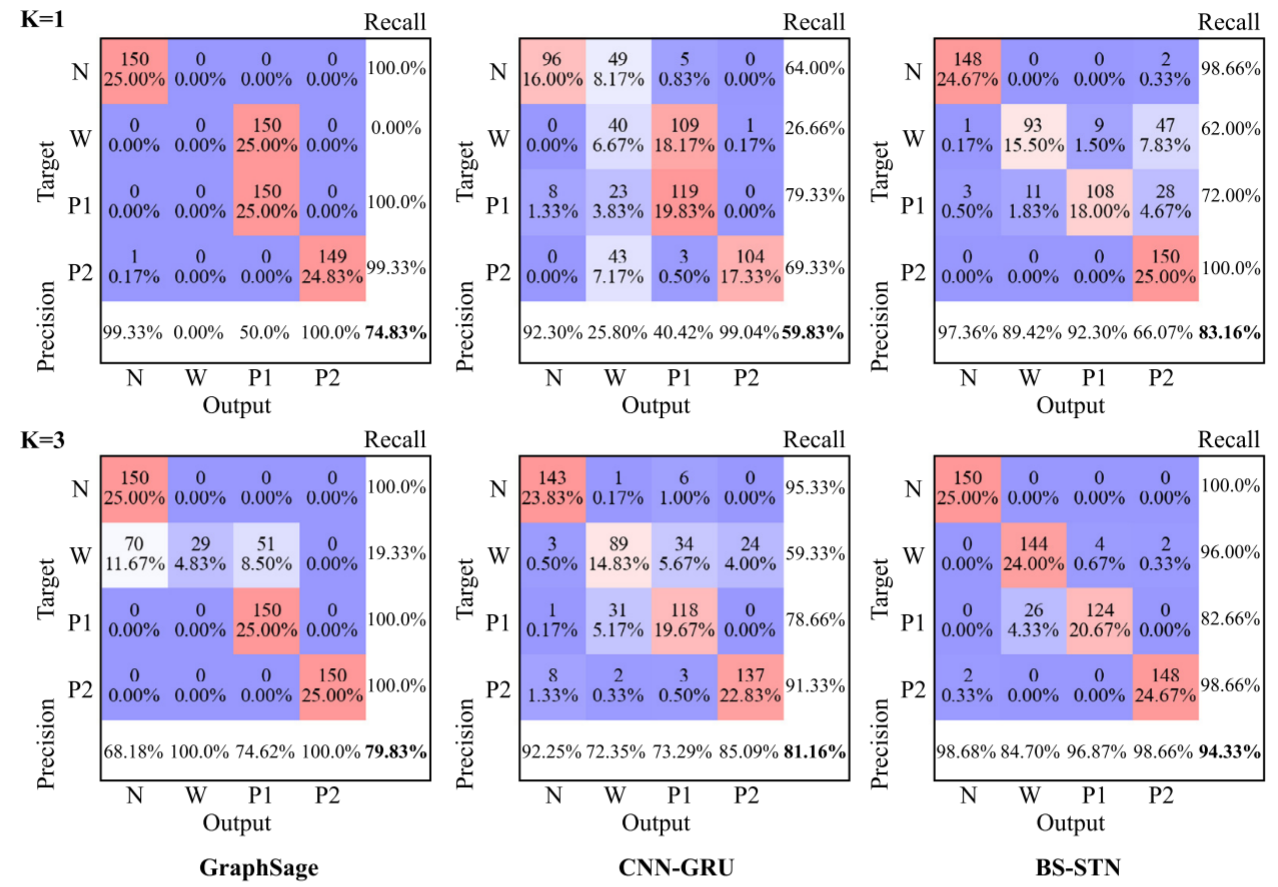
论文 Figure 10:K = 1 与 K = 3 时三种模型的混淆矩阵
Figure 10 能更具体地说明错误来自哪里:磨损(W)与较小污染颗粒(P1)容易混淆,增加每类训练样本后情况有所改善。它也提醒我们,平均准确率不能替代对关键故障类别的单独检查。
5.3 三项核心消融:每一块解决什么问题?
论文 Table 6:NoAF、NoST、NoBS 与完整 BS-STN 的准确率、IQR 和分类 F1
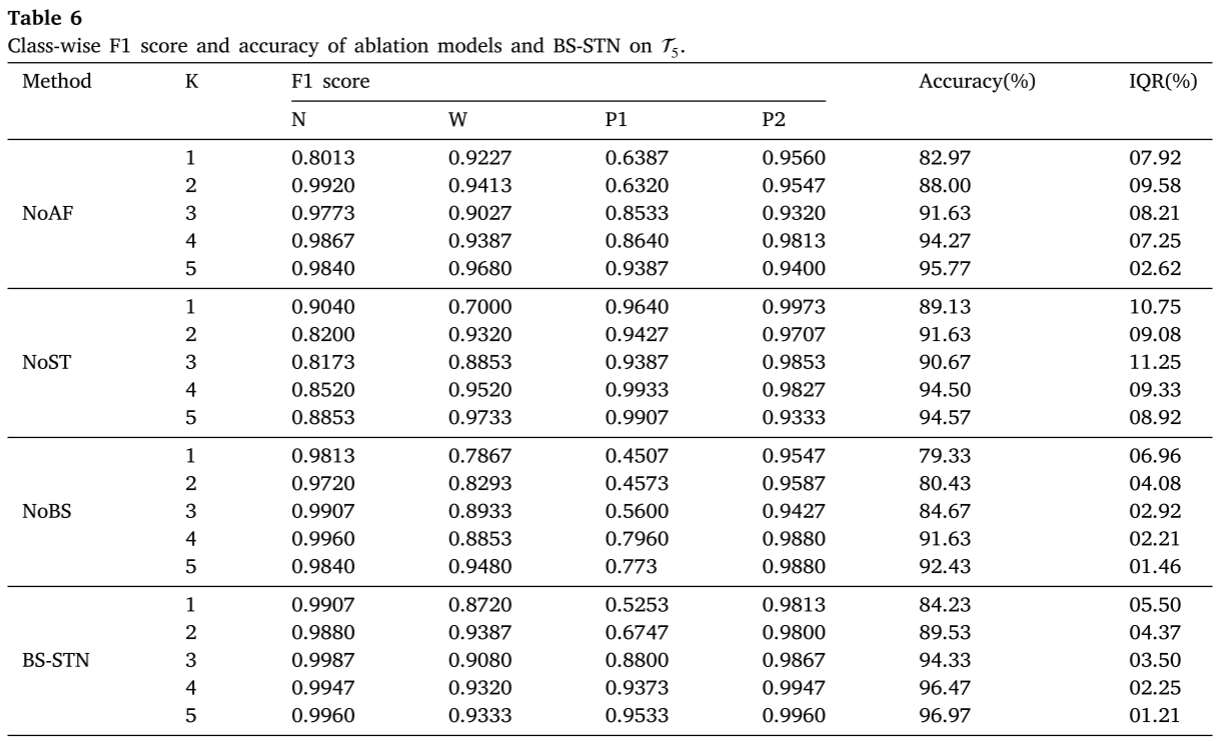
NoAF 去掉自适应推理融合,只保留融合训练,验证"融合后是否仍需约束";NoST 去掉时空位置嵌入和跨时刻连接,验证同步时空传播;NoBS 只保留物理图单分支,验证双结构是否必要。以 T5、K = 3 为例,完整 BS-STN 准确率为 94.33% ,NoAF、NoST、NoBS 分别为 91.63%、90.67%、84.67%。其中 NoBS 下降最明显,说明单一路径容易遗漏弱故障的区分信息;NoST 的 IQR 在各 K 下都较大,说明时空建模也关乎稳定性。
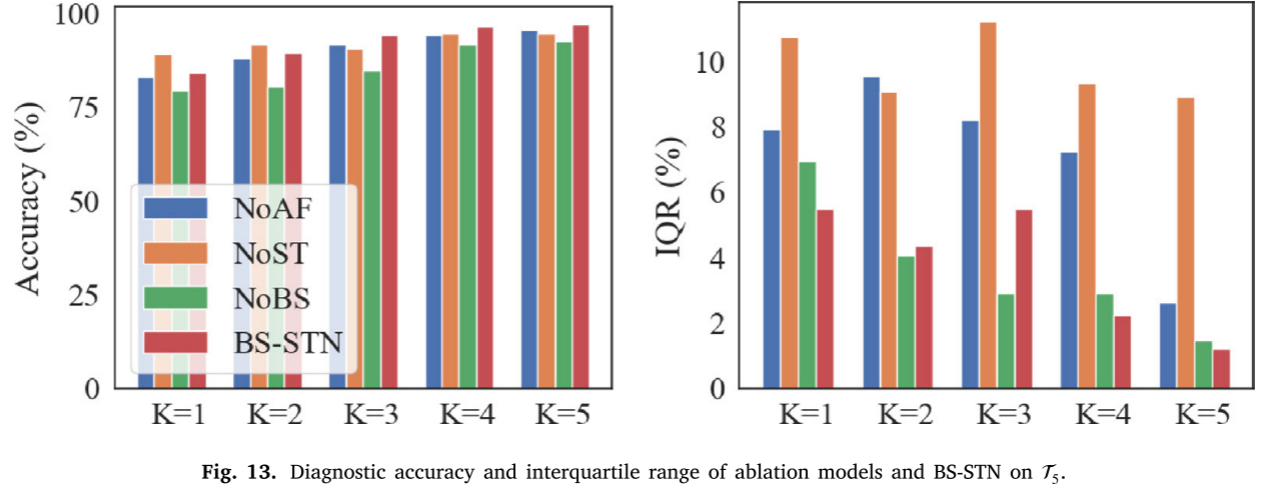
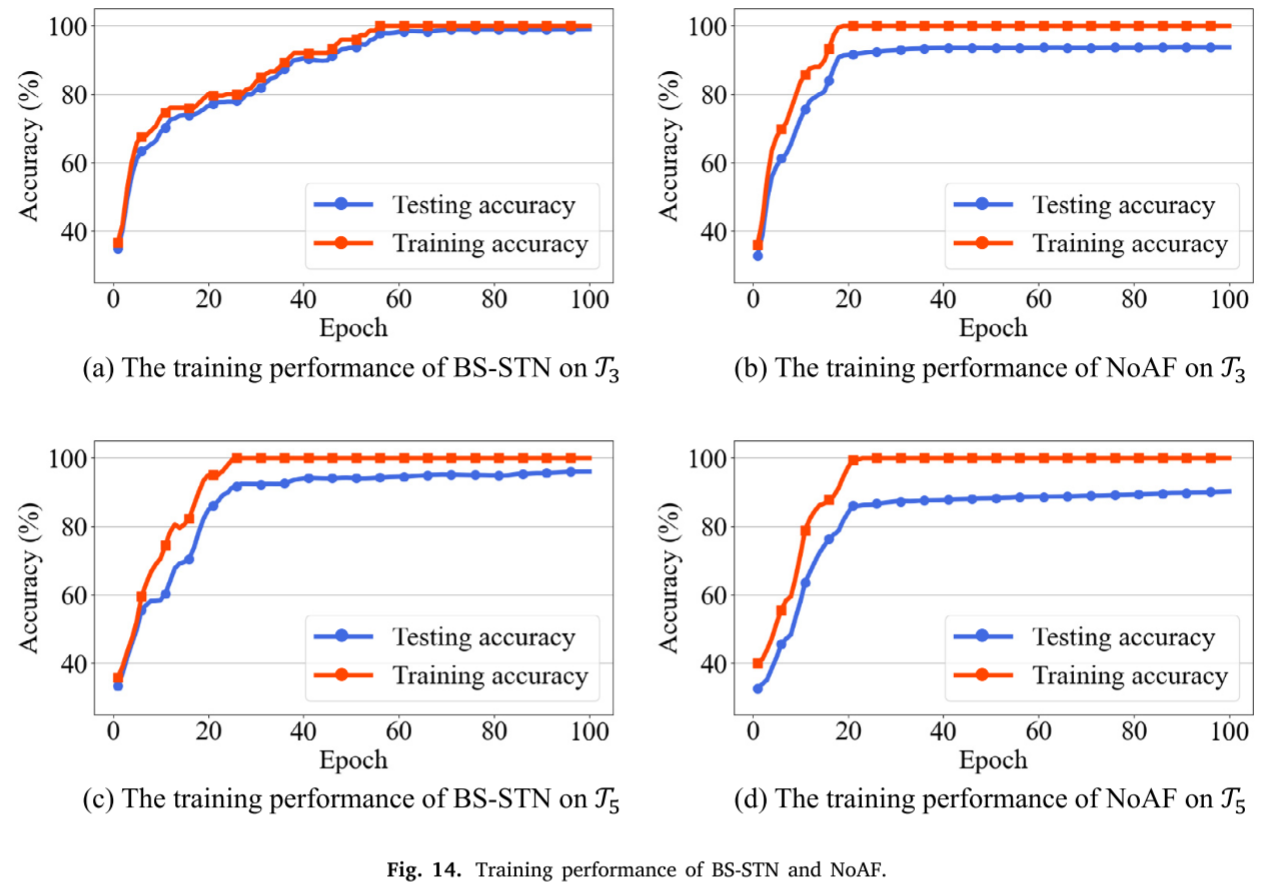
论文 Figure 13--14:消融性能变化及 BS-STN / NoAF 训练、测试曲线
Figure 13 将各消融版本随 K 改变的趋势可视化;Figure 14 则进一步观察去除自适应融合后的训练与测试表现,为"该模块旨在缓和过拟合"提供补充证据。需要注意,完整模型在 K = 1 时对 P1 的 F1 仍不高,不能把总体改进等同于所有细粒度故障均被彻底解决。
5.4 分段长度、噪声与融合权重
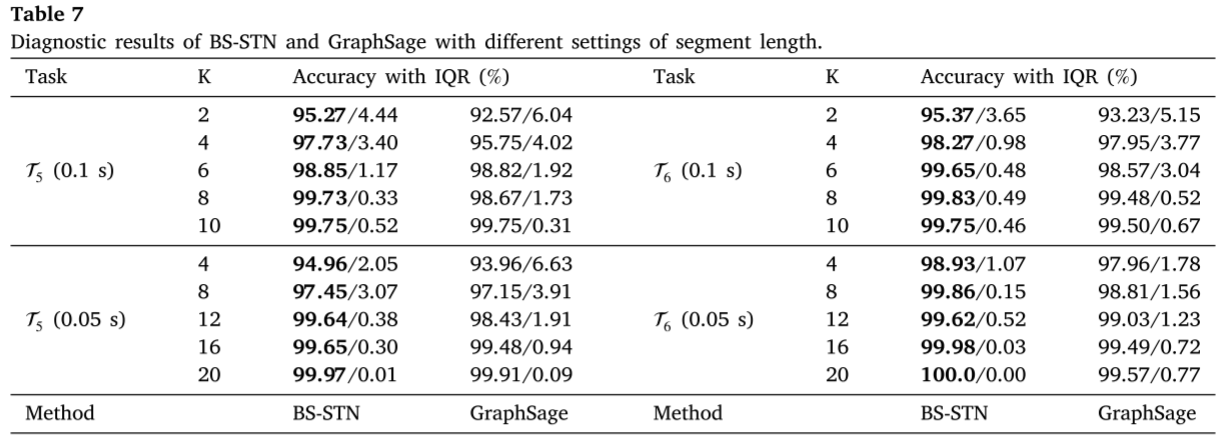
论文 Table 7:不同信号分段长度下与 GraphSage 的对比
作者进一步把信号片段缩短至 0.1 s 和 0.05 s,考察更短时间窗下的诊断表现。在相应实验设定中,两种方法随每类训练样本数增加通常都能提升准确率,BS-STN 在多数组合下保持优势。注意这里的 K 取值扩展到 20,与此前 K ≤ 5 的主实验设置不同。
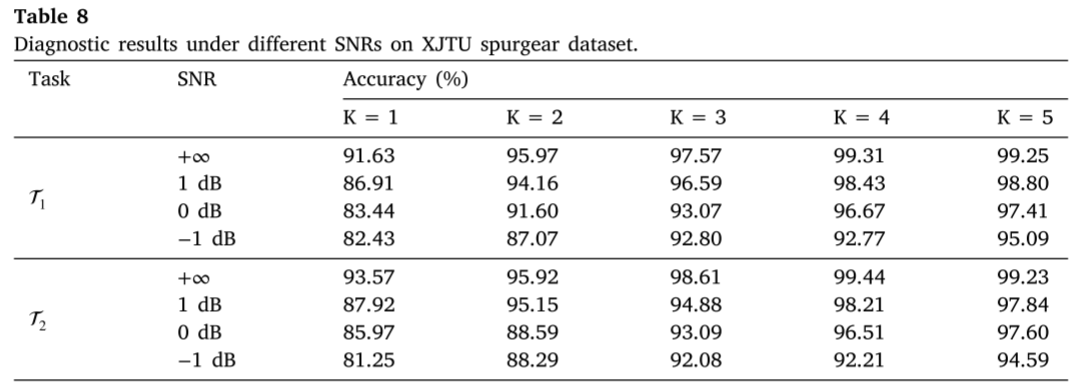
论文 Table 8:XJTU 数据集不同信噪比下的诊断准确率
即使加入噪声,方法也并非完全不受影响。例如 T2、K = 1 在无噪声时为 93.57% ,降到 −1 dB 时为 81.25%;T1 的相应数值为 91.63% 和 82.43%。这说明少样本且噪声较强时存在明显性能损失,但并未出现准确率全面崩溃的情况。
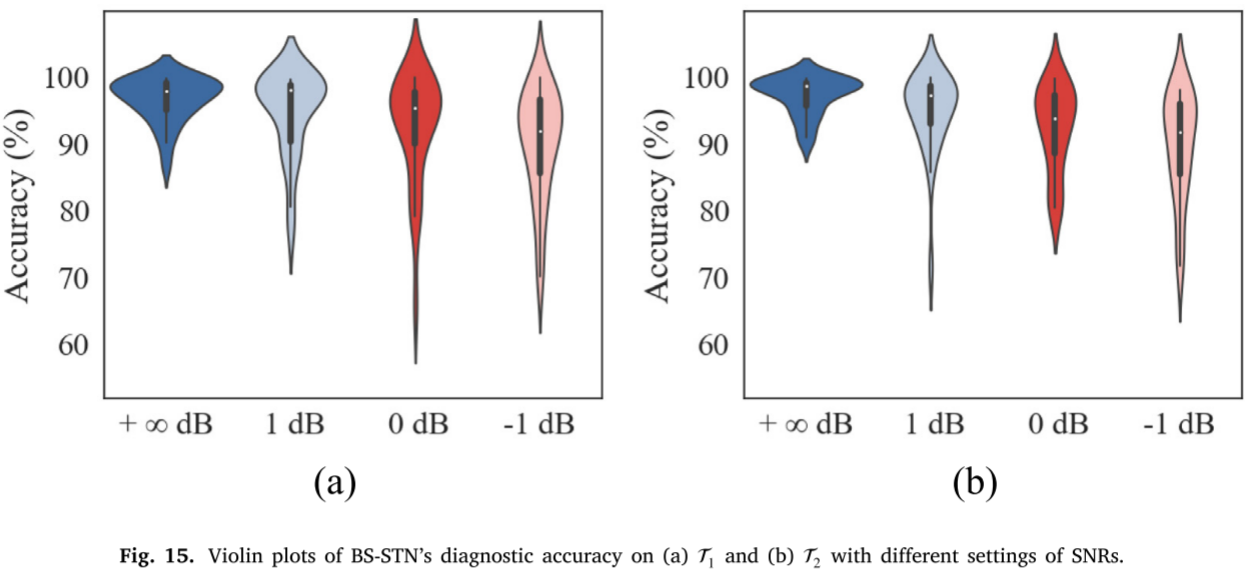
论文 Figure 15:不同 SNR 下的准确率分布小提琴图
Figure 15 还展示噪声增强时准确率分布的尾部变化。
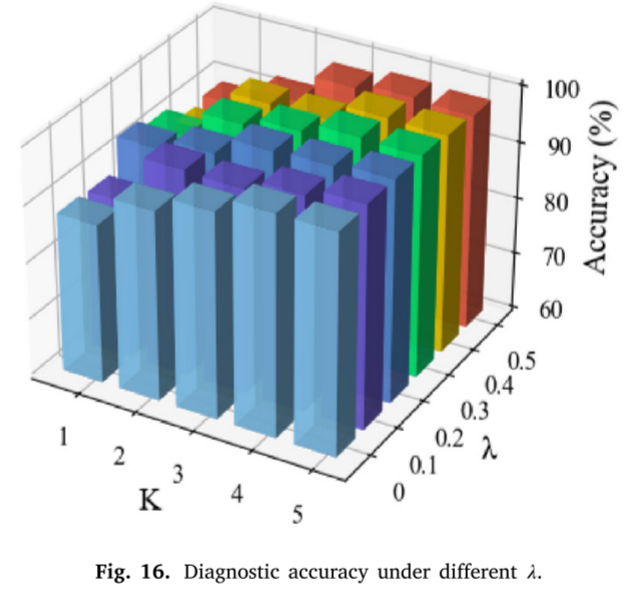
论文 Figure 16:融合平衡系数 λ 的敏感性分析
作者在 0, 0.5 范围内搜索 λ,发现准确率随 λ 增大大致先升后降,最终选定 λ = 0.2。这符合模块设计初衷:λ 太小,双视角冗余信息可能导致过拟合;λ 太大,单视角约束过强又可能损失有效融合信息。
六、总结与思考
这篇论文最值得学习的并不是"图卷积加两条分支",而是把信息充分性 与小样本过拟合作为同一个设计问题处理:物理图与功能图负责提供互补视角,跨时刻连边和位置嵌入负责统一传播时空信息,自适应三分类器则负责约束融合预测。主实验、消融和敏感性分析共同支持了这条设计逻辑。
论文也明确指出局限:基于人工准则构造的图拓扑在训练期间保持固定,当工况或数据分布改变时,未必始终适合;SEU 较高转速工况下也出现性能波动。作者提出未来结合动态图建模与半监督学习,在减少标注依赖的同时更充分利用未标注数据。
如果只记住一句话:BS-STN 通过"双拓扑补信息、统一图传播耦合时空、单/双视角协调防过拟合",改善了极少标注样本下的旋转机械故障诊断,但其固定图构造与跨工况适应性仍值得继续研究。