在上一章中,我们学习了 DMA 直接存储器存取,了解了如何利用 DMA 在不占用 CPU 的情况下高效搬运数据。而数据搬运的最终目的,往往是与外部设备进行通信。在嵌入式系统中,串口(USART)是最常用、最基础的一种通信方式,无论是调试信息输出、与上位机交互,还是连接各类传感器模块,串口都扮演着至关重要的角色。本文作为 STM32 标准库学习笔记的延续,将系统讲解 USART 串口协议,从通信接口、硬件电路、电平标准等基础概念,到 USART 外设的框图、数据帧、波特率发生器等核心原理,最后通过两个完整的实例,带大家掌握串口发送与接收的实际应用。
如果觉得有收获可以为我的文章点点小赞,这将激励我创作更好的内容!谢谢!
一、USART串口协议 
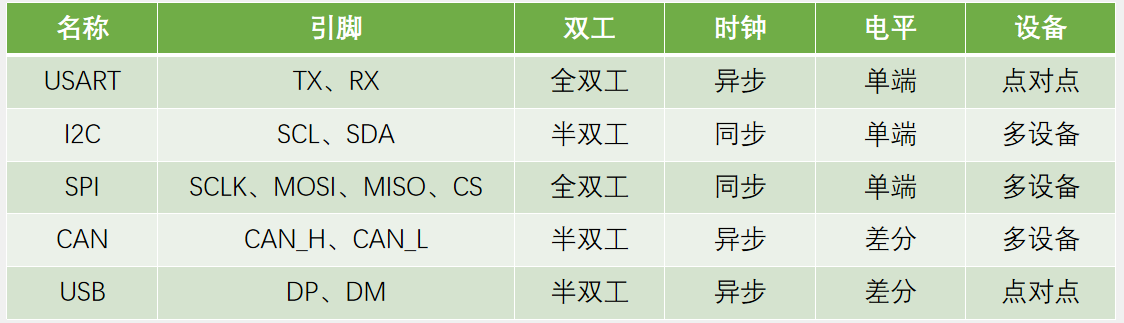
1.1 通信接口
通信的目的:将一个设备的数据传送到另一个设备,扩展硬件系统
通信协议:制定通信的规则,通信双方按照协议规则进行数据收发
1.2 串口通信
串口是一种应用十分广泛的通讯接口,串口成本低、容易使用、通信线路简单,可实现两个设备的互相通信
单片机的串口可以使单片机与单片机、单片机与电脑、单片机与各式各样的模块互相通信,极大地扩展了单片机的应用范围,增强了单片机系统的硬件实力
1.3 硬件电路
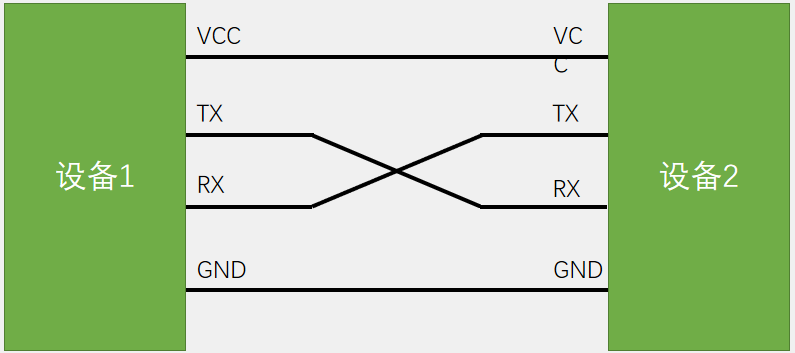
简单双向串口通信有两根通信线(发送端TX和接收端RX)
TX与RX要交叉连接
当只需单向的数据传输时,可以只接一根通信线
当电平标准不一致时,需要加电平转换芯片
1.4 电平标准
电平标准是数据1和数据0的表达方式,是传输线缆中人为规定的电压与数据的对应关系,串口常用的电平标准有如下三种:
TTL电平:+3.3V或+5V表示1,0V表示0
RS232电平:-3~-15V表示1,+3~+15V表示0
RS485电平:两线压差+2~+6V表示1,-2~-6V表示0(差分信号)
1.5 串口参数及时序
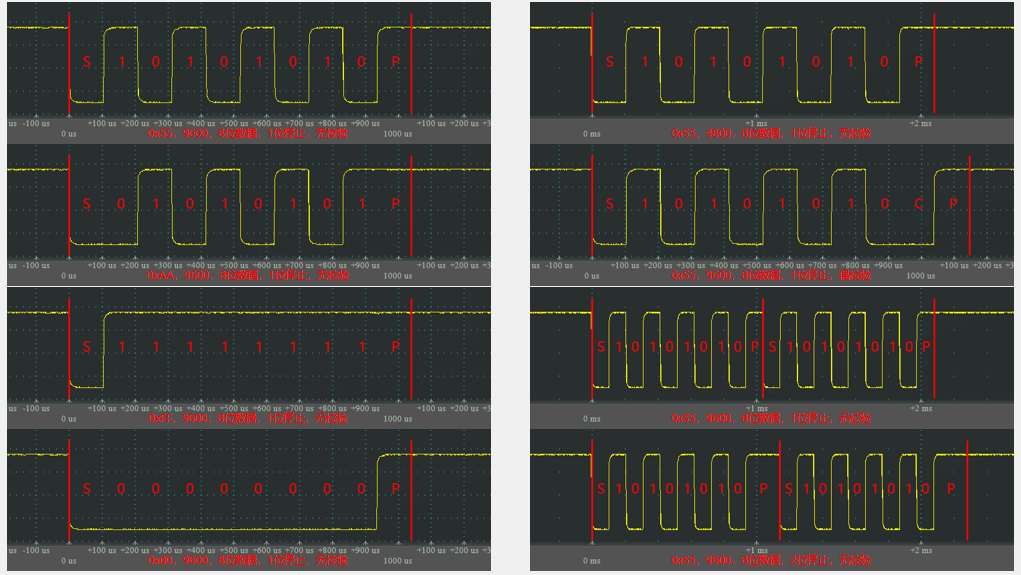
波特率:串口通信的速率
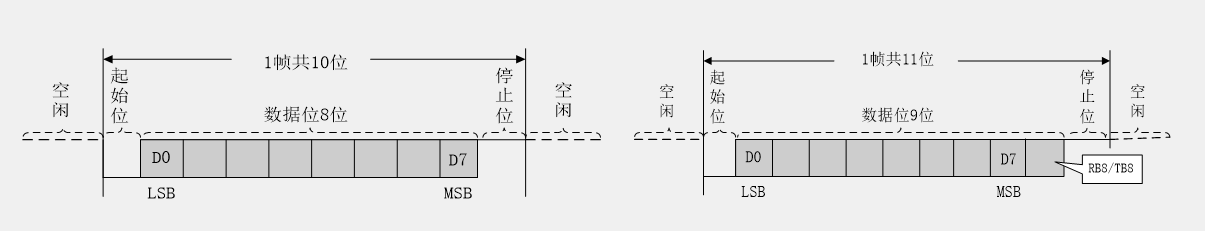
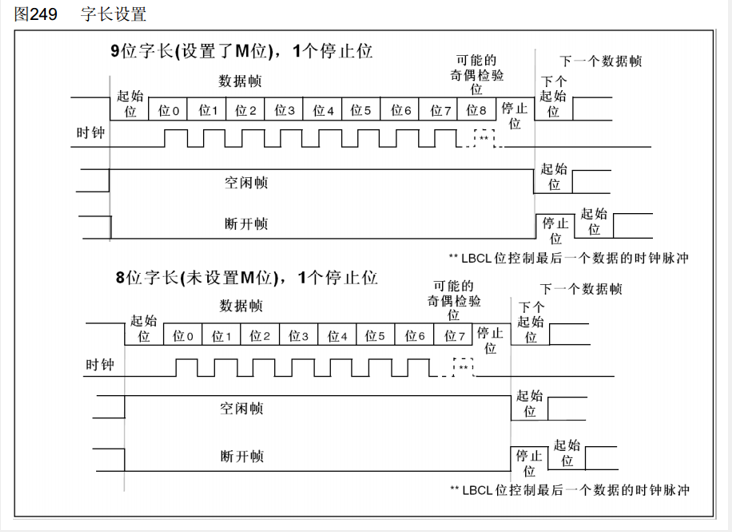
起始位:标志一个数据帧的开始,固定为低电平
数据位:数据帧的有效载荷,1为高电平,0为低电平,低位先行
校验位:用于数据验证,根据数据位计算得来,有以下三种情况
1.无校验:存在校验位,但不使用校验位
2.奇校验:校验位会根据前面几位数据中1的数量进行置1或者置0.如果前面有奇 数个1,则校验位置0保持前面的几位数据加上校验位共有奇数个1;如果前面有 偶数个1,则校验位置1保持前面的几位数据加上校验位共有奇数个1;
3.偶校验:原理与奇校验相同,校验位会根据前面几位数据中1的数量进行置1或 者置0.如果前面有奇数个1,则校验位置1保持前面的几位数据加上校验位共有偶 数个1;如果前面有偶数个1,则校验位置0保持前面的几位数据加上校验位共有偶 数个1;
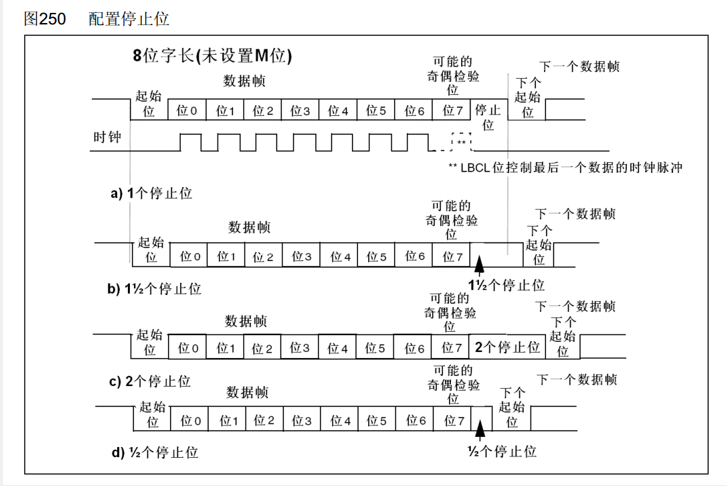
停止位:用于数据帧间隔,固定为高电平
1.6 串口时序
1.7 USART简介
USART(Universal Synchronous/Asynchronous Receiver/Transmitter)通用同步/异步收发器
USART是STM32内部集成的硬件外设,可根据数据寄存器的一个字节数据自动生成数据帧时序,从TX引脚发送出去,也可自动接收RX引脚的数据帧时序,拼接为一个字节数据,存放在数据寄存器里
自带波特率发生器,最高达4.5Mbits/s
可配置数据位长度(8/9)、停止位长度(0.5/1/1.5/2)
可选校验位(无校验/奇校验/偶校验)
支持同步模式、硬件流控制、DMA、智能卡、IrDA、LIN
STM32F103C8T6 USART资源: USART1、 USART2、 USART3
1.8 USART框图
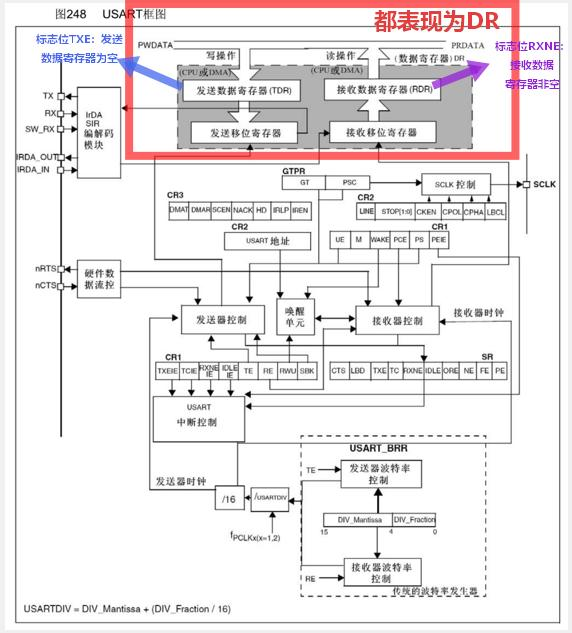
其中需要可以关注一下nRTS(Request To Send,是请求发送,是输出脚)与nCTS(Clear To Send,是清除发送,是输入脚)两个引脚的用法,使用这两个引脚可以有效避免因数据传输过快导致的数据覆盖、丢失问题
1.9 USART基本结构
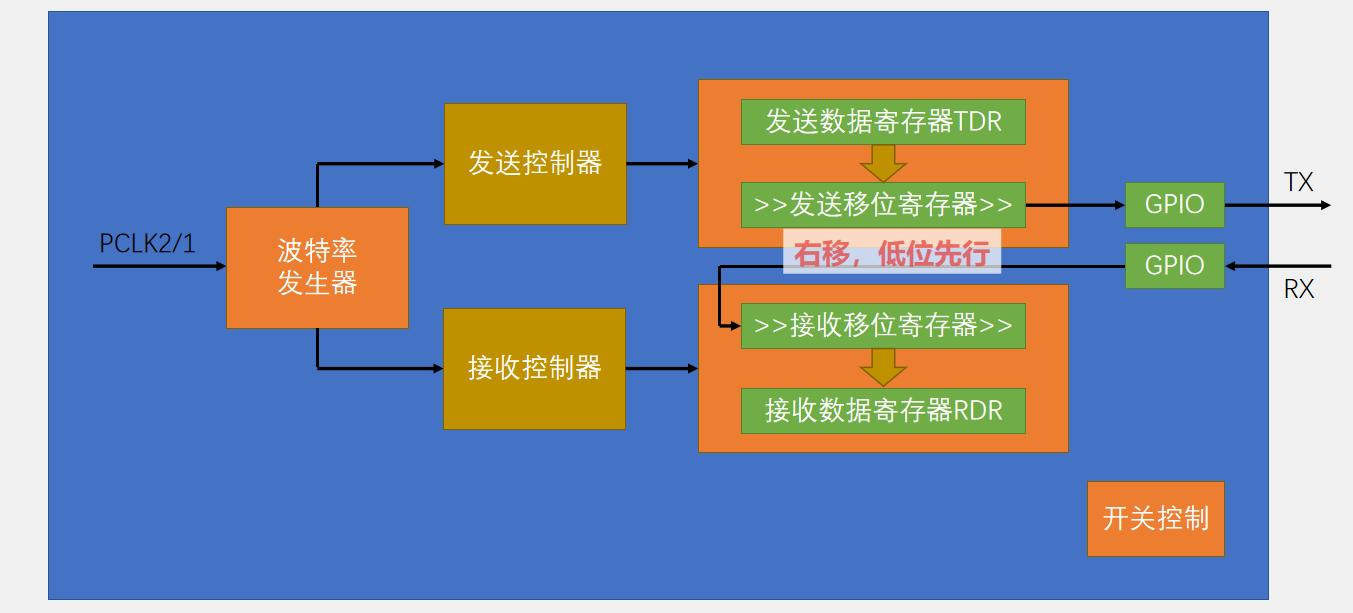
STM32串口发送控制:当数据由数据寄存器转到移位寄存器时,会置一个TXE的标志位;
STM32串口接收控制:移完一帧数据后,数据就会统一转运到接收数据寄存器,在转移的同时,置一个RXNE标志位
USART串口数据收发:这四个寄存器在软件被整合为一个DR寄存器,写入DR时,数据走如图上面的路线,进行发送,读取DR时,数据走如图下面的路线,进行接收
1.10 数据帧
1.11 起始位侦测
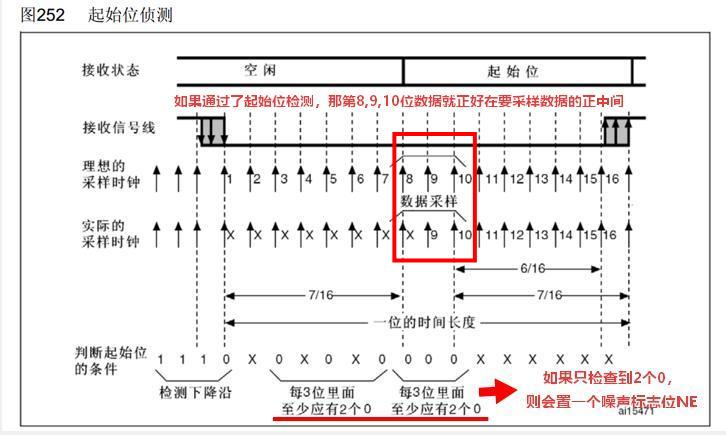
1.12 数据采样
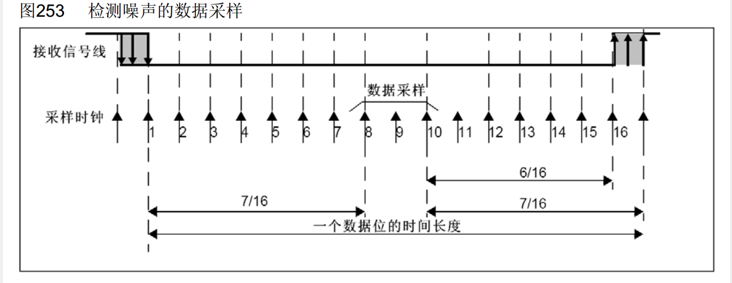
1.13 波特率发生器
发送器和接收器的波特率由波特率寄存器BRR里的DIV确定
计算公式:波特率 = f PCLK2/1 / (16 * DIV)
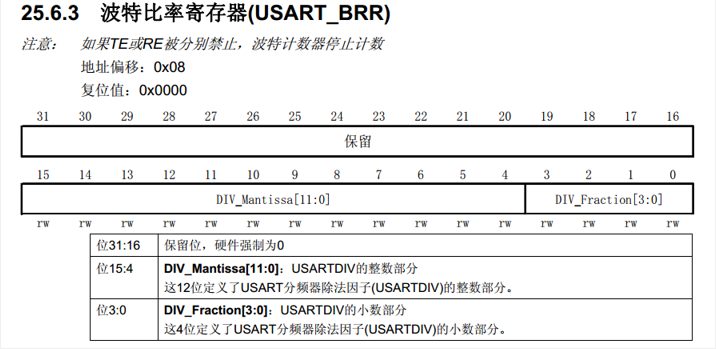
因为采样时 采样时钟的频率 是 采样的频率 的 16倍,所以输入时钟/DIV要等于16倍的波特率,输入时钟经DIV分频后每采样16次才完成了一个波特的采样
例如:波特率9600 = 72M / (16 * DIV),则DIV = 72M / 9600 / 16
计算得出DIV = 468.75
1.14 数据模式
HEX模式/十六进制模式/二进制模式:以原始数据的形式显示
文本模式/字符模式:以原始数据编码后的形式显示
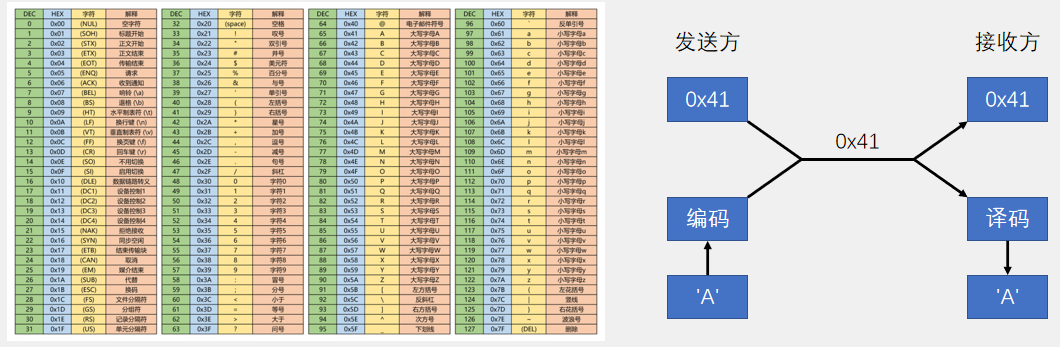
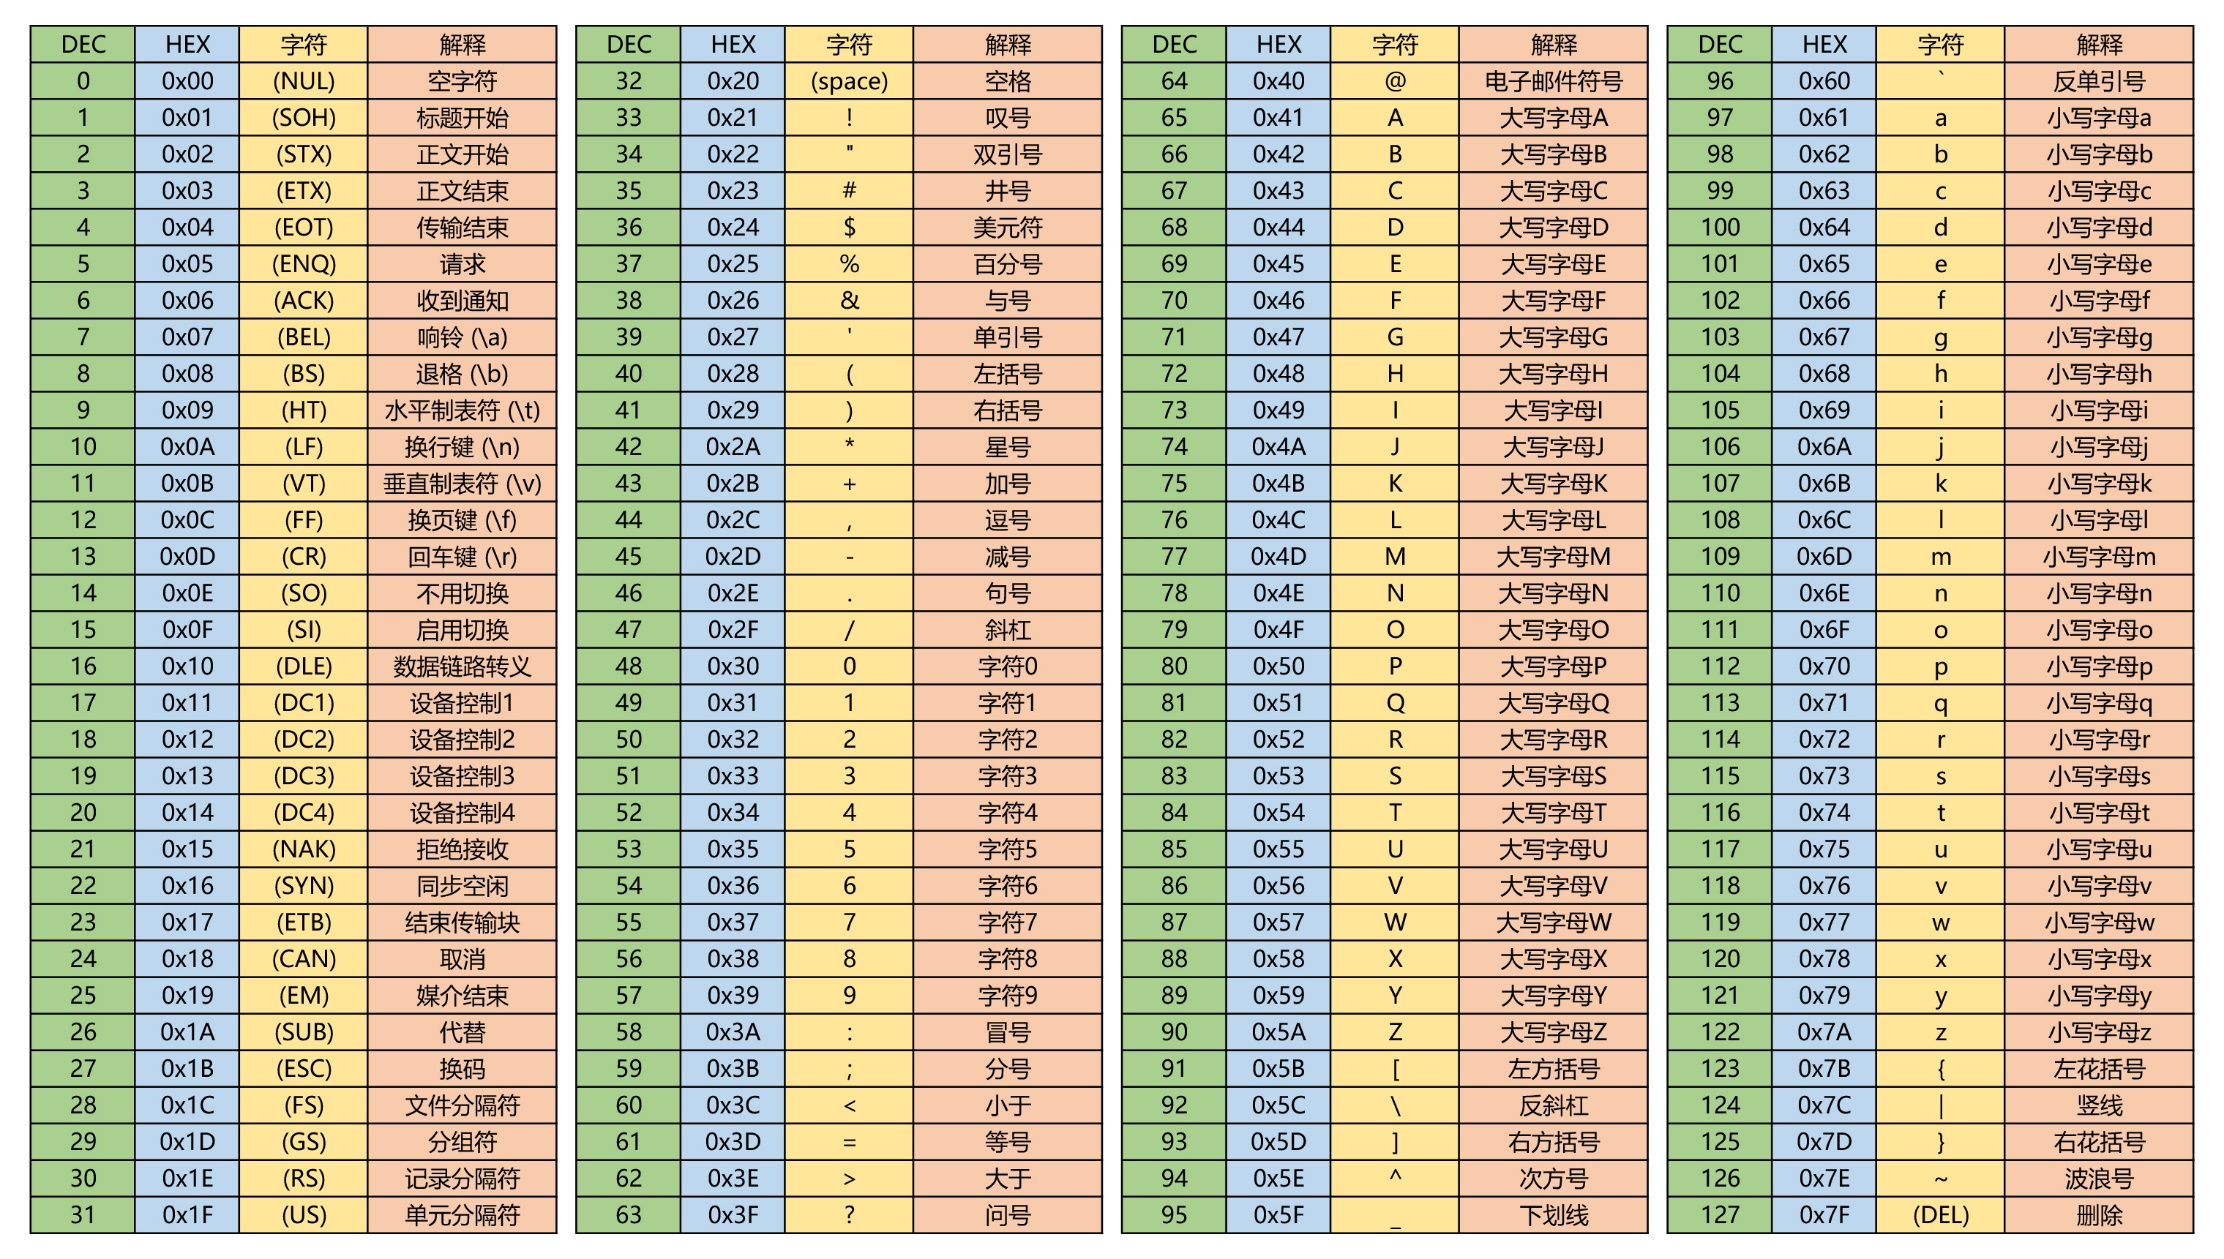
标准 ASCII 码对照表(ASCII 字符编码表)
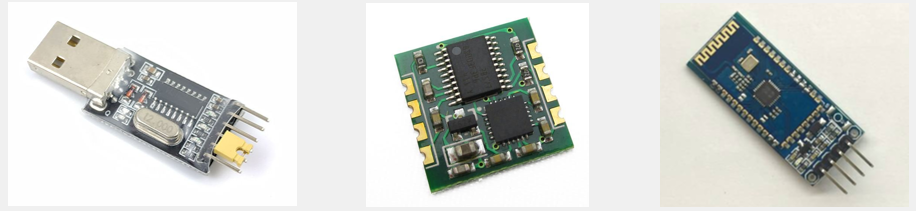
1.15 USB转TTL串口模块原理图
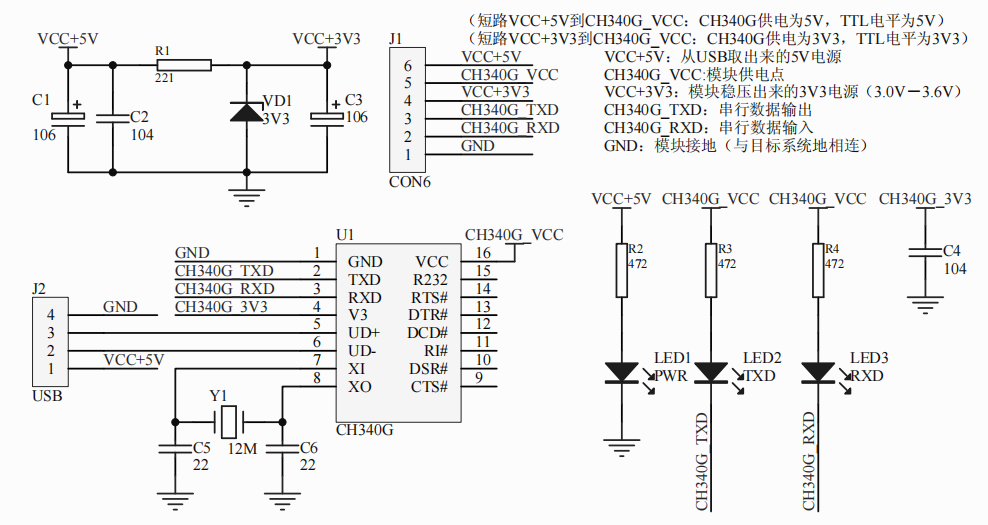
1.16 实例一 9.1.1 串口发送
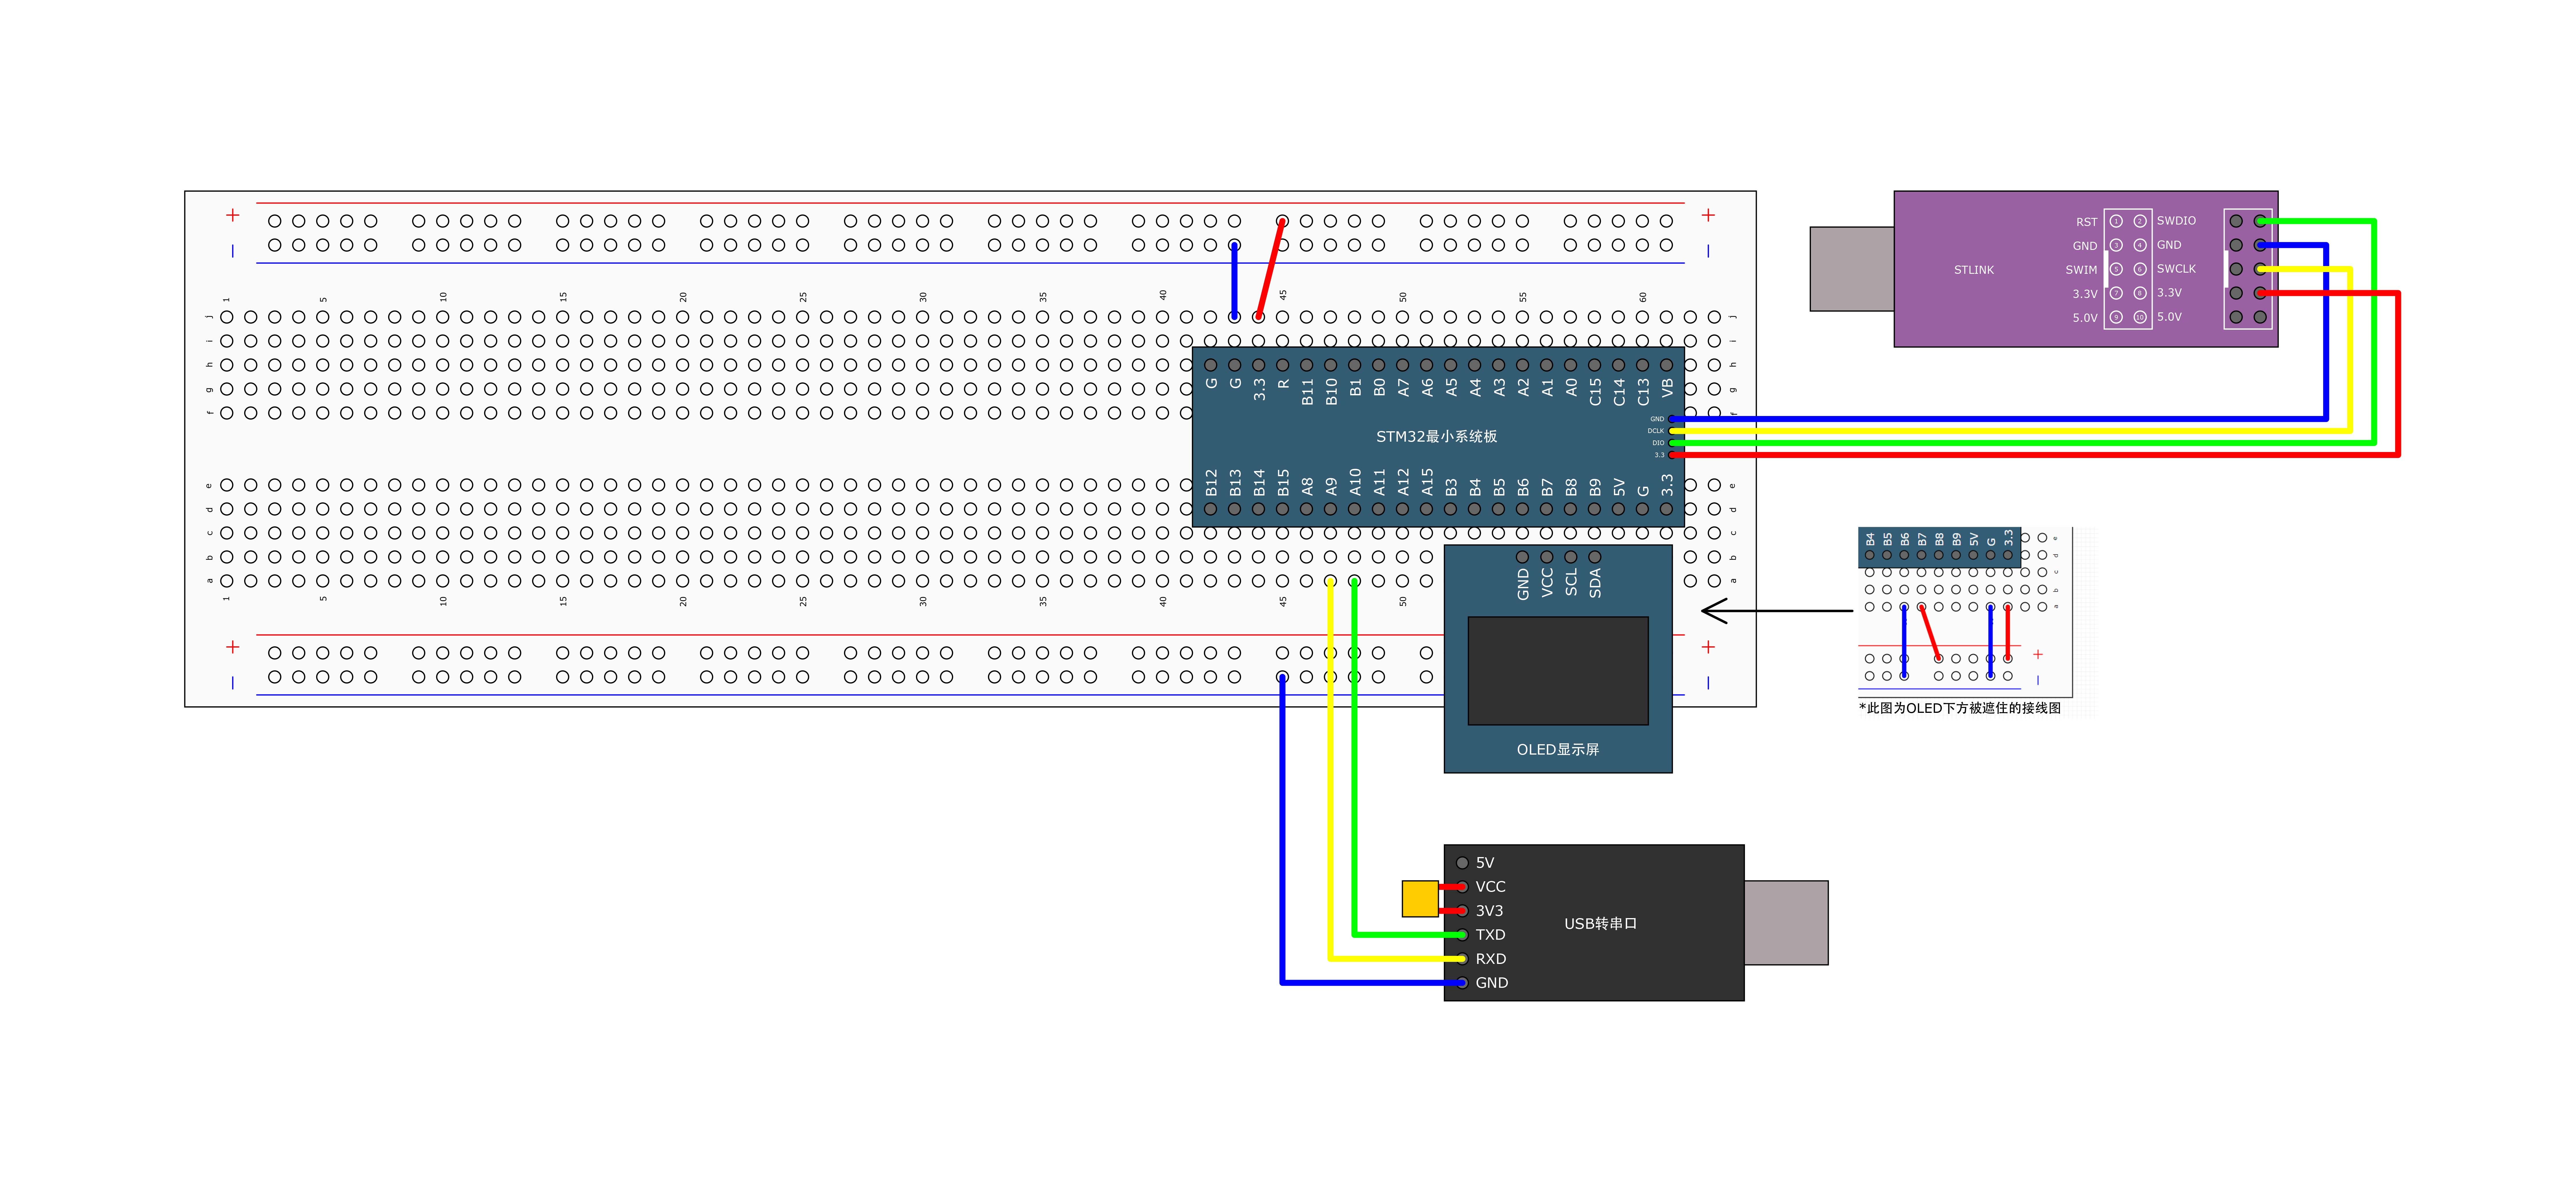
※ 初始化USART基本流程:
第一步,开启时钟,把需要用的USART和GPIO的时钟打开 ;
第二步,GPIO初始化,把TX配置成复用输出,RX配置成输入 ;
第三步,配置USART,直接使用一个结构体,就可以把这里所有的参数都配置好了;
第四步,如果你只需要发送的功能 ,就直接开启USART,初始化就结束了;如果你需要接收的功能,可能还需要配置中断,那就在开启USART之前,再加上ITConfig和NVIC的代码就行了;
得益于库函数的封装,单片机内部的各种细节问题不需要我们操心。
可能用到的库函数:
//初始化方面
void USART_DeInit(USART_TypeDef* USARTx);
void USART_Init(USART_TypeDef* USARTx, USART_InitTypeDef* USART_InitStruct);
void USART_StructInit(USART_InitTypeDef* USART_InitStruct);
//配置同步时钟输出
void USART_ClockInit(USART_TypeDef* USARTx, USART_ClockInitTypeDef* USART_ClockInitStruct);
void USART_ClockStructInit(USART_ClockInitTypeDef* USART_ClockInitStruct);
//Structlnit,结构体初始化
void DMA_StructInit(DMA_InitTypeDef* DMA_InitStruct);
//使能
void USART_Cmd(USART_TypeDef* USARTx, FunctionalState NewState);
//中断控制
void USART_ITConfig(USART_TypeDef* USARTx, uint16_t USART_IT, FunctionalState NewState);
//开启USART到DMA的触发通道
void USART_DMACmd(USART_TypeDef* USARTx, uint16_t USART_DMAReq, FunctionalState NewState);
//发送数据
void USART_SendData(USART_TypeDef* USARTx, uint16_t Data);
//接收数据
uint16_t USART_ReceiveData(USART_TypeDef* USARTx);
//标志位相关函数
FlagStatus USART_GetFlagStatus(USART_TypeDef* USARTx, uint16_t USART_FLAG);
void USART_ClearFlag(USART_TypeDef* USARTx, uint16_t USART_FLAG);
ITStatus USART_GetITStatus(USART_TypeDef* USARTx, uint16_t USART_IT);
void USART_ClearITPendingBit(USART_TypeDef* USARTx, uint16_t USART_IT);
使用串口发送/接收中文字符数据时,应该保证发送端和接收端中文的译码格式如UTF-8或是GB2312(GBK)必须相同
如果在Keil的配置选项中配置编译器使用的中文编码是UTF-8,就最好打开工程选项,在C/C++目录中,在杂项控制栏中写上--no-multibyte-chars,加上 --no-multibyte-chars 后,编译器就会把中文字符当成普通的单字节无意义字符对待,不再做严格的校验和转换,从而强行让工程编译通过。能让Keil显示出正确的汉字
Serial. c ↓
-----------------------------
cpp
#include "stm32f10x.h"                  // Device header
#include <stdio.h>
#include <stdarg.h>

/**
  * 函    数:串口初始化
  * 参    数:无
  * 返 回 值:无
  */
void Serial_Init(void)
{
	/*开启时钟*/
	RCC_APB2PeriphClockCmd(RCC_APB2Periph_USART1,ENABLE);	//开启USART1的时钟
	RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA, ENABLE);	//开启GPIOA的时钟

	/*GPIO初始化*/
	GPIO_InitTypeDef GPIO_InitStructure;
	GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP;
	GPIO_InitStructure.GPIO_Pin = GPIO_Pin_9;
	GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;
	GPIO_Init(GPIOA,&GPIO_InitStructure);									//将PA9引脚初始化为复用推挽输出

	/*USART初始化*/
	USART_InitTypeDef USART_InitStructure;								//定义结构体变量
	USART_InitStructure.USART_BaudRate = 9600;						//波特率
	USART_InitStructure.USART_HardwareFlowControl = USART_HardwareFlowControl_None;	//硬件流控制,不需要
	USART_InitStructure.USART_Mode = USART_Mode_Tx;				//模式,选择为发送模式
	USART_InitStructure.USART_Parity = USART_Parity_No;		//奇偶校验,不需要
	USART_InitStructure.USART_StopBits = USART_StopBits_1;//停止位,选择1位
	USART_InitStructure.USART_WordLength = USART_WordLength_8b;//字长,选择8位
	USART_Init(USART1,&USART_InitStructure);							//将结构体变量交给USART_Init,配置USART1

	/*USART使能*/
	USART_Cmd(USART1,ENABLE);															//使能USART1,串口开始运行

}

/**
  * 函    数:串口发送一个字节
  * 参    数:Byte 要发送的一个字节
  * 返 回 值:无
  */
void Serial_SendByte(uint8_t Byte)
{
	USART_SendData(USART1,Byte);		//将字节数据写入数据寄存器,写入后USART自动生成时序波形
	while(USART_GetFlagStatus(USART1,USART_FLAG_TXE) == RESET );	//等待发送完成
	/*下次写入数据寄存器会自动清除发送完成标志位,故此循环后,无需清除标志位*/
}

/**
  * 函    数:串口发送一个数组
  * 参    数:Array 要发送数组的首地址
  * 参    数:Length 要发送数组的长度
  * 返 回 值:无
  */
void Serial_SendArray(uint8_t *Array,uint16_t Length)
{
	uint16_t i;
	for(i=0;i<Length;i++)						//遍历数组
	{
		Serial_SendByte(Array[i]);		//依次调用Serial_SendByte发送每个字节数据
	}
}

/**
  * 函    数:串口发送一个字符串
  * 参    数:String 要发送字符串的首地址
  * 返 回 值:无
  */
void Serial_SendString(char *String)
{
	uint8_t i;
	for(i=0;String[i] != '\0';i++)//遍历字符数组(字符串),遇到字符串结束标志位后停止
	{
		Serial_SendByte(String[i]);	//依次调用Serial_SendByte发送每个字节数据
	}
}

/**
  * 函    数:次方函数(内部使用)
  * 返 回 值:返回值等于X的Y次方
  */
uint32_t Serial_Pow(uint32_t X,uint32_t Y)
{
	uint32_t Result = 1;	//设置结果初值为1
	while(Y--)						//执行Y次
	{
		Result *= X;				//将X累乘到结果
	}
	return Result;
}

/**
  * 函    数:串口发送数字
  * 参    数:Number 要发送的数字,范围:0~4294967295
  * 参    数:Length 要发送数字的长度,范围:0~10
  * 返 回 值:无
  */
void Serial_SendNumber(uint32_t Number,uint8_t Length)
{
	uint8_t i;
	for(i=0;i<Length;i++)	//根据数字长度遍历数字的每一位
	{
		Serial_SendByte(Number / Serial_Pow(10,Length-i-1) %10 + '0');//依次调用Serial_SendByte发送每位数字
	}
}

/**
  * 函    数:使用printf需要重定向的底层函数
  * 参    数:保持原始格式即可,无需变动
  * 返 回 值:保持原始格式即可,无需变动
  */
int fputc(int ch,FILE *f)
{
	Serial_SendByte(ch);			//将printf的底层重定向到自己的发送字节函数
	return ch;
}

/**
  * 函    数:自己封装的prinf函数
  * 参    数:format 格式化字符串
  * 参    数:... 可变的参数列表
  * 返 回 值:无
  */
void Serial_Printf(char *format, ...)
{
	char String[100];						//定义字符数组
	va_list arg;								//定义可变参数列表数据类型的变量arg
	va_start(arg,format);				//从format开始,接收参数列表到arg变量
	vsprintf(String,format,arg);//使用vsprintf打印格式化字符串和参数列表到字符数组中
	va_end(arg);								//结束变量arg
	Serial_SendString(String);	//串口发送字符数组(字符串)

}
-----------------------------
main.c ↓
-----------------------------
cpp
#include "stm32f10x.h"                  // Device header
#include "Delay.h"
#include "OLED.h"
#include "Serial.h"

int main(void)
{
	OLED_Init();
	Serial_Init();

	Serial_SendByte(0x41);

	uint8_t MyArray[] = {0x42,0x43,0x44,0x45};
	Serial_SendArray(MyArray,4);

	Serial_SendString("\r\nNum1=");

	Serial_SendNumber(015,3);

	printf("\r\nNum2=%d",016);

	char String[100];
	sprintf(String,"\r\nNum3=%d\r\n",017);
	Serial_SendString(String);

	Serial_Printf("你好,世界\r\n");

	while(1)
	{

	}
}
-----------------------------
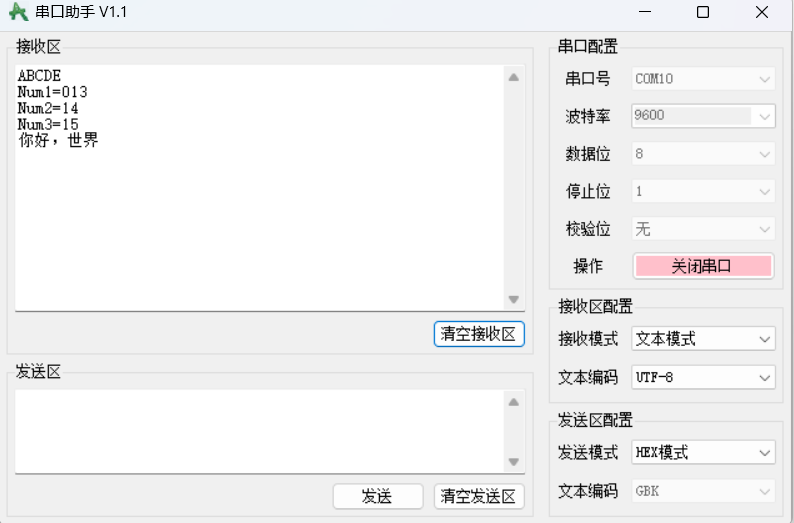
1.17 实例二 9.2.1 串口发送+接收
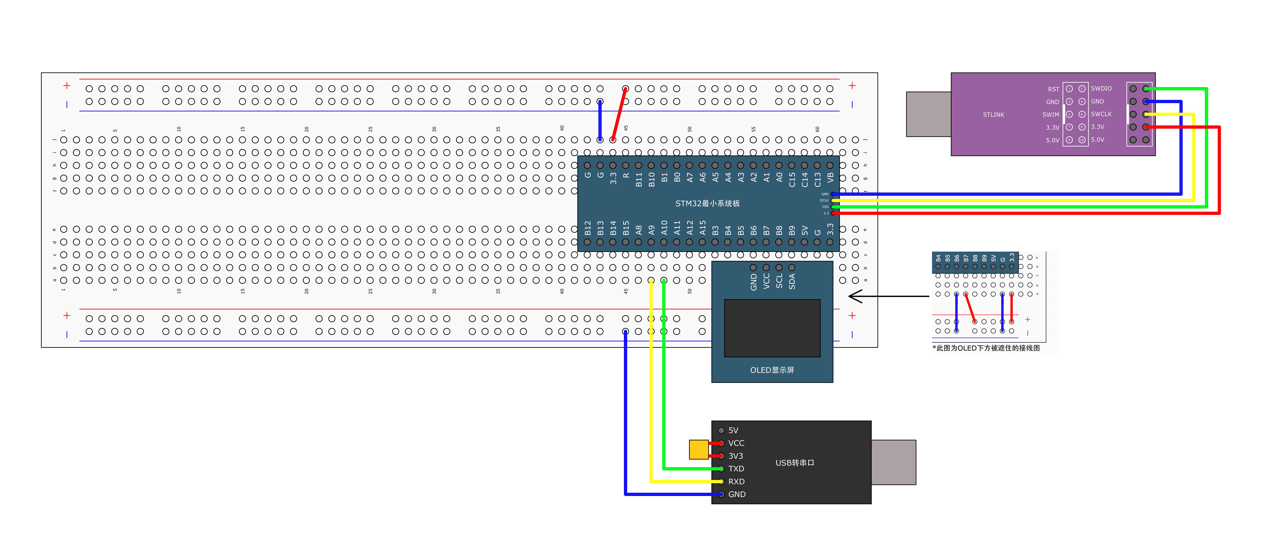
Serial .c ↓
-----------------------------
cpp
#include "stm32f10x.h"                  // Device header
#include <stdio.h>
#include <stdarg.h>

uint8_t Serial_RxDate;		//定义串口接收的数据变量
uint8_t Serial_RxFlag;		//定义串口接收的标志位变量

/**
  * 函    数:串口初始化
  * 参    数:无
  * 返 回 值:无
  */
void Serial_Init(void)
{
	/*开启时钟*/
	RCC_APB2PeriphClockCmd(RCC_APB2Periph_USART1,ENABLE);	//开启USART1的时钟
	RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA, ENABLE);	//开启GPIOA的时钟

	/*GPIO初始化*/
	GPIO_InitTypeDef GPIO_InitStructure;
	GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP;
	GPIO_InitStructure.GPIO_Pin = GPIO_Pin_9 ;
	GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;
	GPIO_Init(GPIOA,&GPIO_InitStructure);							//将PA9引脚初始化为复用推挽输出
	GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IPU;
	GPIO_InitStructure.GPIO_Pin = GPIO_Pin_10 ;
	GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;
	GPIO_Init(GPIOA,&GPIO_InitStructure);							//将PA10引脚初始化为上拉输入

	USART_InitTypeDef USART_InitStructure;						//定义结构体变量
	USART_InitStructure.USART_BaudRate = 9600;				//波特率
	USART_InitStructure.USART_HardwareFlowControl = USART_HardwareFlowControl_None;	//硬件流控制,不需要
	USART_InitStructure.USART_Mode = USART_Mode_Tx | USART_Mode_Rx;	//模式,发送模式和接收模式均选择
	USART_InitStructure.USART_Parity = USART_Parity_No;							//奇偶校验,不需要
	USART_InitStructure.USART_StopBits = USART_StopBits_1;					//停止位,选择1位
	USART_InitStructure.USART_WordLength = USART_WordLength_8b;			//字长,选择8位
	USART_Init(USART1,&USART_InitStructure);					//将结构体变量交给USART_Init,配置USART1

	/*中断输出配置*/
	USART_ITConfig(USART1,USART_IT_RXNE,ENABLE);			//开启串口接收数据的中断

	/*NVIC中断分组*/
	NVIC_PriorityGroupConfig(NVIC_PriorityGroup_2);		//配置NVIC为分组2

	/*NVIC配置*/
	NVIC_InitTypeDef NVIC_InitStructure;							//定义结构体变量
	NVIC_InitStructure.NVIC_IRQChannel = USART1_IRQn;	//选择配置NVIC的USART1线
	NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE;		//指定NVIC线路使能
	NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority = 1;//指定NVIC线路的抢占优先级为1
	NVIC_InitStructure.NVIC_IRQChannelSubPriority = 1;//指定NVIC线路的响应优先级为1
	NVIC_Init(&NVIC_InitStructure);										//将结构体变量交给NVIC_Init,配置NVIC外设

	/*USART使能*/
	USART_Cmd(USART1,ENABLE);													//使能USART1,串口开始运行


}

/**
  * 函    数:串口发送一个字节
  * 参    数:Byte 要发送的一个字节
  * 返 回 值:无
  */
void Serial_SendByte(uint8_t Byte)
{
	USART_SendData(USART1,Byte);											//将字节数据写入数据寄存器,写入后USART自动生成时序波形
	while(USART_GetFlagStatus(USART1,USART_FLAG_TXE) == RESET );//等待发送完成
	/*下次写入数据寄存器会自动清除发送完成标志位,故此循环后,无需清除标志位*/
}

/**
  * 函    数:串口发送一个数组
  * 参    数:Array 要发送数组的首地址
  * 参    数:Length 要发送数组的长度
  * 返 回 值:无
  */
void Serial_SendArray(uint8_t *Array,uint16_t Length)
{
	uint16_t i;
	for(i=0;i<Length;i++)						//遍历数组
	{
		Serial_SendByte(Array[i]);		//依次调用Serial_SendByte发送每个字节数据
	}
}

/**
  * 函    数:串口发送一个字符串
  * 参    数:String 要发送字符串的首地址
  * 返 回 值:无
  */
void Serial_SendString(char *String)
{
	uint8_t i;
	for(i=0;String[i] != '\0';i++)	//遍历字符数组(字符串),遇到字符串结束标志位后停止
	{
		Serial_SendByte(String[i]);		//依次调用Serial_SendByte发送每个字节数据
	}
}

/**
  * 函    数:次方函数(内部使用)
  * 返 回 值:返回值等于X的Y次方
  */
uint32_t Serial_Pow(uint32_t X,uint32_t Y)
{
	uint32_t Result = 1;	//设置结果初值为1
	while(Y--)						//执行Y次
	{
		Result *= X;				//将X累乘到结果
	}
	return Result;
}

/**
  * 函    数:串口发送数字
  * 参    数:Number 要发送的数字,范围:0~4294967295
  * 参    数:Length 要发送数字的长度,范围:0~10
  * 返 回 值:无
  */
void Serial_SendNumber(uint32_t Number,uint8_t Length)
{
	uint8_t i;
	for(i=0;i<Length;i++)	//根据数字长度遍历数字的每一位
	{
		Serial_SendByte(Number / Serial_Pow(10,Length-i-1) %10 + '0');	//依次调用Serial_SendByte发送每位数字
	}
}

/**
  * 函    数:使用printf需要重定向的底层函数
  * 参    数:保持原始格式即可,无需变动
  * 返 回 值:保持原始格式即可,无需变动
  */
int fputc(int ch,FILE *f)
{
	Serial_SendByte(ch);			//将printf的底层重定向到自己的发送字节函数
	return ch;
}

/**
  * 函    数:自己封装的prinf函数
  * 参    数:format 格式化字符串
  * 参    数:... 可变的参数列表
  * 返 回 值:无
  */
void Serial_Printf(char *format, ...)
{
	char String[100];				//定义字符数组
	va_list arg;						//定义可变参数列表数据类型的变量arg
	va_start(arg,format);		//从format开始,接收参数列表到arg变量
	vsprintf(String,format,arg);//使用vsprintf打印格式化字符串和参数列表到字符数组中
	va_end(arg);						//结束变量arg
	Serial_SendString(String);	//串口发送字符数组(字符串)

}

/**
  * 函    数:获取串口接收标志位
  * 参    数:无
  * 返 回 值:串口接收标志位,范围:0~1,接收到数据后,标志位置1,读取后标志位自动清零
  */
uint8_t Serial_GetRxFlag(void)
{
	if(Serial_RxFlag == 1)			//如果标志位为1
	{
		Serial_RxFlag = 0;
		return 1;									//则返回1,并自动清零标志位
	}
	return 0;										//如果标志位为0,则返回0
}

/**
  * 函    数:获取串口接收的数据
  * 参    数:无
  * 返 回 值:接收的数据,范围:0~255
  */
uint8_t Serial_GetRxDate(void)
{
	return Serial_RxDate;				//返回接收的数据变量
}

/**
  * 函    数:USART1中断函数
  * 参    数:无
  * 返 回 值:无
  * 注意事项:此函数为中断函数,无需调用,中断触发后自动执行
  *           函数名为预留的指定名称,可以从启动文件复制
  *           请确保函数名正确,不能有任何差异,否则中断函数将不能进入
  */
void USART1_IRQHandler(void)
{
	if ( USART_GetFlagStatus(USART1,USART_IT_RXNE)==SET )		//判断是否是USART1的接收事件触发的中断
	{
		Serial_RxDate = USART_ReceiveData(USART1);						//读取数据寄存器,存放在接收的数据变量
		Serial_RxFlag = 1;																		//置接收标志位变量为1
		USART_ClearITPendingBit(USART1,USART_IT_RXNE);				//清除USART1的RXNE标志位
																//读取数据寄存器会自动清除此标志位
																//如果已经读取了数据寄存器,也可以不执行此代码

	}
}
-----------------------------
main.c ↓
-----------------------------
cpp
#include "stm32f10x.h"                  // Device header
#include "Delay.h"
#include "OLED.h"
#include "Serial.h"

uint8_t RxDate;

int main(void)
{
	OLED_Init();
	Serial_Init();

	OLED_ShowString(1,1,"RxDate:");

	while(1)
	{
		if( Serial_GetRxFlag()==1 )
		{
			RxDate = Serial_GetRxDate();
			Serial_SendByte(RxDate);
			OLED_ShowHexNum(1,8,RxDate,2);

		}

	}
}
-----------------------------
二、总结
本文围绕 STM32 的 USART 串口通信展开,从通信接口的基本概念出发,系统梳理了串口通信的硬件电路、电平标准、串口参数及时序等基础知识,并深入讲解了 USART 外设的框图、基本结构、数据帧格式、起始位侦测、数据采样、波特率发生器以及数据模式等核心原理。
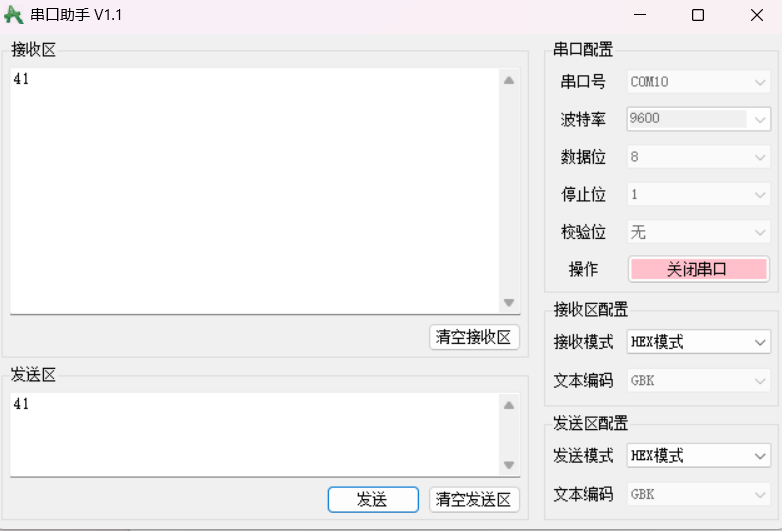
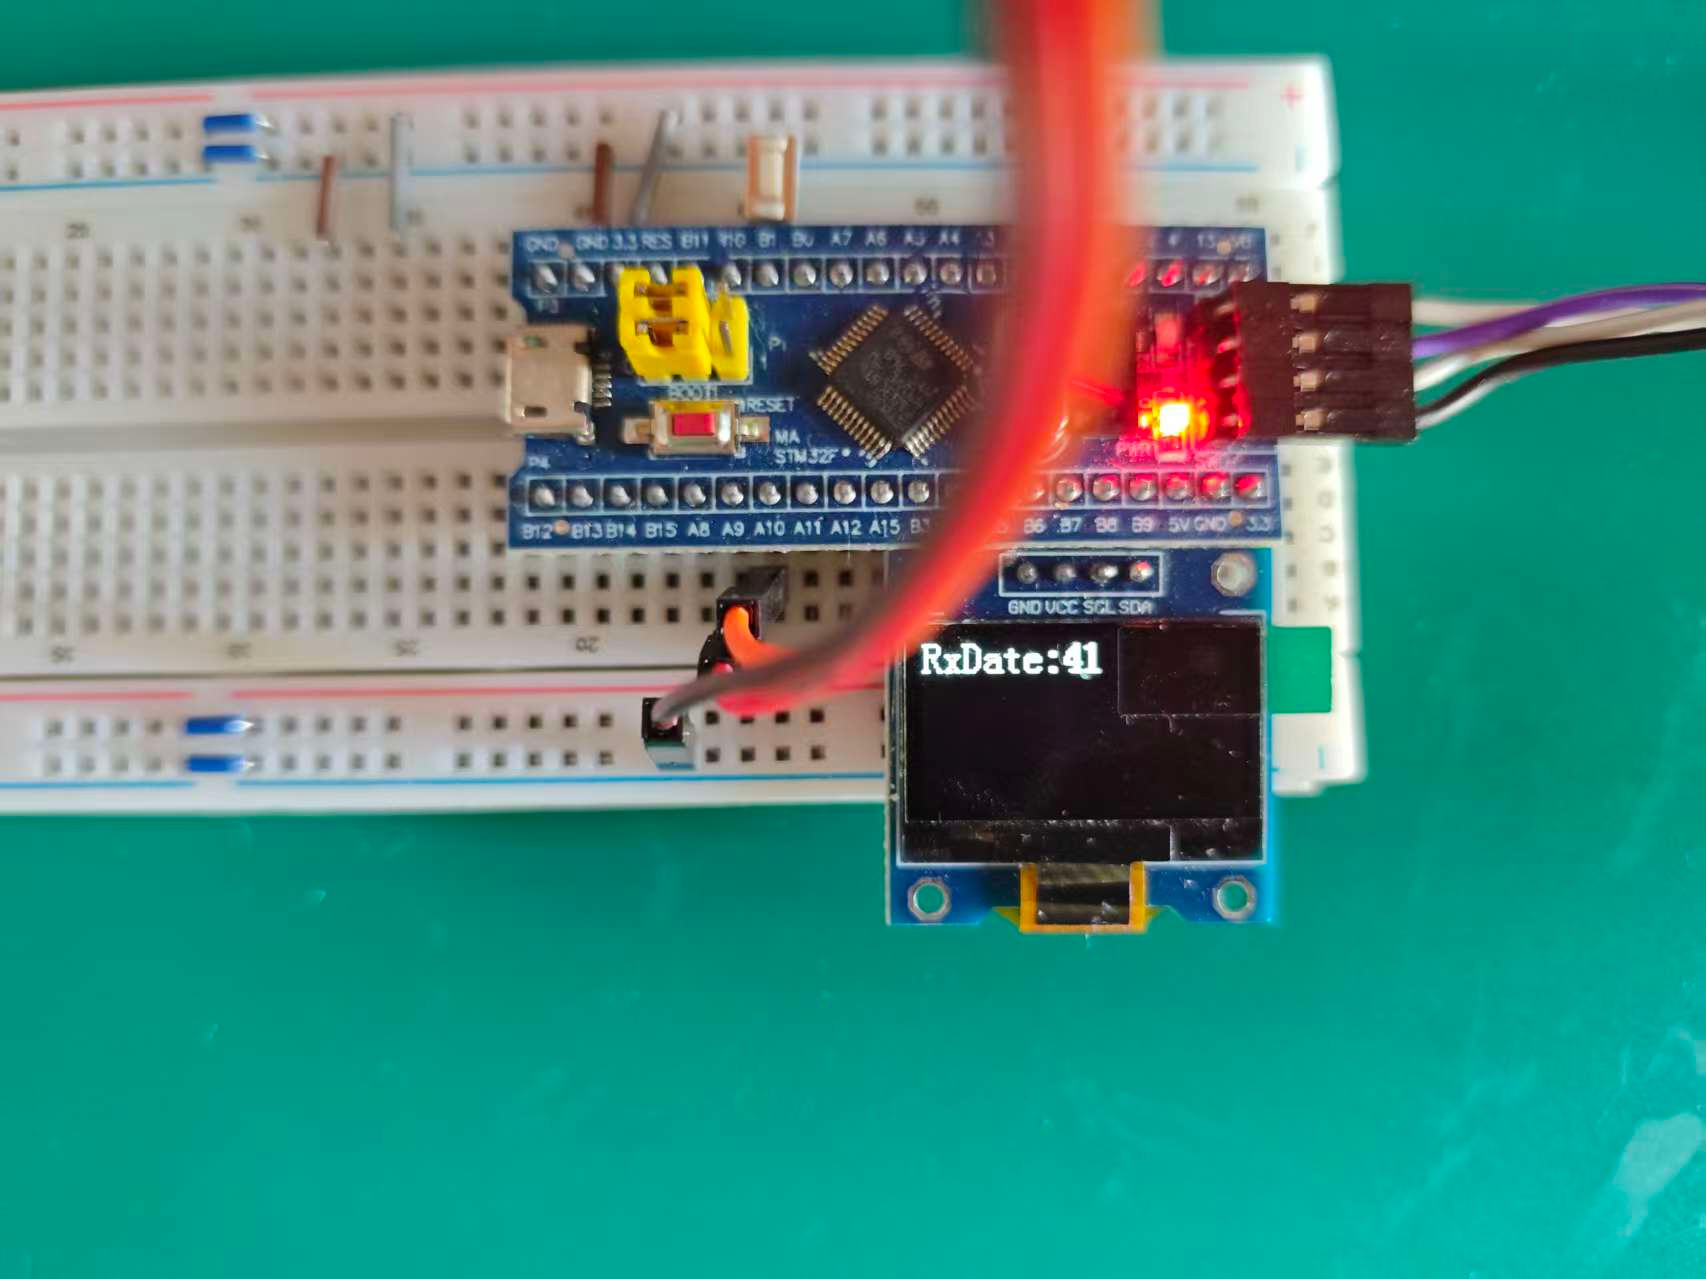
在实践层面,本文给出了两个完整的实例:一是串口发送,演示了 USART 初始化流程以及通过库函数发送字节、数组、字符串和数字的方法;二是串口发送加接收,结合中断方式实现了数据的接收与回显,并配合 OLED 进行显示。通过这两个实例,可以直观地掌握 USART 从配置到实际应用的完整流程。
总的来说,USART 作为 STM32 内部集成的硬件外设,凭借其成本低、易使用、通信线路简单的特点,在单片机与单片机、单片机与电脑以及各类模块之间的通信中发挥着重要作用。掌握 USART 的配置方法和收发机制,是进行嵌入式系统开发的一项基础且重要的技能。希望本文的内容能帮助读者更好地理解和运用 STM32 的串口通信功能。
都看到这了点点赞吧!!!