部署一套3D视觉引导应用,通常需要多久?
传统方案下,从相机选型、软件配置到机器人联调,工程师往往需要驻场数天甚至数周。迁移科技Epic Pro图形化软件平台的目标,是把这个过程压缩到小时级------20分钟上手,2小时跑通一套完整的视觉引导流程。
本篇文章以实操教学的方式,带你逐步拆解从开箱到跑通的完整步骤。
第一步:安装软件,一条命令
Epic Pro的安装过程非常简单。打开终端,执行两条命令即可完成:
sudo apt update
sudo apt install epic-pro
安装完成后,在应用列表搜索"epic pro",点击图标即可启动软件。软件启动后会自动在浏览器中弹出用户界面,后续也可以通过浏览器输入 http://localhost:5050/ 再次打开。
对于使用智能相机的用户,流程更简单。智能相机集成了完整版的Epic Pro视觉软件与ATOM算法平台,出厂时软件已经预装好。相机默认IP为192.168.33.66,在浏览器地址栏输入该IP地址即可登录相机内置的软件界面。
第二步:连接硬件,一根网线的事
传统3D视觉系统的硬件连接通常需要经过"相机→工控机→机器人/PLC"的复杂链路。Epic Pro的硬件连接结构做了一个简化:安装了Epic Pro的工控机通过路由器同时连接相机和机器人/PLC,构成一个统一的网络。
如果使用的是智能相机版本,硬件连接进一步简化。智能相机内置了算力,不再需要外接工控机、显卡和机柜。相机通过"一机两线"完成连接------一根电源线、一根数据线,即可完成部署。
这意味着,现场工程师不需要再为工控机寻找安装位置、布置电源和网络线缆。智能相机的安装时间缩短至传统方案的1/5,故障停机时间缩短60%以上。
第三步:一键连接相机与机器人
硬件连接完成后,进入Epic Pro的软件操作环节。这一步是整个部署流程中最能体现"极简"设计的地方。
打开Epic Pro的用户界面,软件会自动进入配置向导。在场景配置中,相机和机器人是两项必须配置的项目。
选择相机。 Epic Pro会自动扫描同一网络中的Epic Eye系列相机,用户只需从列表中点选对应型号,即可完成相机连接。无需手动输入IP地址,无需配置复杂的网络参数。
选择机器人。 进入机器人适配界面后,Epic Pro已内置了多个主流机器人品牌和型号的适配配置。用户可以直接从列表中点选对应机器人,并为其重命名。
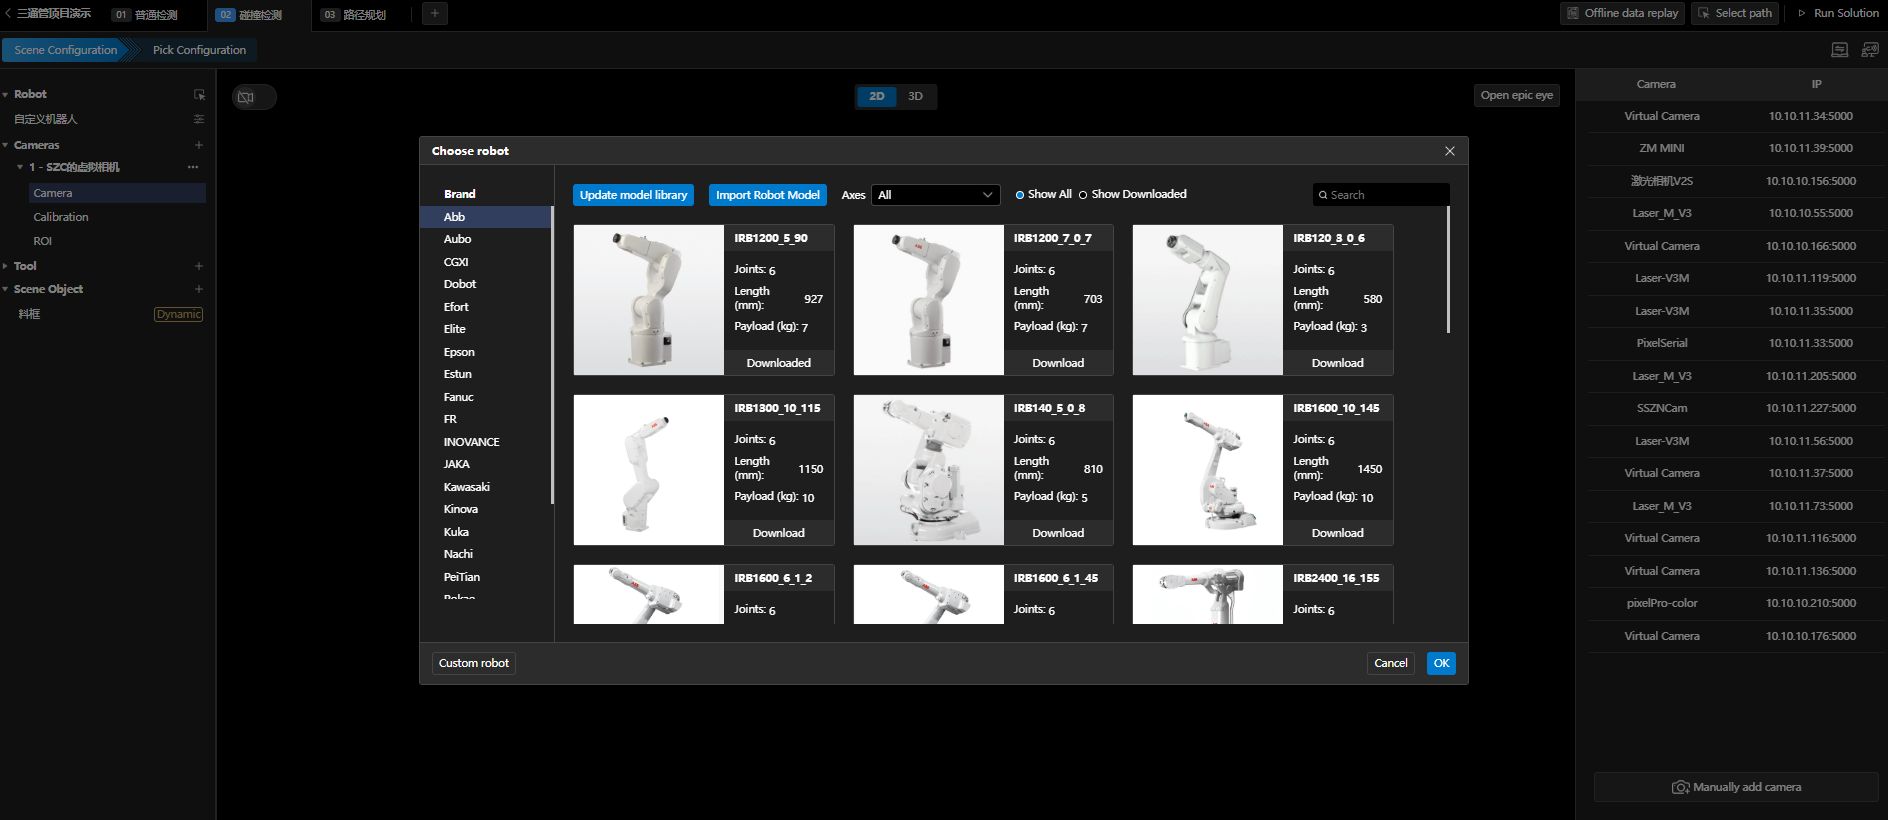
此外,迁移科技视觉系统支持与市面上主流机械臂品牌无缝对接,适配新品牌机器人仅需3-7天。这意味着,对于已经适配的机器人品牌,用户在现场只需点选即可,不需要编写任何通信代码。
手眼标定。 完成相机和机器人选择后,步骤导航光标会指引进行手眼标定。用户依照标定流程操作即可,Epic Pro会自动完成标定计算。对于眼在手上的应用,软件也支持通过指令发送拍照时机器人的位姿数据,用于标定计算。
第四步:拖拽算子,搭建视觉流程
硬件连接和标定完成后,进入视觉应用的核心配置环节。
Epic Pro的操作逻辑更接近流程图编辑器。用户在画布上拖拽算子节点,用连线定义数据流向,一个完整的视觉引导流程就搭建完成了。
软件内置了匹配模板编辑、几何点云生成、TCP反算等工具,支持拖拽式算法流程搭建。一个过去需要数天编程调试的抓取应用,现在可以在可视化环境中分步完成:先拖入点云预处理算子进行降噪和滤波,再拖入模板匹配算子识别目标物体,最后拖入位姿输出算子将结果发送给机器人。
Epic Pro的图形化配置界面集成了127种预置算法算子,覆盖了从点云预处理到目标识别、位姿输出、机器人通信的全流程。
对于标准化场景,这套算子库足以覆盖大多数抓取和拆垛需求。用户不需要理解每个算子内部的数学原理,只需要知道什么场景用哪块"积木"、怎么把"积木"连起来。
第五步:运行与监控
方案配置完成后,进入运行阶段。Epic Pro支持手动触发和外部机器人通讯两种控制方式。用户可以通过软件界面手动触发拍照和检测,也可以由机器人或PLC通过通讯指令来控制Epic Pro执行拍照、检测、碰撞检测、规划等任务。
通讯配置方面,Epic Pro提供了TCP/IP Socket接口。机器人可以通过发送标准通讯协议字符串来触发拍照、请求位姿、请求路径规划等操作。默认通讯接口地址为IP:5700。
例如,发送指令"110"触发拍照,视觉系统返回"110"表示成功;发送指令"120"请求旋转矢量格式的位姿,视觉系统返回"120,X,Y,Z,Rx,Ry,Rz"格式的抓取坐标。
在运行界面中,用户可以实时监控通讯状态和识别结果,查看每次拍照的点云数据和位姿输出。这种可视化监控降低了现场调试的难度------工程师不需要看日志文件,直接在界面上就能判断识别是否稳定、抓取点是否合理。
从开箱到跑通,实际用时是多少?
把上面的步骤合在一起看,Epic Pro的部署时间大致可以拆分为:
软件安装和硬件连接,约30分钟。如果使用智能相机,时间进一步缩短,因为不需要安装工控机系统和配置网络链路。
一键连接相机和机器人,约10分钟。已适配的机器人品牌只需点选,不需要编写通信程序。
手眼标定,约20-30分钟。取决于机器人的运动范围和标定精度要求。
视觉流程搭建,约30分钟。拖拽算子、配置参数、验证识别效果。
整体来看,一个新手在2小时内完成一套3D视觉应用的搭建,是一个合理的预期。20分钟则可以完成软件的初步上手------打开界面、连接相机、拖入几个算子、看到点云成像和识别结果。
这个速度在传统3D视觉软件的使用体验中并不常见。过去,一套抓取应用的配置通常需要数天编程调试,而现在,标准化的算子库和图形化流程可以覆盖大多数常见场景,部署周期从数天缩短到数小时。
为什么能做到这么快?
Epic Pro的极速部署能力,建立在三个设计选择之上。
第一,零代码的交互方式。 Epic Pro采用完全图形化的界面,内嵌上百种算子,用户无需编写代码即可完成作业流程配置,实现与机器人通信、获取点云数据、设定作业逻辑等工作。
第二,标准化的适配接口。 相机和机器人的连接被封装为"一键连接",已适配的机器人品牌和型号可以直接点选。这种标准化降低了集成商和一线工人的学习成本和使用门槛。
第三,智能相机的即插即用。 智能相机将算力嵌入相机内部,替代传统"相机+工控机+显卡"架构。相机自带软件,一机两线,即插即用,进一步减少了布线需求和部署复杂度。
迁移科技创始人兼CEO樊钰在B轮融资时曾表示,公司坚持打造标准化产品,构建用户友好、集成友好的产品生态,做3D视觉软硬件产品供应商。Epic Pro的零代码设计和一键连接能力,正是这一产品逻辑在软件层面的落地。
当部署门槛降到20分钟上手、2小时跑通的程度,3D视觉才有可能从少数头部客户的专属定制,走向更多制造企业的日常生产。