1、尝试单调栈
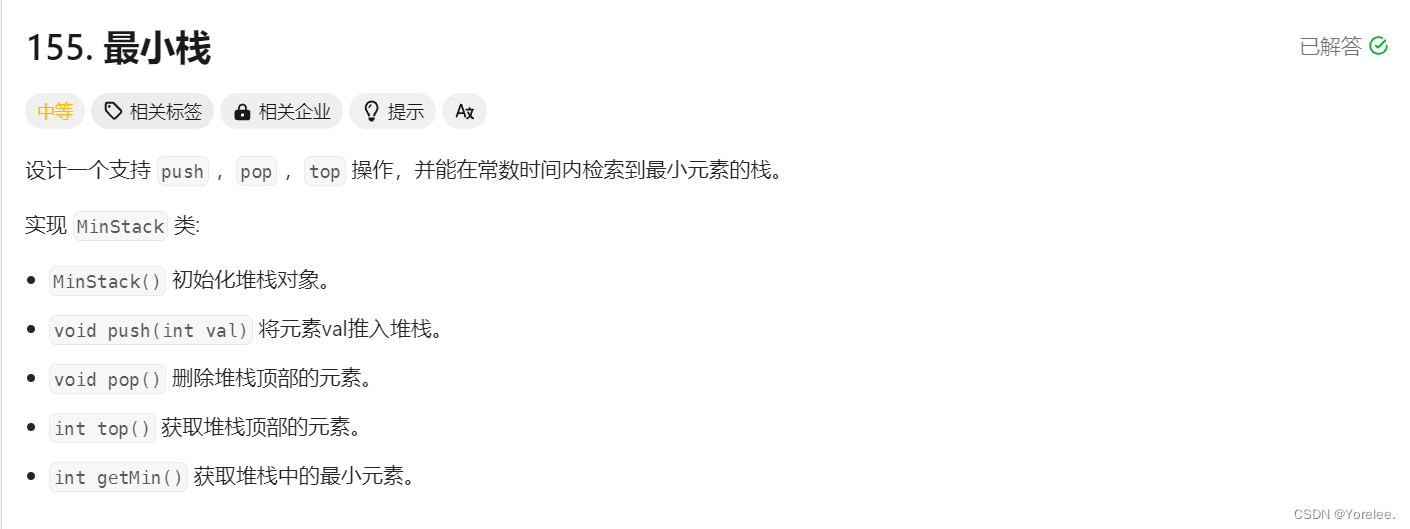
看到这题说,要常数时间内检索最小元素的栈,想到了单调栈,递增单调栈确实能维护最小值,但是这个最小值是存在一定意义的,即如果后面出现了最小值,那么前面的之前的最小值就会无效。
而本题存在弹出操作,这导致当前最小值可能会被丢弃,而需要使用之前的最小值,单调栈可能无法做到找回次小值。
能够弹出值且能一直保持维护数据的最小值的数据结构,是优先队列。因此我们改用优先队列实现。
2、栈+优先队列
如果想要常数级检索到最小元素 且 存在弹出元素,那么需要自定义优先队列,这时在弹出时时间复杂度会高一些。如果不自定义,那就需要延迟出队,这样虽然获取最小值时时间复杂度为高一些,但是弹出时间比较小。
- 时间复杂度: O ( n l o g n ) O(nlogn) O(nlogn),堆排序的时间复杂度
- 空间复杂度: O ( n ) O(n) O(n)

cpp
class MinStack {
public:
    MinStack() {}

    void push(int val) {
        sta.push(val);
        nums[val]++;
        minSta.push(val);
    }

    void pop() {
        int num = sta.top();
        sta.pop();
        if(--nums[num] == 0) nums.erase(num);
    }

    int top() {
        return sta.top();
    }

    int getMin() {
        while(nums.count(minSta.top()) == 0) minSta.pop();
        return minSta.top();
    }
private:
    stack<int> sta;
    priority_queue<int, vector<int>, greater<int>> minSta;
    unordered_map<int, int> nums;
};
3、辅助栈
方法二,我们使用优先队列实时维护最小值,有必要吗?
要是我们直接使用一个栈为每一个元素维护一个以它为栈顶的栈的最小值,那是不是就OK了?

即:只要栈顶元素确定了,那么栈中当前的最小值也必然是唯一确定的。我们只需要维护一个元素时最小值的栈就行。
- 时间复杂度: O ( n ) O(n) O(n),插入只需压栈两次,
pop只需弹栈两次,查询是 O ( 1 ) O(1) O(1) - 空间复杂度: O ( n ) O(n) O(n)
cpp
class MinStack {
public:
    MinStack() {
        min_sta.push(INT_MAX);//这个只是为了方便后面压入少一个条件判断
    }

    void push(int val) {
        sta.push(val);
        min_sta.push(min(min_sta.top(),val));
    }

    void pop() {
        sta.pop();
        min_sta.pop();
    }

    int top() {
        return sta.top();
    }

    int getMin() {
        return min_sta.top();
    }
private:
    stack<int> sta;
    stack<int> min_sta;
};