目录
- [1. ResNet block](#1. ResNet block)
- [2. ResNet18网络结构](#2. ResNet18网络结构)
- [3. 完整代码](#3. 完整代码)
-
- [3.1 网络代码](#3.1 网络代码)
- [3.2 训练代码](#3.2 训练代码)
1. ResNet block
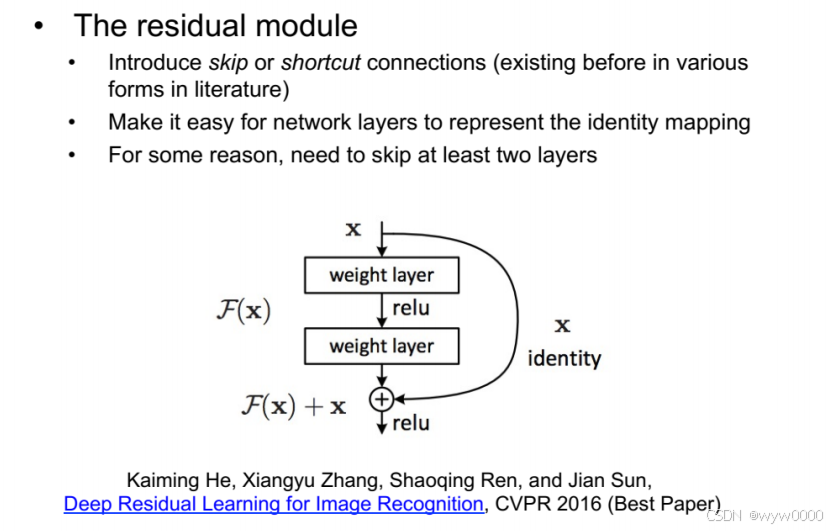
ResNet block有两个convolution和一个short cut层,如下图:
代码:
python
class ResBlk(nn.Module):
    def __init__(self, ch_in, ch_out, stride):
        super(ResBlk, self).__init__()

        self.conv1 = nn.Conv2d(ch_in, ch_out, kernel_size=3, stride=stride, padding=1)
        self.bn1 = nn.BatchNorm2d(ch_out)
        self.conv2 = nn.Conv2d(ch_out, ch_out, kernel_size=3, stride=1, padding=1)
        self. bn2 = nn.BatchNorm2d(ch_out)

        self.extra = nn.Sequential()
        if ch_in != ch_out:
            self.extra = nn.Sequential(
                nn.Conv2d(ch_in, ch_out, kernel_size=1, stride=stride),
                nn.BatchNorm2d(ch_out)
            )

    def forward(self, x):
        out = F.relu(self.bn1(self.conv1(x)))
        out = self.bn2(self.conv2(out))

        out = self.extra(x) + out
        out = F.relu(out)

        return out
2. ResNet18网络结构
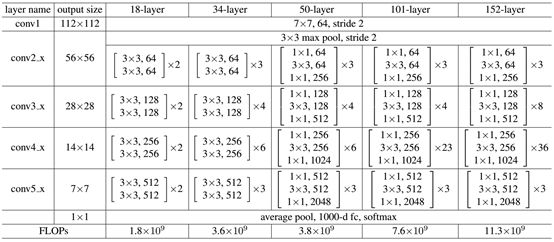
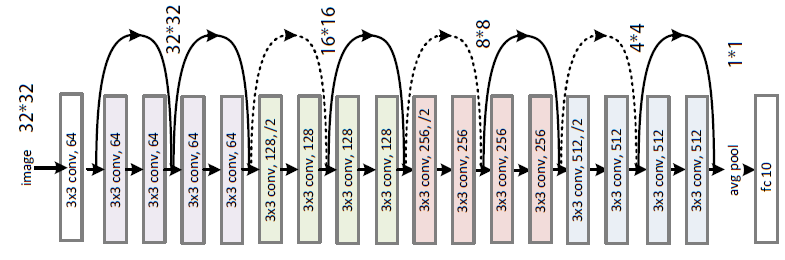
从上图可以看出,resnet18有1个卷积层,4个残差层和1一个线性输出层,其中每个残差层有2个resnet块,每个块有2个卷积层。
对于cifar10数据来说,输入层b, 64, 32,32,输出是10分类
代码:
python
class ResNet(nn.Module):
    def __init__(self, block, num_blocks, num_classes=1000):
        super(ResNet, self).__init__()
        self.in_planes = 64

        # 初始卷积层
        self.conv1 = nn.Conv2d(3, 64, kernel_size=7, stride=2, padding=3, bias=False)
        self.bn1 = nn.BatchNorm2d(64)
        # 四个残差层
        self.layer1 = self._make_layer(block, 64, num_blocks[0], stride=1)
        self.layer2 = self._make_layer(block, 128, num_blocks[1], stride=2)
        self.layer3 = self._make_layer(block, 256, num_blocks[2], stride=2)
        self.layer4 = self._make_layer(block, 512, num_blocks[3], stride=2)
        # 全连接层
        self.linear = nn.Linear(512 * block.expansion, num_classes)

    # 创建一个残差层
    def _make_layer(self, block, planes, num_blocks, stride):
        strides = [stride] + [1] * (num_blocks - 1)
        layers = []
        for stride in strides:
            layers.append(block(self.in_planes, planes, stride))
            self.in_planes = planes * block.expansion
        return nn.Sequential(*layers)

    def forward(self, x):
        out = F.relu(self.bn1(self.conv1(x)))
        out = F.max_pool2d(out, kernel_size=3, stride=2, padding=1)
        out = self.layer1(out)
        out = self.layer2(out)
        out = self.layer3(out)
        out = self.layer4(out)
        #out = F.avg_pool2d(out, 4)
        out = F.adaptive_avg_pool2d(out, [1, 1])
        out = out.view(out.size(0), -1)
        out = self.linear(out)
        return out
3. 完整代码
3.1 网络代码
python
import torch
from torch import nn
from torch.nn import functional as F


class ResBlk(nn.Module):
    expansion = 1

    def __init__(self, ch_in, ch_out, stride):
        super(ResBlk, self).__init__()

        self.conv1 = nn.Conv2d(ch_in, ch_out, kernel_size=3, stride=stride, padding=1)
        self.bn1 = nn.BatchNorm2d(ch_out)
        self.conv2 = nn.Conv2d(ch_out, ch_out, kernel_size=3, stride=1, padding=1)
        self.bn2 = nn.BatchNorm2d(ch_out)

        self.extra = nn.Sequential()
        if ch_in != ch_out:
            self.extra = nn.Sequential(
                nn.Conv2d(ch_in, ch_out, kernel_size=1, stride=stride),
                nn.BatchNorm2d(ch_out)
            )

    def forward(self, x):
        out = F.relu(self.bn1(self.conv1(x)))
        out = self.bn2(self.conv2(out))

        out = self.extra(x) + out
        out = F.relu(out)

        return out

class ResNet(nn.Module):
    def __init__(self, block, num_blocks, num_classes=1000):
        super(ResNet, self).__init__()
        self.in_planes = 64

        # 初始卷积层
        self.conv1 = nn.Conv2d(3, 64, kernel_size=7, stride=2, padding=3, bias=False)
        self.bn1 = nn.BatchNorm2d(64)
        # 四个残差层
        self.layer1 = self._make_layer(block, 64, num_blocks[0], stride=1)
        self.layer2 = self._make_layer(block, 128, num_blocks[1], stride=2)
        self.layer3 = self._make_layer(block, 256, num_blocks[2], stride=2)
        self.layer4 = self._make_layer(block, 512, num_blocks[3], stride=2)
        # 全连接层
        self.linear = nn.Linear(512 * block.expansion, num_classes)

    # 创建一个残差层
    def _make_layer(self, block, planes, num_blocks, stride):
        strides = [stride] + [1] * (num_blocks - 1)
        layers = []
        for stride in strides:
            layers.append(block(self.in_planes, planes, stride))
            self.in_planes = planes * block.expansion
        return nn.Sequential(*layers)

    def forward(self, x):
        out = F.relu(self.bn1(self.conv1(x)))
        out = F.max_pool2d(out, kernel_size=3, stride=2, padding=1)
        out = self.layer1(out)
        out = self.layer2(out)
        out = self.layer3(out)
        out = self.layer4(out)
        #out = F.avg_pool2d(out, 4)
        out = F.adaptive_avg_pool2d(out, [1, 1])
        out = out.view(out.size(0), -1)
        out = self.linear(out)
        return out


def ResNet18():
    return ResNet(ResBlk, [2, 2, 2, 2], 10)


if __name__ == '__main__':
    model = ResNet18()
    print(model)
3.2 训练代码
python
import torch
from torchvision import datasets
from torch.utils.data import DataLoader
from torchvision import transforms
from torch import nn, optim
import sys

sys.path.append('.')
#from Lenet5 import Lenet5
from resnet import ResNet18


def main():
    batchz = 128
    cifar_train = datasets.CIFAR10('cifa', True, transform=transforms.Compose([
        transforms.Resize((32, 32)),
        transforms.ToTensor(),
        transforms.Normalize(mean=[0.485, 0.456, 0.406],
                             std=[0.229, 0.224, 0.225])
    ]), download=True)
    cifar_train = DataLoader(cifar_train, batch_size=batchz, shuffle=True)

    cifar_test = datasets.CIFAR10('cifa', False, transform=transforms.Compose([
        transforms.Resize((32, 32)),
        transforms.ToTensor(),
        transforms.Normalize(mean=[0.485, 0.456, 0.406],
                             std=[0.229, 0.224, 0.225])
    ]), download=True)
    cifar_test = DataLoader(cifar_test, batch_size=batchz, shuffle=True)

    device = torch.device('cuda')
    #model = Lenet5().to(device)
    model = ResNet18().to(device)
    crition = nn.CrossEntropyLoss().to(device)
    optimizer = optim.Adam(model.parameters(), lr=1e-3)

    for epoch in range(1000):
        model.train()
        for batch, (x, label) in enumerate(cifar_train):
            x, label = x.to(device), label.to(device)
            logits = model(x)
            loss = crition(logits, label)
            optimizer.zero_grad()
            loss.backward()
            optimizer.step()

        # test
        model.eval()
        with torch.no_grad():
            total_correct = 0
            total_num = 0
            for x, label in cifar_test:
                x, label = x.to(device), label.to(device)
                logits = model(x)
                pred = logits.argmax(dim=1)
                correct = torch.eq(pred, label).float().sum().item()
                total_correct += correct
                total_num += x.size(0)
            acc = total_correct / total_num
            print(epoch, 'test acc:', acc)


if __name__ == '__main__':
    main()