1. 简介
apriltag标签码追踪是在apriltag标签码识别的基础上,增加了小车摄像头云台运动的功能,摄像头会保持标签码在视觉中间而运动,根据这一特性,从而实现标签码追踪功能。
2. 启动
2.1 程序启动前的准备
本次apriltag标签码使用的是TAG36H11格式,出厂已配套相关标签码,并贴在积木块上,需要将积木块拿出来放置到摄像头画面识别。
2.2 程序说明
程序启动后,摄像头捕获到图像,将标签码放入摄像头画面,系统会识别并框出标签码的四个顶点,并显示标签码的ID号。然后缓慢移动积木块的位置,摄像头云台会跟着积木块移动。
注意:积木块移动时,标签码要对着摄像头,并且移动速度不可以太快,避免摄像头云台跟不上。

2.3 程序启动
打开一个终端输入以下指令进入docker,
./docker_ros2.sh
出现以下界面就是进入docker成功
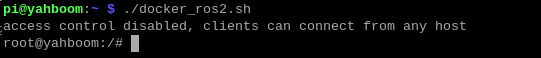
在docker终端输入以下命令启动程序
ros2 launch yahboomcar_apriltag apriltag_tracking.launch.py
3. 源码
python
#!/usr/bin/env python3
# encoding: utf-8
import cv2 as cv
import time
from dt_apriltags import Detector
from yahboomcar_apriltag.vutils import draw_tags
import logging
import yahboomcar_apriltag.logger_config as logger_config
import rclpy
from rclpy.node import Node
from std_msgs.msg import String, Float32MultiArray
import rclpy
from rclpy.node import Node
from sensor_msgs.msg import Image
from cv_bridge import CvBridge
import cv2
import yahboomcar_apriltag.fps as fps
import numpy as np
from yahboomcar_apriltag.vutils import draw_tags
from dt_apriltags import Detector
from yahboomcar_apriltag.PID import PositionalPID
from Raspbot_Lib import Raspbot
import math
class TagTrackingNode(Node):
def __init__(self):
super().__init__('tag_tracking_node')
# 初始化 Raspbot 实例
self.bot = Raspbot()
self.bridge = CvBridge()
self.xservo_pid = PositionalPID(0.6, 0.2, 0.01) # PID控制器用于X轴
self.yservo_pid = PositionalPID(0.8, 0.6, 0.01) # PID控制器用于Y轴
self.numx=self.numy=1
target_servox = 90
target_servoy = 25
self.bot.Ctrl_Servo(1,target_servox)
self.bot.Ctrl_Servo(2,target_servoy)
self.at_detector = Detector(searchpath=['apriltags'],
families='tag36h11',
nthreads=8,
quad_decimate=2.0,
quad_sigma=0.0,
refine_edges=1,
decode_sharpening=0.25,
debug=0)
self.fps = fps.FPS() # 帧率统计器
self.subscription = self.create_subscription(
Image,
'/image_raw',
self.image_callback,
100)
self.subscription
def image_callback(self, ros_image):
# cv_bridge
try:
cv_image = self.bridge.imgmsg_to_cv2(ros_image, desired_encoding='bgr8')
except Exception as e:
self.get_logger().error(f"Failed to convert image: {e}")
return
# 使用 AprilTags 检测器
tags = self.at_detector.detect(cv2.cvtColor(cv_image, cv2.COLOR_BGR2GRAY), False, None, 0.025)
tags = sorted(tags, key=lambda tag: tag.tag_id)
# 绘制标签
result_image = draw_tags(cv_image, tags, corners_color=(0, 0, 255), center_color=(0, 255, 0))
# 处理 AprilTags
if len(tags) == 1:
x, y, w, h = tags[0].bbox
if math.fabs(180 - (x + w/2)) > 20:#调试方块半径 Debug Block Radius
self.xservo_pid.SystemOutput = x + w/2
self.xservo_pid.SetStepSignal(350)
self.xservo_pid.SetInertiaTime(0.01, 0.1)
target_valuex = int(1000+self.xservo_pid.SystemOutput)
target_servox = int((target_valuex)/10)
#self.get_logger().info('x = {}'.format([x + w/2]))
#self.get_logger().info('joints_x = {} {}'.format([target_servox],[target_valuex]))
if target_servox > 180:
target_servox = 180
if target_servox < 0:
target_servox = 0
self.bot.Ctrl_Servo(1, target_servox)
if math.fabs(180 - (y + h/2)) > 20: #调试方块半径 Debug Block Radius
self.yservo_pid.SystemOutput = y + h/2
self.yservo_pid.SetStepSignal(220)
self.yservo_pid.SetInertiaTime(0.01, 0.1)
target_valuey = int(650+self.yservo_pid.SystemOutput)
target_servoy = int((target_valuey)/10)
#self.get_logger().info('joints_y = {} {}'.format([target_servoy],[target_valuey]))
if target_servoy > 110:
target_servoy = 110
if target_servoy < 0:
target_servoy = 0
self.bot.Ctrl_Servo(2, target_servoy)
# 更新并显示 FPS
self.fps.update()
self.fps.show_fps(result_image)
cv2.imshow("result_image", result_image)
key = cv2.waitKey(1)
if key != -1:
cv2.destroyAllWindows()
def main(args=None):
rclpy.init(args=args)
tag_tracking_node = TagTrackingNode()
try:
rclpy.spin(tag_tracking_node)
except KeyboardInterrupt:
tag_tracking_node.bot.Ctrl_Servo(1, 90)
tag_tracking_node.bot.Ctrl_Servo(2, 25)
pass
if __name__ == '__main__':
main()