RoboSuite是一款基于MuJoCo物理引擎构建的机器人学习模拟框架。
在现有版本(v1.5)中,它涵盖了丰富多样的机器人实例支持,诸如人形机器人、自定义机器人组合,还包含复合控制器(像全身控制器等)、更多遥控设备选项,以及能够呈现出照片级逼真效果的渲染功能。
支持不同的机械臂:

支持机器狗SpotWithArmFloating:

支持人形机器人GR1ArmOnly:

一、认识robosuite机器人学习模拟框架
该框架最初由斯坦福视觉与学习实验室(SVL)的研究人员于 2017 年底开发,作为机器人学习研究的内部工具。
现在,它得到积极维护,并用于 SVL、UT 机器人感知与学习实验室(RPL) 和 NVIDIA通用体现代理研究组(GEAR) 的机器人研究项目。
**数据驱动算法(例如强化学习和模仿学习)**为机器人技术提供了强大且通用的工具。
在深度学习最新进展的推动下,这些学习范式在各类机器人控制问题中取得了令人振奋的成果。
Robosuite 的总体目标是为研究人员提供以下支持:
- 一套标准化的基准测试任务,用于严格评估和算法开发;
- 模块化设计,为创建新的机器人模拟环境提供了极大的灵活性;
- 高质量实现的机器人控制器和现成的学习算法,以降低入门门槛。
官方文档:https://robosuite.ai/docs/overview.html
开源地址:https://github.com/ARISE-Initiative/robosuite
二、安装robosuite
robosuite 支持 Python3上的macOS 和 Linux系统,安装需要依赖 MuJoCo物理引擎和numpy的支持。
有两种安装方式:通过pip直接安装,或者源码安装(方便开发,支持修改代码)
方式1:通过pip直接安装(简单应用)
首先创建一个conda环境:conda create -n robosuite python=3.10
进入robosuite环境:conda activate robosuite
进行安装:pip install robosuite -i https://pypi.tuna.tsinghua.edu.cn/simple
测试demo示例:python -m robosuite.demos.demo_random_action

然后选择不同的示例任务,比如输入0(开门操作),来到下面界面

在选择机器人的型号,比如选择1,然后看到机器人GR1ArmOnly在尝试开门的操作

在窗口中输入"]"切换不同的视角
在选择机器人的型号,比如选择9,然后看到机械臂UR5e在尝试开门的操作

方式2:源码安装(方便开发,支持修改代码)
首先创建一个conda环境:conda create -n robosuite python=3.10
进入robosuite环境:conda activate robosuite
然后下载源码,进入目录,安装相关的依赖
$ git clone https://github.com/ARISE-Initiative/robosuite.git
$ cd robosuite
$ pip install -r requirements.txt -i https://pypi.tuna.tsinghua.edu.cn/simple
安装顺利的,robosuite就安装好啦~
最后设置当前目录为环境变量:
export PYTHONPATH=PYTHONPATH:(pwd)
(可选)作者还提供附加功能,例如OpenAI Gym 接口、由PyBullet提供支持的逆运动学控制器以及使用SpaceMouse设备的远程操作。
要启用这些附加功能,请通过运行安装额外的依赖项
$ pip install -r requirements-extra.txt -i https://pypi.tuna.tsinghua.edu.cn/simple测试demo示例:python robosuite/demos/demo_random_action.py
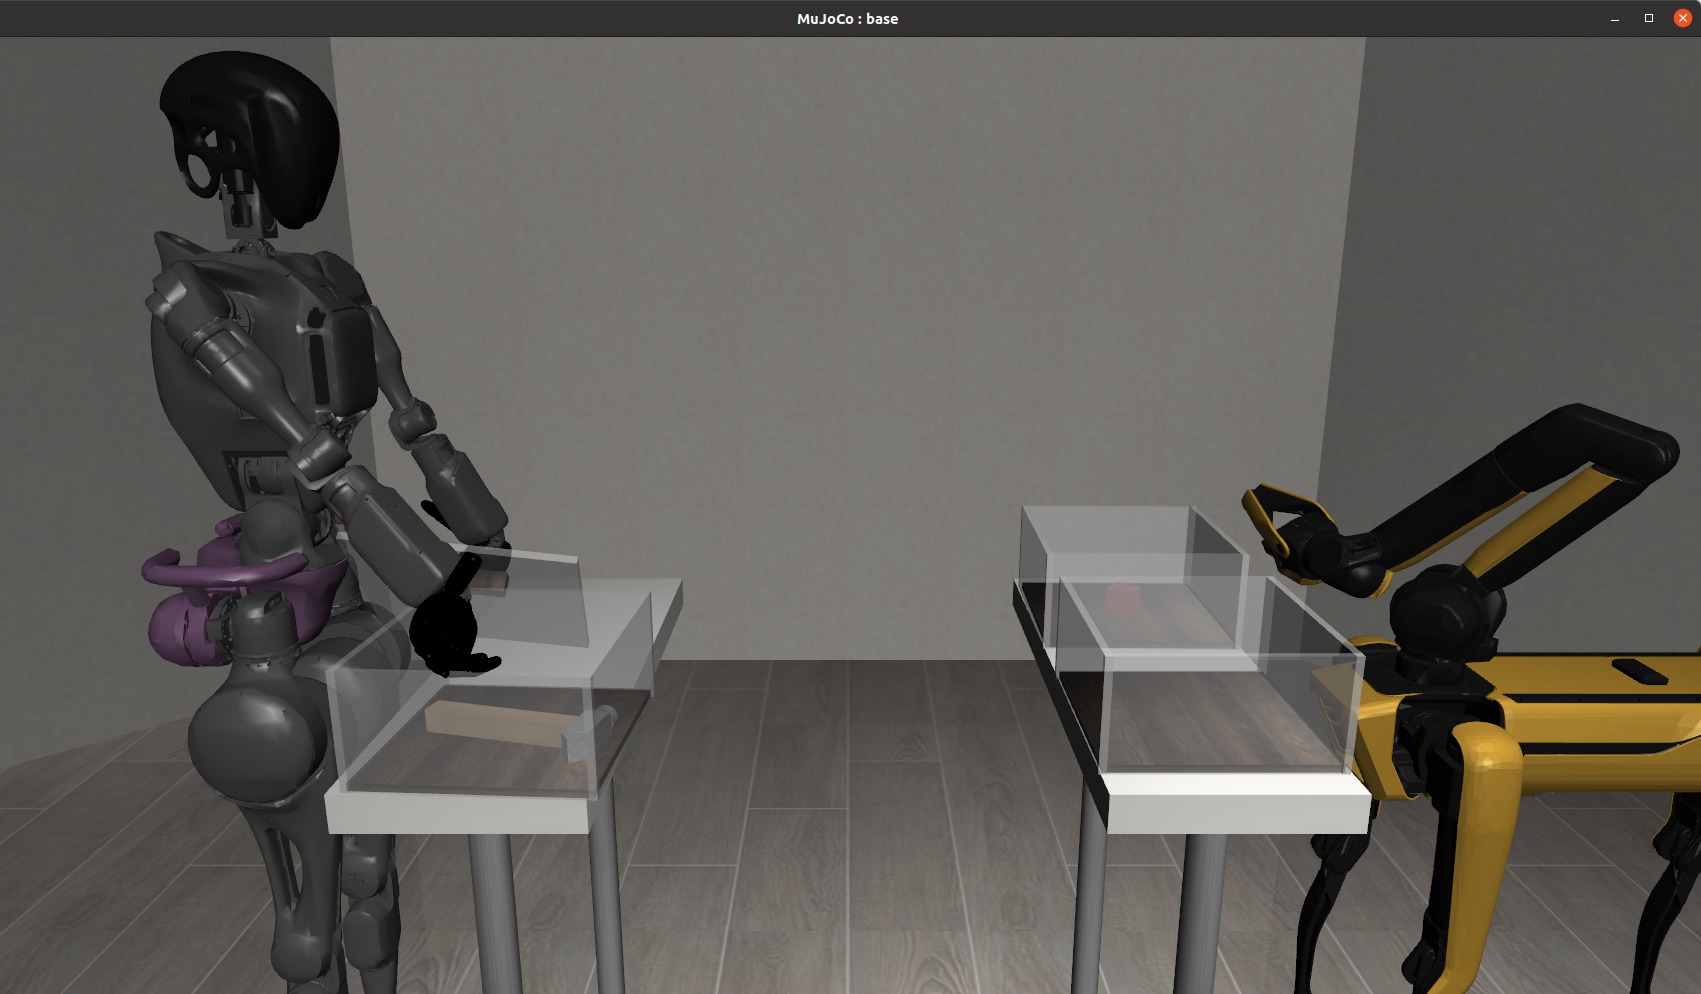
然后选择不同的示例任务,比如输入17(双臂运输任务)

选择了多臂环境,以下是多臂环境配置列表,我们选择0
- 0 对置
- 1 平行
- 2 单机器人

第一个机器人选择1(GR1ArmOnly)

第二个机器人选择7(SpotWithArmFloating)
三、机器人任务小结
总结一下,在demo_random_action.py示例中,包含19种任务:
- 0 门
- 1 升降机
- 2 螺母组装
- 3 螺母组装圆形
- 4 螺母组装单
- 5 螺母组装方形
- 6 拾取位置
- 7 拾取位置面包
- 8 拾取位置罐
- 9 拾取位置谷物
- 10 拾取位置牛奶
- 11 拾取位置单
- 12 堆叠
- 13 工具悬挂
- 14 双臂移交
- 15 双臂升降机
- 16 双臂钉入孔
- 17 双臂运输
- 18 擦拭
机器人的型号有10种:
- 0 Baxter
- 1 GR1ArmsOnly
- 2 IIWA
- 3 Jaco
- 4 Kinova3
- 5 Panda
- 6 Sawyer
- 7 SpotWithArmFloating
- 8 Tiago
- 9 UR5e
大家可以组合测试~
四、基本使用方式
robosuite提供了一组标准化的操作任务,用于基准测试。
提供的与环境交互的 API 很简单,类似于OpenAI Gym使用的 API 。下面是如何与环境交互的简单示例。
python
import numpy as np
import robosuite as suite

# 创建环境实例
env = suite.make(
    env_name="Lift",  # 任务名称,可以尝试其他任务,例如 "Stack" 或 "Door"
    robots="Panda",  # 使用的机器人类型,可以尝试其他机器人,例如 "Sawyer" 或 "Jaco"
    has_renderer=True,  # 是否启用屏幕渲染器(在屏幕上显示环境)
    has_offscreen_renderer=False,  # 是否启用离屏渲染器(用于生成图像等)
    use_camera_obs=False,  # 是否使用摄像头观察
)

# 重置环境(初始化环境状态)
obs = env.reset()

# 循环运行1000步
for i in range(1000):
    action = np.random.randn(*env.action_spec[0].shape) * 0.1 # 生成随机动作,动作幅度乘以0.1限制动作大小
    obs, reward, done, info = env.step(action) # 在环境中执行动作,获取观察值、奖励、是否完成等信息
    env.render() # 在屏幕上渲染当前环境状态

    # 检查是否需要重置环境
    if done:
        print(f"Episode ended at step {i}. Resetting environment.")
        obs = env.reset()
这段代码通过 robosuite 库创建了一个机器人操作环境,并在其中执行随机动作,同时可视化环境状态。
运行代码后,能看到下面效果:

分享完成~