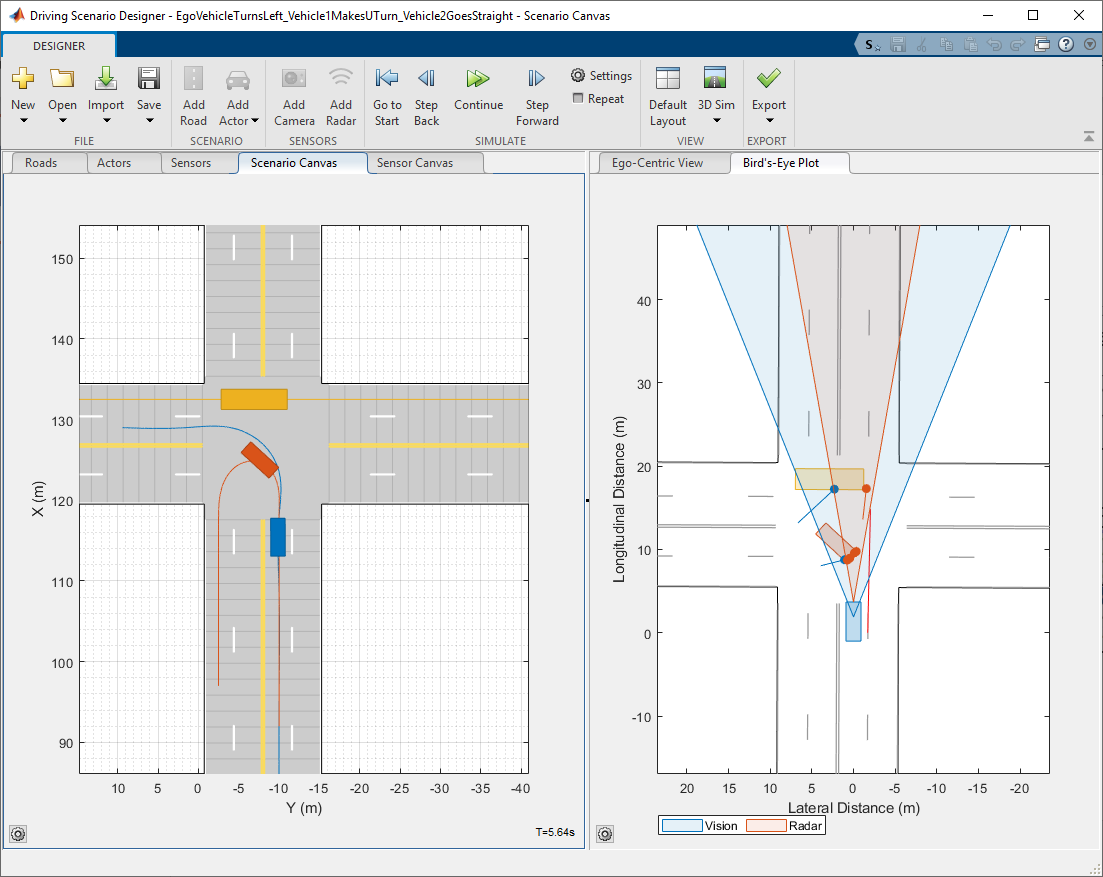
(Matlab)自动驾驶仿真 设计驾驶场景、配置传感器并生成合成 数据

驾驶场景仿真平台核心功能

一、场景搭建与编辑
  1. 可视化场景构建
    • 使用拖放界面创建道路网络和角色模型(车辆、行人等)
    • 支持欧洲新车评估计划(Euro NCAP)测试协议及其他预置场景模板
二、传感器配置
  1. 车载传感器系统
    • 支持配置视觉摄像头、雷达、激光雷达、惯性导航系统(INS)、超声波传感器
    • 可生成:
      ▪️ 目标检测(角色/车道边界)
      ▪️ 点云数据
      ▪️ 惯性测量数据
三、数据导入功能
  1. 道路网络导入
    • 支持格式:
      ▪️ ASAM OpenDRIVE(版本1.4/1.5/1.6)
      ▪️ OpenStreetMap
      ▪️ HERE高清实时地图
      ▪️ Zenrin日本地图API 3.0(需安装专用导入工具)
四、数据导出功能
  1. 多格式导出支持
    • 道路网络导出为:
      ▪️ ASAM OpenDRIVE(版本1.4/1.5/1.6)
      ▪️ RoadRunner HD Map格式
    • 场景元素导出为:
      ▪️ ASAM OpenSCENARIO 1.0格式(含角色与轨迹)
    • 传感器数据导出至MATLAB
五、开发集成
  1. 代码生成与扩展

    • 生成场景和传感器的MATLAB代码,支持二次开发
    • 自动生成Simulink测试模型,用于:
      ▪️ 传感器融合算法验证
      ▪️ 车辆控制算法测试
  2. 工具链互通

    • 支持与RoadRunner场景编辑器双向交互
    • 可自动导入当前场景至RoadRunner进行编辑

典型工作流程

  1. 创建/导入道路网络 → 2. 配置传感器系统 → 3. 生成仿真数据 →
  2. 导出至MATLAB/Simulink → 5. 算法验证 → 6. 迭代优化

该平台提供从场景搭建到算法验证的完整闭环仿真解决方案,适用于ADAS系统开发、自动驾驶算法测试及标准合规性验证(如Euro NCAP)。

相关推荐
LaughingZhu1 分钟前
Product Hunt 每日热榜 | 2026-09-12
人工智能·深度学习·神经网络·搜索引擎·百度
天真小巫10 分钟前
2026.9.13总结(工作量日益繁重的当下,AI如何提效)
人工智能
Zguigo12 分钟前
【CUDA1】GPUvsCPU,CUDA Kernel
人工智能·pytorch·深度学习
thesky12345617 分钟前
用 ONNX Runtime 把 PyTorch 模型变成跨平台极速推理引擎:导出、优化、量化完整实
人工智能·深度学习·模型部署
米小虾25 分钟前
把 KV Cache 从 3514 字节压到 890 字节:DeepSeek V4.1-Flash 动了什么,又没动什么
人工智能
锋行天下28 分钟前
LangGraph 进阶:Command + Send 动态控制流、并行 Map-Reduce 实战与踩坑
人工智能
土司大王33 分钟前
LeetCode hot100——35.搜索插入位置:Java 二分模板、左闭右开区间与插入点分析
java·算法·leetcode
米小虾35 分钟前
AI 观察:CEO 们集体喊"慢一点",钱却在加速进场
人工智能
微三云生态系统架构师-彭丹1 小时前
远方好物S2B2C系统架构:一级分销与保证金托管的合规技术实现
人工智能·算法
土司大王1 小时前
LeetCode hot100——34.在排序数组中查找元素的第一个和最后一个位置:Java 二分模板、边界分析
java·算法·leetcode