ubuntu20使用自主探索算法explore_lite实现机器人自主探索导航建图

1.安装turtlebot3运行gazebo仿真

在turtlebot3工程中执行

bash 复制代码
roslaunch turtlebot3_gazebo turtlebot3_house.launch

2.安装运行gmapping

在turtlebot3工程中执行

bash 复制代码
roslaunch turtlebot3_slam turtlebot3_slam.launch slam_methods:=gmapping

3.启动move_base实现已知地图导航

安装move_base

bash 复制代码
sudo apt install ros-noetic-navigation

在turtlebot3工程中执行

bash 复制代码
roslaunch turtlebot3_navigation move_base.launch

验证是否可以用,在rviz中点2D Nav GOAL 选择一个已经探测到的区域。发现机器人开始运动。

4.安装运行explore_lite

bash 复制代码
git clone  https://github.com/hrnr/m-explore.git
catkin_make

在explore_lite工程中执行

bash 复制代码
roslaunch explore_lite explore.launch

发现机器人能开始自动探索了。

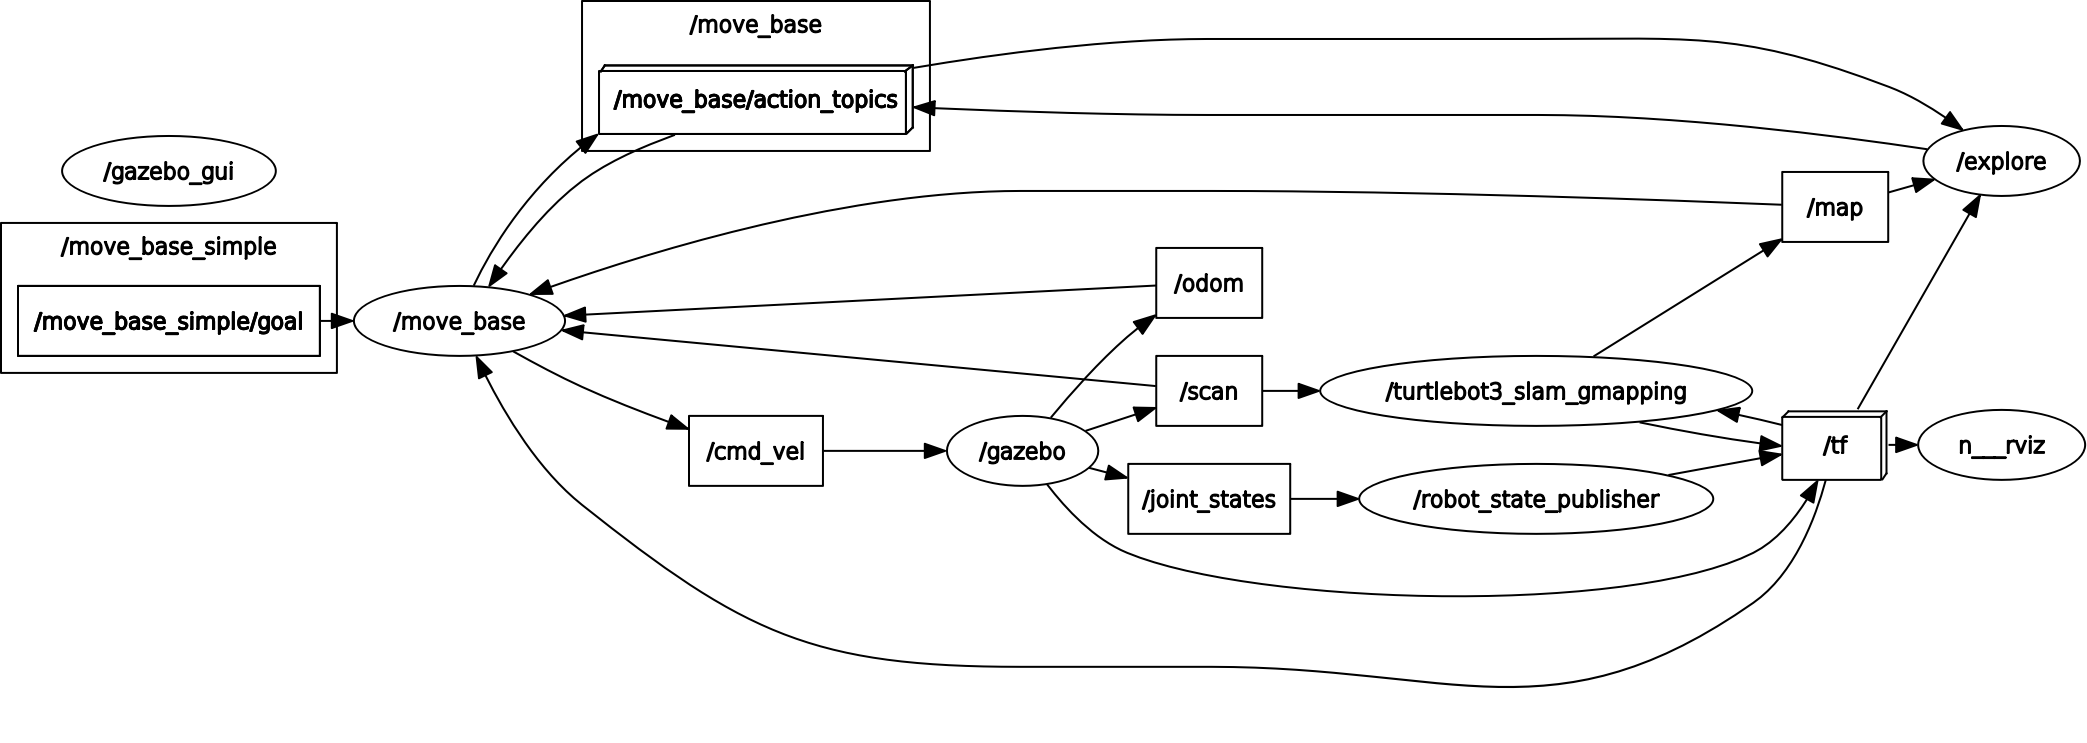
rqt_graph查看节点图如下

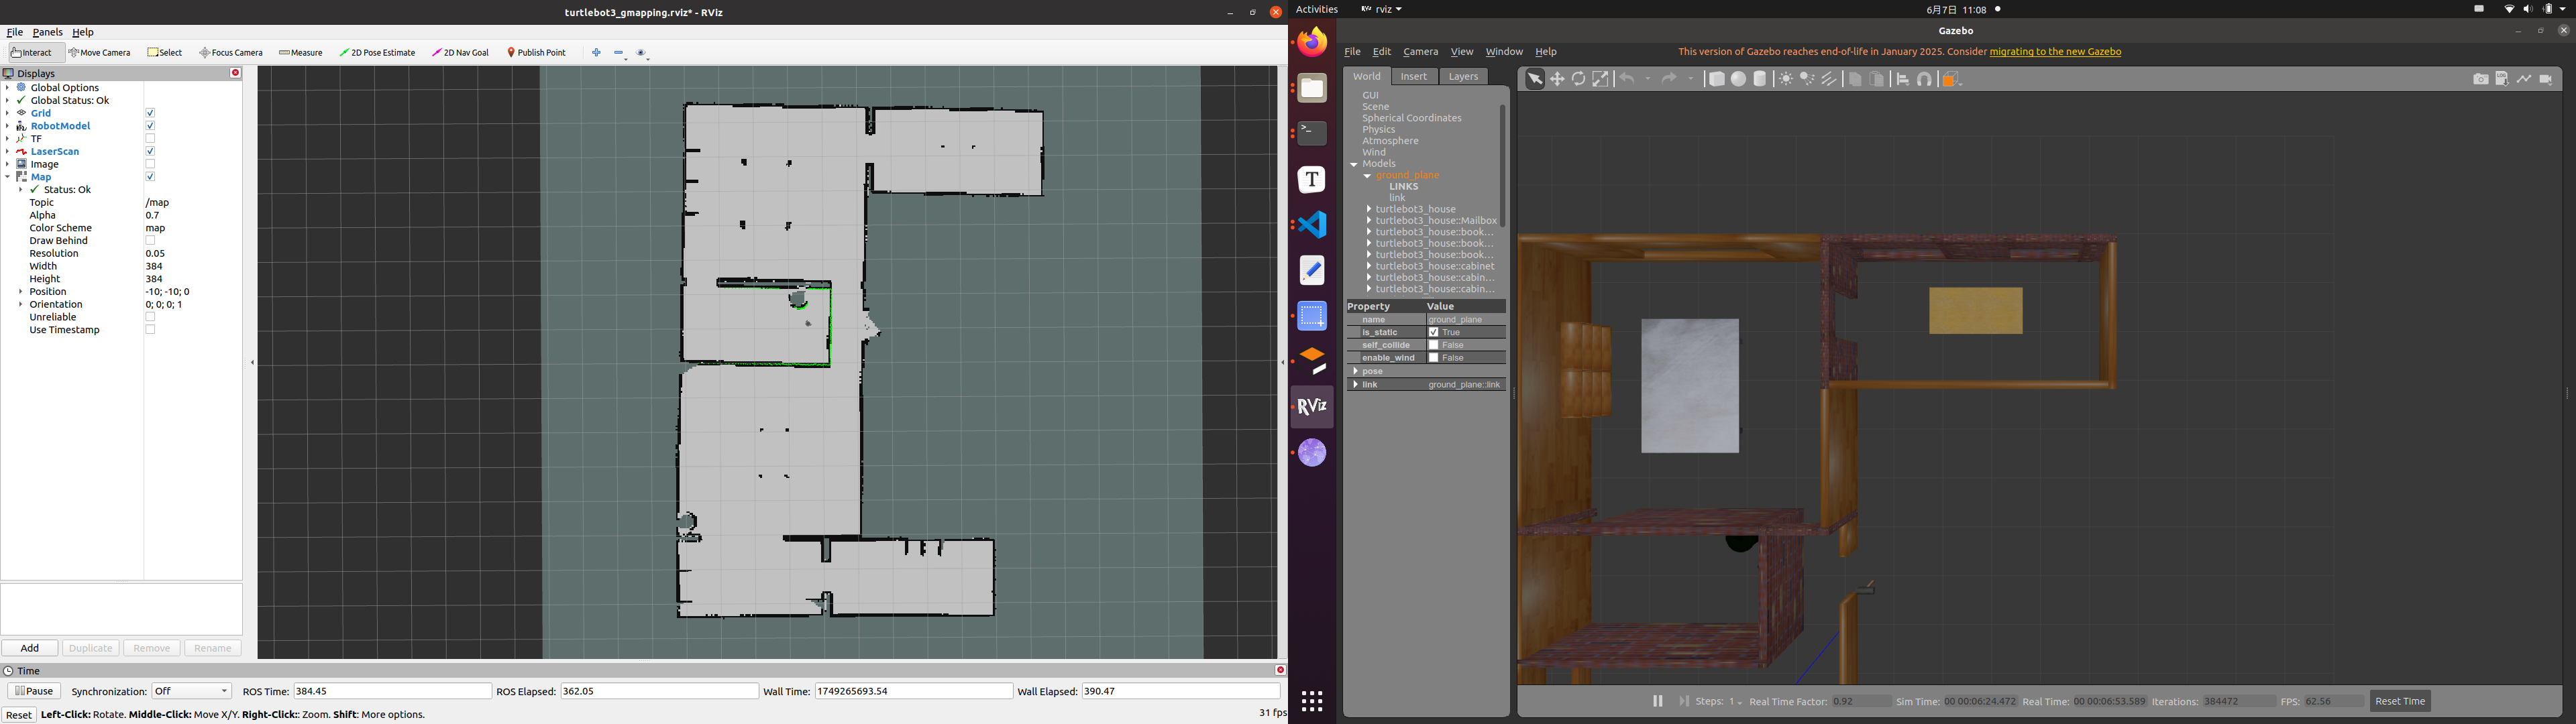
最后探索完成后如图所示
完整演示视频如下:

相关推荐
米糕闯编程3 天前
鱼香ros2(二十五)导航
机器人·slam·ros2·launch·navigation2
蓝悦无人机6 天前
《概率机器人》读书笔记-第六章-机器人感知模型:波束、似然场与地标
机器人·slam·测距仪·观测模型·波束模型·似然场模型·地标模型
feasibility.9 天前
世界模型WSM技术解读:SLAM内化为具身智能的状态记忆,纯RGB机器人导航反超RGB-D
人工智能·机器人·aigc·slam·导航·具身智能·世界模型
大江东去浪淘尽千古风流人物9 天前
【HexVIO】DSP卸载双目惯性VIO:Hexagon向量化前端与单帧融合调度深度解析
前端·状态模式·slam·dsp·vio·hexagon·移动端加速
Felaim14 天前
【SLAM】SLAM-Former论文与代码导读
transformer·slam·dense slam·代码导读
Felaim15 天前
【SLAM】SLAM数据集相机规格说明
数据集·vslam·slam·相机标定
Felaim15 天前
【SLAM】SLAM-Former
transformer·slam·dense slam·几何基础模型
Felaim16 天前
【SLAM】人形机器人 VLN 相机与传感器配置调研
slam·传感器·人形机器人·vln·相机选型
火星机器人life18 天前
深度学习如何重塑移动机器人SLAM?一篇综述讲透视觉里程计、闭环检测与语义建图
深度学习·视觉里程计·slam·语义建图
reikocao19 天前
IMU预积分讲人话:递推、协方差、零偏修正到底在算什么
slam·imu·预积分