基于FPGA的PID算法学习---------实现P比例控制算法
前言
学习内容:参考网站:
PID算法控制
PID即:Proportional(比例)、Integral(积分)、Differential(微分)的缩写。也就是说,PID算法是结合这三种环节在一起的。
闭环控制:输出会影响到输入,进而逐渐逼近目标。
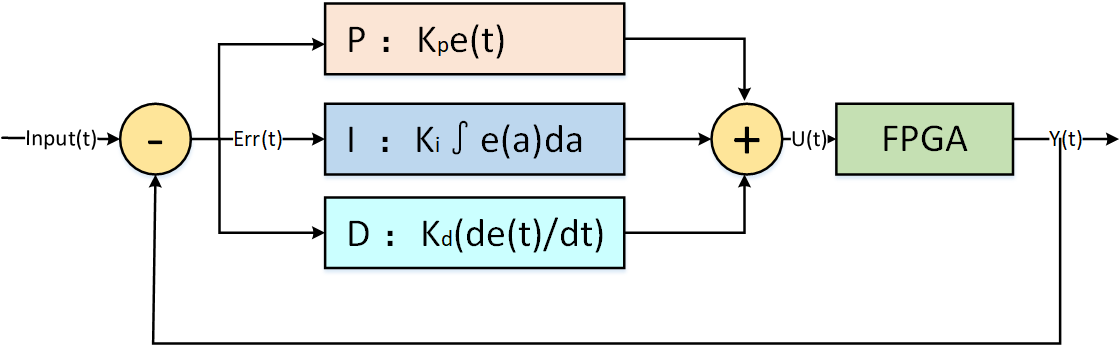
一、P比例算法控制
P比例控制算法:
核心部分,大部分作用来自于P,I和D主要控制减小误差。
目标值:Target
实际值:Pid_out
误差值:e_t
弥补值:u_t
相关公式:
误差值:e_t=Target - Pid_out
弥补值:u(t)=Kp * e(t)
输出值:Pid_out = Pid_out + u(t)
二、FPGA仿真验证
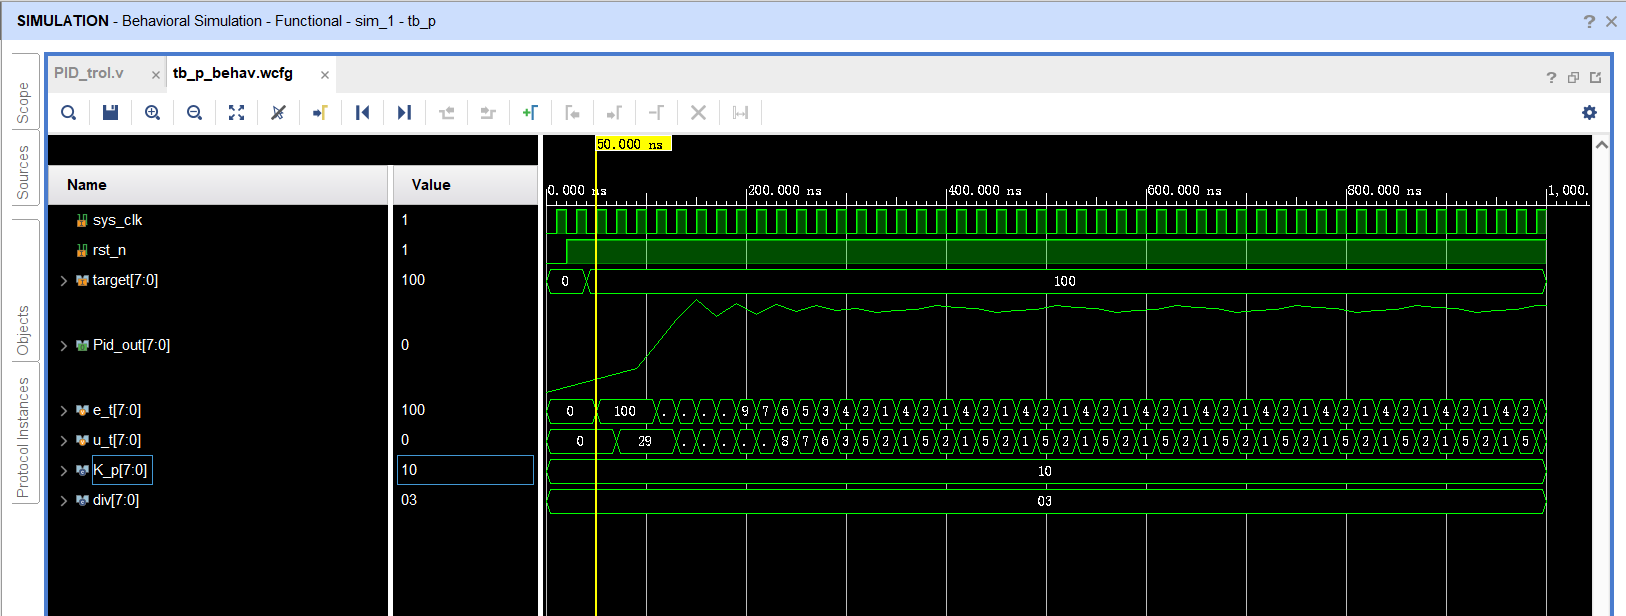
真实的K_p = K_p / 2^div
c
module PID_trol(
     input                     sys_clk  ,
     input                     rst_n,
     //signal
	  input			[7:0]			 target,
	  output	reg	[7:0]			 Pid_out
    );

	 reg		[7:0]		e_t;//目标值和现在值的差距
	 reg		[7:0]		u_t;//补偿值

	 parameter K_p = 8'd10;
	 parameter div = 8'd3;

	 always @(posedge sys_clk or negedge rst_n)begin
		  if(!rst_n)begin
				e_t <= 8'd0;
		  end
		  else if(Pid_out < target)begin
				e_t <= target - Pid_out;
		  end
		  else if(Pid_out >= target)begin
				e_t <= Pid_out - target;
		  end
		  else begin
				e_t <= e_t;
		  end
	 end

	 always @(posedge sys_clk or negedge rst_n)begin
		  if(!rst_n)begin
				u_t <= 8'd0;
		  end
		  else begin
				u_t <= (e_t * K_p )>>div;
		  end
	 end

	 always @(posedge sys_clk or negedge rst_n)begin
		  if(!rst_n)begin
				Pid_out <= 8'd0;
		  end
		  else if(Pid_out < target)begin
				Pid_out <= Pid_out + u_t;
		  end
		  else if(Pid_out >= target)begin
				Pid_out <= Pid_out - u_t;
		  end
	 end


endmodule
Kp=10/8=1.25
Kp=10/16=0.625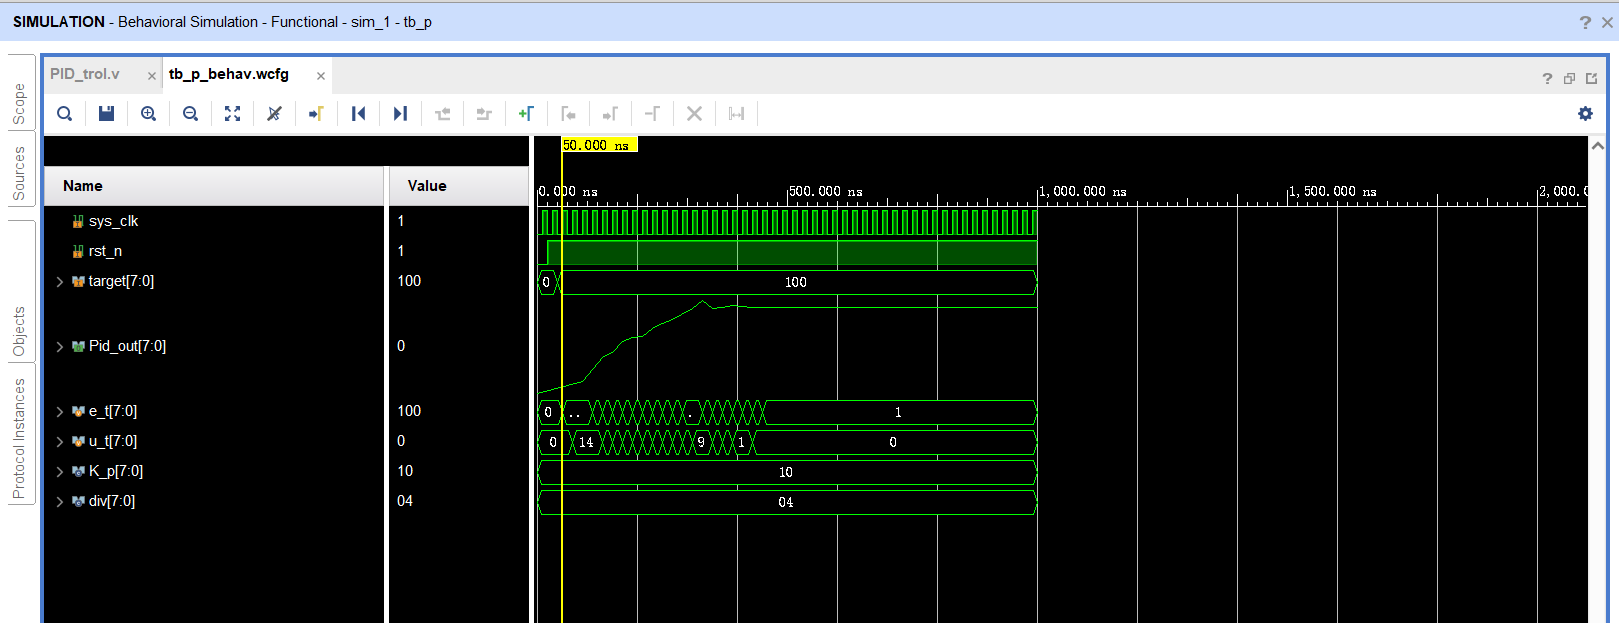
Kp=10/32=0.3125
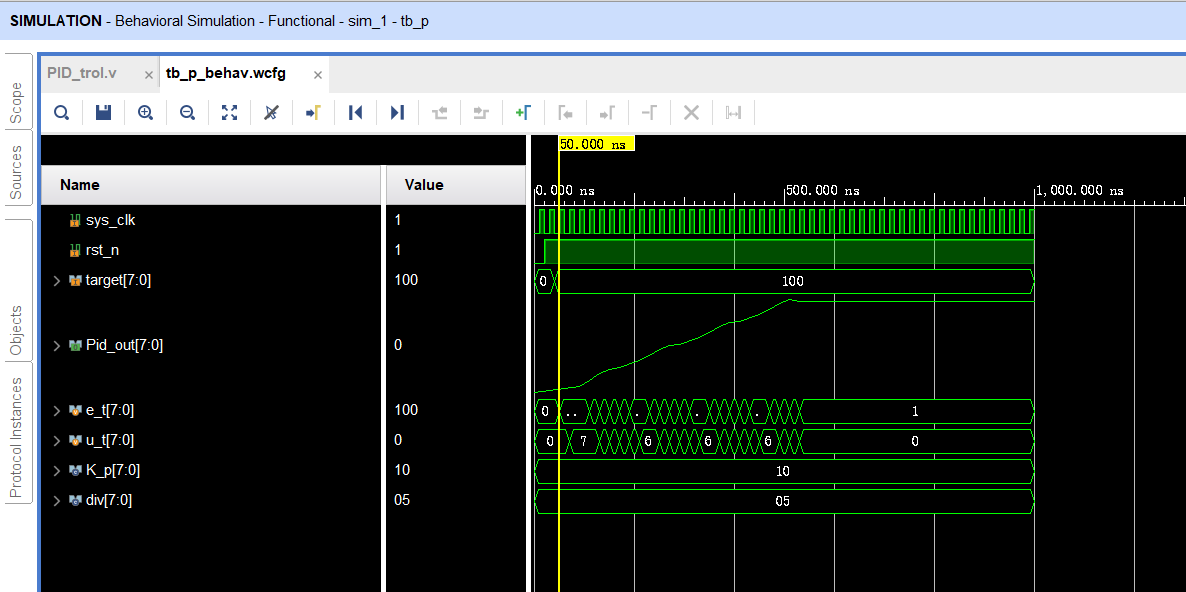
Kp=10/64=0.157
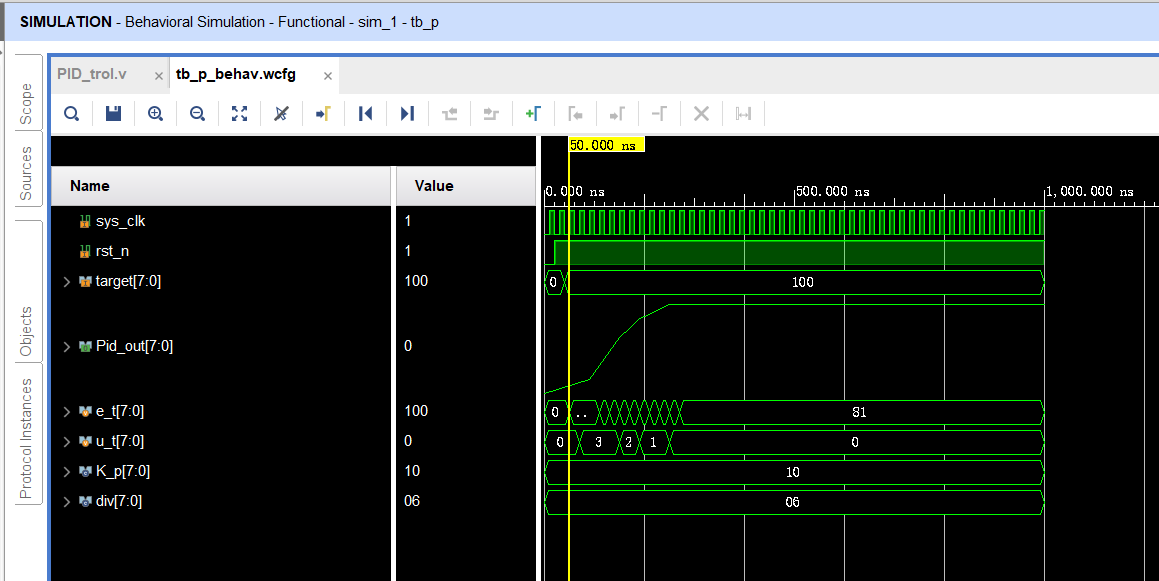
Kp=10/128=0.0789
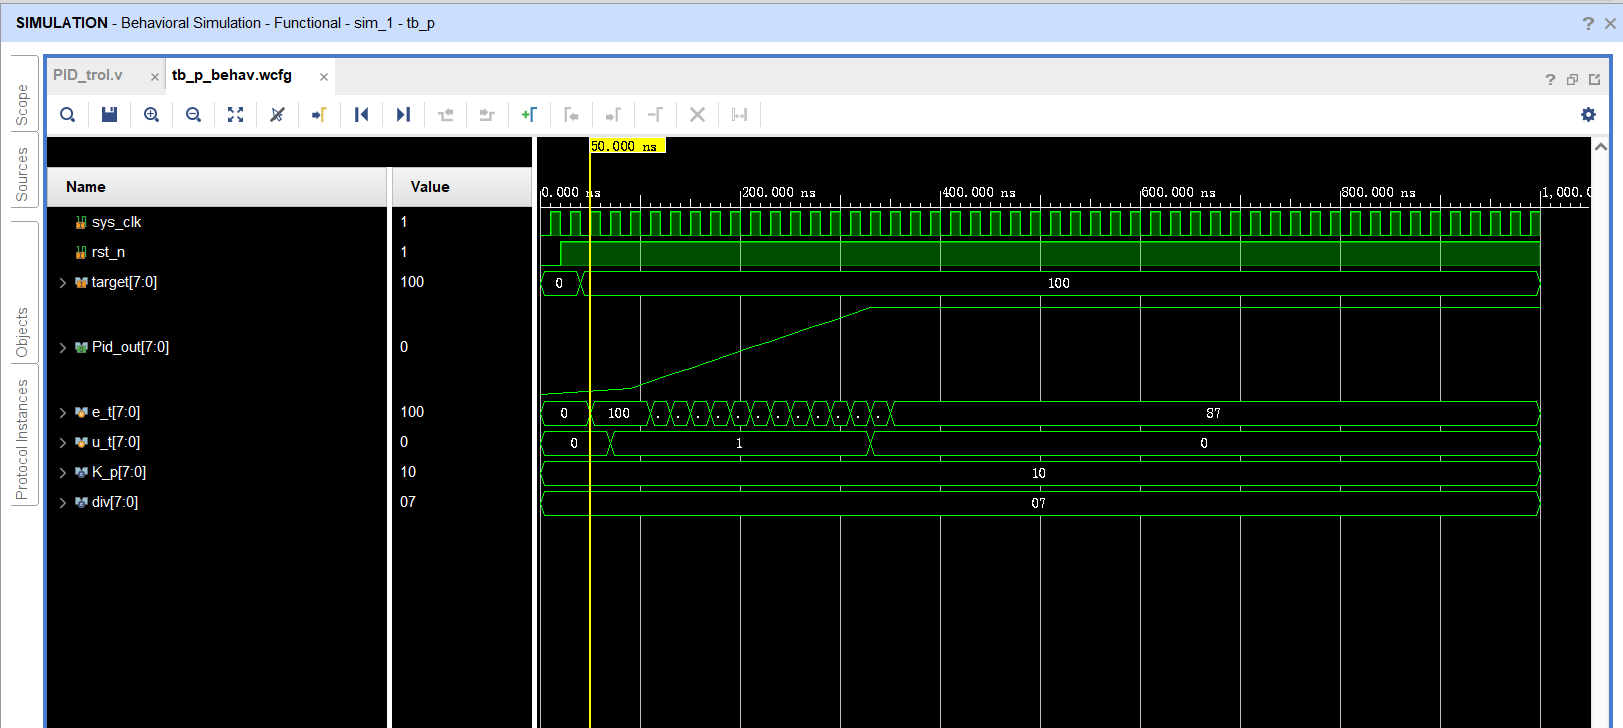
总结
这一篇只验证了PID中的比例系数P,其他都是0。