一、运行方式
- 接力控制流程
位置触发切换:飞控中心实时监测无人机位置,当进入预设的切换路线(如靠近下一个机库或控制器覆盖范围)时,触发切换流程。
控制权请求与验证:
当前控制器(如控制器A)向目标控制器(控制器B)发送接管请求。
控制器B分析无人机与自身的空间关系(如竖直夹角需在20°~30°范围内),满足条件则接收控制权,否则拒绝。
密钥认证接管:目标控制器与无人机通过握手机制交换序列号,飞控中心下发加密密钥完成认证,确保安全接管。
能源接力(可选):若无人机需补电,机库同步启动停机坪驱动模块和充电模块,实现能源接力。
- 通信架构
集中式调度:飞控中心作为中枢,协调多控制器切换逻辑,转发飞行指令与状态数据。
分布式执行:各控制器独立与无人机通信,采用无线射频(如2.4GHz/5.8GHz双频段)或蜂窝网络(4G/5G),支持自动频段选择。
二、技术要点
- 通信机制设计
多链路冗余:支持Wi-Fi、私有射频协议(900MHz/1.4GHz)、蜂窝网络等多链路备份,避免单点失效。
低延迟协议:优化MAVLink协议数据包结构,压缩状态信息(GPS、电池电量、姿态),端到端延迟需<100ms。
多址接入技术:采用TDMA(时分多址)或CDMA(码分多址)区分多控制器信号,减少信道冲突。
- 切换逻辑与同步
空间位姿判定:通过无人机与控制器的相对角度(0°~45°)和距离判定可切换区域,确保信号稳定性。
状态同步:使用GPS PPS信号或高精度时钟源实现控制器间时间同步(微秒级),保证指令一致性。
平滑切换算法:采用渐入渐出策略,逐步移交控制权,避免无人机姿态突变。
- 安全与容错机制
加密认证:基于无人机序列号的动态密钥认证,防止劫持。
极端天气应对:机库集成天气预报功能,强制无人机迫降或入库避险。
失控保护:通信中断时自动悬停、返航或由邻近控制器接管。
- 能源与设备管理
按需唤醒:机库的通信模块、充电模块仅在切换时上电,降低能耗。
精准降落辅助:通过视觉识别停机坪标记(如颜色区域),实现厘米级定位降落。
三、技术难点
- 无缝切换的时序挑战
延迟累积:通信延迟(指令传输)、解算延迟(控制指令生成)、执行延迟(电机响应)的叠加可能导致动作滞后,高速飞行时易引发碰撞。
同步精度:多控制器时钟微小偏差(抖动)会导致队形漂移,尤其在灯光表演等需高精度协同的场景。
- 通信干扰与带宽瓶颈
频谱竞争:三控制器密集部署时,同频干扰可能降低信号质量,需动态信道分配算法。
带宽限制:多机状态数据(影像、传感器信息)传输易饱和信道,需高效压缩算法(如只传输差分数据)。
- 空间定位与避障
感知盲区:切换过程中,无人机传感器可能被遮挡,导致邻近障碍物识别失败。
协同避障:多控制器指令冲突时,需分布式决策避免"避让振荡"(如A指令左移、B指令右移)。
- 系统鲁棒性保障
单点失效风险:飞控中心故障可能导致全局失控,需设计控制器自主协商的降级模式。
个体差异处理:无人机动力性能不一致时,统一指令可能引发编队发散,需自适应控制算法补偿。
- 适航认证复杂度
多控制器系统的安全验证成本高,需满足航空法规对通信链路可靠性(如UTM空域管理)和冗余设计的严苛要求。
四、典型应用场景对比
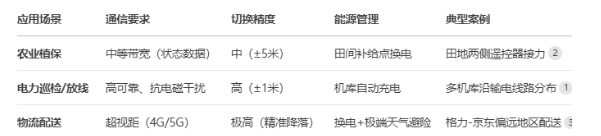
下表总结了不同场景对3控接力模式的技术需求差异: