仿真每日一练 | LS-Dyna模态分析

在Ls-dyna中进行模态分析,主要采用隐式算法进行特征值求解。

仿真流程

在Ls-Dyna下整个仿真评估流程如下:

一、模型构建

二、材料定义

三、单元算法定义

四、状态方程控制

五、属性赋予

六、连接关系设置

七、边界与载荷条件

八、求解设置

九、求解

十、结果解读

1

模型构建

模型比较简单,直接采用Prepost进行建模,最终效果如图1所示
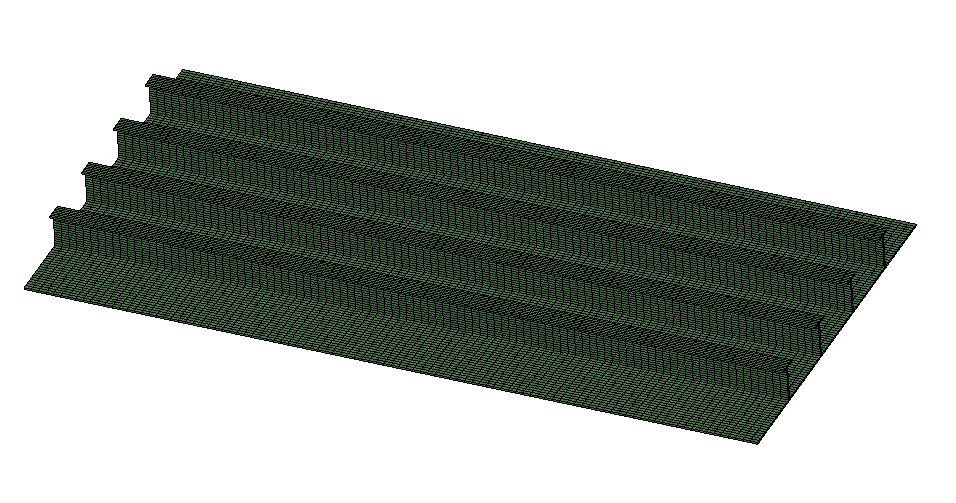
图1

2

材料定义

采用3号线弹性材料MAT_PLASTIC_KINEMATIC进行定义;具体设置如图2所示。
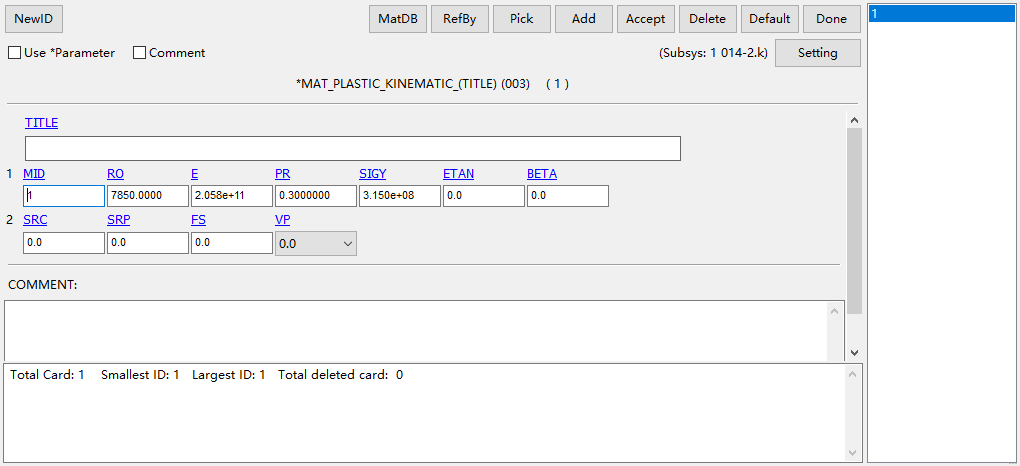
图2

3

单元算法定义

采用关键字*SECTION_SHOLID针对实体进行单元算法定义,具体设置如图3所示
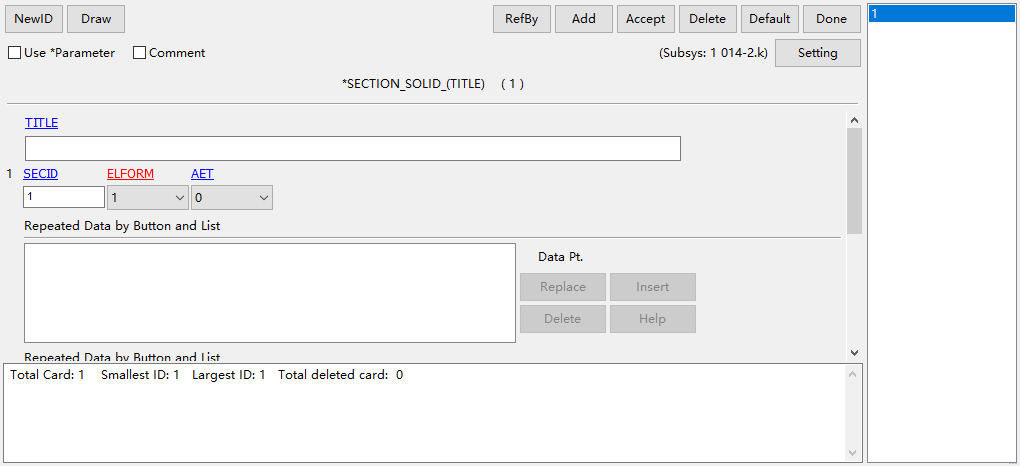
图3

4

状态方程

无状态方程;

5

属性赋予

将定义好的材料以及单元算法赋予给对应part,如图4所示;
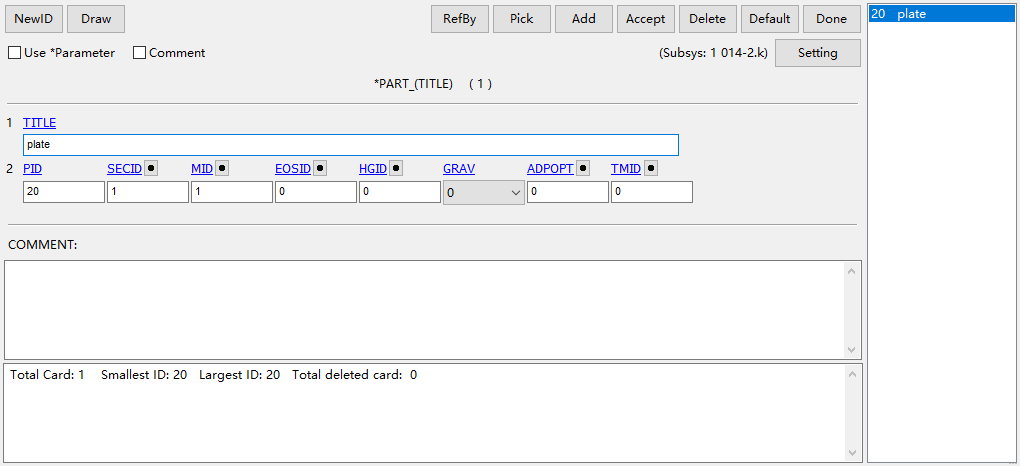
图4

6

连接关系设置

无连接关系

7

边界和载荷条件设置

求解自由模态,无需约束和加载

8

求解设置

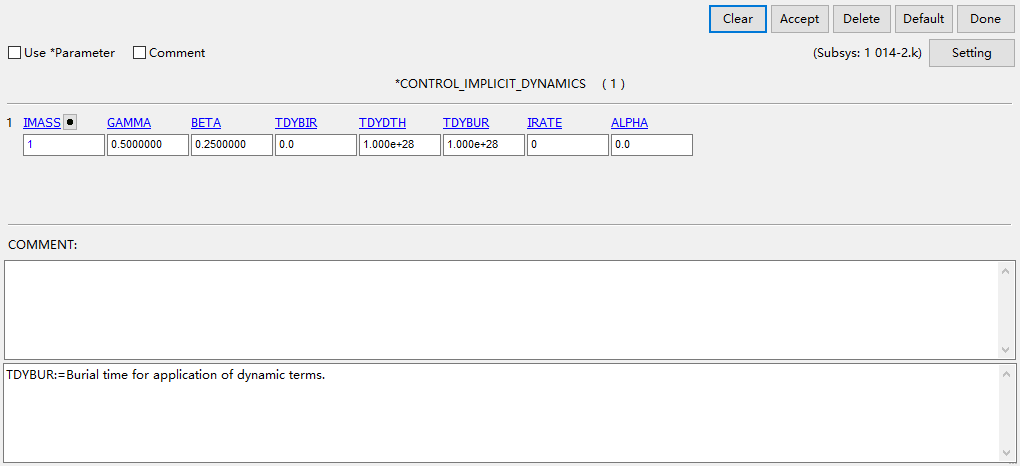
*CONTROL_IMPLICIT_GENERAL激活内隐分析并定义相关的控制参数;

*CONTROL_IMPLICIT_DYNAMICS 激活隐式动力学评估,并进行时间积分设置;

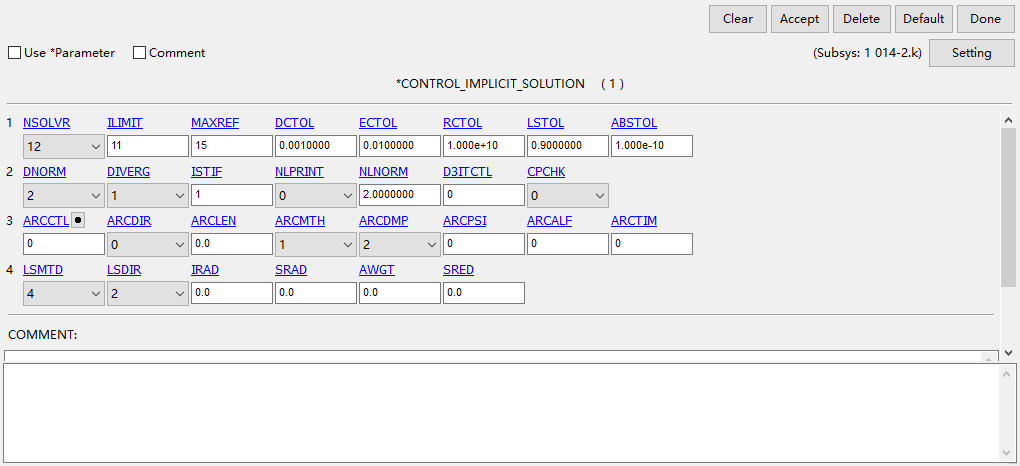
*CONTROL_IMPLICIT_SOLUTION控制隐式求解算法

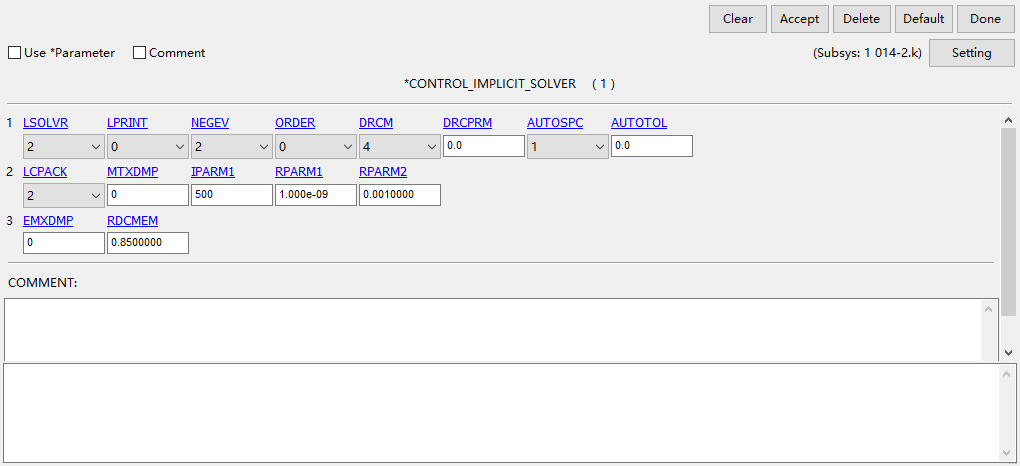
*CONTROL_IMPLICIT_SOLVER控制隐式求解器

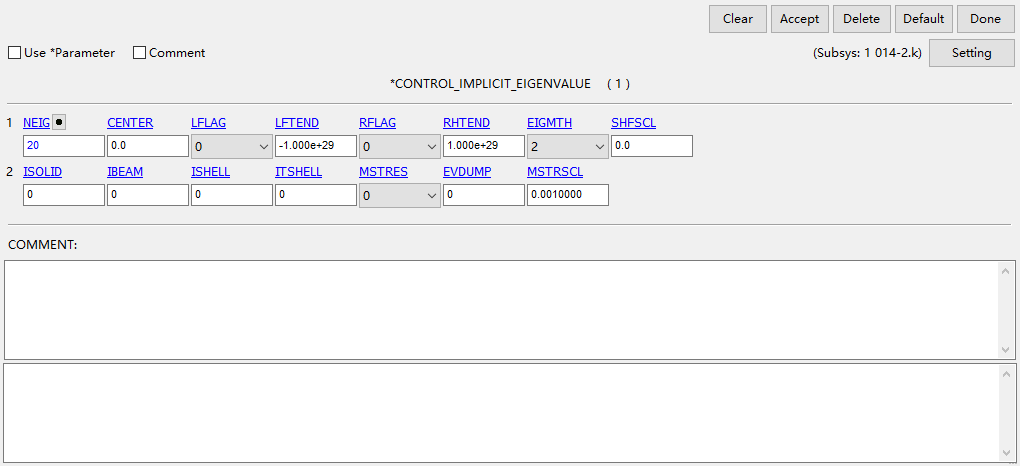
*CONTROL_IMPLICIT_EIGENVALUE控制提取求解特征值阶数20

具体设置如图5所示
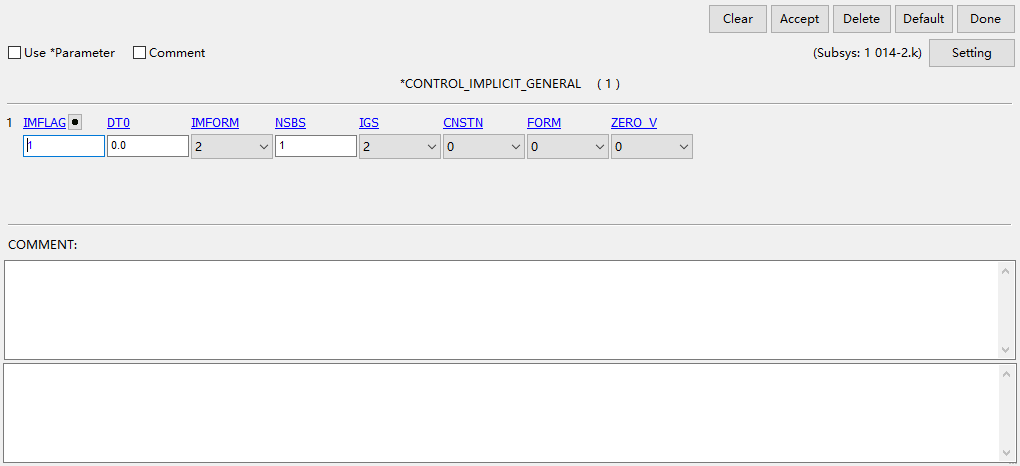
图5

9

求解

将k文件输入dyna进行求解,需要控制求解线程数和求解内存,如图6所示
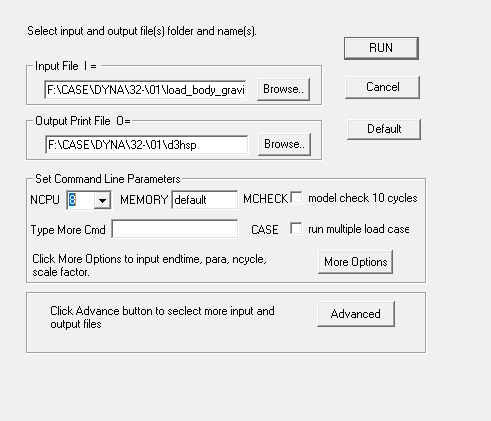
图6

10

结果解读

读取路径中d3eigv特征值文件,选取第十阶结果进行查看,如图7所示,频率值为9.517Hz。
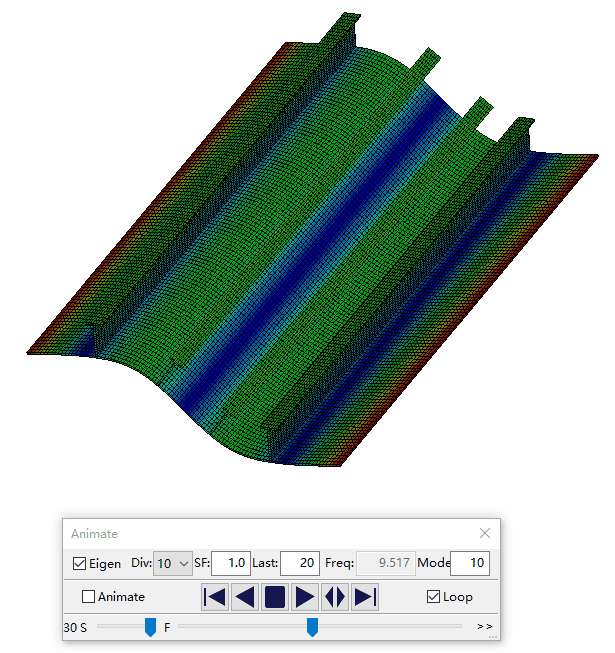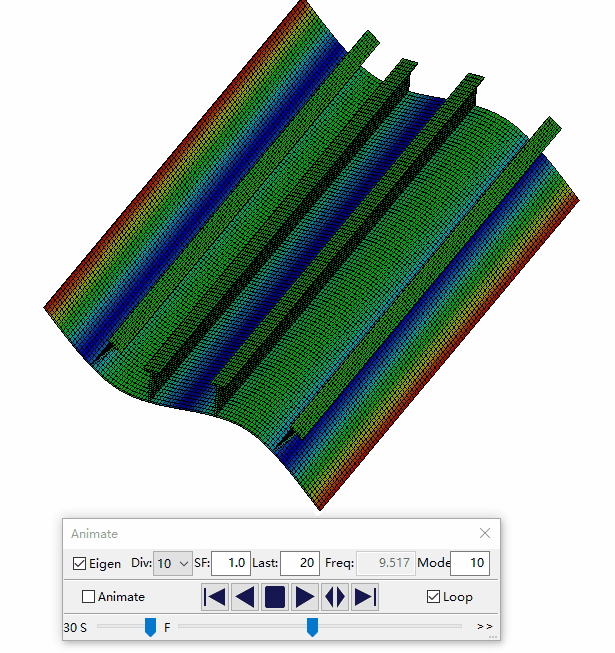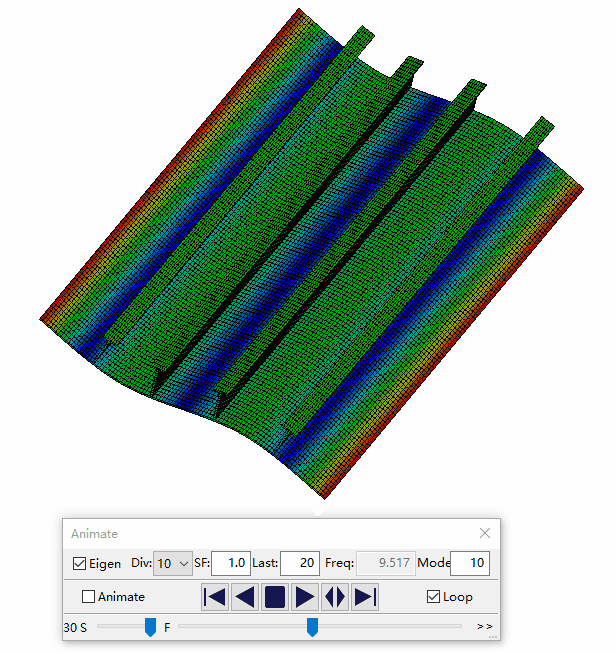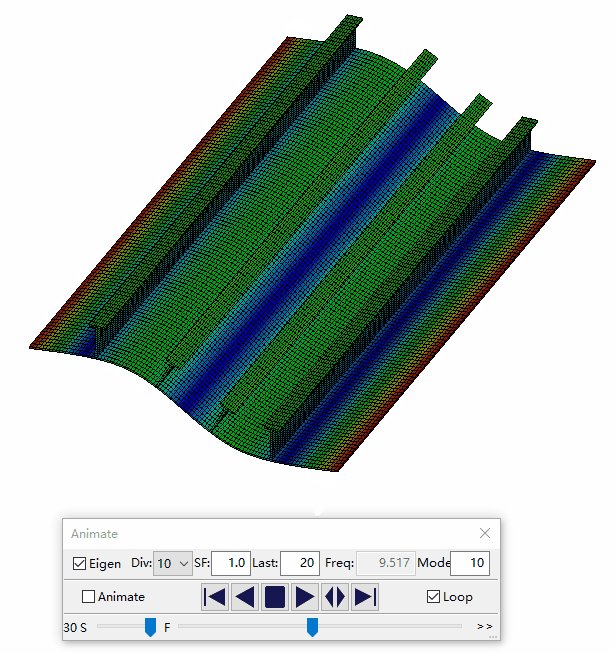
图7

相关推荐
码农小韩1 天前
FPGA学习(一)——LED点灯与开发流程
学习·fpga开发·入门·环境配置·仿真·点灯
兜里只有三分钱~1 天前
启元机器人 π0 与 GR00T N1 对比:VLA 模型的两条技术路线
机器人·微调·预训练·仿真·vla
兜里只有三分钱~1 天前
从 URDF 到 SDK:开发者视角拆解启元 T1/Q1 机器人架构
机器人·sdk·仿真·ros2·urdf
在所不辞兄1 天前
【人工智能驱动的电催化研究-01】人工智能是什么?AI、机器学习、深度学习和神经网络之间有什么区别?
人工智能·深度学习·神经网络·机器学习·有限元仿真·电化学·电催化
摩尔芯创2 天前
Ansys Zemax AR光学系统实战课程
ar·软件需求·ansys·光学软件
cyf313 天前
用 VMware 虚拟机跑通阿里 SimAI:不买 GPU 服务器,也能研究大模型训练(超详细版)
vmware·gpu·仿真·simai·ai大模型训练
摩尔芯创5 天前
一期一会 | 什么是增强现实(AR)?
ar·软件需求·ansys·光学软件
摩尔芯创12 天前
【2026 R1】Ansys Fluent耦合Chemkin原子层沉积ALD仿真演示案例
软件需求·ansys
Soonyang Zhang12 天前
aisimulate分析(一)——算子workload建模
仿真·1024程序员节·vllm·推理框架·sglang
广州智造12 天前
Radioss破坏模型FAILJOHNSON (Johnson-cook) 和 FAILTAB1
运维·数据库·自动化·仿真·建模·后处理·前处理